
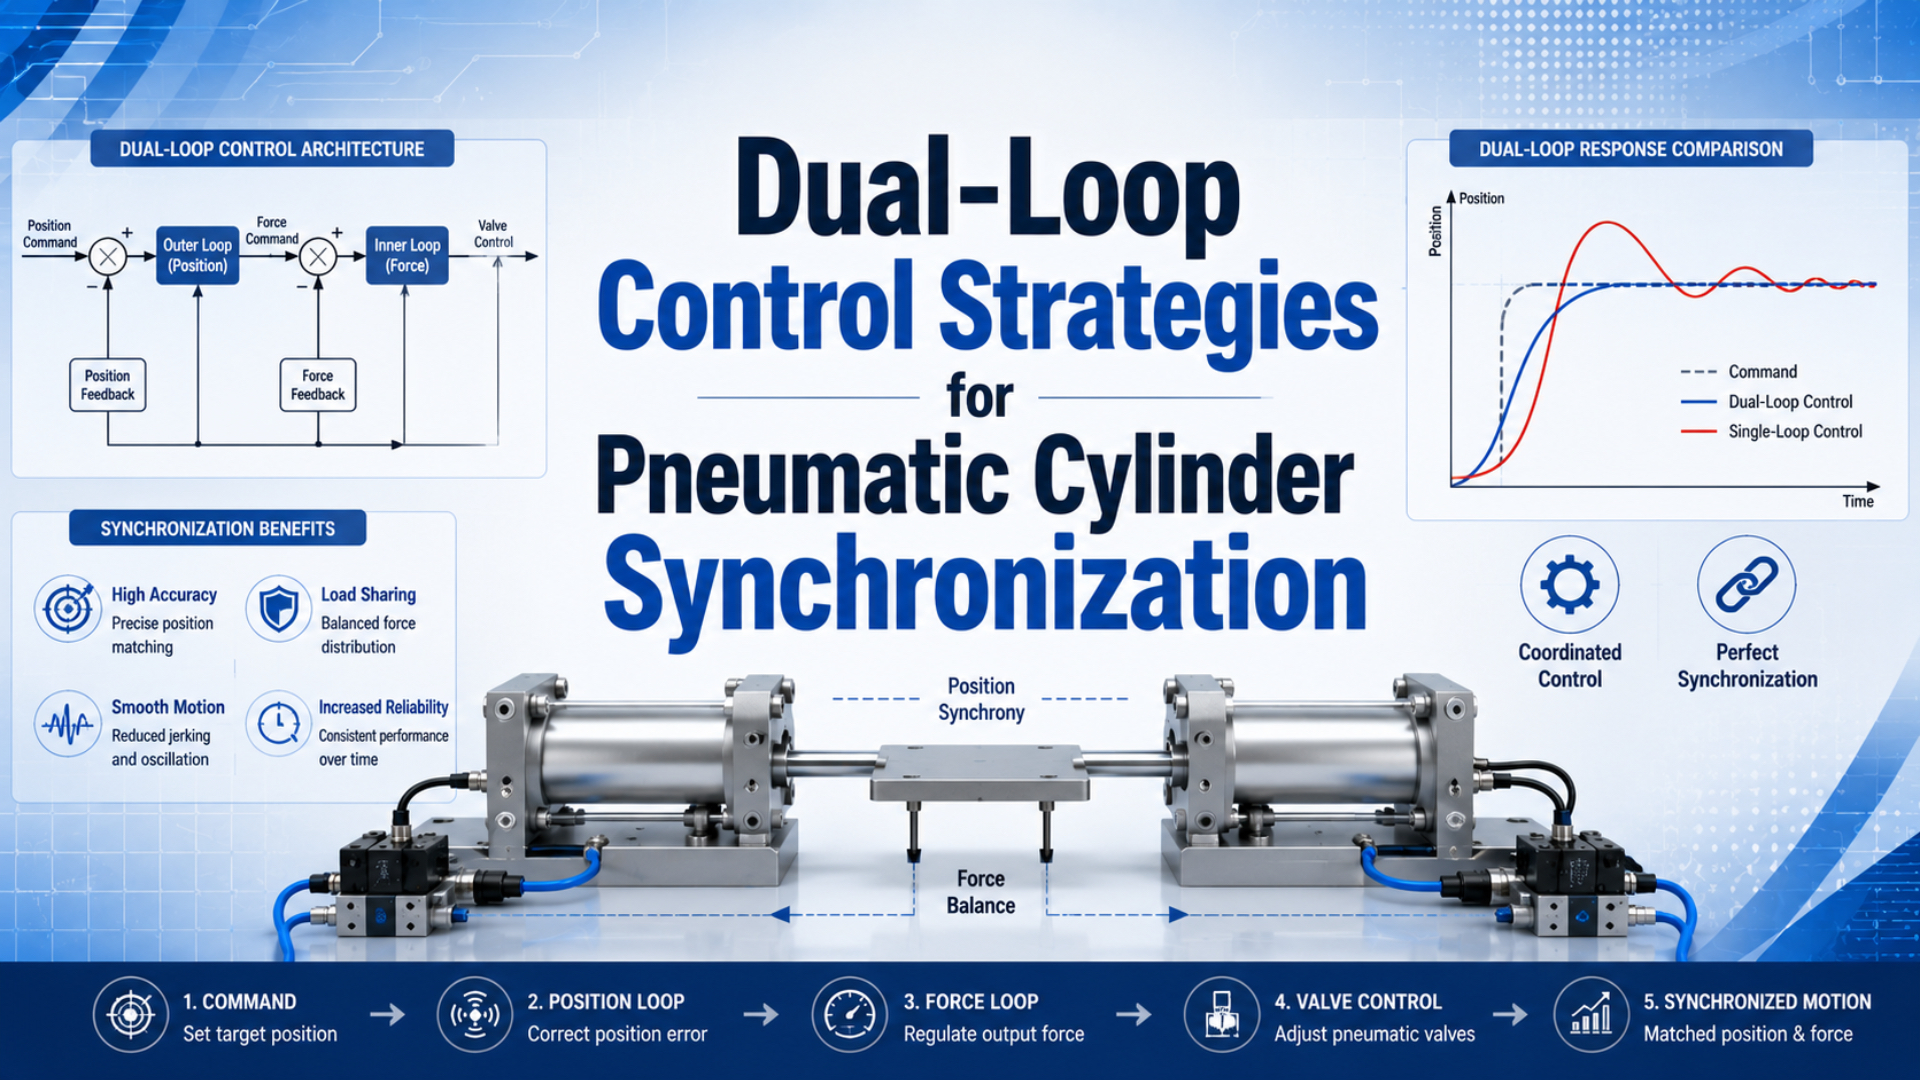
Çift döngülü pnömatik silindir senkronizasyonu, geri bildirimle kontrol edilen iki veya daha fazla ekseni iki ayrı sorunu çözerek koordine etmektir: Her silindir komut verilen yörüngeyi izlemeli ve silindirler birbirleriyle hizalı kalmalıdır. Yalnızca silindirler arasındaki farkı düzelten bir kontrolör, tüm eksenler gecikmeli, yavaş veya hedefe ulaşamadan durmuş olsa bile onları bir arada tutabilir.
“Çift döngü” teriminin sınırı tanımlanmalıdır. Her eksen içinde konumun hız üzerinden kontrolü gibi kaskat bir yapıyı veya tek tek eksen kontrollerine eklenen bir dış senkronizasyon döngüsünü ifade edebilir. Uygun yapı; valfe, geri bildirim sinyaline, yük yoluna, kontrolör zamanlamasına ve makinenin gerektirdiği arıza tepkisine bağlıdır.
Öne Çıkan Noktalar
- 2014 tarihli bir çalışmada, hem yörünge izleme hem de senkronizasyon hataları kullanılarak 2 pnömatik silindir kontrol edildi.
- Silindir konumlarının eşit olması, komut verilen yörüngenin izlendiğini kanıtlamaz.
- Örnekleme kayması, valf doygunluğu, yapısal esneklik ve yetersiz kılavuzlama yazılımla düzeltmeyi etkisiz bırakabilir.
- Proses kontrolü için kullanılan konum geri bildirimi kendiliğinden bir güvenlik işlevi değildir.
Çift Döngülü Silindir Senkronizasyonu Gerçekte Neyi Kontrol Eder?
2014 tarihli, 2 silindirli bir pnömatik servo sistem deneyinde yörünge izleme hataları ile silindirler arasındaki senkronizasyon hatası birlikte kullanıldı (Meng ve diğerleri, 2014). Bu ayrım yararlı kontrol hedefini tanımlar: Makinenin yörüngesini izlerken eksenler arasındaki göreli yer değiştirmeyi de sınırlandırmak.
Ortak bir yük için kontrolörü birbiriyle koordineli iki katman olarak düşünün:
- Eksen kontrolü: Her silindir, valf ve sensör kontrollü bir hareket ekseni oluşturur. Bu eksenin döngüsü kendisine atanan hız, konum, basınç veya kuvvet komutunu izlemelidir.
- Senkronizasyon kontrolü: Bir üst denetim hesabı eksenleri karşılaştırır ve her eksenin komutuna sınırlandırılmış bir düzeltme ekler.
Bu, birkaç silindiri tek bir yön valfine bağlamakla aynı şey değildir. Ortak valf silindirlere aynı nominal besleme komutunu verir; ancak conta sürtünmesi, hazne hacmi, hortum kısıtı, yük veya geometri farklarını düzeltemez. Aktif olarak senkronize edilen her eksende kontrol edilebilir bir nihai eleman ve önemli olan referans noktasından alınan geri bildirim bulunmalıdır.
Valf, çalışma noktası çevresinde eksen hareketini her iki yönde de değiştirecek yeterli kontrol kapasitesine sahip olmalıdır. Önce oransal valfle konum kontrolü kılavuzunda açıklanan sistem sınırını belirleyin, ardından çok eksenli hata yönetimini ekleyin. Ayar yapmadan önce hava yolunu kontrol etmek için pnömatik debi kontrol valfi boyutlandırma kılavuzunu kullanın. Senkronizasyon; küçük seçilmiş, doygunluğa ulaşmış, öngerilim ayarı hatalı veya aktüatörden çok uzağa yerleştirilmiş bir valfi telafi edemez.
İzleme Hatası ile Senkronizasyon Hatası Farklıdır
Meng ve çalışma arkadaşları bağlaşımlı geri bildirimlerini 2 yörünge izleme hatası ile 1 silindirler arası senkronizasyon hatasından oluşturdu (Meng ve diğerleri, 2014). Bu kanalları ayrı tutmak, aldatıcı derecede iyi bir senkronizasyon izinin komut verilen makine hareketine göre oluşan ortak hatayı gizlemesini önler.
komut verilen konumu, ise ekseninin ölçülen konumunu göstersin. Yörünge izleme hatası, komut verilen konum ile bir eksenin ölçülen konumu arasındaki farktır:
Burada , milimetre gibi konum birimlerine sahiptir. Her eksenin komutu izleyip izlemediğini gösterir.
İki eksen için senkronizasyon hatası, ölçülen eksenler arasındaki göreli konum farkıdır:
İşaret, hangi silindirin önde olduğunu gösterir. Kabul şartı kontrol için işaretli değeri, geçme/kalma raporu için ise mutlak değer kullanabilir.
eksen için sanal konum şöyle hesaplanabilir:
Ardından her eksene senkronizasyon hatası atanır. Böylece her bağımlı eksen tek bir fiziksel ana ekseni kopyalamaya zorlanmak yerine düzeltme dağıtılır. Ancak sanal ortalama bağımsız bir komut içermez. Tüm silindirler 10 mm gerideyse ortalamaları da 10 mm geride olur ve her yine sıfır olabilir.
Bu durum, hız komutlu bir iç döngü için şu yararlı kontrol yasasına götürür:
Bu tanımda düzeltilmiş hız referansı, yörünge hızı, ve ise konum hatalarını hız düzeltmelerine dönüştüren katsayılardır. Birimleri ve işaretleri uygulamayla uyumlu olmalıdır. Büyük bir hatanın valf, silindir, kılavuz veya yük kapasitesini aşan hareket talep etmemesi için düzeltme ve ivmelenme sınırları uygulayın.
İç Eksen Döngüleri Nasıl Yapılandırılmalıdır?
2022 tarihli bir ASME makalesinde, pnömatik aktüatör konum kontrolünün içinde valf konum kontrolü olmak üzere 2 kaskat döngü kullanıldı (Mandali ve Dong, 2022). Bu örnek, “çift döngü”nün tek ve sabit bir konum-hız tasarımıyla eş anlamlı olmadığını gösterir. İçte kontrol edilen değişken, mevcut donanım ve dinamiklerle eşleşmelidir.
Karşılaştırılabilecek kadar yaygın üç pratik mimari vardır:
| Eksen mimarisi | İç geri bildirim | Dış geri bildirim | Uygun başlangıç noktası |
|---|---|---|---|
| Hız üzerinden konum | Tahmin edilen veya ölçülen hız | Silindir konumu | Hız profilinin biçimlendirilmesinin önemli olduğu hareket profilleri |
| Basınç veya kuvvet üzerinden konum | Hazne basıncı, diferansiyel basınç veya kuvvet | Silindir konumu | Uygun basınç enstrümantasyonuna sahip, yüke duyarlı prosesler |
| Valf konumu üzerinden aktüatör konumu | Sürgü konumu | Silindir konumu | Dahili veya harici sürgü geri bildirimi bulunan servo valfler |
Hız üzerinden konum kontrolü anlaşılırdır; ancak sayısal türev, sensör kuantalamasını ve elektriksel gürültüyü büyütür. Filtrelenmiş bir tahmin şöyle yazılabilir:
Burada tahmini hız, saniye cinsinden örnekleme aralığıdır; konum birimleri de hız birimlerini belirler. Filtre gürültüyü azaltır, ancak faz gecikmesi ekler. Filtreyi evrensel bir zaman sabitine göre değil, ölçülen gürültü ve kapalı döngü kararlılığına göre seçin.
İç hız hatası olur. Sınırlandırılmış bir PI uygulaması şu biçimi alabilir:
komutu oransal valfi sürer; isteğe bağlı ileri besleme terimi, ise integratör durumudur. Doygunluk fonksiyonu gerçek komut sınırlarını temsil eder. Valf komutu bir sınırda takılı kaldığında integratörün birikmeye devam etmemesi için integral yığılmasını önleme işlevi ekleyin.
Eksen performansını yalnızca sinyal çözünürlüğünden çıkarmayın. 12 bitlik bir çıkış; sürgü bindirmesini, histerezisi, yetersiz debiyi, basınç çökmesini, yapışmayı veya yapısal boşluğu gideremez. Seçilen cihazın gerçekte hangi pnömatik değişkeni düzenlediğini belirlemek için debi ve basınç kontrollü valf karşılaştırmasını kullanın.
Makineye Hangi Çok Eksenli Koordinasyon Stratejisi Uyar?
Festo, CPX-CMAX’ın 8 eksene kadar paralel ve bağımsız çalışabildiğini ve 128 yapılandırılabilir konum seti sunduğunu belirtir (Festo CPX-CMAX, erişim 2026). “Sekiz eksen” kontrolör kapasitesini tanımlar, otomatik senkronizasyonu değil. Koordineli hareket için yine tanımlı bir referans, bağlaşım yasası, zamanlama yöntemi ve makine düzeyinde arıza tepkisi gerekir.
| Strateji | Her eksenin izlediği değer | Başlıca avantaj | Başlıca sınırlama |
|---|---|---|---|
| Ana-bağımlı | Ölçülen tek bir ana eksen | Basit sinyal akışı | Ana eksenin izleme hatası tüm bağımlı eksenlere aktarılır |
| Sanal ana | Ortalama veya üretilmiş grup durumu | Göreli düzeltmeyi eksenler arasında dağıtır | Ölçülen ortalama, ortak mod izleme hatasını gizleyebilir |
| Çapraz bağlaşımlı | Yörünge hatası ile göreli eksen hataları | İzleme ve hizalamayı doğrudan ele alır | İşaretlerin, sınırların, zamanlamanın ve kararlılığın dikkatle incelenmesini gerektirir |
Ana-bağımlı kontrol, ana eksenin bağımsız yörünge referansını da izlemesi koşuluyla, mekanik olarak anlamlı bir lideri bulunan makinelere uygundur. Ana sensör arızasının grubu geçerli bir komut temelinden yoksun bırakacağı veya yük paylaşımının simetrik kalması gereken durumlarda daha zayıf bir seçimdir.
Sanal ana, normalde yalnızca ölçülen silindirlerin ortalaması değil, üretilmiş bir yörünge durumu olmalıdır. Yük paylaşımı için ölçülen ortalama kullanılıyorsa ayrı tutulmalıdır. Aksi hâlde, grup proses konumunu kaçırırken kontrolör eksenler arasında kusursuz görünen bir uyum sağlayabilir.
Göreli yer değiştirme başlı başına bir proses riskiyse çapraz bağlaşım yararlıdır. Geniş bir tabla, çerçeve veya panel, silindirlerden herhangi birinde büyük bir bireysel izleme hatası oluşmadan yamulabilir. Buna rağmen kontrol ikinci savunma hattıdır. Çerçeve, harici kılavuzlar, silindir montajı ve yük merkezi, aktüatörlerin aşırı kısıtlanmış bir mekanizmaya karşı birbirleriyle savaşmasını önlemelidir.
Örnekleme ve Filtreleme Bir Hata Bütçesi Gerektirir
2014 tarihli çift silindir çalışması 2 izleme hatası ile 1 senkronizasyon hatasını ayrı geri bildirim büyüklükleri olarak ele aldı (Meng ve diğerleri, 2014). Bu sinyaller neredeyse aynı ana ait olmalıdır. Örnekleme kayması, ölçüm zamanları arasındaki farktır ve mekanik eksenler hizalı olsa bile görünür bir konum uyuşmazlığı yaratır.
hızıyla gerçekleşen harekette, örnekleme kaymasının oluşturduğu görünür uyuşmazlık yaklaşık olarak şöyledir:
Tasarım azami hızı ve iki ölçüm arasındaki olası fark ise zamanlamanın katkısı olur. Bu bir tasarım örneğidir, evrensel bir şart değildir. Daha hızlı bir eksen veya daha dar tolerans, daha küçük bir kayma bütçesi gerektirir.
Toplam ölçüm bütçesini sensör hassasiyeti, çözünürlük, montaj hatası, yapısal sapma, giriş dönüşüm zamanlaması, filtreleme ve zaman tabanı hizalamasından oluşturun. Sürekli konum geri bildirimi uç konum algılamasından farklıdır; konum algılama teknolojileri kılavuzu bu sınırı açıklar.
Platform izin veriyorsa ilgili kontrol görevlerini ortak saatten çalıştırın. Gerçek görev aralığını ve zaman aşımını kaydedin. Yüksek nominal güncelleme hızı, yüksek kapalı döngü bant genişliğini garanti etmez; çünkü valf dinamikleri, pnömatik hacim, taşıma gecikmesi, filtreler ve mekanik rezonans kararlı tepkiyi yine sınırlar.
Yalnızca sinyalin gerektirdiği kadar filtreleme yapın. Aşırı düşük geçiren bir filtre, çerçeveyi dik tutan düzeltmeyi geciktirirken hız izini düzgün gösterebilir. Her filtreyi senkronize ham ve filtrelenmiş izler üzerinden değerlendirin, ardından gecikmesini kararlılık incelemesine dahil edin.
Sistem Nasıl Devreye Alınmalıdır?
CPX-CMAX 128 yapılandırılabilir konum seti sunsa da Festo, devreye alma ve yapılandırmayı açık görevler olarak tanımlar (Festo CPX-CMAX, erişim 2026). Senkronize bir makinede sıralı test gerekir; çünkü tüm döngüleri aynı anda ayarlamak valf kapasitesini, mekaniği, geri bildirim polaritesini ve kontrolör etkileşimini birbirinden ayırmayı zorlaştırır.
1. Mekaniği düşük enerjiyle doğrulayın
Senkronizasyon düzeltmesini ayırın veya sınırlandırın. Kılavuzlamayı, montaj hizasını, yük merkezinin konumunu, araba dönüşünü, hortum güzergâhını ve sıkışma olmadığını kontrol edin. Yalnızca piston veya araba sensörünü değil, üretimde kullanılan referans noktasını ölçün. Esnek bir tabla, iki geri bildirim konumu aynı görünürken biçim değiştirebilir.
2. Her sinyalin ve komutun yönünü doğrulayın
Koruyucu basınç ve çıkış sınırlarıyla eksenleri birer birer hareket ettirin. Konum ölçeklendirmesini, işareti, referans noktasını, strok sınırlarını, valf nötrünü, ileri ve geri komutlarını, sensör tutarlılığını ve durma tepkisini doğrulayın. Çapraz bağlaşımda işaret hatası, düzeltmeyi ıraksamaya dönüştürür.
3. Her iç eksen döngüsünü bağımsız ayarlayın
Amaçlanan valfi, hortumu, faydalı yükü, basıncı ve hareket yönünü kullanın. İleri besleme ve integral eylemi kapalı veya sıkı biçimde sınırlı olarak başlayın. Konumu, tahmini hızı, varsa iki hazne basıncını ve valf komutunu izlerken yalnızca gerekli geri bildirim eylemini artırın. Dinamikler farklıysa ileri ve geri hareketi ayrı ayarlayın.
Deneyimlerimize göre en verimli ilk teşhis, valf komutu izidir. Sürekli sınırda kalan komut, kazanç sorunundan önce yetersiz debi, basınç veya kuvvet kapasitesine işaret eder. Hedef yakınında sürekli yön değiştiren komut ise dikkati gecikme, sürtünme, nötr davranış, filtreleme ve aşırı kazanca yöneltir.
4. Bağlaşımı eklemeden önce yörünge izlemeyi test edin
Her bağımsız eksene aynı koruyucu profili komut edin. Bireysel izleme hatalarını ve doygunluğu kaydedin. Bir eksen çıkış sınırında kalmadan profili izleyemiyorsa senkronizasyon kazancı eklemek eksik debi veya kuvvet oluşturmaz. Donanımı düzeltin ya da profil talebini azaltın.
5. Sınırlandırılmış senkronizasyon düzeltmesi ekleyin
Küçük bir bağlaşım kazancı ve açık düzeltme sınırlarıyla başlayın. Bilinen bir yük ofsetini test edin ve hareketi her iki yönde tekrarlayın. Bağlaşımı yalnızca kaydedilen hatalar salınım, çıkış titreşimi, aşırı basınç farkı veya mekanik zorlanma olmadan iyileştiği sürece artırın.
6. Arızaları deneyin
Sensör bağlantısının kesilmesini, donmuş geri bildirimi, aralık dışı değerleri, kaçırılan görev son tarihlerini, valf doygunluğunu, düşük besleme basıncını, iletişim kaybını ve enerjinin kesilmesini test edin. Gerçek faydalı yükle tanımlanmış duruma geçişi doğrulayın. Bir kontrolör arıza bitinin pnömatik enerjiyi boşalttığını veya dikey yükü tuttuğunu varsaymayın.
Arıza Yönetimi Normal Kontrolden Ayrıdır
ISO 4414:2010, pnömatik sistemlerdeki önemli tehlikeleri kapsayan 38 sayfalık üçüncü baskı bir standarttır ve 2021 yılında güncelliği teyit edilmiştir (ISO). Normal senkronizasyon geri bildirimi proses kontrolünü iyileştirebilir, ancak kendiliğinden güvenlik dereceli değildir. Gerekli güvenli durum, makine risk değerlendirmesi ve doğrulanmış mimariyle belirlenmelidir.
Proses sapması ile güvenlikle ilgili arızalar için ayrı eşikler ve eylemler kullanın:
| Durum | Kontrol sisteminin tepkisi | Tasarım sorusu |
|---|---|---|
| Küçük senkronizasyon hatası | Sınırlandırılmış düzeltme uygulayın | Doygunluğa ulaşmadan yeterli düzeltme kapasitesi var mı? |
| Kalıcı izleme hatası | Profili azaltın veya prosesi durdurun | Eksen debiyle sınırlı, aşırı yüklü, sıkışmış veya kaçaklı mı? |
| Mantıksız sensör sinyali | Normal senkronizasyonu engelleyin ve belirlenmiş arıza durumuna geçin | Kalan geri bildirim güvenli durumu kanıtlayabilir mi? |
| Aşırı eksen ayrılması | Risk değerlendirmesinde belirlenen durdurma stratejisini uygulayın | Ani durma yamulma veya yük düşmesi riskini artırabilir mi? |
| Elektrik veya hava kaybı | Tanımlı duruma geçin ya da bu durumu koruyun | Fren, tutucu, tahliye işlevi veya depolanmış enerji kontrolü gerekiyor mu? |
ISO 13849-1:2023; elektrik, hidrolik, pnömatik ve mekanik teknolojilerde güvenlikle ilgili kontrol sistemi parçalarına uygulanır, ancak belirli bir makine için güvenlik işlevini veya gereken performans seviyesini atamaz (ISO). Senkronizasyon izlemesi bir güvenlik işlevini başlatıyorsa bu işlevi normal hareket algoritmasından ayrı tasarlayın ve doğrulayın.
Diferansiyel basınç teşhisi destekleyebilir, ancak sürekli konum geri bildiriminin yerini tutmaz. Geometri, sürtünme, hapsolmuş hacim veya harici yük nedeniyle konumları farklı olsa bile iki silindirin basınçları benzer olabilir. Aynı şekilde, yedekli bir sensör yalnızca mimarisi, teşhis kapsamı, ortak nedenlere maruz kalma düzeyi ve doğrulaması gereken işlevi destekliyorsa güvenlik bütünlüğünü artırır.
Kabul Testinde Neler Kaydedilmelidir?
ISO 4414:2010; tasarımı, yapımı, değişikliği, kurulumu, ayarı, kesintisiz çalışmayı, bakımı ve amaçlanan biçimde güvenilir kullanımı kapsar (ISO). Bu nedenle bir senkronizasyon iddiası, yalnızca son konum ölçümünden fazlasını gerektirir. Bakımdan veya reçete değişikliğinden sonra sonucu yeniden üretebilmek için gereken donanımı, yazılımı, çalışma koşullarını, zaman tabanını, bozucuları ve ölçülen hataları kaydedin.
Testten önce şu ölçütleri sabitleyin:
| Ölçüt | Tanım | Neden önemlidir? |
|---|---|---|
| Azami dinamik senkronizasyon hatası | Komut verilen hareket sırasında oluşan en büyük göreli konum hatası | Yük hareket ederken oluşan yamulma riskini gösterir |
| Son konum senkronizasyon hatası | Belirtilen oturma penceresinden sonraki göreli hata | Son hizalamayı doğrular |
| Yörünge izleme hatası | Komut verilen konum eksi her eksenin ölçülen konumu | Göreli hatanın gizlediği ortak mod gecikmesini belirler |
| Oturma süresi | Gereken her hatanın kendi bandında kalmaya başlamasına kadar geçen süre | Bir sonraki güvenli proses adımının en erken zamanını belirler |
| Valf doygunluğu | Tepe değer ve komut sınırlarında geçirilen süre | Eksik kontrol kapasitesini ortaya çıkarır |
| Dinamik basınç payı | Hareket sırasında valf girişi ve hazne basınçları | Ayar belirtilerini pnömatik kapasite sorunlarından ayırır |
| Arıza tepki süresi | Arızanın algılanmasından tanımlanmış makine durumuna kadar geçen süre | Risk değerlendirmesine dayalı durdurma şartını destekler |
Ayrıca silindir ve valf modellerini, iç çapı, stroku, sensör tipini, kılavuz düzenini, faydalı yükü, yönelimi, besleme basıncını, hortum boyutlarını, görev periyotlarını, örnekleme kaymasını, filtreleri, kazançları, ileri beslemeyi, çıkış sınırlarını, yazılım revizyonunu, sıcaklığı, ısınma durumunu ve test çevrimi sayısını kaydedin. Bu koşullar olmadan milimetre cinsinden bir sonuç başka bir makineye sorumlu biçimde aktarılamaz.
Kabul testini her iki yönde ve temsili faydalı yük uçlarında yürütün. Sistemin dayanması beklenen bozucuları, örneğin kaydırılmış yük merkezini veya kontrollü besleme basıncı değişimini ekleyin. Tolerans darsa kontrolör geri bildirimini proses referansındaki bağımsız bir ölçümle karşılaştırın.
En yararlı teşhis grafiği; referans konumu, ölçülen tüm konumlar, izleme hataları, senkronizasyon hataları, valf komutları, kontrolör durumu ve ilgili basınçlar için tek bir zaman tabanı kullanır. Bu iz, sınırın bağlaşımdan, tek bir eksenden, hava yolundan, mekanikten veya bir arıza geçişinden kaynaklanıp kaynaklanmadığını gösterir.
Proje incelemesi için aynı izi bileşen modelleri, hareket profili, yük ve gerekli arıza durumuyla birlikte teknik iletişim sayfası üzerinden gönderin. Yayıncı ve mühendislik bağlamı Bepto Pnömatik Hakkında sayfasında bulunabilir. Bu kayıt, sorunu desteklenmeyen tek bir hassasiyet sayısına indirgemeden valf kapasitesini, sensör zamanlamasını ve mekanik kılavuzlamayı görüşmeyi mümkün kılar.
Pnömatik Silindir Senkronizasyonu Hakkında SSS: Mühendisler Neleri Kontrol Etmeli?
ISO 13849-1:2023, makine kontrolü güvenlik standardının dördüncü baskısıdır ve pnömatik teknolojiyi açıkça kapsar (ISO). Aşağıdaki 5 yanıt, hassasiyeti, eksen sayısını, valf seçimini, zamanlamayı ve arıza davranışını gerçek donanım ve kabul testiyle ilişkilendirirken normal senkronizasyon performansını makineye özgü güvenlik şartlarından ayırır.
İki pnömatik silindir tek bir yön valfiyle senkronize edilebilir mi?
Yaklaşık olarak birlikte hareket edebilirler; ancak tek bir valf sürtünme, yük, hortum, hazne veya geometri farklarını bağımsız olarak düzeltemez. Hassas senkronizasyon, ilgili her eksenden geri bildirim ve eksenin hareketini değiştirebilen kontrol edilebilir bir yöntem gerektirir. Mekanik bağlantı veya debi bölücü sorunun niteliğini değiştirebilir, ancak yine de uygulamaya özgü doğrulama ister.
Çift döngülü bir pnömatik sistem hangi senkronizasyon hassasiyetine ulaşabilir?
Evrensel bir hassasiyet değeri yoktur. Sonuç; sensör referansına, zamanlamaya, valfin düzeltme kapasitesine, hava hacmine, sürtünmeye, kılavuz rijitliğine, faydalı yüke, hareket profiline, sıcaklığa, filtrelemeye ve kabul tanımına bağlıdır. Dinamik ve oturmuş durum sınırlarını ayrı belirtin; ardından yüklü makineyi senkronize izlerle ve proses toleransının gerektirdiği yerde bağımsız bir ölçümle doğrulayın.
Tüm çift döngülü sistemlerde bir iç hız döngüsü gerekir mi?
Hayır. Özellikle kontrolörün hareketi biçimlendirmesi ve hız bozucularını bastırması gerektiğinde iç hız döngüsü yararlı bir seçenektir. Başka sistemler valf sürgüsü konumu, basınç veya kuvvet etrafında bir iç döngü kapatır. Kontrol edilen değişkeni valf ve sensör mimarisine göre seçin; ardından iç döngünün desteklediği üst denetim işlevinden daha hızlı olduğunu kanıtlayın.
Sanal ana eksen, ana-bağımlı kontrolden daha mı iyidir?
İkisinden biri her durumda daha iyi değildir. Ana-bağımlı kontrol basittir, ancak fiziksel ana eksenin izleme hatasını tüm bağımlı eksenlere taşıyabilir. Ölçülen ortalama göreli düzeltmeyi dağıtır fakat ortak mod gecikmesini gizleyebilir. Hem komut izleme hem de hizalamanın birbirinden bağımsız kontrol edilip raporlanması gerekiyorsa üretilmiş bir yörünge referansı ile çapraz bağlaşım hatası çoğu zaman daha açık bir yapıdır.
Bir konum sensörü arızalanırsa ne olmalıdır?
Kontrolör mantıksız, donmuş, eksik veya tutarsız geri bildirimi algılamalı ve risk değerlendirmesinde tanımlanan duruma geçmelidir. Arızalı eksenin konumu bilinmediğinden kalan sensörlerle devam etmek kendiliğinden güvenli değildir. Tepki bir güvenlik işlevi görüyorsa sıradan kontrol mantığıyla yetinmeyin; gereken güvenlikle ilgili mimariyi kullanarak uygulayın ve doğrulayın.
Kaynaklar ve teknik referanslar
- Meng ve diğerleri, çift silindirli pnömatik servo senkronizasyon çalışması, Journal of Zhejiang University SCIENCE C, 2014, DOI 10.1631/jzus.C1300360.
- Mandali ve Dong, “Pnömatik Konumlandırma Sisteminin Modellenmesi ve Kaskat Kontrolü”, Journal of Dynamic Systems, Measurement, and Control, 2022, DOI 10.1115/1.4053966.
- Festo CPX-CMAX eksen kontrolörü dokümantasyonu, erişim 2026.
- ISO 4414:2010, Pnömatik akışkan gücü, genel kurallar ve güvenlik şartları.
- ISO 13849-1:2023, Kontrol sistemlerinin güvenlikle ilgili parçaları.