
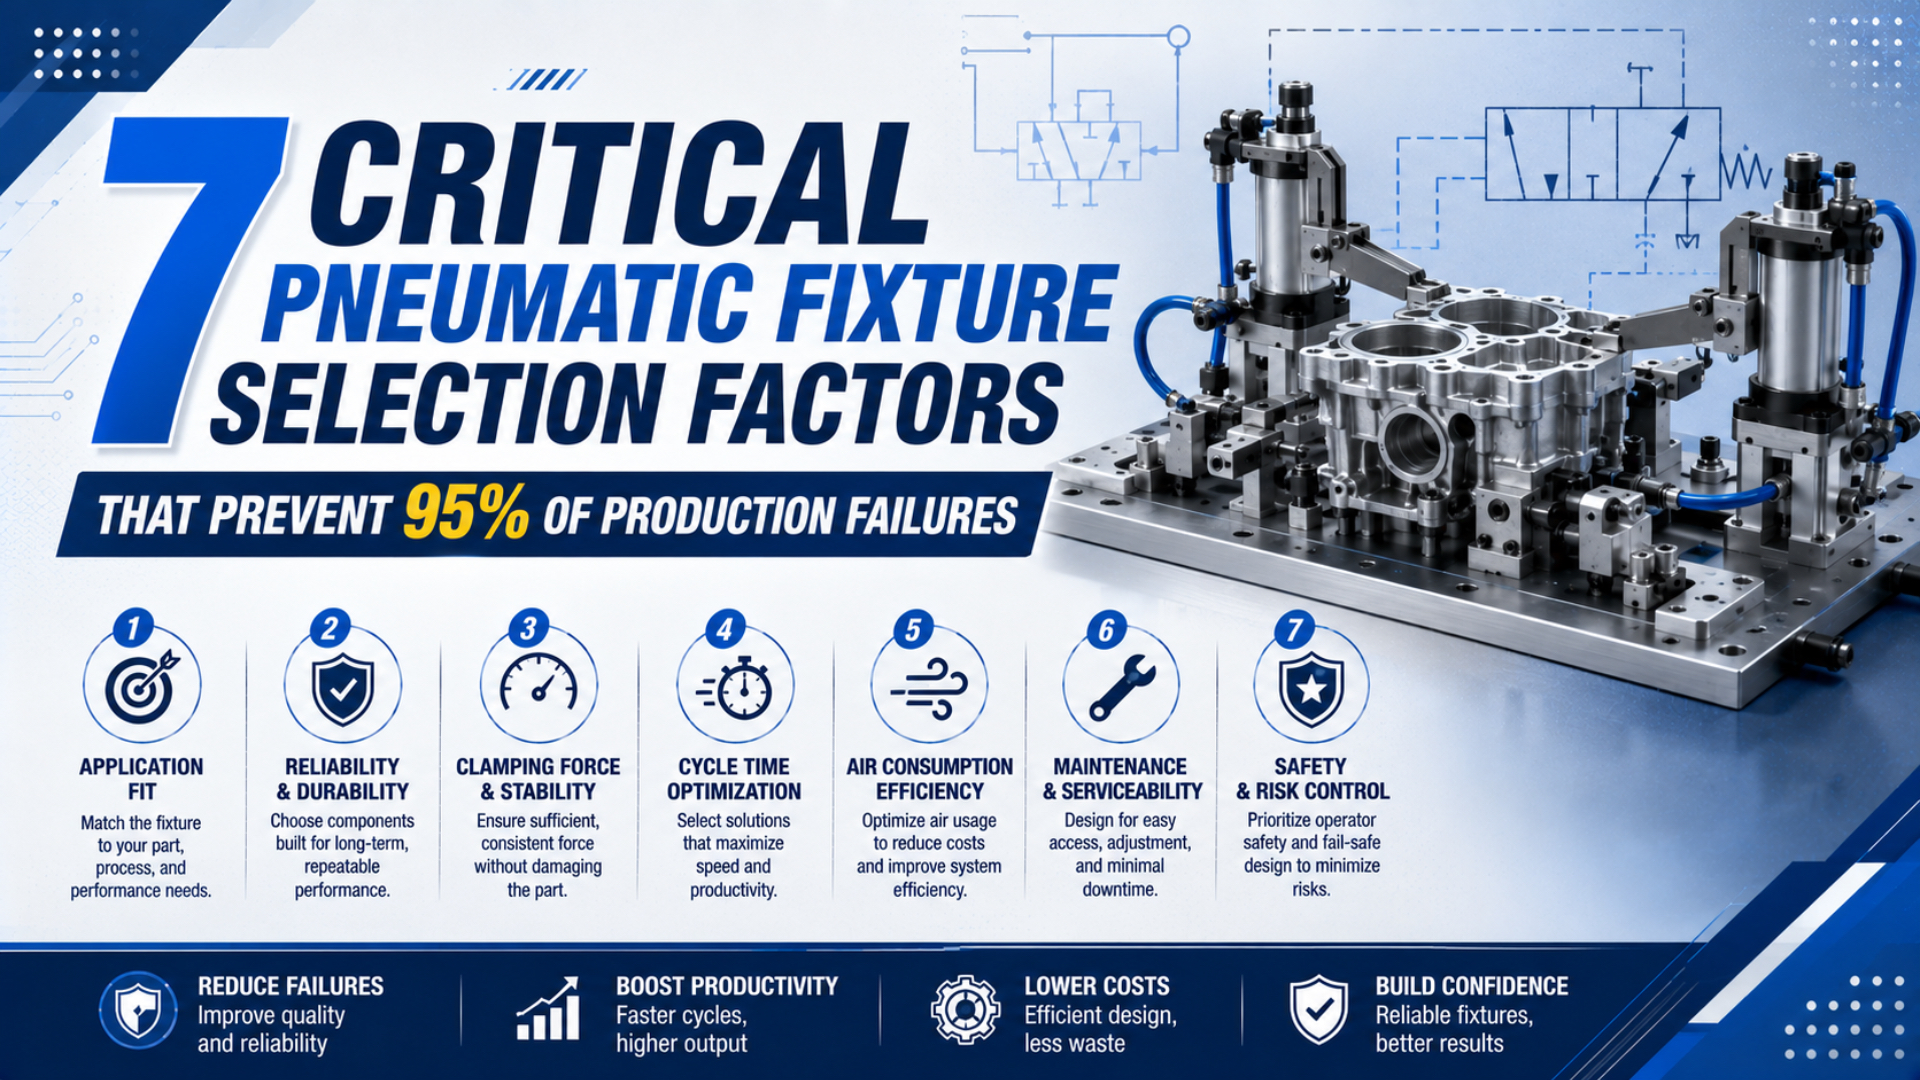
空圧治具の選定は、シリンダ径やカタログ上のクランプ力ではなく、荷重経路から始めます。適切な治具は、末端で想定される最低圧力でもワークを定義済みロケータへ保持し、サイクル時間内に動作を完了し、検証可能なクランプ状態を出力し、空気または制御電源を失ったときにはリスク評価済みの状態へ移る必要があります。7項目の確認で不具合の95%を正確に防げると定める規格はありません。95%は普遍的な故障率統計ではなく、重大な仕様漏れを解消する実務目標として扱ってください。ISO 4414は、空圧機械の設計で設置、調整、運転、保全、信頼性、エネルギー効率、環境を考慮するよう求めています。したがって一つの数値だけでクランプを選ぶことはできません(ISO 4414、2010年)。継続的な用途レビューでは、各要件をどの図面、圧力波形、故障試験で証明するか質問すると、弱い仕様がすぐ明らかになります。
要点
- シリンダだけでなく、クランプ機構全体を定格評価します。
- 加工力をロケータと支持部へ直接流します。
- 最低生産圧力で力を検証します。
- バルブを選ぶ前に安全状態を定義します。
- 機械上で圧力、位置、時間、段取り替え性能を証明します。
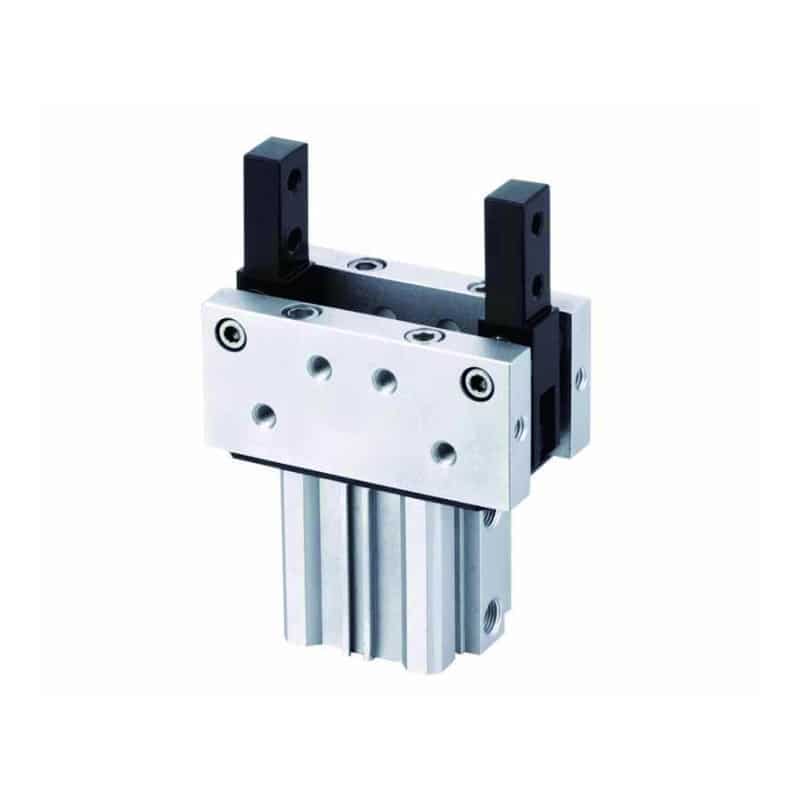
トグルクランプは変化するリンク角度を介してシリンダ推力を変換します。最終的なワーク保持力は、圧力、アーム形状、機構効率、接触位置、メーカー定格に左右されます。
空圧治具選定の7要因とは?
SMCの小型パワークランプカタログでは、50 mmアーム付き32 mmモデルについて0.5 MPaで1,100 N、別構成について0.6 MPaで200 Nを示しています(SMCパワークランプシリンダカタログ、2026年参照)。この差から、治具選定ではモデル、形状、試験条件を維持して比較する必要があると分かります。
7要因は一つの合否判定連鎖を形成します。
| 要因 | 設計上の質問 | リリース前に必要な証拠 |
|---|---|---|
| 1. 必要保持力 | どの荷重がワークを浮かせ、滑らせ、回転させるか? | 自由物体図、最悪工程荷重、承認済み余裕 |
| 2. 有効圧力 | 実サイクル中にアクチュエータへ届く圧力は? | 末端最低圧力と流量記録 |
| 3. ストロークと荷重経路 | ワークを曲げずに着座させられるか? | ワーク公差積上げ、接触移動量、支持配置 |
| 4. エネルギー喪失時動作 | 空気または電源が消えたらどうなるか? | リスクアセスメント、回路状態表、遮断方法 |
| 5. 状態確認 | 開、クランプ、異常状態を制御装置が区別できるか? | センサ窓、圧力限界、シーケンスロジック |
| 6. 使用率と環境 | 速度、温度、切粉、クーラント、保守アクセスが限界内か? | 正確なカタログ限界と量産試験 |
| 7. クイックチェンジ | 基準位置を失わず、誤接続せずに治具を交換できるか? | インターフェース図、繰返し試験、ポカヨケ表 |
各要因は相互に関係します。支持配置不良は圧力で補正できず、位置スイッチは力を証明できず、クイックチェンジプレートは位置決め面の切粉を克服できません。すべてのゲートに合格基準と試験方法が必要です。
要因1: 治具に本当に必要な保持力はどれくらいか?
Carr Laneの計算例では、算出した1,290 lbfを2倍の2,580 lbfとしていますが、2対1の余裕は普遍的な規則ではなく用途上の指針です(Carr Laneの位置決め・クランプ原則、2026年参照)。余裕は、荷重の不確かさ、滑りの影響、検証方法によって決まります。
工程力、加速度、重力、排出力、ホース反力、偏心モーメントを含む自由物体図から始めます。ワークを着座させる荷重と、浮かせ、滑らせ、回転させる荷重を分けてください。
シリンダ推力は、外部リンク機構に入る前のアクチュエータ軸方向出力です。
ここで、はシリンダ推力(N)、はピストン両側に作用する実測差圧(Pa)、は有効ピストン面積(m²)、はシール摩擦などの損失を見込む係数です。利用できる場合は、を推測せずメーカーの推力データを使います。
リンク機構は推力を接触力へ変換します。
ここで、はリンク角度とアーム形状における機構比、は関節摩擦とコンプライアンスを表します。トグルストローク中に比率が変化するため、シリンダ推力だけでは最終保持力を証明できません。治具クランプ力とは、明示した圧力、形状、リンク角度、摩擦条件でパッドがワークへ与える接触力です。
アーム長はモーメントも生みます。
は作用モーメント、はオフセットで作用する力成分です。結果はクランプ、支点、取付部、治具の定格内でなければなりません。たとえばSMCは、CKZTの一形式について作動空気排気後の最大保持モーメント75 N·mを示し、通常使用時の許容モーメントではないと警告しています(SMC CKZTカタログ、2026年参照)。
弱く見えるクランプに対する最も経済的な修正は、荷重経路の改善であることがよくあります。接触点の下へ支持部を移す、または工程荷重を剛性ロケータへ向け直すと、アクチュエータが抵抗すべき力を減らせます。空圧シリンダの推力係数ガイドはアクチュエータ側を扱いますが、機械的な力の釣合いは治具図面で成立させる必要があります。
要因2: 生産中にクランプへ届く圧力は?
SMCはC(L)KQG32ピンクランプの一構成について最低使用圧力0.1 MPa、最高0.7 MPaを示し、ロック付き形式には別の限界を設けています(SMC C(L)KQG32カタログ、2026年参照)。この境界は、主管圧力を末端データの代わりにできないことを示します。
最も厳しいサイクル工程中に治具位置で圧力を測ります。同時需要、フィルタ目詰まり、レギュレータドループ、配管損失、指令流量を含む最低安定値を記録してください。アイドル時の圧力計では動的損失を確認できません。
4つの圧力状態を確認します。
- 通常の全消費機器が動く量産状態
- 工場が許容する最低供給状態
- 長時間停止または配管排気後の起動
- 複数クランプが同時に動くときの圧力
圧力余裕は正確なクランプ曲線で評価します。DESTACO 82L-3Eカタログは3、4、5 barで異なるクランプ力を示し、代表値は6 bar、開閉時間1秒で示しています(DESTACO 82L-3Eカタログ、2026年参照)。6 bar時の定格力を4 barで得られると仮定してはいけません。
試運転前に圧縮空気圧力損失計算ツールで配管長と流量を確認し、選定した配管、継手、バルブ、サイレンサを機械上で検証します。圧力変動とアクチュエータの一貫性では、レギュレータ設定だけでは利用可能推力を定義できない理由を説明しています。
要因3: ストローク、公差、支持形状は連携しているか?
SMC C(L)KQG32の例では、シリンダストローク12.5 mm、クランプストローク10 mmを組み合わせ、動作開始からクランプ力の発生まで約0.3秒かかる場合があるとしています(SMC C(L)KQG32カタログ、2026年参照)。したがって治具移動量と力の立上り時間は別の合否変数です。
最小厚・最大厚ワークに、ロケータ摩耗、パッド摩耗、取付公差、想定異物を積み上げます。すべての合格ワークが定格クランプ領域へ入ることを確認してください。パッド接触前にシリンダがストローク端へ当たると、位置を検出しても保持力はありません。
Carr Laneは6個のロケータで必要な基準を作り、クランプで残る方向を拘束する3-2-1位置決めを説明しています(Carr Lane、2026年参照)。配置は用途ごとに異なっても、ロケータが位置を定め、支持部が変形を防ぎ、クランプが接触を維持する原則は同じです。
クランプは支持部または構造的に強いワーク部分の上へ配置します。支持のない薄壁を押すと、全センサが正常を示してもワークが曲がります。パッド形状、材質、接触面積で傷と局部面圧を管理します。SMCも過大なクランプ力によるワーク損傷を警告しており、力が大きいほど安全とは限りません。
実用的な合否試験では、最小実体ワーク、最大実体ワーク、位置決め面への管理済み異物という3条件を使います。各条件で最終位置、圧力、サイクル時間、ワーク変形を記録します。公称サンプルだけでは見つからない公差不具合を発見できます。
要因4: 空気または電源を失うとどうなるか?
OSHA 29 CFR 1910.147は空圧を危険エネルギーとして扱い、対象保守作業前に蓄積・残留エネルギーを放出、切断、拘束、その他の方法で安全にするよう求めます(OSHAロックアウト・タグアウト適用指針、2026年参照)。方向制御弁の中立状態はエネルギー管理手順の代わりではありません。
予見可能な各事象について必要状態を定義します。
| 事象 | 必要な設計質問 |
|---|---|
| 供給圧力が徐々に低下 | どの圧力でワークが動く、またはクランプが解除されるか? |
| 供給配管が破断 | 負荷を機械的に保持するか、安全状態へ移るか、外部支持が必要か? |
| ソレノイド電源が消失 | どのバルブ状態になり、その状態は工程に対して安全か? |
| 非常停止 | 安全機能により圧力を排気、保持、分割のどれにするか? |
| 保守開始 | 供給圧力と閉じ込め圧力をどう遮断・確認するか? |
| 再起動 | ワークとガードの確認前に治具が動く可能性があるか? |
スプリングロックやオーバーセンタートグルは状態を保持できますが、公表保持値の意味を慎重に確認します。SMC CLK2ロックはスプリングロックを使用し、保持力を最大静荷重として示します。CKZTも排気後保持モーメントと通常許容荷重を区別しています。どちらも治具全体の作業者安全を証明する値ではありません。
機械ガードは別に必要です。OSHAは空圧プレスの作業点と挟まれ箇所にガードを求めています(OSHA空圧プレス、2026年参照)。クランプが安全関連制御機能に関与する場合、機械リスクアセスメントと該当する機能安全規格でアーキテクチャを検証します。ISO 13849空圧安全回路ガイドが制御システムの背景を説明しています。
要因5: 制御装置は実際の治具状態を確認できるか?
SCHUNKの空圧センシングクランプ製品群の一つは、IO-Linkでジョー位置と両室圧力を報告します。クイックチェンジモジュールは、開状態、ピンをクランプした状態、ピンなしで閉じた状態を区別します(SCHUNKセンシングクランプブロック、2026年参照)。これは一つの「クランプ完了」ビットではなく、3つの異なる状態です。
検出すべき故障に合わせてセンサを選びます。
- 開位置: 搬入・工具のクリアランスを確認
- クランプ位置: 動作が検証済み窓へ入ったことを確認
- 圧力: 最低合格圧力がアクチュエータへ届いたことを確認
- ワーク有無: 空ステーションでのクランプ完了を防止
- パレット有無: 工具なしで閉じた機構と実インターフェースを区別
- サイクルタイムアウト: 低速動作、障害物、流量抵抗、信号欠落を検出
位置と圧力の組合せは単独信号より強いですが、校正済み力センサがない限りワーク保持力を測定しません。最小・最大ワーク条件でセンサ窓を設定し、信号が不可能な順序で入ったら故障とします。
許容状態と不許容状態の両方が作動範囲に重なる位置へリードスイッチを置いてはいけません。スイッチ位置、ヒステリシス、取付公差、ケーブル保護を記録します。クイックチェンジ工具では、正しい位置に誤った空圧回路が接続されないよう、サービス接続をコード化または機械的にキーイングします。
要因6: 使用率と環境はカタログ限界内か?
SMC C(L)KQG32の例では、クランプ速度50~150 mm/s、周囲・流体温度-10~60°C、凍結なしを指定しています(SMC C(L)KQG32カタログ、2026年参照)。これは当該モデルの限界であり、すべての空圧治具に共通する範囲ではありません。
1時間当たりサイクル数、工具質量、アーム重心、開き角度、動作時間を記録します。静的な力が十分でも、過大なアーム重量や速度は関節・ストッパ荷重を増やします。DESTACOはアーム重量がサイクル寿命へ影響すると警告しているため、専用アームは正確なシリーズ定格で確認します。
次の環境質問を選定表へ含めます。
- 切粉がクランプアームの後ろやロケータ上へ詰まるか?
- クーラントがシール、パッド、ケーブル、表面処理を侵すか?
- 洗浄水圧がベントまたは軸受へ向いているか?
- 最低温度で凝縮水が凍結するか?
- 溶接スパッタがあるか?
- 保守時に支点、センサ、レギュレータ、手動解除部へ届くか?
根拠のない暦日ではなく、メーカーの点検基準を使います。サイクル数、汚染、速度、圧力、センサドリフト、漏れ、パッド摩耗、支点ガタを追跡してください。振動については、測定した固有モードと加振スペクトルを比較します。固有振動数ガイドが解析方法を扱っています。
要因7: クイックチェンジで位置と接続を維持できるか?
SCHUNKはNSE3 138空圧モジュールの一形式について、繰返し精度0.005 mm未満、引込み力8 kN、解除圧力6 barを示しています(SCHUNK NSE3 138、2026年参照)。これらは当該モジュールの値であり、すべてのゼロポイント・ボールロックシステムへ流用できません。
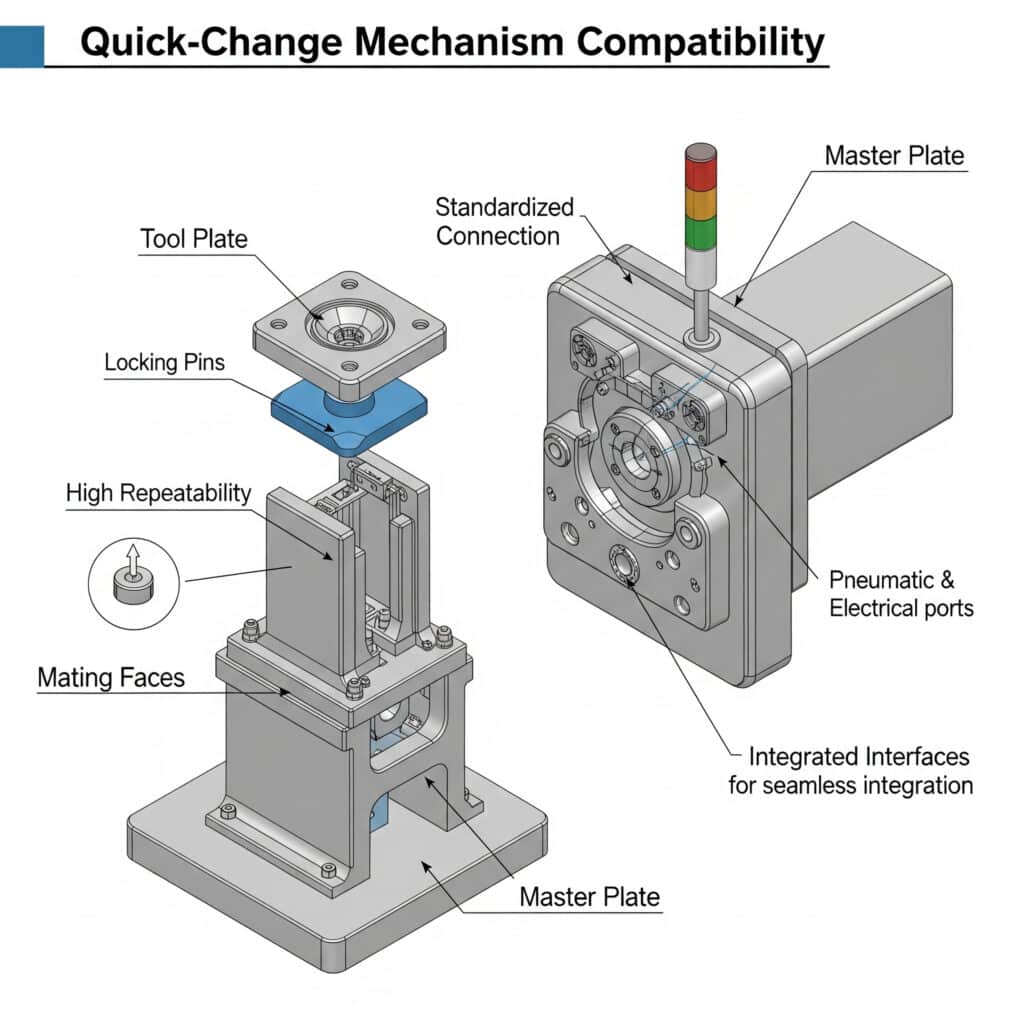
クイックチェンジの合否判定には、位置決め部、引込み保持、空圧・電気接続、汚染管理、正しい工具が取り付けられたことを確認する方法を含めます。
ブランド名だけでなく、インターフェース全体を確認します。
- 一次・二次位置決め部
- 最悪の転倒モーメントに対する引込み・保持能力
- 平面度、取付トルク、ベース剛性
- 切粉侵入防止と清掃方法
- 空気、真空、電気、データコネクタ
- パレット識別と誤工具防止
- 実際の汚染を含む段取り替え後の繰返し性
Carr LaneはCarr Lockシステムのクランプ繰返し性±0.0005 inchを示しますが、16 x 20プレートのページでは、公差積上げ後のx-y繰返し性を±0.0028 inchとしています(Carr Lock治具プレート、2026年参照)。治具繰返し性とは、明示した設置、荷重、温度、清掃、試験条件における定義済み形状の測定変動であり、部品単体の代表値ではありません。
クイックチェンジ治具は、プレートを動かさず繰り返し測るのではなく、取外し・再取付試験で評価します。インターフェース清掃、サービス再接続、作業者差、温度状態を含めてください。試験室で一度だけ慎重に取り付けた後の測定結果は、量産段取り替えを表しません。
リリース前に治具をどう検証すべきか?
ISO 12100は機械のライフサイクル全体について、危険源の特定、リスク見積り、リスク評価、リスク低減を扱います(ISO 12100、2010年)。文書化した治具合否試験と併用してください。見積書や一度成功した空運転は量産証拠になりません。
管理した順序で試験します。
- モデルコード、図面、アーム形状、締結具、パッド、サービス接続を確認する。
- 最小・最大ワーク条件を試験する。
- 想定される最悪の工程荷重とオフセットを加える。
- 許容最低生産圧力で運転する。
- 機械の他部分でも空圧を同時使用する。
- クランプ位置、末端圧力、サイクル時間、ワーク変形を記録する。
- ワーク欠落、障害物、低圧、センサ、電源喪失故障を注入する。
- 実際的な複数回の段取り替えでクイックチェンジ工具を取外し・再取付する。
- 切粉、クーラント、計画清掃後のインターフェースを点検する。
- 限界、反応ロジック、保全開始基準、遮断手順を承認する。
試験に不合格となったら承認を止め、支配境界を特定します。力不足なら圧力、アクチュエータ面積、アーム形状、摩擦を分けます。位置ばらつきならワーク公差、汚染、コンプライアンス、センサ窓誤差を分けます。
購買時にはこれらの境界をRFQへ入れます。専用空圧シリンダRFQガイドは、サプライヤーが必要とする荷重、圧力、ストローク、環境、取付、センシング、文書入力を示します。予備品種類を減らす場合は、適合しない用途へ一つのモデルを強制せず、治具判断をシリンダ標準化戦略へつなげます。
Siyu Wangがベプト空圧向けに本用途選定ガイドを作成しました。治具レビューでは、工程力見積り、ワーク公差範囲、ロケータ・支持図面、末端最低圧力、サイクル目標、環境曝露、必要なエネルギー喪失時状態、合否試験限界をお問い合わせページからお送りください。
空圧治具選定のFAQ
SMCはC(L)KQG32の一構成について、クランプストローク10 mm、速度50~150 mm/s、最低圧力0.1 MPaを公表しています(SMC、2026年参照)。3つの値は別々の質問に答えるため、治具選定をボア径や公称クランプ力だけに縮小できません。
シリンダ推力を空圧治具のクランプ力として使えますか?
直接は使えません。シリンダ推力は有効ピストン面積と圧力の積に摩擦余裕を含めたものです。トグル、カム、くさび、リンク機構は、角度、アーム長、関節損失、接触位置によって力を変換します。正確な機構のメーカー製クランプ力曲線を使い、最悪荷重で治具全体を検証してください。
空気圧を失ったときもクランプでワークを保持すべきですか?
機械リスクアセスメントがその動作を要求し、選定機構に該当定格がある場合だけです。スプリングロックやオーバーセンタートグルは静的状態を保持できても、カタログ保持荷重が作業者安全の定格になるわけではありません。ガード、遮断、閉じ込めエネルギー放出、再起動、荷重支持を別に定義します。
クランプ位置スイッチで十分な保持力を証明できますか?
いいえ。位置スイッチはターゲットが検出窓へ入ったことを確認します。位置に最低圧力、ワーク有無、シーケンス時間、故障ロジックを組み合わせても、力を測るのではなく推定するだけです。試運転時に、合格ワークの両極限、工程荷重、末端圧力、機構形状で保持能力を検証します。
空圧治具の繰返し性はどう指定すべきですか?
測定形状、座標方向、基準、荷重状態、温度、取外し・再取付回数、清掃方法、計測器不確かさ、合格限界を指定します。部品の公表繰返し性は、試験定義に明示されない限り、治具プレート公差、取付誤差、ワーク位置、汚染、センサ変動を含みません。
空圧治具RFQに含める情報は?
工程力の大きさと方向、ワーク図面と公差、ロケータ・支持構成、必要クランプストローク、最低動的圧力、サイクル時間、環境、アーム形状、エネルギー喪失時状態、ガード前提、センサ、サービス接続、クイックチェンジ要件、保守アクセス、文書、量産合否試験を含めます。
出典と技術参考資料
- ISO 4414:2010、空圧、システム及び機器の一般規則と安全要求事項。 システム設計、設置、運転、保全、信頼性、エネルギー、環境。2026年7月27日参照。ISO 4414:2010の公式ページ
- ISO 12100:2010、機械類の安全性、設計の一般原則、リスクアセスメント及びリスク低減。 機械のリスク評価・低減方法。2026年7月27日参照。ISO 12100:2010の公式ページ
- OSHA 29 CFR 1910.147およびロックアウト・タグアウト適用指針。 保守時の空圧その他の危険エネルギー管理。2026年7月27日参照。OSHA 29 CFR 1910.147適用指針
- OSHA機械ガードeTool、空圧プレス。 作業点・挟まれ危険のガード。2026年7月27日参照。OSHA機械ガードeTool(空圧プレス)
- SMCパワークランプシリンダカタログ。 モデル別クランプ力、圧力、ストローク、時間、保持、センサ、速度、環境限界。2026年7月27日参照。SMCパワークランプシリンダカタログ
- DESTACO 82L-3E密閉型空圧パワークランプカタログ。 圧力、アーム長、時間、工具重量、空気消費量の関係。2026年7月27日参照。
- Carr Laneの位置決め・クランプ原則。 荷重経路、支持、ロケータ、クランプ配置、ワーク保護、力計算。2026年7月27日参照。Carr Lane位置決め・クランプ原則
- SCHUNK NSE3 138。 モデル別引込み力、解除圧力、繰返し精度。2026年7月27日参照。SCHUNK NSE3 138製品情報