

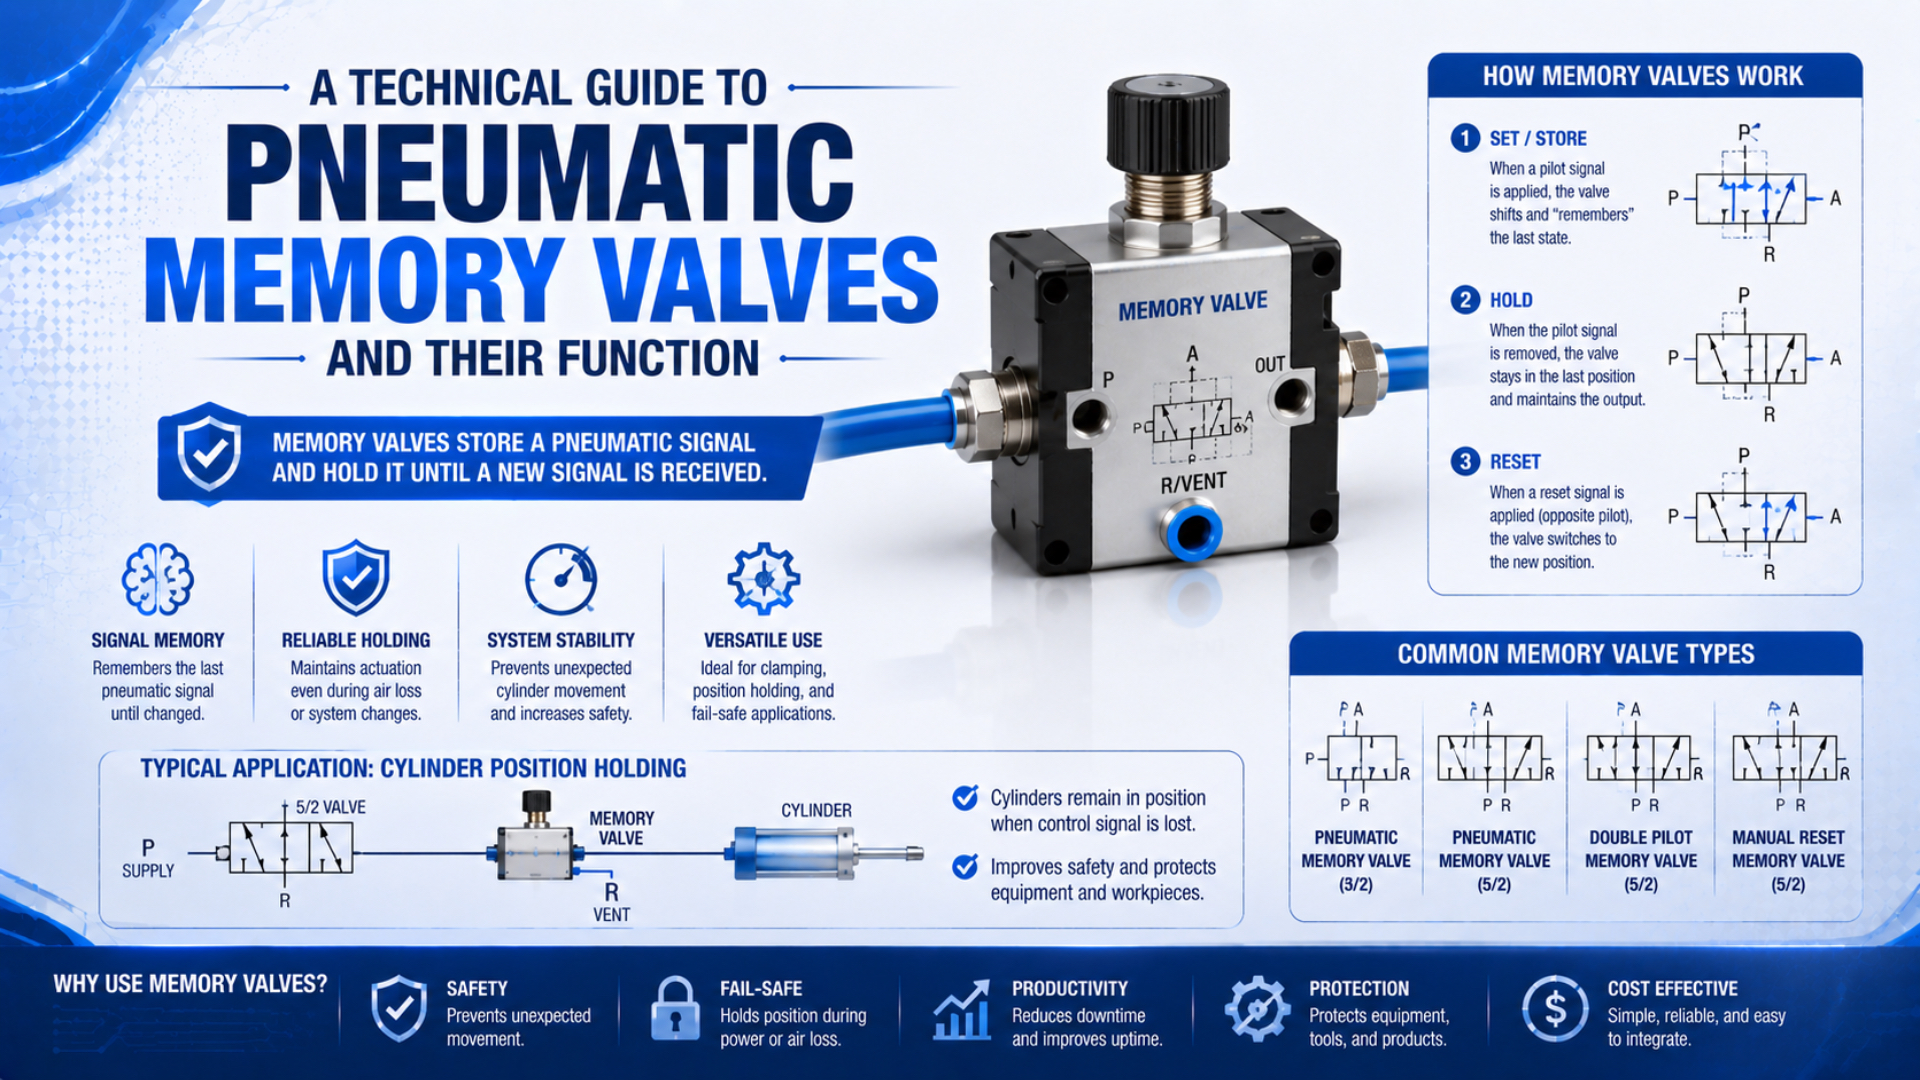
空気圧メモリバルブは、セット信号またはリセット信号が消失した後も、最後に指令されたスプール状態を維持する双安定制御要素です。Festoはコマンドメモリモジュールをダブルパイロットバルブとして説明し、空気圧ステップシーケンスに使用しています(Festo, Control Technology、2026年閲覧)。バルブが記憶するのは制御状態です。シリンダ位置を測定したり保証したりするものではありません。
この違いを理解することで、よくある設計ミスを防げます。バルブが流路状態を維持していても、供給圧力が低下したり、下流側の空気が漏れたり、外力によってアクチュエータが動いたりする場合があります。電源喪失、パイロット信号喪失、主空気源喪失はそれぞれ別の事象であるため、機械側でも個別の応答を定める必要があります。
要点
- メモリバルブが保持するのはスプール状態または指令状態であり、測定されたアクチュエータ位置ではありません。
- 5/2双安定バルブの状態を変更するには、反対側への別の信号が必要です。
- 流路が保持されても、圧力の維持や負荷の保持が保証されるわけではありません。
- 安全機能には、システム全体を対象とした設計と妥当性確認が必要です。
より広い制御の背景については、空気圧ロジックバルブの機能に関するガイドもご参照ください。本記事では対象を絞り、メモリ要素そのもの、各種喪失時の挙動、機械回路へ組み込む前に必要な確認事項を説明します。
空気圧メモリバルブは実際に何を記憶するのですか?
Festoは、空気圧ステッパチェーンのコマンドメモリモジュールをダブルパイロットバルブと位置付け、シーケンスの各段階に1つのモジュールを割り当てています(Festo, Control Technology、2026年閲覧)。保持される情報はバルブの最後の切換状態であり、デジタル記録、圧力測定値、確認済みのアクチュエータ位置ではありません。
双安定方向制御弁には、安定した2つの流路状態があります。一方のパイロットまたはソレノイドに短い信号を与えると、スプールが状態Aへ切り換わります。その後、信号が消失しても構いません。反対側のパイロットまたはソレノイドへ別の信号を与えると、スプールは状態Bへ切り換わります。このセット・リセット動作があるため、技術者はこの部品をメモリバルブ、インパルスバルブ、ダブルパイロットバルブ、または双安定バルブと呼ぶことがあります。
これらの名称は関連していますが、すべてのカタログで同じ意味として置き換えられるわけではありません。「メモリバルブ」は、専用の空気圧ロジックモジュール、機械式デテント付き方向制御弁、またはシーケンス内の状態要素として使用されるダブルパイロット式スプール弁を指す場合があります。部品の動作を推測する前に、必ず記号と操作方式の説明をご確認ください。
| 層 | 保持される可能性があるもの | 証明されないもの |
|---|---|---|
| 制御信号 | 最後のセット指令またはリセット指令 | スプールが動作を完了したこと |
| バルブ状態 | 選択された内部流路 | 下流側の圧力が引き続き利用可能であること |
| アクチュエータ状態 | フィードバックで確認しない限り、保持されるものはない | 正確な位置、クランプ力、または安全な負荷保持 |
メモリは指令層の特性として扱ってください。機械に物理的な位置記憶が必要な場合は、位置検出と、再起動時に実際の状態と照合できるコントローラ状態を使用します。負荷保持が必要な場合は、適切なロッドロック、ブレーキ、パイロット操作チェック弁構成、機械式拘束など、その危険に対応するよう設計された装置とアーキテクチャを使用してください。
双安定メモリバルブは内部でどのように切り換わるのですか?
Festoは、1つの操作部を持つ単安定バルブと、2つの操作部を持つ双安定バルブを区別しています。単安定バルブは信号が消失すると復帰しますが、双安定バルブは別の復帰信号を必要とします(Festo, Pneumatic Valves、2026年閲覧)。この2指令アーキテクチャによって、実用上のメモリ機能が生まれます。
空気圧ダブルパイロット方式では、パイロットポート14の圧力によって主スプールが一方の流路状態へ移動します。スプールが切換点を越えると、パイロットパルスが排気された後も、内部形状とパイロット構成によってその状態が維持されます。その後、パイロットポート12の圧力によって元の状態へ切り換わります。メーカーによって図面の向きが異なる場合があるため、ポート番号と信号側は実際の記号で確認する必要があります。
電気操作式では、2つのエアパイロットの代わりに2つのソレノイドを使用します。一方のコイルを励磁すると一方の状態が選択され、もう一方を励磁すると反対の状態が選択されます。コイルが2つあるだけでは、双安定であることの証明にはなりません。Festoは、5/3バルブには2つのソレノイドがあっても、非励磁時にばねによって中央位置へ復帰するものがあると説明しています(Festo, Pneumatic Valves、2026年閲覧)。
セット・リセットシーケンス
| 手順 | 入力条件 | 予想されるバルブの結果 | 必要な証拠 |
|---|---|---|---|
| 1 | セット信号が指定のパイロットまたはコイルに到達する | スプールが状態Aへ切り換わる | 出口圧力またはスプールフィードバックが想定どおり変化する |
| 2 | セット信号を解除する | 双安定スプールが状態Aを維持する | 指定した試験時間中、状態が安定している |
| 3 | リセット信号が反対側のパイロットまたはコイルに到達する | スプールが状態Bへ切り換わる | 反対側の出口流路と排気流路が確認される |
| 4 | リセット信号を解除する | 双安定スプールが状態Bを維持する | 再起動ロジックと機械の物理的状態が一致する |
メーカーが結果を明確に規定している場合を除き、セット信号とリセット信号を重複させないでください。2つの空気圧パイロットが同時に作動すると、圧力バランス、パイロット面積、内部摩擦、または信号の到着順序によって、どちらの状態が優先されるかが決まる場合があります。そのため、低速の手動試験では動作する回路でも、生産速度では予測不能になる可能性があります。
バルブのメモリ機能でシリンダ位置を保証できないのはなぜですか?
5/2メモリバルブには5つのポートと2つのスプール位置がありますが、この2位置が表すのは空気の流路であり、シリンダ位置ではありません。ISO 4414は空気圧システムの設計と運用における重大な危険を対象としているため、圧力低下、外部負荷、漏れ、排気経路、再起動時の挙動は、システム特性として評価する必要があります(ISO 4414、2010年)。
全伸長位置で停止した複動シリンダを考えてみます。パイロットパルスが消失した後も、メモリバルブがヘッド側へ供給空気を流し続ける場合があります。主空気供給が正常であれば、シリンダには伸長方向の指令が維持されます。しかし、これはピストンがストローク端に到達したことを把握する、指定のクランプ力を維持する、または供給遮断後の動きを防止することとは異なります。
主空気源が失われると、漏れ、シール、バルブ、継手、接続された排気経路を通じて、シリンダの両室から圧力が失われる場合があります。その結果、重力や外部のプロセス力によって負荷が動く可能性があります。また、保持されたスプール状態によって一方の作動ポートへ供給が直ちに再接続されるため、空気供給の復帰時に予期しない動作が発生することもあります。
この境界は、垂直アクチュエータで特に重要です。双安定方向制御弁が最後の指令を保持していても、圧力喪失後に負荷が徐々に移動したり落下したりする場合があります。回路にガード付き機械や蓄積エネルギーの危険が含まれる場合は、安全排気弁の統合に関する別記事もご確認ください。
再起動時に有効な原則は「指令する前に観察する」ことです。空気供給または電源が復帰したら、センサ、圧力スイッチ、利用可能な場合はバルブフィードバック、コントローラの保存状態を比較します。供給圧力が復帰したという理由だけで、古い空気圧メモリやPLCのメモリ状態から動作を開始させないでください。
どのようなバルブ構成でメモリ機能を実現できますか?
SMCの現行SY作動原理解説では、5ポートバルブを2位置シングル、2位置ダブル、3種類の3位置センタ構成に分類しています(SMC, SY Working Principle、2026年閲覧)。選択した状態をバルブが保持するかどうかを決めるのは操作機構と復帰機構であり、コイル数だけではありません。
| 構成 | 指令解除後の状態 | 一般的な用途 | 主な注意点 |
|---|---|---|---|
| 3/2ダブルパイロットまたはデテント付き | 2つのポート状態のいずれかを保持 | セット・リセット信号、小型パイロット回路 | 排気動作とリセット信号を確認 |
| 5/2ダブルパイロット | 伸長または収縮の流路を保持 | 複動シリンダの方向制御 | 中立位置や閉止センタは形成しない |
| 5/2双安定ダブルソレノイド | 設計どおり選択された流路状態を保持 | 電気指令による方向制御 | 電源復帰時の挙動と同時励磁の規則を確認 |
| 機械式デテント付き手動弁 | 選択位置を物理的に維持 | 現場オペレータによる指令 | 手動状態が自動制御と競合する可能性がある |
| ばね復帰式単安定バルブ | 通常状態へ復帰 | 規定された既定流路 | 最終状態を記憶するバルブではない |
| ばねセンタ式5/3バルブ | センタ状態へ復帰 | 停止、排気、加圧、または閉止センタ機能 | センタ動作は最終状態の記憶ではない |
この機能に関するFestoの教育用製品は、両側を空気圧で操作する直動式の双安定5/2ピストンスプール弁です(Festo, 5/2-Way Double Solenoid Valve、2026年閲覧)。これは具体的な構造例であり、すべてのメモリバルブに共通する仕様ではありません。
記号を読む際は、ポート数、位置数、両側の操作部、ばね記号、パイロットポート、排気ポート、通常状態または保持状態を特定してください。5ポート方向制御弁の作動に関するガイドでは、ポート流路の層についてさらに詳しく説明しています。
制御回路でメモリバルブをどのように使用すべきですか?
Festoは、空気圧ステッパチェーンの説明で、各サイクル段階に1つのコマンドメモリモジュールを割り当てています(Festo, Control Technology、2026年閲覧)。同じ所有原則は現代の機械にも当てはまります。1つの層が指令状態を所有し、センサが機械の結果を確認し、独立した安全機能が危険を監視する構成にしてください。
セット・リセット空気圧ロジック
シンプルな空気圧のみのメモリ回路では、一方のパイロットをセット、反対側のパイロットをリセットとして使用します。手動3/2バルブ、リミットバルブ、圧力信号、その他のロジック要素でこれらのパルスを生成できます。回路では、完了した各パイロット信号を確実に排気しなければなりません。圧力が閉じ込められると、リセットが妨げられたり、相反する指令が発生したり、結果が圧力バランスに左右されたりする可能性があります。
シーケンス制御
ステップシーケンスでは、適格な完了証拠によって回路が次段階へ進むまで、メモリ要素が有効な指令を保持します。タイマで最大移動時間を監視できますが、終端位置フィードバックの代わりとして自動的に扱うべきではありません。逐次空気圧回路の設計で紹介する実践的な方法では、許可信号、完了証拠、タイムアウト、故障応答を分ける方法を説明しています。
PLCとバルブの状態所有
PLCはシーケンス段階を記憶でき、双安定バルブはスプール状態を記憶できます。両方に同じ動作を独立して所有させると、2つの指令権限が生じます。再起動後、PLCがある段階を復元しても、バルブは別の段階に対応する空気流路を維持している可能性があります。状態の所有者を1つに定め、もう一方をインターフェースとして定義し、不一致を検出して解消する方法を規定してください。
空気圧メモリを使用する最も妥当な理由は、単に「連続した電力がなくても作動する」ことではありません。局所的な状態保持によって、根拠のある空気圧のみのシーケンスを簡素化したり、制御信号の短い途切れの間も指令を維持したりできることにあります。機械に信頼性の高いPLC状態、フィードバック、診断、再起動ロジックがすでに備わっている場合、空気圧ラッチを追加すると、耐障害性を高めるのではなく曖昧さを増す可能性があります。
大型のバルブマニホールドについては、モジュール式空気圧回路の設計にあるアーキテクチャ確認事項をご利用ください。部品選定前に、供給ゾーン、排気経路、インターフェース、故障時の挙動を文書化するうえで役立ちます。
メモリバルブの選定データ
Festoの5/2双安定教育用バルブの例は、両側の空気圧操作と4 mmのワンタッチ継手を採用しており、構成とインターフェースの詳細が機種固有であることを示しています(Festo, 5/2-Way Double Solenoid Valve、2026年閲覧)。ある製品のパイロット圧力、接続、温度、流量、漏れの限界値を、別の製品ファミリへそのまま適用しないでください。
次の選定チェックリストをご利用ください。
| データシート項目 | 重要である理由 | RFQまたは設計ファイルに記録する内容 |
|---|---|---|
| バルブ機能と記号 | バルブが真に双安定であることを確認できる | 3/2または5/2、両側操作、ポート構成 |
| 主圧力範囲 | 許容される作動供給圧力を規定する | 使用点での最低、通常、最高圧力 |
| パイロット圧力範囲 | セットパルスとリセットパルスが確実に切り換わるかを決める | 機械のピーク需要時における最悪条件のパイロット圧力 |
| 内部パイロットまたは外部パイロット | 低圧および真空時の挙動が変わる | パイロット源、レギュレータ、喪失時の応答 |
| 流量能力 | 下流側の応答とアクチュエータ速度に影響する | 規定の試験条件におけるメーカー流量データ |
| 応答時間と最小パルス | 短い指令を受け付けられるかを決める | 実際の信号時間と配管遅延 |
| 漏れ仕様 | 空気コストだけでなく、保持圧力にも影響する | 許容圧力低下と試験時間 |
| 使用流体とろ過 | パイロット、シール、スプール隙間を保護する | 空気品質、給油方針、汚染リスク |
| 温度とシール材質 | 環境適合性を制限する | 周囲温度、流体温度、洗浄、化学物質への曝露 |
| 手動操作と表示 | 試運転と予期しない作動に影響する | ロック動作、アクセス制御、フィードバック方式 |
| 取付けと向き | 配管、排水、保守アクセスに影響する場合がある | マニホールド取付けまたは本体取付け、排気経路 |
メモリ要素がアクチュエータを直接制御する場合は、バルブ流量も重要です。Cvサイジングガイドで必要な入力項目を確認し、メーカーの流量曲線と使用条件に照らして選定部品を確認してください。ここでは流量計算ではなくメモリ動作が主要な選定課題であるため、計算ツールへのリンクは主要な手順として意図的に使用していません。
メモリ機能の試運転とトラブルシューティング
ISO 4414:2010は2021年に有効性が確認され、空気圧システムの設計、設置、調整、運転、保守、信頼性、重大な危険を対象としています(ISO 4414、2010年)。したがって試運転では、ベンチ上で1回のパルスによりスプールが切り換わることを確認するだけでなく、完全な状態遷移と各種喪失時の応答を試験する必要があります。
- 記号とポート番号を確認します。 メーカー図面に照らして、供給、作動、排気、セット、リセットの接続を追跡します。
- バルブ位置でパイロット圧力を測定します。 レギュレータ付近の圧力計では、長いパイロット配管や絞られた配管での圧力損失を把握できない場合があります。
- セットとリセットを個別に試験します。 指定のパルスを与えてから解除し、反対側の指令が到達するまでスプール状態が維持されることを確認します。
- 信号の重複を試験します。 パルスが重複した場合や誤った順序で到達した場合に、規定どおりの結果になることを確認します。データシートに規定がない場合は、制御設計で重複を防止してください。
- 下流圧力を別途確認します。 根拠のある時間間隔で圧力低下を記録します。スプールが保持されることから圧力も保持されると推定しないでください。
- 電源、パイロットエア、主空気源を個別に遮断します。 各事象について、バルブ、アクチュエータ、負荷、フィードバック、コントローラの応答を観察します。
- 管理された条件で供給を復帰させます。 保持された指令によって予期しない再起動が起きないことを確認します。
- 最悪の運転条件で繰り返します。 許容最低圧力、同時使用時のピーク空気需要、実際のチューブ長、汚染管理、実負荷を含めます。
| 症状 | 最初に測定する項目 | 考えられる原因 |
|---|---|---|
| バルブがセットされない | セットポートでのパイロット圧力 | 信号不足、パイロット閉塞、誤配管、スプール汚染 |
| バルブはセットされるがリセットされない | 両方のパイロットポートと排気経路 | セット圧力の残留、排気閉塞、指令の重複 |
| 振動中に状態が変わる | 実際のバルブ構造と取付け | 誤った単安定部品、不十分なデテント、機械的損傷 |
| 空気喪失後にシリンダが移動する | 両室圧力と負荷力 | 漏れ、開放された排気経路、機械式保持装置がない |
| 空気復帰時に機械が動く | 保持されたスプール状態と再起動ロジック | 古い指令、位置照合の欠如、自動再加圧 |
| 生産速度でのみサイクルが失敗する | パイロットパルス幅と圧力波形 | 短いパルス、チューブ容積による遅延、共通供給圧力の低下 |
メーカーが整備手順を提供している場合を除き、メモリバルブを分解または改造しないでください。汚染や内部摩耗が疑われる場合は、空気品質の原因を是正し、必要に応じて部品を交換したうえで、文書化された受入試験を再度実施します。一般的なソレノイドバルブの作動ガイドでは、電気系統とパイロット段についてさらに説明しています。
当社の経験では、バルブを交換する前に両方のパイロットポートを測定することが、最も迅速で有効な診断方法です。リセットに関する不具合は、反対側のパイロットに残った圧力、排気の閉塞、またはバルブへ到達する前に消失するパルスが原因であることが少なくありません。この確認により、回路の故障とバルブ内部の故障を切り分けられます。
空気圧メモリバルブに関するよくある質問
この部品の安全上の境界は、2つの規格によって定められています。ISO 4414は空気圧システムの危険を対象とし、ISO 13849-1:2023は空気圧その他の技術を使用する安全関連制御システムに適用されます(ISO 4414、2010年、ISO 13849-1、2023年)。どちらの規格も、一般的なメモリバルブ単体を完全な安全機能にするものではありません。
空気供給を失った後も、空気圧メモリバルブはシリンダ位置を保持しますか?
いいえ。スプールで選択された流路を保持していても、漏れや排気経路を通じてシリンダ室の圧力が低下する場合があります。その結果、重力や外力によってアクチュエータが動く可能性があります。フィードバックで位置を確認し、制御不能な動作が危険を生じさせる場合は、リスク評価に基づく機械式または空気圧式の保持方法を使用してください。
ダブルソレノイドバルブは常にメモリバルブですか?
いいえ。2位置ダブルソレノイドバルブは双安定の場合がありますが、ばねセンタ式5/3バルブも2つのコイルを持ち、非励磁時にはセンタ位置へ復帰します。コイル数だけで判断せず、記号、操作部とばねの構成、メーカーの説明を確認してください。
メモリバルブとシャトルバルブの違いは何ですか?
メモリバルブは、反対側の信号によって変更されるまで、指令された2つの状態のいずれかを保持します。シャトルバルブは、利用可能ないずれかの入口を選択してもう一方を遮断することで、空気圧ORロジックを実行します。シャトルバルブは両方の信号が消失した後に最後の入力を記憶しないため、セット・リセット要素の代わりにはなりません。
メモリバルブは安全関連制御システムで使用できますか?
評価対象の1部品として使用することはできますが、双安定動作だけで安全機能や要求パフォーマンスレベルが確立されるわけではありません。ISO 13849-1:2023は空気圧式の安全関連制御を対象としていますが、特定の機械に対する機能やPLrを規定するものではありません。アーキテクチャ、診断、故障応答、リセット、妥当性確認も引き続き重要です。
保守後、空気圧メモリバルブをどのようにリセットすべきですか?
文書化された再起動手順に従ってください。まず、アクチュエータ位置、負荷状態、ガード、圧力状態、コントローラ状態を確認します。次に、管理された条件で意図したリセット信号を与え、自動運転を有効にする前に、結果として得られる流路を確認します。排気または空気供給の復帰によって、保持されたスプール状態が消去されたと決めつけないでください。
出典および技術資料
- Festo, Control Technology and Remote I/O。コマンドメモリモジュールとダブルパイロット式ステッパチェーンの説明。2026年7月22日閲覧。
- Festo, Pneumatic Valves。単安定動作と双安定動作の違い。2026年7月22日閲覧。
- Festo, 5/2-Way Double Solenoid Valve, Pneumatically Operated on Both Sides。製品構造の例。2026年7月22日閲覧。
- SMC, SY3000/5000/7000/9000 5-Port Solenoid Valve Working Principle。シングル、ダブル、センタ位置構成の参考資料。2026年7月22日閲覧。
- ISO 4414:2010。空気圧流体動力に関する一般規則および安全要求事項。2026年7月22日閲覧。
- ISO 13849-1:2023。空気圧技術を含む制御システムの安全関連部。2026年7月22日閲覧。