
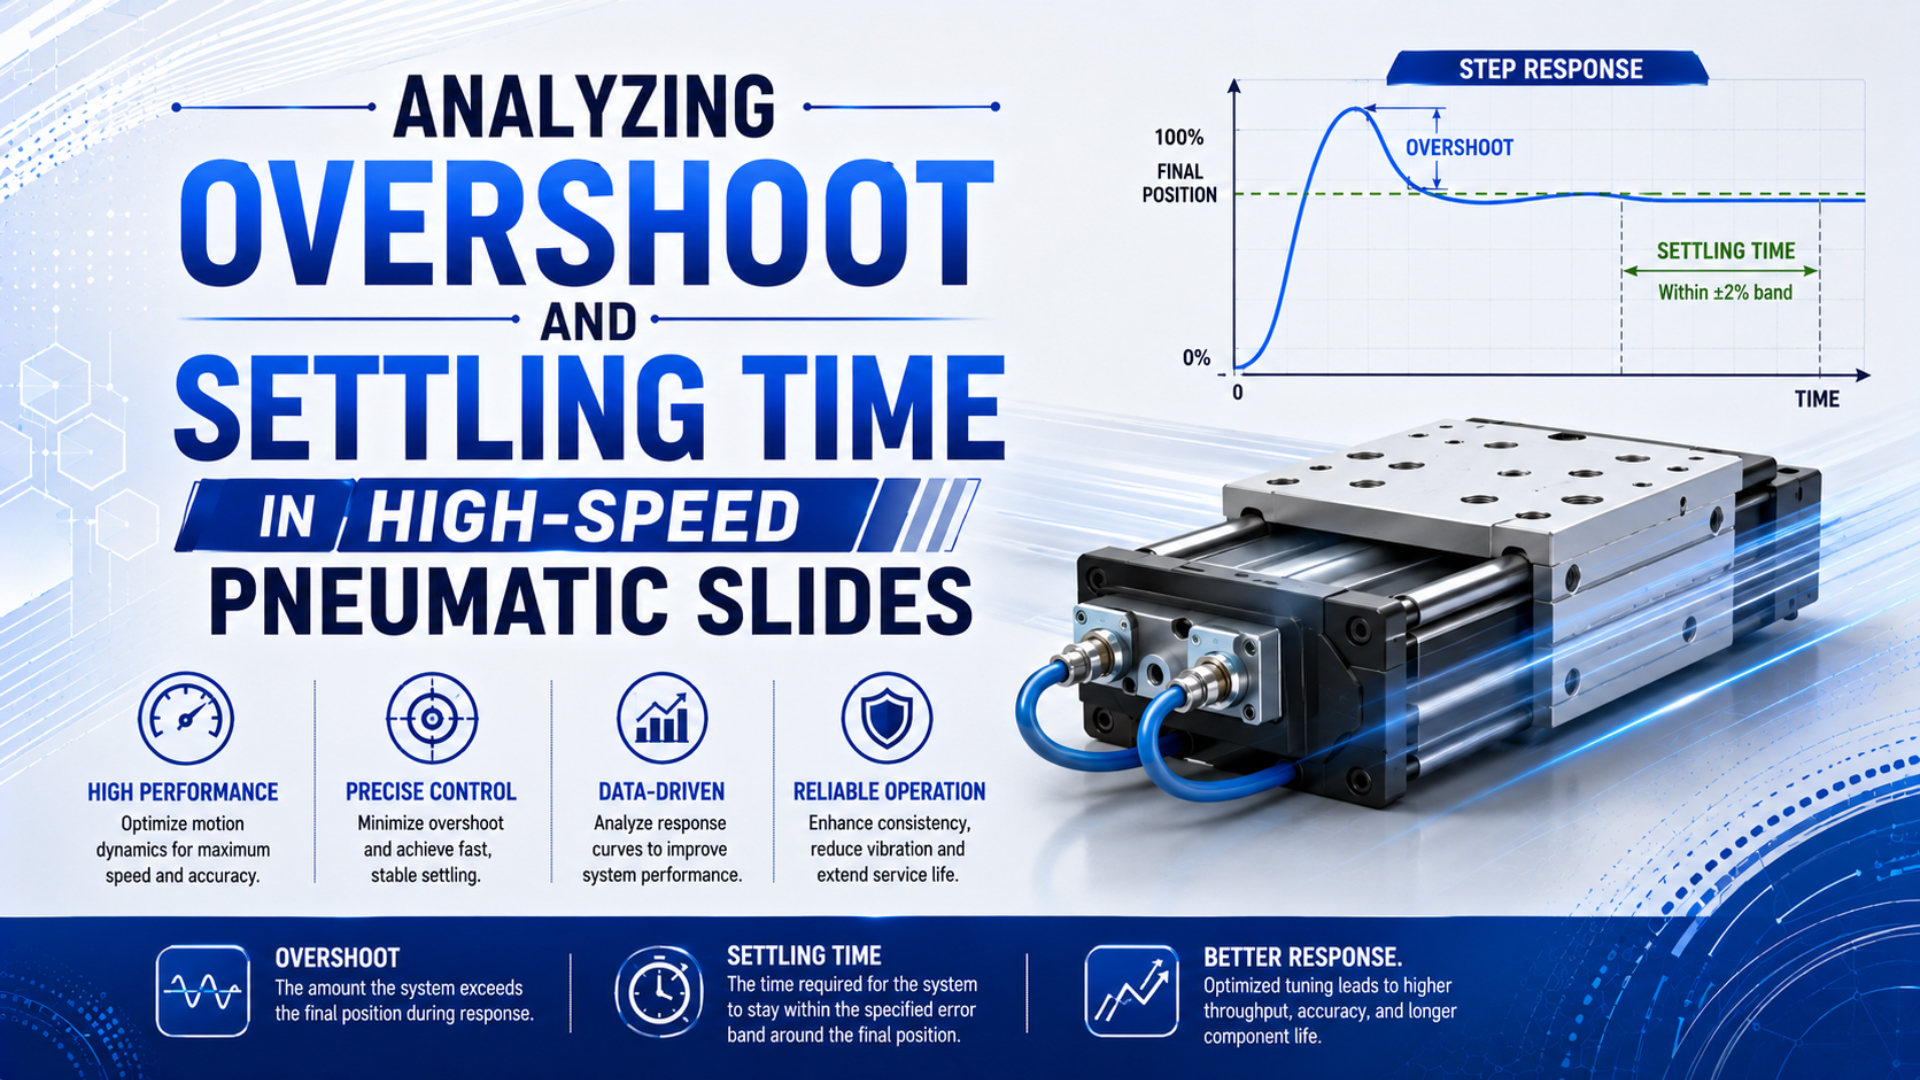
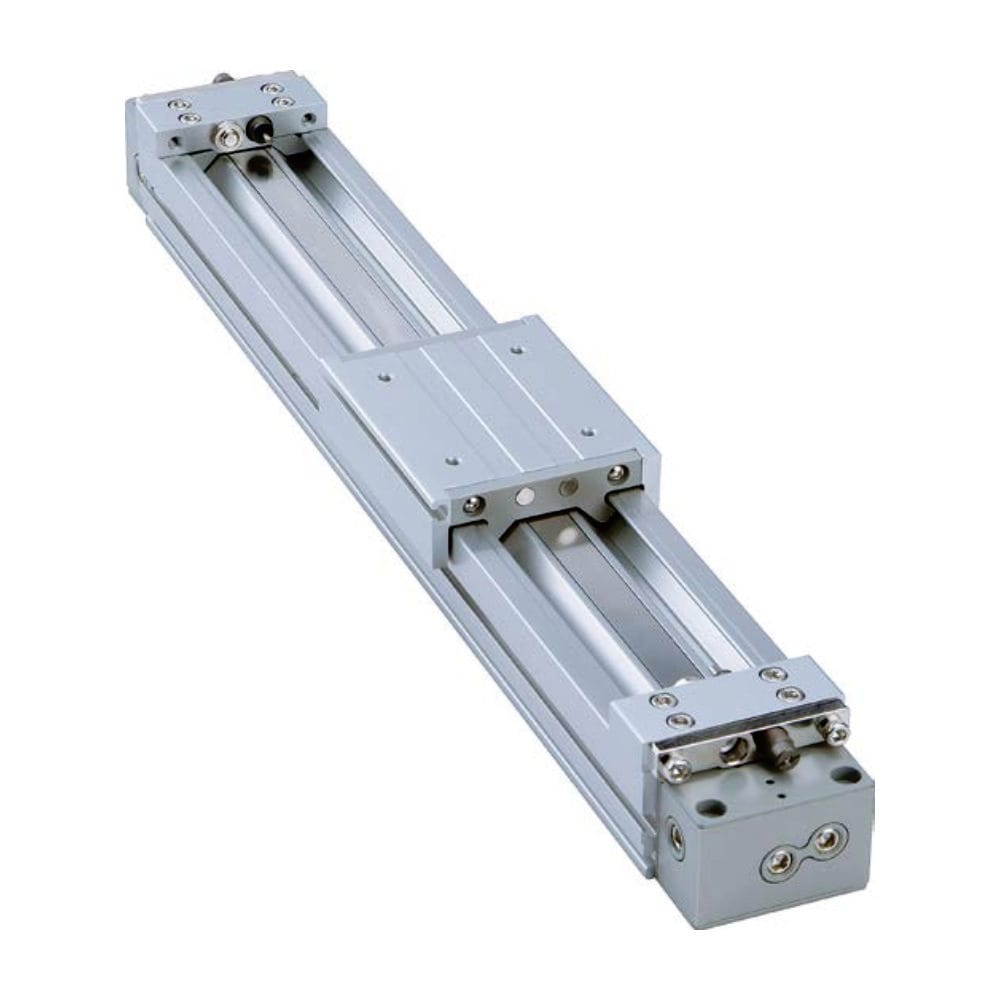
空圧スライドのオーバーシュートとは、位置指令後に、定めた目標位置を越えて移動した最大距離です。整定時間とは、定めた開始事象から、位置が所定の許容帯域に入り、その範囲内に留まるまでの時間です。目標位置、開始事象、許容差、観測時間、可動質量、速度、停止方式を明示しなければ、どちらの指標にも意味はありません。
この境界の定義は重要です。物理的なエンドキャップへ進入するスライドは、エンドストップを通過できないためです。目に見える動きは、サーボ位置制御のオーバーシュートではなく、衝突と跳ね返りである可能性があります。中間設定位置で停止する比例制御またはサーボ空圧軸は、別の制御課題です。本ガイドでは、この2つを混同せずに測定する方法を説明します。
発行者と執筆者の情報は会社概要でご確認いただけます。技術的な訂正や用途に関するご質問は、お問い合わせからお寄せください。
要点
- 整定時間を比較する前に、目標位置、許容帯域、時間計測の境界を定義します。
- 位置、両チャンバーの圧力、バルブ指令、センサー状態を同一時間軸で記録します。
- 停止エネルギーの確認には、平均速度だけでなく、クッション進入速度と可動質量を使用します。
オーバーシュートと整定時間は実際に何を測るのか
2020年の空圧位置決め実験では、ステップ振幅の2%と、設定位置を中心とする固定幅±0.1 mmという2つの異なる帯域で整定時間が報告されています。この2つの結果は異なる受入判定上の問いに答えるものです。そのため、整定時間の値を比較する前に、図面または試験計画で許容差を明示する必要があります(Actuators、2020年)。
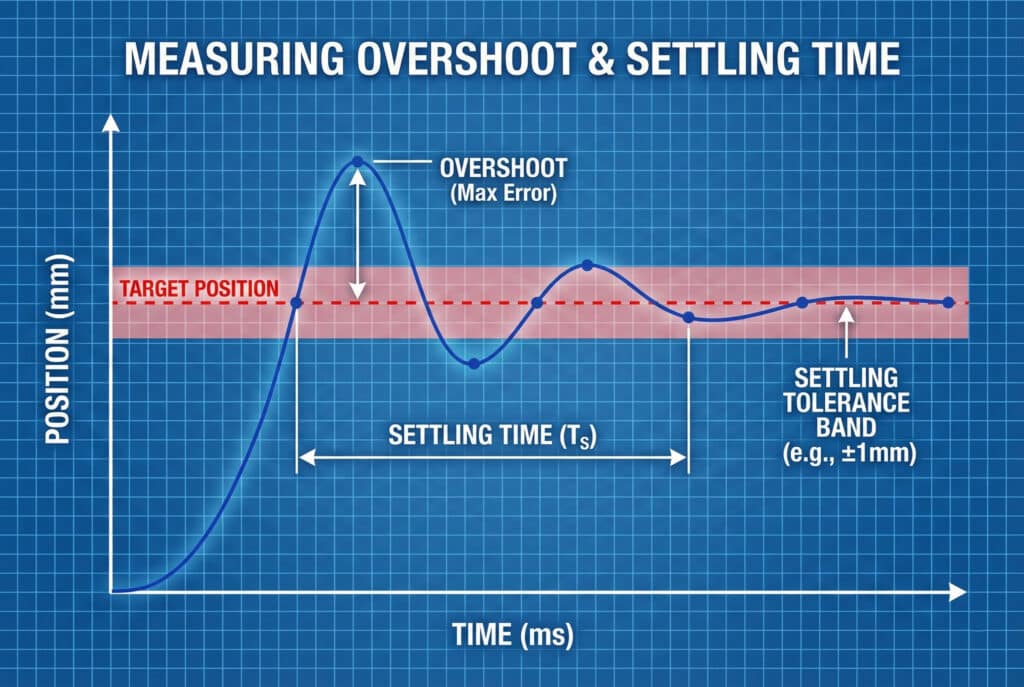
正方向の位置ステップに対するオーバーシュートは、次式で表せます。
はオーバーシュート距離、は指令後に測定された最大位置、は指令目標位置です。負方向の動作では、誤解を招く負の値を報告するのではなく、指令方向に沿って同じ定義を適用します。
整定時間には許容帯域が必要です。
は、コントローラー指令や減速開始など、定めた開始事象です。は、その時点以降、定めた観測時間全体にわたり、位置がの範囲内に留まり続ける最初の時刻です。後から生じるドリフトや2回目の跳ね返りを見落とさないよう、観測時間を明記します。
次の関連指標は分けて扱います。
| 指標 | 定義 | 重要な理由 |
|---|---|---|
| ピークオーバーシュート | 指令目標位置を越えた最大移動距離 | 制御または停止による行き過ぎを示します |
| 跳ね返り振幅 | 接触または最大圧縮後の逆方向移動量 | 衝突とエネルギーの戻りを示します |
| 整定時間 | 所定帯域に入り、その範囲内に留まるまでの時間 | 動作を実用可能なサイクル時間に関連付けます |
| 定常偏差 | 最終位置から指令目標位置を引いた値 | 過渡応答収束後の偏りを明らかにします |
| 繰返し精度 | 反復サイクルにおける最終位置のばらつき | 安定したオフセットとランダムな変動を区別します |
| センサー確認時間 | 指令から有効と判定されたセンサー遷移までの時間 | PLCから見える事象を表しますが、必ずしも物理的整定ではありません |
公表された2つの許容差定義を当社で解析した結果、同じ動作波形でも、百分率帯域には合格し、固定帯域には不合格となり得ます。工程許容差が変更された場合に結果を再計算できるよう、生の波形データを保存してください。
キャリッジが機械的に整定する前に、エンドスイッチがオンになることがあります。PLCが最初のエッジで次工程へ進むと、軸が電気的なサイクル時間を満たしているように見えても、機械は振動や負荷誤差を次の動作へ伝える可能性があります。工程に合わせてセンサー信号の有効条件を設定するか、整定が重要な箇所では位置を直接測定してください。
同一時間軸で記録すべき信号
2026年の空圧シリンダ摩擦実験では、ピストン位置、速度、両チャンバーの圧力、摩擦力を同時に記録しています。この測定項目は、診断における最低限の原則を示しています。すなわち、停止が遅い、または不安定な原因をバルブ、クッション、空気ばね、コントローラー、ガイドのいずれかに帰属させる前に、指令、空圧応答、機械動作の時間を揃えることです(Actuators、2026年)。
すべての記録チャンネルに1つのクロックを使用します。PLCトレンド、エンコーダーコントローラー、独立した圧力ロガーは、それぞれが正確でも、タイムスタンプが揃っていなければ、誤った因果関係の順序を示すことがあります。
| 信号 | 抽出する事象または値 | 診断上の価値 |
|---|---|---|
| 動作指令 | 出力遷移と要求目標位置 | 制御開始事象を定義します |
| バルブ指令またはスプールフィードバック | 電気的要求と、取得可能な場合は確認済みの切換え | コントローラー遅延と空圧遅延を分けます |
| キャップ側圧力 | アクチュエーターポートでの上昇、ピーク、最終圧力 | 駆動側の圧力上昇を示します |
| 反対側圧力 | 排気圧力の減衰、背圧、クッション圧力 | 排気絞りと封入空気の挙動を明らかにします |
| 位置 | 動作開始、速度、ピーク位置、跳ね返り、最終位置 | オーバーシュートと整定の指標を得ます |
| エンドセンサーまたは位置センサー | 最初のエッジ、信号消失、有効判定状態 | 物理動作をPLCのシーケンスに関連付けます |
| 負荷と温度 | 実際の可動質量、取付方向、部品温度 | 反復試験を比較可能にします |
すべての空圧スライドに共通する最低サンプリングレートはありません。把握する必要がある最短の過渡現象と最も狭い許容差に基づいて、センサー帯域幅、サンプリング間隔、位置分解能、圧力範囲、アンチエイリアスフィルターを選定します。結果とともにこれらの設定を記録してください。測定系が示されていない数値は、他の設備へ適用できる根拠にはなりません。
完全なタイミング配分を把握するには、バルブ切換え、圧力上昇、動作開始、移動、クッション作動、センサー確認を分けます。バルブ応答時間の一貫性の記事ではバルブの境界を、高速シリンダ仕様選定チェックリストでは動作システム全体を扱っています。
4種類の波形パターンの読み方
空圧エンドクッションの実験調査では、シリンダ両端で衝撃と振動が確認され、負荷と供給圧力によってクッション応答が変化することが示されました。実務上の要点は、目に見える跳ね返りは動作パターンであり、普遍的な空気ばね周波数や、1つの誤ったニードル設定の証拠ではないということです(Kim et al.、2002年)。
次のように診断を分けます。
- 終端での鋭い衝突では、まず進入速度、可動質量、有効でないクッションストローク、外部ストップ、構造を調べます。
- 減衰する複数回の反転では、減衰不足を伴う空圧系または機械系の蓄積エネルギーを疑います。
- バルブ補正の継続では、制御ゲイン、遅延、不感帯、飽和、センサーノイズ、または現実的でない動作プロファイルを疑います。
- 減速前のぎくしゃくした動きでは、シール摩擦、潤滑、横荷重、芯出し、または不安定な流量制御を疑います。
空気の圧縮性とシリンダの跳ね返りに関するガイドでは、封入空気モデルを詳しく説明しています。メータアウト制御ガイドでは、排気側の速度安定性を扱っています。どちらの機構も、コントローラー調整とは分けて考えてください。
当社では、同じ同期チャンネルを基準として4種類の動作パターンを解析しました。違いを示す証拠は、ピーク値だけではありません。圧力、位置、バルブ指令が同じ順序で反転するかどうかが重要です。
圧力と位置の位相は、ピーク位置単独より有用な場合がよくあります。バルブ出力が安定した後、エンドキャップ圧力の急上昇に続いて反転する場合は、停止エネルギーと封入空気を調べます。位置が目標を横切るたびに新たな指令反転が起きる場合は、コントローラーが引き続き振動を駆動しています。
可動エネルギーがストローク端性能を制限する仕組み
Parkerは、OSP-Pの選定方法において、クッション開始時のピストン速度は通常、平均ストローク速度より約50%高いと述べています。運動エネルギーは速度の2乗に比例するため、平均速度を使用すると、搭載クッションまたは外部ショックアブソーバーが処理すべきエネルギーを大幅に過小評価する可能性があります(Parker OSP-P、2026-07-23取得)。
クッション進入時の並進運動エネルギーは次式です。
はジュール単位の運動エネルギー、はキログラム単位の全可動質量、は減速開始時に測定したメートル毎秒単位の速度です。該当する場合は、キャリッジ、治具、ワーク、可動ケーブル、換算した回転慣性を含めます。
アブソーバーは、減速距離にわたって継続する空圧推力と重力にも抗する必要がある場合があります。
は停止中の正味駆動力、は有効減速距離、は運動方向に作用する重力仕事です。垂直、傾斜、回転、連結負荷には、選定したシリンダまたはショックアブソーバーメーカーの計算方法を使用してください。このスクリーニング式は、機種固有のエネルギー曲線や1時間当たりの許容エネルギーに代わるものではありません。
質量を一定としてを2倍にすると、は4倍になります。速度を一定として質量を2倍にすると、は2倍になります。衝突時の力と時間の履歴には運動量も関係しますが、クッションおよびショックアブソーバーの容量検討では、エネルギーが出発点となります。
部品選定については、外部ショックアブソーバー選定ガイドまたは高速エアクッションガイドもご覧ください。本記事では、測定応答と受入判定の境界に焦点を当てます。
クッション、流量、コントローラーを調整すべきタイミング
SMCは、引用した内径16~63 mmの範囲について、MY1Mのエアクッションストロークを12~37 mmと公表し、0.5 MPa時の質量・速度限界曲線を個別に示しています。これらの値は製品固有の根拠であり、すべての空圧スライドに共通する減速距離や圧力設定ではありません(SMC MY1M、2026-07-23取得)。
症状名だけでなく、波形から調整方法を選びます。
| 証拠 | 最初に行う技術的対応 | 想定してはいけないこと |
|---|---|---|
| 激しい衝突、クッション進入速度が高い、クッション圧力の上昇が遅い | 接近速度を下げ、クッションが有効に作動しているか確認します | ニードルの絞りを強めれば無制限のエネルギーを吸収できる |
| 最終移動が遅い、封入圧力が高い、全ストローク到達が遅れる | 正確なクッション始動手順を再確認し、指定があれば徐々に開き直します | ニードル全閉があらゆる製品に安全な開始位置である |
| 排気圧力またはサイレンサーの状態で速度が変化する | メータアウト制御、バルブ流量、チューブ、継手、排気抵抗を点検します | レギュレーター圧力だけで速度が決まる |
| 設定位置付近で指令の反転が続く | 制御ゲイン、不感帯補償、フィルタリング、飽和、動作プロファイルを見直します | 機械式クッションで閉ループコントローラーを調整できる |
| 圧力は安定しているが位置が段階的に動く | 摩擦、潤滑、芯出し、ガイドモーメント、横荷重を点検します | 大流量バルブでスティックスリップを解消できる |
| 内部クッションが有効になる前に外部ストップへ接触する | 実際の衝突条件に合わせて、外部ストップまたはショックアブソーバーの容量と位置を決めます | 内部クッションが引き続き全衝突エネルギーを吸収している |
ParkerのOSP-P取扱説明書では、対象シリンダシリーズの立上げ時にクッションニードルを閉じ、約半回転開き直した後、低速試験を行い、質量・速度線図と照合するよう指定しています。この手順は対象製品だけに適用し、すべてのクッション設計へ一般化しないでください(Parker OSP-P operating instructions、2026-07-23取得)。
比例制御またはサーボ制御を使用する軸では、バルブの流量、圧力、不感帯、応答限界の範囲内で調整します。入力平滑化や低速の接近指令によってオーバーシュートを減らせますが、立上り時間が長くなることがあります。2021年のオンオフバルブ位置決め実験では、コントローラーパラメーターと可動質量の変化に応じて立上り時間とオーバーシュートが変化したと報告されています。これは、1つの結果が試験対象の設備とコントローラーに固有であることを改めて示しています(Actuators、2021年)。
負荷・速度・圧力をマトリクスで試験
SMCのMY1Mクッション線図は、0.5 MPaの水平衝突条件を用い、内径と停止オプションごとに曲線を分けています。Parkerも同様に、ガイド負荷限界とエンドクッション線図を分けています。有効な受入試験では、1つのカタログ限界値を異なるアセンブリへ流用せず、選定機種、取付方向、可動質量、停止方式、動的圧力、速度を維持する必要があります。
運転条件の両極を含む試験マトリクスを作成します。
- 試験の安全を確保します。 可動範囲を防護し、蓄積された空圧・機械エネルギーを管理し、機械の立上げ手順に従います。
- 基準状態を設定します。 保守的な速度で、バルブ指令、両ポート圧力、位置、センサー状態、負荷、温度を記録します。
- 最大可動質量を試験します。 治具、製品、キャリッジ取付品、サービスループを含めます。
- 最小可動質量を試験します。 最重量製品に合わせて調整したクッションまたはコントローラーは、可動質量を外すと異なる挙動を示すことがあります。
- 許可された最高速度の動作を試験します。 ストロークを合計時間で割った値ではなく、クッション進入時の実測速度を使用します。
- 最低動的供給圧力を試験します。 アクチュエーター動作中に測定します。上流のレギュレーター圧力計では、短時間の圧力低下を捉えられません。
- 該当する温度とデューティを試験します。 部品温度を安定させ、継続生産速度で運転します。
- ばらつきを示すのに十分なサイクルを繰り返します。 最良の波形1つではなく、個別値または分布を報告します。
| 試験条件 | 維持または記録する入力 | 必要な出力 |
|---|---|---|
| 最大質量・最高速度 | 可動質量、取付方向、流量設定、動的圧力 | ピークオーバーシュートまたは跳ね返り、整定時間、ピーク圧力、センサー確認 |
| 最小質量 | 同じ指令と停止方式 | 繰返し精度、跳ね返り、コントローラー動作 |
| 最低動的圧力 | 生産時の流量需要と上流状態 | ストローク時間、クッション進入速度、最終位置 |
| 高温・低温の運転状態 | 部品温度とサイクル数 | 指標の変動と異常パターン |
| 継続生産速度 | 機械の全シーケンスと共用空気需要 | タイミング分布、圧力回復、温度、センサー検出漏れ |
別の指標を隠して1つの指標だけを改善しないでください。接近速度を下げるとオーバーシュートは減りますが、サイクル目標を満たせない場合があります。狭い許容差では、最初のセンサーエッジが隠していた長い整定時間が明らかになることがあります。供給圧力を高めると、使用可能な推力と停止時の負担が同時に増える可能性があります。変更のたびに、受入項目一式を記録してください。
当社チームは、上記メーカーの選定境界を解析しました。いずれも少なくとも2種類の制約、すなわち負荷・モーメント能力と停止能力を分けています。可動質量を支持できるスライドでも、クッション確認に不合格となる場合があります。
受入仕様に含めるべき内容
引用した2020年の位置決め研究では、20 mm刻みの16回のステップ入力を実施し、最大オーバーシュートに加えて、平均整定時間と標準偏差を報告しています。生産仕様にも同じ厳密さが必要です。合否を判定する前に、指令シーケンス、許容差、反復回数、統計量、負荷条件、試験条件を定義します(Actuators、2020年)。
他の技術者が再現できる要件を使用します。
明示した可動質量、取付方向、空気圧調整機器、アクチュエーターポートの動的圧力、バルブ、配管、流量制御設定、停止機器、安定後の温度という条件で、所定の動作を指令します。位置と両チャンバー圧力を同一時間軸で測定します。所定のサイクル数について、ピークオーバーシュートまたは跳ね返り、定めた許容帯域内への整定時間、定常偏差、繰返し精度、有効と判定されたセンサー時間を報告します。
結果を利用可能と判断するための項目を追加します。
- シリンダ、キャリッジ、ガイド、バルブ、クッション、ショックアブソーバー、センサーの正確な注文コード
- ストローク、開始位置、目標位置、方向、可動質量、負荷オフセット
- 指令プロファイル、流量制御設定、レギュレーター設定値、動的ポート圧力
- 許容帯域、観測時間、計時開始事象、信号有効判定ロジック
- センサー種類、分解能、帯域幅、サンプリングレート、フィルター設定、クロック同期
- 部品温度、周囲条件、空気品質、デューティ、暖機状態
- サイクル数、除外サイクルの規則、分布、記録された最悪値
- 衝突、跳ね返り、オーバーシュート、整定、最終偏差、圧力、騒音、センサー状態の受入限界
最も移植性の高い指標は、1つの整定時間値ではないことがよくあります。波形一式と、明示された計算規則の組み合わせです。この組み合わせがあれば、保全担当者は、元の値の意味を推測することなく、後に発生したクッションの変化、排気詰まり、圧力低下、ガイド摩耗、センサーずれ、コントローラー変更を区別できます。
空圧スライドのオーバーシュートと整定時間に関するよくある質問
Parkerによるクッション進入速度約50%増の注意事項と、SMCによる機種別の質量・速度曲線は、すべてのスライドに共通するオーバーシュートまたは整定の目標値が存在しない理由を示しています。許容値は、工程許容差、停止方式、選定機器、制御構成、および承認された運転範囲内で実施する再現可能な試験から決定する必要があります。
空圧スライドで許容できるオーバーシュートはどの程度ですか?
製品、治具、センサーウィンドウ、クリアランス、次工程で許容される最大移動量を使用します。サーボ軸には位置帯域が指定される場合があります。一方、物理的なエンドストップへ到達するスライドでは、代わりに跳ね返り限界が必要になる場合があります。一般的なミリメートル値を流用せず、目標位置、方向、許容差、測定方法を明記してください。
空圧スライドの整定時間はいつから始まりますか?
開始事象を明示する必要があります。コントローラー指令、減速開始、センサーウィンドウへの最初の進入、または別の工程事象が開始点となり得ます。指令から整定までの時間には、減速開始から整定までの時間には含まれないバルブ遅延と圧力遅延が含まれます。構成間や生産時の経時変化を比較する際は、同じ境界を一貫して使用してください。
エンドセンサーだけでスライドが整定したと確認できますか?
それだけでは確認できません。センサーが証明するのは、スイッチング条件を満たしたことです。信号がオンのままでも、キャリッジは動作、跳ね返り、またはたわみを続けている可能性があります。センサーエッジを位置データと比較し、工程に必要な信号有効判定時間を定義してください。機械的整定が受入要件の場合は、位置を直接測定します。
供給圧力を高めるとオーバーシュートは減りますか?
必ず減るとは限りません。圧力は、加速度、使用可能な推力、チャンバー剛性、流量条件、減速中に供給されるエネルギーを変化させます。ある時間区間を短縮する一方で、衝突時の負担を増やす場合があります。両シリンダポートで動的圧力を測定し、すべての部品定格を守り、流量制限、クッション容量、負荷、コントローラー挙動の根本原因を修正してください。
外部ショックアブソーバーが必要になるのはいつですか?
選定シリンダのクッション曲線を超える場合、外部の機械ストップで位置を決める場合、または用途に独立した定格を持つエネルギーアブソーバーが必要な場合に使用します。衝突速度、全可動質量、継続駆動力、有効ストローク、取付方向、1時間当たりのサイクル数、温度、メーカーの正確な限界値に基づいて選定します。
出典および技術資料
- Parker, OSP-P Pneumatic Rodless Cylinders and Linear Guides、クッション進入速度、可動質量、負荷限界、外部ショックアブソーバーの適用境界。2026-07-23取得。
- Parker, OSP-P Maintenance and Operating Instructions、機種固有の立上げとクッション調整。2026-07-23取得。
- SMC, MY1M Mechanically Jointed Rodless Cylinder、エアクッションストロークと機種固有の質量・速度曲線。2026-07-23取得。
- SMC, MY1H Mechanically Jointed Rodless Cylinder、クッションの目的、有効範囲、ショックアブソーバー選定境界。2026-07-23取得。
- Festo, Cylinder Cushioning: The Three Most Common Methods、調整に対する質量、速度、減速、圧力、抵抗の影響。2026-07-23取得。
- Kim, Lee, and Kim, An Experimental Study on the Cushioning Characteristics of Pneumatic Cylinder System、終端衝撃と振動の実験的検討。2026-07-23取得。
- Actuators, Accurate Motion Control of a Pneumatic Linear Peristaltic Actuator、オーバーシュートと整定帯域の明示的定義。2026-07-23取得。
- Actuators, Real-Time Pneumatic Positioning Using Low-Cost On-Off Valves、可動質量とコントローラーが過渡応答に及ぼす実験的影響。2026-07-23取得。
- Actuators, Experimental and System-Level Simulation Study of Stick-Slip Characteristics in Pneumatic Cylinders、位置、速度、圧力、摩擦の同期測定。2026-07-23取得。