
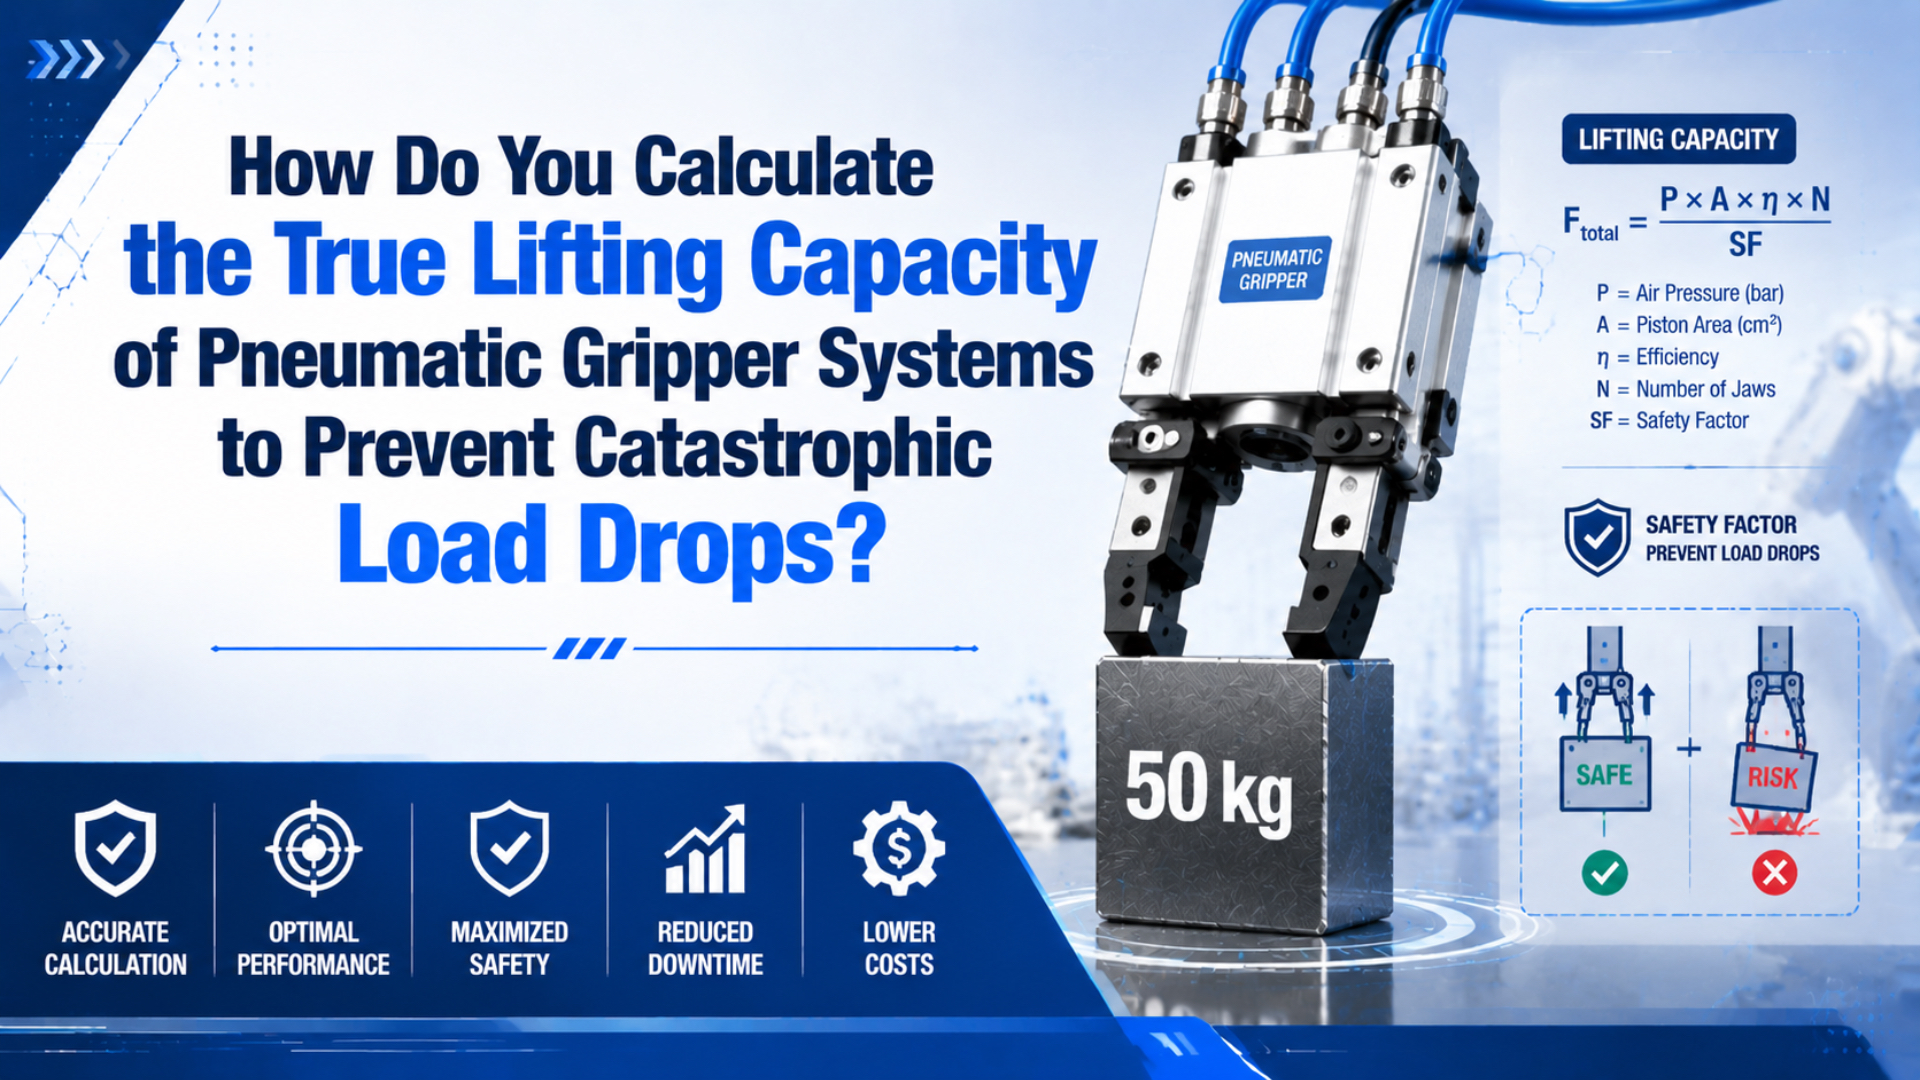
空圧グリッパの可搬質量とは、把持力、フィンガ、ジョー、ワーク、搬送軸、安全状態について検証したすべての限界を満たす最大ワーク質量です。シリンダ内径だけでなく、実際の各接触点で利用できる力から計算します。そのうえで、重力、加速度、モーメント、最低圧力、ワークばらつき、エア喪失時の挙動を確認します。
カタログの定義が重要です。SMC MHL2カタログの実効把持力はフィンガ1本の推力ですが、SCHUNKの参照PZN-plusページでは、距離Pにおける各ジョー推力の算術合計を把持力と定義しています(SMC MHL2カタログ、2026年取得、SCHUNK PZN-plus、2026年取得)。ワークシートへ入力する前に、定義を統一してください。
要点
- 実際の圧力、把持方向、フィンガ位置におけるカタログ把持力から始めます。
- 質量、加速度、摩擦、ジョー数、根拠を明記した安全率から、ジョー1本当たりの必要力を計算します。
- モーメントとエア喪失時の挙動は別に確認します。把持力の余裕を増やしても、安全でない回路がフェールセーフになるわけではありません。
カタログ把持力を正しい出発点にする
SMCは、MHL2の把持力表が、すべてのフィンガとアタッチメントがワークへ接触したときのフィンガ1本の推力を表すとしています。また、把持点は選定圧力の力曲線範囲内に収める必要があります(SMC MHL2カタログ、2026年取得)。
よく知られたピストン式は、アクチュエータ内部では有効です。
ただし、この式だけではワークでの力は分かりません。ピストンと完成フィンガの間には、シール、ガイド、ウェッジ、ラック、ピニオン、トグル、アングルリンクがあります。接触点はベースジョーから数十~数百ミリ離れる場合もあります。
3つの力を区別します。
| 力の段階 | 表すもの | 適した選定用途 |
|---|---|---|
| ピストン推力 | 有効ピストン面積へ作用する圧力 | メーカーデータが必要とする場合の内部機構確認 |
| ベースジョー推力 | グリッパのジョー基準位置での出力 | 明記されたカタログ定義で本体を比較 |
| 接触力 | 実際のフィンガ接触点での力 | ワーク滑りと可搬質量の計算 |
メーカーごとの定義は入れ替えられません。SMC MHL2はフィンガ1本の推力、参照SCHUNK PZN-plusは各ジョー推力の合計、Festoの現行データシートは特定機種について0.6 MPa時のグリッパジョー1本当たり79 Nと明記しています(Festo平行グリッパ資料、2026年)。取り込むすべての値へ「ジョー1本当たり」または「合計」と記録してください。
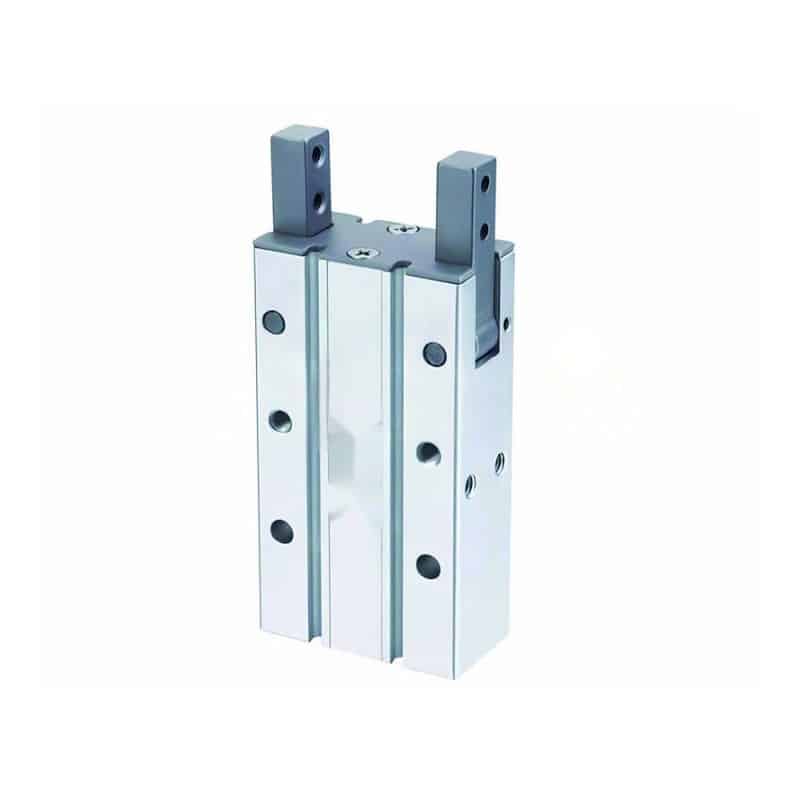
アングルグリッパでは、ピストン移動がジョー回転へ変わるため、機構形状とフィンガ位置で接触力が変わることが分かりやすく表れます。平行グリッパは伝達方式が異なりますが、同じ原則が当てはまります。詳しくは平行グリッパ機構ガイドをご覧ください。
当社では、ワークシートの1行目にシリンダ内径ではなくカタログ定義を記載します。曲線がジョー1本当たりか合計か、開側か閉側か、基準圧力、ジョー基準から接触点までの距離を記録します。この小さな習慣で、見えにくい入力ミスを多数防げます。
垂直摩擦把持のジョー1本当たり必要力を計算する方法
NISTによる標準重力加速度は9.80665 m/s²です。対称な垂直摩擦把持では、質量、上向き加速度、摩擦、ジョー数、選定した安全率から、荷重分担ジョー1本当たりの必要力を求めます(NIST SIガイド、2026年閲覧)。
各記号は次のとおりです。
| 記号 | 意味 | 単位または制約 |
|---|---|---|
| ワークと一緒に搬送するものを含む支持総質量 | kg | |
| 標準重力加速度 | 9.80665 m/s² | |
| グリッパに対する最悪上向き加速度 | m/s² | |
| 定義した荷重ケースの安全率 | 無次元 | |
| 実接触面の保守的な摩擦係数 | 無次元 | |
| 実際に荷重を分担するジョー数 | 個 | |
| 各ジョーに必要な最小法線接触力 | N/ジョー |
この式は、滑り方向が接触面と平行な摩擦把持を対象とし、ジョーが荷重を分担すると仮定します。片側フィンガが先に接触する、ワークが偏心する、公差積上げで均等接触しない場合は、すべてのジョーが完全に分担すると見なせません。
2 kgのワークを上向き3 m/s²で加速し、荷重分担ジョー2本、、の場合は次のとおりです。
選定グリッパは、実フィンガ位置と最低動圧でジョー1本当たり85.4 N以上を発生し、さらに後述のモーメント、表面圧力、安全状態確認にも合格する必要があります。
既知のジョー1本当たり利用可能力から支持質量を推定する逆算式は次のとおりです。
この結果は把持力に基づく能力であり、グリッパシステムの最終定格可搬質量ではありません。把持力、ジョー荷重、ワーク強度、フィンガ強度、搬送軸可搬質量、安全状態、機械リスクアセスメントのうち、最も低い許容値が支配します。
加速度、姿勢、摩擦が結果を変える仕組み
参照PZN-plusページのSCHUNK推奨ワーク質量は、静摩擦係数0.1、重力下の滑りに対する安全率2を使っています。これは明示された機種固有の仮定であり、すべてのパッドとワークに共通する係数ではありません(SCHUNK PZN-plus、2026年取得)。
加速度は荷重式へ直接入れます。機械の加速度が分かる場合、計算結果に一般的な「動的低減率」を掛けないでください。垂直上昇ではを使用します。下降中の減速でも、ワークの慣性がフィンガに対して滑る方向へ作用するため、同じ有効方向になる場合があります。
動作プロファイル全体を確認します。
- 通常生産: ピック、搬送、配置中の最大加速度を使用します。
- 非常停止: 信頼できる最悪減速度を計算または測定し、ワークが安全防護領域へ入らないか確認します。
- 回転: 最悪姿勢で重力と慣性加速度を滑り得る各方向へ分解します。
- 振動・衝撃: 不確実なピークは測定とリスクの問題として扱い、任意の倍率で済ませません。
摩擦は多くの場合、最も不確かな入力です。表面仕上げ、コーティング、油、クーラント、粉じん、水分、パッド摩耗、温度、接触圧力、個体差で変わります。許容生産条件で実証された最低値を使います。値がない場合は、一般表から転記せず、代表的な最悪条件のワークで試験します。
段差、溝、穴、縁を抱える形状拘束フィンガは、別の荷重経路を使います。摩擦が主保持機構でなくても、フィンガの面圧、曲げ、解放すきま、公差、衝撃を確認します。摩擦式で、捕捉したワークの安全性を証明したと主張してはいけません。
垂直昇降シリンダ選定ガイドでも直線軸に同じの荷重論理を使います。グリッパ計算では接触界面を追加し、必要法線力をジョー間で分担します。
フィンガ長とジョーモーメントが第二の能力限界になる理由
SMCは、MHL2曲線の把持点範囲を外れると、フィンガやガイドへ過大な偏荷重が作用し、フィンガの緩みや寿命低下を招くと警告しています。したがって利用可能把持力と許容ジョー荷重を同時に確認します(SMC MHL2カタログ、2026年取得)。
突出距離で作用する接触力はジョーモーメントを生みます。
は該当する接触力成分、はメーカーのジョー基準から作用線までの垂直距離です。追加オフセットにより複数軸のモーメントが生じる場合があります。選定機種資料の座標系と複合荷重規則を使用します。
数値は機種固有です。たとえば2026年公開のFesto資料では、特定機種について0.6 MPa時の閉側推力79 N/ジョー、最大静的ジョー力500 N、各記載軸の最大静的モーメント35 N·mとしています(Festo平行グリッパ資料、2026年)。把持力と構造限界が別仕様であることを示す例であり、他機種へ転用できません。
選定では次の2列を確認します。
| 滑り計算 | 構造計算 |
|---|---|
| 実把持点で利用できる力 | 許容フィンガ突出量 |
| ジョー1本当たり必要力 | フィンガ質量と慣性 |
| 保守的摩擦係数 | ジョー荷重、、 |
| 重力と加速度 | ジョーモーメント、、 |
| 荷重ケースの安全率 | メーカーの複合荷重規則 |
長いフィンガは選定に二重の不合格をもたらします。力曲線ではその距離で利用可能力が低下し、同じ接触力でもガイドモーメントが増えます。公称把持力へ一律の低減率を掛けても、どちらの限界も検証できません。
把持力結果を承認する前に完成フィンガ図を求めることで、別の入力ミスも防げます。接触距離、フィンガ質量、オフセット、締結配置がないカタログ本体番号だけでは、モーメント確認を再現できません。
最低圧力とエア喪失時の挙動を確認する方法
MHL2力曲線は0.2~0.6 MPaで分かれ、利用可能把持力が接触距離だけでなく圧力にも依存することを示します。コンプレッサの静圧計ではなく、ジョーが移動荷重を保持している間に想定される最低圧力の曲線を使います(SMC MHL2カタログ、2026年取得)。
最悪の同時需要イベント中、グリッパ近くで圧力を測定します。試運転では、レギュレータが通常設定圧を示していても、流量不足のバルブ、細いチューブ、目詰まりしたサイレンサ、共用分岐により、閉動作または搬送中のチャンバ圧力が低下することがあります。上流診断は圧縮空気の圧力降下ガイドを参照してください。
メーカーデータが補間を裏付けない限り、把持力がレギュレータ圧力へ完全比例すると仮定してはいけません。正確な機種、方向、把持点のカタログ曲線または選定ソフトを使い、組立済み機械で確認します。
エア喪失は、摩擦式へ追加する項ではなく、別の状態です。ばね補助グリッパ、封入圧力回路、機械ラッチ、二次支持でワークを保持できる場合がありますが、それぞれ限界があります。Zimmerは、供給圧低下後に圧縮空気を封入し、ばね補助グリッパの把持力を保持する圧力安全弁を説明しています(Zimmer圧力安全弁、2026年取得)。漏れと有限のばね力は依然考慮が必要です。
ISO 4414:2010は、機械の重大な空圧危険源を扱う国際規格です。ISO 12100:2010は、より広いリスクアセスメント・リスク低減方法を示しますが、ISOは2026年時点で改訂中としています(ISO 4414、2021年現行確認、ISO 12100、2026年閲覧)。
一般産業用空圧グリッパを人員吊上げ装置として扱ってはいけません。非常停止、供給喪失、ホース破損、バルブ非励磁、センサ故障、緩やかな圧力低下、再起動について安全な結果を定義します。落下ワークが人へ到達する場合は、ガードまたは空圧系から独立した機械保持が必要です。
計算例:真の可搬質量
SCHUNKの公開ワーク質量規約は、前提条件を含める必要性を示します。参照計算は摩擦係数0.1、安全率2、重力を使います。カタログ把持力が同じでも、摩擦、加速度、力の定義を変えれば結果は変わります(SCHUNK PZN-plus、2026年取得)。
例として、メーカー曲線から実際の把持点80 mm、最低実測圧力で120 N/ジョーを利用できるとします。これは計算例の入力であり、特定グリッパの定格ではありません。
| 入力 | 値 | 必要な根拠 |
|---|---|---|
| ジョー1本当たり利用可能力 | 120 N | 正確な機種曲線、方向、圧力、把持点 |
| 荷重分担ジョー | 2 | 完成フィンガの接触確認 |
| 最小摩擦係数 | 0.25 | 最悪条件の界面試験 |
| 上向き加速度 | 4.0 m/s² | 動作プロファイルまたは測定 |
| 安全率 | 2.5 | 文書化したリスク・設計規則 |
| フィンガ突出量 | 80 mm | 完成図とカタログ基準 |
把持力に基づく質量は次のとおりです。
次に、基準から80 mm離れた位置で120 Nが作用するジョーモーメントを確認します。
正確なグリッパの許容モーメントまたは複合荷重規則が9.6 N·mを許容しない場合、摩擦式が1.74 kgを示しても設計は不合格です。短いフィンガ、別の接触位置、軽い工具、形状拘束、外部ガイド、大形グリッパなどで改善します。1.74 kgをそのままシステム定格と呼ぶことはできません。
最終使用荷重限界は、検証済み限界の最小値です。
この最小限界法が「真の可搬質量」の実務的な意味です。無関係な機構を1つの低減率へ隠さず、支配条件を明らかにします。
リリース前に完了すべき検証試験
ISO 12100は、機械のライフサイクルにわたる危険源特定、リスク見積り、リスク低減、検証の文書化を要求します。ISO 4414は、機械で使う空圧システムと機器にこの安全背景を適用します(ISO 12100、2026年閲覧、ISO 4414、2021年現行確認)。
試験前に計算を完了しますが、計算だけで終えてはいけません。組み立てたグリッパ、フィンガ、バルブ、チューブ、センサ、搬送軸、実ワークを1つのシステムとして試運転します。
| 検証条件 | 記録する項目 | 不合格の兆候 |
|---|---|---|
| 最低動圧 | 最悪需要時のグリッパ圧力 | 把持力または閉動作余裕の消失 |
| 最悪動作プロファイル | 加速、減速、姿勢、サイクル時間 | 滑り、回転、跳ね、着座遅れ |
| ワークばらつき | 最小・最大寸法、仕上げ、汚染、温度 | 不均等接触または摩擦低下 |
| フィンガ荷重 | たわみ、締結状態、ジョー力、モーメント | 永久変位、緩み、過大なたわみ |
| 故障状態 | エア喪失、電源喪失、バルブ状態、センサ故障、再起動 | 制御不能な解放または危険動作 |
| 耐久根拠 | 点検周期と合否基準 | 力低下、摩耗、漏れ、ジョー遊び |
メーカー指定の試験・保守手順を使用します。一般的な「150%耐力試験」は、機種説明書、用途規格、疲労評価、機械リスクアセスメントの代わりにはなりません。故障ワークが人へ当たったり周辺設備を損傷したりしないよう試験を計画します。
カタログ改訂、力の定義、機種・オプションコード、フィンガ図、把持点、最低圧力、摩擦根拠、動作プロファイル、計算版、試験結果、承認荷重を記録します。これにより、後のフィンガ、パッド、バルブ、速度、ワーク変更を、PLCコメント内の根拠不明な数値ではなく正式に再検討できます。
サイクルタイムについては、把持力確認と空圧グリッパのピックアンドプレースガイドを連携させます。動作を高速化すると加速度入力が変わり、以前の検証範囲を外れる場合があります。
よくある質問:空圧グリッパの可搬質量
SMC MHL2の力はフィンガ1本の推力ですが、参照SCHUNK PZN-plusは各ジョー推力の合計です。以下の5問では、この定義違いが計算へ入ることを防ぎ、摩擦能力と構造・エア喪失確認を分けます(SMC、2026年、SCHUNK、2026年)。
圧力とピストン面積の積から完成グリッパを定格化できますか?
いいえ。圧力とピストン面積の積は理論アクチュエータ推力です。グリッパ伝達機構、摩擦、開閉方向、フィンガ位置、ガイド荷重によってワークで利用できる力は変わります。正確な機種、圧力、方向、接触距離のメーカー実効把持力曲線を使用します。
空圧グリッパ計算にはどの摩擦係数を使いますか?
仕上げ、油、クーラント、粉じん、水分、温度、パッド摩耗、ワークばらつきを含む許容生産条件で実証された最低係数を使います。参照SCHUNKのワーク質量値は0.1を使いますが、公開された製品計算上の仮定であり、すべての界面に共通する値ではありません。
可搬質量式には何本のジョーを入れますか?
法線荷重を分担すると実証したジョーだけを数えます。対称2爪把持ではとできますが、公差、芯ずれ、偏心ワーク、片側フィンガの先行接触で均等分担が崩れます。3爪も形状と接触を確認せず、3つの等しい寄与として数えてはいけません。
安全率を大きくすればエア喪失後も安全ですか?
いいえ。安全率は定義した荷重ケースの計算上の力余裕を増やします。エネルギーを蓄え、漏れを止め、バルブの故障時位置を変え、機械保持を追加するものではありません。供給喪失を別に分析し、機械で使用するばね、封入圧力装置、ラッチ、支持、ガード、再起動挙動を検証します。
カタログ推奨ワーク質量を共通の可搬質量として使えますか?
いいえ。推奨質量は公開された前提条件の範囲でのみ有効です。力がジョー1本当たりか合計かを確認し、摩擦、重力、加速度、フィンガ位置、圧力、モーメント、姿勢、安全率を確認します。フィンガ、パッド、ワーク、動作、供給条件、グリッパオプションが変わるたびに再計算します。
出典と技術資料
- SMC Corporation「MHL2シリーズ ワイドタイプ平行空圧グリッパ」、2026-07-17取得:https://www.smcworld.com/catalog/en/rotary_airchuck/MHL2-E/6-3-p0497-0513-mhl2_en/data/6-3-p0497-0513-mhl2_en.pdf
- SCHUNK「PZN-plus 100-2ユニバーサルグリッパ」、2026-07-17取得:https://schunk.com/se/en/gripping-systems/centric-grippers/pzn-plus/pzn-plus-100-2/p/000000000000303412
- Festo「平行グリッパ データシート、製品3361480」、2026-04-13付、2026-07-17取得:https://ftp.festo.com/Public/PNEUMATIC/SOFTWARE_SERVICE/DataSheet/EN_GB/3361480.pdf
- Zimmer Group「圧力安全弁」、2026-07-17取得:https://www.zimmer-group.com/en-us/products/components/handling-technology/2-jaw-parallel-grippers/individualizations/pressure-safety-valve
- ISO「ISO 4414:2010 空圧流体動力、システムおよび構成機器の一般規則と安全要求事項」、2026-07-17取得:https://www.iso.org/standard/44790.html
- ISO「ISO 12100:2010 機械安全、リスクアセスメントとリスク低減」、2026-07-17取得:https://www.iso.org/standard/51528.html
- NIST「SIガイド付録B.9」、2026-07-17取得:https://www.nist.gov/pml/special-publication-811/nist-guide-si-appendix-b-conversion-factors/nist-guide-si-appendix-b9
- SMC Corporation of America「JMHZ2 UR認証エアグリッパ」動画、2026-07-17取得:https://www.youtube.com/watch?v=7EqDNHlctUk