

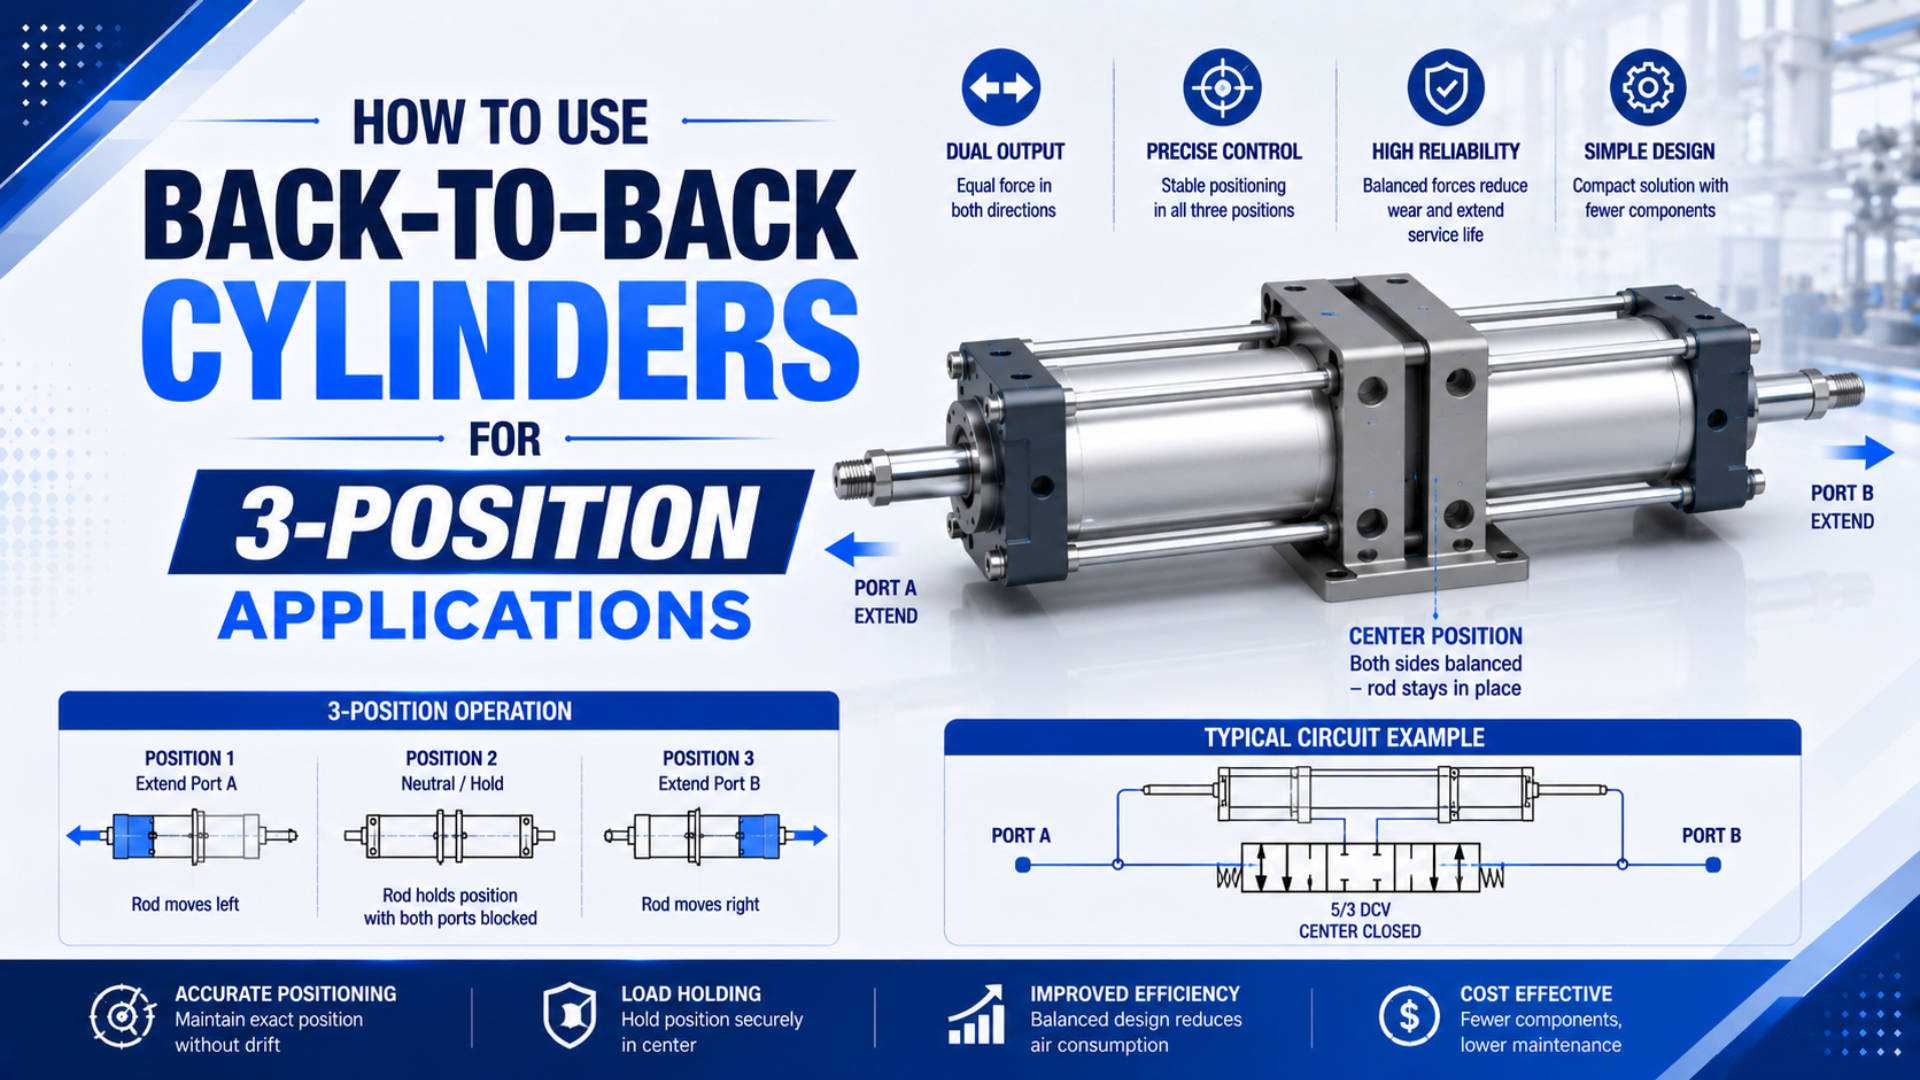
バック・トゥ・バックシリンダは、二つの固定ストロークを組み合わせることで、空気圧を中間位置で釣り合わせることなく、再現可能な3つの位置を作ります。同一ストロークなら、4つの弁指令状態が、両段収縮、いずれか一方の伸長、両段伸長という3つの機械的位置に集約されます。安定した動作には、取付、シーケンス、推力、流量、故障時の処理が必要です。
ここでは、実用的な同一ストローク構成に焦点を当てます。同一ストローク、異なるストローク、統合型設計を広く比較する場合は、マルチポジションシリンダの構成ガイドをご覧ください。
要点
- 同一ストロークでは、二つの状態が同じ総移動量を共有するため、4つの指令状態から3つの固有位置が生まれます。
- 位置を定めるのは機械的なエンドストップです。閉じ込めた空気や圧力の釣合いだけでは、同じ剛性の停止にはなりません。
- 各複動シリンダには通常、独立した方向制御、またはメーカーがその用途に承認した同等の回路が必要です。
- 最終位置だけでなく、すべての遷移について、推力、流量、クッション、案内、センサ、故障時の応答を選定します。
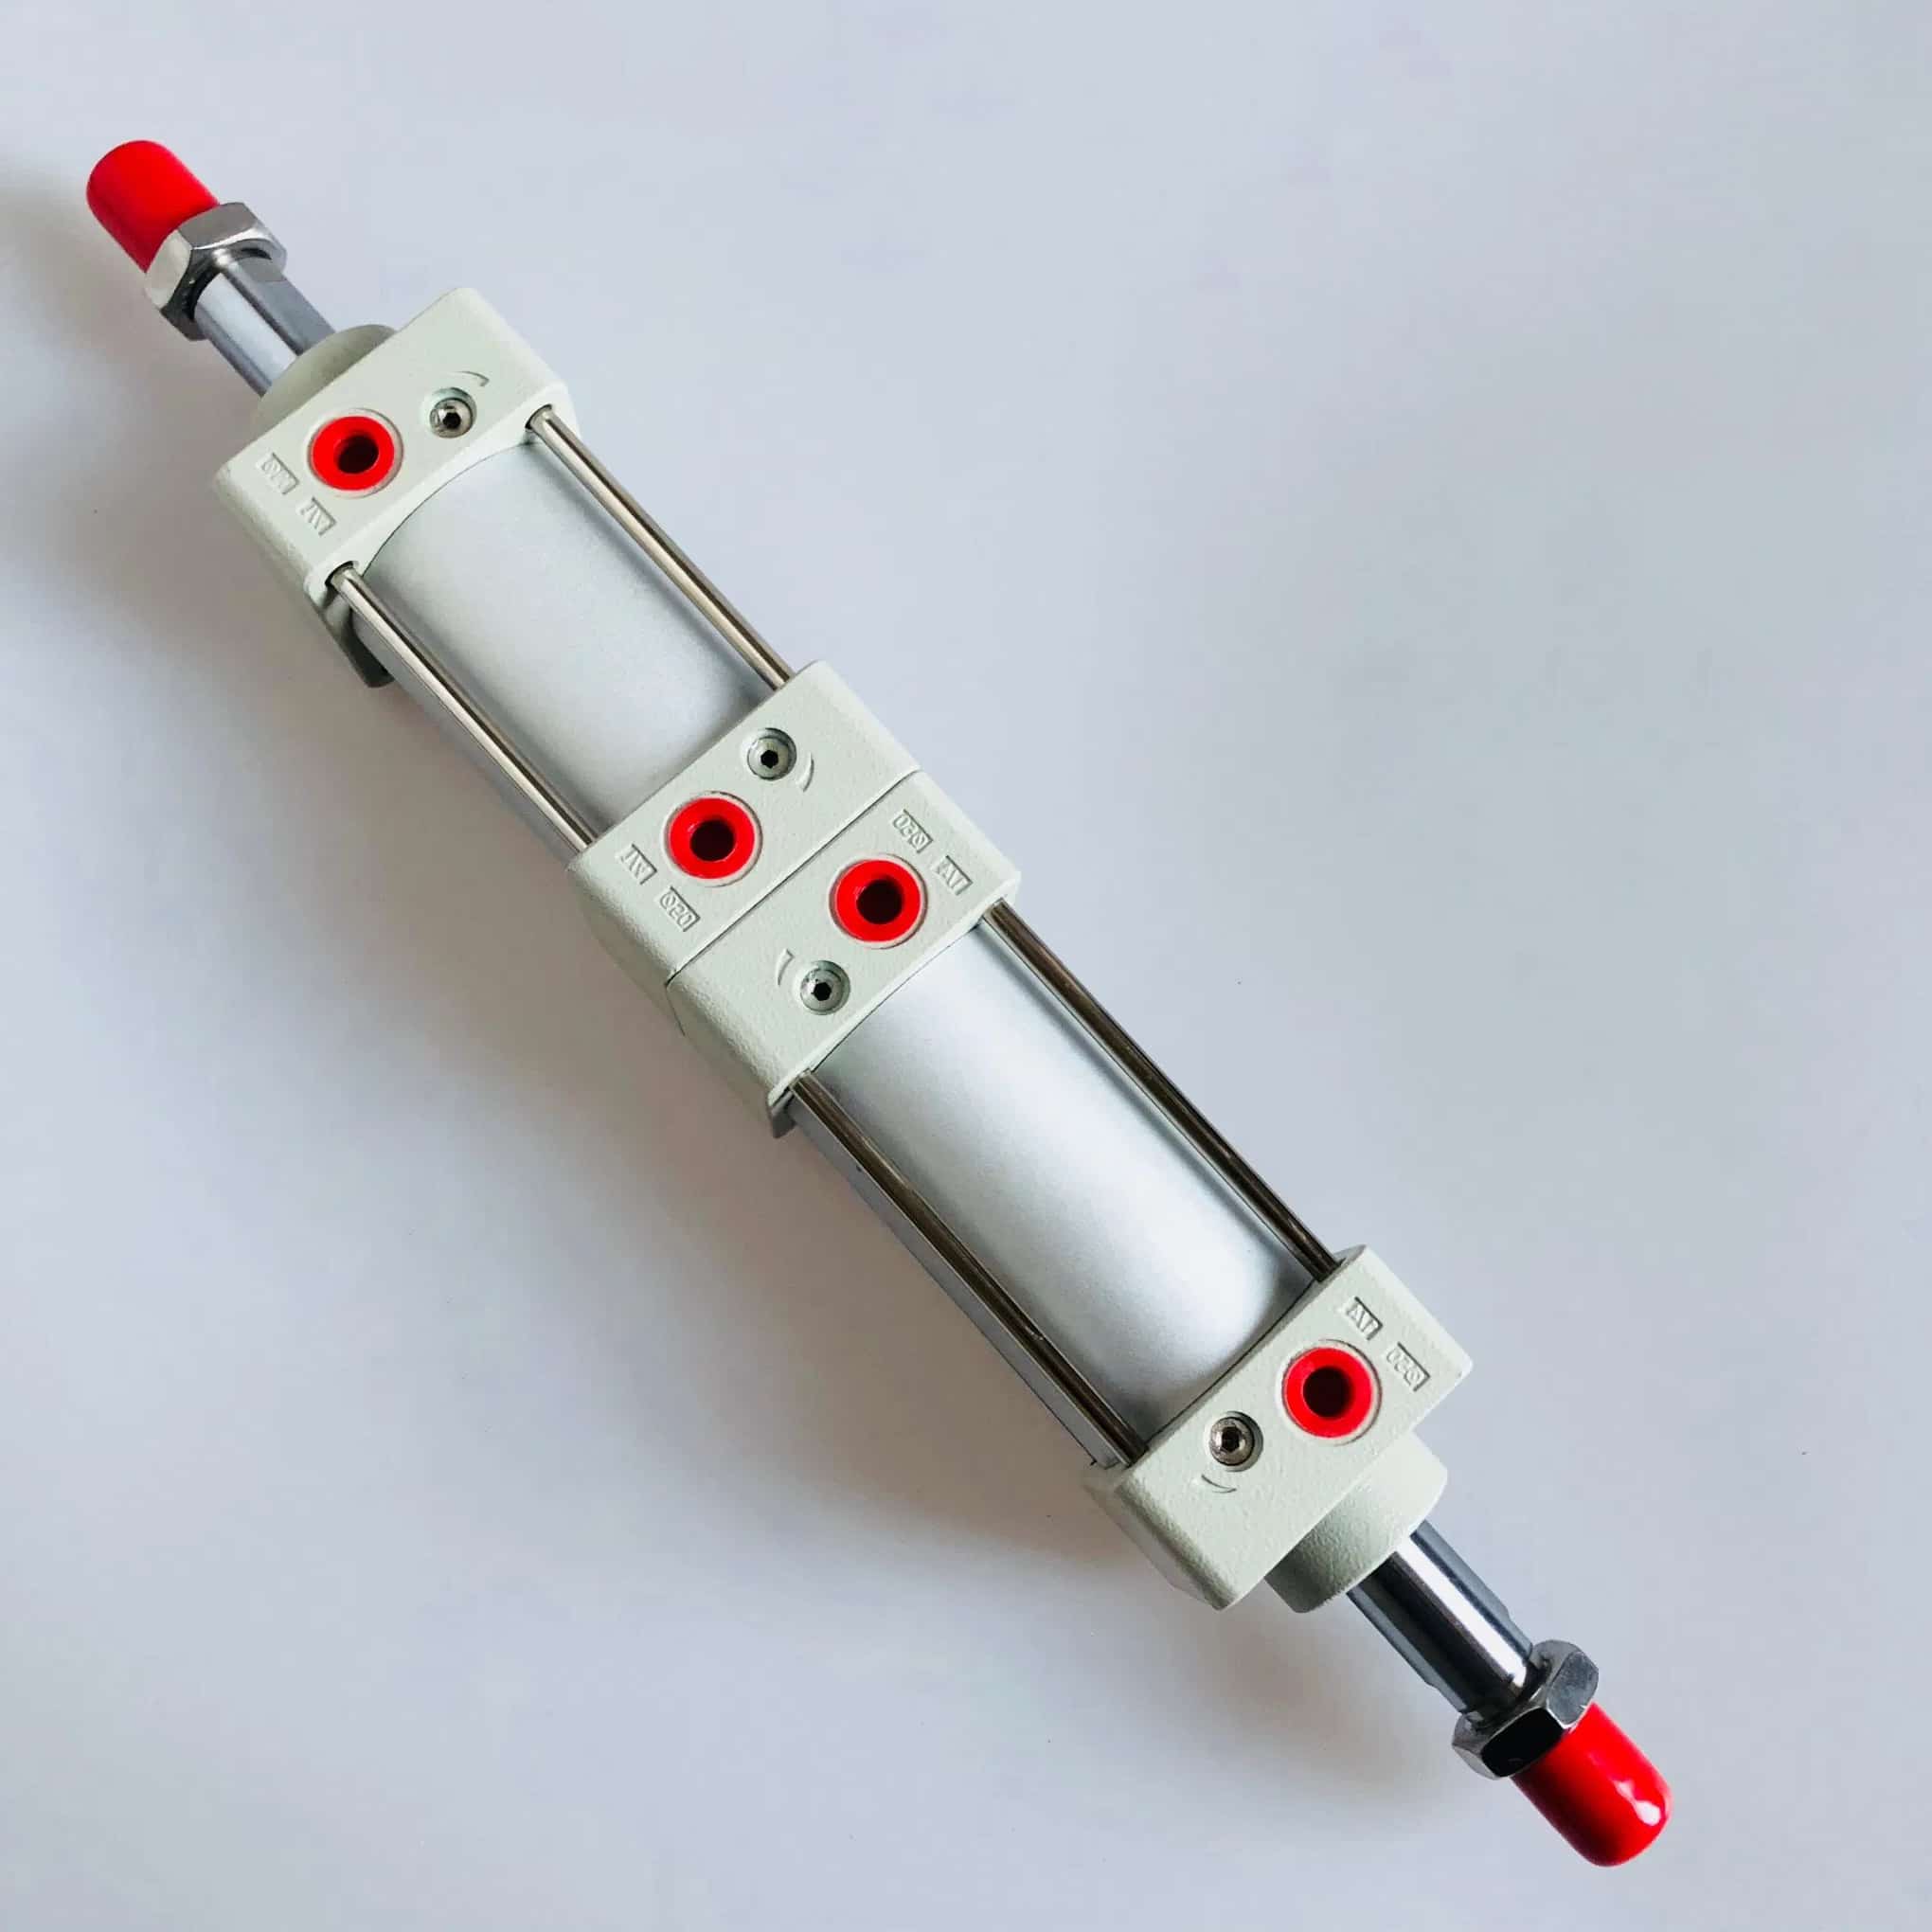
同一ストロークのバック・トゥ・バックシリンダは、どのように3つの位置を作るのか?
Festoは、マルチポジション構成を、ピストンロッドが互いに反対方向へ進む二つの独立したシリンダとして説明しています。同社の製品ガイダンスでは、同一ストロークなら3ポジション、異なるストロークなら4ポジションになると示されています(Festoマルチポジションシリンダ、2026年7月22日閲覧)。
シリンダAのストロークを 、シリンダBのストロークを とします。 と が、収縮時は0、伸長時は1となる指令状態なら、総移動量は次の式で表せます。
ここで、 はホーム基準から測ったアクチュエータの到達位置、 と は二つの機械的ストローク、 と は追加されるストロークを示します。この運動学モデルは、構造のたわみや移動不足がなく、シリンダと荷重が指定されたエンドストップまで到達することを前提とします。
同一ストロークでは となるため、可能な位置は次のとおりです。
| シリンダA | シリンダB | 計算上の移動量 | 機械上の固有位置 |
|---|---|---|---|
| 収縮 | 収縮 | 0 | ホーム |
| 伸長 | 収縮 | S | 中間 |
| 収縮 | 伸長 | S | 中間 |
| 伸長 | 伸長 | 2S | 全ストローク |
二つの中間指令の組合せは、同じ公称座標に到達します。ただし、運用上いつでも交換可能とは限りません。移動質量、ホースの取り回し、クッション、治具の逃げによって、一方の遷移を優先すべき場合があります。どちらの中間状態でも安全だと仮定せず、PLC内で許可する経路を定義してください。
バック・トゥ・バックの3ポジション構成とは、二つのシリンダを一つの運動軸上でストロークが加算されるように組み合わせたものです。Festoの最新ガイダンスは、二つのストロークが同じなら3つ、異なれば4つの固有位置になることを示しています。Parkerは、両ロッド収縮、一方のロッド伸長、両ロッド伸長という同一ストロークのシーケンスを記載しています。これらを合わせると、工学上の境界が明確になります。中間座標は、根拠のない等圧の主張からではなく、一つの機械的ストロークが完了することで生まれます。また、機械の公称座標は3つしかなくても、4つの電気的指令組合せを制御ロジックに残す必要がある理由も分かります。ストローク公差、ストップのコンプライアンス、取付部のたわみ、ガイドすきま、荷重方向、速度、進入方向が、実測結果を左右します(Festo、Parker C41、2026年7月22日閲覧)。
[独自の着眼点] 中間座標は公称位置としては一つでも、指令履歴は二通りあります。診断では「A伸長」と「B伸長」を別々の機械状態として扱ってください。この区別により、弁、センサ、クッションの故障を切り分けやすくなります。
機械レイアウトでは、何を動かし、何を固定すべきか?
バック・トゥ・バック構成は、二つの固定シリンダが互いに押し合うものではありません。ストロークを組み合わせるには、少なくとも一方のシリンダ本体または接続されたアセンブリが並進できなければなりません。Festoも、この構成では一方を駆動すると他方のシリンダが動くため、フレキシブルなチューブ接続が必要だと明記しています。
まず、次の項目を記した動作スケッチから設計を始めます。
- 機械側に固定される取付点
- 各シリンダ本体とピストンロッド
- シリンダAの状態変化で並進する部材
- シリンダBの状態変化で並進する部材
- 荷重接続部、ガイドレール、ハードストップ、ホース、ケーブルループ
- 移動量0、S、2Sにおける全体の占有範囲
Parkerのマルチポジション例では、後側エンドカバーをフランジで接続し、シリンダを長手方向へ動かします。ロッド同士を剛結するなど独自の構成にせず、選定したメーカーの取付図に従ってください。取付反力、許容モーメント、ロッド先端の首振り、使用可能なアクセサリはシリーズごとに異なります。
シリンダアセンブリは荷重を駆動するものであり、機械の精密ガイドではありません。荷重に横力、モーメント、または重心オフセットがある場合、通常は外部リニアガイドが必要です。横荷重ガイドでは、芯ずれがロッドベアリングとシールへ荷重を伝える仕組みを説明しています。
全ストローク範囲でホースの動きを確認してください。中間位置では余裕があるように見えるチューブが、端位置では張ったり折れたりすることがあります。曲げ半径、摩耗保護、ストレインリリーフ、挟まれ部とのすきまを確保します。バルブマニホールドがシリンダ本体と一緒に動く場合は、その質量を移動荷重と停止エネルギーの計算に含めてください。
二つのシリンダは、どの弁構成で制御すべきか?
一つの5/3センタープレッシャ弁で3つの位置を作れるという普遍的なルールはありません。位置を作るのは二つの機械的ストロークです。一般的には、各複動シリンダに独立した5/2方向制御機能を与えるか、対象アクチュエータと必要な故障時応答に対して承認された同等の弁構成を使います。
制御設計では、次の4点を別々に答えられるようにします。
- シリンダAのどのチャンバに給気し、どのチャンバを排気するのか。
- シリンダBのどのチャンバに給気し、どのチャンバを排気するのか。
- 荷重下で直接実行してよい状態遷移はどれか。
- 電源または圧縮空気を失った後に何が起きるのか。
統合型マルチポジション製品を選ぶときは、メーカーの回路を使用してください。例えばSMCのRZQは、型式固有の回路、レギュレータ、オーバーラン、停電時の指針を持つ専用3ポジションシリンダです。その回路を、任意の二つのバック・トゥ・バックシリンダに対する一般則として流用してはいけません(SMC RZQ 3ポジションシリンダ、2026年7月22日閲覧)。
独立した方向制御とは、シリンダAの伸長側・収縮側チャンバを、シリンダBの弁状態を代用せずに指令できることです。Parkerのバック・トゥ・バックP1Dガイダンスは同一ストロークと異なるストロークの両方を認めていますが、SMCの統合型RZQは独自の回路と故障シーケンスを公開しています。どちらの資料も、あらゆる二シリンダ構成に共通する「一つの5/3弁」というルールを支持していません。回路設計者は、4つのシリンダ状態、許可される各遷移、切替え時の給気・排気経路、パイロット・電気・空気供給を失った場合の機械応答をマッピングする必要があります。二つの複動シリンダには、二つの5/2機能が一般的な出発点になりますが、弁形式だけでは安全なセンター状態の証明になりません。シーケンスをリリースする前に、選定製品の資料、実測した流量と圧力、機械のリスクアセスメントを一致させてください(Parker P1D、SMC RZQ、2026年7月22日閲覧)。
実用的なPLC状態表には、二つの出力ビットだけでなく、次の情報も含めます。
| 要求位置 | シリンダA指令 | シリンダB指令 | 必要な確認 |
|---|---|---|---|
| ホーム | 収縮 | 収縮 | タイムアウト内にホームセンサがON |
| A経由の中間 | 伸長 | 収縮 | A伸長・B収縮の確認 |
| B経由の中間 | 収縮 | 伸長 | A収縮・B伸長の確認 |
| 全ストローク | 伸長 | 伸長 | 両方の伸長確認がON |
機械が両シリンダを同時に切り替えてよいかを定義してください。一段ずつ動かすと遷移を診断しやすくなり、ピーク時の給気需要を抑えられることがありますが、それだけで最も安全なシーケンスになるわけではありません。治具との干渉、重力、荷重方向、選定した弁の過渡挙動によって許容経路は決まります。
センタークローズ弁で閉じ込められた圧力は、弁、継手、チューブ、シールの漏れによって低下することがあります。また、遮断・保全時に対処すべきエネルギーも蓄えます。空圧のセンター状態を、人員の安全を確保する積極的な保持機構だと説明してはいけません。ISO 4414は空圧システムの危険源と安全要求事項を扱っており、機械のリスクアセスメントで安全停止、遮断、残圧排出、荷重拘束を定義する必要があります(ISO 4414:2010、2021年確認)。
各位置と遷移に必要な推力は、どのように選定すべきか?
各シリンダは、実際の遷移で必要な推力から選定します。バック・トゥ・バックによる位置決めで有効推力が自動的に2倍になるわけではありません。これは、共通ロッド上でピストン推力を加算するタンデムシリンダとは異なる機能です。
一般的な複動シリンダでは、ピストン全面積とロッド側の環状面積は次のとおりです。
ここで、 はピストン全面積、 は環状面積、 はボア径、 はロッド径です。寸法は単位系をそろえて使用してください。
伸長方向の力の釣合いを考えるとき、第一原理に基づく有用な式は次のとおりです。
この式で、 は荷重を加速・駆動するために利用できる推力、 は実際のキャップ側圧力、 はロッド側の対向圧力、 はシール摩擦、ガイド摩擦、重力、工程力、その他の抵抗荷重を含みます。収縮を解析するときは符号を反転し、適切な有効面積を使用してください。
シリンダの動的推力とは、対向チャンバ圧力と用途の抵抗を考慮した後、アクチュエータの移動中に荷重へ残る圧力・面積による推力です。Parkerのエンジニアリング手法は、圧力に有効ピストン面積を掛けるところから始まります。そのため複動シリンダでは、一方にボア全面積、ロッド側により小さい環状面積を使います。バック・トゥ・バック構成では、どちらか一方が他方のシリンダ本体、チューブ、マニホールド、治具、工程荷重を動かす可能性があるため、許可された各遷移についてシリンダAとBを別々に計算します。上流レギュレータの設定値だけでなく、ポート付近で測った圧力を使ってください。その結果を、実際の型式の定格推力、荷重比、取付能力、許容横荷重と比較します。3ポジションの幾何構成では、共通ロッドのタンデムアクチュエータと同じように二つの推力を加算できません(Parker空圧アプリケーションエンジニアリングデータ、2026年7月22日閲覧)。
最も厳しい移動中に、シリンダポート付近の動圧を測定してください。レギュレータ設定だけでは、弁とチューブを通る供給損失や、絞られた排気側の背圧は分かりません。最も弱い状態も確認します。一方のシリンダが、もう一方のシリンダ、ホース、治具の質量を、より小さい環状面積で動かさなければならない場合があります。
この結果は選定の一次確認であり、安全容量の証明ではありません。実際の型式のカタログ推力、荷重比、取付限界、許容横荷重、温度範囲、圧力範囲を確認してください。
速度、流量、ストローク終端のエネルギーは、どのように制御すべきか?
各シリンダは、動く質量と、充填または排気すべき容積の両方を変えます。弁、チューブ、継手、サイレンサは、ポートねじだけでなく、必要ストローク時間と許容圧力損失から選定してください。3つのストップすべてに到達できる回路でも、サイクルタイムを満たせなかったり、ストップに過大な衝撃を与えたりすることがあります。
荷重がオーバーランしない場合、安定した空圧シリンダ速度にはメータアウト流量制御が一般的に使われますが、正しい方法は用途とメーカーの仕様によって異なります。制御機器は意図した流れ方向に取り付け、低速から試運転を始め、一度に一つの動作を調整してください。背圧は利用可能な推力を差し引くため、排気絞りを力の解析に含めます。
内部クッションはエネルギー吸収機構であり、位置調整ねじではありません。移動質量と速度を、実際の型式が許容する運動エネルギーと比較します。シリンダクッションで荷重を吸収できない場合は、外部ストップまたはショックアブソーバを追加してください。シリンダクッション故障ガイドでは、エンドキャップへの衝突、リバウンド、発熱などの症状を扱っています。
シリンダ流量要求計算ツールで、目標ストローク時間に必要な流量を見積もります。停止エネルギーが制約になる場合は、空圧シリンダクッションエネルギー計算ツールで別途確認してください。機械ストップが小さすぎることや、荷重経路が安全でないことを、単に速度設定を下げて済ませてはいけません。
センサとPLCロジックで、3つの位置をどのように確認するのか?
状態確認とは、指令したシリンダの組合せが、許容時間内に想定した検出範囲へ到達したことを示す証拠です。シリンダスイッチが機械的位置を作るわけではありません。最終座標は、シリンダのエンドストップ、外部ストップ、取付スタック、荷重のたわみ、進入方向によって決まります。センサは状態の確認と移動不足の検出に使います。
同一ストローク構成では、座標が3つしかなくても、論理上のシリンダ状態は4つ残してください。診断コードには、少なくとも次を記録します。
- A収縮かつB収縮
- A伸長かつB収縮
- A収縮かつB伸長
- A伸長かつB伸長
- 無効または矛盾するセンサ組合せ
許可した各移動に遷移タイムアウトを設定します。想定したセンサが時間内に変化しなければ、シーケンスを停止し、トラブルシューティング用に、指令状態、確認状態、圧力状態、故障タイムスタンプを保存してください。どちらのシリンダが実際に動いたかを記録せず、「二つの中間状態センサのどちらか一方」を受け入れるバイパスロジックは避けます。
センサ取付にも合否範囲が必要です。最低・最高使用圧力、両方向の進入、量産速度、許容供給電圧範囲で切替えを確認してください。機械に終端状態の確認ではなく連続位置計測が必要なら、互換性のあるアナログセンサ、エンコーダ、または位置フィードバック付きアクチュエータを指定します。
どの試運転試験で、システムが機能することを証明できるか?
実際の荷重、圧力、速度、ホース取り回し、温度で、機械全体を試運転してください。カタログのストロークは公称の幾何を説明するだけで、組み立て後の機械の再現性、整定時間、故障時挙動を証明するものではありません。
文書化した試験マトリクスを使用します。
| 試験 | 方法 | 合否の証拠 |
|---|---|---|
| 3つの座標 | 固定した機械基準から0、S、2Sを測定 | 実測値が機械図面の公差内 |
| 中間状態の経路 | Aのみ、Bのみの指令でSへ進入 | 両方の結果とセンサコードを別々に記録 |
| 再現性 | 量産荷重で許可された各遷移を繰り返す | ばらつきが承認済み限界内 |
| 動圧 | 最も厳しい移動中の供給側・排気側圧力を記録 | シリンダポートで十分な推力余裕 |
| ストローク時間 | 全ストロークだけでなく、すべての遷移を測定 | 各移動と整定遅延がシーケンス限界を満たす |
| 停止エネルギー | 衝撃、リバウンド、騒音、クッション挙動を確認 | アクチュエータ、クッション、外部ストップの定格内 |
| 故障時応答 | 承認済み試験手順で電源と空気を遮断 | 荷重と蓄積エネルギーが定義した安全状態に到達 |
| ホースとケーブルの動き | 低速および量産速度で全範囲を観察 | 張力、折れ、摩耗、挟まれがない |
[実務経験] 用途レビューで最も役立つ試運転記録は、弁指令、センサフィードバック、ポート圧力、実測座標を状態ごとに対応付けたシートです。「3ポジション合格」とだけ書くと、どの遷移が限界に近いか分からず、後のトラブルシューティングが不必要に遅くなります。
位置決め公差に普遍的な値を設定しないでください。再現性は、選定シリンダ、機械ストップ、ガイド、荷重、速度、クッション、構造、センサ方式、測定位置に依存します。まず機械に許される誤差を定義し、許可されたすべての進入方向から、アセンブリ全体がそれを満たすか確認してください。
バック・トゥ・バックの3ポジションシステムを選ぶべきでないのは、どのような場合か?
工程が3つの離散的で機械的に定義された座標を必要とし、追加されるアクチュエータ長、移動配管、制御状態を許容できる場合に、この構成を選びます。任意のプログラム位置、連続制御された動作プロファイル、変動荷重への能動補正が必要な用途には適しません。
次の条件では、別の構成を検討してください。
- 同一ストロークで3つを超える位置、または頻繁に変わる目標位置が必要
- 中間座標をストローク部品の変更ではなくソフトウェアで調整する必要がある
- 空気または電源を失った後も、垂直荷重を積極的に拘束する必要がある
- 必要公差が、機械・熱スタック全体で維持できる範囲より厳しい
- 移動するシリンダ本体、ホース、ケーブルを安全に収められない
- 推力、位置、速度を同時に制御する必要がある
プログラム可能な空圧位置決めについては、比例弁による位置制御ガイドを確認してください。レシピによって動作目標が変わる場合は、サーボ空圧軸またはサーボ電動軸の方が明確な選択になることがあります。3つの固定ストップで十分なら、位置の幾何を直接検査でき、圧力を連続的に釣り合わせる必要がないため、バック・トゥ・バック構成には利点があります。
見積を依頼する前に、両方のストローク、ボア径とロッド径、荷重方向、移動質量、ガイド構成、必要座標と公差、遷移時間、サイクル頻度、アクチュエータで利用できる圧力、弁とチューブのデータ、取付範囲、環境、センサロジック、クッションまたはストップの詳細、電源喪失時に必要な挙動を提示してください。用途図面と状態表は、技術問い合わせページから送付できます。
バック・トゥ・バックシリンダに関するFAQ
以下の回答は、ここで説明した同一ストローク・機械ストップ構成に適用されます。取付、回路、推力定格、故障時挙動については、一般論よりも製品固有の仕様を優先してください。
なぜ同一ストロークでは3つの位置しか作れないのか?
二つのシリンダには4つの指令組合せがありますが、同一ストロークではAのみとBのみの組合せが同じ公称移動量になります。その結果、座標は0ストローク、1ストローク、2ストロークです。中間の二つの指令状態は、遷移経路と確認センサが異なるため、PLC診断では別々に残してください。
中間位置は圧力を釣り合わせて作るのか?
いいえ。ここで扱う構成では、一方の固定ストロークが追加され、もう一方が収縮したままになることで中間座標が作られます。位置を定めるのはシリンダまたは外部エンドストップです。釣り合った空気や閉じ込められた空気は圧縮性があり、漏れる可能性もあるため、同じ剛性の機械ストップや安全拘束として扱ってはいけません。
バック・トゥ・バックシステムには5/3弁が一つ必要か?
普遍的なルールではありません。二つの複動シリンダには、通常、適切な5/2弁を二つ使うなど、独立して制御される二つの方向制御機能、またはメーカーが承認した同等の回路を使います。弁の選定は、必要なシーケンス、流量、パイロット挙動、電源喪失時状態、荷重方向、対象アクチュエータメーカーの仕様に従わなければなりません。
空気を失った後も垂直荷重を保持できるか?
保持できると仮定してはいけません。弁漏れ、シール漏れ、チューブ破損、意図した排気によって、空圧による支持が失われる可能性があります。垂直荷重の用途には、リスクアセスメントと、機械に適した積極的な拘束または荷重保持ソリューションが必要です。電源と空気を失ったときの安全応答を仕様化し、試運転で検証してください。
サーボ空圧または電動位置決めが有利なのは、どのような場合か?
レシピで位置を変更する必要がある場合、固定ストロークに結び付かない中間位置が必要な場合、または速度・位置プロファイルに連続フィードバックが必要な場合は、制御モーション軸を使います。正確に3つの離散位置で足り、既知の荷重条件でそれぞれを再現可能な機械ストップで定義できる場合、バック・トゥ・バックシリンダが適しています。
技術的な制約はどこから来るのか?
この記事では、固定ストロークの幾何、力の釣合い、弁の挙動、機械安全を分けて説明しています。取付、ポート、クッション、検出、圧力範囲、許容荷重については、製品資料が最終的な根拠です。
- Festoマルチポジションシリンダ。同一ストロークで3ポジション、異なるストロークで4ポジションとなる原理、移動シリンダの要件、フレキシブルチューブ。2026年7月22日閲覧。
- Parker C41マルチポジションシリンダ技術データ。バック・トゥ・バックのフランジ構成、3ポジションの動作状態、長手方向の移動。2026年7月22日閲覧。
- Parker P1D空圧シリンダカタログ。同一または異なるストロークを使うバック・トゥ・バックのマルチポジションオプション。2026年7月22日閲覧。
- SMC RZQ 3ポジションシリンダ。型式固有の回路と故障時応答の指示を持つ統合型製品の例。2026年7月22日閲覧。
- ISO 4414:2010。空圧システムおよびコンポーネントに関する一般則と安全要求事項。2021年確認、2026年7月22日閲覧。