
平行開閉形と支点開閉形のグリッパを選ぶ際、どちらか一方が常に優れているわけではありません。フィンガを平面または寸法が安定した面に対して同じ向きに保つ必要がある場合は、通常、平行開閉形が適します。ネスト、治具壁、搬入経路からフィンガを旋回させて退避する必要がある場合は、支点開閉形が適することがよくあります。
結果を決めるのは用途の形状です。
単純な違いに見えますが、実際の接触点を描く前にカタログ上の力や本体幅を比較するという、よくある仕様ミスを防げます。SMC の機種選定手順では、把持力、フィンガにかかる外力、把持点位置を別々の 3 段階で確認します(SMC、2025年)。
要点
- 平行フィンガは向きを保ち、支点開閉形フィンガは円弧上を回転します。
- SMC は初期選定でワーク質量の 10~20 倍の把持力を推奨し、加減速や衝撃が大きい場合はさらに余裕を求めています。
- 実際の接触点での力、フィンガ長さ、治具との隙間、検出、空気喪失後の安全状態を比較します。
平行開閉形と支点開閉形グリッパの要点
SMC のカタログでは、標準 MHZ2 平行開閉形シリーズが 6~40 mm の 7 つのチューブ内径を、MHC2 支点開閉形が 10~25 mm の 4 サイズをカバーしています(SMC MHZ2、2025年、SMC MHC2、2024年)。この範囲は製品の多様性を示すもので、普遍的な性能順位ではありません。
カタログ上の分類だけでは用途を決められません。
次の条件の全部または大部分に当てはまる場合は、平行開閉形グリッパを選びます。
- 対向する 2 つの平面を把持できる。
- ストローク全体でフィンガの向きを一定に保つ必要がある。
- 一つのツールで、管理された幅範囲のワークをネスト、チャック、ゲージの中心へ位置決めする必要がある。
- 長いツーリングまたは外力に対し、提案する接触距離で許容横荷重・モーメントが公表されたガイド付きジョーが必要である。
レイアウト上の制約が次のような場合は、支点開閉形グリッパを選びます。
- 解放後にフィンガを旋回させて退避する必要がある。
- 閉じ側の動作量は短くてよいが、開状態の隙間が重要である。
- 旋回動作により、接近・退避時に治具の縁、壁、コンベアガイド、隣接ツールを回避できる。
- 機械レイアウトがフィンガの全旋回範囲を確保でき、実際の接触半径とジョー角度でカタログ把持力を確認できる。
当社の経験では、両方の条件に合うように見える場合、閉状態と全開状態のフィンガ外形を機械レイアウトに描くと、公称内径を比較するより早く本当の制約が分かります。制御担当者と安全審査担当者も、意図する動作を同じ図で確認できます。
平行開閉形と支点開閉形では実際に何が変わるか
SMC の MHC2 は両フィンガについて 30°~-10° の開閉範囲を規定しています。一方、MHZ2 のジョーはリニアガイド上を移動します(SMC MHC2、2024年、SMC MHZ2、2026年)。実際の機械レイアウトで決定的な違いになるのはジョーの軌跡です。
平行開閉形グリッパは、対向するフィンガが直線上を並進するジョーアクチュエータです。支点開閉形グリッパは、支点を中心にフィンガが回転します。どちらも空圧機構を使用できますが、フィンガ先端の軌跡、接触角、必要なクリアランスは異なります。平行動作では、ストローク全体でフィンガ先端面を平らなワークに対して直角に保てます。形状が予測しやすく、ある程度の幅範囲で接触状態を一定にしやすいため、ブロック、プレート、トレイ、機械加工部品など、管理された 2 面を持つワークに適します。
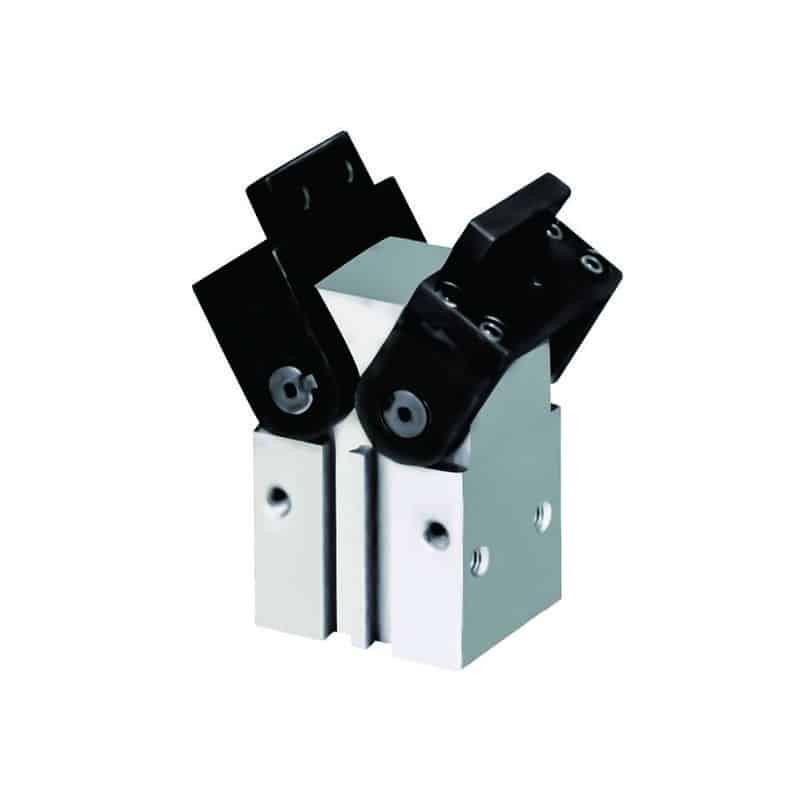
支点開閉形のジョーは回転します。動作に伴ってフィンガ先端の向きと接触半径が変わるため、最終閉位置だけでなく途中も確認する必要があります。その利点はクリアランスです。解放後、フィンガはネストの横を並進せず、回転して離れることができます。有用な比較軸は、単なる「直線対回転」ではなく、接触法線の安定性対旋回範囲のクリアランスです。平行動作は接触法線の向きを保ちやすく、支点開閉動作は幾何学的一貫性の一部と引き換えに、治具から退避しやすくなります。
2 フィンガ、3 フィンガ、4 フィンガ、トグル式、広開口形の全体像については、空圧グリッパの種類を参照してください。
平行開閉形グリッパが適するのはどのような場合か
MHZ2 の選定例では、SMC は MHZ2-16、使用圧力 0.4 MPa、把持点距離 30 mm の構成について、1 フィンガ当たり 24 N と計算しています(SMC、2025年)。平行開閉形グリッパの把持力は、チューブ内径だけでなく、圧力と接触距離の両方に依存します。
平行開閉形グリッパは、通常、角形ワーク、管理された外径、ゲージへの搬入、安定した中心線が必要な組立工程で最初に検討します。両ジョーが反対方向の直線上を動くため、同期式 2 ジョーモデルはフィンガ面の向きを保ちながらワークをセンタリングできます。ただし、すべての平行開閉形グリッパが同じ精度を持つわけではありません。ガイド構造、ジョーのがた、ツーリング剛性、センサ分解能、ワーク公差、ロボットまたはスライドの位置決めが、工程再現性に影響します。カタログ上の繰返し精度は、定義条件における特定シリーズの値であり、セル全体の配置公差を保証するものではありません。
長いフィンガには特に注意が必要です。SCHUNK PGB 100 の製品ページは、フィンガ長さ 0 mm で閉方向把持力 395 N、最大許容フィンガ長さ 100 mm と記載しています(SCHUNK、2026年)。
これらは別々の限界です。
当社の経験では、公称内径不足より、長すぎるツーリングによる選定不良の方が多く見られます。ツーリングが長いほど、ジョーガイドにかかるモーメントが増えるためです。
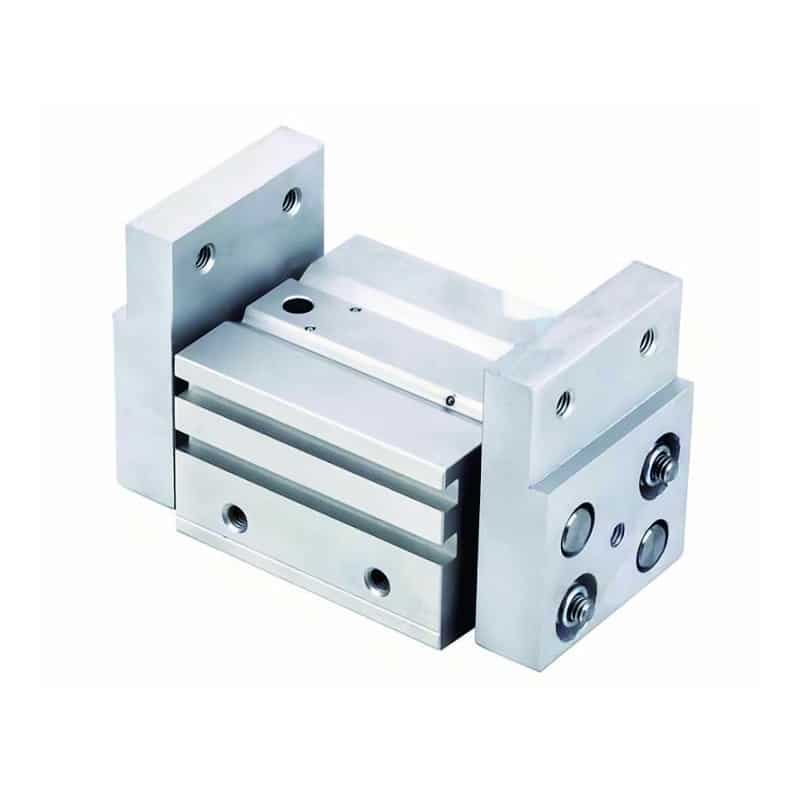
広開口形平行開閉グリッパは、ワーク幅が大きく変わる場合に役立ちます。ただし、ガイド荷重、ストローク時間、干渉クリアランス、機械サイクル中の供給圧力を確認する必要は残ります。
支点開閉形グリッパが適するのはどのような場合か
SMC の製品範囲では、標準 MHC2 の支点開閉動作は、MHY2 や MHW2 などの 180° シリーズとは別です。MHW2 は 20~50 mm の 5 つのチューブ内径をカバーします(SMC MHW2、2024年)。したがって「支点開閉形グリッパ」は一つの形状ではなく、複数の動作範囲を含みます。
この選定を決めるのはクリアランスです。
フィンガの旋回によってレイアウト上の問題を解決できる場合に、支点開閉形グリッパが有効です。代表例は、ポケット内への進入、高い治具壁の間でのワーク解放、コンベアガイドの回避、工作機械の作業領域から外側へフィンガを開く用途です。標準角度形と 180° 形を互換品として扱ってはいけません。コンパクトな支点開閉形空圧グリッパは、短い把持・解放動作に適した小さな旋回範囲を使用できます。180° 支点開閉形グリッパは開状態で大きなクリアランスを作れますが、フィンガが大きな円弧を通過する空間も必要です。
支点開閉動作は、カスタムフィンガ設計の代わりにはなりません。輪郭付きのフィンガ先端は、どちらのグリッパ形式でも不規則形状ワークを位置決めできます。反対に、形状が悪い支点開閉形フィンガは、接触角の変化に伴ってテーパ形状または壊れやすいワークを位置から押し出すことがあります。ステーションが解放時にだけ失敗する場合は、閉じた把持状態ではなく開放経路に注目してください。実際にはフィンガを治具から抜ける方向へ動かす必要があるのに、ストロークを増やすため平行開閉形グリッパを大型化してしまうことがあります。
これは力ではなく形状の問題です。
実際の接触点で把持力を選定する方法
初期選定では、SMC はワーク質量の 10~20 倍を推奨し、加減速や衝撃が大きい場合はさらに余裕を持たせるよう求めています(SMC、2025年)。また、実際の把持点距離で把持力を読み取る必要があり、本体サイズだけで選ぶことを防いでいます。
グリッパ位置での圧力が重要です。
荷重を分担するジョー数を n とした摩擦把持では、次の式が初期推定に使えます。
1 ジョー当たり必要な力 = m x (g + a) x S / (mu x n)変数は次のとおりです。
| 記号 | 意味 |
|---|---|
m |
ワーク質量(kg) |
g |
重力加速度、約 9.81 m/s² |
a |
荷重方向の加速度(m/s²) |
S |
採用する安全率 |
mu |
実際の接触面における保守的な摩擦係数 |
n |
摩擦荷重を分担するジョー数 |
この式で得られるのは必要荷重であり、グリッパの機種ではありません。
例えば、質量 1.0 kg のワークを垂直把持し、上向き加速度 5 m/s²、mu = 0.20、荷重を受けるジョー 2 本、S = 2 とすると、ガイド荷重と圧力公差を確認する前の必要把持力は 1 ジョー当たり約 74 N です。表面の油や粉じんは摩擦を低下させ、パッド摩耗や衝撃のためにさらに余裕が必要になる場合があります。次に、実際のフィンガ長さまたは接触半径で候補グリッパの把持力線図を確認します。支点開閉形では、カタログ値が力、トルク、把持モーメントのどれかを特定し、該当するジョー角度も確認してください。使用点圧力も重要です。空圧システムの圧力損失により、小さな把持力余裕が失われる可能性があります。
実用的な選定マトリクス
Festo のグリッパ選定ツールは、ワーク質量、表面状態、グリッパジョー長さを入力し、最大 3 つの比較結果として、最適適合、コスト効率、高把持力または高トルク負荷の候補を返します(Festo、2026年)。この手順は、グリッパ形式や公称把持力だけで選ぶより信頼できます。
| 判断要因 | 平行開閉形グリッパ | 支点開閉形グリッパ | 確認事項 |
|---|---|---|---|
| ジョー軌跡 | 対向する直線移動 | 円弧上の回転 | 閉状態、開状態、フィンガ旋回範囲 |
| 接触面の向き | 通常は一定に保たれる | ジョー角度に伴って変化する | 初回接触時と完全把持時のパッド角度 |
| 代表的な形状 | 平面、管理された幅、センタリング把持 | ポケット、壁、短い解放動作、旋回クリアランス | ワーク図面上の実際の接触領域 |
| 把持力データ | 通常、圧力とフィンガ長さに対する 1 ジョー当たりの力 | 半径と角度に対する力、トルク、把持モーメントの場合がある | カタログの定義と測定点 |
| 長いツーリング | ジョーガイドのモーメントを増やす | 支点モーメントと慣性を増やす | 許容荷重・モーメント線図 |
| ワークばらつき | ストロークが全幅範囲をカバーする必要がある | 角度が接触範囲をカバーする必要がある | ワークと治具の最悪公差 |
| 検出 | 開、閉、中間位置のスイッチ | 開、閉、角度位置の検出 | 「閉」がワーク有無を証明するか |
| 空気喪失時の応答 | 複動、ばねオプション、チェック弁、外部保持によって異なる | 原則は同じ。機構だけでは安全機能にならない | リスクアセスメントと安全状態 |
| 最も適切な選定理由 | 安定した接触形状 | 解放または接近時の優れたクリアランス | ツーリングだけでは経済的に解決できない制約 |
このマトリクスで候補を絞った後、同じ使用点圧力、荷重条件、フィンガ材質、運転プロファイルで実機種を比較します。あるメーカーの最大カタログ把持力と、別機種の長い接触距離での把持力を比較してはいけません。
ROI と信頼性を左右するもの
Festo の選定手順は、用途条件を入力した後、コスト効率の高い候補や高把持力・高トルク負荷向け候補を含む最大 3 つの解を返します(Festo、2026年)。この構成は、根拠のない共通価格、段取り時間、保全間隔より、ROI を適切に捉えています。
まず、把持工程を安定させる費用から評価します。
| コスト領域 | 比較に含める項目 |
|---|---|
| ハードウェア | グリッパ本体、センサ、バルブ、継手、取付アダプタ |
| フィンガ | 設計、加工、コーティング、パッド、想定交換頻度 |
| エンジニアリング | 干渉確認、ロボット可搬質量データ、立上げ、安全状態の検証 |
| 段取り替え | 交換部品用ツーリング、製品変更の頻度と複雑さ |
| 生産リスク | 把持失敗、落下、傷、誤投入、それに伴うダウンタイム |
| サービス | 保全アクセス、シール、スイッチ、予備機、サプライヤー支援 |
コストは用途適合性によって決まります。
最低価格が最小総費用になることはほとんどありません。誤ったジョー軌跡を回避するため複雑なフィンガが必要になれば、価格差は失われます。反対に、単純な平行把持で良好なアクセスと安定接触を得られるなら、支点開閉形本体を選ぶ価値はありません。信頼性はシステム全体で決まります。ISO 4414:2010 は 38 ページにわたり、空圧システムと部品の安全、信頼できる運転、保全、意図する使用を扱い、ISO は 2021 年に同版の有効性を確認しています(ISO、2021年)。OSHA も、ロボットシステムの機械的危険として、部品の解放とグリッパ機構の故障を挙げています(OSHA、2026年)。
空気喪失時の状態を、立上げ時の詳細ではなく選定条件として扱ってください。ワーク落下が危険を生む場合、「平行」も「支点開閉」も安全上の答えではありません。機械のリスクアセスメントに基づき、ばね補助、機械的保持、チェック回路、制御下降、ガード、その他の対策が必要になることがあります。
RFQ に記載すべき情報
SMC の機種選定では、把持力、フィンガにかかる外力、把持点という 3 項目を明確に確認する必要があります(SMC、2025年)。有用な RFQ は 3 項目のデータに加え、平行動作と支点開閉動作のどちらが適するかを決める動作範囲と故障時状態も提示します。
次の用途情報を送付してください。
| RFQ 項目 | 必要な情報 |
|---|---|
| ワーク | 図面、最小・最大寸法、質量、重心 |
| 接触 | 許容領域、表面粗さ、硬度、油、粉じん、ばり、温度 |
| 把持方法 | 内径把持または外径把持、必要なワーク姿勢 |
| 動作 | ロボットまたはスライドの加速度、速度、サイクル頻度、把持時衝撃 |
| フィンガ | 提案長さ、接触点距離、パッド材質、おおよその質量 |
| 空気供給 | 機械サイクル中のバルブ位置での圧力 |
| 治具 | 接近時クリアランスと全開フィンガの退避経路を示す図面 |
| 検出 | 開、閉、中間位置、または独立したワーク有無センサ |
| 安全状態 | 空気喪失、非常停止、電源隔離時に期待する応答 |
| サービス | 環境、保全アクセス、目標寿命、予備部品サポート |
把持位置と解放位置の両方を含めてください。当社の経験では、各位置に 1 枚ずつ注記入り画像を付けた RFQ が最も有用です。閉状態の写真 1 枚だけでは、支点開閉経路が必要になる干渉を見落とす可能性があります。機種レビューが必要な場合は、チェックリストと図面を用途お問い合わせに添付してください。
FAQ
一つのメーカーの製品範囲でも、MHZ2 平行開閉形グリッパには 7 つのチューブ内径があり、MHC2 支点開閉形には 4 つあります(SMC MHZ2、2025年、SMC MHC2、2024年)。同じ動作形式でも多くの構成があります。以下は選定原則であり、機種固有の把持力・荷重確認に代わるものではありません。
両方のグリッパ形式に同じ空圧シリンダを使用できますか?
通常はできません。平行開閉形と支点開閉形のグリッパは、ピストン、ガイド、カム、ラック、支点が異なる完成アクチュエータです。SMC は 7 種類の MHZ2 平行開閉形チューブ内径を、4 種類の MHC2 支点開閉形サイズとは別に掲載しています。流量と圧力を確認すればバルブや空気供給を再利用できる場合はありますが、グリッパ本体はフィンガキットを交換するだけでは互換になりません。
保全負担が少ないのはどちらのグリッパ形式ですか?
常に保全負担が少ない形式はありません。SMC は MHC2 支点開閉形シリーズの最高作動頻度を 180 cycles/min としていますが、この運転限界は保全間隔を定めるものではありません。汚染、ジョー荷重、フィンガ慣性、衝撃、潤滑方針、サイクル数、アクセス性の方が重要です。検討する具体的な機種について、取扱説明書と交換部品サポートを比較してください。
必要な把持力はどのように求めますか?
質量、加速度、摩擦、ジョー数、安全率から始めます。SMC は初期選定としてワーク質量の 10~20 倍を推奨し、加速度や衝撃に応じてさらに余裕を考慮するよう求めています。最後に、実際のフィンガ長さと接触点で把持力を確認します。カタログの代表値ではなく、実際の圧力とジョー角度を使用してください。
平行開閉形ステーションを支点開閉形グリッパへ改造できますか?
可能な場合はありますが、新しいエンドエフェクタのレイアウトとして扱います。SMC の手順には、把持力、フィンガにかかる外力、把持点の 3 つの確認があります。まず取付穴とセンサを確認し、次にバルブ流量とチューブを再確認します。最後に、ロボット可搬質量、ツールセンターポイント、フィンガの全旋回範囲、ガード、圧力喪失時の安全状態を見直してください。
不規則形状ワークには支点開閉形グリッパが常に適していますか?
常に適するわけではありません。Festo の選定手順は、ワーク質量、表面状態、ジョー長さを使用し、最大 3 つの解を返します。不規則形状ワークの多くでは、フィンガ形状が選定を左右します。回転経路によって接近・解放が改善する場合、または実際の治具内でより良い接触を得られる場合に、支点開閉動作を選んでください。
出典と参照記録
この比較では、8 件の一次技術資料と 1 本の実演動画を使用しています。根拠の品質が重要です。技術資料には SMC のカタログ、Festo と SCHUNK の選定データ、ISO 4414、OSHA のロボット安全指針が含まれます。資料は 2026年7月17日に取得しました。ISO は 38 ページの ISO 4414:2010 が 2021 年に確認済みであるとしています(ISO、2021年)。
- SMC「MHZ2シリーズ 平行開閉形エアグリッパ」2025年: https://www.smcworld.com/catalog/BEST-5-4-en/pdf/4-p0417-0485-mhz_2_en.pdf
- SMC「MHC2シリーズ 支点開閉形エアグリッパ」2024年: https://www.smcworld.com/catalog/en/rotary_airchuck/MHC2-E/7-6-3-p0807-0815-MHC2_en/data/7-6-3-p0807-0815-MHC2_en.pdf
- SMC「MHW2シリーズ 180°支点開閉形エアグリッパ」2024年: https://www.smcworld.com/catalog/en/rotary_airchuck/MHW2-E/6-3-p0711-0723-mhw2_en/data/6-3-p0711-0723-mhw2_en.pdf
- SMC「エアグリッパ機種選定」2024年: https://www.smcworld.com/catalog/BEST-Guide-en/pdf/6-3-p0364-0365_375-378-chack_en.pdf
- Festo「グリッパのサイズ選定」2026年取得: https://www.festo.com/de/en/s/gripper-sizing/
- SCHUNK「汎用グリッパ PGB 100」2026年取得: https://schunk.com/us/en/gripping-systems/parallel-gripper/pgb/pgb-100/p/000000000000300366
- ISO「ISO 4414:2010」2021年確認: https://www.iso.org/standard/44790.html
- OSHA「技術マニュアル 第IV部 第4章」2026年取得: https://www.osha.gov/otm/section-4-safety-hazards/chapter-4
- YouTube「MHF2シリーズ 平行開閉形空圧グリッパ」2026年取得: https://www.youtube.com/watch?v=sLcHqzLYHTk