

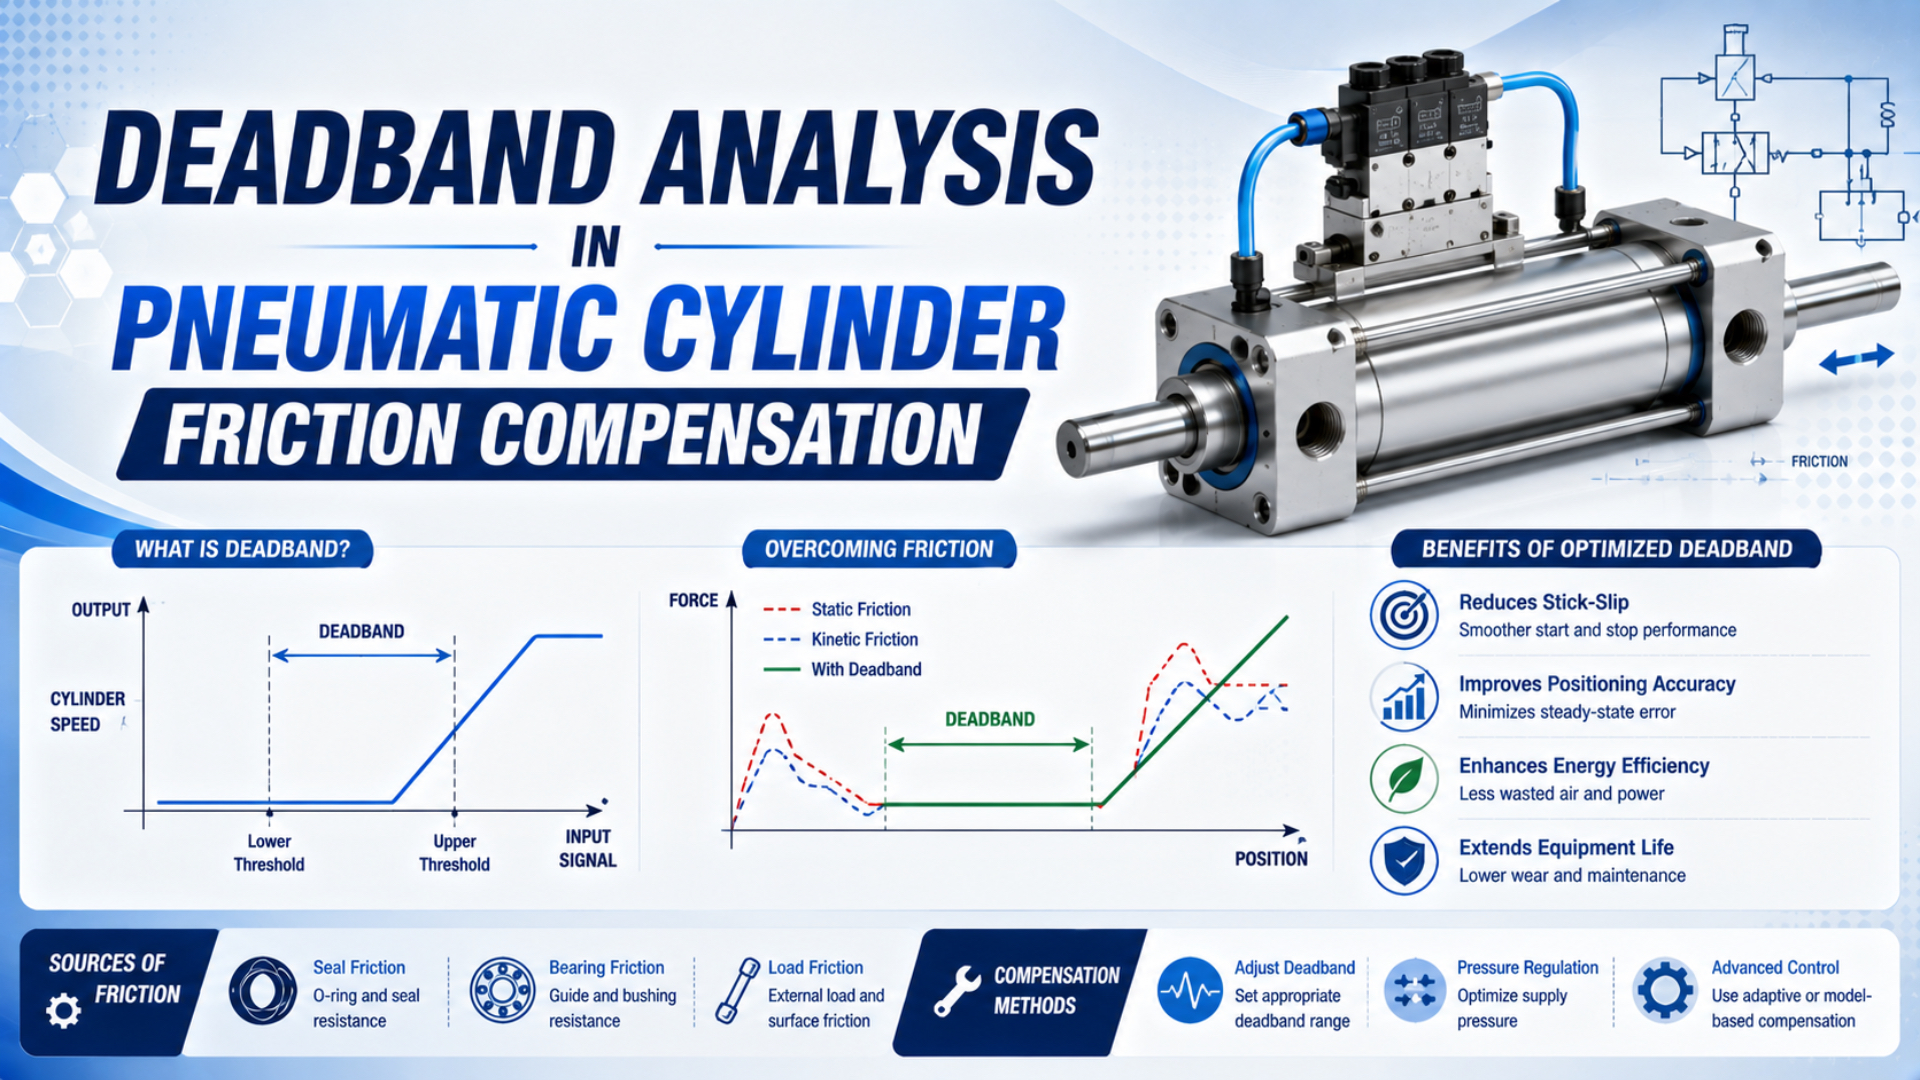
A banda morta por atrito de um cilindro pneumático é o intervalo de entrada medido no qual o eixo do atuador permanece dentro de um limiar de movimento declarado. O atrito estático pode criar esse intervalo, mas a sobreposição da válvula, o aumento de pressão, a carga, a resolução do sensor e a lógica de controle também podem contribuir. Trate-o como um limite de ensaio. Um percentual só tem significado quando a entrada, a saída, a faixa, o sentido e o limiar ensaiados são identificados.
Os limites da medição vêm primeiro.
Principais pontos
- Um estudo de cilindros de 2020 sincronizou as pressões das duas câmaras com a posição a cada 0,1 ms e repetiu cada condição 45 vezes.
- O atrito de partida deve ser calculado com as pressões das duas câmaras e as áreas efetivas do pistão.
- A compensação só é aprovada quando reduz os limiares direcionais sem acrescentar movimento rastejante, oscilação persistente, impacto ou força insegura.
Este guia trata a banda morta como um problema de medição antes de tratá-la como um problema de ajuste. Ele separa as camadas da válvula, do sistema pneumático, da mecânica, do sensoriamento e do controlador para que um desvio destinado a vencer o atrito das vedações não seja usado para ocultar um carretel emperrado, uma carga lateral, um atraso de pressão ou um limiar de posição ruidoso.
O que significa banda morta em um eixo com cilindro pneumático?
O manual de válvulas de controle da Emerson de 2023 observa que muitas ações de controle regulatório correspondem a 1% da faixa de entrada ou menos, o que torna operacionalmente importante qualquer intervalo de entrada inativo. Em um eixo com cilindro, porém, é necessário declarar a entrada e a saída antes de usar o mesmo termo de forma quantitativa (Manual de válvulas de controle da Emerson, 2023).
A entrada pode ser a contagem do PLC, a tensão de comando da válvula, a pressão comandada ou a posição desejada. A saída observada pode ser a posição do carretel, a vazão mássica, a pressão da câmara, a velocidade do pistão ou a posição da carga. Identifique as duas. Cada par produz um limite de medição diferente. Banda morta não é automaticamente o mesmo que histerese. A banda morta descreve um intervalo de entrada percorrido antes de a saída selecionada responder. A histerese compara as saídas nas trajetórias ascendente e descendente para a mesma entrada. Tempo morto é um atraso temporal. Resolução é a menor alteração detectável. Misturar essas grandezas torna indefensáveis os ganhos de compensação.
| Medição | Entrada | Saída observada | O que o resultado inclui |
|---|---|---|---|
| Banda morta do comando ao carretel | Comando elétrico da válvula | Realimentação do carretel | Acionador, magnetismo, sobreposição do carretel e atrito da válvula |
| Banda morta do comando à pressão | Comando elétrico | Pressão da câmara | Comportamento da válvula, alimentação, tubulação, volume da câmara e vazamento |
| Banda morta do comando ao movimento | Saída do controlador | Movimento do pistão ou da carga | Válvula, aumento de pressão, atrito, carga e limiar do sensor |
| Limiar da força ao movimento | Força pneumática resultante | Primeiro movimento sustentado | Atrito do cilindro e da guia, além das forças resistentes externas |
Pergunte: “Entre qual entrada e qual saída, sob qual carga e com qual limiar de movimento o intervalo inativo foi medido?” Isso é mais útil do que perguntar quanta banda morta um cilindro tem.
Por que o atrito do cilindro é diferente da zona morta da válvula?
A SMC informa histerese de 0,5% do fundo de escala e sensibilidade de ±0,2% do fundo de escala para sua família de reguladores eletropneumáticos ITV1100/2100/3100. Essas são especificações de controle de pressão no nível do componente, não garantias de posição do cilindro. O movimento do eixo acrescenta volume da tubulação, duas pressões de câmara, áreas do pistão, vedações, guias, carga, realimentação e temporização do controlador (SMC ITV, consultado em 2026).
O diagnóstico depende dessa distinção. Um comando pode mudar sem que o carretel se mova. Mesmo quando o carretel se move, a vazão pode ser insuficiente para alterar a pressão da câmara. A pressão pode mudar sem que a força resultante no pistão supere a carga resistente, e a força resultante pode aumentar enquanto o sensor de posição ainda não acusa movimento.
Para uma definição detalhada no nível da válvula, consulte o guia separado sobre banda morta de válvulas proporcionais e precisão de controle. Este artigo permanece concentrado no atrito nos limites do cilindro e do eixo instalado.
Como o atrito estático cria um limiar de movimento?
Em 2020, pesquisadores que ensaiaram um cilindro de dupla ação usaram três pressões de alimentação, 200, 400 e 500 kPa, e repetiram cada condição 45 vezes. O movimento começou quando as forças de pressão nas duas faces do pistão superaram o atrito estático, demonstrando por que uma única leitura do manômetro de alimentação não determina a força de partida (Experimental Techniques, 2020).
Para o avanço, use pressões manométricas referenciadas à mesma pressão atmosférica:
Aqui, é a pressão manométrica da câmara sem haste, é a pressão manométrica da câmara com haste, é a área total do pistão e é a área anular do lado da haste. No primeiro movimento de avanço sustentado, com aceleração ainda desprezível, o atrito estático contrário ao movimento pode ser estimado por:
A resistência externa combina a carga declarada, a componente da gravidade, a resistência da guia, a força de cabos ou mangueiras e qualquer outra força conhecida que resista ao avanço. A retração inverte os termos de pressão e área:
No início da retração, a estimativa passa a ser . Não presuma que os dois sentidos sejam iguais. A área do lado da haste, a geometria das vedações, a carga lateral, a gravidade, a pré-carga da guia e os serviços conectados podem criar assimetria.
Força de partida é a força motriz resultante no início declarado do movimento sustentado. O sentido importa. Trata-se do resultado de um ensaio para um sentido e uma condição, não de um percentual fixo da força teórica do cilindro. O atrito estático também não é um coeficiente fixo multiplicado por uma única força normal conhecida. As vedações pneumáticas se deformam com a pressão, os filmes lubrificantes mudam com o movimento e o tempo de parada, e as forças de guia ou alinhamento podem variar ao longo do curso. O estudo de stick-slip de 2026 acrescentou explicitamente a dependência do tempo de parada à sua formulação de atrito porque o pico de reinício mudou com o intervalo de aderência (Actuators, 2026). Se um cilindro se move suavemente sem carga, mas prende depois da instalação do ferramental, inspecione a guia e o alinhamento antes de aumentar a compensação. O guia sobre carga lateral explica por que um desvio de controle não substitui uma guia externa.
Quais sinais devem ser medidos?
No ensaio de 2020, os pesquisadores instalaram dois sensores de pressão a 5 cm das câmaras, mediram a posição com um encoder capaz de resolver 85 µm, amostraram os canais de forma síncrona a cada 0,1 ms e repetiram cada condição 45 vezes. Esses ajustes são específicos do estudo, mas o conjunto de sinais sincronizados pode ser transferido para outras aplicações (Experimental Techniques, 2020).
Registre a cadeia de sinais mais curta que permita isolar a falha:
- Comando de posição e saída do controlador. Preserve as unidades de engenharia e as contagens brutas.
- Comando da válvula e corrente real. A realimentação de corrente mostra se o acionador e a bobina acompanharam a saída do software, inclusive no instante em que o sentido mudou.
- Realimentação do carretel, pressão ou vazão, quando disponível. Escolha a variável mais próxima da suspeita de falha da válvula e preserve sua faixa nativa em vez de converter todos os sinais em porcentagem.
- As pressões das duas câmaras do cilindro. Um único traço não permite determinar a força de pressão-área de dupla ação.
- Posição da carga e velocidade calculada. Documente a referência de posição, o filtro, o método de diferenciação, o limiar de detecção e o alinhamento temporal. Preserve o canal sem filtragem para análise.
- Contexto operacional. Registre, no mínimo, a pressão de alimentação, a carga útil, a orientação e a temperatura. Acrescente a saída do regulador, o estado da válvula, os ajustes de controle de vazão, o histórico de ciclos, o tempo de parada e a posição no curso quando essas variáveis mudarem durante o ensaio.
Use uma taxa de amostragem que resolva, com margem, o evento mais curto de interesse. Um registrador de 100 Hz pode ser suficiente para uma rampa lenta de comissionamento, mas pode perder alterações rápidas da corrente da válvula. Aumentar a amostragem não corrige um tubo longo do sensor de pressão, relógios sem sincronização, diferenciação ruidosa ou um transdutor de posição instalado em um suporte flexível. A detecção de movimento também precisa de uma regra. Uma definição prática declara movimento quando o deslocamento supera e permanece além dele por um tempo de confirmação . Publique os dois valores; caso contrário, uma alteração no filtro de software pode parecer uma mudança da banda morta, embora a mecânica não tenha mudado.
Como calcular a banda morta do eixo?
Em uma condição do ensaio de 2020, a latência medida entre o comando e o movimento foi de 0,026 s a 400 e 500 kPa e de 0,029 s a 200 kPa. Esses são atrasos temporais daquela bancada, não percentuais de banda morta. Eles mostram por que a largura do comando inativo e o tempo de resposta decorrido devem ser calculados e informados separadamente (Experimental Techniques, 2020).
Execute uma varredura lenta do comando nos sentidos positivo e negativo enquanto registra a saída declarada. Use unidades nativas. Considere como o comando no sentido positivo no primeiro movimento sustentado e como o limiar no sentido negativo. A largura central do comando inativo é:
Se um valor normalizado for realmente útil, declare a faixa de entrada ensaiada:
Esse percentual pertence à escala de entrada e à regra de detecção declaradas. Nunca deduza dele um erro de curso. O controlador pode integrar ao longo do intervalo inativo, estabilizar dentro de uma janela de tolerância ou oscilar entre os limiares. Calcule também a força de partida de pressão-área em cada sentido, exatamente no início do movimento. Comparar com e separa duas alterações que, de outra forma, pareceriam iguais:
| Resultado do ensaio | Interpretação provável |
|---|---|
| O limiar de comando muda, mas a força de partida permanece semelhante | A válvula, a eletrônica, a escala ou o aumento de pressão mudou |
| A força de partida aumenta em um sentido | O alinhamento, a carga da guia, o estado da vedação, a gravidade ou os serviços conectados mudaram |
| Os dois limiares derivam após um longo tempo de parada | O estado da vedação/lubrificação ou o atrito dependente do tempo de parada pode estar envolvido |
| A pressão oscila antes de cada deslizamento | A compressibilidade e a vazão da válvula estão interagindo com o atrito |
| A posição muda, mas o detector permanece inativo | O limiar do sensor, a filtragem, a folga ou a montagem está ocultando o movimento |
Exemplo prático: compare os limiares de comando antes e depois da compensação
Como exemplo, suponha que um eixo use um comando de -10 a +10 V. Mantenha a faixa explícita e documente-a. O movimento positivo sustentado começa em , enquanto o movimento negativo começa em . A largura central medida é:
Em relação à faixa declarada de 20 V:
Essas entradas são ilustrativas, não uma especificação do cilindro. Se a compensação alterar os limiares para +0,3 V e -0,2 V, a largura cairá para 0,5 V, ou 2,5% da mesma faixa. Aceite a alteração somente se ciclos independentes também mostrarem acomodação estável, força de pico aceitável e ausência de movimento rastejante, trepidação ou impacto.
A banda morta de comando e a força de partida são medições complementares. Acompanhar apenas uma delas não mostra se a compensação corrigiu o caminho de entrada ou apenas aplicou mais força contra um problema mecânico.
Modelos de atrito e métodos de compensação
Canudas de Wit e colaboradores apresentaram, em 1995, um modelo de atrito com um estado para representar a deflexão média das cerdas, o deslocamento de pré-deslizamento, o efeito Stribeck e a histerese. Em seguida, um estudo de posicionamento pneumático de 2018 aplicou compensação de atrito baseada em LuGre a um eixo servopneumático (IEEE, 1995; Journal of Mechanical Engineering, 2018).
Compensação de atrito é um termo limitado do controlador ou uma perturbação estimada, usada para contrapor um efeito de atrito identificado. Não é autorização para aumentar a força até que um eixo mecanicamente restringido se mova.
A complexidade do modelo deve acompanhar o requisito de movimento e as medições disponíveis.
| Método | O que representa | Uso adequado | Principal risco |
|---|---|---|---|
| Desvio direcional | Comandos de partida distintos nos sentidos positivo e negativo | Hardware repetível, precisão moderada e mudanças lentas | Sobrecompensação depois que o atrito muda |
| Modelo de Coulomb mais viscoso | Termo constante dependente do sentido mais termo de velocidade | Movimento longe da velocidade zero | Comportamento deficiente no pré-deslizamento e na inversão |
| Curva de Stribeck | Atrito maior em baixa velocidade, que cai em direção ao atrito de Coulomb | Pré-alimentação em baixa velocidade com dados identificados | Sensibilidade à estimativa de velocidade perto de zero |
| LuGre ou modelo estendido | Estado de pré-deslizamento, comportamento de Stribeck e histerese | Eixos servo com recursos para identificação e validação | Mais parâmetros, estimação de estado e esforço de ajuste |
| Observador de perturbação | Estima em tempo real a força combinada não modelada | Sistemas com modelo dinâmico e realimentação confiáveis | Pode confundir mudança de carga com atrito |
| Dither | Pequeno comando alternado destinado a evitar aderência | Somente quando válvula, mecânica, ruído, desgaste e segurança permitirem | Calor, vibração, desgaste, ruído audível e movimento indesejado |
Um modelo estático comum é:
Neste modelo, é o nível de atrito estático identificado, é o nível de Coulomb, é a escala de velocidade de Stribeck, é um expoente de forma e é o coeficiente viscoso. A função sinal torna essa equação descontínua em zero, a menos que a implementação acrescente uma regra de transição. Identifique os parâmetros no eixo real em vez de tomá-los de outra vedação, diâmetro, lubrificante, carga ou temperatura.
Um estudo pneumático baseado em observador usou uma malha interna de pressão, uma malha externa de posição, um observador de atrito e um observador de velocidade; em seguida, ajustou a pressão desejada com base na força de atrito estimada (JSME, 2009). Essa arquitetura mostra por que a compensação deve entrar em uma camada de controle definida, e não como um salto inexplicado na saída do PLC.
Como comissionar a compensação?
Em 2026, pesquisadores compararam três cilindros pneumáticos e mediram posição, velocidade, as pressões das duas câmaras e o atrito inferido sob variações de vazão, pressão de alimentação, carga e posição inicial. O acoplamento no nível do sistema, e não apenas o atrito dependente da velocidade, determinou a repetição de aderência e deslizamento (Actuators, 2026).
Comissione a compensação em etapas controladas:
- Torne a mecânica confiável. Verifique alinhamento, guias, carga lateral, batentes, vedações e política de lubrificação antes de alterar os ganhos do controlador.
- Estabilize a alimentação pneumática. Registre a alimentação dinâmica e as pressões das duas câmaras. Confirme o trajeto dos tubos, os ajustes de meter-out e a contrapressão de escape enquanto a carga útil real se move.
- Valide o sensoriamento. Verifique polaridade, escala, zero, rigidez da montagem, ruído, alinhamento temporal e detector de movimento. Um desvio ajustado a um suporte solto do encoder não é compensação de atrito.
- Registre uma referência. Execute rampas bidirecionais lentas com paradas repetidas.
- Escolha o menor modelo que seja suficiente. Termos direcionais de partida podem bastar para hardware repetível. Acrescente dependência da velocidade ou estados dinâmicos somente quando os resíduos continuarem estruturados em ciclos independentes.
- Limite cada termo acrescentado. Defina limites de saída e de taxa, gerenciamento do integrador, lógica de inversão e comportamento seguro de contingência quando um sinal de pressão ou posição ficar inválido.
- Repita os ensaios além do ciclo de identificação. Altere primeiro o tempo de parada. Depois cubra sentido, posição no curso, carga útil, pressão de alimentação, velocidade e faixa de temperatura aprovada, sem reidentificar os parâmetros entre cada execução.
Mantenha os efeitos da compressibilidade do ar sobre o controle separados do modelo de atrito. A energia armazenada continua importante. A pressão pode continuar aumentando enquanto o pistão adere e, depois, liberar energia pneumática durante o deslizamento. Aumentar um desvio de atrito sem examinar essa energia pode tornar mais brusco o primeiro movimento.
Padrões de falha que a compensação não consegue corrigir
Os pesquisadores observaram stick-slip em três cilindros em 2026 ao variar a vazão de ar, a pressão de alimentação, a carga externa e a posição inicial do pistão. Essa matriz de ensaios alerta contra um único valor de correção universal: movimentos aos trancos semelhantes podem surgir de diferentes combinações de aumento de pressão, vazão da válvula, volume da câmara, atrito e carga (Actuators, 2026).
| Padrão do traço | Caminho provável | Ação antes de reajustar |
|---|---|---|
| A saída do controlador está constante ou limitada | Escala do PLC, zona morta, limite ou intertravamento | Inspecione a geração do comando e os limites da saída |
| A corrente muda, mas o carretel ou a vazão não | Acionador da válvula, bobina, sobreposição do carretel ou contaminação | Teste as variáveis de entrada e saída no nível da válvula |
| A pressão sobe lentamente nos dois sentidos | Válvula/tubo subdimensionado, queda da alimentação, vazamento ou grande volume | Analise a pressão dinâmica e o caminho da vazão |
| Um sentido exige muito mais força de partida | Carga lateral, pré-carga da guia, gravidade ou assimetria das vedações | Corrija a mecânica e calcule as forças direcionais |
| A força de partida muda com a posição no curso | Camisa, guia, alinhamento ou mangueira/cabo conectado | Mapeie o atrito em todo o curso de trabalho |
| Rampas regulares de pressão precedem deslizamentos súbitos | Compressibilidade e vazão interagem com o atrito | Analise o controle meter-out e a estabilidade em baixa velocidade |
| A compensação causa correções alternadas | Ganho, desvio ou atraso excessivo, ou saturação do integrador | Reduza os termos limitados e reveja a temporização da malha |
| O atrito aumenta após um período parado | Comportamento da vedação ou lubrificação dependente do tempo de parada | Inclua o tempo de parada na identificação e na aceitação |
Os ajustes meter-out podem estabilizar o movimento em baixa velocidade, mas uma restrição excessiva no escape eleva a contrapressão e altera a força disponível. O guia de controle de velocidade meter-out aborda essa camada pneumática. Para saltos repetidos em baixa velocidade, compare o traço com a análise específica de stick-slip. Nunca use compensação para forçar um travamento mecânico: isso transforma um problema detectável de manutenção em maior carga sobre vedações, rolamentos, guias ou ferramental. Da mesma forma, um controlador que reduz o erro final de posição, mas aumenta a velocidade de impacto ou a força de pico, não melhorou o eixo como um todo.
Um registro prático de validação
A ISO 19973-3:2015 trata a confiabilidade de cilindros pneumáticos em ciclos ou quilômetros e prescreve procedimentos de ensaio e elaboração de relatórios para cilindros com haste. Ela não estabelece um intervalo universal de seis meses ou um milhão de ciclos para verificar a banda morta. O risco define o intervalo. A frequência de manutenção e revalidação deve acompanhar a deriva observada, os dados do cilindro e o perfil de serviço da máquina (ISO, 2015).
Registre informações suficientes para que outro engenheiro possa repetir o resultado:
- identifique o cilindro por fabricante, modelo, diâmetro, diâmetro da haste, curso, montagem, guia e opção de vedação;
- registre os modelos da válvula e do acionador, além da escala nativa do comando;
- descreva carga útil, orientação, forças externas, ferramental, mangueiras ou cabos conectados e todas as posições de curso ensaiadas. Inclua a pressão dinâmica de alimentação, o comportamento do regulador, a tubulação e os ajustes de controle de vazão quando influenciarem o traço;
- documente os modelos dos sensores de pressão e a localização das tomadas. Para o sensoriamento de posição, inclua resolução, montagem, taxa de amostragem, filtros, diferenciação e alinhamento temporal dos canais;
- declare o limiar de movimento , o tempo de confirmação , a taxa de rampa, o sentido, o tempo de parada, o histórico de ciclos e a temperatura;
- informe e em unidades nativas. Acrescente , , incerteza, número de repetições e limites de aceitação quando a força de pressão-área tiver sido calculada;
- preserve a versão do controlador, os parâmetros de compensação, os limites, a lógica de inversão, o comportamento em caso de falha e os ciclos independentes usados para a aceitação final.
Registros úteis de banda morta preservam o limite e a incerteza, em vez de reduzir uma máquina a um único percentual. Um eixo pode legitimamente produzir valores diferentes quando mudam entrada, saída, tempo de parada, carga, sentido ou limiar de detecção.
Quando a força teórica do cilindro fizer parte da análise, o guia de força de cilindros pneumáticos fornece a referência de pressão-área. O trabalho com banda morta deve, então, acrescentar contrapressão medida, carga, gravidade e atrito de partida, em vez de aplicar um percentual genérico de atrito. Informações sobre a empresa responsável pelo conteúdo e sobre o autor estão disponíveis em Sobre nós. Para solicitar a análise de um traço de um modelo específico ou enviar uma correção técnica, encaminhe os dados do cilindro, da válvula, da carga, do sensoriamento e das pressões sincronizadas pela página de Contato.
Perguntas frequentes sobre banda morta em cilindros pneumáticos
Dois experimentos demonstram o problema da repetibilidade: o estudo de 2020 repetiu cada condição 45 vezes, enquanto o estudo de 2026 comparou três cilindros e diversas variáveis operacionais. Portanto, uma resposta defensável deve identificar hardware, sentido, carga, pressão, tempo de parada, regra de detecção e par entrada-saída medido (Experimental Techniques; Actuators).
A banda morta de um cilindro pneumático costuma ser de 5% a 15%?
Não existe uma faixa universal de 5% a 15%. O percentual muda conforme a faixa de entrada selecionada, a saída observada, o sentido, a carga, a válvula, o caminho da pressão, o limiar do sensor e o método de ensaio. Informe primeiro os limiares de movimento positivo e negativo em unidades nativas e normalize-os somente em relação a uma faixa de comando claramente declarada quando a comparação exigir.
O ajuste PID pode eliminar a banda morta causada pelo atrito estático?
A ação PID pode integrar até o movimento começar, mas não elimina o atrito estático. Essa distinção é importante. Ganho integral ou proporcional excessivo pode levar o eixo além do limiar e criar sobressinal ou oscilação persistente. Corrija primeiro as causas mecânicas e, depois, use pré-alimentação limitada, estimação de atrito ou um observador, mantendo realimentação estável e proteção anti-windup.
Por que as pressões das duas câmaras são necessárias?
Cilindros de dupla ação desenvolvem força pela pressão aplicada a duas áreas efetivas diferentes. A pressão de alimentação, isoladamente, omite a contrapressão do lado da haste e a perda dinâmica de pressão. Registrar as pressões das duas câmaras no início do movimento permite calcular a força direcional de pressão-área e distinguir o aumento do atrito mecânico de uma restrição na válvula, na alimentação ou no escape.
Deve-se adicionar um sinal de dither a todo eixo que prende?
Não. O dither pode reduzir a aderência em algumas válvulas ou mecanismos, mas também pode produzir movimento indesejado, ruído, calor, desgaste e oscilação de pressão. Use-o apenas quando o componente e a análise de segurança permitirem e, então, valide amplitude e frequência em toda a faixa de carga, tempo de parada, temperatura e condições operacionais.
Com que frequência a banda morta deve ser medida novamente?
Meça-a durante o comissionamento, após alterações relevantes de hardware ou software e quando as tendências mostrarem novo atraso, assimetria, oscilação persistente ou força de partida. Acompanhe a tendência do resultado. Um intervalo fixo de calendário ou de ciclos exige orientação do fabricante ou evidências de confiabilidade específicas da máquina. A ISO 19973-3 trata dos ensaios de confiabilidade de cilindros, mas não prescreve um único intervalo universal para verificar a banda morta.
Fontes e referências técnicas
- Ngoc, Pham e Xuan, Experimental and System-Level Simulation Study of Stick-Slip Characteristics in Pneumatic Cylinders, experimentos de stick-slip no nível do sistema com três cilindros e modelagem de atrito; Actuators, 2026. Consultado em 2026-07-23.
- Jiménez, Kurmyshev e Castañeda, Experimental Study of Double-Acting Pneumatic Cylinder, medições sincronizadas da pressão das câmaras e do deslocamento, com ensaios repetidos; Experimental Techniques, 2020. Consultado em 2026-07-23.
- Canudas de Wit et al., A New Model for Control of Systems with Friction, base do modelo de atrito LuGre; IEEE Transactions on Automatic Control, 1995. Consultado em 2026-07-23.
- Wei et al., Control of Pneumatic Position Servo with LuGre Model-based Friction Compensation, aplicação da compensação LuGre ao controle de posição pneumático; Journal of Mechanical Engineering, 2018. Consultado em 2026-07-23.
- Kosaki e Sano, An Observer-Based Friction Compensation Technique for Positioning Control of a Pneumatic Servo System, arquitetura com malha de pressão e observador de atrito; Journal of System Design and Dynamics, 2009. Consultado em 2026-07-23.
- Emerson, Control Valve Handbook, definição de banda morta e contexto da malha de controle; 6ª edição, 2023. Consultado em 2026-07-23.
- SMC, ITV1100/2100/3100 Electro-Pneumatic Regulator, especificações de sensibilidade, linearidade e histerese da família de modelos. Consultado em 2026-07-23.
- ISO 19973-3:2015, escopo dos ensaios e relatórios de confiabilidade para cilindros pneumáticos com haste. Consultado em 2026-07-23.