
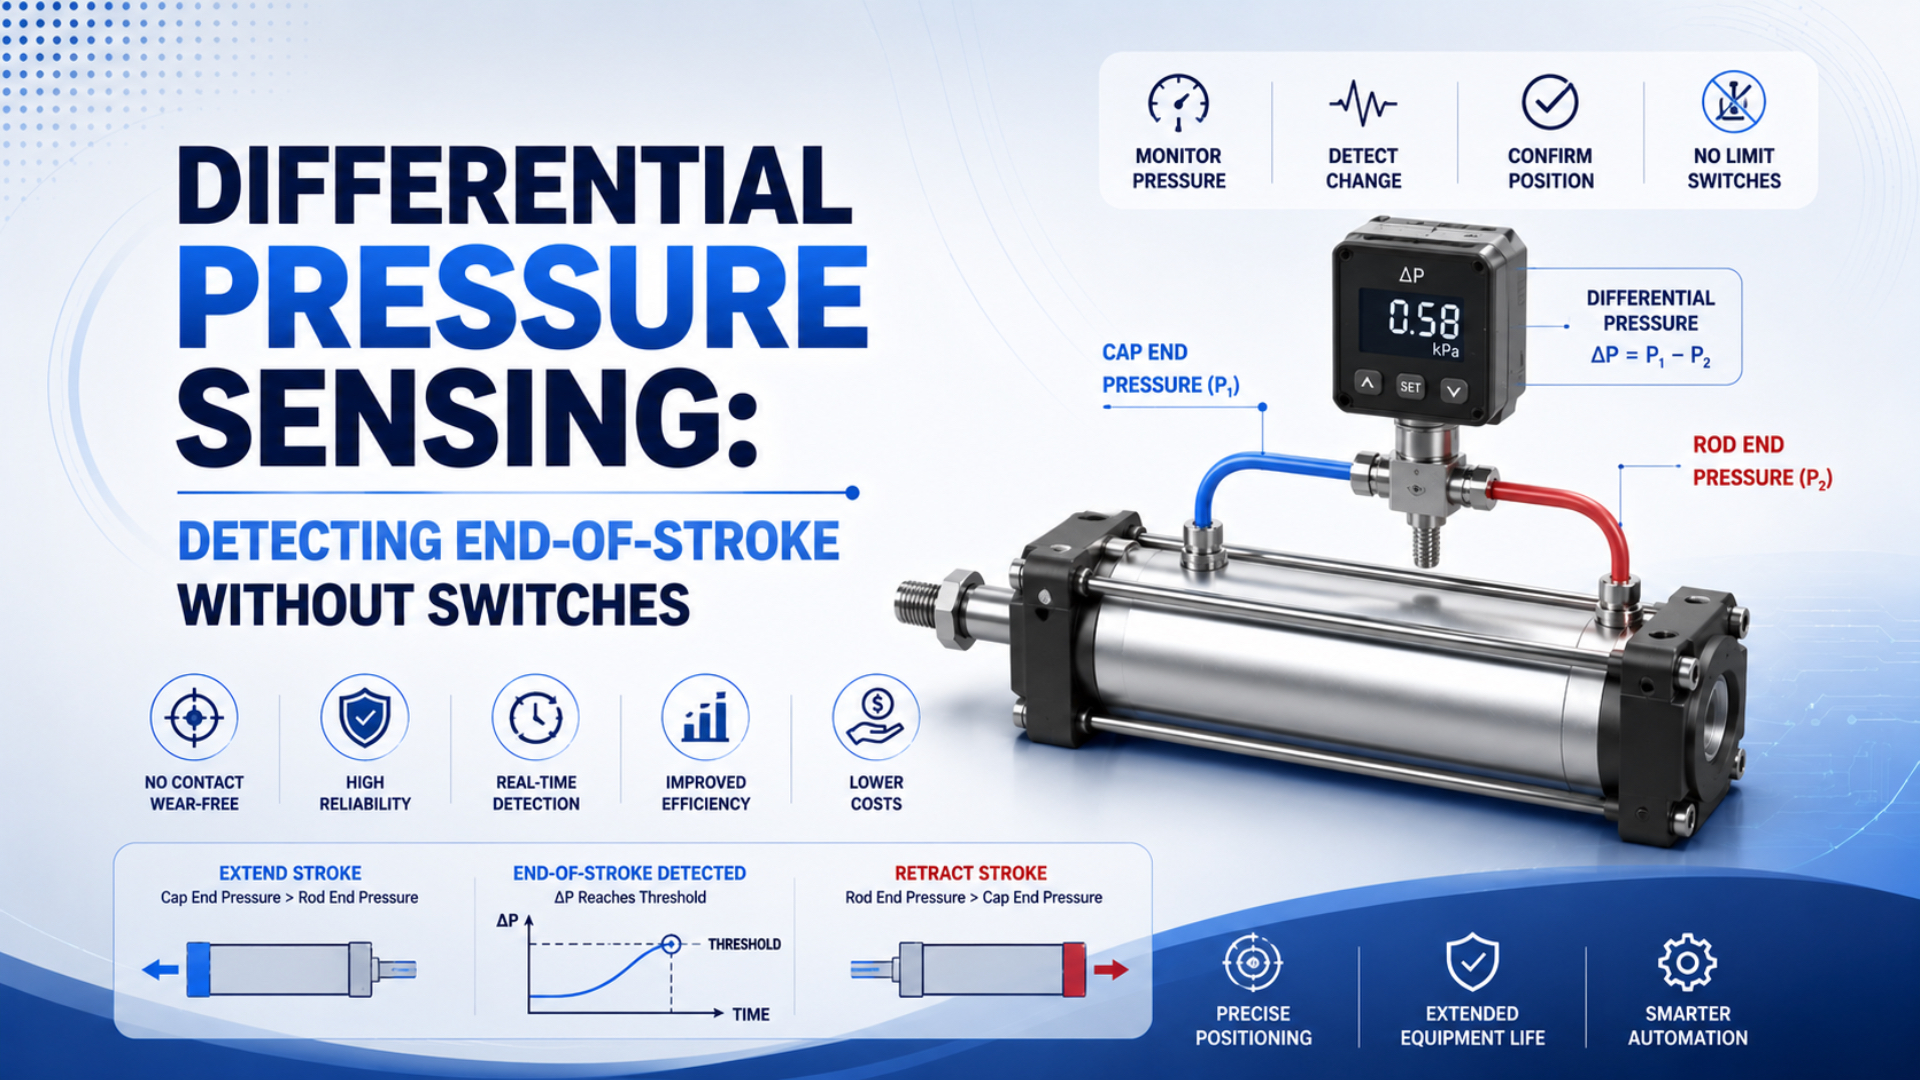
A detecção por pressão diferencial pode identificar um evento de pressão repetível associado à chegada de um cilindro pneumático ao fim do movimento comandado. Ela não enxerga o pistão. O controlador compara as pressões nas duas portas, sentido, tempo e limites operacionais para inferir que o movimento terminou. Isso pode eliminar chaves de posição montadas no cilindro em algumas sequências sem função de segurança, mas ainda requer sensores de pressão e lógica. Travamento, contato com a peça, escape bloqueado ou amortecimento intenso podem parecer um fim de curso. A questão real é saber se uma assinatura de pressão validada pode servir como evento de processo confiável para um estado de máquina definido.
Principais conclusões
- Uma patente de 1997 dispara em um cruzamento de pressão predefinido, não pela posição direta do pistão.
- Calibre avanço e retorno separadamente, com carga real e variação da alimentação.
- Trate travamentos, escape bloqueado, vazamentos, amortecimento e falhas dos sensores como estados de diagnóstico explícitos.
O que a detecção por pressão diferencial realmente detecta?
Depositada em 1995 e concedida em 1997, uma patente dos EUA descreve um dispositivo pneumático de fim de curso que compara as pressões no lado de alimentação e no lado de escape com um ponto de cruzamento ajustável (US5587536A). Portanto, a saída representa um evento definido por pressão, não uma medição independente das coordenadas do pistão.
Detecção por pressão diferencial é a comparação da pressão nas duas portas de trabalho de um cilindro de dupla ação. Durante um curso comandado, a pressão de acionamento normalmente supera a pressão de escape. Quando o movimento para e a válvula permanece energizada, a câmara motriz pode se aproximar da pressão de alimentação enquanto a outra câmara descarrega. A assinatura resultante indica se o estado pneumático corresponde ao padrão de fim de evento comissionado. Ela não fornece uma coordenada do pistão, e uma obstrução em outro ponto pode produzir o mesmo equilíbrio de forças.
Essa diferença altera o projeto do PLC. A evidência de pressão se torna mais robusta quando:
- o sentido comandado coincide;
- o tempo decorrido, os dois canais de sensor e a pressão de alimentação permanecem dentro das janelas válidas;
- durante o comissionamento, uma referência independente de posição confirma que a assinatura completa corresponde ao ponto final desejado em todo o envelope operacional, incluindo alimentação mínima, maior carga prevista, movimento válido mais lento e ajustes finais de amortecimento.
Caso contrário, o evento de pressão deve gerar uma falha. A detecção por pressão é mais eficaz quando a máquina precisa confirmar um evento pneumático repetível, enquanto sensores diretos continuam mais claros para posição intermediária, tolerâncias geométricas estreitas ou funções de proteção de pessoas. Chame o estado do PLC de pressure_end_candidate, não de cylinder_extended, até que as condições restantes sejam aprovadas. Isso evita que a lógica a jusante trate um estado pneumático inferido como medição geométrica direta. A relação de força subjacente é explicada em como o diferencial de pressão gera força pneumática.
Assinaturas de pressão durante o curso do cilindro
Um estudo experimental de 2020 observa que a pressão na câmara do cilindro permanece abaixo da alimentação durante o movimento e só atinge o máximo depois que o cilindro chega à posição final (Energies). Esse comportamento cria uma assinatura útil de fim de evento, mas seu formato ainda depende da carga, vazão da válvula, amortecimento e restrição do escape.
Leia cada curva de pressão como uma sequência, não como uma amostra isolada:
| Fase do curso | Comportamento típico da curva | Por que não é uma medição de posição |
|---|---|---|
| Comutação da válvula | Os dois sinais das portas mudam antes de surgir velocidade útil | A dinâmica da válvula e dos tubos antecede o movimento significativo |
| Aceleração | Pressão motriz e contrapressão do escape aumentam | Carga, atrito e restrições moldam os dois sinais |
| Deslocamento | O diferencial de pressão fornece força líquida | O mesmo valor pode ocorrer em muitas posições |
| Entrada no amortecimento | A restrição do escape pode aumentar a contrapressão | A resistência do amortecimento pode se parecer com carga externa |
| Parada ou contato | A velocidade cai e a pressão motriz pode subir | Contato com a tampa, com a peça e travamentos podem parecer iguais |
| Permanência | A pressão se estabiliza conforme vazamento e volume aprisionado | Pressão estabilizada não localiza o pistão |
Um cilindro de haste simples em avanço apresenta este equilíbrio de forças simplificado:
Aqui, é a força axial líquida em newtons; e são pressões manométricas em pascals; e são áreas efetivas em metros quadrados; e é o atrito das vedações e da guia em newtons. As áreas de um cilindro de haste simples são desiguais, e carga, atrito e contrapressão podem mudar em qualquer ponto do curso. A equação apoia o diagnóstico de força, não a conversão em posição. Consulte perda de força do cilindro por atrito e contrapressão para conhecer o método completo de medição.
Como calcular e normalizar a pressão diferencial?
Concedida em 1997, a patente de pressão diferencial compara a linha que alimenta uma câmara com a linha que descarrega a outra e muda a saída quando a diferença cruza um ponto de disparo ajustável (US5587536A). A lógica moderna de PLC pode conservar os dois sinais brutos e normalizá-los, em vez de depender de um único valor fixo em bar.
Com duas medições de pressão manométrica, defina a diferença com sinal entre as portas como:
Aqui, é a diferença instantânea de pressão entre as portas, enquanto e são medidas nas portas A e B. Use uma única unidade. O sinal só representa o sentido depois que o comando da válvula e a orientação do cilindro forem definidos.
Para comparar avanço e retorno com um único sinal crescente positivo, use um sinal de direção:
Razão de pressão normalizada por direção é o valor adimensional . Aqui, é $+1$ para o sentido definido com A como câmara motriz e $-1$ para o sentido oposto, enquanto é a pressão manométrica medida da alimentação. O método pressupõe alimentação válida e referências compatíveis dos sensores. A normalização reduz a sensibilidade a mudanças lentas da alimentação, mas não elimina erros de carga, vazão, temperatura, vazamento ou sensor.
Use vários recursos em conjunto:
| Recurso | Finalidade de controle | Limitação principal |
|---|---|---|
| ajustado pelo sentido | Comparar os dois sentidos por valores positivos crescentes | Ainda varia com carga e restrição |
| Inclinação da pressão | Separar uma subida de um patamar | Depende de amostragem e filtragem |
| Permanência mínima | Rejeitar picos breves | Acrescenta atraso |
| Tempo do comando ao evento | Rejeitar eventos antecipados ou atrasados | Exige envelope temporal comissionado |
| Plausibilidade do sinal | Bloquear medições inválidas | Exige limites de falha separados |
Avanço e retorno devem ter envelopes separados mesmo após a normalização. A haste altera a área efetiva, os caminhos da válvula podem não ser simétricos, controles meter-out podem diferir e a gravidade pode ajudar um sentido. Um limite universal esconde essas assimetrias reais.
Quais condições geram sinais falsos de fim de curso?
A US5587536A afirma que o “fim de curso efetivo” pode ocorrer em qualquer ponto do deslocamento do pistão, conforme a pressão aumenta em uma linha e diminui na outra (Google Patents). Essa é a limitação central do diagnóstico: o cruzamento de pressões identifica uma condição de força e vazão, não necessariamente o contato com a tampa do cilindro.
Suponha que a haste toque um dispositivo antes do ponto final esperado. A pressão motriz pode aumentar enquanto a pressão de escape cai, e o controlador pode receber um evento candidato convincente. Uma guia travada ou peça superdimensionada pode produzir o mesmo padrão. Esse exemplo prático mostra por que o tempo deve fazer parte da lógica de aceitação.
| Condição | Efeito sobre a pressão | Resposta correta do controlador |
|---|---|---|
| Travamento ou contato prematuro | A pressão motriz sobe enquanto o movimento para cedo | Rejeitar eventos fora da janela temporal válida |
| Restrição no amortecimento ou meter-out | A contrapressão do escape muda perto do fim do curso | Comissionar com os ajustes finais |
| Escape restrito da válvula | A pressão de escape permanece alta | Diagnosticar contrapressão antes de mudar os limites |
| Perda de pressão de alimentação | A diferença esperada pode não surgir | Gerar falha de alimentação após o tempo limite |
| Vazamento | A pressão aumenta lentamente ou decai | Testar vazamento antes de recalibrar |
| Tubos de medição longos ou filtragem intensa | O evento fica atrasado e arredondado | Verificar todo o atraso de resposta |
| Falha de sensor ou fiação | A diferença calculada permanece falsamente alta ou baixa | Aplicar verificações de faixa, taxa e concordância |
Portanto, o PLC deve tratar a pressão diferencial como uma entrada da máquina de estados. A seguir, um caminho útil de decisão.
Os mecanismos de contrapressão são abordados em como a contrapressão pneumática afeta os equipamentos. O comportamento do amortecimento exige análise própria; consulte como funciona o amortecimento de cilindros pneumáticos.
Arquitetura dos sensores e lógica do PLC
O catálogo de sensores pneumáticos de pressão da Parker informa resposta típica inferior a 2,0 ms, que pode ser deliberadamente retardada por ajustes programáveis de resposta (Sensores pneumáticos de pressão Parker). Essa é a resposta elétrica específica do modelo, não o atraso total de tubos, filtragem, amostragem do PLC, lógica e dinâmica das câmaras.
Três arquiteturas de medição são práticas:
| Arquitetura | Pontos fortes | Verificações de projeto |
|---|---|---|
| Dois transmissores de pressão manométrica | Preservam as duas curvas, apoiam diagnóstico de alimentação e escape e permitem cálculo por software | Exigem dois canais, faixas compatíveis, verificação de offset e amostragem sincronizada |
| Um sensor diferencial bidirecional | Fornece diretamente a diferença com um canal de medição | Deve suportar pressão de modo comum, duas polaridades, sobrecarga prevista e inversão das portas |
| Duas chaves digitais de pressão | Fiação discreta simples e histerese local | Ocultam detalhes da forma de onda e dificultam lógica adaptativa ou normalizada |
Na porta do cilindro, o sensor observa mais diretamente a pressão local da câmara. No manifold da válvula, a leitura inclui perda de pressão e volume armazenado no tubo. Linhas de medição longas e estreitas acrescentam atraso e podem reter condensado. Respeite os limites de fluido, sobrepressão, temperatura, orientação e montagem do sensor.
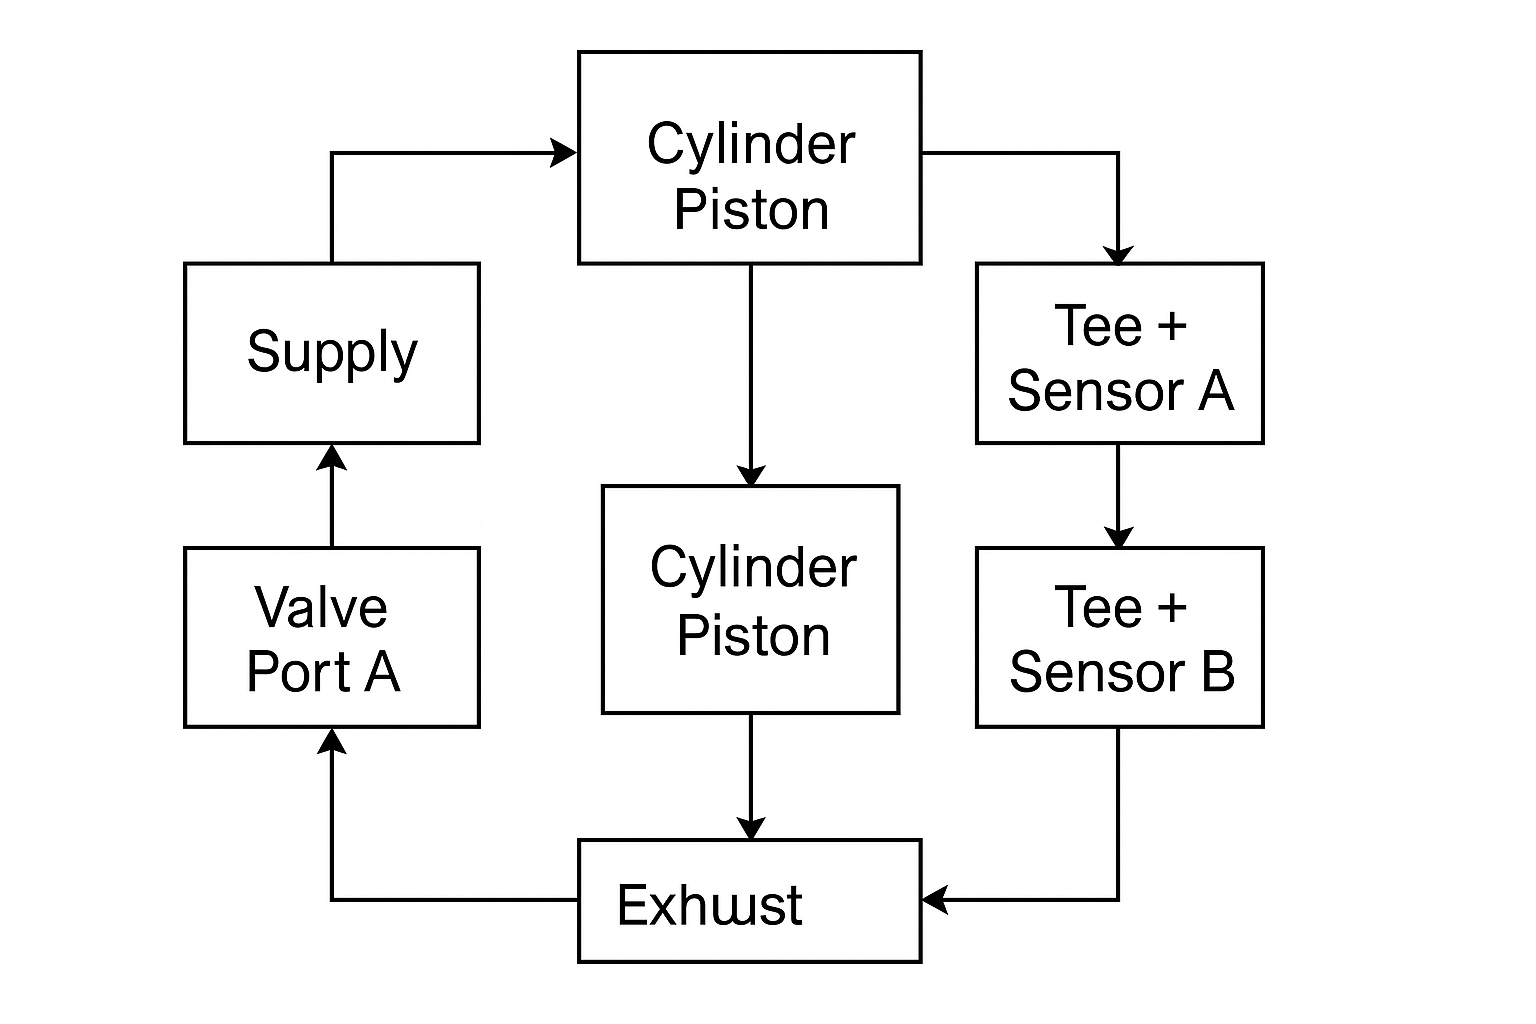
A medição em dois canais preserva as pressões das duas portas para diagnóstico pelo PLC. O desenho mostra apenas a topologia; conexões finais, faixa dos sensores e interface elétrica devem seguir os componentes selecionados.
A lógica do PLC deve usar estados explícitos, não um comparador continuamente ativo:
- Inativo: verifique os dois canais antes do movimento.
- Em movimento: selecione o envelope de pressão e tempo do sentido atual.
- Candidato: inicie a permanência somente após todas as condições se tornarem verdadeiras.
- Confirmado: retenha o evento enquanto comando e condições de retenção permanecerem válidos.
- Falha: separe resultados antecipados, atrasados, ausentes e de sinal inválido.
Não mantenha o estado retido após escape, perda da alimentação ou possível movimento externo. Defina condições de reset e plausibilidade.
Como comissionar a janela de detecção?
O PN2571 da ifm especifica tempo de resposta inferior a 1,5 ms, atrasos programáveis de comutação de 0 a 50 s e amortecimento do valor do processo de 0 a 4 s (ifm PN2571). Esses valores ajustáveis mostram por que o comissionamento deve documentar toda a cadeia de sinais, sem presumir um tempo universal de debounce.
Envelope de comissionamento é a faixa aceita de razão de pressão, inclinação, tempo e permanência para um estado de máquina definido. Estabeleça-o com cilindro, válvula, tubos, silenciadores, controles, ajustes de amortecimento, massa móvel e alimentação finais. Um limite de bancada sem carga pode falhar depois que o mecanismo for conectado.
Use esta sequência:
- Instale uma referência temporária de posição direta para que cada evento de pressão capturado tenha uma indicação independente do estado real.
- Registre de forma sincronizada , , pressão de alimentação, comando da válvula, estado da referência e tempo do evento na taxa real de amostragem do PLC.
- Exercite as variações previstas de carga, velocidade, alimentação, sentido, temperatura, permanência, amortecimento e mecânica.
- Construa envelopes separados de avanço e retorno para razão de pressão, inclinação, tempo do evento e permanência, incluindo a incerteza de medição.
- Defina histerese e filtragem sem ocultar o evento válido mais rápido nem atrasar a resposta a falhas.
- Por exemplo, desafie o sistema com escape restrito, alimentação reduzida, obstrução intencional segura, sensor desconectado e vazamento representativo.
- Defina janelas antecipada, válida e atrasada e salve curvas aceitas, peças, ajustes, revisão do software e condições do teste.
A aceitação deve abranger mais do que ciclos bem-sucedidos:
| Grupo de teste | Evidência a conservar |
|---|---|
| Operação normal | Curvas de pressão e concordância com a posição direta |
| Margens de tempo | Eventos válidos mais cedo e mais tarde, mais atraso da cadeia de sinais |
| Falhas dos sensores | Resposta a sinal aberto, em curto, congelado, saturado ou deslocado |
| Falhas pneumáticas | Alimentação baixa, alta pressão de escape, vazamento ou falha da válvula |
| Falhas mecânicas | Contato prematuro, travamento, estol ou retorno incompleto |
Bons registros de comissionamento guardam a forma e o contexto do evento, não apenas o limite final. Quando o comportamento do ciclo mudar, a manutenção poderá comparar tempo, inclinação, patamar e concordância entre canais para distinguir arraste mecânico de problemas na alimentação de ar ou nos sensores.
Quando manter sensores físicos de posição?
A ifm afirma que seus sensores IO-Link para cilindros podem medir continuamente a posição do pistão em cursos curtos de até 50 mm, enquanto sensores convencionais detectam diretamente o ímã do pistão através do tubo (Sensores para cilindros ifm). Essa é uma função de detecção direta de posição, diferente da inferência pela pressão das câmaras.
Escolha o método pela evidência necessária:
| Requisito | Evento de pressão diferencial | Chave do cilindro | Sensor contínuo de posição |
|---|---|---|---|
| Confirmar parada ou contato repetível | Adequado após validação | Verifica a posição configurada | Adequado, mas pode ser desnecessário |
| Detectar ponto intermediário | Pouco adequado | Adequado para posições discretas | Melhor para coordenada contínua |
| Separar contato final de travamento antecipado | Exige evidência de tempo ou processo | Verifica a posição configurada | Mostra a posição medida |
| Diagnosticar pressão e carga | Forte com curvas das duas portas | Não fornece pressão | Exige medição de pressão separada |
| Confirmação relacionada à segurança | Exige função de segurança validada | Exige arquitetura com classificação de segurança | Exige arquitetura com classificação de segurança |
Mantenha detecção direta quando o pistão precisar cruzar uma posição específica, estados intermediários importarem ou uma obstrução puder imitar o evento de pressão esperado. A detecção por pressão serve a pontos finais mecanicamente repetíveis nos quais um evento inferido é aceitável e as curvas das duas câmaras também apoiam o diagnóstico. Em uma modernização, compare o que a chave existente comprova com o que o evento de pressão realmente pode comprovar; reduzir fiação não basta como critério de aceitação. Um projeto híbrido pode manter um canal direto de fim de curso e usar as duas curvas de pressão para diagnosticar tempo, vazamento e restrição. Por exemplo, se a chave antiga comprova que um mecanismo deixou uma área protegida, preserve essa evidência direta até que o projeto de segurança seja validado. Se ela apenas confirma o encosto em um batente fixo na sequência, um evento de pressão comissionado pode substituí-la adequadamente. Compare o guia de sensores reed e Hall e o procedimento de deriva do cilindro antes de escolher a arquitetura.
Perguntas frequentes sobre detecção por pressão diferencial
Em 2015, um estudo reconstruiu a posição de um pistão pneumático parado a partir das pressões das duas câmaras, mas precisou de injeção de sinal e observador não linear, não de um simples limite (Control Engineering Practice). Essa distinção ajuda a responder o que a detecção de fim de curso apenas por pressão pode ou não comprovar.
A pressão diferencial comprova que o pistão chegou à tampa mecânica?
Não. A patente de 1997 muda a saída em um cruzamento de pressão predefinido e observa que um ponto final efetivo pode ocorrer em outro local do curso. Travamento, contato com a peça, restrição de amortecimento ou escape bloqueado podem imitar o sinal. Use sentido, tempo, verificações de integridade dos sensores e referência de comissionamento validada de forma independente.
Um sensor diferencial é melhor que dois transmissores de pressão?
Depende da necessidade de diagnóstico. Um sensor diferencial bidirecional fornece um sinal compacto, mas dois transmissores preservam as pressões das câmaras e facilitam separar falhas de alimentação, escape, vazamento e canais. Confirme capacidade de modo comum, sobrecarga, precisão, amostragem, volume dos tubos e interface elétrica da arquitetura escolhida.
Como selecionar o limite do PLC?
Não copie um valor genérico de 4–6 bar. Registre as pressões das duas câmaras com uma referência direta de posição em toda a faixa esperada de carga, velocidade, alimentação, temperatura e amortecimento. Construa envelopes separados de avanço e retorno e valide razão, inclinação, permanência, tempo de evento antecipado e comportamento no timeout em condições normais e falhas selecionadas.
A detecção por pressão pode substituir uma chave de fim de curso com classificação de segurança?
Não por padrão. Sensor de pressão comum, comparador do PLC e limite não se transformam em função de segurança apenas porque dois canais de pressão são usados. Se a posição fizer parte da proteção de pessoas ou redução de risco, todo o conjunto de detecção, lógica, diagnóstico, resposta a falhas e validação deverá atender ao projeto de segurança exigido pela máquina.
Fontes e referências técnicas
Dispositivo de detecção por pressão diferencial para cilindros pneumáticos; Estimativa da posição do pistão em repouso; Pressão do cilindro na posição final; Sensores pneumáticos de pressão Parker; Sensor de pressão ifm PN2571; e Sensores para cilindros ifm.