
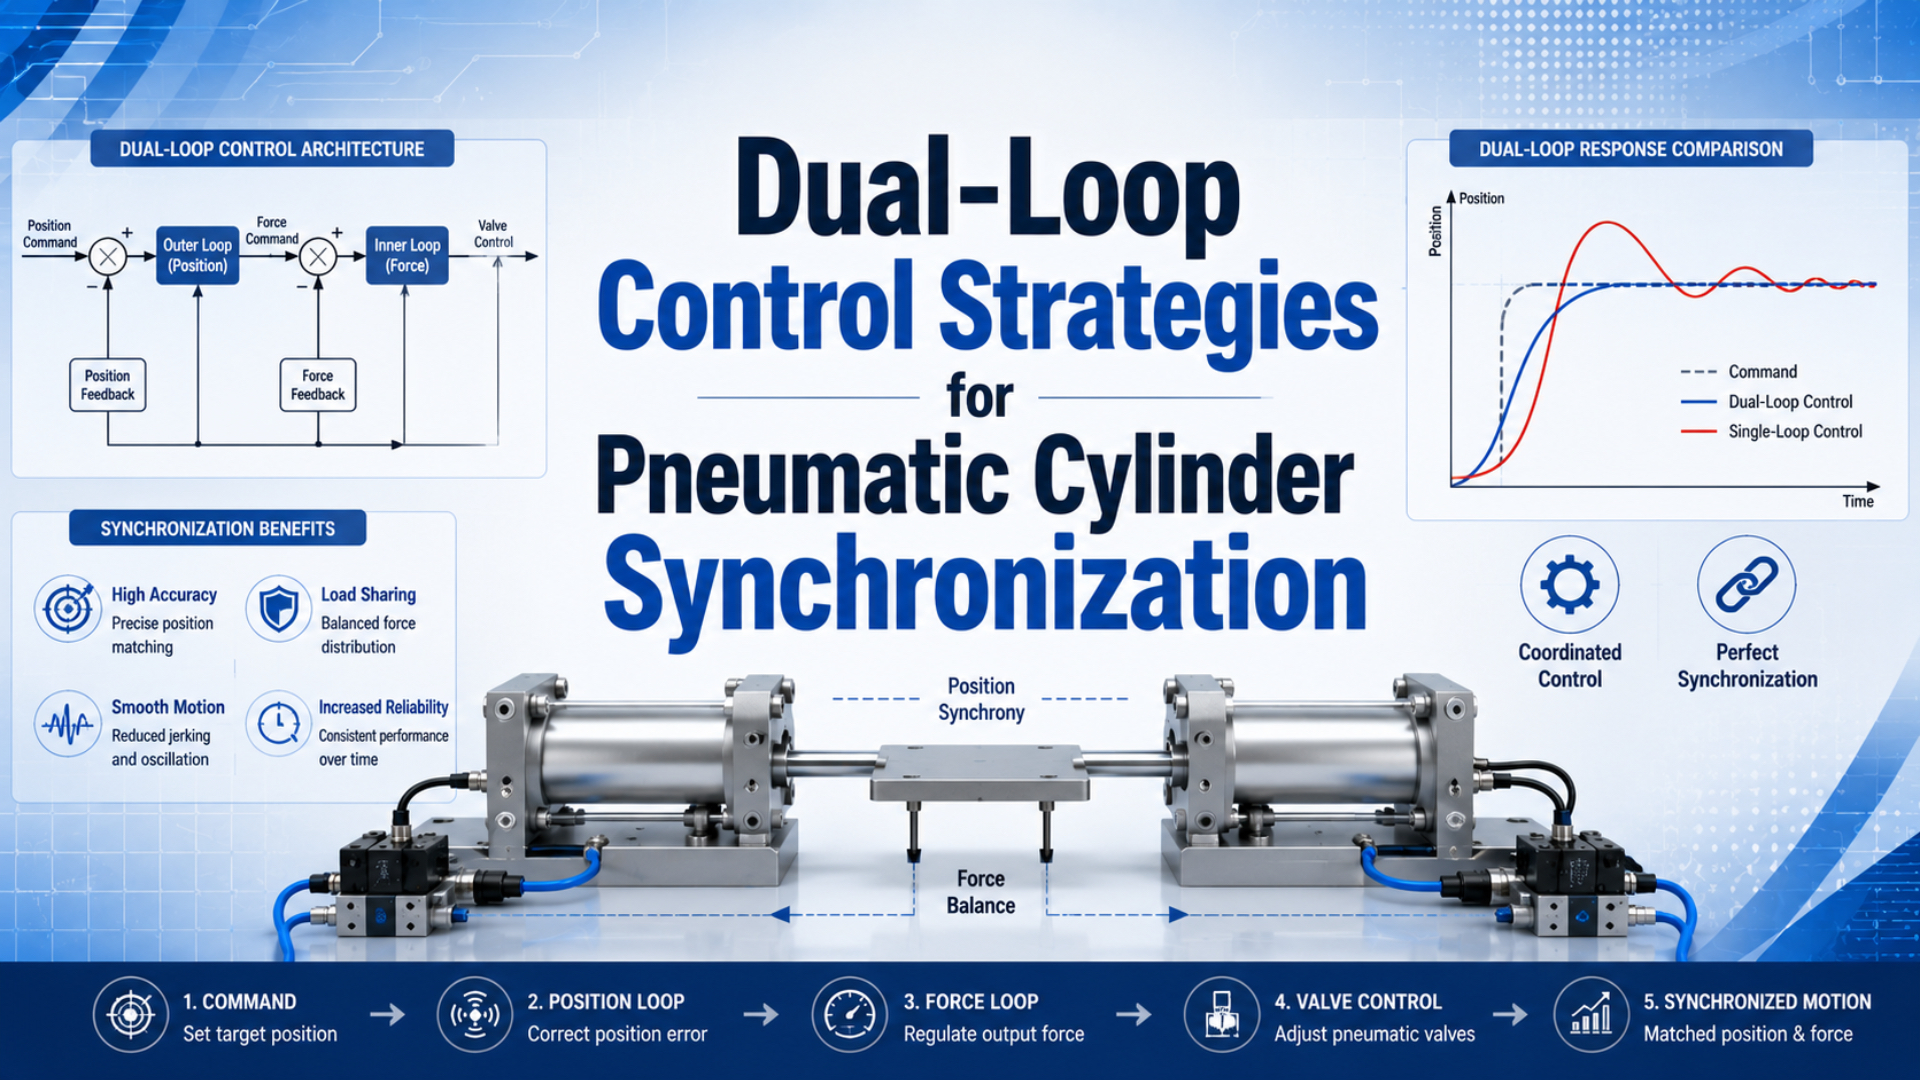
Sincronização de cilindros pneumáticos em malha dupla é a coordenação de dois ou mais eixos com feedback por meio da solução de dois problemas distintos: cada cilindro precisa seguir a trajetória comandada, e os cilindros devem permanecer alinhados entre si. Um controlador que corrige apenas a diferença entre cilindros pode mantê-los juntos mesmo quando todos os eixos estão atrasados, lentos ou param antes do alvo.
O termo “malha dupla” precisa de um limite definido. Pode descrever uma cascata dentro de cada eixo, como posição sobre velocidade, ou o controle individual de cada eixo mais uma malha externa de sincronização. A estrutura adequada depende de válvula, sinal de feedback, caminho da carga, temporização do controlador e resposta a falhas exigida pela máquina.
Principais conclusões
- Um estudo de 2014 controlou 2 cilindros pneumáticos usando erros de rastreamento da trajetória e de sincronização.
- Posições iguais dos cilindros não comprovam que a trajetória comandada foi seguida.
- Defasagem de amostragem, saturação da válvula, flexibilidade estrutural e guiamento inadequado podem vencer a correção por software.
- Feedback de posição usado no controle de processo não é automaticamente uma função de segurança.
O que a sincronização de cilindros em malha dupla realmente controla?
Um estudo experimental de 2014 sobre um sistema servopneumático de 2 cilindros combinou erros de rastreamento da trajetória com o erro de sincronização entre os cilindros (Meng et al., 2014). Essa distinção define o objetivo útil: seguir a trajetória da máquina e, ao mesmo tempo, limitar o deslocamento relativo entre eixos.
Para uma carga compartilhada, pense no controlador como duas camadas coordenadas:
- Controle do eixo: cada cilindro, válvula e sensor forma um eixo controlado. Sua malha deve seguir o comando de velocidade, posição, pressão ou força atribuído.
- Controle de sincronização: um cálculo supervisor compara os eixos e acrescenta uma correção limitada ao comando de cada um.
Isso não equivale a conectar vários cilindros a uma única válvula direcional. Uma válvula comum fornece o mesmo comando nominal de alimentação, mas não corrige diferenças de atrito das vedações, volume das câmaras, restrição das mangueiras, carga ou geometria. Cada eixo sincronizado ativamente precisa de um elemento final controlável e feedback do datum que importa.
A válvula precisa de autoridade suficiente para alterar o movimento nos dois sentidos ao redor do ponto operacional. Comece pelo limite descrito no guia de controle de posição com válvula proporcional e acrescente o tratamento de erros multieixo. Use o guia de dimensionamento de válvulas de controle de vazão para verificar o caminho do ar antes de ajustar. A sincronização não compensa válvula subdimensionada, saturada, com bias inadequado ou distante demais do atuador.
Erro de rastreamento e erro de sincronização são diferentes
Meng e colegas formaram o feedback acoplado com 2 erros de rastreamento e 1 erro de sincronização entre cilindros (Meng et al., 2014). Manter esses canais separados evita que uma curva de sincronização aparentemente boa esconda um erro comum em relação ao movimento comandado.
Seja a posição comandada e a posição medida do eixo . Erro de rastreamento da trajetória é a diferença entre a posição comandada e a posição de um eixo:
Aqui, tem unidades de posição, como milímetros. Ele informa se cada eixo segue o comando.
Para dois eixos, erro de sincronização é a diferença de posição relativa:
O sinal mostra qual cilindro está à frente. O requisito de aceitação pode usar o valor com sinal no controle e o valor absoluto no resultado aprovado/reprovado.
Para eixos, uma posição virtual pode ser calculada como:
Cada eixo recebe então o erro . Isso distribui a correção, em vez de obrigar cada escravo a copiar um mestre físico. Porém, a média virtual não contém comando independente. Se todos os cilindros estiverem 10 mm atrasados, a média também estará 10 mm atrasada e todos os poderão ser zero.
Isso leva a uma lei de controle útil para uma malha interna comandada por velocidade:
Nessa definição, é a referência corrigida, é a velocidade da trajetória, e e convertem erros de posição em correções de velocidade. Unidades e sinais devem corresponder à implementação. Aplique limites de correção e aceleração para que um erro grande não exija movimento além da capacidade da válvula, cilindro, guia ou carga.
Como estruturar as malhas internas dos eixos?
Um artigo da ASME de 2022 usou 2 malhas em cascata, com controle da posição da válvula dentro do controle de posição do atuador pneumático (Mandali e Dong, 2022). Isso demonstra por que “malha dupla” não significa necessariamente posição sobre velocidade. A variável interna deve corresponder ao hardware e à dinâmica disponíveis.
Três arquiteturas práticas merecem comparação:
| Arquitetura do eixo | Feedback interno | Feedback externo | Ponto inicial adequado |
|---|---|---|---|
| Posição sobre velocidade | Velocidade estimada ou medida | Posição do cilindro | Perfis nos quais moldar a velocidade é importante |
| Posição sobre pressão ou força | Pressão das câmaras, diferencial ou força | Posição do cilindro | Processos sensíveis à carga com instrumentação adequada |
| Posição do atuador sobre posição da válvula | Posição do carretel | Posição do cilindro | Servoválvulas com feedback interno ou externo do carretel |
O controle posição-velocidade é intuitivo, mas a diferenciação numérica amplifica quantização e ruído. Uma estimativa filtrada pode ser escrita como:
Aqui, é a velocidade estimada, é o intervalo de amostragem em segundos e as unidades de posição determinam as de velocidade. O filtro reduz ruído, mas acrescenta atraso de fase. Selecione-o pelo ruído medido e pela estabilidade, não por constante universal.
O erro interno é . Uma implementação PI limitada pode ser:
O comando aciona a válvula, é feedforward opcional e é o estado do integrador. A saturação representa limites reais. Acrescente anti-windup para impedir que o integrador continue acumulando com o comando preso no limite.
Não deduza desempenho apenas da resolução do sinal. Uma saída de 12 bits não remove sobreposição do carretel, histerese, falta de vazão, queda de pressão, stiction ou folga estrutural. Use a comparação entre válvulas proporcionais de vazão e pressão para especificar qual variável o dispositivo realmente regula.
Qual estratégia multieixo se adapta à máquina?
A Festo informa que o CPX-CMAX opera até 8 eixos em paralelo e independentemente e fornece 128 conjuntos configuráveis de posição (Festo CPX-CMAX, consultada em 2026). “Oito eixos” descreve capacidade, não sincronização automática. O movimento coordenado ainda exige referência, lei de acoplamento, método de temporização e resposta de falha da máquina.
| Estratégia | O que cada eixo segue | Vantagem principal | Limitação principal |
|---|---|---|---|
| Mestre-escravo | Um eixo mestre medido | Fluxo de sinais simples | O erro do mestre se propaga aos escravos |
| Mestre virtual | Média ou estado gerado do grupo | Distribui a correção relativa | Uma média medida pode ocultar erro comum |
| Acoplamento cruzado | Erro de trajetória mais erros relativos | Trata rastreamento e alinhamento diretamente | Exige sinais, limites, temporização e estabilidade cuidadosos |
O controle mestre-escravo serve a máquinas com um líder mecânico significativo, desde que o mestre também siga uma referência independente. É mais fraco quando falha do sensor mestre deixa o grupo sem base válida ou o compartilhamento de carga precisa ser simétrico.
Um mestre virtual normalmente deve ser um estado de trajetória gerado, não apenas a média medida. Se a média for usada para compartilhar carga, mantenha separado. Caso contrário, o controlador pode produzir ótimo alinhamento enquanto o grupo perde a posição do processo.
O acoplamento cruzado é útil quando o deslocamento relativo é um risco do processo. Uma mesa larga ou painel pode se deformar antes de qualquer cilindro mostrar grande erro individual. Mesmo assim, o controle é a segunda defesa. Estrutura, guias externas, montagem e centro de carga devem impedir que os atuadores lutem contra um mecanismo hiperestático.
Amostragem e filtragem precisam de um orçamento de erro
O estudo de 2014 tratou 2 erros de rastreamento e 1 de sincronização como grandezas distintas (Meng et al., 2014). Esses sinais devem se referir quase ao mesmo instante. Defasagem de amostragem é a diferença entre os tempos de medição e cria desalinhamento aparente mesmo com os eixos mecanicamente alinhados.
Para velocidade , o desalinhamento aparente devido à defasagem é aproximadamente:
Se o máximo de projeto for e as medições puderem estar separadas por , a contribuição temporal será . É exemplo de projeto, não requisito universal. Eixo mais rápido ou tolerância menor exige orçamento menor.
Construa o orçamento com precisão e resolução do sensor, erro de montagem, flexão estrutural, tempo de conversão, filtragem e alinhamento da base de tempo. Feedback contínuo difere de fim de curso; o guia de tecnologias de detecção de posição explica esse limite.
Execute tarefas relacionadas no mesmo relógio quando possível. Registre intervalo real e estouros. Uma taxa nominal alta não garante grande largura de banda, pois dinâmica da válvula, volume pneumático, atraso de transporte, filtros e ressonância mecânica ainda limitam a resposta estável.
Filtre apenas o necessário. Um passa-baixas agressivo pode deixar a curva de velocidade lisa enquanto atrasa a correção que mantém a estrutura esquadrejada. Avalie curvas brutas e filtradas sincronizadas e inclua o atraso na análise de estabilidade.
Como comissionar o sistema?
O CPX-CMAX oferece 128 conjuntos, mas a Festo ainda trata comissionamento e configuração como tarefas explícitas (Festo CPX-CMAX, consultada em 2026). Uma máquina sincronizada exige sequência ordenada, pois ajustar todas as malhas de uma vez dificulta separar capacidade, mecânica, polaridade e interação.
1. Comprove a mecânica com baixa energia
Desconecte ou limite a correção. Verifique guiamento, alinhamento, centro da carga, rotação do carro, mangueiras e ausência de travamento. Meça o datum de produção, não apenas o sensor do pistão ou carro. Uma mesa flexível pode se deformar enquanto ambos os feedbacks concordam.
2. Verifique cada sinal e direção de comando
Mova um eixo por vez com pressão e saída conservadoras. Confirme escala, sinal, datum, limites, neutro da válvula, avanço e retorno, plausibilidade do sensor e resposta de parada. Um erro de sinal no acoplamento transforma correção em divergência.
3. Ajuste cada malha interna independentemente
Use válvula, tubos, carga, pressão e sentido previstos. Comece com feedforward e integral desativados ou muito limitados. Aumente apenas a ação necessária observando posição, velocidade estimada, pressões das câmaras quando disponíveis e comando da válvula. Ajuste avanço e retorno separadamente se diferirem.
Em nossa experiência, a primeira curva mais produtiva é o comando da válvula. Comando permanentemente no limite aponta primeiro para falta de vazão, pressão ou força, não para ganho. Comando que inverte repetidamente perto do alvo direciona a atenção a atraso, atrito, neutro, filtragem e ganho excessivo.
4. Teste o rastreamento antes de acoplar
Comande o mesmo perfil conservador a cada eixo independente. Registre erros e saturação. Se um eixo não consegue seguir sem permanecer no limite, ganho de sincronização não cria vazão ou força. Corrija o hardware ou reduza a exigência.
5. Acrescente correção limitada de sincronização
Comece com ganho pequeno e limites explícitos. Teste um deslocamento conhecido da carga nos dois sentidos. Aumente o acoplamento apenas enquanto os erros melhorarem sem oscilação, chatter, diferença excessiva de pressão ou luta mecânica.
6. Exercite as falhas
Teste desconexão e congelamento do sensor, valores fora da faixa, perda de prazos, saturação, baixa alimentação, perda de comunicação e remoção de energia. Confirme a transição para o estado especificado com a carga real. Não presuma que um bit de falha remove energia pneumática ou retém carga vertical.
O tratamento de falhas é separado do controle normal
A ISO 4414:2010 é uma norma de 3ª edição, com 38 páginas, sobre riscos significativos em sistemas pneumáticos, confirmada em 2021 (ISO). O feedback normal pode melhorar o processo, mas não é automaticamente classificado para segurança. O estado seguro deve vir da avaliação de riscos e da arquitetura validada.
Use limites e ações separados para desvio de processo e falhas de segurança:
| Condição | Resposta do controle | Pergunta de projeto |
|---|---|---|
| Pequeno erro de sincronização | Aplicar correção limitada | Há autoridade sem saturação? |
| Erro persistente de rastreamento | Reduzir perfil ou parar processo | Há limite de vazão, sobrecarga, travamento ou vazamento? |
| Sinal implausível | Inibir sincronização e entrar no estado de falha | O feedback restante comprova condição segura? |
| Separação excessiva | Executar parada avaliada quanto ao risco | A parada brusca aumenta deformação ou queda? |
| Perda de energia elétrica ou ar | Mover ou manter o estado definido | Freio, retenção, descarga ou controle de energia são necessários? |
A ISO 13849-1:2023 se aplica a partes de controle relacionadas à segurança em tecnologias elétrica, hidráulica, pneumática e mecânica, mas não atribui função nem nível requerido a uma máquina específica (ISO). Se o monitoramento iniciar uma função de segurança, projete e valide essa função separadamente do algoritmo normal.
Pressão diferencial pode apoiar diagnóstico, mas não substitui posição contínua. Dois cilindros podem ter pressão semelhante e posições distintas por geometria, atrito, volume ou carga. Da mesma forma, sensor redundante só melhora a integridade quando arquitetura, cobertura de diagnóstico, causa comum e validação sustentam a função.
O que o teste de aceitação deve registrar?
A ISO 4414:2010 abrange projeto, construção, modificação, instalação, ajuste, operação ininterrupta, manutenção e uso confiável (ISO). Uma alegação de sincronização precisa de mais do que uma leitura final. Registre hardware, software, condições, base de tempo, perturbações e erros necessários para reproduzir o resultado.
Fixe estas métricas antes do teste:
| Métrica | Definição | Importância |
|---|---|---|
| Erro dinâmico máximo | Maior erro relativo durante o movimento | Captura risco de deformação com carga em movimento |
| Erro final de sincronização | Erro relativo após a janela de acomodação | Confirma alinhamento final |
| Erro de rastreamento | Comando menos cada posição medida | Detecta atraso comum escondido pelo erro relativo |
| Tempo de acomodação | Tempo até todos os erros permanecerem na faixa | Define o primeiro passo seguinte seguro |
| Saturação da válvula | Pico e tempo nos limites | Revela falta de autoridade |
| Margem dinâmica de pressão | Pressões de entrada e das câmaras | Separa ajuste de capacidade pneumática |
| Tempo de resposta à falha | Detecção até estado definido | Sustenta requisito de parada |
Registre também modelos, diâmetro, curso, sensor, guias, carga, orientação, alimentação, tubos, períodos de tarefa, defasagem, filtros, ganhos, feedforward, limites, revisão, temperatura, aquecimento e ciclos. Sem essas condições, um resultado em milímetros não pode ser transferido responsavelmente.
Execute nos dois sentidos e em extremos representativos de carga. Acrescente perturbações previstas, como centro deslocado ou variação controlada da alimentação. Compare feedback com medição independente no datum do processo quando a tolerância for estreita.
O melhor gráfico usa uma base de tempo para referência, posições, erros de rastreamento e sincronização, comandos, estado do controlador e pressões. Ele mostra se o limite veio do acoplamento, de um eixo, do ar, da mecânica ou da transição de falha.
Para uma análise de projeto, envie a curva com modelos, perfil, carga e estado de falha pela página de contato técnico. O contexto editorial e de engenharia está em Sobre a Bepto Pneumática. Esse registro permite discutir autoridade da válvula, tempo do sensor e guiamento sem reduzir o problema a um número de precisão sem base.
Perguntas frequentes sobre sincronização de cilindros pneumáticos
A ISO 13849-1:2023 é a quarta edição da norma de segurança de controle de máquinas e inclui expressamente tecnologia pneumática (ISO). Estas 5 respostas separam desempenho normal de requisitos de segurança específicos, mantendo precisão, número de eixos, válvula, tempo e falhas vinculados ao hardware e ao teste real.
Dois cilindros pneumáticos podem se sincronizar com uma válvula direcional?
Podem mover-se aproximadamente juntos, mas uma válvula não corrige de forma independente diferenças de atrito, carga, mangueira, câmara ou geometria. Sincronização estreita exige feedback de cada eixo e meio controlável de alterar seu movimento. Ligação mecânica ou divisor de fluxo muda o problema, mas ainda exige verificação.
Qual precisão um sistema pneumático em malha dupla pode alcançar?
Não há valor universal. O resultado depende de datum, tempo, autoridade da válvula, volume de ar, atrito, rigidez, carga, perfil, temperatura, filtragem e definição de aceitação. Declare limites dinâmicos e estabilizados separadamente e verifique a máquina carregada com curvas sincronizadas e medição independente quando necessário.
Todo sistema em malha dupla precisa de uma malha interna de velocidade?
Não. A malha de velocidade é uma opção útil para moldar movimento e rejeitar perturbações. Outros fecham a malha em posição do carretel, pressão ou força. Escolha a variável pela arquitetura e comprove que a malha interna é mais rápida que a função supervisora.
Um mestre virtual é melhor que mestre-escravo?
Nenhum é sempre melhor. Mestre-escravo é simples, mas propaga o erro do mestre. Uma média medida distribui correção, porém esconde atraso comum. Referência gerada com erro de acoplamento costuma ser mais clara quando rastreamento e alinhamento precisam ser controlados e informados separadamente.
O que deve acontecer se um sensor de posição falhar?
O controlador deve detectar feedback implausível, congelado, ausente ou inconsistente e entrar no estado definido pela avaliação de riscos. Continuar com os sensores restantes não é automaticamente seguro, pois a posição do eixo falho é desconhecida. Se a resposta for função de segurança, implemente e valide arquitetura apropriada.
Fontes e referências técnicas
- Meng et al., estudo de sincronização servopneumática com dois cilindros, Journal of Zhejiang University SCIENCE C, 2014, DOI 10.1631/jzus.C1300360.
- Mandali e Dong, “Modelagem e controle em cascata de um sistema de posicionamento pneumático”, Journal of Dynamic Systems, Measurement, and Control, 2022, DOI 10.1115/1.4053966.
- Documentação do controlador de eixos Festo CPX-CMAX, consultada em 2026.
- ISO 4414:2010, Sistemas pneumáticos, regras gerais e requisitos de segurança.
- ISO 13849-1:2023, Partes de sistemas de controle relacionadas à segurança.