
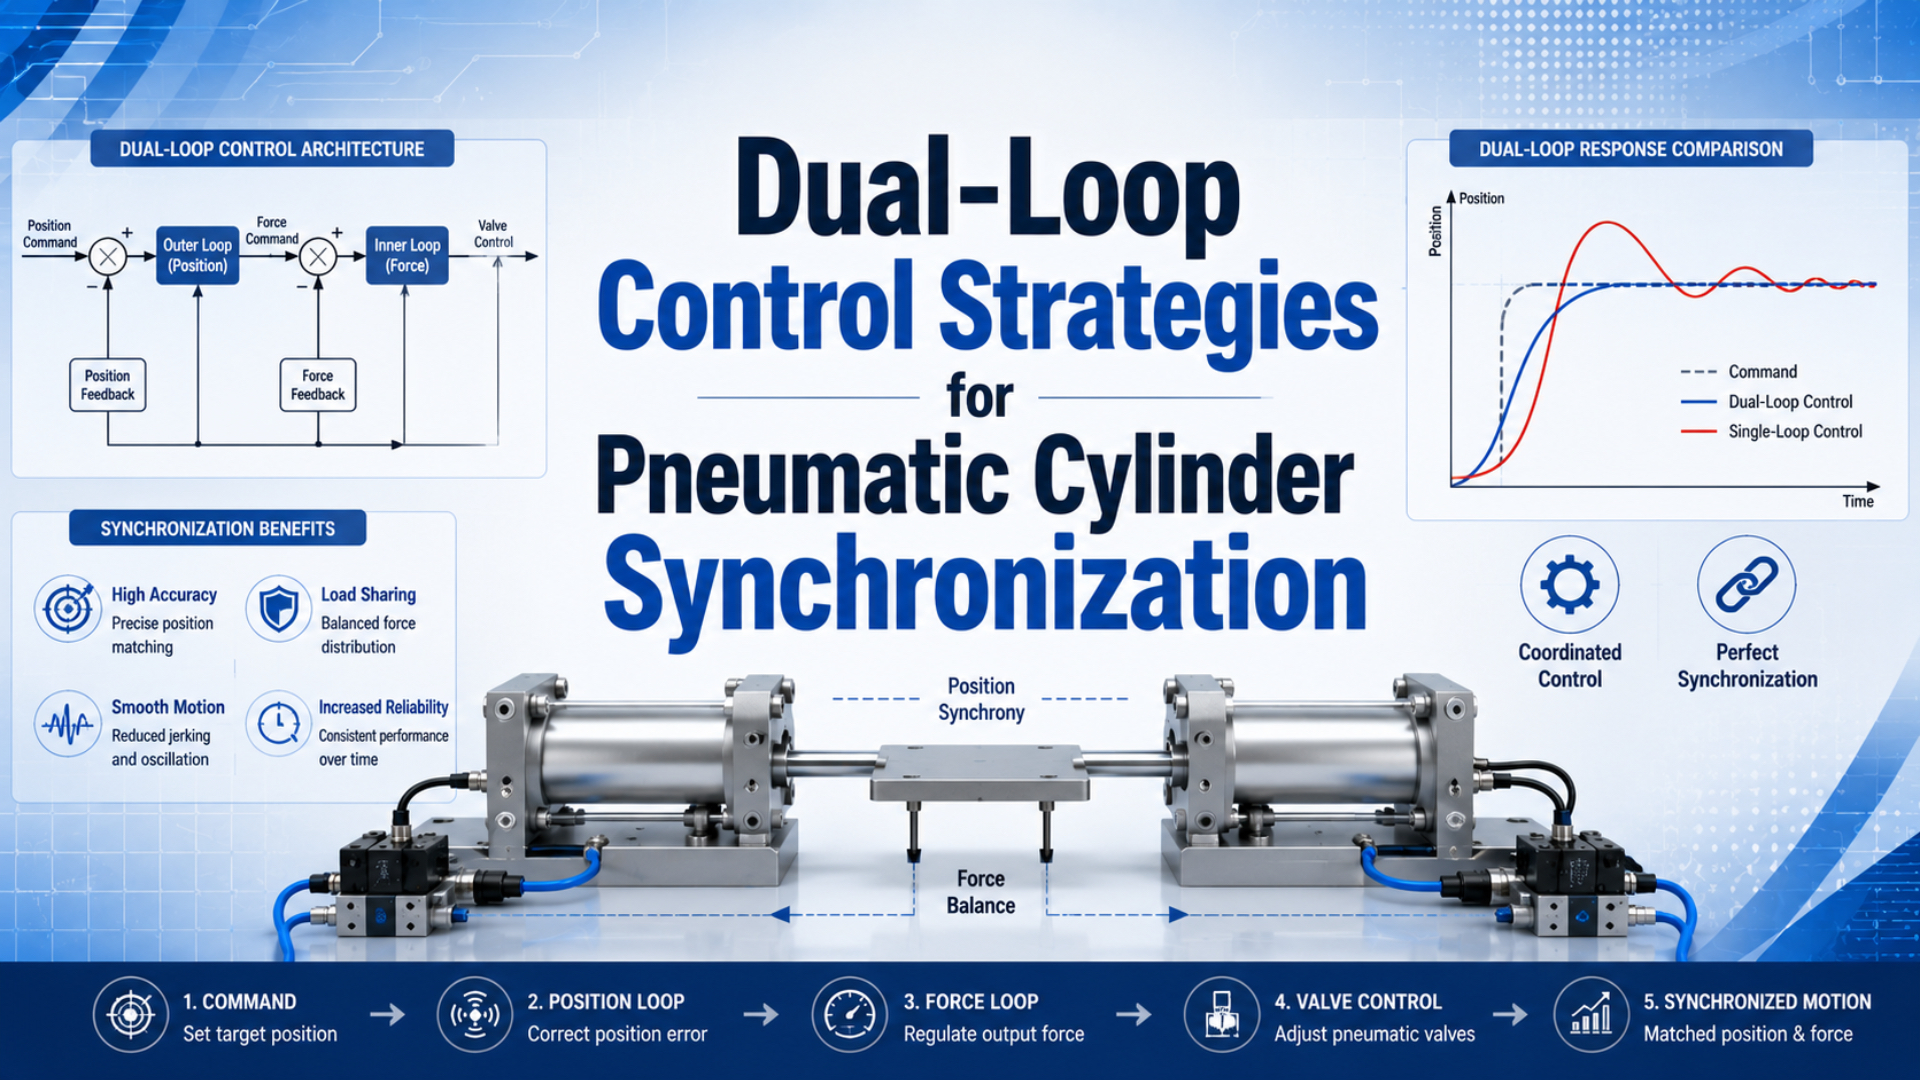
Đồng bộ xi lanh khí nén bằng vòng kép là quá trình phối hợp hai hoặc nhiều trục có điều khiển phản hồi bằng cách giải quyết hai bài toán khác nhau: mỗi xi lanh phải bám theo quỹ đạo được ra lệnh, đồng thời các xi lanh phải giữ thẳng hàng với nhau. Bộ điều khiển chỉ hiệu chỉnh chênh lệch giữa các xi lanh có thể giữ chúng đi cùng nhau ngay cả khi mọi trục đều trễ, chậm hoặc dừng trước vị trí đích.
Thuật ngữ “vòng kép” cần được xác định ranh giới rõ ràng. Nó có thể mô tả cấu trúc nối tầng bên trong từng trục, chẳng hạn vòng vị trí bao ngoài vòng tốc độ, hoặc mô tả điều khiển riêng từng trục kết hợp với một vòng đồng bộ bên ngoài. Cấu trúc phù hợp phụ thuộc vào van, tín hiệu phản hồi, đường truyền tải, thời gian thực thi bộ điều khiển và phản ứng sự cố mà máy yêu cầu.
Điểm chính
- Một nghiên cứu năm 2014 điều khiển 2 xi lanh khí nén bằng cả sai số bám quỹ đạo và sai số đồng bộ.
- Vị trí hai xi lanh bằng nhau không chứng minh rằng chúng đã bám theo quỹ đạo lệnh.
- Độ lệch thời điểm lấy mẫu, bão hòa van, độ mềm kết cấu và dẫn hướng kém có thể làm hiệu chỉnh bằng phần mềm mất tác dụng.
- Phản hồi vị trí dùng cho điều khiển quá trình không tự động trở thành một chức năng an toàn.
Đồng bộ xi lanh vòng kép thực sự điều khiển những gì?
Một nghiên cứu thực nghiệm năm 2014 về hệ servo khí nén 2 xi lanh đã kết hợp sai số bám quỹ đạo với sai số đồng bộ giữa các xi lanh (Meng và cộng sự, 2014). Sự phân biệt này xác định đúng mục tiêu điều khiển hữu ích: bám theo quỹ đạo của máy đồng thời hạn chế độ dịch chuyển tương đối giữa các trục.
Với tải chung, có thể xem bộ điều khiển gồm hai lớp phối hợp:
- Điều khiển trục: mỗi xi lanh, van và cảm biến tạo thành một trục chuyển động được điều khiển. Vòng điều khiển của trục phải bám lệnh tốc độ, vị trí, áp suất hoặc lực được giao.
- Điều khiển đồng bộ: một phép tính giám sát so sánh các trục và cộng một giá trị hiệu chỉnh có giới hạn vào lệnh của từng trục.
Cấu trúc này không giống việc nối nhiều xi lanh vào một van đảo chiều. Van dùng chung cung cấp cùng một lệnh cấp khí danh định cho các xi lanh nhưng không thể hiệu chỉnh sai khác về ma sát phớt, thể tích buồng khí, trở lực ống, tải hoặc hình học. Mỗi trục được đồng bộ chủ động cần một phần tử chấp hành cuối có thể điều khiển và tín hiệu phản hồi lấy tại chuẩn đo có ý nghĩa.
Van phải có đủ năng lực điều khiển để thay đổi chuyển động của trục theo cả hai hướng quanh điểm làm việc. Hãy bắt đầu với ranh giới hệ thống được mô tả trong hướng dẫn điều khiển vị trí bằng van tỷ lệ, rồi bổ sung xử lý sai số đa trục. Dùng hướng dẫn định cỡ van điều khiển lưu lượng khí nén để kiểm tra đường khí trước khi tinh chỉnh. Đồng bộ không thể bù cho van quá nhỏ, bị bão hòa, lệch điểm trung tính nghiêm trọng hoặc đặt quá xa cơ cấu chấp hành.
Sai số bám và sai số đồng bộ là hai đại lượng khác nhau
Meng và các cộng sự đã tạo phản hồi ghép từ 2 sai số bám quỹ đạo và 1 sai số đồng bộ giữa hai xi lanh (Meng và cộng sự, 2014). Tách riêng các kênh này ngăn một đường biểu diễn đồng bộ có vẻ rất tốt che giấu sai số chung so với chuyển động được ra lệnh cho máy.
Gọi là vị trí lệnh và là vị trí đo được của trục . Sai số bám quỹ đạo là chênh lệch giữa vị trí lệnh và vị trí đo được của một trục:
Ở đây, có đơn vị vị trí, chẳng hạn milimét. Đại lượng này cho biết từng trục có đang bám lệnh hay không.
Với hai trục, sai số đồng bộ là chênh lệch vị trí tương đối giữa các trục được đo:
Dấu của giá trị cho biết xi lanh nào đi trước. Yêu cầu nghiệm thu có thể dùng giá trị có dấu để điều khiển và giá trị tuyệt đối để đánh giá đạt/không đạt.
Với trục, có thể tính một vị trí ảo như sau:
Sau đó, mỗi trục nhận một sai số đồng bộ . Cách này phân bổ hiệu chỉnh thay vì buộc mọi trục tớ sao chép một trục chủ vật lý. Tuy nhiên, giá trị trung bình ảo không chứa lệnh độc lập. Nếu mọi xi lanh đều trễ 10 mm, giá trị trung bình cũng trễ 10 mm và mọi vẫn có thể bằng 0.
Từ đó có thể xây dựng một luật điều khiển hữu ích cho vòng trong nhận lệnh tốc độ:
Trong định nghĩa này, là tham chiếu tốc độ đã hiệu chỉnh, là tốc độ quỹ đạo, còn và chuyển sai số vị trí thành giá trị hiệu chỉnh tốc độ. Đơn vị và dấu của chúng phải phù hợp với cách triển khai. Cần áp dụng giới hạn hiệu chỉnh và gia tốc để sai số lớn không thể đòi hỏi chuyển động vượt quá khả năng của van, xi lanh, cơ cấu dẫn hướng hoặc tải.
Nên cấu trúc các vòng trong của trục như thế nào?
Một bài báo ASME năm 2022 sử dụng 2 vòng nối tầng, trong đó điều khiển vị trí van nằm bên trong điều khiển vị trí cơ cấu chấp hành khí nén (Mandali và Dong, 2022). Nghiên cứu này cho thấy “vòng kép” không đồng nghĩa với một thiết kế cố định gồm vòng vị trí bao ngoài vòng tốc độ. Biến được điều khiển ở vòng trong phải phù hợp với phần cứng và đặc tính động lực học hiện có.
Ba kiến trúc thực tế sau đủ phổ biến để so sánh:
| Kiến trúc trục | Phản hồi vòng trong | Phản hồi vòng ngoài | Điểm khởi đầu phù hợp |
|---|---|---|---|
| Vị trí bao ngoài tốc độ | Tốc độ ước tính hoặc đo được | Vị trí xi lanh | Biên dạng chuyển động cần định hình tốc độ |
| Vị trí bao ngoài áp suất hoặc lực | Áp suất buồng, chênh áp hoặc lực | Vị trí xi lanh | Quá trình nhạy với tải, có thiết bị đo áp suất phù hợp |
| Vị trí cơ cấu chấp hành bao ngoài vị trí van | Vị trí con trượt van | Vị trí xi lanh | Van servo có phản hồi vị trí con trượt bên trong hoặc bên ngoài |
Điều khiển vị trí bao ngoài tốc độ dễ hiểu, nhưng phép vi phân số khuếch đại lượng tử hóa cảm biến và nhiễu điện. Có thể viết giá trị ước tính đã lọc như sau:
Ở đây, là tốc độ ước tính, là chu kỳ lấy mẫu tính bằng giây, còn đơn vị vị trí quyết định đơn vị tốc độ. Bộ lọc giảm nhiễu nhưng tạo thêm trễ pha. Hãy chọn bộ lọc dựa trên nhiễu đo được và độ ổn định vòng kín, không dựa vào một hằng số thời gian dùng chung cho mọi hệ thống.
Sai số tốc độ vòng trong là . Một cách triển khai PI có giới hạn có thể viết như sau:
Lệnh điều khiển van tỷ lệ, là thành phần bù trước tùy chọn và là trạng thái tích phân. Hàm bão hòa biểu diễn các giới hạn lệnh thực tế. Cần bổ sung chống bão hòa tích phân để bộ tích phân không tiếp tục tích lũy khi lệnh van bị giữ ở một giới hạn.
Không được suy ra hiệu suất trục chỉ từ độ phân giải tín hiệu. Ngõ ra 12 bit không thể loại bỏ vùng chồng lấn của con trượt van, độ trễ, thiếu lưu lượng, sụt áp, ma sát dính hoặc độ rơ kết cấu. Dùng bài so sánh van điều khiển lưu lượng và van điều khiển áp suất để xác định chính xác biến khí nén mà thiết bị đã chọn điều chỉnh.
Chiến lược phối hợp đa trục nào phù hợp với máy?
Festo cho biết CPX-CMAX có thể vận hành song song và độc lập tới 8 trục, đồng thời cung cấp 128 bộ vị trí có thể cấu hình (Festo CPX-CMAX, truy xuất năm 2026). “Tám trục” mô tả năng lực của bộ điều khiển, không có nghĩa là tự động đồng bộ. Chuyển động phối hợp vẫn cần tham chiếu được xác định, luật ghép, phương pháp đồng bộ thời gian và phản ứng sự cố ở cấp máy.
| Chiến lược | Tham chiếu mà từng trục bám theo | Ưu điểm chính | Hạn chế chính |
|---|---|---|---|
| Chủ-tớ | Một trục chủ được đo | Luồng tín hiệu đơn giản | Sai số bám của trục chủ truyền sang mọi trục tớ |
| Trục chủ ảo | Giá trị trung bình hoặc trạng thái nhóm được tạo ra | Phân bổ hiệu chỉnh tương đối giữa các trục | Giá trị trung bình đo được có thể che giấu sai số bám đồng pha |
| Liên kết chéo | Sai số quỹ đạo cộng với sai số tương đối giữa các trục | Xử lý trực tiếp cả việc bám quỹ đạo và căn chỉnh | Đòi hỏi phân tích cẩn thận về dấu, giới hạn, thời gian và độ ổn định |
Điều khiển chủ-tớ phù hợp với máy có một phần tử dẫn cơ khí rõ ràng, với điều kiện trục chủ cũng bám tham chiếu quỹ đạo độc lập. Đây là lựa chọn kém hơn khi hỏng cảm biến trục chủ khiến cả nhóm mất cơ sở lệnh hợp lệ hoặc khi tải phải được chia đều đối xứng.
Trục chủ ảo thông thường nên là trạng thái quỹ đạo được tạo ra, không chỉ là giá trị trung bình của các xi lanh đo được. Nếu dùng giá trị trung bình đo được để chia tải, vẫn phải giữ riêng . Nếu không, bộ điều khiển có thể tạo ra độ khớp tuyệt vời giữa các trục trong khi cả nhóm không đạt vị trí công nghệ.
Liên kết chéo hữu ích khi độ dịch chuyển tương đối tự nó là một rủi ro đối với quá trình. Một bàn ép, khung hoặc tấm rộng có thể bị xoắn lệch trước khi một trong hai xi lanh tạo ra sai số bám riêng đủ lớn. Ngay cả khi đó, điều khiển vẫn chỉ là tuyến phòng vệ thứ hai. Khung, dẫn hướng ngoài, vị trí lắp xi lanh và tâm tải phải ngăn các cơ cấu chấp hành chống lại nhau trong một cơ cấu bị siêu định vị.
Lấy mẫu và lọc tín hiệu cần có ngân sách sai số
Nghiên cứu hai xi lanh năm 2014 xem 2 sai số bám và 1 sai số đồng bộ là các đại lượng phản hồi riêng biệt (Meng và cộng sự, 2014). Các tín hiệu đó phải tương ứng với gần như cùng một thời điểm. Độ lệch thời điểm lấy mẫu là chênh lệch thời gian đo giữa chúng; nó tạo ra chênh lệch vị trí biểu kiến ngay cả khi các trục cơ khí đang thẳng hàng.
Với chuyển động ở tốc độ , độ lệch biểu kiến do chênh thời điểm lấy mẫu gây ra xấp xỉ:
Nếu tốc độ thiết kế lớn nhất là và hai phép đo có thể cách nhau , thành phần sai số do thời gian là . Đây là ví dụ thiết kế, không phải yêu cầu chung. Trục nhanh hơn hoặc dung sai chặt hơn cần ngân sách độ lệch thời gian nhỏ hơn.
Hãy lập ngân sách đo lường tổng từ độ chính xác và độ phân giải cảm biến, sai số lắp đặt, độ võng kết cấu, thời gian chuyển đổi ngõ vào, bộ lọc và sự căn chỉnh cơ sở thời gian. Phản hồi vị trí liên tục khác với cảm biến điểm cuối; hướng dẫn công nghệ cảm biến vị trí giải thích ranh giới này.
Khi nền tảng cho phép, hãy chạy các tác vụ điều khiển liên quan từ cùng một đồng hồ. Ghi lại chu kỳ tác vụ thực tế và số lần chạy quá hạn. Tốc độ cập nhật danh định cao không đảm bảo băng thông vòng kín cao, vì động lực học van, thể tích khí nén, trễ truyền, bộ lọc và cộng hưởng cơ khí vẫn giới hạn đáp ứng ổn định.
Chỉ lọc ở mức tín hiệu thực sự cần. Bộ lọc thông thấp quá mạnh có thể làm đường tốc độ trông mượt trong khi trì hoãn hiệu chỉnh cần thiết để giữ khung vuông. Đánh giá từng bộ lọc từ các đường tín hiệu thô và đã lọc được đồng bộ, sau đó đưa độ trễ của nó vào đánh giá ổn định.
Nên chạy thử và hiệu chỉnh hệ thống như thế nào?
CPX-CMAX cung cấp 128 bộ vị trí có thể cấu hình, nhưng Festo vẫn mô tả chạy thử và cấu hình là các nhiệm vụ riêng phải thực hiện (Festo CPX-CMAX, truy xuất năm 2026). Máy đồng bộ cần trình tự thử nghiệm có thứ tự, vì tinh chỉnh mọi vòng cùng lúc khiến khó tách riêng năng lực van, cơ khí, cực tính phản hồi và tương tác giữa các bộ điều khiển.
1. Xác minh cơ khí ở mức năng lượng thấp
Ngắt hoặc giới hạn hiệu chỉnh đồng bộ. Kiểm tra dẫn hướng, độ thẳng lắp đặt, vị trí tâm tải, độ xoay bàn trượt, cách đi ống và hiện tượng kẹt. Đo tại chuẩn công nghệ, không chỉ tại cảm biến piston hoặc bàn trượt. Một bàn ép mềm có thể biến dạng trong khi hai vị trí phản hồi vẫn bằng nhau.
2. Xác minh từng tín hiệu và chiều lệnh
Di chuyển từng trục một với giới hạn áp suất và ngõ ra thận trọng. Xác nhận hệ số tỷ lệ vị trí, dấu, chuẩn đo, giới hạn hành trình, điểm trung tính của van, lệnh tiến và lùi, tính hợp lý của cảm biến và phản ứng dừng. Sai dấu trong liên kết chéo biến hiệu chỉnh thành phân kỳ.
3. Tinh chỉnh độc lập vòng trong của từng trục
Dùng đúng van, ống, tải, áp suất và hướng chuyển động dự kiến. Ban đầu hãy tắt hoặc giới hạn chặt thành phần bù trước và tích phân. Chỉ tăng mức phản hồi cần thiết trong khi theo dõi vị trí, tốc độ ước tính, áp suất cả hai buồng khi có thể và lệnh van. Tinh chỉnh riêng chiều tiến và chiều lùi nếu đặc tính động lực học khác nhau.
Theo kinh nghiệm của chúng tôi, đường biểu diễn lệnh van là tín hiệu chẩn đoán đầu tiên hữu ích nhất. Lệnh nằm liên tục ở giới hạn thường chỉ ra thiếu năng lực lưu lượng, áp suất hoặc lực trước khi chỉ ra vấn đề về hệ số khuếch đại. Ngược lại, lệnh liên tục đảo chiều gần vị trí đích hướng việc kiểm tra sang độ trễ, ma sát, đặc tính vùng trung tính, bộ lọc và hệ số khuếch đại quá cao.
4. Thử khả năng bám quỹ đạo trước khi ghép
Ra cùng một biên dạng chuyển động thận trọng cho mọi trục độc lập. Ghi lại sai số bám và tình trạng bão hòa của từng trục. Nếu một trục không thể bám mà không duy trì ngõ ra ở giới hạn, tăng hệ số đồng bộ sẽ không tạo thêm lưu lượng hay lực đang thiếu. Hãy sửa phần cứng hoặc giảm yêu cầu của biên dạng chuyển động.
5. Bổ sung hiệu chỉnh đồng bộ có giới hạn
Bắt đầu với hệ số ghép nhỏ và giới hạn hiệu chỉnh rõ ràng. Thử với một độ lệch tải đã biết và lặp lại chuyển động theo cả hai hướng. Chỉ tăng mức ghép khi các sai số ghi được giảm xuống mà không gây dao động, rung lệnh ngõ ra, chênh áp quá lớn hoặc các cơ cấu chống lại nhau.
6. Kiểm tra các tình huống sự cố
Thử ngắt cảm biến, phản hồi bị đóng băng, giá trị ngoài phạm vi, tác vụ trễ hạn, bão hòa van, áp suất cấp thấp, mất truyền thông và mất nguồn. Xác nhận máy chuyển sang trạng thái quy định với tải thật. Đừng giả định rằng một bit báo lỗi của bộ điều khiển sẽ loại bỏ năng lượng khí nén hoặc giữ được tải thẳng đứng.
Xử lý sự cố tách biệt với điều khiển bình thường
ISO 4414:2010 là tiêu chuẩn ấn bản thứ ba dài 38 trang, bao quát các mối nguy đáng kể trong hệ thống khí nén và được xác nhận còn hiệu lực vào năm 2021 (ISO). Phản hồi đồng bộ bình thường có thể cải thiện điều khiển quá trình nhưng không mặc nhiên đạt cấp an toàn. Trạng thái an toàn cần thiết phải xuất phát từ đánh giá rủi ro của máy và một kiến trúc đã được xác nhận giá trị.
Dùng các ngưỡng và hành động riêng cho sai lệch quá trình và sự cố liên quan đến an toàn:
| Điều kiện | Phản ứng của hệ điều khiển | Câu hỏi thiết kế |
|---|---|---|
| Sai số đồng bộ nhỏ | Áp dụng hiệu chỉnh có giới hạn | Có đủ năng lực hiệu chỉnh mà không gây bão hòa không? |
| Sai số bám kéo dài | Giảm biên dạng hoặc dừng quá trình | Trục có bị giới hạn lưu lượng, quá tải, kẹt hoặc rò rỉ không? |
| Tín hiệu cảm biến phi lý | Vô hiệu hóa đồng bộ bình thường và chuyển vào trạng thái sự cố quy định | Phản hồi còn lại có thể chứng minh một trạng thái an toàn không? |
| Khoảng cách giữa các trục quá lớn | Thực hiện chiến lược dừng theo đánh giá rủi ro | Dừng đột ngột có làm tăng nguy cơ xoắn lệch hoặc rơi tải không? |
| Mất điện hoặc mất khí | Chuyển tới hoặc duy trì trạng thái đã xác định | Có cần phanh, cơ cấu giữ, chức năng xả hoặc kiểm soát năng lượng tích trữ không? |
ISO 13849-1:2023 áp dụng cho các bộ phận liên quan đến an toàn của hệ điều khiển trong công nghệ điện, thủy lực, khí nén và cơ khí, nhưng không quy định chức năng an toàn hay mức hiệu năng bắt buộc cho một máy cụ thể (ISO). Nếu giám sát đồng bộ khởi động một chức năng an toàn, hãy thiết kế và xác nhận riêng chức năng đó với thuật toán chuyển động bình thường.
Chênh áp có thể hỗ trợ chẩn đoán nhưng không thay thế phản hồi vị trí liên tục. Hai xi lanh có thể có áp suất tương tự trong khi vị trí khác nhau do hình học, ma sát, thể tích khí bị giữ hoặc tải ngoài. Tương tự, cảm biến dự phòng chỉ cải thiện tính toàn vẹn an toàn khi kiến trúc, độ bao phủ chẩn đoán, mức phơi nhiễm nguyên nhân chung và việc xác nhận giá trị của nó hỗ trợ chức năng yêu cầu.
Phép thử nghiệm thu phải ghi lại những gì?
ISO 4414:2010 bao quát thiết kế, chế tạo, sửa đổi, lắp đặt, điều chỉnh, vận hành liên tục, bảo trì và sử dụng đúng mục đích một cách tin cậy (ISO). Vì vậy, tuyên bố về khả năng đồng bộ cần nhiều hơn một số đo vị trí cuối. Hãy ghi lại phần cứng, phần mềm, điều kiện vận hành, cơ sở thời gian, nhiễu tác động và sai số đo cần thiết để tái tạo kết quả sau bảo trì hoặc thay đổi công thức vận hành.
Chốt các chỉ số sau trước khi thử:
| Chỉ số | Định nghĩa | Lý do quan trọng |
|---|---|---|
| Sai số đồng bộ động lớn nhất | Sai số vị trí tương đối lớn nhất trong chuyển động được ra lệnh | Phản ánh nguy cơ xoắn lệch khi tải đang di chuyển |
| Sai số đồng bộ ở vị trí cuối | Sai số tương đối sau khoảng thời gian xác lập quy định | Xác nhận căn chỉnh cuối cùng |
| Sai số bám quỹ đạo | Vị trí lệnh trừ vị trí đo của từng trục | Phát hiện độ trễ đồng pha bị sai số tương đối che giấu |
| Thời gian xác lập | Thời gian cho tới khi mọi sai số yêu cầu duy trì trong dải giới hạn | Xác định thời điểm sớm nhất để bước công nghệ tiếp theo diễn ra an toàn |
| Bão hòa van | Giá trị đỉnh và thời gian lệnh nằm tại giới hạn | Cho thấy thiếu năng lực điều khiển |
| Dự trữ áp suất động | Áp suất tại cửa vào van và trong các buồng khi chuyển động | Tách triệu chứng tinh chỉnh khỏi giới hạn năng lực khí nén |
| Thời gian phản ứng sự cố | Thời gian từ lúc phát hiện sự cố tới khi máy đạt trạng thái xác định | Hỗ trợ yêu cầu dừng theo đánh giá rủi ro |
Ngoài ra, hãy ghi lại model xi lanh và van, đường kính trong, hành trình, loại cảm biến, bố trí dẫn hướng, tải, hướng lắp, áp suất cấp, kích thước ống, chu kỳ tác vụ, độ lệch thời điểm lấy mẫu, bộ lọc, hệ số khuếch đại, bù trước, giới hạn ngõ ra, phiên bản phần mềm, nhiệt độ, trạng thái chạy ấm và số chu kỳ thử. Thiếu các điều kiện này, một kết quả tính bằng milimét không thể được chuyển sang máy khác một cách có trách nhiệm.
Thực hiện nghiệm thu theo cả hai hướng và tại các mức tải đại diện ở hai đầu phạm vi. Bổ sung các nhiễu mà hệ thống được kỳ vọng chịu được, chẳng hạn tâm tải dịch chuyển hoặc áp suất cấp biến thiên có kiểm soát. Khi dung sai chặt, hãy so sánh phản hồi bộ điều khiển với phép đo độc lập tại chuẩn công nghệ.
Đồ thị chẩn đoán tốt nhất dùng chung một cơ sở thời gian cho vị trí tham chiếu, mọi vị trí đo được, sai số bám, sai số đồng bộ, lệnh van, trạng thái bộ điều khiển và các áp suất liên quan. Đường dữ liệu này cho biết giới hạn xuất phát từ liên kết, một trục riêng lẻ, đường khí, cơ khí hay quá trình chuyển trạng thái sự cố.
Để đánh giá dự án, hãy gửi cùng đường dữ liệu đó kèm model linh kiện, biên dạng chuyển động, tải và trạng thái sự cố yêu cầu qua trang liên hệ kỹ thuật. Thông tin về đơn vị xuất bản và năng lực kỹ thuật có tại trang Giới thiệu Bepto Khí nén. Hồ sơ này giúp trao đổi về năng lực van, thời gian cảm biến và dẫn hướng cơ khí mà không rút gọn vấn đề thành một con số độ chính xác thiếu căn cứ.
Câu hỏi thường gặp về đồng bộ xi lanh khí nén: Kỹ sư cần kiểm tra gì?
ISO 13849-1:2023 là ấn bản thứ tư của tiêu chuẩn an toàn điều khiển máy và nêu rõ công nghệ khí nén nằm trong phạm vi áp dụng (ISO). 5 câu trả lời sau tách riêng hiệu suất đồng bộ bình thường khỏi các yêu cầu an toàn dành riêng cho từng máy, đồng thời gắn độ chính xác, số trục, lựa chọn van, thời gian và phản ứng sự cố với phần cứng cùng phép thử nghiệm thu thực tế.
Hai xi lanh khí nén có thể đồng bộ bằng một van đảo chiều không?
Chúng có thể chuyển động gần đồng thời, nhưng một van không thể hiệu chỉnh độc lập các sai khác về ma sát, tải, ống dẫn, buồng khí hoặc hình học. Đồng bộ chặt chẽ cần phản hồi từ từng trục liên quan và một phần tử điều khiển được để thay đổi chuyển động của trục đó. Liên kết cơ khí hoặc bộ chia lưu lượng có thể làm thay đổi bài toán, nhưng vẫn phải được kiểm chứng theo từng ứng dụng.
Hệ khí nén vòng kép có thể đạt độ chính xác đồng bộ bao nhiêu?
Không có một giá trị độ chính xác chung cho mọi hệ thống. Kết quả phụ thuộc vào chuẩn đo của cảm biến, thời điểm lấy mẫu, năng lực điều khiển của van, thể tích khí, ma sát, độ cứng dẫn hướng, tải, biên dạng chuyển động, nhiệt độ, bộ lọc và định nghĩa nghiệm thu. Hãy quy định riêng giới hạn động và giới hạn sau ổn định, rồi kiểm chứng máy mang tải bằng các đường dữ liệu đồng bộ và phép đo độc lập tại nơi dung sai công nghệ yêu cầu.
Mọi hệ vòng kép đều cần vòng tốc độ bên trong phải không?
Không. Vòng tốc độ bên trong là một phương án hữu ích, nhất là khi bộ điều khiển phải định hình chuyển động và khử nhiễu tốc độ. Các hệ khác khép vòng bên trong theo vị trí con trượt van, áp suất hoặc lực. Hãy chọn biến điều khiển theo kiến trúc van và cảm biến, sau đó chứng minh vòng bên trong nhanh hơn chức năng giám sát mà nó hỗ trợ.
Trục chủ ảo có tốt hơn điều khiển chủ-tớ không?
Không phương án nào luôn tốt hơn. Điều khiển chủ-tớ đơn giản nhưng có thể truyền sai số bám của trục chủ vật lý. Giá trị trung bình đo được giúp phân bổ hiệu chỉnh tương đối nhưng có thể che giấu độ trễ đồng pha. Tham chiếu quỹ đạo được tạo sẵn kết hợp sai số liên kết chéo thường rõ ràng hơn khi cả việc bám lệnh lẫn căn chỉnh đều phải được điều khiển và báo cáo độc lập.
Điều gì phải xảy ra nếu một cảm biến vị trí bị hỏng?
Bộ điều khiển phải phát hiện phản hồi phi lý, bị đóng băng, mất hoặc không nhất quán và chuyển sang trạng thái được xác định trong đánh giá rủi ro. Tiếp tục vận hành từ các cảm biến còn lại không mặc nhiên an toàn vì không biết vị trí của trục bị lỗi. Nếu phản ứng này thực hiện chức năng an toàn, hãy triển khai và xác nhận nó bằng kiến trúc liên quan đến an toàn bắt buộc thay vì chỉ dựa vào logic điều khiển thông thường.
Nguồn và tài liệu tham khảo kỹ thuật
- Meng và cộng sự, nghiên cứu đồng bộ servo khí nén hai xi lanh, Journal of Zhejiang University SCIENCE C, 2014, DOI 10.1631/jzus.C1300360.
- Mandali và Dong, “Mô hình hóa và điều khiển nối tầng một hệ thống định vị khí nén”, Journal of Dynamic Systems, Measurement, and Control, 2022, DOI 10.1115/1.4053966.
- Tài liệu bộ điều khiển trục Festo CPX-CMAX, truy xuất năm 2026.
- ISO 4414:2010, Truyền động khí nén — Quy tắc chung và yêu cầu an toàn.
- ISO 13849-1:2023, Các bộ phận liên quan đến an toàn của hệ thống điều khiển.