
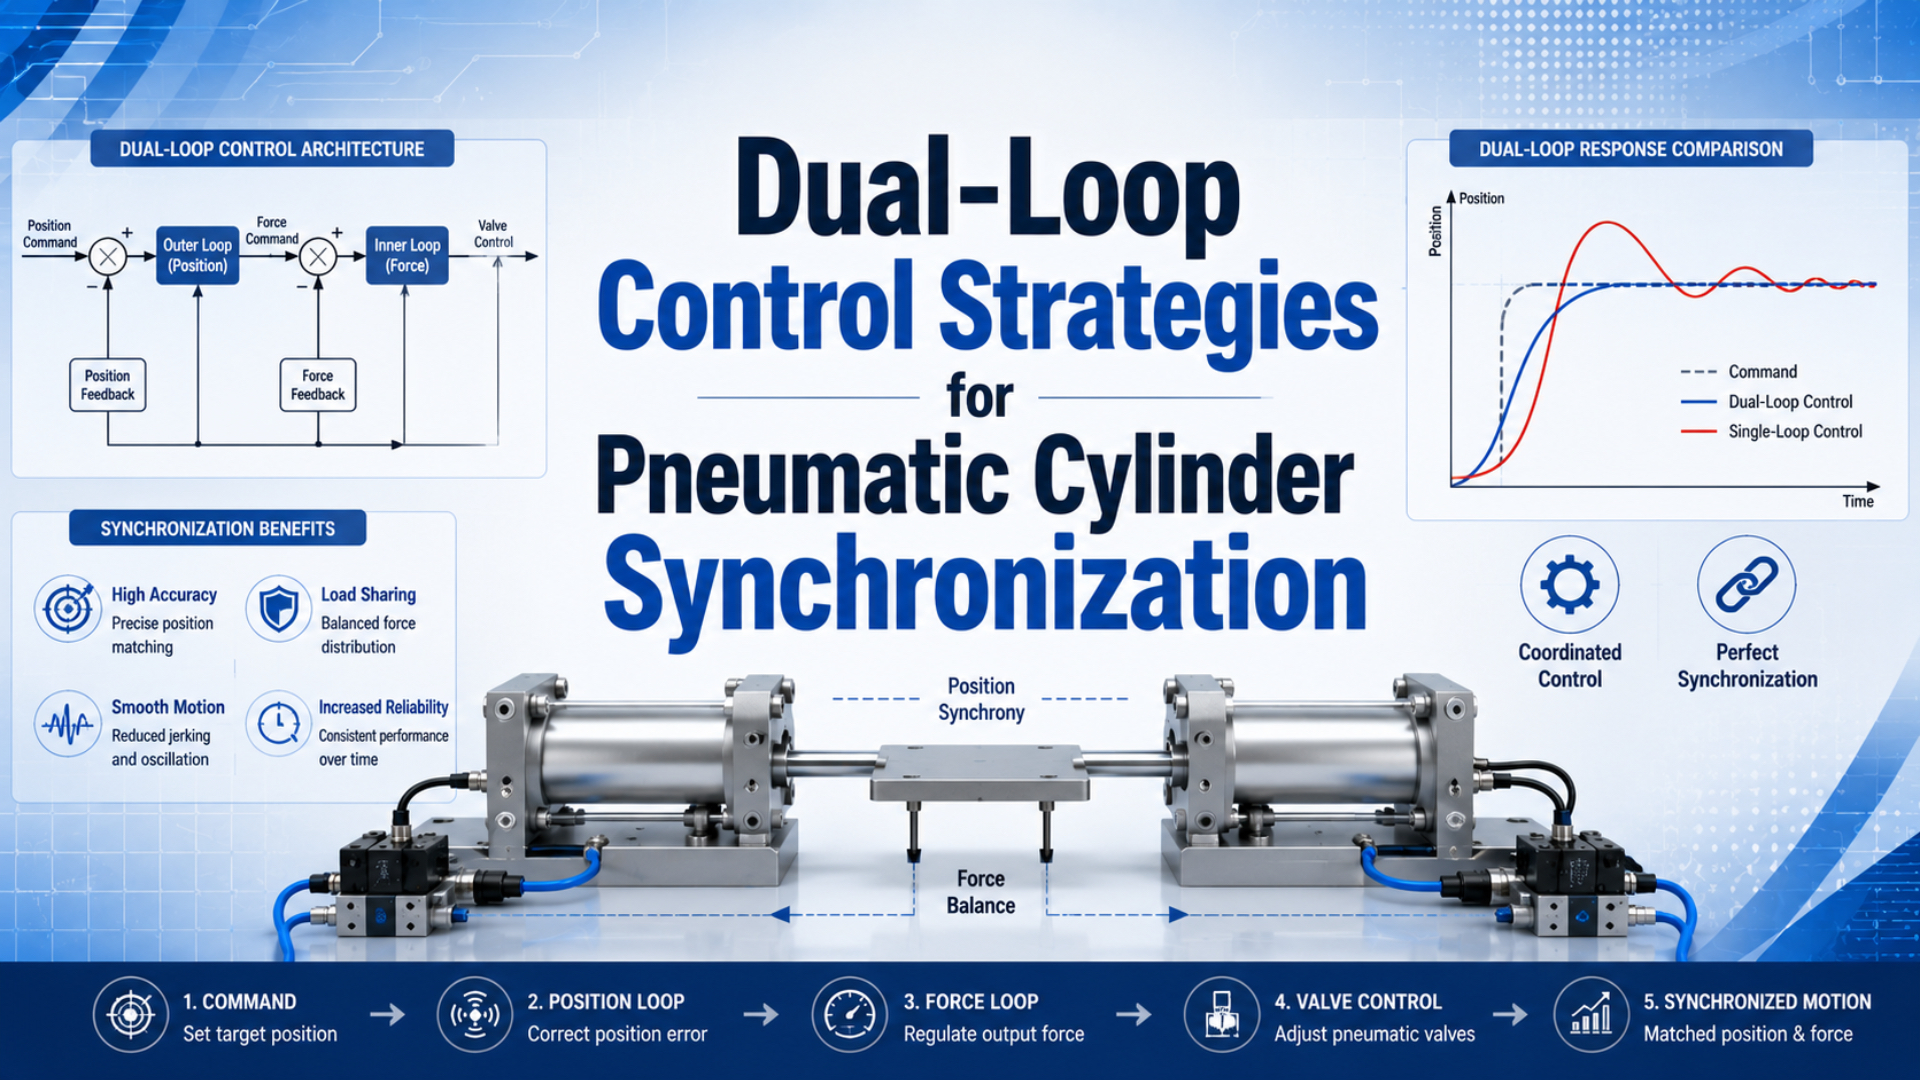
مزامنة الأسطوانات الهوائية بحلقتي تحكم هي تنسيق محورين أو أكثر خاضعين للتغذية الراجعة عبر حل مشكلتين مختلفتين: يجب أن تتبع كل أسطوانة المسار المطلوب، ويجب أن تبقى الأسطوانات مصطفة بعضها مع بعض. وقد يحافظ متحكم لا يصحح إلا الفرق بين الأسطوانات على تزامنها النسبي، مع بقاء كل محور متأخرًا أو بطيئًا أو متوقفًا قبل الهدف.
يحتاج مصطلح «الحلقة المزدوجة» إلى حدود واضحة. فقد يصف حلقتين متتاليتين داخل كل محور، مثل الموضع فوق السرعة، أو يصف تحكمًا مستقلًا في كل محور مع حلقة مزامنة خارجية. تعتمد البنية الملائمة على الصمام وإشارة التغذية الراجعة ومسار الحمل وتوقيت المتحكم واستجابة العطل التي تتطلبها الآلة.
الخلاصات الرئيسية
- استخدمت دراسة عام 2014 خطأَي تتبع المسار وخطأ المزامنة للتحكم في أسطوانتين هوائيتين.
- تساوي موضعي الأسطوانتين لا يثبت اتباع المسار المطلوب.
- قد يحبط انحراف توقيت أخذ العينات وتشبع الصمام ومرونة الهيكل وسوء التوجيه تصحيح البرمجيات.
- التغذية الراجعة للموضع المستخدمة في التحكم بالعملية ليست وظيفة سلامة تلقائيًا.
ما الذي تتحكم فيه مزامنة الأسطوانات بحلقتين فعلًا؟
جمعت دراسة تجريبية عام 2014 لنظام مؤازر هوائي ذي أسطوانتين بين أخطاء تتبع المسار وخطأ المزامنة بين الأسطوانتين (Meng وآخرون، 2014). يحدد هذا التمييز هدف التحكم المفيد: اتباع مسار الآلة مع الحد من الإزاحة النسبية بين المحاور.
في حالة حمل مشترك، فكّر في المتحكم بوصفه طبقتين منسقتين:
- التحكم في المحور: تشكل كل أسطوانة وصمام ومستشعر محور حركة متحكمًا فيه. ويجب أن تتبع حلقته أمر السرعة أو الموضع أو الضغط أو القوة المخصص له.
- التحكم في المزامنة: تقارن عملية حساب إشرافية المحاور وتضيف تصحيحًا محدودًا إلى أمر كل محور.
لا يشبه ذلك توصيل عدة أسطوانات بصمام اتجاه واحد. يمنح الصمام المشترك الأسطوانات أمر تغذية اسميًا واحدًا، لكنه لا يستطيع تصحيح اختلاف احتكاك موانع التسرب أو حجم الحجرات أو اختناق الخراطيم أو الحمل أو الهندسة. يحتاج كل محور ذي مزامنة نشطة إلى عنصر نهائي قابل للتحكم وتغذية راجعة من المرجع المهم للعملية.
يجب أن يمتلك الصمام سلطة كافية لتغيير حركة المحور في الاتجاهين حول نقطة التشغيل. ابدأ بحدود النظام الموضحة في دليل التحكم في الموضع بالصمام التناسبي، ثم أضف معالجة أخطاء المحاور المتعددة. واستخدم دليل تحجيم صمامات التحكم في الجريان الهوائي لفحص مسار الهواء قبل الضبط. لا تستطيع المزامنة تعويض صمام أصغر من المطلوب أو مشبع أو منحاز بشدة أو بعيد جدًا عن المشغل.
خطأ التتبع وخطأ المزامنة مختلفان
كوّن Meng وزملاؤه التغذية الراجعة المقترنة من خطأين لتتبع المسار وخطأ واحد للمزامنة بين الأسطوانتين (Meng وآخرون، 2014). يمنع فصل هذه القنوات مخطط مزامنة جيدًا ظاهريًا من إخفاء خطأ مشترك بالنسبة إلى حركة الآلة المطلوبة.
لتكن الموضع المطلوب و الموضع المقاس للمحور . خطأ تتبع المسار هو الفرق بين الموضع المطلوب وموضع أحد المحاور المقاس:
هنا، تكون وحدة وحدة موضع، مثل المليمتر. ويجيب هذا الخطأ عن سؤال ما إذا كان كل محور يتبع الأمر.
للمحورين، خطأ المزامنة هو فرق الموضع النسبي بين المحورين المقاسين:
توضح الإشارة أي الأسطوانتين تسبق الأخرى. وقد يستخدم متطلب القبول القيمة ذات الإشارة للتحكم والقيمة المطلقة لتقرير النجاح أو الفشل.
لعدد من المحاور، يمكن حساب موضع افتراضي كما يأتي:
يتلقى كل محور بعد ذلك خطأ مزامنة . يوزع هذا التصحيح بدل إجبار كل محور تابع على نسخ محور رئيسي فعلي واحد. لكن المتوسط الافتراضي لا يحتوي أمرًا مستقلًا. فإذا كانت كل أسطوانة متأخرة 10 mm، يكون متوسطها أيضًا متأخرًا 10 mm، وقد تظل جميع قيم صفرًا.
يؤدي ذلك إلى قانون تحكم مفيد لحلقة داخلية تعمل بأمر السرعة:
في هذا التعريف، هو مرجع السرعة المصحح، و هي سرعة المسار، وتحول و أخطاء الموضع إلى تصحيحات للسرعة. يجب أن تطابق وحداتها وإشاراتها التنفيذ. طبّق حدودًا للتصحيح والتسارع حتى لا يطلب خطأ كبير حركة تتجاوز قدرة الصمام أو الأسطوانة أو الدليل أو الحمل.
كيف ينبغي تنظيم الحلقات الداخلية للمحاور؟
استخدمت ورقة بحثية من ASME عام 2022 حلقتين متتاليتين، مع التحكم في موضع الصمام داخل التحكم في موضع المشغل الهوائي (Mandali وDong، 2022). يوضح ذلك لماذا لا يعني مصطلح «الحلقة المزدوجة» تصميمًا ثابتًا واحدًا للموضع فوق السرعة. يجب أن يطابق المتغير الداخلي المتحكم فيه الأجهزة والديناميكيات المتاحة.
ثمة ثلاث بنى عملية شائعة بما يكفي للمقارنة:
| بنية المحور | التغذية الراجعة الداخلية | التغذية الراجعة الخارجية | نقطة بدء مناسبة |
|---|---|---|---|
| الموضع فوق السرعة | سرعة مقدرة أو مقاسة | موضع الأسطوانة | منحنيات الحركة التي يهم فيها تشكيل السرعة |
| الموضع فوق الضغط أو القوة | ضغط الحجرة أو فرق الضغط أو القوة | موضع الأسطوانة | العمليات الحساسة للحمل مع أجهزة قياس ضغط مناسبة |
| موضع المشغل فوق موضع الصمام | موضع البكرة | موضع الأسطوانة | صمامات مؤازرة ذات تغذية راجعة داخلية أو خارجية لموضع البكرة |
التحكم في الموضع فوق السرعة مفهوم، لكن الاشتقاق العددي يضخم تكميم المستشعر والضوضاء الكهربائية. ويمكن كتابة تقدير مرشح كما يأتي:
هنا، هي السرعة المقدرة، و هي فترة أخذ العينة بالثواني، وتحدد وحدات الموضع وحدات السرعة. يقلل المرشح الضوضاء لكنه يضيف تأخرًا في الطور. اختره من الضوضاء المقاسة واستقرار الحلقة المغلقة، لا من ثابت زمني عام.
خطأ السرعة الداخلي هو . وقد يأخذ تنفيذ PI محدود الشكل الآتي:
يقود الأمر الصمام التناسبي، و حد تغذية أمامية اختياري، و حالة المكامل. تمثل دالة التشبع حدود الأمر الحقيقية. أضف منع تراكم التكامل حتى لا يستمر المكامل في التراكم عندما يكون أمر الصمام مثبتًا عند أحد الحدود.
لا تستنتج أداء المحور من دقة الإشارة وحدها. فلا يستطيع خرج 12-bit إزالة تراكب البكرة أو التخلف أو نقص الجريان أو انهيار الضغط أو الالتصاق الانزلاقي أو الخلوص الهيكلي. استخدم مقارنة صمامات الجريان والضغط لتحديد المتغير الهوائي الذي ينظمه الجهاز المختار فعلًا.
أي استراتيجية لتنسيق المحاور المتعددة تناسب الآلة؟
تذكر Festo أن CPX-CMAX يستطيع تشغيل ما يصل إلى 8 محاور بالتوازي والاستقلال، ويوفر 128 مجموعة موضع قابلة للتهيئة (Festo CPX-CMAX، تم الاطلاع في 2026). تصف «ثمانية محاور» سعة المتحكم، لا مزامنة تلقائية. وما زالت الحركة المنسقة تحتاج إلى مرجع محدد وقانون اقتران وطريقة توقيت واستجابة أعطال على مستوى الآلة.
| الاستراتيجية | ما يتبعه كل محور | الميزة الرئيسية | القيد الرئيسي |
|---|---|---|---|
| رئيسي-تابع | محور رئيسي مقاس واحد | تدفق إشارات بسيط | ينتقل خطأ تتبع المحور الرئيسي إلى كل محور تابع |
| رئيسي افتراضي | متوسط المجموعة أو حالتها المولدة | يوزع التصحيح النسبي على المحاور | قد يخفي المتوسط المقاس خطأ تتبع مشتركًا |
| اقتران متبادل | خطأ المسار مع أخطاء المحاور النسبية | يعالج التتبع والمحاذاة مباشرة | يحتاج إشارات وحدودًا وتوقيتًا وتحليل استقرار بعناية |
يناسب التحكم الرئيسي-التابع آلة لها قائد ميكانيكي ذو معنى، بشرط أن يتبع المحور الرئيسي أيضًا مرجع المسار المستقل. ويكون خيارًا أضعف عندما يترك عطل مستشعر المحور الرئيسي المجموعة بلا أساس صالح للأمر، أو عندما يجب أن تظل مشاركة الحمل متناظرة.
ينبغي عادة أن يكون الرئيسي الافتراضي حالة مسار مولدة، لا مجرد متوسط الأسطوانات المقاسة. وإذا استُخدم متوسط مقاس لتقاسم الحمل، فاحتفظ بـ بصورة منفصلة. وإلا قد يحقق المتحكم توافقًا ممتازًا بين المحاور بينما تفوّت المجموعة موضع العملية.
يفيد الاقتران المتبادل عندما تكون الإزاحة النسبية نفسها خطرًا على العملية. فقد ينحرف لوح عريض أو إطار أو صفيحة قبل أن تطور أي أسطوانة خطأ تتبع فرديًا كبيرًا. وحتى عندئذ، يكون التحكم خط الدفاع الثاني. يجب أن تمنع بنية الإطار والأدلة الخارجية وتركيب الأسطوانات ومركز الحمل المشغلات من مقاومة آلية مفرطة التقييد.
يحتاج أخذ العينات والترشيح إلى ميزانية خطأ
عاملت دراسة الأسطوانتين لعام 2014 خطأَي التتبع وخطأ المزامنة ككميات تغذية راجعة مستقلة (Meng وآخرون، 2014). يجب أن تشير هذه الإشارات إلى لحظة متقاربة جدًا. انحراف توقيت أخذ العينات هو فرق زمن قياسها، وهو يخلق اختلاف موضع ظاهريًا حتى عندما تكون المحاور الميكانيكية مصطفة.
للحركة بسرعة ، يكون الاختلاف الظاهري الناتج من انحراف أخذ العينات تقريبًا:
إذا كان الحد التصميمي الأقصى ، وكان القياسان قد يبتعدان زمنيًا بمقدار ، فإن مساهمة التوقيت تكون . هذا مثال تصميمي وليس متطلبًا عامًا. يحتاج المحور الأسرع أو التفاوت الأدق إلى ميزانية انحراف أصغر.
كوّن ميزانية القياس الكلية من دقة المستشعر ودرجة تمييزه وخطأ التركيب وانحراف الهيكل وتوقيت تحويل المدخل والترشيح ومحاذاة قاعدة الزمن. تختلف التغذية الراجعة المستمرة للموضع عن استشعار نقاط النهاية؛ ويشرح دليل تقنيات استشعار الموضع هذا الحد الفاصل.
شغّل مهام التحكم المرتبطة من ساعة مشتركة عندما تسمح المنصة بذلك. وسجّل فترة المهمة الفعلية وأحداث تجاوزها. لا يضمن معدل تحديث اسمي مرتفع عرض نطاق كبيرًا للحلقة المغلقة، لأن ديناميكيات الصمام والحجم الهوائي وتأخر النقل والمرشحات والرنين الميكانيكي تظل تحد الاستجابة المستقرة.
رشّح الإشارة بالقدر الذي تحتاجه فقط. يمكن لمرشح تمرير منخفض شديد أن يجعل منحنى السرعة ناعمًا، لكنه يؤخر التصحيح الذي يحافظ على استقامة الإطار. قيّم كل مرشح من مخططات خام ومرشحة متزامنة، ثم أدرج تأخره في مراجعة الاستقرار.
كيف ينبغي تشغيل النظام وضبطه ميدانيًا؟
يوفر CPX-CMAX عدد 128 مجموعة موضع قابلة للتهيئة، ومع ذلك تصف Festo التشغيل الأولي والتهيئة بوصفهما مهمتين صريحتين (Festo CPX-CMAX، تم الاطلاع في 2026). تحتاج الآلة المتزامنة إلى تسلسل اختبار مرتب، لأن ضبط كل الحلقات في وقت واحد يصعّب فصل قدرة الصمام والميكانيكا وقطبية التغذية الراجعة وتفاعل المتحكم.
1. أثبت سلامة الميكانيكا بطاقة منخفضة
افصل تصحيح المزامنة أو حدّه. افحص التوجيه ومحاذاة التركيب وموضع مركز الحمل ودوران العربة ومسار الخراطيم وعدم وجود تعليق. قس مرجع العملية الفعلي، لا مستشعر المكبس أو العربة فقط. فقد تتشوه صفيحة مرنة بينما تتفق قراءتا الموضع.
2. تحقّق من كل إشارة واتجاه أمر
حرّك محورًا واحدًا في كل مرة بضغط وحدود خرج محافظة. تحقّق من تدريج الموضع وإشارته ومرجعه وحدود الحركة والوضع المحايد للصمام وأمري التمدد والرجوع ومعقولية المستشعر واستجابة التوقف. يحوّل خطأ إشارة في الاقتران المتبادل التصحيح إلى تباعد.
3. اضبط الحلقة الداخلية لكل محور بصورة مستقلة
استخدم الصمام والأنابيب والحمل والضغط واتجاه الحركة الفعلية. ابدأ مع تعطيل التغذية الأمامية والتكامل أو تقييدهما بشدة. زد فعل التغذية الراجعة الضروري فقط مع مراقبة الموضع والسرعة المقدرة وضغطي الحجرتين إن توفرا وأمر الصمام. اضبط التمدد والرجوع بصورة منفصلة إذا اختلفت ديناميكياتهما.
من واقع خبرتنا، يكون مخطط أمر الصمام أكثر تشخيص أولي إنتاجية. يشير الأمر الذي يبقى عند حده إلى نقص سلطة الجريان أو الضغط أو القوة قبل أن يشير إلى مشكلة كسب. أما الأمر الذي يعكس اتجاهه مرارًا قرب الهدف، فيوجه الانتباه إلى التأخر والاحتكاك والسلوك المحايد والترشيح والكسب الزائد.
4. اختبر تتبع المسار قبل الاقتران
أرسل منحنى محافظًا واحدًا إلى كل محور مستقل. سجّل أخطاء التتبع الفردية والتشبع. إذا عجز محور عن المتابعة دون البقاء عند حد خرجه، فلن يخلق رفع كسب المزامنة جريانًا أو قوة مفقودين. صحح الأجهزة أو اخفض متطلبات المنحنى.
5. أضف تصحيح مزامنة محدودًا
ابدأ بكسب اقتران صغير وحدود تصحيح صريحة. اختبر إزاحة حمل معروفة وكرر الحركة في الاتجاهين. زد الاقتران فقط ما دامت الأخطاء المسجلة تتحسن من دون تذبذب أو تقطيع في الخرج أو فرق ضغط مفرط أو مقاومة ميكانيكية متبادلة.
6. اختبر الأعطال
اختبر فصل المستشعر وتجمّد التغذية الراجعة والقيم خارج المجال وفوات المواعيد الزمنية للمهام وتشبع الصمام وانخفاض ضغط التغذية وفقد الاتصال وانقطاع القدرة. تحقّق من الانتقال إلى الحالة المحددة بالحمل الحقيقي. لا تفترض أن بت عطل في المتحكم يزيل الطاقة الهوائية أو يثبت حملًا رأسيًا.
معالجة الأعطال منفصلة عن التحكم العادي
ISO 4414:2010 معيار من الإصدار الثالث في 38 صفحة يغطي الأخطار المهمة في الأنظمة الهوائية، وقد تأكد استمرار سريانه في 2021 (ISO). قد تحسن التغذية الراجعة للمزامنة العادية التحكم في العملية، لكنها لا تكون مصنفة للسلامة تلقائيًا. يجب أن تأتي الحالة الآمنة المطلوبة من تقييم مخاطر الآلة وبنية موثقة.
استخدم حدودًا وإجراءات منفصلة لانحراف العملية والأعطال المرتبطة بالسلامة:
| الحالة | استجابة نظام التحكم | سؤال التصميم |
|---|---|---|
| خطأ مزامنة صغير | طبّق تصحيحًا محدودًا | هل سلطة التصحيح متاحة دون تشبع؟ |
| خطأ تتبع مستمر | اخفض متطلبات المنحنى أو أوقف العملية | هل المحور محدود الجريان أو زائد الحمل أو عالق أو متسرب؟ |
| إشارة مستشعر غير معقولة | امنع المزامنة العادية وادخل حالة العطل المحددة | هل تستطيع التغذية الراجعة المتبقية إثبات حالة آمنة؟ |
| انفصال مفرط بين المحاور | نفّذ استراتيجية التوقف المبنية على تقييم المخاطر | هل قد يزيد التوقف المفاجئ خطر الانحراف أو سقوط الحمل؟ |
| فقد القدرة الكهربائية أو الهواء | انتقل إلى الحالة المحددة أو حافظ عليها | هل يلزم مكبح أو قيد أو وظيفة تفريغ أو تحكم في الطاقة المخزنة؟ |
ينطبق ISO 13849-1:2023 على أجزاء أنظمة التحكم المرتبطة بالسلامة في التقنيات الكهربائية والهيدروليكية والهوائية والميكانيكية، لكنه لا يحدد وظيفة السلامة أو مستوى الأداء المطلوب لآلة بعينها (ISO). إذا كانت مراقبة المزامنة تبدأ وظيفة سلامة، فصمّم هذه الوظيفة وتحقق منها بصورة مستقلة عن خوارزمية الحركة العادية.
قد يدعم فرق الضغط التشخيص، لكنه لا يستبدل التغذية الراجعة المستمرة للموضع. فقد يكون ضغط الأسطوانتين متشابهًا بينما يختلف موضعهما بسبب الهندسة أو الاحتكاك أو الحجم المحبوس أو الحمل الخارجي. وبالمثل، لا يحسن المستشعر الاحتياطي تكامل السلامة إلا عندما تدعم بنيته وتغطيته التشخيصية وتعرضه للأسباب المشتركة والتحقق منه الوظيفة المطلوبة.
ما الذي يجب أن يسجله اختبار القبول؟
يغطي ISO 4414:2010 التصميم والإنشاء والتعديل والتركيب والضبط والتشغيل المتواصل والصيانة والاستخدام الموثوق المقصود (ISO). لذلك يحتاج ادعاء المزامنة إلى أكثر من قراءة واحدة للموضع النهائي. سجّل الأجهزة والبرمجيات وظروف التشغيل وقاعدة الزمن والاضطرابات والأخطاء المقاسة اللازمة لإعادة إنتاج النتيجة بعد الصيانة أو تغيير وصفة التشغيل.
ثبّت هذه المقاييس قبل الاختبار:
| المقياس | التعريف | سبب أهميته |
|---|---|---|
| أقصى خطأ مزامنة ديناميكي | أكبر خطأ موضع نسبي أثناء الحركة المطلوبة | يرصد خطر الانحراف أثناء تحرك الحمل |
| خطأ مزامنة الموضع النهائي | الخطأ النسبي بعد نافذة الاستقرار المحددة | يؤكد المحاذاة النهائية |
| خطأ تتبع المسار | الموضع المطلوب ناقص موضع كل محور مقاس | يكشف التأخر المشترك الذي يخفيه الخطأ النسبي |
| زمن الاستقرار | الزمن حتى تبقى كل الأخطاء المطلوبة داخل نطاقها | يحدد أبكر خطوة تالية آمنة للعملية |
| تشبع الصمام | قيمة الذروة والوقت المقضي عند حدود الأمر | يكشف نقص سلطة التحكم |
| هامش الضغط الديناميكي | ضغط مدخل الصمام وضغوط الحجرات أثناء الحركة | يفصل أعراض الضبط عن السعة الهوائية |
| زمن استجابة العطل | الزمن من اكتشاف العطل إلى بلوغ حالة الآلة المحددة | يدعم متطلب التوقف المبني على تقييم المخاطر |
سجّل أيضًا طرازات الأسطوانات والصمامات والقطر الداخلي والشوط ونوع المستشعر وترتيب الأدلة والحمل واتجاه التركيب وضغط التغذية وأبعاد الأنابيب وفترات المهام وانحراف أخذ العينات والمرشحات والمكاسب والتغذية الأمامية وحدود الخرج وإصدار البرمجيات والحرارة وحالة الإحماء وعدد دورات الاختبار. من دون هذه الظروف، لا يمكن نقل نتيجة بالمليمتر إلى آلة أخرى بمسؤولية.
نفّذ القبول في الاتجاهين وعند حدود حمل ممثلة. أضف الاضطرابات المتوقع أن يتحملها النظام، مثل انتقال مركز الحمل أو تغير مضبوط في ضغط التغذية. قارن تغذية المتحكم الراجعة بقياس مستقل عند مرجع العملية عندما يكون التفاوت ضيقًا.
يستخدم أفضل مخطط تشخيص قاعدة زمن واحدة لموضع المرجع وكل موضع مقاس وأخطاء التتبع وأخطاء المزامنة وأوامر الصمامات وحالة المتحكم والضغوط ذات الصلة. يوضح هذا المخطط ما إذا كان الحد ناتجًا من الاقتران أو محور منفرد أو مسار الهواء أو الميكانيكا أو انتقال إلى حالة عطل.
لمراجعة المشروع، أرسل المخطط نفسه مع طرازات المكونات ومنحنى الحركة والحمل وحالة العطل المطلوبة عبر صفحة الاتصال الفني. ويتوفر سياق الناشر والهندسة في صفحة نبذة عن بيبتو نيوماتيك. يتيح هذا السجل مناقشة سلطة الصمام وتوقيت المستشعر والتوجيه الميكانيكي من دون اختزال المشكلة في رقم دقة غير مدعوم.
الأسئلة الشائعة عن مزامنة الأسطوانات الهوائية: ما الذي ينبغي للمهندسين فحصه؟
ISO 13849-1:2023 هو الإصدار الرابع من معيار سلامة أنظمة التحكم في الآلات، ويشمل التقنية الهوائية صراحة (ISO). تفصل الإجابات الخمس الآتية أداء المزامنة العادي عن متطلبات السلامة الخاصة بالآلة، مع ربط الدقة وعدد المحاور واختيار الصمام والتوقيت وسلوك الأعطال بالأجهزة الفعلية واختبار القبول.
هل يمكن مزامنة أسطوانتين هوائيتين بصمام اتجاه واحد؟
يمكنهما التحرك معًا بصورة تقريبية، لكن الصمام الواحد لا يوفر تصحيحًا مستقلًا لاختلافات الاحتكاك أو الحمل أو الخراطيم أو الحجرات أو الهندسة. تحتاج المزامنة الدقيقة إلى تغذية راجعة من كل محور مهم ووسيلة قابلة للتحكم لتغيير حركته. وقد تغير وصلة ميكانيكية أو مقسم جريان طبيعة المشكلة، لكنها تظل بحاجة إلى تحقق خاص بالتطبيق.
ما دقة المزامنة التي يمكن أن يحققها نظام هوائي بحلقتين؟
لا توجد قيمة دقة عامة. تعتمد النتيجة على مرجع المستشعر والتوقيت وسلطة الصمام وحجم الهواء والاحتكاك وصلابة الأدلة والحمل ومنحنى الحركة والحرارة والترشيح وتعريف القبول. حدّد الحدود الديناميكية والمستقرة بصورة منفصلة، ثم تحقّق من الآلة تحت الحمل بمخططات متزامنة وقياس مستقل عندما يقتضي تفاوت العملية ذلك.
هل تحتاج كل الأنظمة ثنائية الحلقة إلى حلقة سرعة داخلية؟
لا. حلقة السرعة الداخلية خيار مفيد، ولا سيما عندما يجب على المتحكم تشكيل الحركة ورفض اضطرابات السرعة. تغلق أنظمة أخرى حلقتها الداخلية حول موضع البكرة أو الضغط أو القوة. اختر المتغير المتحكم فيه من بنية الصمام والمستشعر، ثم أثبت أن الحلقة الداخلية أسرع من الوظيفة الإشرافية التي تدعمها.
هل الرئيسي الافتراضي أفضل من التحكم الرئيسي-التابع؟
لا يكون أي منهما أفضل دائمًا. التحكم الرئيسي-التابع بسيط، لكنه قد ينقل خطأ تتبع المحور الرئيسي الفعلي. ويوزع المتوسط المقاس التصحيح النسبي، لكنه قد يخفي تأخرًا مشتركًا. ويكون مرجع مسار مولد مع خطأ اقتران متبادل أوضح غالبًا عندما يجب التحكم في تتبع الأمر والمحاذاة والإبلاغ عنهما بصورة مستقلة.
ماذا ينبغي أن يحدث إذا تعطل أحد مستشعرات الموضع؟
ينبغي للمتحكم اكتشاف التغذية الراجعة غير المعقولة أو المجمدة أو المفقودة أو غير المتسقة، ثم الدخول في الحالة التي يحددها تقييم المخاطر. لا يكون الاستمرار اعتمادًا على المستشعرات الباقية آمنًا تلقائيًا لأن موضع المحور المعطل مجهول. وإذا كانت الاستجابة تؤدي وظيفة سلامة، فنفذها وتحقق منها ببنية السلامة المطلوبة بدل الاعتماد على منطق التحكم العادي وحده.
المصادر والمراجع الفنية
- Meng وآخرون، دراسة مزامنة نظام مؤازر هوائي ذي أسطوانتين، Journal of Zhejiang University SCIENCE C، 2014، DOI 10.1631/jzus.C1300360.
- Mandali وDong، «نمذجة نظام تموضع هوائي والتحكم المتتالي فيه»، Journal of Dynamic Systems, Measurement, and Control، 2022، DOI 10.1115/1.4053966.
- وثائق متحكم المحاور Festo CPX-CMAX، تم الاطلاع في 2026.
- ISO 4414:2010، قدرة الموائع الهوائية، القواعد العامة ومتطلبات السلامة.
- ISO 13849-1:2023، الأجزاء المرتبطة بالسلامة في أنظمة التحكم.