
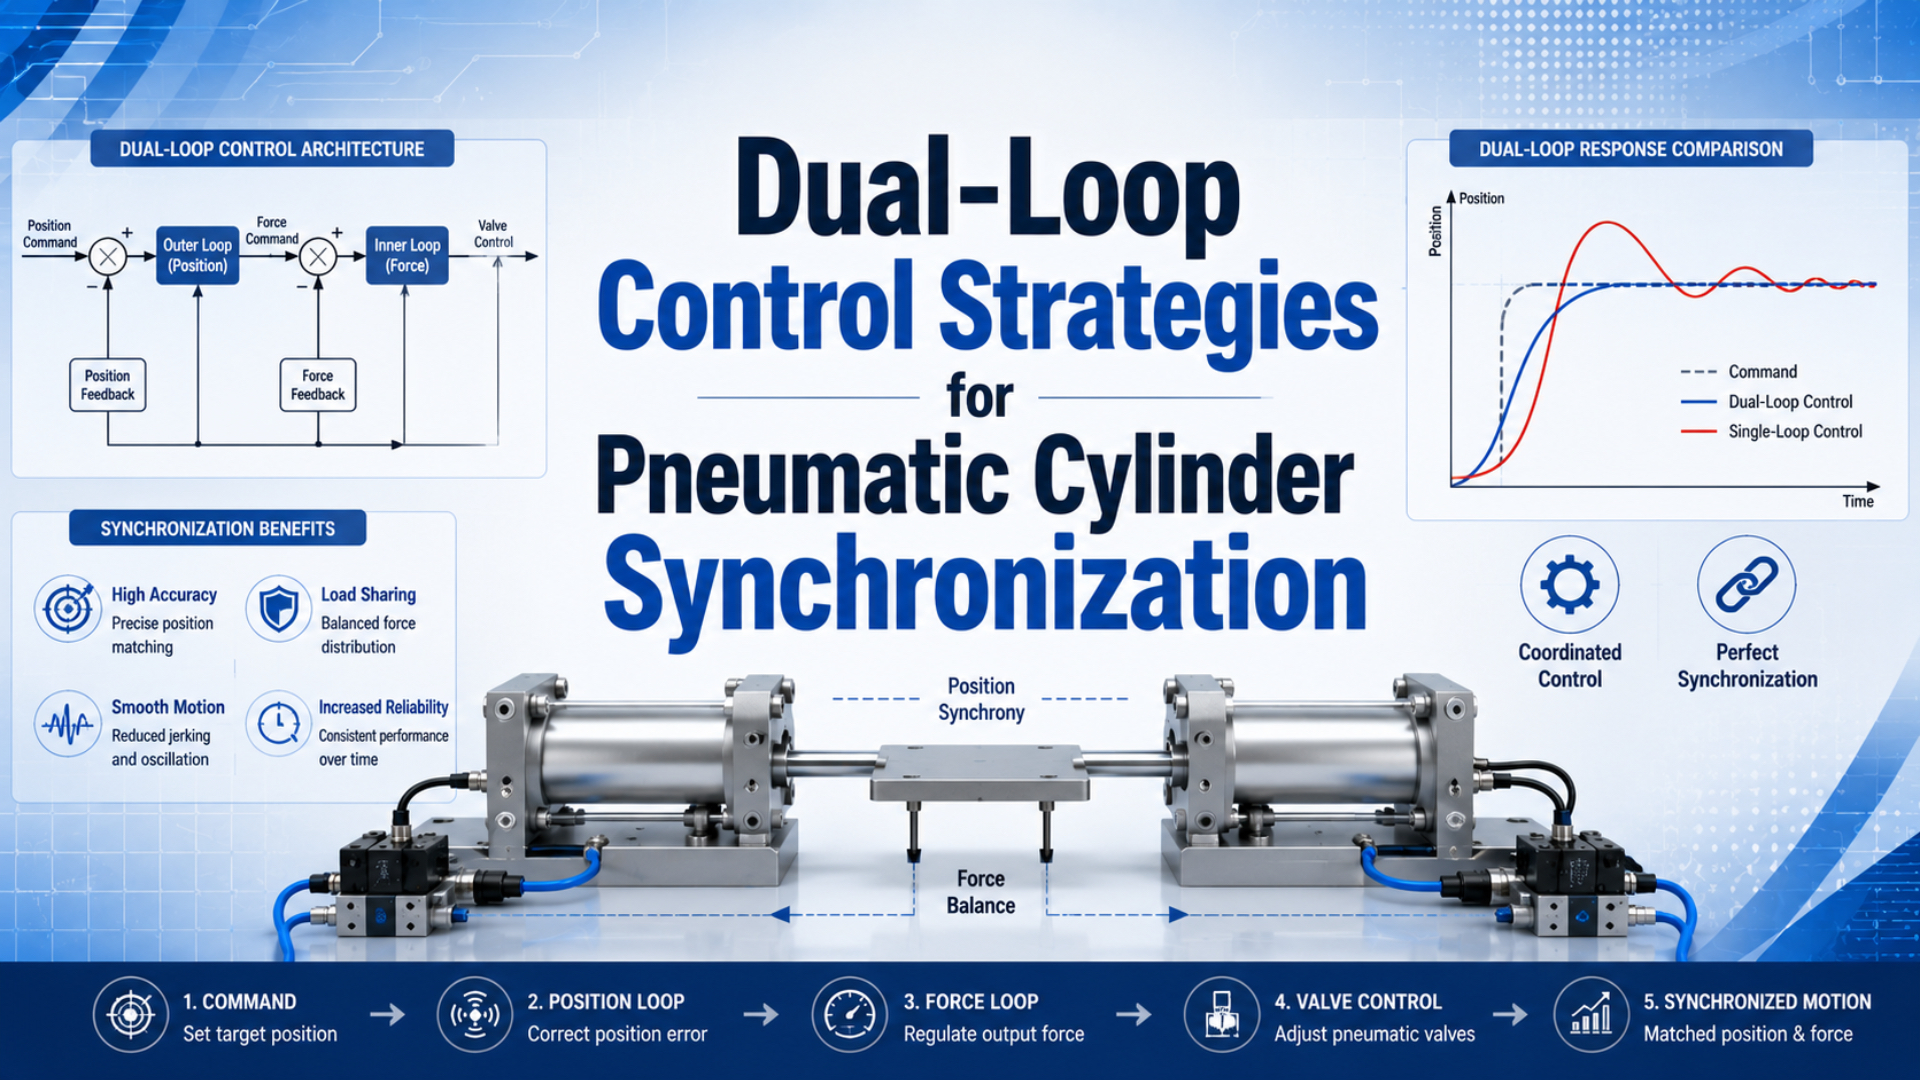
空圧シリンダのデュアルループ同期制御とは、フィードバック制御される2軸以上の軸について、異なる2つの課題を同時に解決しながら協調させることです。各シリンダが指令軌道に追従するとともに、シリンダ同士の位置関係も維持しなければなりません。シリンダ間の差だけを補正する制御では、各軸が遅れている、速度が不足している、または目標手前で停止している場合でも、相互の位置だけはそろって見えることがあります。
「デュアルループ」という用語は、どこまでを指すのか明確に定義する必要があります。各軸内の位置―速度カスケードを指す場合もあれば、個別軸制御と外側の同期ループを組み合わせた構成を指す場合もあります。適切な構成は、バルブ、フィードバック信号、荷重経路、コントローラのタイミング、機械に必要な異常応答によって決まります。
要点
- 2014年の研究では、軌道追従誤差と同期誤差の両方を用いて2本の空圧シリンダを制御しました。
- シリンダ位置が等しいだけでは、指令軌道に追従したことの証明にはなりません。
- サンプリングの時間ずれ、バルブ飽和、構造のたわみ、案内機構の不備は、ソフトウェアによる補正を無効にすることがあります。
- プロセス制御に用いる位置フィードバックが、そのまま安全機能になるわけではありません。
デュアルループによるシリンダ同期では、実際に何を制御しますか?
2本のシリンダを備えた空圧サーボシステムを対象とする2014年の実験研究では、軌道追従誤差とシリンダ間の同期誤差を組み合わせています(Meng et al.、2014年)。この区別によって、機械の軌道に追従しながら軸間の相対変位も制限する、実用的な制御目標が明確になります。
共通の荷重を動かす場合、コントローラは連携する次の2層として考えます。
- 軸制御:各シリンダ、バルブ、センサで1つの制御軸を構成します。そのループは、割り当てられた速度、位置、圧力、または力の指令に追従する必要があります。
- 同期制御:上位の演算で各軸を比較し、制限を設けた補正値を各軸の指令に加えます。
これは、複数のシリンダを1台の方向切換バルブへ接続することとは異なります。共通バルブは各シリンダへ同じ公称供給指令を与えますが、シール摩擦、チャンバ容積、ホース抵抗、荷重、形状の差は補正できません。能動的に同期させる各軸には、制御可能な最終制御要素と、重要な基準位置から得るフィードバックが必要です。
バルブには、動作点を中心として両方向の軸運動を変化させられる十分な制御余裕が必要です。まず比例バルブによる位置制御ガイドで説明するシステム境界を定め、その後に多軸誤差処理を追加します。調整前には空圧流量制御バルブのサイジングガイドを用いて空気流路を確認してください。小さすぎる、飽和している、バイアスが不適切である、またはアクチュエータから離れすぎているバルブを、同期制御で補うことはできません。
追従誤差と同期誤差は異なります
Mengらは、2つの軌道追従誤差と1つのシリンダ間同期誤差から結合フィードバックを構成しました(Meng et al.、2014年)。これらの経路を分けることで、見かけ上良好な同期波形によって、機械の指令動作に対する共通誤差が隠れるのを防げます。
を指令位置、を軸の測定位置とします。軌道追従誤差は、指令位置と各軸の測定位置との差です。
ここで、の単位はmmなどの位置単位です。各軸が指令に追従しているかを表します。
2軸の場合、同期誤差は測定した軸間の相対位置差です。
符号は、どちらのシリンダが先行しているかを示します。受入要件では、制御に符号付き値を使用し、合否判定には絶対値を使用できます。
軸の場合、仮想位置は次式で計算できます。
各軸には同期誤差が与えられます。これにより、すべての従軸に1つの実軸を追従させるのではなく、補正を分散できます。ただし、仮想平均値には独立した指令が含まれません。すべてのシリンダが10 mm遅れていれば、平均値も10 mm遅れ、すべてのがゼロになる可能性があります。
この考え方から、速度指令型の内側ループには次の制御則を使用できます。
この定義では、は補正後の速度基準、は軌道速度、とは位置誤差を速度補正へ変換する係数です。単位と符号は実装に一致させる必要があります。大きな誤差によって、バルブ、シリンダ、ガイド、荷重の能力を超える動作指令が生じないよう、補正量と加速度に制限を設けてください。
各軸の内側ループはどのように構成しますか?
2022年のASME論文では、空圧アクチュエータの位置制御の内側にバルブ位置制御を置く、2段のカスケードループが使用されています(Mandali and Dong、2022年)。この例からも、「デュアルループ」が位置―速度の固定構成だけを意味するわけではないことが分かります。内側ループの制御変数は、利用できるハードウェアと動特性に合わせる必要があります。
実用上よく使われる3つの構成を比較します。
| 軸制御構成 | 内側フィードバック | 外側フィードバック | 適した出発点 |
|---|---|---|---|
| 速度の外側に位置制御 | 推定または測定速度 | シリンダ位置 | 速度波形の整形が重要な動作プロファイル |
| 圧力または力の外側に位置制御 | チャンバ圧力、差圧、または力 | シリンダ位置 | 適切な圧力計測を備えた荷重依存プロセス |
| バルブ位置の外側にアクチュエータ位置制御 | スプール位置 | シリンダ位置 | 内蔵または外付けのスプールフィードバックを備えたサーボバルブ |
位置―速度制御は直感的ですが、数値微分によってセンサの量子化誤差と電気ノイズが増幅されます。フィルタ付き推定値は次式で表せます。
ここで、は推定速度、は秒単位のサンプリング周期であり、位置の単位によって速度の単位が決まります。フィルタはノイズを低減しますが、位相遅れを加えます。一律の時定数ではなく、実測ノイズと閉ループ安定性に基づいて選定してください。
内側ループの速度誤差はです。制限付きPI制御は、次のように表せます。
指令は比例バルブを駆動し、は任意のフィードフォワード項、は積分器の状態です。飽和関数は実際の指令限界を表します。バルブ指令が限界に張り付いている間も積分器が蓄積を続けないよう、アンチワインドアップを追加してください。
信号分解能だけから軸性能を判断しないでください。12ビット出力でも、スプールのオーバーラップ、ヒステリシス、流量不足、圧力低下、スティクション、構造の遊びは解消できません。比例流量制御バルブと比例圧力制御バルブの比較を参照し、選定した機器が実際にどの空圧変数を制御するのかを明確にしてください。
機械に適した多軸協調方式はどれですか?
Festoは、CPX-CMAXが最大8軸を並列かつ独立に動作させ、128個の位置セットを設定できるとしています(Festo CPX-CMAX、2026年閲覧)。「8軸」はコントローラの収容能力を示すもので、自動同期を意味しません。協調動作には、定義された基準、結合則、タイミング方式、機械レベルの異常応答が必要です。
| 方式 | 各軸が追従する対象 | 主な利点 | 主な制約 |
|---|---|---|---|
| マスタースレーブ | 測定した1つのマスター軸 | 信号の流れが単純 | マスターの追従誤差がすべてのスレーブへ伝わる |
| 仮想マスター | 平均値または生成したグループ状態 | 軸間の相対補正を分担できる | 測定平均値では共通モードの追従誤差が隠れることがある |
| クロスカップリング | 軌道誤差と軸間の相対誤差 | 追従と整列を直接扱える | 符号、制限、タイミング、安定性を慎重に解析する必要がある |
マスタースレーブ制御は、明確な機械的主軸を持つ機械に適しています。ただし、マスターも独立した軌道基準に追従することが前提です。マスターセンサの故障によってグループが有効な指令基準を失う場合や、対称な荷重分担が必要な場合には適性が低くなります。
仮想マスターには、通常、測定したシリンダ位置の平均だけでなく、生成した軌道状態を使用します。荷重分担のために測定平均値を使用する場合も、を別に保持してください。そうしなければ、軸間は非常によく一致していても、グループ全体がプロセス位置を外す可能性があります。
クロスカップリングは、相対変位自体がプロセス上のリスクになる場合に有効です。幅広いプラテン、フレーム、パネルでは、各シリンダの個別追従誤差が大きくなる前に、斜行やねじれが発生することがあります。それでも制御は第2の防御手段です。フレーム、外部ガイド、シリンダ取付け、荷重中心は、過拘束機構の中でアクチュエータ同士が力を掛け合わないよう設計する必要があります。
サンプリングとフィルタリングには誤差配分が必要です
2014年の2シリンダ研究では、2つの追従誤差と1つの同期誤差を別々のフィードバック量として扱っています(Meng et al.、2014年)。これらの信号は、ほぼ同じ時刻を表す必要があります。サンプリングの時間ずれとは測定時刻の差であり、機械軸がそろっていても見かけ上の位置差を生じさせます。
速度で動作している場合、サンプリングの時間ずれによる見かけの位置差は、おおよそ次式で表せます。
設計上の最大速度がで、2つの測定時刻が最大ずれる場合、タイミングによる誤差はです。これは設計例であり、一律の要件ではありません。軸速度が高い、または許容差が小さいほど、時間ずれの配分も小さくする必要があります。
総合的な測定誤差配分には、センサ精度、分解能、取付誤差、構造たわみ、入力変換時間、フィルタリング、時刻基準の整合を含めます。連続位置フィードバックは終端検出とは異なります。この違いは位置検出技術ガイドで説明しています。
プラットフォームが対応している場合、関連する制御タスクは共通クロックで実行します。実際のタスク周期とオーバーランを記録してください。公称更新周期が短くても、閉ループ帯域幅が高いとは限りません。安定して応答できる範囲は、バルブ動特性、空圧容積、伝達遅延、フィルタ、機械共振によって制約されます。
フィルタは、信号に必要な範囲にとどめてください。強いローパスフィルタを使用すると、速度波形は滑らかに見えても、フレームの直角度を保つ補正が遅れます。同期させた生信号とフィルタ後信号から各フィルタを評価し、その遅延を安定性評価に含めます。
システムはどのような手順で試運転しますか?
CPX-CMAXは128個の位置セットを設定できますが、Festoは試運転と設定を明示的な作業として説明しています(Festo CPX-CMAX、2026年閲覧)。同期機械では、すべてのループを同時に調整すると、バルブ能力、機構、フィードバック極性、コントローラ間の干渉を切り分けにくくなるため、順序立てた試験が必要です。
1. 低エネルギー状態で機構を確認します
同期補正を切り離すか制限します。案内機構、取付けの整列、荷重中心、キャリッジの回転、ホース配管、引っ掛かりがないことを確認してください。ピストンやキャリッジのセンサ位置だけでなく、実際の生産基準位置を測定します。柔軟なプラテンでは、両方のフィードバック位置が一致していても変形することがあります。
2. 各信号と指令方向を確認します
圧力と出力を控えめに制限し、1軸ずつ動かします。位置のスケーリング、符号、基準点、移動限界、バルブ中立点、伸長・収縮指令、センサの妥当性、停止応答を確認してください。クロスカップリングの符号を誤ると、補正が発散へ変わります。
3. 各軸の内側ループを個別に調整します
実際に使用するバルブ、チューブ、荷重、圧力、動作方向で調整します。最初はフィードフォワードと積分動作を無効にするか、厳しく制限してください。位置、推定速度、利用できる場合は両チャンバ圧力、バルブ指令を監視しながら、必要なフィードバック動作だけを増やします。伸長時と収縮時で動特性が異なる場合は、それぞれ個別に調整します。
当社の経験では、最初に確認すべき最も有効な診断情報はバルブ指令波形です。指令が限界に張り付いている場合、ゲインの問題より先に、流量、圧力、力の余裕不足を疑います。目標付近で指令が何度も反転する場合は、遅延、摩擦、中立特性、フィルタリング、過大なゲインを確認します。
4. 結合前に軌道追従を試験します
すべての独立軸へ同じ控えめな動作プロファイルを指令します。各軸の追従誤差と飽和を記録してください。1軸が出力限界に張り付いたままでなければ追従できない場合、同期ゲインを追加しても不足している流量や力は生まれません。ハードウェアを修正するか、動作プロファイルの要求を下げます。
5. 制限付き同期補正を追加します
小さな結合ゲインと明示的な補正制限から始めます。既知の偏荷重を加え、両方向で動作を繰り返します。記録した誤差が改善し、振動、出力チャタリング、過大な圧力差、機械的な力の掛け合いが生じない範囲でのみ結合を強めます。
6. 異常を実際に発生させて確認します
センサ切断、フィードバック固定、範囲外値、タスク期限超過、バルブ飽和、供給圧力低下、通信喪失、電源遮断を試験します。実際の荷重を使用し、指定状態へ移行することを確認してください。コントローラの異常ビットだけで空圧エネルギーが除去される、または垂直荷重が保持されるとは考えないでください。
異常処理は通常制御とは別に設計します
ISO 4414:2010は、空圧システムの重大な危険源を扱う第3版、全38ページの規格で、2021年に現行規格であることが確認されています(ISO)。通常の同期フィードバックはプロセス制御を改善できますが、自動的に安全定格を満たすわけではありません。必要な安全状態は、機械のリスクアセスメントと妥当性確認済みのアーキテクチャから定める必要があります。
プロセス偏差と安全関連異常には、別々のしきい値と動作を使用します。
| 状態 | 制御システムの応答 | 設計時の確認事項 |
|---|---|---|
| 小さな同期誤差 | 制限付き補正を適用 | 飽和せずに補正できる制御余裕があるか |
| 追従誤差が継続 | プロファイルを下げる、またはプロセスを停止 | 軸が流量制限、過負荷、拘束、漏れの状態にないか |
| センサ信号が不合理 | 通常の同期制御を禁止し、指定した異常状態へ移行 | 残りのフィードバックだけで安全状態を証明できるか |
| 軸間隔が過大 | リスクアセスメントで定めた停止方策を実行 | 急停止によって斜行や荷重落下のリスクが増えないか |
| 電源または空気源の喪失 | 定義した状態へ移行、またはその状態を維持 | ブレーキ、拘束、排気機能、蓄積エネルギー制御が必要か |
ISO 13849-1:2023は、電気、油圧、空圧、機械技術にわたる制御システムの安全関連部に適用されますが、特定機械の安全機能や要求パフォーマンスレベルを定めるものではありません(ISO)。同期監視によって安全機能を開始する場合、その機能は通常の動作アルゴリズムとは分けて設計し、妥当性を確認してください。
差圧は診断に利用できますが、連続位置フィードバックの代わりにはなりません。形状、摩擦、閉じ込め容積、外部荷重によって、2本のシリンダの圧力が近くても位置が異なることがあります。同様に、冗長センサによって安全インテグリティが向上するのは、そのアーキテクチャ、診断範囲、共通原因への耐性、妥当性確認が要求機能を満たす場合に限られます。
受入試験では何を記録する必要がありますか?
ISO 4414:2010は、設計、製作、改造、据付け、調整、連続運転、保全、意図した用途での信頼できる使用を対象としています(ISO)。したがって、同期性能を示すには、最終位置を1回測定するだけでは不十分です。保全後やレシピ変更後にも結果を再現できるよう、ハードウェア、ソフトウェア、運転条件、時刻基準、外乱、測定誤差を記録してください。
試験前に次の指標を確定します。
| 指標 | 定義 | 重要な理由 |
|---|---|---|
| 最大動的同期誤差 | 指令動作中の最大相対位置誤差 | 荷重移動中の斜行リスクを捉える |
| 終端位置同期誤差 | 指定した整定時間後の相対誤差 | 最終的な整列を確認する |
| 軌道追従誤差 | 指令位置から各軸の測定位置を引いた値 | 相対誤差に隠れる共通モード遅れを検出する |
| 整定時間 | 必要なすべての誤差が許容帯内に入り、その状態を維持するまでの時間 | 次のプロセス工程を安全に開始できる最短時刻を定める |
| バルブ飽和 | 指令限界でのピーク値と滞留時間 | 制御余裕の不足を明らかにする |
| 動的圧力余裕 | 動作中のバルブ入口圧力とチャンバ圧力 | 調整上の症状と空圧能力不足を切り分ける |
| 異常応答時間 | 異常検出から機械が定義状態へ到達するまでの時間 | リスクアセスメントで定めた停止要件の根拠になる |
シリンダとバルブの型式、内径、ストローク、センサ種類、ガイド構成、荷重、設置方向、供給圧力、チューブ寸法、タスク周期、サンプリング時間ずれ、フィルタ、ゲイン、フィードフォワード、出力制限、ソフトウェア改訂、温度、暖機状態、試験サイクル数も記録します。これらの条件がなければ、mm単位の結果を別の機械へ責任を持って適用することはできません。
両方向および代表的な荷重範囲の両端で受入試験を実施します。荷重中心の移動や、制御された供給圧力変動など、システムが許容すべき外乱も加えてください。許容差が小さい場合は、プロセス基準位置で独立測定を行い、コントローラのフィードバックと比較します。
最も有用な診断グラフでは、基準位置、すべての測定位置、追従誤差、同期誤差、バルブ指令、コントローラ状態、関連圧力を1つの時刻基準で表示します。この波形から、制限要因が結合制御、個別軸、空気流路、機構、異常遷移のどこにあるかを判断できます。
プロジェクトレビューをご希望の場合は、同じ波形に部品型式、動作プロファイル、荷重、必要な異常時状態を添え、技術お問い合わせページからお送りください。発行元と技術体制についてはベプト空圧についてをご覧いただけます。この記録があれば、問題を根拠のない単一の精度値に単純化せず、バルブの制御余裕、センサタイミング、機械案内について具体的に検討できます。
空圧シリンダ同期に関するFAQ:技術者は何を確認すべきですか?
ISO 13849-1:2023は、機械制御安全規格の第4版であり、空圧技術を明示的に含んでいます(ISO)。次の5つの回答では、精度、軸数、バルブ選定、タイミング、異常時動作を実際のハードウェアと受入試験に結び付けながら、通常の同期性能と機械固有の安全要件を区別します。
1台の方向切換バルブで2本の空圧シリンダを同期できますか?
おおよそ同時に動かすことはできますが、1台のバルブでは、摩擦、荷重、ホース、チャンバ、形状の差を個別に補正できません。高い同期精度が必要な場合は、関連する各軸からのフィードバックと、その動作を個別に変えられる制御手段が必要です。機械式リンクや流量分配器で課題の性質を変えることはできますが、それでも用途ごとの確認が必要です。
デュアルループ空圧システムでは、どの程度の同期精度を実現できますか?
一律の精度値はありません。結果は、センサ基準位置、タイミング、バルブの制御余裕、空気容積、摩擦、ガイド剛性、荷重、動作プロファイル、温度、フィルタリング、受入基準の定義によって変わります。動的限界と整定後限界を分けて定め、負荷を載せた実機で同期波形を記録し、プロセス許容差に応じて独立測定を行って確認してください。
すべてのデュアルループシステムに内側の速度ループが必要ですか?
いいえ。速度内側ループは、特に動作波形の整形や速度外乱の抑制が必要な場合に有効な選択肢の1つです。ほかにも、スプール位置、圧力、力を内側ループで制御する方式があります。バルブとセンサの構成から制御変数を選び、内側ループが上位機能より速く応答することを確認してください。
仮想マスターはマスタースレーブ制御より優れていますか?
どちらかが常に優れているわけではありません。マスタースレーブ制御は単純ですが、実マスターの追従誤差を伝えることがあります。測定平均値は相対補正を分担できますが、共通モードの遅れを隠す可能性があります。指令追従と整列を別々に制御・記録する必要がある場合は、生成した軌道基準とクロスカップリング誤差を組み合わせる方が明確なことがあります。
位置センサが1台故障した場合、どうすべきですか?
コントローラは、不合理、固定、欠落、不整合のあるフィードバックを検出し、リスクアセスメントで定めた状態へ移行する必要があります。故障した軸の位置が不明なため、残りのセンサだけで運転を続けても自動的に安全になるわけではありません。その応答が安全機能を担う場合は、通常の制御ロジックだけに依存せず、要求を満たす安全関連アーキテクチャとして実装し、妥当性を確認してください。
出典・技術資料
- Meng et al.、2シリンダ空圧サーボ同期に関する研究、Journal of Zhejiang University SCIENCE C、2014年、DOI 10.1631/jzus.C1300360。
- Mandali and Dong、「Modeling and Cascade Control of a Pneumatic Positioning System」、Journal of Dynamic Systems, Measurement, and Control、2022年、DOI 10.1115/1.4053966。
- Festo CPX-CMAX軸コントローラ資料、2026年閲覧。
- ISO 4414:2010、空圧、システムおよびその機器の一般規則並びに安全要求事項。
- ISO 13849-1:2023、制御システムの安全関連部。