
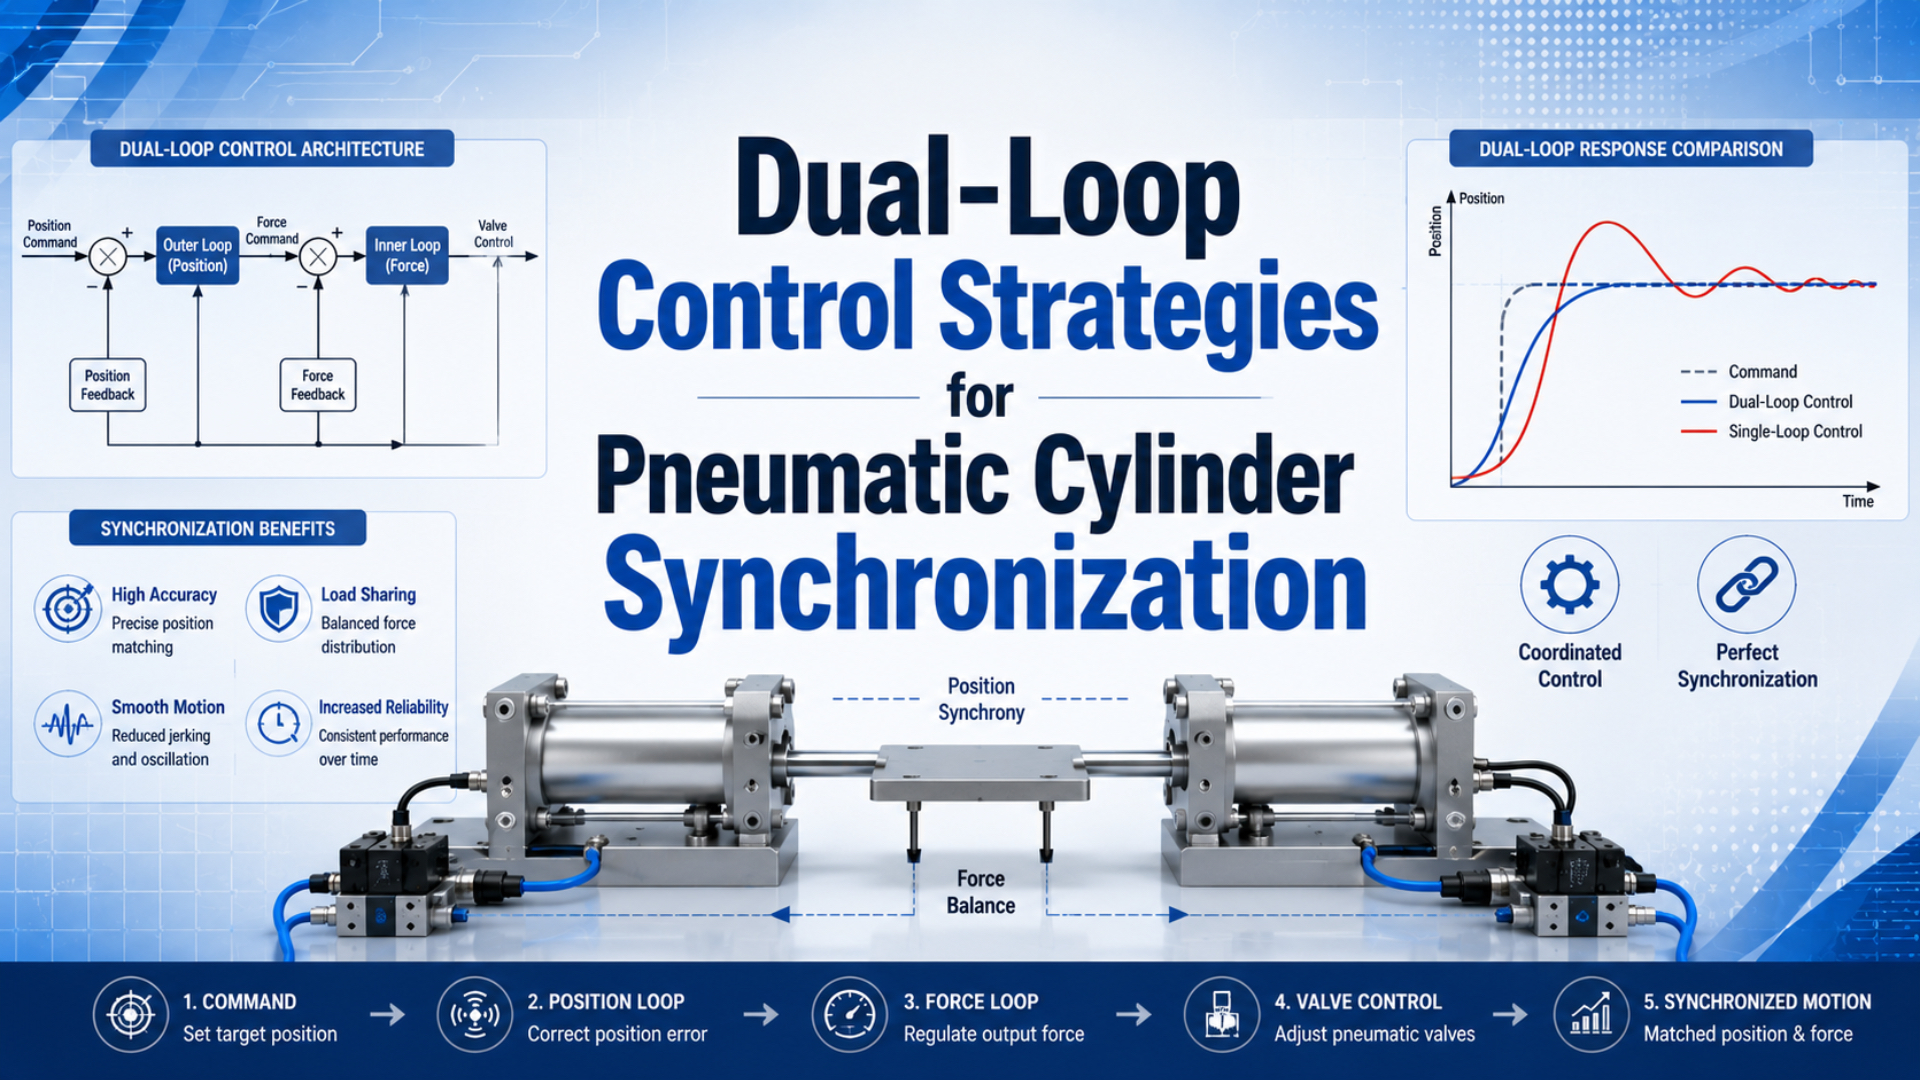
Двухконтурная синхронизация пневматических цилиндров координирует две или более оси с обратной связью, решая две разные задачи: каждый цилиндр должен следовать заданной траектории, а цилиндры должны сохранять взаимное выравнивание. Контроллер, который корректирует только разницу между цилиндрами, может удерживать их рядом, даже если все оси запаздывают, движутся слишком медленно или не доходят до заданной точки.
Термин «двухконтурное управление» требует чётких границ. Он может означать каскад внутри каждой оси, например внешний контур положения с внутренним контуром скорости, либо индивидуальное управление осями с внешним контуром синхронизации. Подходящая структура зависит от распределителя, сигнала обратной связи, пути передачи нагрузки, временных характеристик контроллера и требуемой реакции машины на отказ.
Главное
- В исследовании 2014 года двумя пневматическими цилиндрами управляли с учётом как ошибок слежения за траекторией, так и ошибки синхронизации.
- Равенство положений цилиндров не доказывает, что заданная траектория соблюдается.
- Временной сдвиг выборки, насыщение распределителя, податливость конструкции и неудовлетворительная система направляющих могут свести на нет программную коррекцию.
- Обратная связь по положению, применяемая для управления процессом, не становится автоматически функцией безопасности.
Чем в действительности управляет двухконтурная синхронизация цилиндров?
В экспериментальном исследовании 2014 года двухцилиндровой пневматической сервосистемы ошибки слежения за траекторией объединили с ошибкой синхронизации между цилиндрами (Meng и др., 2014). Это различие определяет полезную цель управления: следовать траектории машины и одновременно ограничивать относительное смещение осей.
Для общей нагрузки контроллер удобно рассматривать как два согласованных уровня:
- Управление осью: каждый цилиндр, распределитель и датчик образуют управляемую ось движения. Её контур должен отслеживать заданное значение скорости, положения, давления или усилия.
- Управление синхронизацией: верхнеуровневый расчёт сравнивает оси и добавляет ограниченную коррекцию к команде каждой оси.
Это не то же самое, что подключить несколько цилиндров к одному распределителю. Общий распределитель подаёт цилиндрам одинаковую номинальную команду, но не может компенсировать различия в трении уплотнений, объёме полостей, сопротивлении шлангов, нагрузке или геометрии. Каждой активно синхронизируемой оси нужны управляемый исполнительный элемент и обратная связь от значимой для процесса базы отсчёта.
Распределитель должен обладать достаточной управляющей способностью, чтобы изменять движение оси в обоих направлениях относительно рабочей точки. Начните с определения границ системы по руководству по управлению положением с помощью пропорционального распределителя, затем добавьте обработку ошибок нескольких осей. Перед настройкой проверьте пневматический тракт по руководству по подбору пневматического регулятора расхода. Синхронизация не компенсирует недостаточную пропускную способность распределителя, его насыщение, неправильное смещение или чрезмерное удаление от привода.
Ошибка слежения и ошибка синхронизации — не одно и то же
Meng и соавторы сформировали связанную обратную связь из двух ошибок слежения за траекторией и одной ошибки синхронизации между цилиндрами (Meng и др., 2014). Разделение этих каналов не позволяет внешне хорошему графику синхронизации скрыть общую ошибку относительно заданного движения машины.
Пусть — заданное положение, а — измеренное положение оси . Ошибка слежения за траекторией — это разность между заданным положением и измеренным положением одной оси:
Здесь имеет единицы длины, например миллиметры. Эта величина показывает, следует ли каждая ось заданию.
Для двух осей ошибка синхронизации представляет собой относительную разность измеренных положений:
Знак показывает, какой цилиндр опережает. В критерии приёмки для управления можно использовать величину со знаком, а для оценки «годен/не годен» — абсолютное значение .
Для осей виртуальное положение можно вычислить так:
Тогда каждая ось получает ошибку синхронизации . Это распределяет коррекцию, а не заставляет все ведомые оси копировать одну физическую ведущую. Однако виртуальное среднее не содержит независимого задания. Если все цилиндры отстают на 10 мм, их среднее также отстаёт на 10 мм, а каждое значение по-прежнему может быть равно нулю.
Отсюда следует полезный закон управления для внутреннего контура с заданием скорости:
В этом выражении — скорректированное задание скорости, — скорость по траектории, а и преобразуют ошибки положения в коррекции скорости. Их единицы измерения и знаки должны соответствовать реализации. Ограничьте коррекцию и ускорение, чтобы большая ошибка не потребовала движения, превышающего возможности распределителя, цилиндра, направляющей или нагрузки.
Как следует строить внутренние контуры осей?
В статье ASME 2022 года использовались два каскадных контура: управление положением распределителя внутри контура положения пневматического привода (Mandali и Dong, 2022). Этот пример показывает, почему «двухконтурное управление» не означает одну неизменную каскадную схему с внешним контуром положения и внутренним контуром скорости. Внутренняя управляемая величина должна соответствовать доступному оборудованию и его динамике.
Достаточно распространены три практические архитектуры:
| Архитектура оси | Внутренняя обратная связь | Внешняя обратная связь | Подходящая отправная точка |
|---|---|---|---|
| Контур положения с внутренним контуром скорости | Расчётная или измеренная скорость | Положение цилиндра | Профили движения, где важно формировать скорость |
| Контур положения с внутренним контуром давления или усилия | Давление в полости, перепад давления или усилие | Положение цилиндра | Чувствительные к нагрузке процессы при наличии подходящих датчиков давления |
| Контур положения привода с внутренним контуром положения золотника | Положение золотника | Положение цилиндра | Сервоклапаны со встроенной или внешней обратной связью по золотнику |
Схема с внешним контуром положения и внутренним контуром скорости интуитивно понятна, однако численное дифференцирование усиливает квантование датчика и электрические помехи. Отфильтрованную оценку можно записать так:
Здесь — расчётная скорость, — интервал дискретизации в секундах, а единицы положения определяют единицы скорости. Фильтр уменьшает шум, но добавляет фазовое запаздывание. Подбирайте его по измеренному шуму и устойчивости замкнутого контура, а не по универсальной постоянной времени.
Ошибка внутреннего контура скорости равна . Ограниченная ПИ-реализация может иметь следующий вид:
Команда управляет пропорциональным распределителем, — необязательная составляющая прямого управления, а — состояние интегратора. Функция насыщения отражает реальные пределы команды. Добавьте защиту от интегрального насыщения, чтобы интегратор не продолжал накапливать ошибку, пока команда распределителя удерживается на предельном значении.
Не судите о характеристиках оси только по разрешению сигнала. 12-разрядный выход не устраняет перекрытие золотника, гистерезис, недостаточный расход, падение давления, прерывистое трение или люфт конструкции. По материалу сравнение пропорционального управления расходом и давлением уточните, какую именно пневматическую величину регулирует выбранное устройство.
Какая стратегия координации нескольких осей подходит машине?
Festo указывает, что CPX-CMAX может параллельно и независимо управлять максимум восемью осями и содержит 128 настраиваемых наборов положений (Festo CPX-CMAX, дата обращения: 2026). «Восемь осей» характеризует возможности контроллера, а не автоматическую синхронизацию. Для согласованного движения всё равно нужны определённые задание, закон связи, метод синхронизации по времени и реакция машины на отказ.
| Стратегия | Чему следует каждая ось | Главное преимущество | Основное ограничение |
|---|---|---|---|
| Ведущая — ведомая | Одной измеренной ведущей оси | Простая передача сигналов | Ошибка слежения ведущей оси распространяется на все ведомые |
| Виртуальная ведущая | Усреднённому или сформированному состоянию группы | Распределяет относительную коррекцию между осями | Измеренное среднее может скрывать общую ошибку слежения |
| Перекрёстно-связанная | Ошибке траектории и относительным ошибкам осей | Непосредственно учитывает слежение и выравнивание | Требует тщательной проверки знаков, ограничений, времени и устойчивости |
Схема «ведущая — ведомая» подходит машине с одной физически обоснованной механической ведущей осью при условии, что сама ведущая также следует независимому заданию траектории. Такой вариант менее удачен, если отказ датчика ведущей лишит группу действительного задания или если нагрузка должна распределяться симметрично.
Виртуальной ведущей обычно должно быть сформированное состояние траектории, а не простое среднее измеренных положений цилиндров. Если измеренное среднее используется для распределения нагрузки, сохраняйте отдельно. Иначе контроллер может обеспечить превосходное согласование осей, но вся группа не попадёт в требуемое технологическое положение.
Перекрёстная связь полезна, когда относительное смещение само по себе создаёт технологический риск. Широкая плита, рама или панель может перекоситься до того, как у любого цилиндра появится большая индивидуальная ошибка слежения. Но даже в этом случае управление — лишь вторая линия защиты. Рама, внешние направляющие, крепление цилиндров и положение центра нагрузки должны исключать взаимное противодействие приводов в статически переопределённом механизме.
Для дискретизации и фильтрации нужен бюджет ошибок
В исследовании двух цилиндров 2014 года две ошибки слежения и одна ошибка синхронизации рассматривались как отдельные величины обратной связи (Meng и др., 2014). Эти сигналы должны относиться практически к одному моменту времени. Временной сдвиг выборки — это разница во времени их измерения, которая создаёт кажущееся рассогласование положений даже при механически выровненных осях.
Для движения со скоростью кажущееся рассогласование из-за временного сдвига выборки приблизительно равно:
Если расчётная максимальная скорость составляет , а два измерения могут быть разнесены на , временная составляющая будет равна примерно . Это расчётный пример, а не универсальное требование. Для более быстрой оси или более жёсткого допуска нужен меньший допустимый сдвиг.
Общий бюджет измерения должен учитывать точность и разрешение датчиков, погрешность установки, деформацию конструкции, время преобразования входных сигналов, фильтрацию и согласование временных баз. Непрерывная обратная связь по положению отличается от контроля конечных положений; эта граница разобрана в руководстве по технологиям определения положения.
Если платформа позволяет, запускайте взаимосвязанные задачи управления от общего тактового сигнала. Регистрируйте фактический период выполнения задач и его превышения. Номинально высокая частота обновления не гарантирует широкой полосы пропускания замкнутого контура: устойчивую реакцию всё равно ограничивают динамика распределителя, объём воздуха, транспортное запаздывание, фильтры и механический резонанс.
Фильтруйте ровно настолько, насколько требует сигнал. Агрессивный фильтр нижних частот может сделать график скорости плавным, но задержать коррекцию, удерживающую раму без перекоса. Оценивайте каждый фильтр по синхронизированным необработанным и отфильтрованным графикам, а затем включайте его задержку в анализ устойчивости.
Как проводить пусконаладку системы?
CPX-CMAX предлагает 128 настраиваемых наборов положений, однако Festo по-прежнему описывает ввод в эксплуатацию и конфигурирование как отдельные задачи (Festo CPX-CMAX, дата обращения: 2026). Синхронизированной машине нужна упорядоченная последовательность испытаний: одновременная настройка всех контуров мешает отделить ограничения распределителей и механики, полярность обратной связи и взаимодействие регуляторов.
1. Проверьте механику при низкой энергии
Отключите или ограничьте коррекцию синхронизации. Проверьте направляющие, соосность креплений, положение центра нагрузки, поворот каретки, прокладку шлангов и отсутствие заеданий. Измеряйте производственную базу отсчёта, а не только положение поршня или датчика каретки. Гибкая плита может деформироваться, хотя оба положения по обратной связи совпадают.
2. Проверьте каждый сигнал и направление команды
Перемещайте по одной оси с пониженными давлением и пределами выходного сигнала. Проверьте масштаб и знак положения, базу отсчёта, пределы хода, нейтраль распределителя, команды выдвижения и втягивания, достоверность сигнала датчика и реакцию на останов. Ошибка знака в перекрёстной связи превращает коррекцию в расхождение.
3. Настройте внутренний контур каждой оси отдельно
Используйте предусмотренные распределитель, трубки, полезную нагрузку, давление и направление движения. Начинайте с отключённых или жёстко ограниченных прямого управления и интегральной составляющей. Увеличивайте только необходимое действие обратной связи, контролируя положение, расчётную скорость, давление в обеих полостях, если оно доступно, и команду распределителя. Если динамика выдвижения и втягивания различается, настраивайте их отдельно.
По нашему опыту, наиболее информативный первый диагностический сигнал — график команды распределителя. Команда, которая остаётся на предельном значении, прежде всего указывает на недостаточный расход, давление или запас усилия, а не на проблему коэффициентов. Если команда многократно меняет знак около цели, следует проверить задержку, трение, поведение в нейтрали, фильтрацию и чрезмерное усиление.
4. Проверьте слежение за траекторией до включения связи
Задайте каждой независимой оси один и тот же щадящий профиль. Зарегистрируйте индивидуальные ошибки слежения и насыщение. Если одна ось не может следовать заданию, не выходя из предельного значения, увеличение коэффициента синхронизации не создаст недостающие расход или усилие. Исправьте оборудование либо уменьшите требования профиля.
5. Добавьте ограниченную коррекцию синхронизации
Начните с небольшого коэффициента связи и явных пределов коррекции. Создайте известное смещение нагрузки и повторите движение в обоих направлениях. Увеличивайте связь только пока зарегистрированные ошибки уменьшаются без колебаний, дребезга выходного сигнала, чрезмерного перепада давления или механической борьбы приводов.
6. Испытайте отказы
Проверьте обрыв датчика, зависший сигнал обратной связи, выход за диапазон, пропуск сроков выполнения задачи, насыщение распределителя, низкое давление питания, потерю связи и отключение электропитания. С реальной полезной нагрузкой подтвердите переход в заданное состояние. Не предполагайте, что бит ошибки контроллера удаляет пневматическую энергию или удерживает вертикальную нагрузку.
Обработка отказов отделена от нормального управления
ISO 4414:2010 — стандарт третьего издания объёмом 38 страниц, охватывающий существенные опасности в пневматических системах; его актуальность была подтверждена в 2021 году (ISO). Обычная обратная связь синхронизации может улучшить управление процессом, но она не получает автоматически аттестацию безопасности. Требуемое безопасное состояние должно следовать из оценки рисков машины и валидированной архитектуры.
Используйте отдельные пороги и действия для технологического отклонения и отказов, связанных с безопасностью:
| Состояние | Реакция системы управления | Вопрос проектирования |
|---|---|---|
| Небольшая ошибка синхронизации | Применить ограниченную коррекцию | Доступен ли запас управления без насыщения? |
| Устойчивая ошибка слежения | Уменьшить требования профиля или остановить процесс | Ограничена ли ось расходом, перегружена, заклинила или имеет утечку? |
| Недостоверный сигнал датчика | Запретить нормальную синхронизацию и перейти в заданное аварийное состояние | Может ли оставшаяся обратная связь подтвердить безопасное состояние? |
| Чрезмерное расхождение осей | Выполнить стратегию останова, определённую оценкой рисков | Не усилит ли резкий останов перекос или риск падения нагрузки? |
| Потеря электроэнергии или воздуха | Перейти в определённое состояние или сохранить его | Нужны ли тормоз, удерживающее устройство, сброс давления или контроль запасённой энергии? |
ISO 13849-1:2023 распространяется на связанные с безопасностью части систем управления, использующие электрические, гидравлические, пневматические и механические технологии, но не назначает функцию безопасности или требуемый уровень эффективности для конкретной машины (ISO). Если контроль синхронизации инициирует функцию безопасности, проектируйте и валидируйте её отдельно от обычного алгоритма движения.
Перепад давления может быть полезен для диагностики, но не заменяет непрерывную обратную связь по положению. Давление в двух цилиндрах может быть одинаковым при разных положениях из-за геометрии, трения, запертого объёма или внешней нагрузки. Аналогично, резервный датчик повышает целостность безопасности только тогда, когда его архитектура, диагностическое покрытие, подверженность отказам по общей причине и валидация соответствуют требуемой функции.
Что должен фиксировать приёмочный тест?
ISO 4414:2010 охватывает проектирование, изготовление, модернизацию, монтаж, регулировку, бесперебойную работу, техническое обслуживание и надёжное применение по назначению (ISO). Поэтому для заявления о синхронизации недостаточно одного измерения конечного положения. Зафиксируйте оборудование, программное обеспечение, рабочие условия, временную базу, возмущения и измеренные ошибки, необходимые для воспроизведения результата после обслуживания или изменения технологической программы.
До испытания утвердите следующие показатели:
| Показатель | Определение | Почему он важен |
|---|---|---|
| Максимальная динамическая ошибка синхронизации | Наибольшая относительная ошибка положения во время заданного движения | Отражает риск перекоса движущейся нагрузки |
| Ошибка синхронизации в конечном положении | Относительная ошибка после заданного интервала установления | Подтверждает окончательное выравнивание |
| Ошибка слежения за траекторией | Заданное положение минус измеренное положение каждой оси | Обнаруживает общее запаздывание, скрытое относительной ошибкой |
| Время установления | Время, после которого все требуемые ошибки остаются в заданных пределах | Определяет самый ранний безопасный момент следующей технологической операции |
| Насыщение распределителя | Пиковое значение и время нахождения команды на пределе | Выявляет недостаточный запас управления |
| Динамический запас давления | Давление на входе распределителя и в полостях во время движения | Отделяет симптомы настройки от ограничений пневмосистемы |
| Время реакции на отказ | Время от обнаружения отказа до достижения заданного состояния машины | Подтверждает требование к останову, установленное оценкой рисков |
Также запишите модели цилиндров и распределителей, диаметр поршня, ход, тип датчиков, расположение направляющих, полезную нагрузку, ориентацию, давление питания, размеры трубок, периоды задач, временной сдвиг выборки, фильтры, коэффициенты, прямое управление, выходные пределы, версию ПО, температуру, состояние прогрева и число испытательных циклов. Без этих условий результат в миллиметрах нельзя обоснованно переносить на другую машину.
Проведите приёмку в обоих направлениях и при характерных крайних значениях полезной нагрузки. Внесите возмущения, которые система должна выдерживать, например смещение центра нагрузки или контролируемое изменение давления питания. При жёстком технологическом допуске сравнивайте обратную связь контроллера с независимым измерением в производственной базе отсчёта.
Наиболее полезный диагностический график использует одну временную базу для заданного положения, всех измеренных положений, ошибок слежения, ошибок синхронизации, команд распределителей, состояния контроллера и значимых значений давления. Такой график показывает, где возникло ограничение: в связи осей, отдельной оси, пневматическом тракте, механике или переходе в аварийное состояние.
Для анализа проекта отправьте этот же график вместе с моделями компонентов, профилем движения, нагрузкой и требуемым аварийным состоянием через страницу технических запросов. Сведения об издателе и инженерной компетенции приведены на странице о компании Бепто Пневматик. Такой комплект позволяет обсудить запас управления распределителя, синхронизацию датчиков и механические направляющие, не сводя задачу к одному неподтверждённому значению точности.
Часто задаваемые вопросы о синхронизации пневматических цилиндров: что проверять инженерам?
ISO 13849-1:2023 — четвёртое издание стандарта безопасности систем управления машин, прямо охватывающее пневматическую технологию (ISO). Следующие пять ответов отделяют обычные характеристики синхронизации от требований безопасности конкретной машины и связывают точность, число осей, выбор распределителя, временные параметры и поведение при отказе с фактическим оборудованием и приёмочным испытанием.
Могут ли два пневматических цилиндра синхронизироваться от одного распределителя?
Они могут двигаться приблизительно согласованно, но один распределитель не обеспечивает независимую коррекцию различий в трении, нагрузке, шлангах, объёме полостей или геометрии. Для точной синхронизации нужны обратная связь от каждой значимой оси и управляемый способ изменять её движение. Механическая связь или делитель потока могут изменить характер задачи, однако их всё равно необходимо проверять в конкретном применении.
Какой точности синхронизации может достичь двухконтурная пневматическая система?
Универсального значения точности не существует. Результат зависит от точки отсчёта датчика, временных характеристик, запаса управления распределителя, объёма воздуха, трения, жёсткости направляющих, полезной нагрузки, профиля движения, температуры, фильтрации и определения критериев приёмки. Задавайте динамические и установившиеся пределы отдельно, затем проверяйте нагруженную машину по синхронизированным графикам и независимому измерению там, где этого требует технологический допуск.
Всем ли двухконтурным системам нужен внутренний контур скорости?
Нет. Внутренний контур скорости — один из полезных вариантов, особенно когда контроллер должен формировать движение и подавлять возмущения скорости. В других системах внутренний контур замыкают по положению золотника, давлению или усилию. Выбирайте управляемую величину исходя из архитектуры распределителя и датчиков, затем подтвердите, что внутренний контур быстрее поддерживаемой им функции верхнего уровня.
Виртуальная ведущая лучше схемы «ведущая — ведомая»?
Ни один из вариантов не является безусловно лучшим. Схема «ведущая — ведомая» проста, но может распространить ошибку слежения физической ведущей на все ведомые оси. Измеренное среднее распределяет относительную коррекцию, но способно скрыть общее запаздывание. Сформированное задание траектории вместе с перекрёстно-связанной ошибкой часто понятнее, когда слежение за командой и взаимное выравнивание требуется контролировать и регистрировать независимо.
Что должно произойти при отказе одного датчика положения?
Контроллер должен обнаружить недостоверный, зависший, отсутствующий или противоречивый сигнал обратной связи и перейти в состояние, определённое оценкой рисков. Продолжение работы по оставшимся датчикам не является автоматически безопасным, поскольку положение отказавшей оси неизвестно. Если реакция выполняет функцию безопасности, реализуйте и валидируйте её с требуемой архитектурой безопасности, а не только с помощью обычной логики управления.
Источники и техническая литература
- Meng и др., исследование синхронизации двухцилиндровой пневматической сервосистемы, Journal of Zhejiang University SCIENCE C, 2014, DOI 10.1631/jzus.C1300360.
- Mandali и Dong, «Моделирование и каскадное управление пневматической системой позиционирования», Journal of Dynamic Systems, Measurement, and Control, 2022, DOI 10.1115/1.4053966.
- Документация контроллера осей Festo CPX-CMAX, дата обращения: 2026.
- ISO 4414:2010, пневмоприводы, общие правила и требования безопасности.
- ISO 13849-1:2023, части систем управления, связанные с безопасностью.