
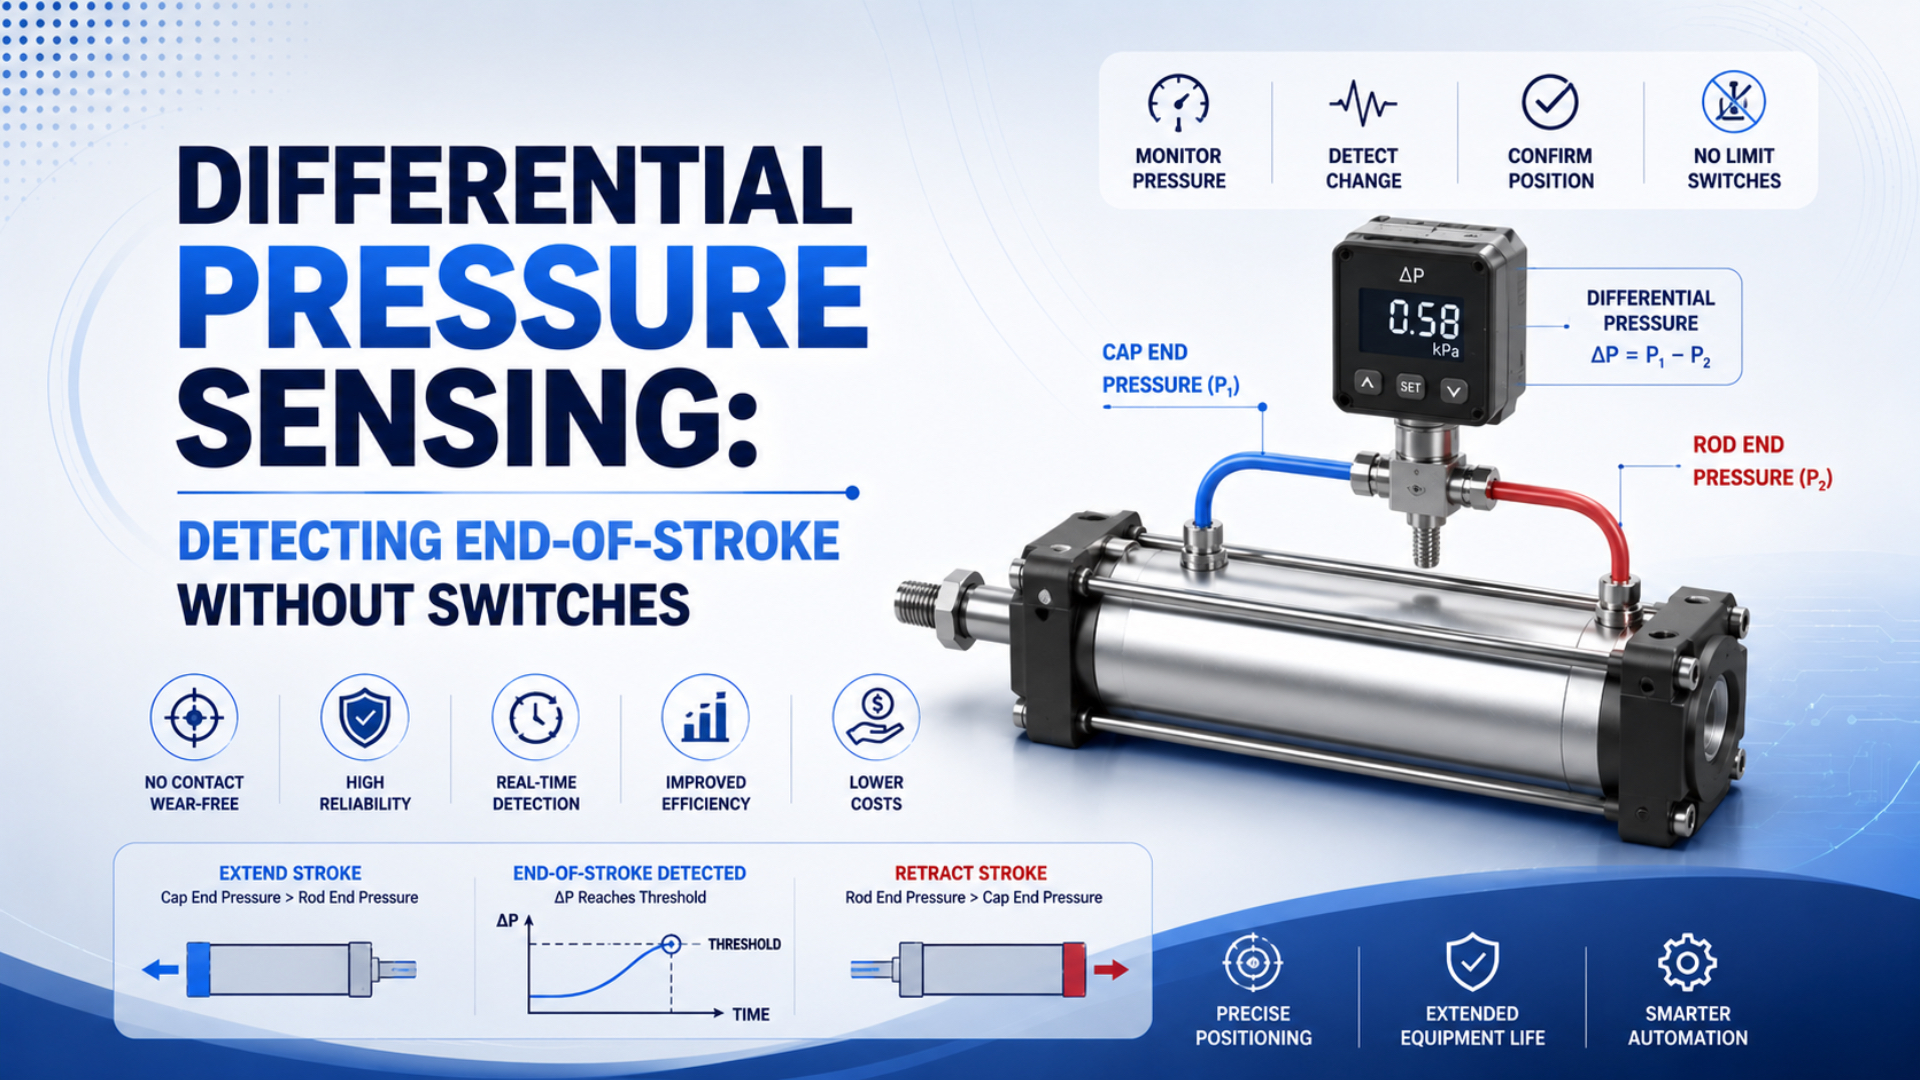
Контроль перепада давления позволяет распознать повторяемое изменение давления, связанное с достижением пневмоцилиндром конца заданного хода. Сам поршень такая система не видит. Контроллер сопоставляет давление в обоих портах, направление движения, время и рабочие пределы и на этой основе делает вывод об окончании перемещения. В некоторых последовательностях, не связанных с безопасностью, это позволяет отказаться от установленных на цилиндре датчиков положения, однако датчики давления и логика управления всё равно необходимы. Заклинивание, контакт с заготовкой, перекрытый выхлоп или интенсивное демпфирование могут выглядеть как упор в конце хода. Поэтому главный вопрос состоит в том, может ли проверенная сигнатура давления служить надёжным технологическим событием для одного чётко определённого состояния машины.
Главное
- В патенте 1997 года срабатывание происходит при заданном пересечении давлений, а не по непосредственному положению поршня.
- Выдвижение и втягивание следует калибровать раздельно при реальной нагрузке и фактических колебаниях давления питания.
- Заклинивание, перекрытый выхлоп, утечки, демпфирование и неисправности датчиков должны обрабатываться как отдельные диагностические состояния.
Что на самом деле определяет контроль перепада давления?
В патенте США, заявка на который была подана в 1995 году, а сам патент выдан в 1997 году, описано устройство определения конца хода пневмоцилиндра. Оно сравнивает давление со стороны подачи и со стороны выхлопа с регулируемой точкой пересечения (US5587536A). Следовательно, выходной сигнал соответствует событию, заданному давлением, а не независимому измерению координаты поршня.
Контроль перепада давления — это сравнение давления в двух рабочих портах пневмоцилиндра двустороннего действия. Во время заданного хода давление в ведущей полости обычно превышает давление выхлопа. Когда движение прекращается, а распределитель остаётся включённым, давление в ведущей полости может приблизиться к давлению питания, тогда как другая полость стравливается. Полученная сигнатура показывает, соответствует ли состояние пневмосистемы настроенному шаблону события конца хода. Координату поршня она не определяет, а препятствие в другом месте способно создать такой же баланс сил.
Это различие меняет подход к программированию ПЛК. Свидетельство по давлению становится убедительнее, если:
- фактическое направление соответствует команде;
- прошедшее время, оба измерительных канала и давление питания находятся в допустимых пределах;
- при наладке независимый эталон положения подтверждает, что полная сигнатура соответствует требуемой конечной точке во всём рабочем диапазоне, включая минимальное давление питания, наибольшую ожидаемую нагрузку, самое медленное допустимое движение и окончательные настройки демпфирования.
Во всех остальных случаях событие по давлению должно вызывать неисправность. Такой способ особенно полезен, когда машине требуется подтверждение повторяемого пневматического события. Для промежуточного положения, жёстких геометрических допусков или функций защиты персонала прямые датчики остаются более однозначным решением. Пока не выполнены остальные условия, назовите состояние ПЛК pressure_end_candidate, а не cylinder_extended. Тогда последующая логика не примет расчётное состояние пневмосистемы за прямое геометрическое измерение. Базовая зависимость сил разобрана в материале как перепад давления создаёт усилие в пневмосистеме.
Сигнатуры давления во время хода пневмоцилиндра
В экспериментальном исследовании 2020 года отмечено, что во время движения давление в полости цилиндра остаётся ниже давления питания и достигает максимума только после прихода цилиндра в конечное положение (Energies). Такое поведение формирует полезную сигнатуру конца хода, однако её форма по-прежнему зависит от нагрузки, расхода через распределитель, демпфирования и сопротивления выхлопа.
Каждую кривую давления следует рассматривать как последовательность, а не как отдельный отсчёт:
| Фаза хода | Типичное поведение сигнала | Почему это не измерение положения |
|---|---|---|
| Переключение распределителя | Сигналы обоих портов меняются до появления полезной скорости | Динамика распределителя и трубок опережает заметное перемещение |
| Разгон | Растут ведущее давление и противодавление выхлопа | На оба сигнала влияют нагрузка, трение и сопротивления |
| Перемещение | Перепад давления создаёт результирующее усилие | Одно и то же значение возможно во многих точках хода |
| Вход в зону демпфирования | Дросселирование выхлопа может повышать противодавление | Сопротивление демпфирования может выглядеть как внешняя нагрузка |
| Останов или контакт | Скорость падает, а ведущее давление может расти | Контакт с крышкой, заготовкой и заклинивание выглядят одинаково |
| Выдержка | Давление стабилизируется с учётом утечки и запертого объёма | Установившееся давление не указывает положение поршня |
Для выдвигающегося одноштокового цилиндра баланс сил можно упростить до следующего выражения:
Здесь — результирующее осевое усилие в ньютонах; и — избыточное давление в паскалях; и — эффективные площади в квадратных метрах; — сила трения уплотнений и направляющих в ньютонах. У одноштокового цилиндра площади неодинаковы, а нагрузка, трение и противодавление могут изменяться в любой точке хода. Это уравнение пригодно для диагностики усилия, но не для пересчёта давления в положение. Полная методика измерения приведена в статье потеря усилия пневмоцилиндра из-за трения и противодавления.
Как рассчитать и нормализовать перепад давления?
В выданном в 1997 году патенте на устройство контроля перепада давления сравниваются линия подачи в одну полость и линия выхлопа из другой. Выход переключается, когда разность давлений пересекает регулируемый порог (US5587536A). Современная логика ПЛК может сохранять оба исходных сигнала и нормализовать их, не ограничиваясь одним фиксированным значением в барах.
Если измеряется избыточное давление в обоих портах, знаковую разность можно определить так:
Здесь — мгновенная разность давлений в портах, а и — измеренные значения в портах A и B. Все значения должны быть выражены в одних единицах. Знак отражает направление только после того, как определены команда распределителя и ориентация цилиндра.
Чтобы при выдвижении и втягивании использовать один положительно направленный сигнал, введите знак направления:
Нормализованное по направлению отношение давлений — это безразмерная величина . Здесь равно $+1$ для принятого направления, в котором ведущей является полость A, и $-1$ для противоположного направления; — измеренное избыточное давление питания. Метод предполагает исправную подачу и совместимые опорные уровни датчиков. Нормализация снижает чувствительность к медленным изменениям давления питания, но не устраняет влияние нагрузки, расхода, температуры, утечек и погрешностей датчиков.
Используйте несколько признаков одновременно:
| Признак | Назначение в управлении | Основное ограничение |
|---|---|---|
| Скорректированное по направлению | Сравнение обоих направлений по положительно возрастающим значениям | По-прежнему зависит от нагрузки и сопротивления |
| Наклон давления | Отличает нарастание от плато | Зависит от частоты опроса и фильтрации |
| Минимальная выдержка | Отсекает кратковременные выбросы | Увеличивает задержку |
| Время от команды до события | Отбрасывает слишком ранние и поздние события | Требует настроенного временного диапазона |
| Проверка достоверности сигнала | Блокирует недопустимые измерения | Требует отдельных аварийных пределов |
Даже после нормализации для выдвижения и втягивания нужны отдельные диапазоны допуска. Из-за штока различаются эффективные площади, каналы распределителя могут быть несимметричны, регуляторы расхода на выхлопе — настроены по-разному, а сила тяжести иногда помогает движению только в одном направлении. Единый универсальный порог скрывает эти реальные различия.
Какие условия вызывают ложный сигнал конца хода?
В US5587536A указано, что «эффективный конец хода» может возникнуть в любом месте перемещения поршня в зависимости от повышения давления в одной линии и снижения в другой (Google Patents). Это основное диагностическое ограничение: пересечение давлений указывает на определённое состояние сил и расхода, а не обязательно на контакт с крышкой цилиндра.
Предположим, что шток касается оснастки раньше ожидаемой конечной точки. Ведущее давление может вырасти, а давление выхлопа — снизиться, и контроллер получит весьма убедительный сигнал-кандидат. Такой же рисунок создают заедающая каретка или заготовка слишком большого размера. Это наглядный пример того, почему время должно входить в логику подтверждения.
| Условие | Влияние на давление | Правильная реакция контроллера |
|---|---|---|
| Заклинивание или преждевременный контакт | Ведущее давление растёт, а движение прекращается слишком рано | Отбрасывать события за пределами допустимого временного окна |
| Демпфирование или дросселирование выхлопа | Противодавление выхлопа меняется вблизи конца хода | Выполнять наладку с окончательными настройками |
| Ограниченный выхлоп распределителя | Давление выхлопа остаётся высоким | Диагностировать противодавление до изменения порогов |
| Падение давления питания | Ожидаемая разность может не сформироваться | По тайм-ауту выдавать неисправность питания |
| Утечка | Давление нарастает медленно или снижается | Проверить утечку до повторной калибровки |
| Длинные импульсные трубки или сильная фильтрация | Событие запаздывает и сглаживается | Проверить полную задержку отклика |
| Неисправность датчика или проводки | Расчётная разность остаётся ложно высокой или низкой | Проверять диапазон, скорость изменения и согласованность каналов |
Следовательно, ПЛК должен использовать перепад давления как один из входов конечного автомата. Ниже показан подходящий алгоритм принятия решения.
Механизмы возникновения противодавления разобраны в статье как противодавление в пневмосистеме влияет на оборудование. Демпфирование требует отдельного анализа; см. как работает демпфирование пневмоцилиндра для снижения повреждений и шума.
Архитектура датчиков и логика ПЛК
В каталоге пневматических датчиков давления Parker указано, что время отклика обычно составляет менее 2,0 мс и может быть намеренно увеличено программируемыми настройками (Пневматические датчики давления Parker). Это электрическое время отклика конкретной модели, а не полная задержка, включающая трубки, фильтрацию, опрос ПЛК, вычислительную логику и динамику полостей.
На практике применимы три измерительные архитектуры:
| Архитектура | Преимущества | Что проверить при проектировании |
|---|---|---|
| Два преобразователя избыточного давления | Сохраняют сигналы обеих полостей, поддерживают диагностику подачи и выхлопа и позволяют рассчитывать разность программно | Требуются два канала, согласованные диапазоны, проверка смещения и синхронный опрос |
| Один двунаправленный дифференциальный датчик | Непосредственно выдаёт разность по одному измерительному каналу | Должен выдерживать синфазное давление, обе полярности, ожидаемую перегрузку и перестановку портов |
| Два цифровых реле давления | Простая дискретная проводка и локальный гистерезис | Не показывают форму сигнала и усложняют адаптивную или нормализованную логику |
Датчик у порта цилиндра точнее воспринимает локальное давление в полости. При установке на коллекторе распределителя показания также включают потери давления и накопленный объём в трубке. Длинные узкие импульсные линии увеличивают запаздывание и могут накапливать конденсат. Соблюдайте ограничения датчика по рабочей среде, избыточному давлению, температуре, ориентации и монтажу.
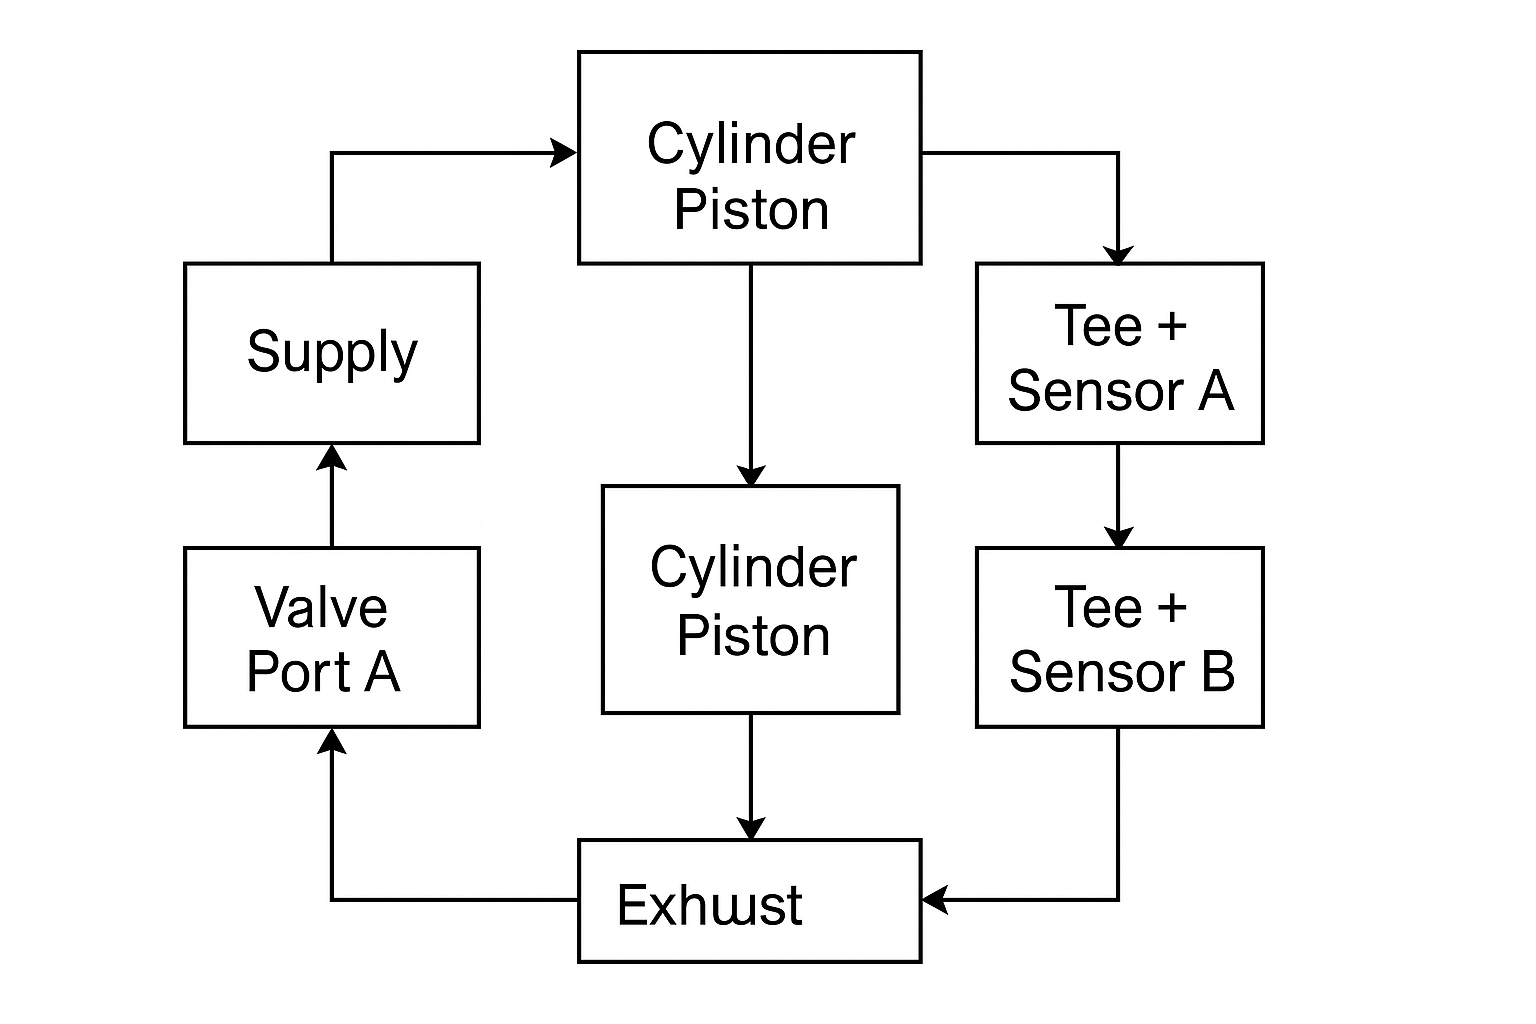
Двухканальное измерение сохраняет давление в обоих портах для диагностики средствами ПЛК. Схема показывает только топологию; окончательная разводка портов, диапазон датчиков и электрический интерфейс должны соответствовать выбранным компонентам.
Логика ПЛК должна использовать явные состояния, а не один постоянно работающий компаратор:
- Ожидание: проверить оба канала до начала движения.
- Движение: выбрать диапазоны давления и времени для заданного направления.
- Кандидат: начать отсчёт выдержки только после выполнения всех условий.
- Подтверждено: зафиксировать событие, пока сохраняются команда и условия удержания.
- Неисправность: различать раннее, позднее и отсутствующее событие, а также недостоверный сигнал.
Не сохраняйте подтверждённое состояние после сброса воздуха, потери питания или возможного внешнего перемещения. Заранее определите условия сброса и проверки достоверности.
Как настроить окно обнаружения?
Для IFM PN2571 указаны время отклика менее 1,5 мс, программируемые задержки переключения от 0 до 50 с и демпфирование измеряемого значения от 0 до 4 с (ifm PN2571). Эти регулируемые параметры показывают, почему при наладке необходимо документировать всю сигнальную цепь, а не исходить из одного универсального времени подавления дребезга.
Диапазон наладки — это допустимый диапазон отношения давлений, наклона сигнала, времени события и выдержки для определённого состояния машины. Его устанавливают с окончательно выбранными цилиндром, распределителем, трубками, глушителями, системой управления, настройками демпфирования, движущейся массой и схемой подачи. Порог, настроенный на ненагруженном стенде, может оказаться непригодным после подключения механизма.
Используйте следующую последовательность:
- Установите временный прямой датчик положения, чтобы каждому записанному событию давления соответствовала независимая метка фактического состояния.
- С реальной частотой опроса ПЛК синхронно записывайте , , давление питания, команду распределителя, эталонное состояние и время события.
- Проверьте ожидаемые изменения нагрузки, скорости, давления питания, направления, температуры, выдержки, демпфирования и механики.
- С учётом неопределённости измерений сформируйте отдельные допуски для выдвижения и втягивания по отношению давлений, наклону, времени события и выдержке.
- Настройте гистерезис и фильтрацию так, чтобы не скрыть самое быстрое допустимое событие и не задержать реакцию на неисправность.
- Например, проверьте ограниченный выхлоп, сниженное давление питания, безопасно созданное препятствие, отключение датчика и характерную утечку.
- Задайте раннее, допустимое и позднее временные окна, затем сохраните принятые кривые, перечень компонентов, настройки, версию ПО и условия испытания.
Приёмка должна охватывать не только успешные циклы:
| Группа испытаний | Какие данные сохранить |
|---|---|
| Нормальная работа | Кривые давления и совпадение с прямым сигналом положения |
| Временные запасы | Самое раннее и самое позднее допустимое событие, а также задержка сигнальной цепи |
| Неисправности датчиков | Реакция на обрыв, короткое замыкание, зависший, насыщенный сигнал или смещение |
| Неисправности пневмосистемы | Низкое давление питания, высокое давление выхлопа, утечка или отказ распределителя |
| Механические неисправности | Преждевременный контакт, заедание, останов или неполный возврат |
Качественный протокол наладки сохраняет форму и контекст события, а не только итоговый порог. Если позднее поведение цикла изменится, обслуживающий персонал сможет сопоставить время, наклон, плато и согласованность каналов и отличить механическое сопротивление от проблем с подачей воздуха или датчиком.
Когда следует сохранить физические датчики положения?
По данным ifm, датчики цилиндров с IO-Link могут непрерывно измерять положение поршня при коротком ходе до 50 мм, тогда как стандартные датчики цилиндра непосредственно обнаруживают магнит поршня через стенку гильзы (Датчики цилиндров ifm). Это функция прямого измерения положения, в отличие от косвенного вывода по давлению в полостях.
Выбирайте способ контроля исходя из того, какое подтверждение требуется:
| Требование | Событие по перепаду давления | Датчик цилиндра | Непрерывный датчик положения |
|---|---|---|---|
| Подтвердить повторяемый останов или контакт | Подходит после валидации | Контролирует настроенную точку | Подходит, но может быть избыточным |
| Обнаружить промежуточную точку | Малопригодно | Подходит для дискретных положений | Лучший вариант для непрерывной координаты |
| Отличить конец хода от более раннего заклинивания | Требует данных о времени или процессе | Контролирует настроенную точку | Показывает измеренное положение |
| Диагностировать давление и нагрузку | Высокая информативность при наличии сигналов обоих портов | Нет данных о давлении | Требует отдельного измерения давления |
| Подтверждение, связанное с безопасностью | Требует валидированной функции безопасности | Требует архитектуры, рассчитанной на безопасность | Требует архитектуры, рассчитанной на безопасность |
Сохраняйте прямой контроль, если поршень обязан пересечь конкретную точку, важны промежуточные состояния или препятствие может имитировать ожидаемое событие давления. Контроль давления подходит для механически повторяемых конечных положений, где допустим косвенный вывод, а сигналы обеих полостей одновременно используются для диагностики. При модернизации сопоставьте, что именно подтверждает существующий датчик, с тем, что фактически способен подтвердить сигнал давления: одного сокращения проводки недостаточно для приёмки. Гибридная схема может сохранить один прямой канал конечного положения и использовать обе кривые давления для диагностики времени, утечек и сопротивлений. Например, если прежний датчик подтверждает выход механизма из защищённой зоны, сохраняйте это прямое свидетельство, пока не валидирована новая концепция безопасности. Если же он лишь подтверждает прижатие к неподвижному упору в технологической последовательности, подходящей заменой может стать настроенное событие по давлению. Перед выбором архитектуры сравните руководство по герконовым датчикам и датчикам Холла и методику анализа дрейфа цилиндра.
Часто задаваемые вопросы о контроле перепада давления
В исследовании 2015 года положение поршня пневмоцилиндра в покое восстанавливали по двум измерениям давления в полостях, но для этого потребовались инжекция сигнала и нелинейный наблюдатель, а не простой порог (Control Engineering Practice). Это различие помогает понять, что контроль конца хода только по давлению способен подтвердить, а что — нет.
Доказывает ли перепад давления, что поршень дошёл до механической крышки цилиндра?
Нет. В патенте 1997 года выход переключается при заданном пересечении давлений, причём эффективная конечная точка может находиться в любом месте хода. Такой же сигнал способны создать заклинивание, контакт с деталью, сопротивление демпфирования или перекрытый выхлоп. Учитывайте направление, время, исправность датчиков и независимо подтверждённый при наладке эталон положения.
Один дифференциальный датчик лучше двух преобразователей давления?
Это зависит от требований к диагностике. Один двунаправленный дифференциальный датчик даёт компактный сигнал, но два преобразователя сохраняют значения давления в обеих полостях и позволяют точнее различать неисправности подачи, выхлопа, утечки и отдельных каналов. Для выбранной архитектуры проверьте допустимое синфазное давление, перегрузочную способность, точность, частоту опроса, объём трубок и электрический интерфейс.
Как выбрать порог в ПЛК?
Не копируйте произвольное значение 4–6 бар. Запишите давление в обеих полостях одновременно с прямым эталонным сигналом положения во всём ожидаемом диапазоне нагрузки, скорости, давления питания, температуры и настроек демпфирования. Постройте отдельные допуски для выдвижения и втягивания, затем проверьте отношение давлений, наклон сигнала, выдержку, раннее срабатывание и тайм-аут в нормальных и выбранных аварийных режимах.
Может ли контроль по давлению заменить безопасный концевой датчик положения?
По умолчанию — нет. Обычный датчик давления, компаратор ПЛК и порог не становятся функцией безопасности лишь потому, что используются два канала давления. Если положение связано с защитой персонала или снижением риска, вся система измерения, логика, диагностика, реакция на неисправности и валидация должны соответствовать требуемой концепции безопасности машины.
Источники и технические материалы
Устройство контроля перепада давления для пневмоцилиндров; Оценка положения поршня в состоянии покоя; Давление в цилиндре в конечном положении; Пневматические датчики давления Parker; Датчик давления ifm PN2571; и Датчики цилиндров ifm.