
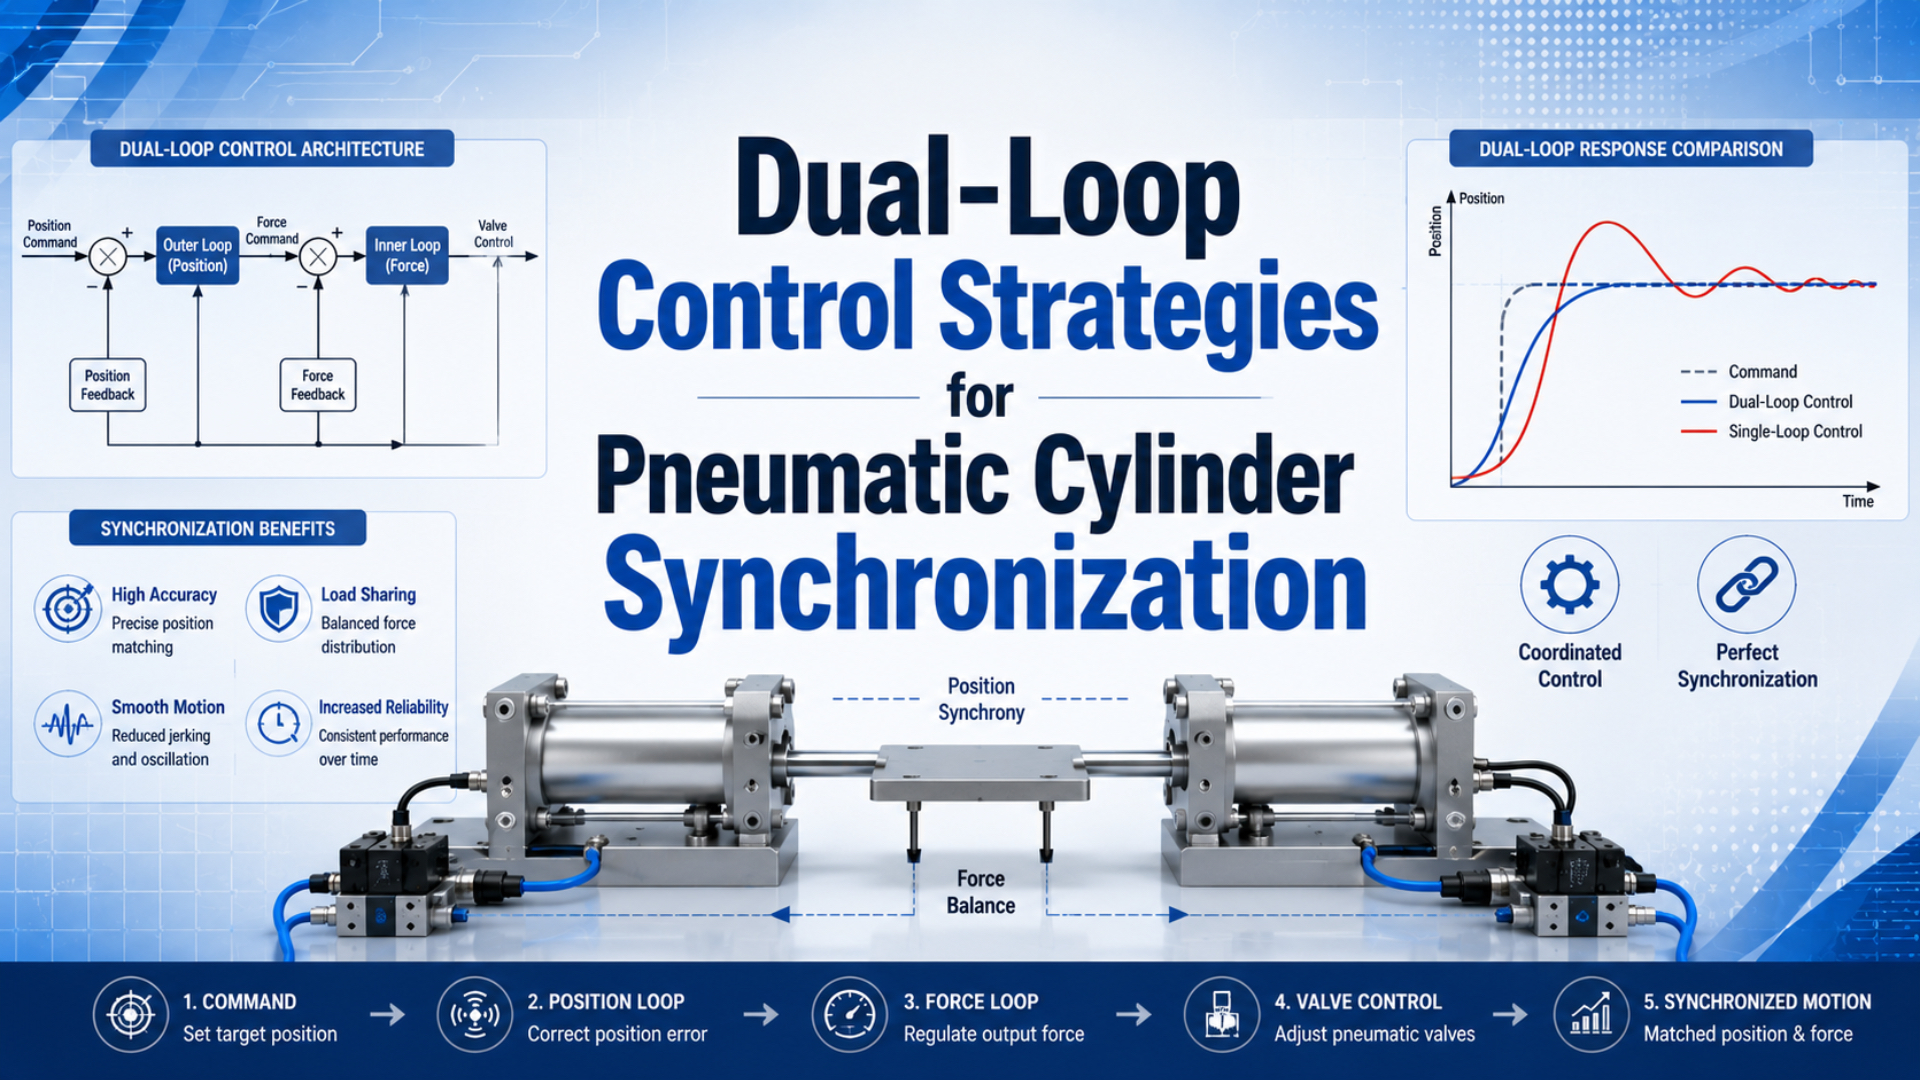
Die Dual-Loop-Synchronisierung von Pneumatikzylindern koordiniert zwei oder mehr rückgekoppelt geregelte Achsen, indem sie zwei unterschiedliche Aufgaben löst: Jeder Zylinder muss der vorgegebenen Bahn folgen, und zugleich müssen die Zylinder zueinander ausgerichtet bleiben. Ein Regler, der ausschließlich die Differenz zwischen den Zylindern korrigiert, kann sie zwar zusammenhalten, obwohl sämtliche Achsen der Vorgabe hinterherlaufen, zu langsam sind oder vor der Zielposition stehen bleiben.
Der Begriff „Dual-Loop“ benötigt eine klar definierte Systemgrenze. Er kann eine Kaskade innerhalb jeder Achse bezeichnen, beispielsweise eine Positionsregelung über einer Geschwindigkeitsregelung, oder eine Einzelachsregelung mit überlagerter Synchronisierungsregelung. Welche Struktur geeignet ist, hängt vom Ventil, vom Rückführsignal, vom Kraftfluss, vom Regler-Timing und von der für die Maschine erforderlichen Fehlerreaktion ab.
Wichtigste Erkenntnisse
- Eine Studie aus dem Jahr 2014 regelte 2 Pneumatikzylinder anhand von Bahnfolgefehlern und Synchronisierungsfehlern.
- Gleiche Zylinderpositionen belegen nicht, dass die vorgegebene Bahn eingehalten wurde.
- Zeitversatz bei der Abtastung, Ventilsättigung, nachgiebige Strukturen und unzureichende Führungen können eine softwareseitige Korrektur unwirksam machen.
- Eine Positionsrückführung für die Prozessregelung ist nicht automatisch eine Sicherheitsfunktion.
Was regelt eine Dual-Loop-Zylindersynchronisierung tatsächlich?
Eine experimentelle Studie aus dem Jahr 2014 zu einem pneumatischen Servosystem mit 2 Zylindern kombinierte Bahnfolgefehler mit dem Synchronisierungsfehler zwischen den Zylindern (Meng et al., 2014). Diese Unterscheidung definiert das sinnvolle Regelziel: der Maschinenbahn folgen und gleichzeitig die Relativverschiebung zwischen den Achsen begrenzen.
Bei einer gemeinsamen Last lässt sich der Regler als Zusammenspiel zweier Ebenen betrachten:
- Achsregelung: Jeder Zylinder bildet zusammen mit Ventil und Sensor eine geregelte Bewegungsachse. Der jeweilige Regelkreis muss dem ihm zugewiesenen Geschwindigkeits-, Positions-, Druck- oder Kraftsollwert folgen.
- Synchronisierungsregelung: Eine übergeordnete Berechnung vergleicht die Achsen und addiert zu jedem Achssollwert eine begrenzte Korrektur.
Dies ist nicht dasselbe wie der Anschluss mehrerer Zylinder an ein gemeinsames Wegeventil. Ein gemeinsames Ventil gibt den Zylindern zwar denselben nominellen Versorgungsbefehl, kann aber Unterschiede bei Dichtungsreibung, Kammervolumen, Schlauchwiderstand, Last oder Geometrie nicht ausgleichen. Jede aktiv synchronisierte Achse benötigt ein steuerbares Stellglied und eine Rückführung von der für den Prozess maßgeblichen Bezugsgröße.
Das Ventil muss über genügend Stellreserve verfügen, um die Achsbewegung um den Arbeitspunkt in beide Richtungen zu beeinflussen. Beginnen Sie mit der Systemgrenze aus dem Leitfaden zur Positionsregelung mit Proportionalventilen und ergänzen Sie anschließend die Fehlerverarbeitung für mehrere Achsen. Prüfen Sie den Luftpfad vor der Reglereinstellung anhand des Leitfadens zur Auslegung pneumatischer Drossel- und Durchflussregelventile. Eine Synchronisierungsregelung kann kein Ventil kompensieren, das zu klein ausgelegt, gesättigt, ungünstig vorgespannt oder zu weit vom Antrieb entfernt ist.
Bahnfolgefehler und Synchronisierungsfehler sind nicht dasselbe
Meng und seine Kollegen bildeten ihre gekoppelte Rückführung aus 2 Bahnfolgefehlern und 1 Synchronisierungsfehler zwischen den Zylindern (Meng et al., 2014). Werden diese Kanäle getrennt gehalten, kann eine scheinbar gute Synchronisierungskurve nicht darüber hinwegtäuschen, dass alle Achsen gemeinsam von der vorgegebenen Maschinenbewegung abweichen.
\(x_r(t)\) sei die Sollposition und \(x_i(t)\) die gemessene Position der Achse \(i\). Der Bahnfolgefehler ist die Differenz zwischen der Sollposition und der gemessenen Position einer Achse:
\(e_{t,i}\) besitzt dabei eine Positionseinheit, beispielsweise Millimeter. Die Größe zeigt, ob jede Achse der Vorgabe folgt.
Bei zwei Achsen ist der Synchronisierungsfehler die relative Positionsdifferenz zwischen den gemessenen Achsen:
Das Vorzeichen zeigt, welcher Zylinder vorauseilt. Für die Regelung kann die Abnahmeanforderung den vorzeichenbehafteten Wert verwenden, für die Bestanden-/Nichtbestanden-Bewertung dagegen den Absolutwert \(E_s = \lvert e_{12} \rvert\).
Für \(N\) Achsen lässt sich eine virtuelle Position berechnen:
Jede Achse erhält dann einen Synchronisierungsfehler \(e_{s,i} = x_v - x_i\). Dadurch wird die Korrektur verteilt, anstatt jeden Slave zur Nachbildung eines physischen Masters zu zwingen. Der virtuelle Mittelwert enthält jedoch keinen unabhängigen Sollwert. Liegen alle Zylinder 10 mm zurück, liegt auch ihr Mittelwert 10 mm zurück, während sämtliche Werte von \(e_{s,i}\) weiterhin null sein können.
Daraus ergibt sich für einen inneren Regelkreis mit Geschwindigkeitssollwert ein zweckmäßiges Regelgesetz:
In dieser Definition ist \(v_i^*\) der korrigierte Geschwindigkeitssollwert, \(v_r\) die Bahngeschwindigkeit, und \(K_t\) sowie \(K_s\) wandeln Positionsfehler in Geschwindigkeitskorrekturen um. Einheiten und Vorzeichen müssen zur Implementierung passen. Begrenzen Sie Korrektur und Beschleunigung, damit ein großer Fehler keine Bewegung verlangt, die die Leistungsfähigkeit von Ventil, Zylinder, Führung oder Last überschreitet.
Wie sollten die inneren Achsregelkreise aufgebaut sein?
Eine ASME-Veröffentlichung aus dem Jahr 2022 verwendete 2 kaskadierte Regelkreise: Die Ventilpositionsregelung lag innerhalb der Positionsregelung des Pneumatikantriebs (Mandali und Dong, 2022). Das zeigt, weshalb „Dual-Loop“ nicht mit einem einzigen festgelegten Aufbau aus Positions- und Geschwindigkeitsregelung gleichzusetzen ist. Die innere Regelgröße muss zur vorhandenen Hardware und Dynamik passen.
Drei praxisübliche Architekturen lassen sich sinnvoll gegenüberstellen:
| Achsarchitektur | Innere Rückführung | Äußere Rückführung | Geeigneter Ausgangspunkt |
|---|---|---|---|
| Position über Geschwindigkeit | Geschätzte oder gemessene Geschwindigkeit | Zylinderposition | Bewegungsprofile, bei denen die Geschwindigkeitsformung wichtig ist |
| Position über Druck oder Kraft | Kammerdruck, Differenzdruck oder Kraft | Zylinderposition | Lastabhängige Prozesse mit geeigneter Druckmesstechnik |
| Antriebsposition über Ventilposition | Schieberposition | Zylinderposition | Servoventile mit interner oder externer Schieberrückführung |
Eine Positionsregelung über der Geschwindigkeitsregelung ist anschaulich, doch die numerische Differentiation verstärkt Sensorquantisierung und elektrisches Rauschen. Eine gefilterte Schätzung kann wie folgt formuliert werden:
Dabei ist \(\hat v_i[k]\) die geschätzte Geschwindigkeit und \(T_s\) das Abtastintervall in Sekunden; die Positionseinheit bestimmt die Geschwindigkeitseinheit. Der Filter reduziert Rauschen, fügt jedoch eine Phasenverzögerung hinzu. Legen Sie ihn anhand des gemessenen Rauschens und der Stabilität des geschlossenen Regelkreises aus, nicht anhand einer allgemeingültigen Zeitkonstante.
Der innere Geschwindigkeitsfehler lautet \(e_{v,i} = v_i^* - \hat v_i\). Eine begrenzte PI-Implementierung kann folgende Form annehmen:
Der Befehl \(u_i\) steuert das Proportionalventil an, \(u_{ff,i}\) ist ein optionaler Vorsteueranteil und \(I_i\) der Integratorzustand. Die Sättigungsfunktion bildet die realen Befehlsgrenzen ab. Ergänzen Sie eine Anti-Windup-Funktion, damit der Integrator nicht weiter anwächst, während der Ventilbefehl an einer Grenze feststeht.
Leiten Sie die Achsleistung nicht allein aus der Signalauflösung ab. Ein 12-Bit-Ausgang kann weder Schieberüberdeckung noch Hysterese, unzureichenden Durchfluss, Druckeinbruch, Haftreibung oder mechanisches Spiel beseitigen. Nutzen Sie den Vergleich von Durchfluss- und Druckregelventilen, um festzulegen, welche pneumatische Größe das ausgewählte Gerät tatsächlich regelt.
Welche Strategie zur Koordination mehrerer Achsen passt zur Maschine?
Laut Festo kann der CPX-CMAX bis zu 8 Achsen parallel und unabhängig betreiben und stellt 128 konfigurierbare Positionssätze bereit (Festo CPX-CMAX, abgerufen 2026). „Acht Achsen“ beschreibt die Kapazität des Reglers, nicht eine automatische Synchronisierung. Eine koordinierte Bewegung benötigt weiterhin eine definierte Referenz, ein Kopplungsgesetz, ein Timing-Verfahren und eine Fehlerreaktion auf Maschinenebene.
| Strategie | Vorgabe für jede Achse | Hauptvorteil | Wesentliche Einschränkung |
|---|---|---|---|
| Master-Slave | Eine gemessene Masterachse | Einfacher Signalfluss | Der Bahnfolgefehler des Masters überträgt sich auf jeden Slave |
| Virtueller Master | Gemittelter oder erzeugter Gruppenzustand | Verteilt die relative Korrektur auf die Achsen | Ein gemessener Mittelwert kann einen gleichgerichteten Bahnfolgefehler verbergen |
| Kreuzgekoppelt | Bahnfolgefehler plus relative Achsfehler | Berücksichtigt Bahnfolge und Ausrichtung unmittelbar | Erfordert sorgfältige Analyse von Vorzeichen, Grenzen, Timing und Stabilität |
Eine Master-Slave-Regelung eignet sich für eine Maschine mit einer eindeutigen mechanischen Führungsachse, sofern der Master zusätzlich der unabhängigen Bahnreferenz folgt. Weniger geeignet ist sie, wenn ein Ausfall des Mastersensors der Gruppe die gültige Befehlsgrundlage entziehen würde oder wenn die Last symmetrisch verteilt werden muss.
Ein virtueller Master sollte im Regelfall ein erzeugter Bahnzustand sein und nicht lediglich der Mittelwert der gemessenen Zylinderpositionen. Wird ein Messwertmittel zur Lastverteilung verwendet, muss \(x_r\) separat erhalten bleiben. Andernfalls kann der Regler eine hervorragende Übereinstimmung zwischen den Achsen erzeugen, obwohl die Gruppe die Prozessposition verfehlt.
Eine Kreuzkopplung ist sinnvoll, wenn die Relativverschiebung selbst ein Prozessrisiko darstellt. Eine breite Platte, ein Rahmen oder eine Tafel kann sich verkanten, bevor bei einem einzelnen Zylinder ein großer Bahnfolgefehler entsteht. Dennoch ist die Regelung nur die zweite Verteidigungslinie. Rahmen, externe Führungen, Zylinderbefestigung und Lastschwerpunkt müssen verhindern, dass die Antriebe gegeneinander in einen überbestimmten Mechanismus arbeiten.
Abtastung und Filterung benötigen ein Fehlerbudget
Die Studie von 2014 mit zwei Zylindern behandelte 2 Bahnfolgefehler und 1 Synchronisierungsfehler als getrennte Rückführgrößen (Meng et al., 2014). Diese Signale müssen sich auf nahezu denselben Zeitpunkt beziehen. Der Abtastzeitversatz ist die Differenz ihrer Messzeitpunkte und erzeugt eine scheinbare Positionsabweichung, selbst wenn die mechanischen Achsen ausgerichtet sind.
Bei einer Bewegung mit der Geschwindigkeit \(v\) beträgt die durch den Abtastzeitversatz \(\Delta t\) verursachte scheinbare Abweichung näherungsweise:
Wenn der Auslegungsgrenzwert \(v = 500\ \mathrm{mm/s}\) beträgt und zwei Messungen um \(\Delta t = 0.002\ \mathrm{s}\) versetzt sein können, liegt der zeitbedingte Beitrag bei \(e_{\mathrm{time}} \approx 1\ \mathrm{mm}\). Dies ist ein Auslegungsbeispiel und keine allgemeingültige Anforderung. Eine schnellere Achse oder engere Toleranz benötigt ein kleineres Zeitversatzbudget.
Das gesamte Messfehlerbudget setzt sich aus Sensorgenauigkeit, Auflösung, Montagefehlern, Strukturverformung, Eingangsverarbeitungszeit, Filterung und zeitlicher Ausrichtung zusammen. Eine kontinuierliche Positionsrückführung unterscheidet sich von einer Endlagenabfrage; der Leitfaden zu Technologien der Positionsmessung erläutert diese Abgrenzung.
Führen Sie zusammengehörige Regelungsaufgaben nach Möglichkeit mit einer gemeinsamen Zeitbasis aus. Protokollieren Sie das tatsächliche Taskintervall und Zeitüberschreitungen. Eine nominell hohe Aktualisierungsrate garantiert keine hohe Bandbreite des geschlossenen Regelkreises, da Ventildynamik, pneumatisches Volumen, Transportverzögerung, Filter und mechanische Resonanzen die stabile Reaktion weiterhin begrenzen.
Filtern Sie nur so stark, wie es das Signal erfordert. Ein aggressiver Tiefpass kann eine Geschwindigkeitskurve glatt erscheinen lassen und zugleich die Korrektur verzögern, die den Rahmen rechtwinklig hält. Bewerten Sie jeden Filter anhand zeitlich synchronisierter Roh- und Filtersignale und berücksichtigen Sie seine Verzögerung anschließend bei der Stabilitätsprüfung.
Wie sollte das System in Betrieb genommen werden?
Der CPX-CMAX bietet 128 konfigurierbare Positionssätze; dennoch beschreibt Festo Inbetriebnahme und Konfiguration ausdrücklich als eigenständige Aufgaben (Festo CPX-CMAX, abgerufen 2026). Eine synchronisierte Maschine benötigt eine geordnete Prüffolge, weil bei gleichzeitiger Abstimmung aller Regelkreise Ventilkapazität, Mechanik, Rückführpolarität und Reglerwechselwirkung nur schwer voneinander zu trennen sind.
1. Mechanik bei geringer Energie prüfen
Deaktivieren oder begrenzen Sie die Synchronisierungskorrektur. Prüfen Sie Führung, Montageausrichtung, Lastschwerpunkt, Verdrehung des Schlittens, Schlauchführung und Leichtgängigkeit. Messen Sie am Produktionsbezug und nicht ausschließlich am Kolben- oder Schlittensensor. Eine nachgiebige Platte kann sich verformen, obwohl beide Rückführpositionen übereinstimmen.
2. Jedes Signal und jede Befehlsrichtung verifizieren
Bewegen Sie jeweils nur eine Achse mit konservativen Druck- und Ausgangsgrenzen. Bestätigen Sie Positionsskalierung, Vorzeichen, Bezugspunkt, Verfahrgrenzen, Ventilneutralstellung, Ein- und Ausfahrbefehle, Sensorplausibilität und Stoppreaktion. Ein Vorzeichenfehler in der Kreuzkopplung verwandelt eine Korrektur in eine anwachsende Abweichung.
3. Jeden inneren Achsregelkreis unabhängig abstimmen
Verwenden Sie das vorgesehene Ventil, die vorgesehene Verschlauchung, Nutzlast, Druckstufe und Bewegungsrichtung. Beginnen Sie mit deaktivierter oder stark begrenzter Vorsteuerung und Integralwirkung. Erhöhen Sie ausschließlich die erforderliche Rückführwirkung und beobachten Sie dabei Position, geschätzte Geschwindigkeit, sofern vorhanden beide Kammerdrücke und den Ventilbefehl. Stimmen Sie Ein- und Ausfahren getrennt ab, wenn sich deren Dynamik unterscheidet.
Nach unserer Erfahrung ist die Kurve des Ventilbefehls die aussagekräftigste erste Diagnose. Verbleibt der Befehl an seiner Grenze, deutet dies zunächst auf fehlende Durchfluss-, Druck- oder Kraftreserve und erst danach auf ein Verstärkungsproblem hin. Wechselt der Befehl in Zielnähe wiederholt die Richtung, sind stattdessen Verzögerung, Reibung, Neutralverhalten, Filterung und zu hohe Verstärkung zu untersuchen.
4. Bahnfolge vor der Kopplung prüfen
Geben Sie jeder unabhängigen Achse dasselbe konservative Profil vor. Erfassen Sie die einzelnen Folgefehler und Sättigungszustände. Kann eine Achse nur folgen, indem ihr Ausgang dauerhaft an der Grenze liegt, erzeugt eine höhere Synchronisierungsverstärkung weder den fehlenden Durchfluss noch die fehlende Kraft. Korrigieren Sie die Hardware oder verringern Sie die Profilanforderung.
5. Begrenzte Synchronisierungskorrektur hinzufügen
Beginnen Sie mit einer kleinen Kopplungsverstärkung und ausdrücklich festgelegten Korrekturgrenzen. Prüfen Sie einen bekannten Lastversatz und wiederholen Sie die Bewegung in beide Richtungen. Erhöhen Sie die Kopplung nur, solange sich die aufgezeichneten Fehler verbessern, ohne Schwingungen, Ausgangsflattern, übermäßige Druckdifferenz oder mechanisches Gegeneinanderarbeiten zu verursachen.
6. Fehlerfälle auslösen
Prüfen Sie Sensortrennung, eingefrorene Rückführung, Werte außerhalb des zulässigen Bereichs, verpasste Taskfristen, Ventilsättigung, niedrigen Versorgungsdruck, Kommunikationsverlust und Spannungsabschaltung. Bestätigen Sie mit der realen Nutzlast den Übergang in den festgelegten Zustand. Setzen Sie nicht voraus, dass ein Regler-Fehlerbit pneumatische Energie abbaut oder eine vertikale Last hält.
Fehlerbehandlung ist von der normalen Regelung zu trennen
ISO 4414:2010 ist eine 38-seitige Norm in dritter Ausgabe, die wesentliche Gefährdungen in Pneumatikanlagen behandelt und 2021 als weiterhin gültig bestätigt wurde (ISO). Eine normale Synchronisierungsrückführung kann die Prozessregelung verbessern, besitzt aber nicht automatisch eine sicherheitstechnische Einstufung. Der erforderliche sichere Zustand muss aus der Risikobeurteilung der Maschine und einer validierten Architektur hervorgehen.
Verwenden Sie getrennte Schwellenwerte und Maßnahmen für Prozessabweichungen und sicherheitsbezogene Fehler:
| Zustand | Reaktion des Steuerungssystems | Auslegungsfrage |
|---|---|---|
| Kleiner Synchronisierungsfehler | Begrenzte Korrektur anwenden | Ist Stellreserve verfügbar, ohne eine Sättigung zu erreichen? |
| Anhaltender Folgefehler | Profil reduzieren oder Prozess stoppen | Ist die Achse durch Durchfluss begrenzt, überlastet, verklemmt oder undicht? |
| Unplausibles Sensorsignal | Normale Synchronisierung sperren und den festgelegten Fehlerzustand einnehmen | Kann die verbleibende Rückführung einen sicheren Zustand nachweisen? |
| Übermäßiger Achsabstand | Die gemäß Risikobeurteilung festgelegte Stoppstrategie ausführen | Kann ein abruptes Stoppen das Risiko von Verkanten oder Lastabsturz erhöhen? |
| Ausfall von elektrischer Energie oder Druckluft | Den definierten Zustand einnehmen oder halten | Sind Bremse, Rückhalteeinrichtung, Entlüftungsfunktion oder eine Beherrschung gespeicherter Energie erforderlich? |
ISO 13849-1:2023 gilt für sicherheitsbezogene Teile von Steuerungssystemen in elektrischer, hydraulischer, pneumatischer und mechanischer Technik, legt jedoch weder die Sicherheitsfunktion noch den erforderlichen Performance Level einer bestimmten Maschine fest (ISO). Wenn die Synchronisierungsüberwachung eine Sicherheitsfunktion auslöst, muss diese Funktion unabhängig vom normalen Bewegungsalgorithmus ausgelegt und validiert werden.
Differenzdruck kann die Diagnose unterstützen, ersetzt aber keine kontinuierliche Positionsrückführung. Zwei Zylinder können ähnliche Drücke aufweisen, während sich ihre Positionen aufgrund von Geometrie, Reibung, eingeschlossenem Volumen oder äußerer Belastung unterscheiden. Ebenso erhöht ein redundanter Sensor die Sicherheitsintegrität nur, wenn seine Architektur, Diagnoseabdeckung, Anfälligkeit für Fehler gemeinsamer Ursache und Validierung die erforderliche Funktion unterstützen.
Was muss die Abnahmeprüfung aufzeichnen?
ISO 4414:2010 behandelt Auslegung, Konstruktion, Änderung, Installation, Einstellung, unterbrechungsfreien Betrieb, Instandhaltung und zuverlässige bestimmungsgemäße Verwendung (ISO). Eine Aussage zur Synchronisierung benötigt daher mehr als eine einzige Messung der Endposition. Zeichnen Sie Hardware, Software, Betriebsbedingungen, Zeitbasis, Störungen und Messfehler so auf, dass sich das Ergebnis nach einer Wartung oder Rezeptänderung reproduzieren lässt.
Legen Sie vor der Prüfung folgende Kennwerte verbindlich fest:
| Kennwert | Definition | Bedeutung |
|---|---|---|
| Maximaler dynamischer Synchronisierungsfehler | Größter relativer Positionsfehler während der vorgegebenen Bewegung | Erfasst das Verkantungsrisiko während der Lastbewegung |
| Synchronisierungsfehler in der Endposition | Relativer Fehler nach dem festgelegten Einschwingfenster | Bestätigt die endgültige Ausrichtung |
| Bahnfolgefehler | Sollposition abzüglich der gemessenen Position jeder Achse | Erkennt einen durch den Relativfehler verdeckten gleichgerichteten Nachlauf |
| Einschwingzeit | Zeit, bis jeder erforderliche Fehler dauerhaft innerhalb seines Bandes bleibt | Legt den frühesten sicheren nächsten Prozessschritt fest |
| Ventilsättigung | Spitzenwert und Verweildauer an den Befehlsgrenzen | Zeigt fehlende Stellreserve |
| Dynamische Druckreserve | Druck am Ventileingang und Kammerdrücke während der Bewegung | Trennt Abstimmungssymptome von der pneumatischen Kapazität |
| Fehlerreaktionszeit | Zeit zwischen Fehlererkennung und definiertem Maschinenzustand | Unterstützt die gemäß Risikobeurteilung festgelegte Stoppanforderung |
Erfassen Sie außerdem Zylinder- und Ventilmodelle, Kolbendurchmesser, Hub, Sensortyp, Führungsanordnung, Nutzlast, Einbaulage, Versorgungsdruck, Schlauchabmessungen, Taskperioden, Abtastzeitversatz, Filter, Verstärkungen, Vorsteuerung, Ausgangsgrenzen, Softwarestand, Temperatur, Aufwärmzustand und Anzahl der Prüfzyklen. Ohne diese Bedingungen lässt sich ein Ergebnis in Millimetern nicht verantwortbar auf eine andere Maschine übertragen.
Führen Sie die Abnahme in beiden Bewegungsrichtungen und bei repräsentativen Nutzlastextremen durch. Ergänzen Sie die Störungen, die das System tolerieren soll, beispielsweise einen verschobenen Lastschwerpunkt oder eine kontrollierte Schwankung des Versorgungsdrucks. Vergleichen Sie die Regler-Rückführung bei engen Toleranzen mit einer unabhängigen Messung am Prozessbezug.
Das aussagekräftigste Diagnose-Diagramm verwendet eine gemeinsame Zeitbasis für Sollposition, sämtliche gemessenen Positionen, Bahnfolgefehler, Synchronisierungsfehler, Ventilbefehle, Reglerzustand und relevante Drücke. An dieser Kurve lässt sich erkennen, ob die Grenze durch die Kopplung, eine einzelne Achse, den Luftpfad, die Mechanik oder einen Fehlerübergang verursacht wurde.
Senden Sie für eine Projektprüfung dieselbe Kurve zusammen mit Komponentenmodellen, Bewegungsprofil, Last und erforderlichem Fehlerzustand über die technische Kontaktseite. Informationen zum Herausgeber und zum technischen Hintergrund finden Sie unter Über Bepto Pneumatik. Mit diesen Angaben lassen sich Ventilstellreserve, Sensor-Timing und mechanische Führung erörtern, ohne das Problem auf einen unbelegten Genauigkeitswert zu reduzieren.
FAQ zur Synchronisierung von Pneumatikzylindern: Was sollten Fachleute prüfen?
ISO 13849-1:2023 ist die vierte Ausgabe der Sicherheitsnorm für Maschinensteuerungen und schließt die Pneumatik ausdrücklich ein (ISO). Die folgenden 5 Antworten grenzen die normale Synchronisierungsleistung von maschinenspezifischen Sicherheitsanforderungen ab und beziehen Genauigkeit, Achsanzahl, Ventilauswahl, Timing und Fehlerverhalten auf die tatsächliche Hardware und Abnahmeprüfung.
Lassen sich zwei Pneumatikzylinder mit einem Wegeventil synchronisieren?
Sie können sich näherungsweise gemeinsam bewegen, doch ein einzelnes Ventil ermöglicht keine unabhängige Korrektur von Unterschieden bei Reibung, Last, Verschlauchung, Kammervolumen oder Geometrie. Eine enge Synchronisierung benötigt die Rückführung jeder relevanten Achse und eine steuerbare Möglichkeit, ihre Bewegung zu beeinflussen. Eine mechanische Kopplung oder ein Stromteiler kann die Aufgabenstellung verändern, muss aber weiterhin anwendungsspezifisch verifiziert werden.
Welche Synchronisierungsgenauigkeit kann ein pneumatisches Dual-Loop-System erreichen?
Es gibt keinen allgemeingültigen Genauigkeitswert. Das Ergebnis hängt von Sensorbezug, Timing, Ventilstellreserve, Luftvolumen, Reibung, Führungssteifigkeit, Nutzlast, Bewegungsprofil, Temperatur, Filterung und Abnahmedefinition ab. Legen Sie dynamische und eingeschwungene Grenzen getrennt fest und verifizieren Sie die belastete Maschine anschließend anhand synchronisierter Kurven sowie einer unabhängigen Messung, sofern die Prozesstoleranz dies erfordert.
Benötigen alle Dual-Loop-Systeme einen inneren Geschwindigkeitsregelkreis?
Nein. Ein innerer Geschwindigkeitsregelkreis ist eine sinnvolle Möglichkeit, insbesondere wenn der Regler die Bewegung formen und Geschwindigkeitsstörungen ausregeln muss. Andere Systeme schließen den inneren Regelkreis über Schieberposition, Druck oder Kraft. Wählen Sie die Regelgröße anhand der Ventil- und Sensorarchitektur und weisen Sie anschließend nach, dass der innere Regelkreis schneller ist als die von ihm unterstützte übergeordnete Funktion.
Ist ein virtueller Master besser als eine Master-Slave-Regelung?
Keine der beiden Lösungen ist grundsätzlich besser. Eine Master-Slave-Regelung ist einfach, kann jedoch den Bahnfolgefehler des physischen Masters weitergeben. Ein gemessener Mittelwert verteilt die Relativkorrektur, kann aber einen gleichgerichteten Nachlauf verbergen. Eine erzeugte Bahnreferenz in Verbindung mit einem kreuzgekoppelten Fehler ist häufig klarer, wenn sowohl Sollwertfolge als auch Ausrichtung unabhängig geregelt und dokumentiert werden müssen.
Was sollte geschehen, wenn ein Positionssensor ausfällt?
Der Regler sollte unplausible, eingefrorene, fehlende oder widersprüchliche Rückführsignale erkennen und den durch die Risikobeurteilung definierten Zustand einnehmen. Ein Weiterbetrieb anhand der verbleibenden Sensoren ist nicht automatisch sicher, weil die Position der ausgefallenen Achse unbekannt ist. Wenn die Reaktion eine Sicherheitsfunktion erfüllt, ist sie mit der erforderlichen sicherheitsbezogenen Architektur und nicht allein mit normaler Regelungslogik umzusetzen und zu validieren.
Quellen und technische Referenzen
- Meng et al., Studie zur Synchronisierung eines pneumatischen Servosystems mit zwei Zylindern, Journal of Zhejiang University SCIENCE C, 2014, DOI 10.1631/jzus.C1300360.
- Mandali und Dong, „Modellierung und Kaskadenregelung eines pneumatischen Positioniersystems“, Journal of Dynamic Systems, Measurement, and Control, 2022, DOI 10.1115/1.4053966.
- Dokumentation zum Festo-Achscontroller CPX-CMAX, abgerufen 2026.
- ISO 4414:2010, Pneumatische Fluidtechnik – Allgemeine Regeln und sicherheitstechnische Anforderungen.
- ISO 13849-1:2023, Sicherheitsbezogene Teile von Steuerungen.