
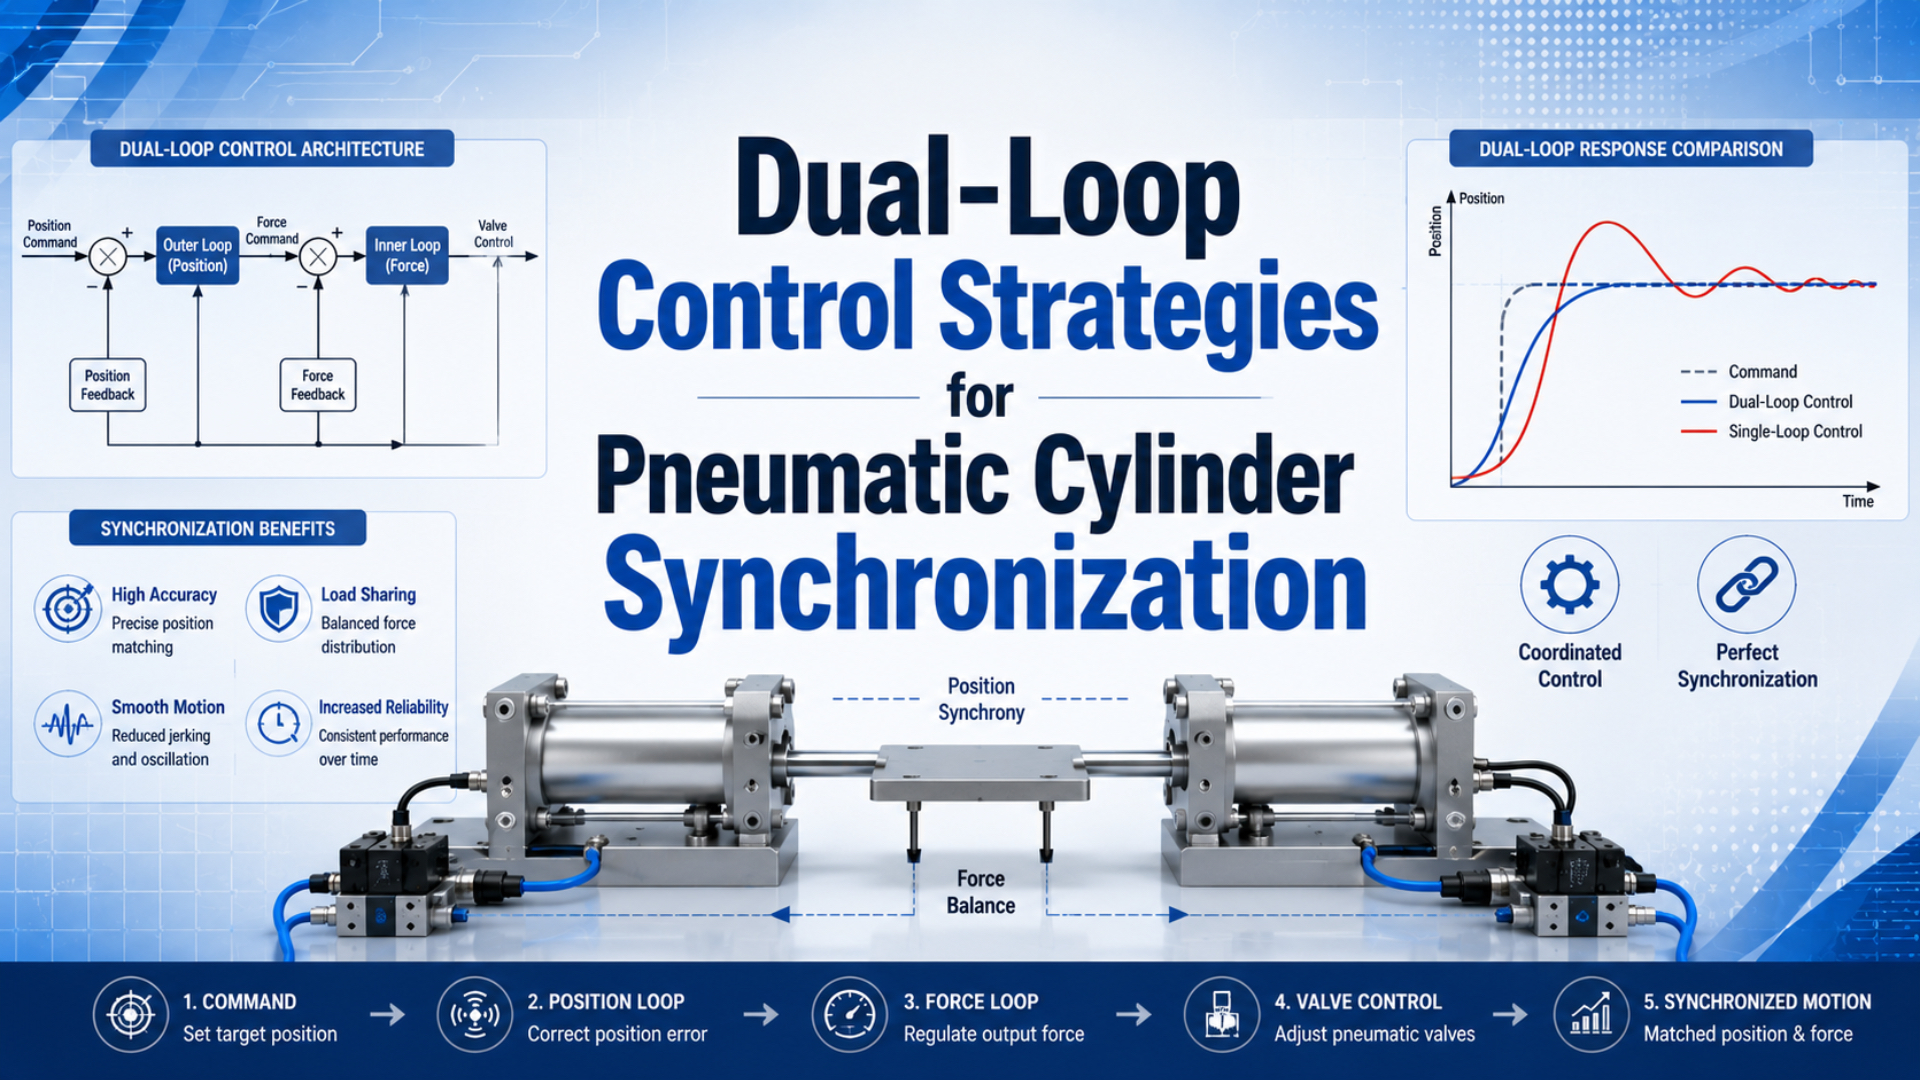
La synchronisation à double boucle de vérins pneumatiques consiste à coordonner au moins deux axes asservis en résolvant deux problèmes distincts: chaque vérin doit suivre la trajectoire commandée, et les vérins doivent rester alignés entre eux. Un contrôleur qui corrige uniquement l’écart entre les vérins peut les maintenir ensemble alors que tous les axes sont en retard, trop lents ou s’arrêtent avant la cible.
Le périmètre du terme « double boucle » doit être clairement défini. Il peut désigner une commande en cascade au sein de chaque axe, par exemple une boucle de position autour d’une boucle de vitesse, ou la combinaison d’une commande propre à chaque axe et d’une boucle externe de synchronisation. La structure appropriée dépend du distributeur, du signal de retour, du chemin de charge, de la temporisation du contrôleur et de la réponse aux défauts exigée par la machine.
Points essentiels
- Une étude de 2014 a commandé 2 vérins pneumatiques en exploitant à la fois les erreurs de suivi de trajectoire et de synchronisation.
- Des positions de vérin identiques ne prouvent pas que la trajectoire commandée a été suivie.
- Le décalage d’échantillonnage, la saturation du distributeur, la souplesse de la structure et un guidage insuffisant peuvent mettre en échec la correction logicielle.
- Un retour de position utilisé pour la commande du procédé ne constitue pas automatiquement une fonction de sécurité.
Que commande réellement la synchronisation de vérins à double boucle ?
Une étude expérimentale publiée en 2014 sur un système pneumatique asservi à 2 vérins a combiné les erreurs de suivi de trajectoire et l’erreur de synchronisation entre les vérins (Meng et al., 2014). Cette distinction définit l’objectif de commande utile: suivre la trajectoire de la machine tout en limitant le déplacement relatif entre les axes.
Pour une charge commune, considérez le contrôleur comme deux niveaux coordonnés:
- Commande d’axe: chaque ensemble vérin, distributeur et capteur constitue un axe de mouvement asservi. Sa boucle doit suivre la consigne de vitesse, de position, de pression ou de force qui lui est affectée.
- Commande de synchronisation: un calcul de supervision compare les axes et ajoute une correction limitée à la consigne de chacun.
Ce principe ne revient pas à raccorder plusieurs vérins à un seul distributeur. Un distributeur commun transmet aux vérins la même commande d’alimentation nominale, mais il ne peut pas corriger les différences de frottement des joints, de volume des chambres, de restriction des tuyaux, de charge ou de géométrie. Chaque axe activement synchronisé a besoin d’un organe final réglable et d’un retour mesuré au niveau de la référence pertinente.
Le distributeur doit disposer d’une autorité suffisante pour modifier le mouvement de l’axe dans les deux sens autour du point de fonctionnement. Commencez par le périmètre système décrit dans le guide de commande en position par distributeur proportionnel, puis ajoutez la gestion des erreurs multiaxes. Utilisez le guide de dimensionnement des régulateurs de débit pneumatiques pour vérifier le circuit d’air avant le réglage. La synchronisation ne peut pas compenser un distributeur sous-dimensionné, saturé, mal polarisé ou installé trop loin de l’actionneur.
L’erreur de suivi et l’erreur de synchronisation sont différentes
Meng et ses collègues ont construit leur retour couplé à partir de 2 erreurs de suivi de trajectoire et de 1 erreur de synchronisation entre vérins (Meng et al., 2014). En séparant ces voies, on évite qu’une courbe de synchronisation apparemment excellente masque une erreur commune par rapport au mouvement commandé de la machine.
Soit la position commandée et la position mesurée de l’axe . L’erreur de suivi de trajectoire est la différence entre la position commandée et la position mesurée d’un axe:
Ici, possède une unité de position, par exemple le millimètre. Elle indique si chaque axe suit la consigne.
Pour deux axes, l’erreur de synchronisation est l’écart relatif de position entre les axes mesurés:
Le signe indique quel vérin est en avance. Le critère de réception peut employer la valeur signée pour la commande et la valeur absolue pour déclarer la conformité ou la non-conformité.
Pour axes, une position virtuelle peut être calculée comme suit:
Chaque axe reçoit alors une erreur de synchronisation . La correction est ainsi répartie, au lieu d’obliger chaque esclave à reproduire un maître physique. Toutefois, la moyenne virtuelle ne contient aucune consigne indépendante. Si tous les vérins présentent un retard de 10 mm, leur moyenne accuse également 10 mm de retard et chaque peut malgré tout être nulle.
On obtient ainsi une loi de commande utile pour une boucle interne commandée en vitesse:
Dans cette définition, est la référence de vitesse corrigée, la vitesse de la trajectoire, et et convertissent les erreurs de position en corrections de vitesse. Leurs unités et leurs signes doivent correspondre à l’implémentation. Appliquez des limites de correction et d’accélération afin qu’une erreur importante ne puisse pas exiger un mouvement dépassant les capacités du distributeur, du vérin, du guidage ou de la charge.
Comment structurer les boucles internes de chaque axe ?
Un article de l’ASME publié en 2022 a utilisé 2 boucles en cascade, avec la commande de position du distributeur à l’intérieur de la commande de position de l’actionneur pneumatique (Mandali et Dong, 2022). Cela montre pourquoi « double boucle » n’est pas synonyme d’une architecture unique position-vitesse. La variable commandée par la boucle interne doit correspondre au matériel disponible et à sa dynamique.
Trois architectures courantes méritent d’être comparées:
| Architecture de l’axe | Retour interne | Retour externe | Point de départ adapté |
|---|---|---|---|
| Position autour de la vitesse | Vitesse estimée ou mesurée | Position du vérin | Profils de mouvement pour lesquels la mise en forme de la vitesse est importante |
| Position autour de la pression ou de la force | Pression de chambre, pression différentielle ou force | Position du vérin | Procédés sensibles à la charge, dotés d’une instrumentation de pression appropriée |
| Position de l’actionneur autour de la position du distributeur | Position du tiroir | Position du vérin | Servodistributeurs avec retour de position du tiroir interne ou externe |
La commande position-vitesse est intuitive, mais la dérivation numérique amplifie la quantification du capteur et le bruit électrique. Une estimation filtrée peut s’écrire:
Ici, est la vitesse estimée, l’intervalle d’échantillonnage en secondes, et l’unité de position détermine l’unité de vitesse. Le filtre réduit le bruit, mais introduit un retard de phase. Sélectionnez-le à partir du bruit mesuré et de la stabilité en boucle fermée, et non d’une constante de temps universelle.
L’erreur de la boucle interne de vitesse est . Une implémentation PI limitée peut prendre la forme suivante:
La commande pilote le distributeur proportionnel, est un terme d’anticipation facultatif, et l’état de l’intégrateur. La fonction de saturation représente les limites réelles de la commande. Ajoutez un dispositif anti-emballement afin que l’intégrateur ne continue pas à accumuler l’erreur lorsque la commande du distributeur reste bloquée sur une limite.
Ne déduisez pas les performances de l’axe de la seule résolution du signal. Une sortie 12 bits ne peut supprimer ni le recouvrement du tiroir, ni l’hystérésis, ni un débit insuffisant, ni une chute de pression, ni le frottement d’adhérence, ni le jeu structurel. Utilisez la comparaison entre distributeurs proportionnels de débit et de pression pour préciser quelle variable pneumatique le dispositif choisi régule réellement.
Quelle stratégie de coordination multiaxe convient à la machine ?
Festo indique que le CPX-CMAX peut commander jusqu’à 8 axes simultanément et indépendamment et propose 128 jeux de positions configurables (Festo CPX-CMAX, consulté en 2026). « Huit axes » décrit la capacité du contrôleur, et non une synchronisation automatique. Un mouvement coordonné exige toujours une référence définie, une loi de couplage, une méthode de temporisation et une réponse aux défauts au niveau de la machine.
| Stratégie | Référence suivie par chaque axe | Principal avantage | Principale limite |
|---|---|---|---|
| Maître-esclave | Un axe maître mesuré | Circulation simple des signaux | L’erreur de suivi du maître se propage à tous les esclaves |
| Maître virtuel | Moyenne ou état de groupe généré | Répartit la correction relative entre les axes | Une moyenne mesurée peut masquer une erreur de suivi en mode commun |
| Couplage croisé | Erreur de trajectoire et erreurs relatives entre axes | Traite directement le suivi et l’alignement | Exige une analyse rigoureuse des signes, des limites, de la temporisation et de la stabilité |
La commande maître-esclave convient à une machine possédant un meneur mécanique pertinent, à condition que le maître suive également la référence de trajectoire indépendante. Elle est moins adaptée si une défaillance du capteur maître prive le groupe d’une base de commande valide ou si le partage de charge doit rester symétrique.
Un maître virtuel devrait normalement être un état de trajectoire généré, et non la simple moyenne des vérins mesurés. Si une moyenne mesurée est employée pour répartir la charge, conservez séparément. Sinon, le contrôleur peut obtenir un excellent accord entre les axes alors que le groupe manque la position exigée par le procédé.
Le couplage croisé est utile lorsque le déplacement relatif constitue lui-même un risque pour le procédé. Un plateau, un bâti ou un panneau de grande largeur peut se mettre en travers avant que l’un des vérins ne présente une forte erreur de suivi individuelle. Même dans ce cas, la commande reste la deuxième ligne de défense. Le bâti, les guidages externes, le montage des vérins et le centre de charge doivent empêcher les actionneurs de s’opposer dans un mécanisme hyperstatique.
L’échantillonnage et le filtrage nécessitent un budget d’erreur
L’étude de 2014 sur deux vérins a traité 2 erreurs de suivi et 1 erreur de synchronisation comme des grandeurs de retour distinctes (Meng et al., 2014). Ces signaux doivent correspondre à des instants presque identiques. Le décalage d’échantillonnage est la différence entre leurs instants de mesure; il crée un écart de position apparent, même lorsque les axes mécaniques sont alignés.
Pour un mouvement à la vitesse , l’écart apparent provoqué par un décalage d’échantillonnage vaut approximativement:
Si la vitesse maximale de calcul est et que deux mesures peuvent être espacées de , la contribution temporelle est . Il s’agit d’un exemple de conception, et non d’une exigence universelle. Un axe plus rapide ou une tolérance plus serrée impose un budget de décalage inférieur.
Établissez le budget de mesure total à partir de la précision et de la résolution des capteurs, de l’erreur de montage, de la déformation structurelle, du temps de conversion des entrées, du filtrage et de l’alignement des bases de temps. Un retour de position continu diffère d’une détection de fin de course; le guide des technologies de détection de position des vérins explique cette distinction.
Exécutez les tâches de commande associées à partir d’une horloge commune lorsque la plateforme le permet. Enregistrez l’intervalle réel des tâches et les dépassements. Une fréquence de mise à jour nominale élevée ne garantit pas une bande passante élevée en boucle fermée, car la dynamique du distributeur, le volume pneumatique, le délai de transport, les filtres et la résonance mécanique limitent toujours la réponse stable.
Ne filtrez que ce qui est nécessaire au signal. Un filtre passe-bas agressif peut lisser la courbe de vitesse tout en retardant la correction qui maintient le bâti d’équerre. Évaluez chaque filtre à partir de relevés bruts et filtrés synchronisés, puis intégrez son retard à l’étude de stabilité.
Comment mettre le système en service ?
Le CPX-CMAX propose 128 jeux de positions configurables, mais Festo décrit malgré tout la mise en service et la configuration comme des tâches explicites (Festo CPX-CMAX, consulté en 2026). Une machine synchronisée exige une séquence d’essai ordonnée, car le réglage simultané de toutes les boucles rend difficile la distinction entre la capacité des distributeurs, la mécanique, la polarité du retour et les interactions du contrôleur.
1. Validez la mécanique à faible énergie
Désactivez ou limitez la correction de synchronisation. Contrôlez le guidage, l’alignement des montages, la position du centre de charge, la rotation du chariot, le cheminement des tuyaux et l’absence de points durs. Mesurez au niveau de la référence de production, et pas seulement sur le capteur du piston ou du chariot. Un plateau souple peut se déformer alors que les deux retours de position concordent.
2. Vérifiez chaque signal et chaque sens de commande
Déplacez un axe à la fois avec une pression et des limites de sortie prudentes. Confirmez l’échelle, le signe et la référence de la position, les limites de course, le neutre du distributeur, les commandes de sortie et de rentrée, la plausibilité des capteurs et la réponse à l’arrêt. Une erreur de signe dans le couplage croisé transforme la correction en divergence.
3. Réglez séparément la boucle interne de chaque axe
Utilisez le distributeur, les tuyaux, la charge utile, la pression et le sens de mouvement prévus. Commencez avec l’anticipation et l’action intégrale désactivées ou strictement limitées. Augmentez uniquement l’action de retour nécessaire en surveillant la position, la vitesse estimée, les deux pressions de chambre si elles sont disponibles et la commande du distributeur. Réglez séparément la sortie et la rentrée si leur dynamique diffère.
D’après notre expérience, la courbe de commande du distributeur constitue le premier diagnostic le plus instructif. Une commande qui reste sur sa limite indique d’abord un manque de débit, de pression ou d’autorité en force, avant de suggérer un problème de gain. Une commande qui s’inverse à plusieurs reprises près de la cible oriente plutôt l’analyse vers le retard, le frottement, le comportement au neutre, le filtrage et un gain excessif.
4. Testez le suivi de trajectoire avant le couplage
Appliquez le même profil prudent à chaque axe indépendant. Enregistrez les erreurs de suivi individuelles et la saturation. Si un axe ne peut pas suivre sans rester sur sa limite de sortie, l’ajout d’un gain de synchronisation ne créera ni le débit ni la force manquants. Corrigez le matériel ou réduisez les exigences du profil.
5. Ajoutez une correction de synchronisation limitée
Commencez avec un faible gain de couplage et des limites de correction explicites. Testez un décalage de charge connu et répétez le mouvement dans les deux sens. N’augmentez le couplage que tant que les erreurs enregistrées diminuent sans oscillation, battement de la sortie, écart de pression excessif ni opposition mécanique.
6. Provoquez les défauts
Testez la déconnexion d’un capteur, un retour figé, des valeurs hors plage, des échéances de tâche manquées, la saturation du distributeur, une faible pression d’alimentation, la perte de communication et la coupure d’énergie. Confirmez la transition vers l’état spécifié avec la charge utile réelle. Ne supposez pas qu’un bit de défaut du contrôleur supprime l’énergie pneumatique ou retient une charge verticale.
La gestion des défauts est distincte de la commande normale
ISO 4414:2010 est une norme de 38 pages, dans sa troisième édition, qui couvre les phénomènes dangereux significatifs des systèmes pneumatiques et dont la validité a été confirmée en 2021 (ISO). Le retour de synchronisation normal peut améliorer la commande du procédé, mais il n’est pas automatiquement conçu selon un niveau de sécurité. L’état sûr requis doit découler de l’appréciation des risques de la machine et d’une architecture validée.
Utilisez des seuils et des actions distincts pour les écarts de procédé et les défauts liés à la sécurité:
| Condition | Réponse du système de commande | Question de conception |
|---|---|---|
| Faible erreur de synchronisation | Appliquer une correction limitée | L’autorité de correction est-elle disponible sans saturation ? |
| Erreur de suivi persistante | Réduire le profil ou arrêter le procédé | L’axe est-il limité par le débit, surchargé, grippé ou fuyard ? |
| Signal de capteur non plausible | Inhiber la synchronisation normale et passer à l’état de défaut spécifié | Les autres retours peuvent-ils démontrer une situation sûre ? |
| Écart excessif entre les axes | Exécuter la stratégie d’arrêt issue de l’appréciation des risques | Un arrêt brutal pourrait-il accroître la mise en travers ou le risque de chute de la charge ? |
| Perte de l’alimentation électrique ou pneumatique | Atteindre ou maintenir l’état défini | Un frein, un dispositif de retenue, une mise à l’échappement ou une maîtrise de l’énergie accumulée sont-ils nécessaires ? |
ISO 13849-1:2023 s’applique aux parties des systèmes de commande relatives à la sécurité dans les technologies électriques, hydrauliques, pneumatiques et mécaniques, mais n’attribue ni la fonction de sécurité ni le niveau de performance requis à une machine donnée (ISO). Si la surveillance de synchronisation déclenche une fonction de sécurité, concevez et validez cette fonction séparément de l’algorithme normal de mouvement.
La pression différentielle peut contribuer au diagnostic, mais elle ne remplace pas un retour de position continu. Deux vérins peuvent présenter des pressions similaires alors que leurs positions diffèrent en raison de la géométrie, du frottement, du volume piégé ou de la charge externe. De même, un capteur redondant n’améliore l’intégrité de sécurité que si son architecture, sa couverture de diagnostic, son exposition aux défaillances de cause commune et sa validation répondent aux exigences de la fonction.
Que doit consigner l’essai de réception ?
ISO 4414:2010 couvre la conception, la construction, la modification, l’installation, le réglage, le fonctionnement ininterrompu, la maintenance et la fiabilité de l’utilisation prévue (ISO). Une déclaration de synchronisation exige donc davantage qu’une seule mesure en position finale. Consignez le matériel, le logiciel, les conditions de fonctionnement, la base de temps, les perturbations et les erreurs mesurées nécessaires pour reproduire le résultat après une opération de maintenance ou un changement de recette.
Fixez ces indicateurs avant les essais:
| Indicateur | Définition | Intérêt |
|---|---|---|
| Erreur dynamique maximale de synchronisation | Plus grand écart de position relatif pendant le mouvement commandé | Rend compte du risque de mise en travers pendant le déplacement de la charge |
| Erreur de synchronisation en position finale | Écart relatif après la fenêtre d’établissement spécifiée | Confirme l’alignement final |
| Erreur de suivi de trajectoire | Position commandée moins position mesurée de chaque axe | Détecte le retard en mode commun masqué par l’erreur relative |
| Temps d’établissement | Temps nécessaire pour que toutes les erreurs requises restent dans leur plage | Détermine le premier instant sûr pour l’étape suivante du procédé |
| Saturation du distributeur | Valeur de crête et durée passée aux limites de commande | Révèle un manque d’autorité de commande |
| Marge de pression dynamique | Pressions à l’entrée du distributeur et dans les chambres pendant le mouvement | Distingue les symptômes de réglage des limites de capacité pneumatique |
| Temps de réponse à un défaut | Temps écoulé entre la détection du défaut et l’état défini de la machine | Étaye l’exigence d’arrêt issue de l’appréciation des risques |
Consignez également les modèles des vérins et des distributeurs, l’alésage, la course, le type de capteur, le montage du guidage, la charge utile, l’orientation, la pression d’alimentation, les dimensions des tubes, les périodes de tâche, le décalage d’échantillonnage, les filtres, les gains, l’anticipation, les limites de sortie, la révision du logiciel, la température, l’état de préchauffage et le nombre de cycles d’essai. Sans ces conditions, un résultat exprimé en millimètres ne peut pas être transposé de manière responsable à une autre machine.
Effectuez la réception dans les deux sens et aux valeurs extrêmes représentatives de la charge utile. Ajoutez les perturbations que le système est censé tolérer, par exemple un déplacement du centre de charge ou une variation maîtrisée de la pression d’alimentation. Lorsque la tolérance du procédé est serrée, comparez le retour du contrôleur à une mesure indépendante prise au niveau de la référence du procédé.
Le meilleur graphique de diagnostic utilise une même base de temps pour la position de référence, chaque position mesurée, les erreurs de suivi, les erreurs de synchronisation, les commandes des distributeurs, l’état du contrôleur et les pressions pertinentes. Ce relevé indique si la limite provient du couplage, d’un axe particulier, du circuit d’air, de la mécanique ou d’une transition vers un état de défaut.
Pour l’étude d’un projet, transmettez ce même relevé, accompagné des modèles de composants, du profil de mouvement, de la charge et de l’état de défaut requis, par la page de contact technique. Vous trouverez des informations sur Bepto Pneumatique et son expertise technique à la page À propos de Bepto Pneumatique. Ces informations permettent d’examiner l’autorité des distributeurs, la temporisation des capteurs et le guidage mécanique sans réduire le problème à une valeur de précision non étayée.
FAQ sur la synchronisation des vérins pneumatiques: que doivent vérifier les ingénieurs ?
ISO 13849-1:2023 est la quatrième édition de la norme de sécurité relative aux systèmes de commande des machines et inclut expressément la technologie pneumatique (ISO). Les 5 réponses suivantes distinguent les performances de synchronisation normales des exigences de sécurité propres à la machine, tout en rattachant la précision, le nombre d’axes, le choix des distributeurs, la temporisation et le comportement en cas de défaut au matériel et à l’essai de réception réels.
Deux vérins pneumatiques peuvent-ils être synchronisés avec un seul distributeur ?
Ils peuvent se déplacer ensemble de manière approximative, mais un seul distributeur ne fournit aucune correction indépendante des différences de frottement, de charge, de tuyau, de chambre ou de géométrie. Une synchronisation serrée exige un retour de chaque axe pertinent et un moyen réglable de modifier son mouvement. Une liaison mécanique ou un diviseur de débit peut modifier le problème, mais doit toujours être vérifié pour l’application concernée.
Quelle précision de synchronisation un système pneumatique à double boucle peut-il atteindre ?
Il n’existe aucune valeur de précision universelle. Le résultat dépend de la référence du capteur, de la temporisation, de l’autorité du distributeur, du volume d’air, du frottement, de la rigidité du guidage, de la charge utile, du profil de mouvement, de la température, du filtrage et de la définition de la réception. Indiquez séparément les limites dynamiques et stabilisées, puis vérifiez la machine en charge au moyen de relevés synchronisés et d’une mesure indépendante lorsque la tolérance du procédé l’exige.
Tous les systèmes à double boucle ont-ils besoin d’une boucle interne de vitesse ?
Non. Une boucle interne de vitesse est une option utile, notamment lorsque le contrôleur doit façonner le mouvement et rejeter les perturbations de vitesse. D’autres systèmes ferment une boucle interne autour de la position du tiroir, de la pression ou de la force. Choisissez la variable commandée en fonction de l’architecture du distributeur et des capteurs, puis démontrez que la boucle interne est plus rapide que la fonction de supervision qu’elle prend en charge.
Un maître virtuel est-il préférable à une commande maître-esclave ?
Ni l’un ni l’autre n’est toujours préférable. La commande maître-esclave est simple, mais peut propager l’erreur de suivi du maître physique. Une moyenne mesurée répartit la correction relative, mais peut masquer un retard en mode commun. Une référence de trajectoire générée associée à une erreur de couplage croisé est souvent plus claire lorsque le suivi de la consigne et l’alignement doivent être commandés et consignés séparément.
Que doit-il se passer si un capteur de position tombe en panne ?
Le contrôleur doit détecter un retour non plausible, figé, absent ou incohérent et passer à l’état défini par l’appréciation des risques. Poursuivre le fonctionnement à partir des capteurs restants n’est pas automatiquement sûr, car la position de l’axe défaillant est inconnue. Si la réponse remplit une fonction de sécurité, mettez-la en œuvre et validez-la au moyen de l’architecture de sécurité requise, plutôt qu’avec la seule logique de commande ordinaire.
Sources et références techniques
- Meng et al., étude sur la synchronisation d’un servosystème pneumatique à deux vérins, Journal of Zhejiang University SCIENCE C, 2014, DOI 10.1631/jzus.C1300360.
- Mandali et Dong, « Modélisation et commande en cascade d’un système de positionnement pneumatique », Journal of Dynamic Systems, Measurement, and Control, 2022, DOI 10.1115/1.4053966.
- Documentation du contrôleur d’axe Festo CPX-CMAX, consultée en 2026.
- ISO 4414:2010, Transmissions pneumatiques — Règles générales et exigences de sécurité.
- ISO 13849-1:2023, Parties des systèmes de commande relatives à la sécurité.