

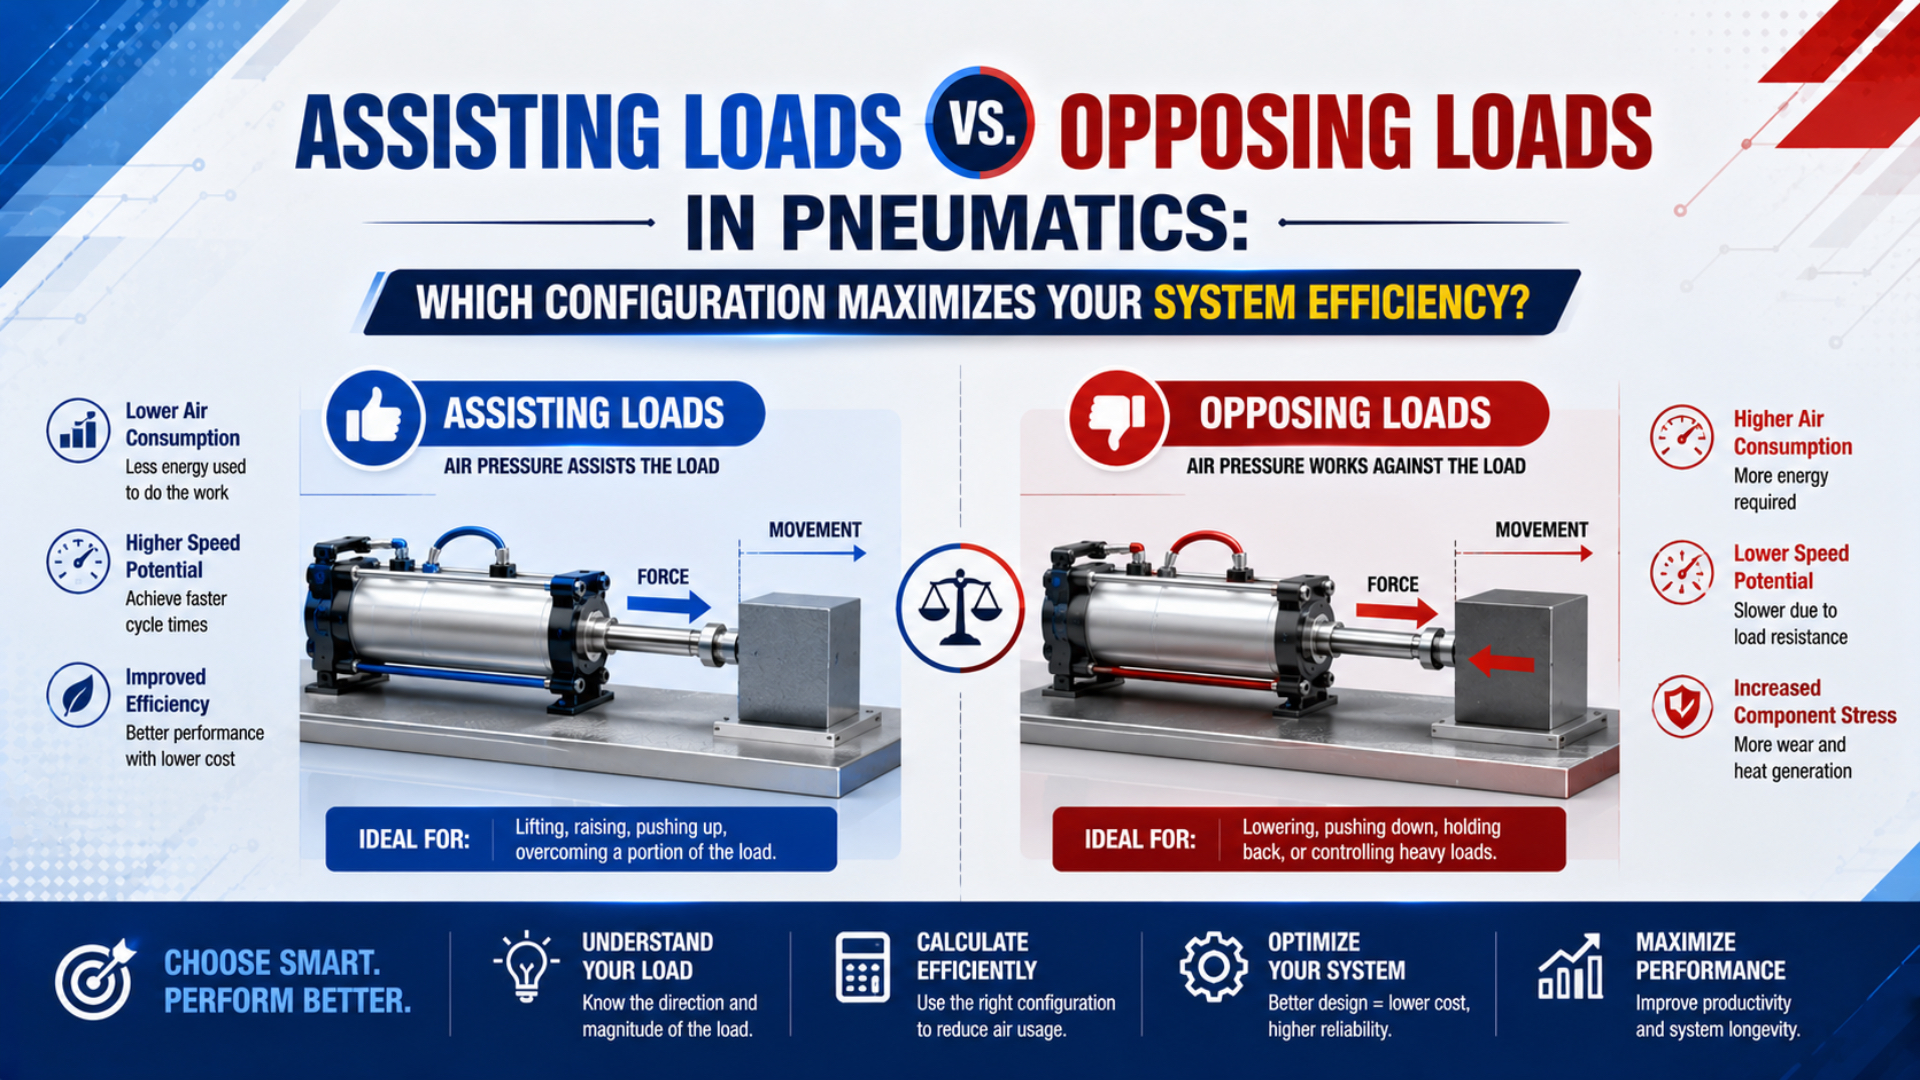
โหลดช่วยกับโหลดต้านในระบบนิวแมติกไม่มีผู้ชนะด้านประสิทธิภาพที่ใช้ได้กับทุกกรณี ต้องจำแนกแรงภายนอกแยกกันสำหรับแต่ละช่วงชัก จากนั้นคำนวณแรงดันจากห้องกระบอกสูบทั้งสองด้าน แล้วเลือกขนาดกระบอก อุปกรณ์ควบคุมการไหล ระบบนำทาง คุชชัน และวิธียึดโหลดตามแรงสุทธิที่ได้
SMC กำหนดขีดจำกัดอัตราโหลดแตกต่างกันตามลักษณะงาน สำหรับหลายกรณีที่เป็นโหลดไดนามิกในแนวตั้งและแนวนอน คู่มือเลือกแบบกระบอกสูบใช้ค่าไม่เกิน 0.5 ขีดจำกัดเฉพาะงานนี้ไม่ได้พิสูจน์ว่าทิศทางโหลดแบบหนึ่งจะประหยัดแรงดันได้เป็นเปอร์เซ็นต์คงที่เสมอ (การเลือกแบบกระบอกลม SMC, เข้าถึงเมื่อ 2026-07-22)
ประเด็นสำคัญ
- จำแนกโหลดแต่ละแรงแยกกันสำหรับช่วงยืดและช่วงหด
- ใช้แรงดันที่พอร์ตกระบอกสูบทั้งสองด้านในสมดุลแรงขณะเคลื่อนที่
- ช่วงชักที่มีแรงโน้มถ่วงช่วยอาจต้องควบคุมไอเสียมากขึ้นและต้องออกแบบวิธียึดโหลดแยกต่างหาก แม้จะต้องการแรงขับน้อยลง
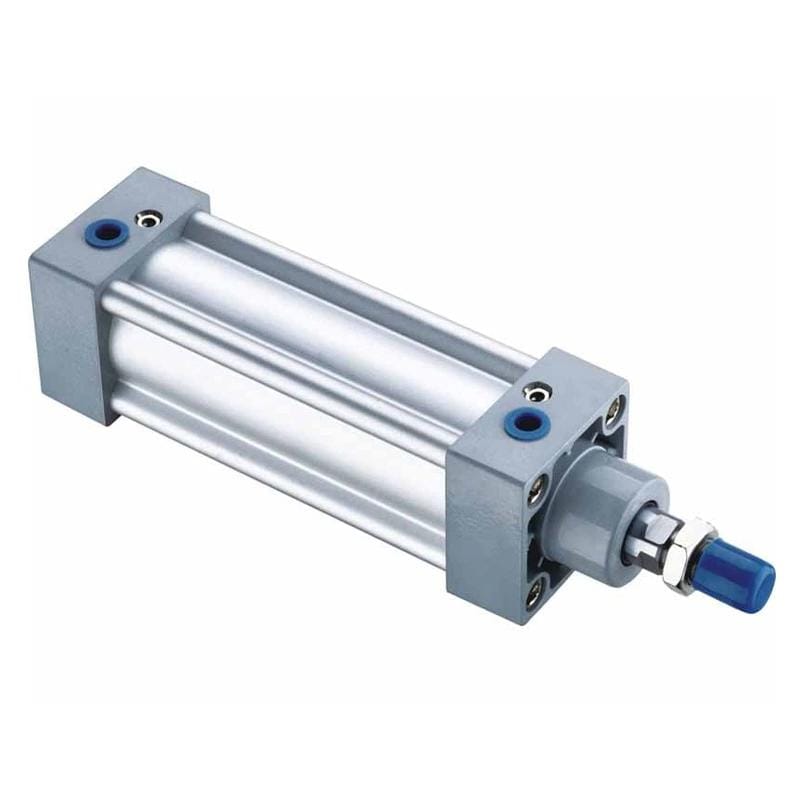
กระบอกสูบก้านเดี่ยวมีพื้นที่ลูกสูบเต็มด้านฝาท้าย และมีพื้นที่วงแหวนที่เล็กกว่าด้านก้าน แรงดันในห้องทั้งสองด้านสามารถออกแรงขณะเคลื่อนที่ได้
คำว่าโหลดช่วยและโหลดต้านอธิบายทิศทางแรง ไม่ใช่ชนิดกระบอกสูบ
SMC แยกการยืดและการหดก่อนเลือกขนาดกระบอก เพราะพื้นที่ทำงานมีค่าไม่เท่ากัน ผู้ออกแบบจึงต้องระบุทิศทางที่จะใช้แรงจากกระบอกสูบ ใช้หลักเดียวกันกับโหลดภายนอกโดยเปรียบเทียบแรงกับการเคลื่อนที่ที่สั่งในทุกช่วงชัก แทนการติดป้ายให้เครื่องเพียงครั้งเดียว (การเลือกแบบกระบอกลม SMC, เข้าถึงเมื่อ 2026-07-22)
โหลดช่วย หมายถึงแรงภายนอกที่กระทำไปในทิศทางการเคลื่อนที่ตามคำสั่ง แรงโน้มถ่วงช่วยแคร่แนวตั้งที่เคลื่อนลง สปริงอาจช่วยเปิดประตู และกลไกข้อต่ออาจดึงกระบอกสูบผ่านช่วงชักบางส่วน แรงดังกล่าวเสริมแนวโน้มการเคลื่อนที่ของแอคชูเอเตอร์ โหลดต้าน หมายถึงแรงที่กระทำสวนทางกับการเคลื่อนที่ตามคำสั่ง แรงโน้มถ่วงต้านการยกขึ้น ปฏิกิริยาจากการจับยึดและแรงเสียดทานของไกด์ก็ทำเช่นเดียวกัน กระบอกสูบต้องเอาชนะแรงต้านนี้ก่อนจึงจะเหลือแรงเผื่อสำหรับการเร่ง
โหลดที่ขับเลยการควบคุม คือโหลดช่วยที่แรงพอจะพากลไกเคลื่อนไปเร็วกว่าการจ่ายลมที่ควบคุม ทำให้แรงดันเริ่มต้นและเสถียรภาพการเคลื่อนที่เป็นคำถามด้านวงจรคนละข้อ
จำแนกแรงภายนอกที่มีนัยสำคัญทุกแรงบนภาพร่างโหลด:
- กำหนดทิศทางการเคลื่อนที่บวกหนึ่งทิศทาง
- วาดแรงโน้มถ่วง สปริง ปฏิกิริยาจากกระบวนการ แรงเสียดทานของไกด์ ตุ้มน้ำหนัก และแรงที่ส่งผ่านข้อต่อกลไก
- แตกแรงที่ทำมุมให้อยู่ตามแกนกระบอกสูบ
- วาดซ้ำสำหรับช่วงกลับ และตามตำแหน่งระหว่างทางเมื่อสปริง แคม คาน หรือท็อกเกิลทำให้ขนาดหรือทิศทางแรงเปลี่ยน
ตุ้มน้ำหนักแสดงให้เห็นว่าเหตุใดป้ายคำเดียวจึงอาจทำให้เข้าใจผิด น้ำหนักเดียวกันอาจต้านการเคลื่อนลงแต่ช่วยการเคลื่อนขึ้น กลไกท็อกเกิลอาจกลับความสัมพันธ์ภายในช่วงชักเดียว ต้องคำนวณทุกตำแหน่งที่ขนาดหรือทิศทางแรงเปลี่ยนอย่างมีนัยสำคัญ
คำนวณแรงสุทธิของกระบอกสูบจากห้องทั้งสองด้าน
AutomationDirect คำนวณแรงกระบอกสูบจากพื้นที่และความดันต่าง เอกสารกำหนดขนาดยังหักพื้นที่ก้านเมื่อกระบอกหด สำหรับการวิเคราะห์ระดับเครื่องจักร ควรแสดงแรงดันทั้งสองพอร์ต แรงภายนอกพร้อมเครื่องหมาย และแรงเสียดทานไว้ชัดเจน แทนการรวมผลที่ไม่เกี่ยวกันไว้ในค่าเผื่อเปอร์เซ็นต์เดียว (การกำหนดขนาดกระบอกสูบ AutomationDirect, เข้าถึงเมื่อ 2026-07-22)
สำหรับกระบอกสูบก้านเดี่ยว ให้ แทนเส้นผ่านศูนย์กลางกระบอก และ แทนเส้นผ่านศูนย์กลางก้าน เมื่อคำนวณพื้นที่ลูกสูบเต็ม และพื้นที่วงแหวนด้านก้าน :
เมื่อกำหนดการเคลื่อนที่ก้านออกเป็นทิศบวก ใช้สมการแรงสุทธิช่วงยืดสำหรับการประเมินขั้นต้นดังนี้:
คือแรงดันด้านฝาท้ายขณะเคลื่อนที่ คือแรงดันด้านก้านขณะเคลื่อนที่ และ แทนแรงเสียดทานของซีล ไกด์ และกลไกที่ต้านการเคลื่อนที่ ต้องใช้ทิศทางแรงสัมบูรณ์อย่างสม่ำเสมอ อย่าใส่ค่าตั้งเรกูเลเตอร์แทนแรงดันทั้งสองด้าน
สำหรับการหด ให้กลับทิศบวกและใช้พื้นที่ทำงานที่ถูกต้อง:
แรงดันหน่วย MPa คูณพื้นที่หน่วย mm² จะให้แรงหน่วยนิวตัน โดย 1 bar เท่ากับ 0.1 MPa หรือ 0.1 N/mm² ความเร่งที่ใช้ได้ก่อนพิจารณาผลไดนามิกอื่นคือ ผลบวกเพียงอย่างเดียวยังไม่ถือว่าอนุมัติกระบอกสูบ แรงเผื่อที่เหลือต้องครอบคลุมความแปรผันของแรงดัน แรงเสียดทานขณะเริ่มเคลื่อน ความเร็ว แรงกระแทก และกฎอัตราโหลดของผู้ผลิตที่เลือก
ให้ถือแรงดันห้องที่วัดได้เป็นตัวแปรของสถานะทำงาน ไม่ใช่คุณสมบัติบนป้ายชื่อ บันทึกแรงดันทั้งสองพอร์ตที่ตำแหน่งลูกสูบและสภาพโหลดเดียวกัน เพราะเกจด้านจ่ายไม่สามารถแสดงแรงดันย้อนในทางระบายได้ สร้างสมการพร้อมเครื่องหมายหนึ่งชุดสำหรับการเคลื่อนที่แต่ละทิศ แล้วแก้สมการ ณ ช่วงเริ่มต้น กลางช่วงชัก จุดแรงกระบวนการสูงสุด และจุดเข้าคุชชัน หากสปริงหรือข้อต่อทำให้แรงเปลี่ยนตามตำแหน่ง ให้เพิ่มจุดทำงานแทนการเฉลี่ยโหลด ใช้อัตราโหลดที่มีแค็ตตาล็อกรองรับเพียงหนึ่งค่า หลังจากแสดงแรงทางกายภาพครบแล้ว สุดท้าย ตรวจตัวเลือกด้วยเส้นผ่านศูนย์กลางก้านจริง แรงดันทำงานต่ำสุด ช่วงความเร็ว ขีดจำกัดไกด์ ความสามารถคุชชัน และแนวติดตั้งที่อนุญาต ลำดับนี้แยกแรงที่วัดได้ออกจากค่าเผื่อในการเลือก และป้องกันการนับความไม่แน่นอนซ้ำ การทดสอบรับมอบต้องจำลองกรณีเลวร้ายที่สุดที่บันทึกไว้
เครื่องคำนวณนี้ให้ผลแรงดันคูณพื้นที่เบื้องต้น แต่ไม่ทราบว่าแรงโน้มถ่วงช่วยช่วงชัก สปริงกลับทิศ หรือทางระบายสร้างแรงดันย้อนมากเพียงใด ต้องคงพจน์เหล่านี้ไว้ในแบบคำนวณ ขั้นตอนถัดไปหลังทราบแรงที่ต้องการ โปรดใช้ คู่มือกำหนดขนาดกระบอกสูบ
ตัวอย่างคำนวณ: โหลดแนวตั้งหนึ่งชุดกับเงื่อนไขแรงสองแบบ
ความสัมพันธ์แรงของ AutomationDirect ใช้ความดันต่าง ขณะที่ SMC ให้เลือกช่วงยืดและช่วงหดแยกกัน พิจารณากระบอกสูบขนาด 50 mm ที่มีก้าน 20 mm พื้นที่ลูกสูบเต็มประมาณ 1,963 mm² แต่พื้นที่ทำงานด้านก้านมีเพียงประมาณ 1,649 mm² (AutomationDirect; SMC, เข้าถึงเมื่อ 2026-07-22)
สมมติว่าติดตั้งกระบอกสูบในแนวตั้งโดยให้ก้านชี้ลง และรับมวลนำทาง 40 kg ใช้แรงดัน 5.5 bar ในห้องขับและวัดได้ 1.0 bar ในห้องระบายขณะเคลื่อนที่ แรงโน้มถ่วงมีค่าประมาณ:
ระหว่างยืดลง แรงดันด้านฝาท้ายขับโหลดและแรงโน้มถ่วงช่วยการเคลื่อนที่:
ระหว่างหดขึ้น แรงดันด้านก้านขับโหลด ขณะที่แรงดันย้อนด้านฝาท้ายและแรงโน้มถ่วงต้านการเคลื่อนที่:
ผลทั้งสองยังไม่รวมแรงเสียดทาน จึงเป็นเพียงแรงเผื่อจากการคำนวณ ไม่ใช่พิกัดน้ำหนักบรรทุกที่อนุญาต
| ช่วงชัก | แรงจากแรงดันด้านขับ | แรงจากแรงดันด้านระบาย | แรงโน้มถ่วง | แรงสุทธิก่อนหักแรงเสียดทาน |
|---|---|---|---|---|
| ยืดลง | 1,080 N ลง | 165 N ขึ้น | 392 N ลง | 1,307 N ลง |
| หดขึ้น | 907 N ขึ้น | 196 N ลง | 392 N ลง | 319 N ขึ้น |
ช่วงลงมีแรงมากกว่า แต่ไม่ได้หมายความว่าจะควบคุมได้ดีและมีประสิทธิภาพโดยอัตโนมัติ การระบายโดยไม่มีข้อจำกัดอาจทำให้ความเร่งสูงเกินไป ในทางกลับกัน ช่วงขึ้นมีแรงเผื่อน้อยกว่ามาก และไวต่อแรงดันจ่ายตก การจำกัดทางระบาย แรงเสียดทานซีล และความแปรผันของน้ำหนักบรรทุกมากกว่า
เปลี่ยนเงื่อนไขทีละข้อเมื่อทบทวนแบบ:
- แทนแรงดันที่สมมติทุกค่าด้วยแรงดันต่ำสุดที่วัดได้ ณ พอร์ตขับ และแรงดันพอร์ตระบายที่สอดคล้องกันในช่วงที่หนักที่สุดของแต่ละช่วงชัก
- ทดสอบทั้งน้ำหนักบรรทุกต่ำสุดและสูงสุด
- เพิ่มแรงจากการเร่งและแรงกระบวนการ ณ จุดสูงสุด
- ใช้อัตราโหลดหรือปัจจัยงานของผู้ผลิตที่มีเอกสารหนึ่งค่า แทนการซ้อนเปอร์เซ็นต์หลายค่าซึ่งครอบคลุมความไม่แน่นอนเดียวกัน
- เลือกขนาดกระบอกมาตรฐานถัดไป แล้วคำนวณทั้งสองทิศทางใหม่ด้วยเส้นผ่านศูนย์กลางก้านจริงและขีดจำกัดในแค็ตตาล็อก
แทนการเปรียบเทียบ “เปอร์เซ็นต์แรงดันของโหลดช่วยกับโหลดต้าน” ด้วยโปรไฟล์แรงเผื่อ ซึ่งเผยให้เห็นแรงเริ่มต้นที่มาก แรงเผื่อกลางช่วงชักที่ต่ำ และภาวะโหลดขับเลยการควบคุมใกล้ปลายช่วงเมื่อรูปทรงข้อต่อเปลี่ยน
เหตุใดโหลดช่วยจึงอาจต้องควบคุมการเคลื่อนที่มากขึ้น
SMC อธิบายว่าการควบคุมที่พอร์ตระบายเป็นวิธีทั่วไปที่สุดในการกำหนดความเร็วกระบอกสูบ เพราะการเปลี่ยนแรงดันย้อนของไอเสียจะเปลี่ยนความเร็วลูกสูบ ความสัมพันธ์ความเร็วที่เผยแพร่ยังสมมติว่าแรงดันขาเข้าคงที่ จึงไม่สามารถทำนายแกนแนวตั้งที่โหลดขับลูกสูบให้เร็วกว่าการไหลที่จ่ายได้โดยลำพัง (การควบคุมการไหลของกระบอกสูบ SMC, เข้าถึงเมื่อ 2026-07-22)
การควบคุมแบบ meter-out จำกัดลมที่ออกจากห้องซึ่งไม่ได้ขับ การจำกัดไอเสียทำให้แรงดันย้อนสูงขึ้น ต้านการเคลื่อนที่ และช่วยให้ช่วงชักที่มีแรงโน้มถ่วงหรือสปริงช่วยมีเสถียรภาพ แรงดันย้อนยังหักออกจากแรงสุทธิของกระบอกสูบ จึงต้องวัดทั้งสองพอร์ตก่อนเปิดวาล์วควบคุมหรือเพิ่มแรงดันจ่าย ส่วน meter-in จำกัดลมที่เข้าสู่ห้องขับ เหมาะกับโหลดต้านที่คาดการณ์ได้ แต่โหลดที่ขับเลยการควบคุมอาจดึงกลไกไปข้างหน้าเมื่อแรงดันขับลดลง ทำให้การเคลื่อนที่สลับระหว่างพุ่งและหยุดชะงัก
ใช้ คู่มือวิศวกรรม meter-in เทียบกับ meter-out สำหรับแนววาล์วและการตั้งระบบ โดยแยกหน้าที่วิเคราะห์โหลดสี่ข้อต่อไปนี้:
| หน้าที่ | วิธีทั่วไป | ขอบเขตทางวิศวกรรม |
|---|---|---|
| ความเร็วเคลื่อนที่ปกติ | ควบคุมการไหลแบบ meter-in หรือ meter-out | ไม่พิสูจน์ว่าแรงเพียงพอหรือยึดโหลดได้ปลอดภัย |
| การเริ่มต้นแบบควบคุม | วาล์ว soft-start หรือตัวควบคุมความเร็วเป็นขั้น | ไม่ครอบคลุมเหตุสูญเสียแรงดันทุกแบบ |
| การหยุดด้วยลมชั่วคราว | ชุดเช็ควาล์วควบคุมด้วยไพลอต | ยังต้องประเมินการรั่วและสายลมเสียหาย |
| การยึดโหลดที่เกี่ยวข้องกับความปลอดภัย | เบรก ล็อก หรือตัวยึดเชิงกลที่ผ่านการประเมินความเสี่ยง | ต้องตรงกับฟังก์ชันนิรภัยที่เครื่องต้องการ |
วาล์ว ASS ของ SMC เปลี่ยนจาก meter-in ระหว่างการเพิ่มแรงดันเริ่มต้นไปเป็น meter-out ปกติหลังเพิ่มแรงดันในกระบอกสูบแล้ว สถาปัตยกรรมนี้แสดงว่าพฤติกรรมเริ่มต้นและการควบคุมการเคลื่อนที่ปกติเป็นสถานะการออกแบบคนละแบบ (SMC ASS, เข้าถึงเมื่อ 2026-07-22)
สำหรับป้องกันการตก SMC มีทั้งเอนด์ล็อก กระบอกสูบมีล็อก ตัวควบคุมความเร็วแบบไพลอตเช็ค และชุดดับเบิลเช็คแยกต่างหาก ดังนั้นตัวควบคุมความเร็วมาตรฐานจึงไม่ใช่อุปกรณ์ยึดโหลดแบบบวก (การป้องกันการตก SMC, เข้าถึงเมื่อ 2026-07-22) ISO 4414 ยังคงเป็นมาตรฐานความปลอดภัยทั่วไปของระบบนิวแมติก ซึ่งครอบคลุมอันตรายสำคัญ การทำงานที่เชื่อถือได้ และประสิทธิภาพพลังงานในระดับระบบ (ISO 4414:2010, ยืนยันเมื่อปี 2021)
ประเมินแกนแนวตั้งหรือแกนที่มีสปริงช่วยในสี่สถานะ ได้แก่ การเพิ่มแรงดันเริ่มต้น การเคลื่อนที่ปกติ การหยุดตามคำสั่ง และการสูญเสียแรงดัน การปรับ meter-out ปกติอาจทำให้การเคลื่อนที่เสถียร แต่ไม่บอกถึงแรงที่เกิดก่อนห้องทั้งสองมีแรงดัน ชุดไพลอตเช็คอาจหยุดด้วยลมชั่วคราว แต่ยังต้องวิเคราะห์การรั่ว สายเสียหาย พลังงานค้าง และการปล่อยแรงดันด้วยมือ หากการตกหรือการเคลื่อนที่ไม่คาดคิดอาจก่ออันตราย ให้กำหนดฟังก์ชันนิรภัยที่ต้องการก่อน แล้วเลือกล็อก เบรก ตัวยึดเชิงกล หรือสถาปัตยกรรมนิวแมติกที่ผ่านการตรวจยืนยัน ทดสอบทุกสถานะด้วยน้ำหนักบรรทุกต่ำสุดและสูงสุดที่อนุมัติ บันทึกพฤติกรรมการเริ่มใหม่หลังหยุดทุกครั้ง เพราะกระบอกสูบที่ยึดได้ดีอาจยังกระชากเมื่อจ่ายแรงดันกลับ การควบคุมการไหล การยึด การแยกพลังงาน และพฤติกรรมฉุกเฉินต้องไม่ถูกรวมไว้ในการตั้งวาล์วค่าเดียว
รูปแบบใดใช้ลมอัดน้อยกว่า?
ขั้นตอนเลือกแบบของ SMC แยกตรวจปริมาณลมใช้และปริมาตรลมที่ต้องการหลังเลือกขนาดกระบอกกับแรงดันทำงาน ลำดับนี้สำคัญ เพราะทิศทางโหลดช่วยเพียงอย่างเดียวไม่กำหนดการใช้ลม ขนาดกระบอก ช่วงชัก แรงดันที่ปรับ ปริมาตรค้าง อัตรารอบ สถานะวาล์ว การรั่ว และกลยุทธ์ระบายล้วนมีผล (การเลือกแบบกระบอกลม SMC, เข้าถึงเมื่อ 2026-07-22)
แรงดันขับในช่วงชักที่มีแรงช่วยจะลดลงได้ก็ต่อเมื่อเป็นจริงทุกข้อต่อไปนี้:
- ลดแรงดันที่ปรับจริง ณ แอคชูเอเตอร์
- การเคลื่อนที่ยังเสถียรตลอดช่วงน้ำหนักบรรทุก รวมถึงความแปรผันของอุณหภูมิ แรงเสียดทานซีล แรงเสียดทานไกด์ และแรงดันจ่ายที่บันทึกไว้สำหรับเครื่อง
- แรงดันย้อนทางระบายที่จำเป็นไม่ลบล้างการลดดังกล่าว
- ขนาดกระบอกยังเหมาะกับช่วงชักตรงข้าม
- คุชชัน การหยุด พฤติกรรมเริ่มใหม่ และฟังก์ชันยึดโหลดที่ผ่านการประเมินความเสี่ยงยังยอมรับได้หลังเปลี่ยนแรงดัน
หากเรกูเลเตอร์ยังตั้งค่าเดิมและชาร์จปริมาตรกระบอกเท่าเดิมทุก รอบ แรงโน้มถ่วงจะไม่ทำให้ประหยัดลมโดยอัตโนมัติ แต่อาจเพียงเพิ่มความเร่งและพลังงานที่คุชชันหรือโช้กภายนอกต้องรับ
แรงต้านอาจต้องใช้แรงดันมากขึ้น พื้นที่ลูกสูบมากขึ้น หรือความได้เปรียบเชิงกลที่ต่างไป และแต่ละทางเลือกมีผลด้านพลังงานต่างกัน การเพิ่มแรงดันโรงงานกระทบผู้ใช้งานอื่น การเลือกกระบอกใหญ่ขึ้นเพิ่มปริมาตรที่ชาร์จทุกรอบ การเปลี่ยนเชิงกล เช่น ตุ้มน้ำหนัก สปริงสมดุล หรือกลไกยกแยก สามารถลดแรงแอคชูเอเตอร์โดยไม่เพิ่มแรงดันระบบ แต่เพิ่มการตรวจด้านความปลอดภัยและบำรุงรักษาของตัวเอง
ใช้ลำดับเปรียบเทียบดังนี้:
- คำนวณแรงสุทธิทั้งสองทิศทาง ณ ทุกตำแหน่งทำงานเลวร้ายที่สุดที่ระบุในภาพร่างโหลด
- เลือกแอคชูเอเตอร์มาตรฐานที่เล็กที่สุดซึ่งผ่านเกณฑ์
- คำนวณความต้องการลมทั้งรอบที่แรงดันปรับตามต้องการ รวมท่อหรือปริมาตรค้างอื่นที่ถูกชาร์จซ้ำเมื่อมีนัยสำคัญ
- วัดแรงดันพอร์ตไดนามิกและอัตราการไหลลมมาตรฐาน
- เปรียบเทียบทางเลือกหลังจากให้การเคลื่อนที่ปลอดภัย ช่วงน้ำหนักบรรทุก พฤติกรรมหยุด และเวลารอบที่ต้องการเหมือนกันแล้วเท่านั้น
จากประสบการณ์ของเราในการทบทวนงานใช้งาน การวัดที่มีประโยชน์ที่สุดแทบไม่ใช่แรงดันในห้องคอมเพรสเซอร์ กราฟที่ซิงโครไนซ์แรงดันทั้งสองพอร์ตกับตำแหน่งช่วงชักแสดงได้ว่าช่วงชักอ่อนเกิดจากโหลดภายนอก การสูญเสียฝั่งจ่าย แรงดันย้อนทางระบาย มุมข้อต่อที่เปลี่ยน หรือแรงเสียดทานใกล้ตำแหน่งหนึ่ง
กระบอกสูบไร้ก้านเปลี่ยนเส้นทางโหลด ไม่ได้เปลี่ยนกฎแรง
Parker กำหนดเงื่อนไขข้อมูลโหลดพื้นฐาน OSP-P ตามความเร็ว แม้ความเร็วไม่เกิน 0.5 m/s ผู้ออกแบบยังต้องตรวจโหลด แรง โมเมนต์ และสมรรถนะคุชชัน การตัดก้านลูกสูบที่ยื่นออกมาช่วยหลีกเลี่ยงขีดจำกัดการโก่งจากแรงอัดของก้าน แต่ไม่ขจัดปฏิกิริยาไกด์ของแคร่หรือพลังงานที่แกนต้องดูดซับเมื่อหยุด (แค็ตตาล็อก Parker 0900P-7, เข้าถึงเมื่อ 2026-07-22)
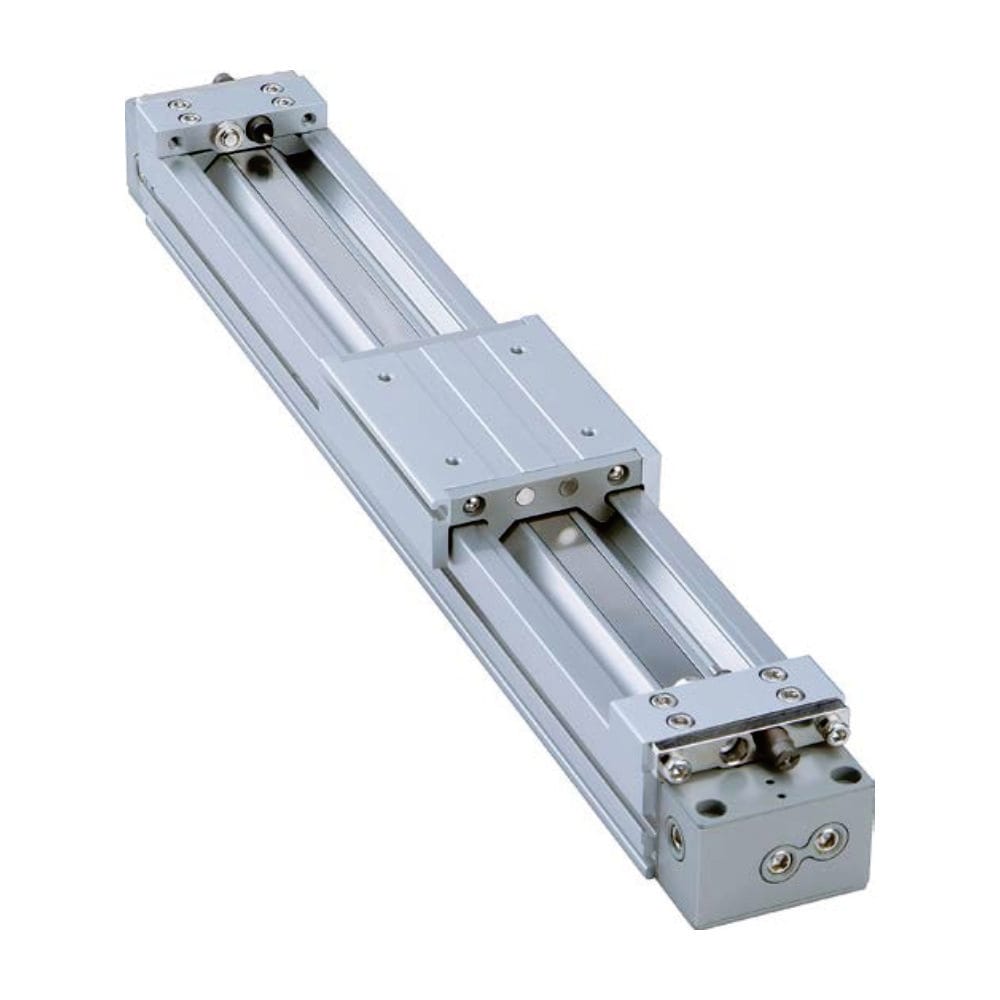
แอคชูเอเตอร์ไร้ก้านแบบมีไกด์รองรับโหลดแคร่ได้ แต่ค่าพิตช์ โรล ยอว์ ความเร็ว และพลังงานหยุดที่อนุญาตยังขึ้นอยู่กับซีรีส์
กระบอกสูบไร้ก้านอาจเหมาะกับช่วงเคลื่อนที่ยาวในพื้นที่ติดตั้งสั้น โดยเฉพาะเมื่อก้านดันที่ยื่นออกมาเสี่ยงโก่ง แต่ไม่ได้แก้โหลดต้าน โหลดด้านข้าง หรือการเคลื่อนที่ที่ขับเลยการควบคุมโดยตัวมันเอง
ตรวจขีดจำกัดเหล่านี้แยกกัน:
- แรงขับนิวแมติก: ใช้แรงดันทำงานที่วัดได้
- โมเมนต์ไกด์: คำนวณแรงน้ำหนักบรรทุกแต่ละแรงคูณระยะเยื้องจริงจากจุดอ้างอิงแคร่ของผู้ผลิต แล้วใช้กฎโหลดรวมของซีรีส์นั้น
- โหลดไดนามิก: รวมการเร่ง การชะลอ การสั่น และแรงกระแทก
- การรองรับช่วงชัก: ตรวจจุดรองรับกลางที่จำเป็นทั้งหมด รวมการแอ่นของโปรไฟล์และแนวเครื่องตลอดช่วงติดตั้ง
- พลังงานหยุด: ใช้มวลเคลื่อนที่และความเร็วเข้าสูงสุด
- การควบคุมและความปลอดภัย: ทำการวิเคราะห์โหลดช่วย แรงดันย้อนทางระบาย การเริ่มต้น การหยุด และการยึดโหลดทั้งหมดซ้ำ เช่นเดียวกับกระบอกมีก้าน
Parker แสดงโหลดรวมผ่านปัจจัยโหลด-โมเมนต์ ซึ่งรวมโหลดหรือโมเมนต์แต่ละค่าหารด้วยค่าที่อนุญาต และจำกัดผลรวมไม่เกิน 1.0 ภายใต้เงื่อนไขที่ระบุ นี่เป็นวิธีเลือกเฉพาะรุ่น ไม่ใช่สิทธิให้ย้ายพิกัดโหลดของผลิตภัณฑ์หนึ่งไปใช้อีกผลิตภัณฑ์
โปรดดู คู่มือความสามารถรับโหลดของกระบอกสูบไร้ก้าน สำหรับการตรวจไกด์และโมเมนต์ และใช้ คู่มือโหลดด้านข้าง เพื่อแยกระบบนำทางโครงสร้างออกจากแรงขับนิวแมติก
ตั้งระบบสองทิศทางเป็นกรณีทำงานแยกจากกัน
ซอฟต์แวร์เลือกกระบอกสูบมีไกด์ของ SMC ประเมินอินพุต 7 กลุ่ม นอกเหนือจากแรงดันและน้ำหนักบรรทุก ยังตรวจแนวติดตั้ง ความเร็วลูกสูบ โมเมนต์ พลังงานจลน์ และชนิดคุชชัน ขอบเขตที่กว้างนี้ทำให้การคำนวณแรงสถิตเป็นเพียงด่านแรก การตั้งระบบต้องจำลองชุดเงื่อนไขจริงที่เครื่องจะพบ (ซอฟต์แวร์เลือกแบบ SMC, เข้าถึงเมื่อ 2026-07-22)
บันทึกหนึ่งแถวในแบบคำนวณสำหรับแต่ละทิศทางและสถานะโหลด รวมการยืดและหด น้ำหนักบรรทุกสูงสุดและต่ำสุด การเริ่มต้น การเคลื่อนที่ปกติ การชะลอปลายช่วงชัก การหยุดตามคำสั่ง และการสูญเสียลมจ่ายเมื่อการประเมินความเสี่ยงกำหนด
วัดหรือยืนยัน:
- แรงดันทั้งสองพอร์ตของกระบอกสูบตลอดช่วงชัก
- แรงดันขาเข้าและขาออกของเรกูเลเตอร์ และจังหวะที่แรงดันไดนามิกตกเมื่อเทียบกับการเคลื่อนที่ของกระบอกสูบ
- เวลาช่วงชักและความเร็วสูงสุด
- มวลน้ำหนักบรรทุก จุดศูนย์ถ่วง ระยะเยื้องของจุดยึด แรงเสียดทานไกด์ และโมเมนต์ที่ถ่ายเข้าสู่แอคชูเอเตอร์
- แรงสปริงหรือแรงข้อต่อ ณ หลายตำแหน่ง
- ความเร็วเข้าคุชชัน ช่วงปรับ ความเร็วลูกสูบสุดท้าย และหลักฐานการกระแทกเอนด์สต็อปภายใต้น้ำหนักบรรทุกสูงสุด
- พฤติกรรมขณะเริ่มต้น หยุดฉุกเฉิน เริ่มใหม่ และสูญเสียแรงดัน
ปฏิเสธแบบที่ผ่านเฉพาะเมื่อดูเกจเรกูเลเตอร์ ข้อจำกัดในวาล์ว ท่อยาว ไซเลนเซอร์ หรือตัวควบคุมความเร็วอาจทำให้แรงดันในห้องต่างจากแรงดันจ่ายที่ระบุมาก สำหรับขอบเขตแรงหยุด โปรดใช้ คู่มือแรงปลายช่วงชัก
บันทึกฐานแรงที่ตรวจสอบย้อนกลับได้หนึ่งชุด กฎเลือกของผู้ผลิตหนึ่งกฎ และขีดจำกัดรับมอบที่วัดได้ การซ้อนค่าหักแรงเสียดทาน ปัจจัยความปลอดภัย แรงดันเผื่อ และขนาดกระบอกเกิน โดยไม่ระบุความเสี่ยงที่ค่าเผื่อแต่ละค่ารองรับ เป็นวิธีที่ไม่มีเหตุผลรองรับ
สรุป: เพิ่มประสิทธิภาพการเคลื่อนที่ทั้งหมด ไม่ใช่เพียงป้ายชื่อโหลด
ISO 4414 กำหนดขอบเขตความปลอดภัยระดับระบบ ส่วนวิธีเลือกของ SMC และ Parker เพิ่มขีดจำกัดด้านทิศทาง อัตราโหลด โมเมนต์ไกด์ และคุชชัน เมื่ออ่านทั้ง 3 แหล่งร่วมกัน จะได้ข้อสรุปเดียวว่า ไม่มีป้ายโหลดช่วยหรือโหลดต้านใดแทนการทบทวนแรง เสถียรภาพการควบคุม การหยุด ระบบนำทาง และความปลอดภัยของเครื่องได้ครบถ้วน (ISO 4414; SMC; Parker, เข้าถึงเมื่อ 2026-07-22)
แรงช่วยอาจลดแรงที่แอคชูเอเตอร์ต้องสร้าง ขณะเดียวกันก็ทำให้เกิดภาวะขับเลยการควบคุมและเพิ่มพลังงานหยุด แรงต้านลดแรงเผื่อ แต่แรงต้านที่คาดการณ์ได้อาจทำให้ควบคุมความเร็วได้ง่ายขึ้น รูปแบบที่มีประสิทธิภาพคือรูปแบบที่ทำทั้งสองช่วงชักได้อย่างปลอดภัยตามเวลารอบที่ต้องการ ด้วยแอคชูเอเตอร์เล็กที่สุดที่ผ่านการตรวจยืนยันและแรงดันปรับต่ำสุดที่ใช้งานได้จริง
แหล่งข้อมูลและเอกสารอ้างอิงทางเทคนิค
การตัดสินใจทางวิศวกรรมในบทความนี้อาศัยแหล่งข้อมูลหลักจากผู้ผลิตหรือมาตรฐาน 8 แหล่ง SMC ให้ขอบเขตด้านทิศทาง อัตราโหลด การควบคุมความเร็ว การป้องกันการตก และการเลือกแบบ Parker ให้ขีดจำกัดโหลด-โมเมนต์และคุชชันของกระบอกสูบไร้ก้าน ส่วน ISO ให้ขอบเขตความปลอดภัยระดับระบบ ก่อนปล่อยแบบเครื่องจักร ต้องตรวจค่าตามผลิตภัณฑ์กับแค็ตตาล็อกฉบับปัจจุบันของรุ่นที่ใช้จริง
- การกำหนดขนาดและแรงกระบอกสูบ AutomationDirect, สำหรับความสัมพันธ์ของขนาดกระบอก พื้นที่ การหักพื้นที่ก้าน และความดันต่าง; เข้าถึงเมื่อ 2026-07-22
- ข้อกำหนดความปลอดภัยระบบกำลังของไหลนิวแมติก ISO 4414:2010, สำหรับขอบเขตความปลอดภัย ความน่าเชื่อถือ ประสิทธิภาพพลังงาน และอันตรายสำคัญระดับระบบ; ยืนยันฉบับปัจจุบันเมื่อปี 2021
- แค็ตตาล็อกกระบอกลมไร้ก้าน Parker 0900P-7, สำหรับขีดจำกัดแรง โมเมนต์รวม โหลด ความเร็ว และคุชชันของ OSP-P; เข้าถึงเมื่อ 2026-07-22
- การเลือกแบบกระบอกลม SMC, เข้าถึงเมื่อ 2026-07-22
- วาล์วควบคุมความเร็วเพื่อความปลอดภัย SMC ASS, สำหรับการเปลี่ยนจากการเพิ่มแรงดันเริ่มต้นแบบ meter-in ไปเป็นการควบคุมปกติแบบ meter-out; เข้าถึงเมื่อ 2026-07-22
- การควบคุมการไหลลมของกระบอกสูบ SMC, เข้าถึงเมื่อ 2026-07-22
- การป้องกันการตก SMC, เข้าถึงเมื่อ 2026-07-22
- ซอฟต์แวร์เลือกกระบอกสูบมีไกด์ SMC, สำหรับชุดอินพุตด้านแนวติดตั้ง แรงดัน ความเร็ว โหลด โมเมนต์ พลังงานจลน์ และคุชชัน; เข้าถึงเมื่อ 2026-07-22
คำถามที่พบบ่อยเกี่ยวกับโหลดช่วยและโหลดต้านในระบบนิวแมติก
คู่มือเลือกแบบของ SMC แยกช่วงยืดออกจากช่วงหด ขณะที่คำแนะนำควบคุมการไหลอธิบายว่าแรงดันย้อนทางระบายเปลี่ยนความเร็วลูกสูบ คำตอบ 5 ข้อต่อไปนี้คงความแตกต่างดังกล่าวไว้ กล่าวคือ ทิศทางโหลดกำหนดเครื่องหมายของแรง แต่ยังต้องตรวจแรงดัน เสถียรภาพการควบคุม ระบบนำทาง คุชชัน และความเสี่ยงในการยึดโหลดแยกกัน (SMC, เข้าถึงเมื่อ 2026-07-22)
จะทราบได้อย่างไรว่าโหลดนิวแมติกเป็นโหลดช่วยหรือโหลดต้าน?
เลือกทิศทางการเคลื่อนที่ตามคำสั่ง แล้วเปรียบเทียบแรงภายนอกทุกแรงกับทิศดังกล่าว แรงทิศเดียวกันเป็นโหลดช่วย แรงทิศตรงข้ามเป็นโหลดต้าน ทำการจำแนกนี้ซ้ำสำหรับช่วงกลับและทุกตำแหน่งที่สปริง แคม คาน หรือข้อต่อทำให้ทิศทางแรงเปลี่ยน
โหลดช่วยลดการใช้ลมเสมอหรือไม่?
ไม่ โหลดช่วยลดแรงที่แอคชูเอเตอร์ต้องสร้างเฉพาะเมื่อแรงภายนอกช่วยการเคลื่อนที่ตามคำสั่ง การใช้ลมจะลดลงก็ต่อเมื่อแบบสามารถใช้แรงดันปรับต่ำลง กระบอกเล็กลง ปริมาตรที่ชาร์จน้อยลง หรือมีการเปลี่ยนแปลงอื่นที่วัดได้อย่างปลอดภัย แรงดันและปริมาตรกระบอกที่ไม่เปลี่ยนจะไม่สร้างการประหยัดอัตโนมัติ
เหตุใดกระบอกสูบที่มีแรงโน้มถ่วงช่วยจึงเคลื่อนที่อย่างคาดเดาไม่ได้?
แรงโน้มถ่วงอาจสร้างโหลดที่ขับเลยการควบคุม การควบคุมแบบ meter-out มักเพิ่มแรงดันย้อนทางระบายเพื่อเสริมเสถียรภาพ ซึ่งต้องหักออกจากแรงสุทธิเมื่อประเมินช่วงชักที่อ่อนที่สุดด้วย ทดสอบน้ำหนักบรรทุกตลอดช่วง และห้ามถือว่าตัวควบคุมความเร็วเป็นอุปกรณ์ยึดโหลด
ควรใช้เปอร์เซ็นต์แรงดันคงที่สำหรับโหลดต้านหรือไม่?
ไม่ ให้คำนวณแรงต้านจริงและใช้ความดันต่างต่ำสุดที่น่าเชื่อถือทั่วกระบอกสูบขณะเคลื่อนที่ ใช้ปัจจัยเลือกที่มีเอกสารหนึ่งค่า การเพิ่มแรงดันแบบเปอร์เซ็นต์คงที่อาจซ้ำกับแรงเผื่ออื่น ซ่อนทางลมที่ถูกจำกัด หรือผลักแรงดันใช้งานที่เสนอให้เกินขีดจำกัดชิ้นส่วนและโรงงาน
กระบอกสูบไร้ก้านรับโหลดช่วยและโหลดต้านได้ดีกว่ากระบอกมีก้านหรือไม่?
ไม่เสมอไป กระบอกไร้ก้านหลีกเลี่ยงการโก่งของก้านลูกสูบที่ยื่นออกมาและลดความยาวติดตั้งได้ แต่แคร่ โมเมนต์ไกด์ การรองรับโปรไฟล์ พลังงานคุชชัน และวงจรควบคุมยังจำกัดงาน ต้องเปรียบเทียบขีดจำกัดแค็ตตาล็อกและเส้นทางโหลดทั้งหมดของแต่ละแบบ