
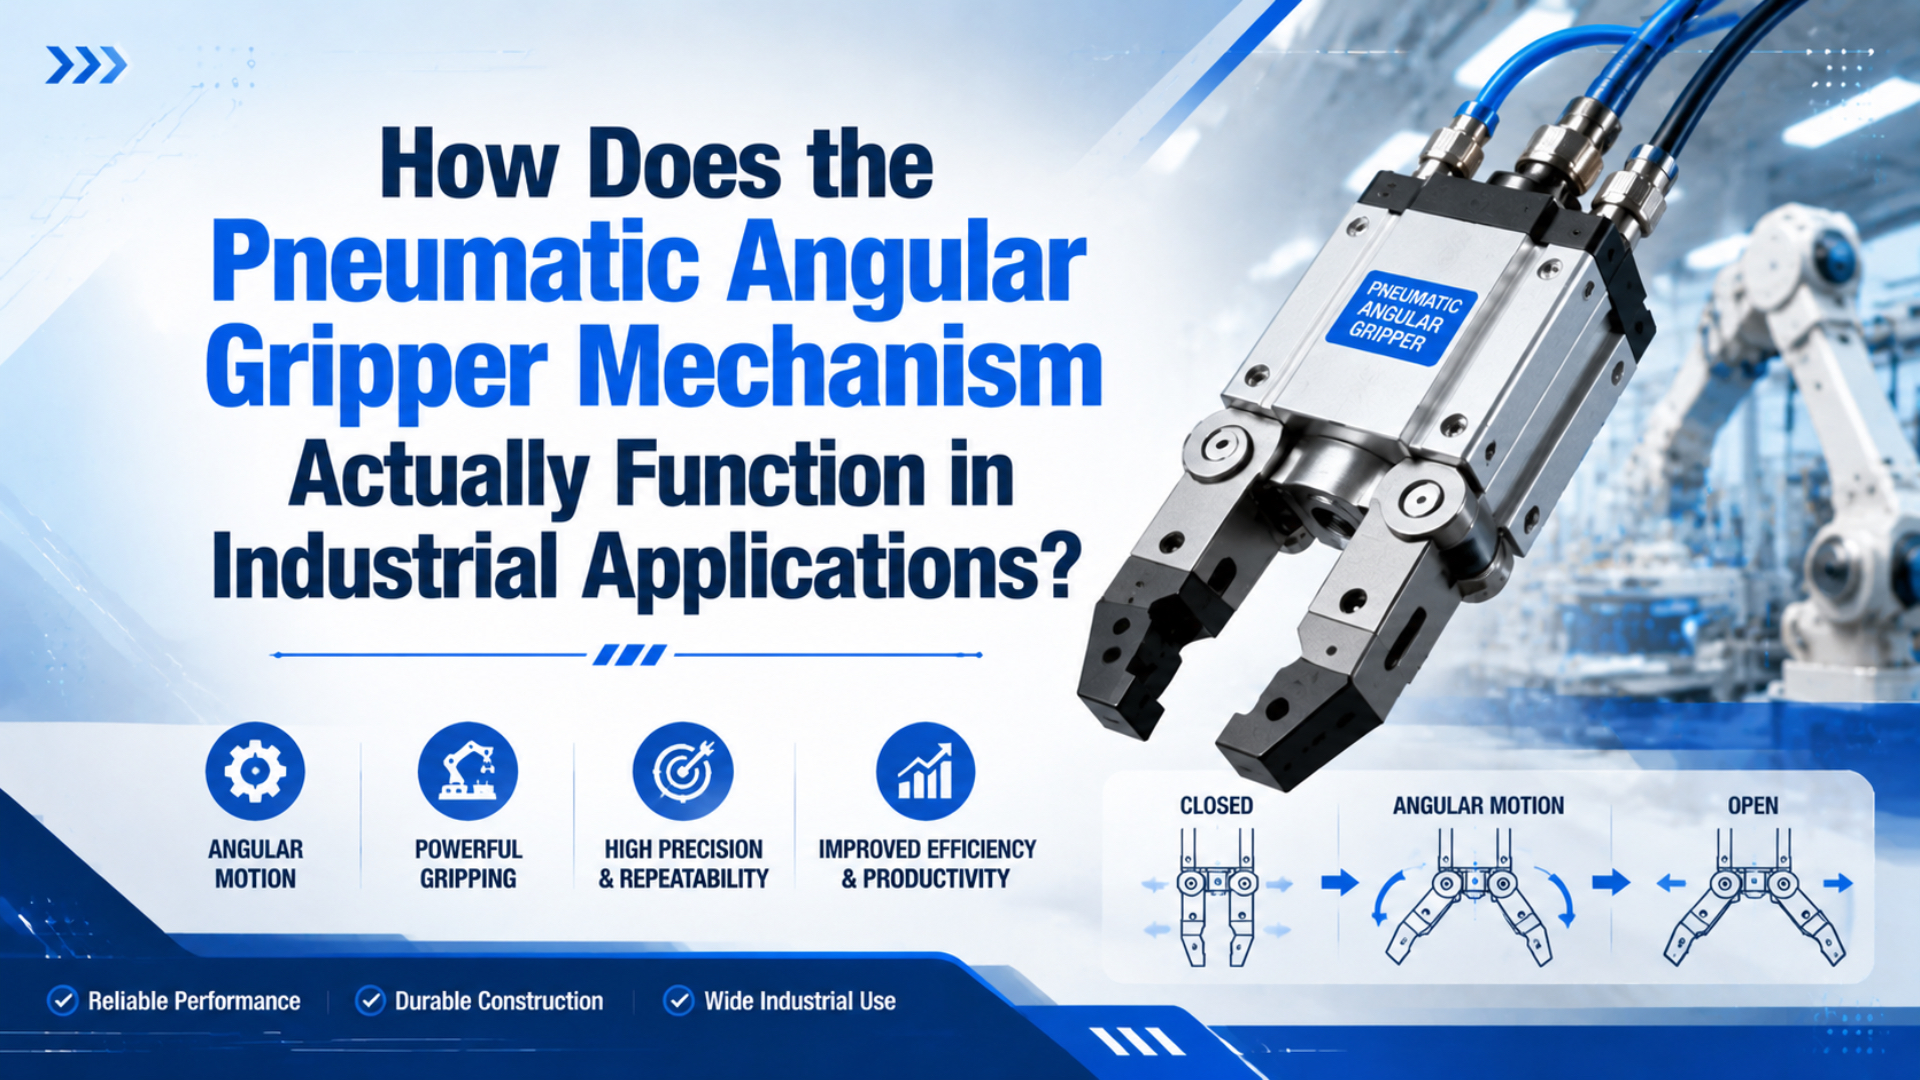
Pneumatic angular gripper คือ end effector ลมอัดที่ขยับลูกสูบ ส่งการเคลื่อนที่เชิงเส้นนั้นผ่าน rack-and-pinion, lever, cam หรือ toggle mechanism แล้วหมุน jaw สองข้างที่ synchronize กันรอบ pivot คงที่ นิ้วจับที่ติดอยู่จะเคลื่อนที่เป็น arc ไม่ใช่เส้นตรง ดังนั้น contact radius, มุมนิ้วจับ, clearance envelope และแรงที่ใช้ได้บนชิ้นงานอาจเปลี่ยนทั้งหมดระหว่างเปิดและปิด valve กำหนดทิศทางลูกสูบ แต่กลไกภายในกำหนดการเคลื่อนที่ของ jaw สมรรถนะการจับที่ใช้งานได้จึงต้องอ้างอิงจาก force curve หรือ moment curve ของรุ่นที่เลือก ไม่ใช่ wedge multiplier สากล
ประเด็นสำคัญ
- นิ้วจับของ angular gripper หมุนผ่าน arc; มันไม่ได้ขนานกันตลอด stroke
- SMC ระบุ effective gripping moment 0.10 ถึง 1.36 N·m ที่ 0.5 MPa สำหรับ MHC2 สี่ขนาด
- ตรวจแรงที่ contact radius จริง, โหลดนิ้วจับที่อนุญาต, backlash, sensing และสถานะ depressurized แยกกัน
สำหรับการเลือกประเภทที่กว้างขึ้น ให้เปรียบเทียบคู่มือกลไกนี้กับ ภาพรวมประเภท pneumatic gripper และ การเปรียบเทียบ parallel กับ angular gripper โดยเฉพาะ บทความนี้อยู่กับสิ่งที่เกิดขึ้นภายใน angular gripper และความหมายของการเคลื่อนที่นั้นที่ปลายนิ้วจับ
จากการเดินทางของลูกสูบนิวเมติกสู่การหมุนของ Jaw
Angular gripper สามารถทำ chain การเคลื่อนที่จากลมสู่ jaw ให้จบใน body ที่กะทัดรัด แค็ตตาล็อก MHC2 ของ SMC ระบุช่วงเปิดและปิดรวม 30° ถึง -10° ขณะที่ bore มาตรฐาน 4 ขนาดให้ effective gripping moment 0.10 ถึง 1.36 N·m ที่ 0.5 MPa (SMC, เข้าถึง 2026)
ลำดับเริ่มเมื่อ directional valve ต่อ chamber หนึ่งเข้ากับลมจ่าย และอีก chamber เข้ากับ exhaust ความต่างแรงดันกระทำบนพื้นที่ลูกสูบและสร้างแรงดันเชิงเส้น ใน gripper แบบ double-acting การกลับทิศ valve จะกลับทิศการเดินทางของลูกสูบ ในแบบ single-acting ลมขับหนึ่งทิศทางและสปริงกำหนดทิศทางกลับ
จากนั้นลูกสูบขับชุดส่งกำลัง gear, link, cam face หรือ toggle link แปลงการเลื่อนเป็นการหมุนที่ pivot ของ jaw ทั้งสอง กลไก positive-drive ทำให้ base jaw synchronize กัน; แรงดันเท่ากันอย่างเดียวไม่พอ นิ้วจับ custom จะติดกับ jaw เหล่านั้นและกำหนดจุดสัมผัสจริง
ความแตกต่างนี้สำคัญเมื่อวิเคราะห์การเคลื่อนที่ valve อาจสลับได้ถูกต้องขณะนิ้วจับชน fixture ลูกสูบอาจถึงตำแหน่งปลายขณะไม่มีชิ้นงาน chain นี้เป็นนิวเมติกที่ input เป็นกลไกตรงกลาง และเป็นเรขาคณิตที่ชิ้นงาน
สำหรับทางเลือกแบบเส้นตรง ดูว่า pneumatic parallel gripper synchronize jaw ตรงข้ามกันอย่างไร
กลไกใดขับ Jaw แบบ Angular จริง ๆ
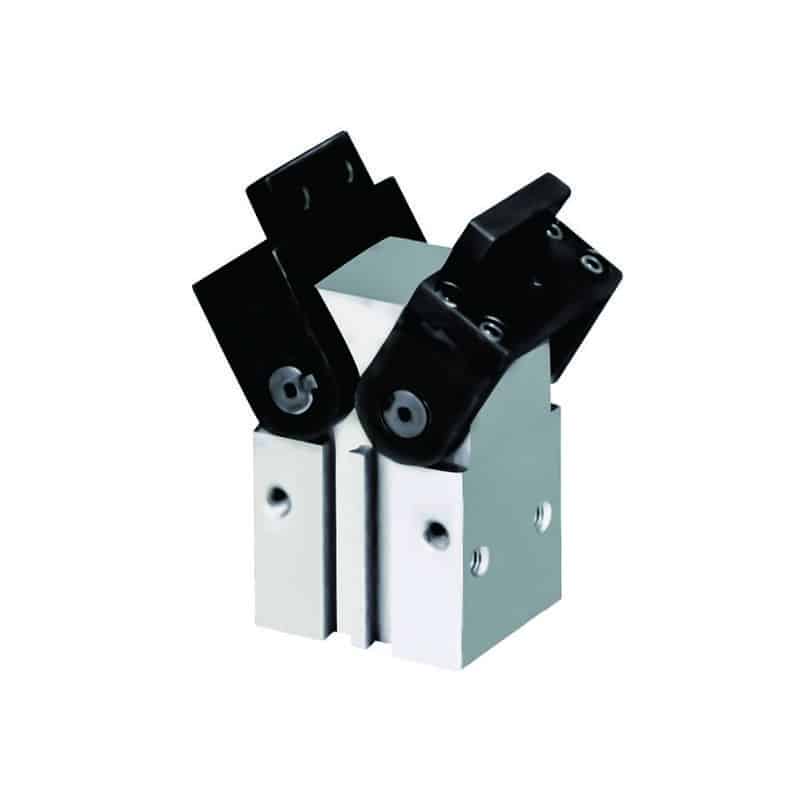
Angular-gripper transmission ไม่ได้มีแบบเดียวสากล Festo ระบุการออกแบบ rack-and-pinion สำหรับ HGWC ขณะที่ GG1000 ของ Zimmer ใช้กลไก lever ที่ขับแบบ positive เพื่อ synchronize jaw ส่วน SCHUNK ระบุ lever-gear drive และ spring reset ใน SGB 50 (Festo, 2016; Zimmer, เข้าถึง 2026; SCHUNK, เข้าถึง 2026)
กลไกเหล่านี้แก้โจทย์การแปลงการเคลื่อนที่เดียวกันด้วยวิธีต่างกัน:
| กลไก | การแปลงการเคลื่อนที่ | ผลทางวิศวกรรม |
|---|---|---|
| Rack and pinion | rack ที่ขับด้วยลูกสูบหมุน pinion ที่ต่อกับ jaw | synchronize มุมแบบ positive; clearance ของ gear มีผลต่อ backlash |
| Lever gear หรือ linkage | แรงดันลูกสูบกระทำผ่าน link หรือ gear ที่มี pivot | package กะทัดรัด; output moment เปลี่ยนตาม linkage geometry |
| Cam and follower | ผิวขับที่ขึ้นรูปไว้ขยับ follower ที่ต่อกับแต่ละ jaw | profile ควบคุม displacement และ mechanical advantage ตลอด stroke |
| Toggle | link เข้าใกล้สภาพเกือบตรงเมื่อปิด | holding capability สูงใกล้ตำแหน่งปลายที่ออกแบบไว้; พฤติกรรม release ขึ้นกับรุ่น |
ชื่อสินค้าอย่างเดียวไม่เปิดเผย load path ทั้งหมด gripper สองรุ่นอาจมีมุมเปิดเท่ากัน แต่ piston arrangement, pivot spacing, bearing support, spring direction หรือ force curve ต่างกัน exploded drawing และข้อมูลแรงจากผู้ผลิตมีประโยชน์มากกว่าการจัดสินค้าทุกตัวเข้ากลุ่มกว้าง ๆ แบบ “cam” หรือ “wedge”
คำถามเรื่องกลไกที่ดีที่สุดไม่ใช่ “ชุดส่งกำลังใดคูณแรงได้มากที่สุด” แต่ควรถามว่ากลไกมี moment ที่ใช้ได้ตรงไหน, clearance ที่ปลายนิ้วจับมากเท่าไร และ contact ในการผลิตเกิดภายใน curve ที่เผยแพร่หรือไม่ mechanical advantage เชิงทฤษฎีที่สูงนอกตำแหน่ง jaw ที่ตั้งใจไว้มีค่าน้อยมาก
ทำไมปลายนิ้วจับจึงเคลื่อนที่เป็น Arc
การเคลื่อนที่แบบ angular วางจุดทุกจุดของปลายนิ้วจับไว้บนเส้นทางวงกลมรอบ pivot ของ jaw Festo มี HGWC variant ที่มุมเปิดสูงสุด 30° หรือ 80° ดังนั้น swept envelope อาจต่างกันมากแม้อยู่ใน product family เดียวกัน (Festo, 2016)
หากปลายนิ้วจับอยู่ที่รัศมี r จาก pivot และหมุนผ่านมุม θ การเดินทางของมันแยกได้เป็น:
การเปลี่ยนแนวนอน = r x (โคไซน์ θ1 - โคไซน์ θ2)
การเปลี่ยนแนวตั้ง = r x (ไซน์ θ2 - ไซน์ θ1)
ความยาว arc       = r x |θ2 - θ1| โดยมุมใช้หน่วย radians
สมการเหล่านี้อธิบายการเคลื่อนที่ ไม่ใช่แรงจับ มันช่วยตัดสินว่านิ้วจับพ้นผนัง nest หรือไม่ pad กลิ้งข้ามชิ้นงานหรือไม่ และ jaw ที่เปิดอยู่จะชน guard ได้หรือไม่ เพิ่มรัศมีนิ้วจับสองเท่า ความยาว arc ก็เพิ่มสองเท่าสำหรับการเปลี่ยนมุมเท่าเดิม
เมื่อสัมผัสจะเกิดอะไรขึ้น หาก pad ไม่ได้ขึ้นรูปเพื่อชดเชย ทิศผิวของมันจะหมุนไปพร้อม jaw pad แบนอาจแตะ edge ก่อน แล้วเพิ่มพื้นที่สัมผัสเมื่อ jaw ปิด finger ที่ขึ้นรูปตามชิ้นงานอาจจับ shoulder หรือ cylindrical feature แทน jaw แบบ angular ไม่ได้จัดศูนย์ชิ้นงานผิดรูปทุกแบบโดยอัตโนมัติ
สร้าง swept envelope ใน CAD ด้วยความยาวนิ้วจับสูงสุดที่อนุญาต มุมเปิดเต็ม manufacturing tolerance และ mounting error รวม hose, sensor cable, fastener, tooling ใกล้เคียง และเส้นทางที่ใช้เอาชิ้นงานออก เส้นขอบ body อย่างเดียวไม่พอ
ควรอ่าน Gripping Moment และ Finger Force อย่างไร
ผู้ผลิตอาจเผยแพร่ moment, finger force หรือทั้งสองอย่าง ตัวอย่างเช่น SCHUNK ระบุ closing moment 4.95 N·m, closing force 825 N ที่ความยาวนิ้วเป็นศูนย์ และความยาวนิ้วสูงสุด 50 mm สำหรับ SGB 50 ภายใต้เงื่อนไขที่ระบุ (SCHUNK, เข้าถึง 2026)
Gripping moment คือ output เชิงหมุนที่ระบบ jaw การประมาณเรขาคณิตรอบแรกเชื่อม moment กับ tangential force:
แรงสัมผัสแนวสัมผัสที่จุดสัมผัสหนึ่ง = moment ของ jaw ที่ใช้ได้ / รัศมีสัมผัสอย่าใช้สมการนี้ก่อนเข้าใจนิยามในแค็ตตาล็อกให้ชัด SCHUNK นิยาม closing moment ของ SGB เป็นผลรวมเชิงเลขคณิตของ moment ที่ jaw แต่ละข้าง ผู้ผลิตรายอื่นอาจเผยแพร่ effective force ต่อ finger ที่ gripping point เฉพาะ การนำ total two-jaw moment หารด้วย radius เดียวโดยไม่ตรวจนิยามอาจทำให้แรงสัมผัสที่คาดไว้เพิ่มเป็นสองเท่า
สำหรับ friction grip ให้ประมาณแรงที่ต้องใช้ต่อ jaw ก่อนตรวจ product curve:
แรงที่ต้องใช้ต่อ jaw = m x (g + a) x S / (μ x n)ในที่นี้ m คือมวลชิ้นงาน, a คือความเร่งในทิศทางที่อาจลื่น, S คือ safety factor ที่เลือก, μ คือ coefficient of friction แบบ conservative และ n คือจำนวน jaw ที่แบ่งรับโหลด pneumatic gripper force calculator สามารถคำนวณ friction เบื้องต้นนี้ได้
สมมติชิ้นงาน 1.5 kg เร่งขึ้นที่ 4 m/s² มี jaw สองข้าง, μ = 0.25 และ S = 2 ค่าประมาณคือ 82.9 N ต่อ jaw นั่นคือ contact force ที่ต้องใช้ ไม่ใช่ใบอนุญาตให้เลือก gripper ใดก็ได้ที่ bore ผลิต 82.9 N ได้ตามทฤษฎี ต้องยืนยันแรงที่มีอยู่จริงที่แรงดันจริง มุม jaw, contact radius และ finger projection จริง
Force margin และ jaw-load margin เป็นคนละเรื่อง gripper อาจสร้าง tangential force พอป้องกันการลื่น ในขณะที่ finger ที่ offset ทำให้ moment บน base jaw เกินค่าที่อนุญาต ต้องตรวจ holding calculation และโหลด Mx, My, Mz รวมถึง axial load ที่อนุญาตอย่างอิสระ
ทำไมมุม Wedge อย่างเดียวจึงพิสูจน์ Self-Locking ไม่ได้
MHT2 ของ SMC เป็น toggle gripper อย่างชัดเจน ผู้ผลิตระบุว่า toggle mechanism ให้แรงคงที่และจับชิ้นงานไว้เมื่อปิดลม คุณสมบัติเฉพาะผลิตภัณฑ์นี้อนุมานจากมุม wedge ทั่วไปไม่ได้ และโอนไปยัง angular gripper ทุกตัวไม่ได้ (SMC MHT2, เข้าถึง 2026)
สมการ inclined-plane แบบ ideal ตัดทิศแรงเสียดทาน ความยืดหยุ่นของ link, tolerance, wear, impact และเส้นทาง back-driving จริงออกไป มันอาจใช้แสดง tradeoff เชิงเรขาคณิตได้ แต่ไม่รับรองว่า gripper self-locking แม้คำว่า “hold” ก็ต้องมีบริบท: กลไกรักษาแรง nominal ไว้ ป้องกันการเปิดทันที หรือรับชิ้นงานแขวนได้อย่างปลอดภัยหลัง leakage และ vibration
Spring-closed gripper, toggle mechanism และ pilot-operated check valve แก้ปัญหาคนละแบบ สปริงเก็บพลังงานกล toggle ต้านการเคลื่อนย้อนกลับใกล้ตำแหน่งที่ออกแบบไว้ check valve กักแรงดันลม ซึ่งยังรั่วลดลงผ่าน seal, fitting, tubing หรือ valve เองได้
ให้ถือพฤติกรรมเมื่อลมหายเป็นฟังก์ชันความปลอดภัยของเครื่องจักร ตรวจรุ่นที่แน่นอน รูปทรง finger, ทิศทาง payload, valve center condition, exhaust path, residual pressure, restart sequence และ leakage ที่คาดการณ์ได้ ISO 4414 ให้ข้อกำหนดความปลอดภัยทั่วไปของระบบนิวเมติก แต่ risk assessment ของเครื่องจักรทั้งชุดต้องตัดสินว่าการปล่อยหรือการค้างชิ้นงานให้ความเสี่ยงต่ำกว่า (ISO 4414, 2010)
ความยาว Finger และมุม Jaw เปลี่ยนอะไร
ความยาว finger เปลี่ยนทั้งเส้นทางสัมผัสและโหลดบน gripper SCHUNK จำกัด SGB 50 ที่ความยาว finger สูงสุด 50 mm และ plot gripping force เทียบกับ finger length ขณะที่ closing-moment curve เปลี่ยนตาม opening angle (SCHUNK, เข้าถึง 2026)
finger ที่ยาวขึ้นเพิ่ม contact radius สำหรับ jaw moment เดิม tangential force โดยทั่วไปลดลงเมื่อ radius เพิ่ม projection ที่ใหญ่ขึ้นยังขยาย bending moment จากน้ำหนักชิ้นงาน ความเร่ง การสัมผัสนอกศูนย์ และ impact ขณะเดียวกันปลายนิ้วจับเคลื่อนที่ไกลขึ้นสำหรับมุม jaw ทุกหนึ่งองศา
มุม jaw เปลี่ยนทิศของ contact force เทียบกับชิ้นงาน บนชิ้นงานแบน pad อาจไถลหรือกลิ้งขณะปิด บน pocket ที่ขึ้นรูป แรงอาจแยกเป็น locating component และ clamping component จากนั้น friction, finger stiffness และ part tolerance จะกำหนดว่าโหลดแบ่งกันอย่างไร
คุณต้องการ gripper ที่แรงขึ้นหรือนิ้วจับที่ดีกว่า finger แบบ form-fit ที่จับ shoulder ได้สามารถลดการพึ่งพา friction แต่เพิ่มข้อกำหนดด้านมิติและ release clearance pad อ่อนที่ใหญ่ขึ้นอาจปกป้องผิวละเอียดอ่อนได้ แต่ compliance ของมันอาจลด positioning accuracy การออกแบบ finger เป็นส่วนหนึ่งของกลไก ไม่ใช่อุปกรณ์เสริมหลังการเลือกขนาด
ตรวจอย่างน้อยสี่ตำแหน่งนี้ใน CAD และใน curve ของผู้ผลิต: fully open, first possible contact, nominal production contact และ fully closed without a part ตำแหน่งไม่มีชิ้นงานสำคัญ เพราะ sensor อาจรายงาน “closed” แม้ไม่เคยจับชิ้นงาน
Sensor, Spring และสถานะ Depressurized ทำงานร่วมกันอย่างไร
Position sensing และ force retention เป็นฟังก์ชันแยกกัน Festo ระบุ proximity-sensor position detection สำหรับ HGWC และ repeatability 0.05 mm หรือดีกว่า ขณะที่ GG1000 ของ Zimmer ใช้ permanent magnet สำหรับ piston sensing และอาจมี spring energy store เพื่อความปลอดภัยของแรงจับ (Festo, 2016; Zimmer, เข้าถึง 2026)
magnetic sensor ที่ติด body มักตรวจตำแหน่งลูกสูบหรือชุดขับ ไม่ใช่ contact force sensor “open” ยืนยันได้ว่ากลไกกลับเข้าสู่ reference region sensor “closed” บอกได้ว่าลูกสูบผ่าน switch point แต่ทั้งสองอย่างไม่พิสูจน์ว่ามีชิ้นงาน วางถูกต้อง หรือถูกจับด้วยแรงพอ
สำหรับการยืนยันชิ้นงาน ให้รวมสัญญาณตามความเสี่ยง: window ตำแหน่ง jaw สองช่วง, external presence sensor, pressure monitoring, robot position check หรือ grip-detection device เฉพาะ ทางเลือกขึ้นกับความแปรผันของชิ้นงานและผลกระทบของ missed pick
ทิศทาง spring ก็สำคัญ gripper single-acting แบบ normally open จะปล่อยเมื่อแรงดันตก; แบบ normally closed จะใช้แรงสปริง รุ่น double-acting อาจค้างที่ตำแหน่งที่ friction เหลือไว้ เคลื่อนตามโหลดภายนอก หรือปล่อยเมื่อแรงดันที่กักไว้รั่วลดลง อย่าอนุมาน safe state จากคำว่า “single acting” หรือ “double acting” อย่างเดียว
วงจรควรกำหนดว่าเกิดอะไรขึ้นระหว่าง emergency stop, valve de-energization, hose rupture, pressure decay ช้า ๆ, manual exhaust และ restart สำหรับด้านนิวเมติกของลำดับนั้น ให้ทบทวนว่า solenoid valve จัดเส้นทางลมอัดอย่างไร และ แรงดันตกเปลี่ยนสมรรถนะ actuator อย่างไร
จะวิเคราะห์ Backlash, Sticking และการสัมผัสไม่สม่ำเสมออย่างไร
คำด้าน accuracy อธิบาย error ต่างชนิดกัน Festo ระบุ repetition accuracy ของ HGWC ที่ 0.05 mm หรือดีกว่า, jaw backlash สูงสุด 0.1 mm, angular jaw backlash สูงสุด 0.5° และ interchangeability สูงสุด 0.2 mm ตัวเลขเดียวใช้แทนตัวอื่นไม่ได้ (Festo, 2016)
เริ่มจากอาการแล้วไล่ผ่าน chain จากลมถึง contact:
| อาการ | ตรวจอะไรก่อน | พื้นที่ที่ควรแยกตรวจ |
|---|---|---|
| jaw ทั้งสองช้าในทั้งสองทิศทาง | แรงดัน dynamic, valve flow, speed control, exhaust restriction, tube size | ลมจ่ายหรือวงจร valve |
| jaw เคลื่อนที่แต่ชิ้นงานลื่น | แรงดันระหว่างสัมผัส, friction ของ pad, acceleration, contact radius, finger flex | การเลือกขนาดหรือ geometry ของ finger |
| jaw ข้างหนึ่งดูนำหน้า | finger หลวม, collision, pivot play, clearance ใน gear หรือ linkage | tooling หรือ transmission |
| การเคลื่อนที่สะดุดใกล้มุมหนึ่ง | สิ่งกีดขวางภายนอก, contamination, ผิวสัมผัสเสียหาย, side load | เส้นทาง finger, bearing, cam หรือ linkage |
| sensor เปลี่ยนสถานะโดยไม่มีชิ้นงาน | ตำแหน่ง switch, empty-close position, sensor logic | กลยุทธ์ detection |
| jaw เปิดหลังแยกลม | ทิศทาง spring, leakage ของ trapped volume, external load, retention feature | วงจรและ safe-state design |
วัดแรงดันขณะ gripper ทำ cycle และอีกครั้งขณะสัมผัสชิ้นงาน แรงดัน regulator แบบ static อาจยังถูกต้อง ขณะที่แรงดันจุดใช้งานยุบตัวระหว่าง simultaneous demand หาก jaw ทั้งสองช้าพร้อมกัน ให้ตรวจทางลมร่วมก่อนถอดชุดขับกลไก
หากมีเพียงด้านเดียวทำงานต่างไป ให้ตัดพลังงานอย่างปลอดภัยและตรวจ custom finger ทั้งสองก่อน finger งอ, fastener หลวม, pad ไม่สม่ำเสมอ หรือ fixture collision อาจเลียนแบบ internal backlash ได้ finger ยาวทำให้ clearance เล็ก ๆ ที่ pivot มองเห็นชัดขึ้นที่จุดสัมผัส
ช่วงซ่อมบำรุงต้องมาจาก manual ของรุ่นที่เลือก SMC ระบุ MHC2 ที่อ้างถึงว่า non-lube ขณะที่ Zimmer ระบุสูงสุด 10 million maintenance-free cycles สำหรับ GG1000 series (SMC, เข้าถึง 2026; Zimmer, เข้าถึง 2026) คำกล่าวทั้งสองไม่ได้สนับสนุนตาราง relubrication สากล
ตำแหน่งปลายนิ้วจับที่เปลี่ยนไม่ได้หมายถึง repeatability แย่โดยอัตโนมัติ มันอาจเป็นการขยาย angular backlash ที่คาดได้เมื่อรัศมียาว วัดที่ base-jaw reference และจุดสัมผัสจริง แล้วเปรียบเทียบแต่ละผลกับนิยามในแค็ตตาล็อกที่ถูกต้อง
FAQ
สเปกของ angular gripper ต่างกันมากพอที่ข้อมูลรุ่นควรแทนกฎคร่าว ๆ จากตัวอย่างในคู่มือนี้ ช่วงเปิดรวม 8°, 30° และ 80° ขณะที่ repeatability อยู่ระหว่าง 0.01 ถึง 0.1 mm ตามรุ่นและนิยามของผู้ผลิต (SMC, เข้าถึง 2026; Festo, 2016; SCHUNK, เข้าถึง 2026)
pneumatic angular gripper จัดศูนย์ชิ้นงานรูปทรงไม่สม่ำเสมอได้เองตามธรรมชาติหรือไม่
ไม่ jaw จะหมุนอย่างสมมาตรเมื่อกลไก synchronize แบบ positive แต่ชิ้นงานจะเข้าศูนย์ได้ก็ต่อเมื่อ geometry ของ finger, contact surface, friction และอิสระของ fixture สร้าง load path ที่จัดศูนย์ได้ ชิ้นงานรูปทรงไม่สม่ำเสมออาจแตะ finger ข้างหนึ่งก่อนหรือขยับเมื่อมุม pad เปลี่ยน ต้อง validate การเข้าศูนย์ด้วย finger สำเร็จจริงและ tolerance การผลิต
แรงจับคงที่ตลอดมุมเปิดหรือไม่
ไม่จำเป็น linkage geometry, cam profile, pressure, friction และ contact radius สามารถเปลี่ยนแรงหรือ moment ที่ใช้ได้ตลอด stroke สินค้าบางรุ่นออกแบบให้ output เกือบคงที่ ขณะที่บางรุ่นเผยแพร่ curve ที่ขึ้นกับมุม อ่าน curve ของผู้ผลิตที่ planned contact angle และ finger length แทนการใช้ nominal force เดียวทุกตำแหน่ง
angular gripper แบบ wedge จับชิ้นงานค้างไว้หลังลมหมดได้หรือไม่
เฉพาะเมื่อผู้ผลิตระบุฟังก์ชัน holding หรือ locking ที่เหมาะกับรุ่นและตำแหน่งนั้นอย่างชัดเจน มุม wedge อย่างเดียวพิสูจน์ safe retention ไม่ได้ toggle gripper เช่น SMC MHT2 ถูกออกแบบมาเฉพาะเพื่อจับค้างหลัง air shutoff แต่ payload, fingers, valve state, leakage, vibration และ machine risk assessment ยังต้องตรวจยืนยัน
จะคำนวณแรงสำหรับ angular gripper อย่างไร
ก่อนอื่นให้ประมาณ contact force ที่ต้องใช้จาก mass, acceleration, friction, jaw count และ safety factor ที่มีเหตุผล จากนั้นใช้ curve gripping-moment หรือ finger-force ของผู้ผลิตที่ pressure, jaw angle และ contact radius จริง สุดท้ายตรวจ permitted finger length, jaw moments, surface pressure, part deformation และสถานะ depressurized
repeatability กับ backlash ต่างกันอย่างไร
Repeatability อธิบายว่ากลไกกลับสู่ตำแหน่งปลายเดิมได้ใกล้แค่ไหนภายใต้เงื่อนไขที่ระบุ Backlash คือ lost motion จาก clearance เมื่อโหลดหรือทิศทางเปลี่ยน gripper อาจ repeat ได้ดีจากทิศทางเข้าเดียว แต่แสดงการขยับปลายนิ้วชัดเมื่อโหลดกลับทิศ โดยเฉพาะเมื่อนิ้วจับยาวขยาย angular play
แหล่งข้อมูล
เอกสารอ้างอิงหลักหกฉบับด้านล่างครอบคลุมกลไกสี่แบบและค่ามุมเปิดที่บันทึกไว้สามค่า: 8°, 30° และ 80° เอกสารเหล่านี้เป็นแค็ตตาล็อกผู้ผลิตหรือหน้ามาตรฐาน ดังนั้น model number, condition และ definition ต้องติดไปกับทุกสเปกที่นำออกมา แทนการนำเสนอเป็นขีดจำกัดสากลของ angular gripper (SMC, เข้าถึง 2026)
- SMC, “Angular Type Air Gripper MHC2,” เข้าถึง 2026:
https://www.smcworld.com/catalog/en/rotary_airchuck/MHC2-E/7-6-3-p0807-0815-MHC2_en/data/7-6-3-p0807-0815-MHC2_en.pdf - SMC, “Toggle Type Air Gripper MHT2,” เข้าถึง 2026:
https://www.smcworld.com/webcatalog/en-my/rotary-actuators-air-grippers/angular-type-air-grippers/MHT2-Z-E - Festo, “Angle Grippers HGWC,” 2016:
https://ftp.festo.com/Public/PNEUMATIC/SOFTWARE_SERVICE/Documentation/2016/US/HGWC_ENUS.PDF - SCHUNK, “SGB 50 Angular Gripper,” เข้าถึง 2026:
https://schunk.com/us/en/gripping-systems/angular/radial-gripper/sgb/sgb-50/p/000000000000305201 - Zimmer Group, “Series GG1000 2-Jaw Angular Grippers,” เข้าถึง 2026:
https://www.zimmer-group.com/en/products/components/handling-technology/2-jaw-angular-grippers/series-gg1000 - ISO, “ISO 4414:2010 Pneumatic Fluid Power,” 2010:
https://www.iso.org/standard/44790.html