

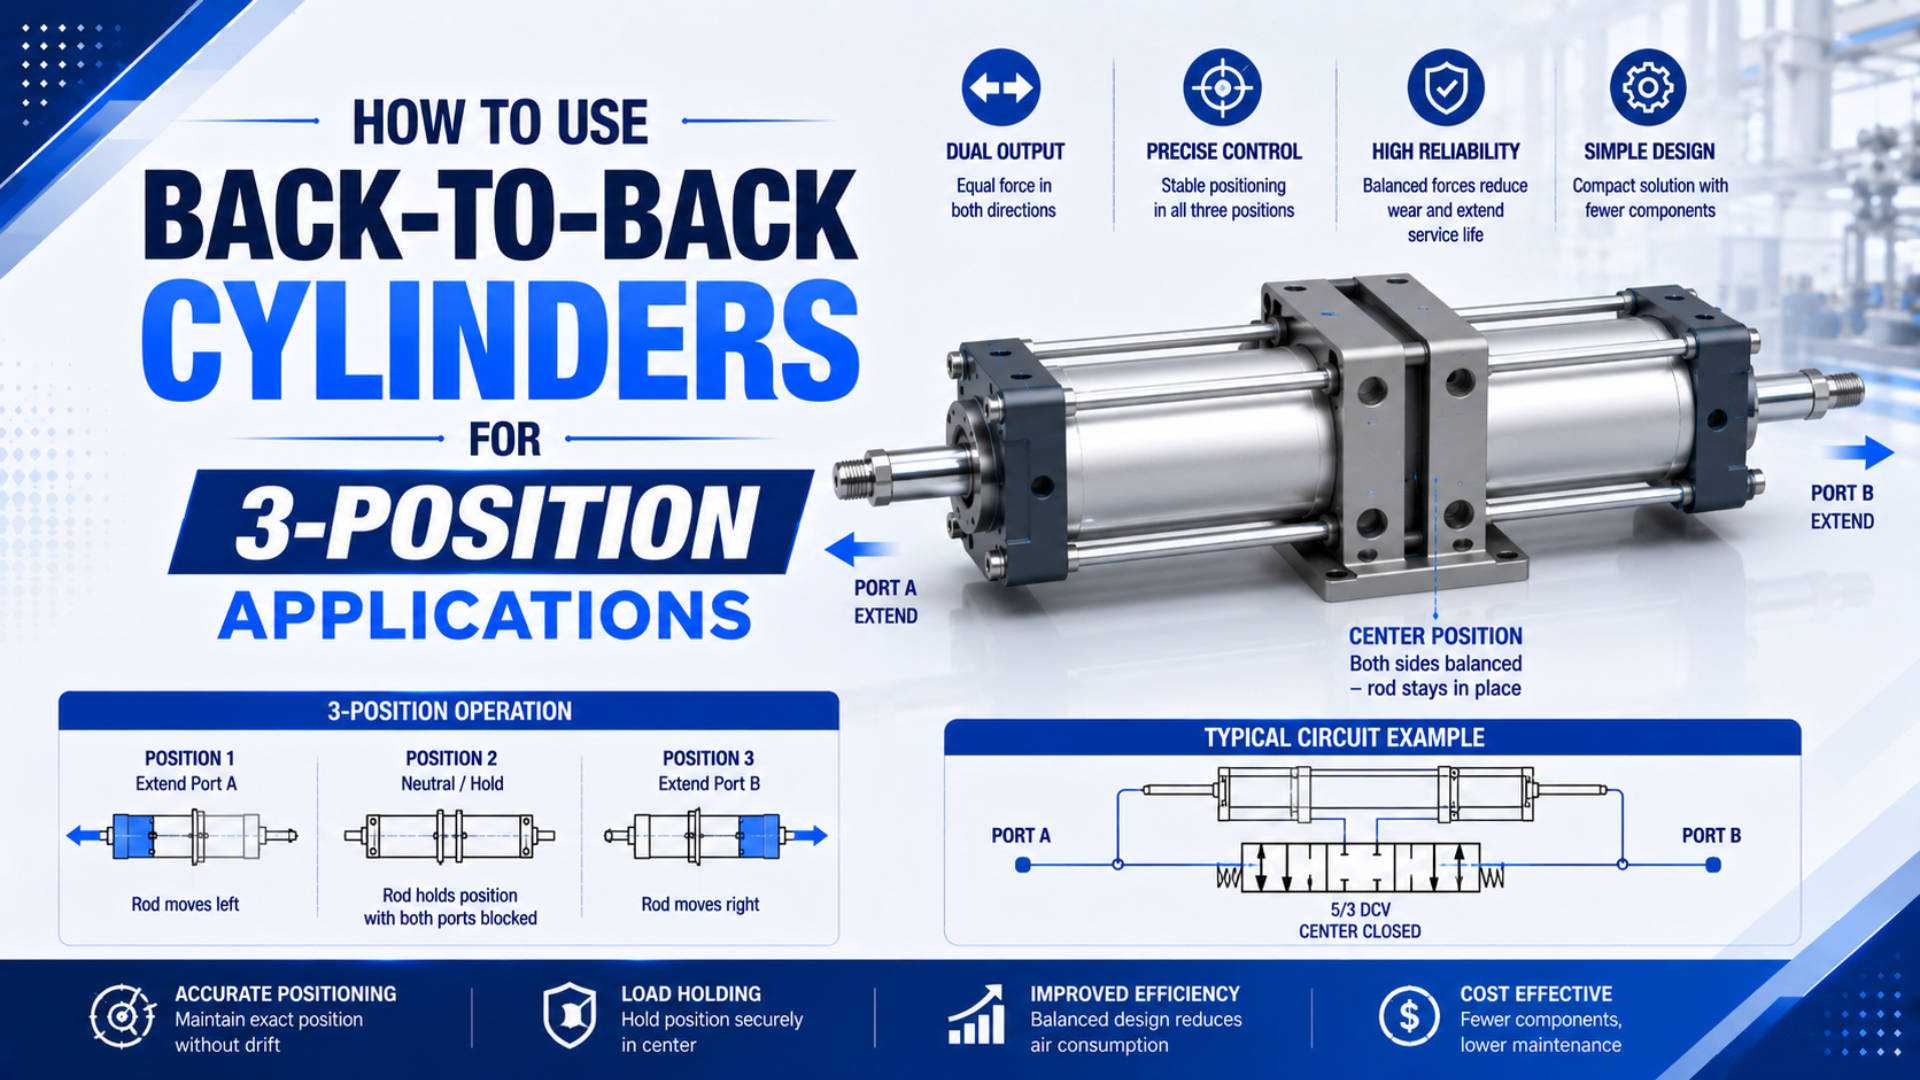
กระบอกสูบติดตั้งชนหลังสร้างตำแหน่งที่ทำซ้ำได้สามตำแหน่งด้วยการรวมระยะชักคงที่สองช่วง ไม่ใช่การทำให้แรงดันลมสองด้านสมดุลที่จุดกึ่งกลางลอยตัว เมื่อระยะชักเท่ากัน สถานะคำสั่งวาล์วสี่แบบจะรวมเป็นตำแหน่งทางกลสามตำแหน่ง ได้แก่ ทั้งสองช่วงหดกลับ ช่วงใดช่วงหนึ่งยืดออก และทั้งสองช่วงยืดออก การทำงานที่เชื่อถือได้จึงขึ้นอยู่กับการติดตั้ง ลำดับการทำงาน แรง การไหล และการจัดการความขัดข้อง
คู่มือนี้เน้นการจัดวางแบบระยะชักเท่ากันในทางปฏิบัติ หากต้องการเปรียบเทียบการออกแบบแบบระยะชักเท่ากัน ระยะชักไม่เท่ากัน และแบบรวมในตัว โปรดดู คู่มือสถาปัตยกรรมกระบอกสูบหลายตำแหน่ง
ประเด็นสำคัญ
- ระยะชักเท่ากันทำให้เกิดตำแหน่งที่ไม่ซ้ำกันสามตำแหน่งจากสถานะคำสั่งสี่แบบ เพราะสองสถานะมีระยะเคลื่อนที่รวมเท่ากัน
- จุดหยุดปลายทางทางกลเป็นตัวกำหนดตำแหน่ง ลมที่ถูกกักหรือสมดุลกันไม่ได้ให้จุดหยุดที่แข็งเท่ากัน
- โดยทั่วไปกระบอกสูบทำงานสองทางแต่ละตัวต้องมีการควบคุมทิศทางแยกอิสระ หรือใช้วงจรเทียบเท่าที่ผู้ผลิตอนุมัติ
- กำหนดขนาดแรง การไหล การกันกระแทก รางนำ เซนเซอร์ และการตอบสนองเมื่อขัดข้องสำหรับทุกช่วงเปลี่ยน ไม่ใช่เฉพาะตำแหน่งปลายทาง
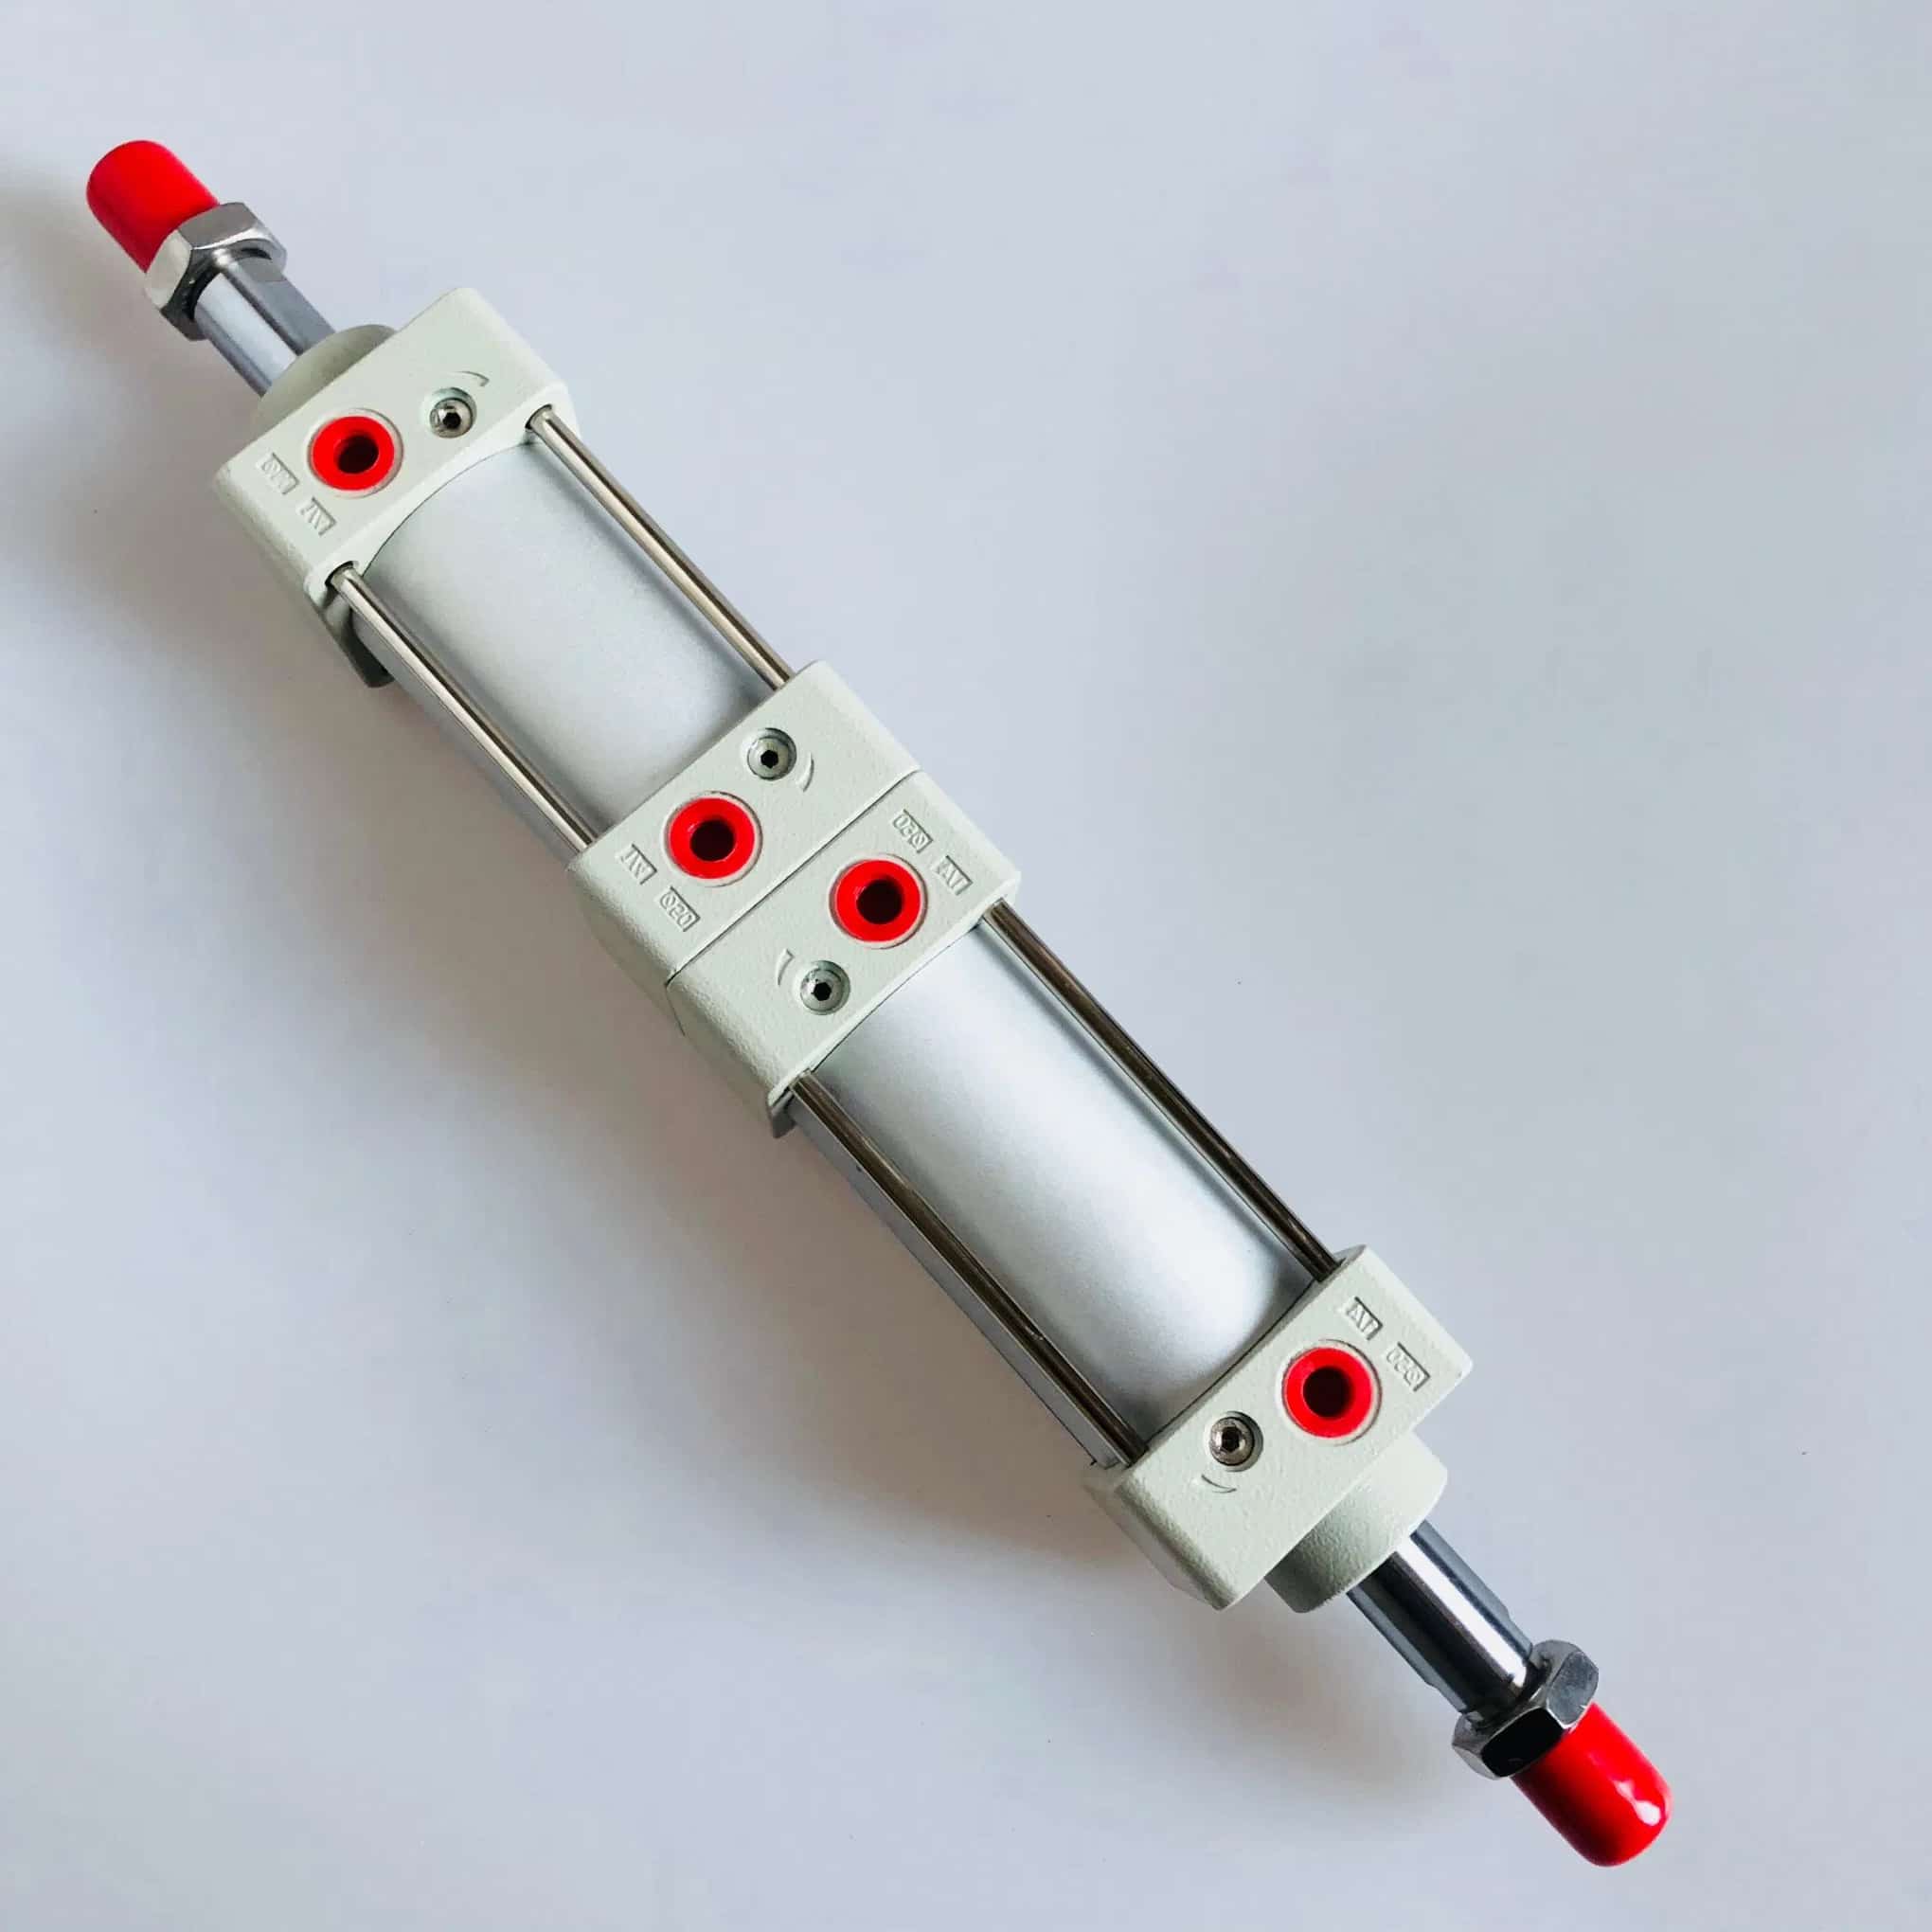
กระบอกสูบติดตั้งชนหลังที่มีระยะชักเท่ากันสร้าง 3 ตำแหน่งได้อย่างไร
Festo อธิบายการจัดวางหลายตำแหน่งว่าเป็นกระบอกสูบแยกกันสองตัวที่ก้านลูกสูบเคลื่อนที่ไปในทิศทางตรงข้ามกัน คู่มือผลิตภัณฑ์ระบุว่าระยะชักเท่ากันให้ 3 ตำแหน่ง ส่วนระยะชักไม่เท่ากันให้ 4 ตำแหน่ง (กระบอกสูบหลายตำแหน่งของ Festo สืบค้นเมื่อ 22 กรกฎาคม 2026)
ให้กระบอกสูบ A มีระยะชัก และกระบอกสูบ B มีระยะชัก หาก และ เป็นสถานะคำสั่งที่มีค่า 0 เมื่อหดกลับและ 1 เมื่อยืดออก ระยะเคลื่อนที่รวมคือ:
ในที่นี้ คือตำแหน่งแอคชูเอเตอร์ที่ได้ โดยวัดจากจุดอ้างอิงเริ่มต้น และ คือระยะชักทางกลทั้งสองช่วง ส่วน และ ระบุว่ามีการเพิ่มระยะชักใด แบบจำลองจลนศาสตร์นี้สมมติว่ากระบอกสูบและโหลดไปถึงจุดหยุดปลายทางตามที่กำหนด โดยไม่มีการโก่งตัวของโครงสร้างหรือการเคลื่อนที่ไม่ครบระยะ
เมื่อระยะชักเท่ากัน ตำแหน่งที่เป็นไปได้คือ:
| กระบอกสูบ A | กระบอกสูบ B | ระยะชักที่คำนวณได้ | ตำแหน่งเครื่องจักรที่ไม่ซ้ำกัน |
|---|---|---|---|
| หดกลับ | หดกลับ | 0 | ตำแหน่งเริ่มต้น |
| ยืดออก | หดกลับ | S | ตำแหน่งกลาง |
| หดกลับ | ยืดออก | S | ตำแหน่งกลาง |
| ยืดออก | ยืดออก | 2S | ระยะเต็ม |
ชุดคำสั่งตรงกลางสองแบบไปถึงพิกัดตามนามเดียวกัน อย่างไรก็ตาม ไม่ได้หมายความว่าจะใช้แทนกันได้ในทางปฏิบัติเสมอไป มวลเคลื่อนที่ การเดินสายลม คุชชั่น หรือระยะห่างจากเครื่องมือที่ต่างกันอาจทำให้ช่วงเปลี่ยนแบบหนึ่งเหมาะกว่า กำหนดเส้นทางที่อนุญาตใน PLC แทนการสมมติว่าคำสั่งสถานะกลางแบบใดแบบหนึ่งปลอดภัย
การจัดวางสามตำแหน่งแบบติดตั้งชนหลัง คือชุดกระบอกสูบสองตัวที่นำระยะชักมาบวกกันตามแกนการเคลื่อนที่เดียวกัน คำแนะนำปัจจุบันของ Festo ระบุว่าระยะชักเท่ากันให้ 3 ตำแหน่ง และระยะชักต่างกันให้ 4 ตำแหน่ง Parker บันทึกลำดับของระยะชักเท่ากันว่าเป็นก้านทั้งสองหดกลับ ก้านหนึ่งยืดออก และก้านทั้งสองยืดออก เมื่อนำแหล่งข้อมูลเหล่านี้มาพิจารณาร่วมกัน ขอบเขตทางวิศวกรรมจึงชัดเจนว่า พิกัดกลางเกิดจากระยะชักทางกลที่เสร็จสมบูรณ์หนึ่งช่วง ไม่ใช่จากข้ออ้างที่ไม่มีหลักฐานว่าแรงดันเท่ากัน แหล่งข้อมูลยังอธิบายว่าทำไมชุดคำสั่งไฟฟ้าทั้งสี่แบบต้องแสดงอยู่ในลอจิกควบคุม แม้เครื่องจักรจะมีเพียงสามพิกัดตามนาม ความคลาดเคลื่อนระยะชัก ความยืดหยุ่นของจุดหยุด การโก่งตัวจากการติดตั้ง ระยะห่างรางนำ ทิศทางโหลด ความเร็ว และทิศทางการเข้าหายังคงเป็นตัวกำหนดค่าที่วัดได้ (Festo; Parker C41 สืบค้นเมื่อ 22 กรกฎาคม 2026)
[ข้อมูลเชิงลึกเฉพาะ] พิกัดกลางมีประวัติคำสั่งที่เป็นไปได้สองแบบ แม้จะมีตำแหน่งตามนามเพียงตำแหน่งเดียว ให้ถือว่า “A ยืดออก” และ “B ยืดออก” เป็นสถานะเครื่องจักรแยกกันในระบบวินิจฉัย ความแตกต่างนี้ช่วยให้แยกหาสาเหตุความขัดข้องของวาล์ว เซนเซอร์ หรือคุชชั่นได้ง่ายขึ้นมาก
อะไรต้องเคลื่อนที่และอะไรต้องยึดอยู่กับที่ในโครงสร้างทางกล
ชุดติดตั้งชนหลังไม่ใช่กระบอกสูบสองตัวที่อยู่นิ่งและดันเข้าหากัน อย่างน้อยตัวกระบอกหนึ่งตัวหรือชุดที่เชื่อมต่ออยู่ต้องเลื่อนที่ได้เมื่อรวมระยะชัก Festo ระบุไว้อย่างชัดเจนว่า เมื่อขับกระบอกสูบตัวหนึ่ง อีกตัวต้องเคลื่อนที่ด้วย ดังนั้นการจัดวางนี้จึงต้องใช้ข้อต่อท่อที่ยืดหยุ่น
เริ่มออกแบบด้วยภาพร่างการเคลื่อนที่ที่ระบุรายการต่อไปนี้:
- จุดยึดที่ติดอยู่กับเครื่องจักร;
- ตัวกระบอกสูบและก้านลูกสูบของแต่ละตัว;
- ชิ้นส่วนที่เลื่อนเมื่อกระบอกสูบ A เปลี่ยนสถานะ;
- ชิ้นส่วนที่เลื่อนเมื่อกระบอกสูบ B เปลี่ยนสถานะ;
- จุดต่อโหลด รางนำ จุดหยุดแข็ง ท่อลม และห่วงสายเคเบิล;
- ขอบเขตพื้นที่รวมเมื่อเคลื่อนที่ 0, S และ 2S
ตัวอย่างหลายตำแหน่งของ Parker เชื่อมฝาท้ายด้านหลังด้วยหน้าแปลนและกำหนดให้กระบอกสูบเคลื่อนที่ตามแนวยาว ให้ทำตามแบบติดตั้งของผู้ผลิตรุ่นที่เลือก แทนการดัดแปลงข้อต่อก้านชนก้านแบบแข็งขึ้นเอง แรงปฏิกิริยาที่จุดยึด โมเมนต์ที่อนุญาต การขยับตัวของปลายก้าน และอุปกรณ์เสริมที่มีอยู่แตกต่างกันไปในแต่ละซีรีส์
ชุดกระบอกสูบควรทำหน้าที่ขับโหลด ไม่ใช่เป็นรางนำความแม่นยำของเครื่องจักร โดยทั่วไปต้องใช้รางนำเชิงเส้นภายนอกเมื่อโหลดทำให้เกิดแรงด้านข้าง โมเมนต์ หรือจุดศูนย์ถ่วงเยื้องศูนย์ คู่มือโหลดด้านข้าง อธิบายว่าการเยื้องแนวส่งโหลดเข้าสู่แบริ่งก้านและซีลอย่างไร
ตรวจการเคลื่อนที่ของท่อลมตลอดขอบเขตการเคลื่อนที่ทั้งหมด ท่อที่ดูหย่อนพอดีในตำแหน่งกลางอาจตึงหรือพับงอเมื่ออยู่ตำแหน่งปลาย จัดให้มีรัศมีดัด การป้องกันการเสียดสี การผ่อนแรงดึง และระยะห่างจากจุดหนีบ หากแมนิโฟลด์วาล์วเคลื่อนที่ไปพร้อมตัวกระบอกสูบ ให้รวมมวลของแมนิโฟลด์ไว้ในการคำนวณโหลดเคลื่อนที่และพลังงานขณะหยุด
ควรใช้การจัดวางวาล์วแบบใดควบคุมกระบอกสูบสองตัว
ไม่มีหลักสากลว่าการใช้วาล์ว 5/3 แบบแรงดันที่ตำแหน่งกลางหนึ่งตัวจะสร้าง 3 ตำแหน่งได้ ตำแหน่งต่าง ๆ เกิดจากระยะชักทางกลสองช่วง แนวทางที่ใช้กันทั่วไปคือให้กระบอกสูบทำงานสองทางแต่ละตัวมีฟังก์ชันควบคุมทิศทาง 5/2 แยกอิสระ หรือใช้การจัดวางวาล์วเทียบเท่าที่ได้รับอนุมัติสำหรับแอคชูเอเตอร์รุ่นนั้นและการตอบสนองเมื่อขัดข้องที่ต้องการ
การออกแบบระบบควบคุมต้องตอบคำถามแยกกัน 4 ข้อ:
- ห้องใดของกระบอกสูบ A ได้รับลมจ่าย และห้องใดระบายลม?
- ห้องใดของกระบอกสูบ B ได้รับลมจ่าย และห้องใดระบายลม?
- การเปลี่ยนสถานะใดเกิดขึ้นได้โดยตรงขณะมีโหลด?
- จะเกิดอะไรขึ้นเมื่อไฟฟ้าหรือแรงดันลมหายไป?
เมื่อเลือกผลิตภัณฑ์หลายตำแหน่งแบบรวมในตัว ให้ใช้วงจรของผู้ผลิต ตัวอย่างเช่น RZQ ของ SMC เป็นกระบอกสูบสามตำแหน่งโดยเฉพาะ พร้อมคำแนะนำเฉพาะรุ่นเกี่ยวกับวงจร เรกูเลเตอร์ การวิ่งเลยตำแหน่ง และความขัดข้องเมื่อไฟดับ ไม่ควรนำวงจรนี้ไปคัดลอกเป็นกฎทั่วไปสำหรับกระบอกสูบติดตั้งชนหลังสองตัวที่เลือกมาโดยอิสระ (กระบอกสูบสามตำแหน่ง SMC RZQ สืบค้นเมื่อ 22 กรกฎาคม 2026)
การควบคุมทิศทางแยกอิสระ หมายความว่าสามารถสั่งห้องยืดและห้องหดของกระบอกสูบ A ได้ โดยไม่ใช้สถานะวาล์วของกระบอกสูบ B แทนกัน คำแนะนำ P1D แบบติดตั้งชนหลังของ Parker รองรับระยะชักเท่ากันหรือไม่เท่ากัน ขณะที่ RZQ แบบรวมในตัวของ SMC เผยแพร่วงจรและลำดับเมื่อขัดข้องของตนเอง ไม่มีแหล่งใดสนับสนุนกฎสากลว่า “ใช้วาล์ว 5/3 หนึ่งตัว” กับชุดกระบอกสูบสองตัวทุกแบบ ผู้ออกแบบวงจรต้องทำแผนผังสถานะกระบอกสูบทั้งสี่ การเปลี่ยนสถานะที่อนุญาตแต่ละแบบ เส้นทางแรงดันและทางระบายระหว่างการสับวาล์ว รวมถึงการตอบสนองของเครื่องจักรเมื่อแรงดันนำ ไฟฟ้า หรือแหล่งจ่ายลมหายไป ฟังก์ชัน 5/2 สองชุดเป็นจุดเริ่มต้นที่ใช้กันทั่วไปสำหรับกระบอกสูบทำงานสองทางสองตัว แต่ชนิดวาล์วเพียงอย่างเดียวไม่ได้พิสูจน์ว่าสถานะกลางปลอดภัย เอกสารผลิตภัณฑ์ที่เลือก ค่าการไหลและแรงดันที่วัดได้ และการประเมินความเสี่ยงของเครื่องจักรต้องสอดคล้องกันก่อนปล่อยลำดับการทำงาน (Parker P1D; SMC RZQ สืบค้นเมื่อ 22 กรกฎาคม 2026)
ตารางสถานะ PLC ที่ใช้ได้จริงควรมีข้อมูลมากกว่าบิตเอาต์พุตสองบิต:
| ตำแหน่งที่ร้องขอ | คำสั่งกระบอกสูบ A | คำสั่งกระบอกสูบ B | การยืนยันที่ต้องมี |
|---|---|---|---|
| ตำแหน่งเริ่มต้น | หดกลับ | หดกลับ | เซนเซอร์ตำแหน่งเริ่มต้นเป็นจริงภายในเวลาที่กำหนด |
| ตำแหน่งกลางผ่าน A | ยืดออก | หดกลับ | ยืนยันว่า A ยืดออกและ B หดกลับ |
| ตำแหน่งกลางผ่าน B | หดกลับ | ยืดออก | ยืนยันว่า A หดกลับและ B ยืดออก |
| ระยะเต็ม | ยืดออก | ยืดออก | การยืนยันของทั้งสองตัวระบุว่ายืดออก |
กำหนดว่าเครื่องจักรสามารถสับกระบอกสูบทั้งสองพร้อมกันได้หรือไม่ การขยับทีละช่วงมักทำให้วินิจฉัยการเปลี่ยนสถานะได้ง่ายขึ้นและอาจจำกัดความต้องการลมจ่ายสูงสุด แต่ไม่ได้แปลว่าเป็นลำดับที่ปลอดภัยที่สุดโดยอัตโนมัติ การรบกวนจากเครื่องมือ แรงโน้มถ่วง ทิศทางโหลด และพฤติกรรมชั่วขณะของวาล์วที่เลือกเป็นตัวกำหนดเส้นทางที่ยอมรับได้
แรงดันที่ถูกกักโดยวาล์วศูนย์ปิดอาจลดลงผ่านการรั่วของวาล์ว ข้อต่อ ท่อ หรือซีล นอกจากนี้ยังเก็บพลังงานไว้ซึ่งต้องจัดการระหว่างการแยกระบบและการบำรุงรักษา อย่าอ้างว่าสถานะศูนย์ของระบบนิวเมติกเป็นการยึดโหลดเพื่อความปลอดภัยของบุคลากรอย่างแท้จริง ISO 4414 ครอบคลุมอันตรายและข้อกำหนดความปลอดภัยของระบบนิวเมติก การประเมินความเสี่ยงของเครื่องจักรต้องกำหนดการหยุดอย่างปลอดภัย การแยกพลังงาน การระบายพลังงาน และการยึดโหลด (ISO 4414:2010 ยืนยันข้อมูลปี 2021)
ควรกำหนดขนาดแรงในแต่ละตำแหน่งและช่วงเปลี่ยนอย่างไร
กำหนดขนาดกระบอกสูบแต่ละตัวจากแรงที่ต้องส่งมอบในช่วงเปลี่ยนจริง การจัดตำแหน่งแบบติดตั้งชนหลังไม่ได้ทำให้แรงที่ใช้ได้เพิ่มเป็นสองเท่าโดยอัตโนมัติ ซึ่งเป็นหน้าที่คนละแบบกับ กระบอกสูบแทนเดมที่รวมแรงลูกสูบบนก้านร่วม
สำหรับกระบอกสูบทำงานสองทางทั่วไป พื้นที่ลูกสูบเต็มและพื้นที่วงแหวนด้านก้านคือ:
ในที่นี้ คือพื้นที่ลูกสูบเต็ม คือพื้นที่วงแหวน คือเส้นผ่านศูนย์กลางกระบอก และ คือเส้นผ่านศูนย์กลางก้าน ใช้หน่วยของมิติให้สอดคล้องกัน
สำหรับสมดุลแรงในทิศทางยืดออก นิพจน์จากหลักพื้นฐานที่ใช้ได้คือ:
ในสมการนี้ คือแรงที่เหลือสำหรับเร่งหรือขับโหลด คือแรงดันจริงที่ด้านฝาท้าย คือแรงดันต้านที่ด้านก้าน และ รวมแรงเสียดทานของซีล แรงเสียดทานของรางนำ แรงโน้มถ่วง แรงจากกระบวนการ และโหลดต้านอื่น ๆ เมื่อตรวจสอบการหดกลับ ให้กลับเครื่องหมายและใช้พื้นที่ประสิทธิผลที่เหมาะสม
แรงกระบอกสูบขณะเคลื่อนที่ คือแรงจากแรงดันคูณพื้นที่ที่เหลือถึงโหลดขณะแอคชูเอเตอร์เคลื่อนที่ หลังหักแรงดันในห้องฝั่งตรงข้ามและแรงต้านของงานแล้ว วิธีทางวิศวกรรมของ Parker เริ่มจากแรงดันคูณพื้นที่ลูกสูบประสิทธิผล ดังนั้นกระบอกสูบทำงานสองทางจึงใช้พื้นที่กระบอกเต็มในด้านหนึ่ง และพื้นที่วงแหวนที่เล็กกว่าในด้านก้าน สำหรับเครื่องจักรแบบติดตั้งชนหลัง ให้คำนวณกระบอกสูบ A และ B แยกกันในทุกช่วงเปลี่ยนที่อนุญาต เพราะตัวใดตัวหนึ่งอาจต้องเคลื่อนตัวกระบอกสูบอีกตัว ท่อลม แมนิโฟลด์ เครื่องมือ และโหลดจากกระบวนการ ใช้แรงดันที่วัดใกล้พอร์ต ไม่ใช่ดูเฉพาะค่าที่ตั้งเรกูเลเตอร์ต้นทาง จากนั้นเปรียบเทียบผลกับแรงพิกัดของรุ่นจริง อัตราส่วนโหลด ความสามารถของจุดยึด และโหลดด้านข้างที่อนุญาต โครงสร้างสามตำแหน่งไม่ได้ทำให้แรงสองแรงบวกกันเหมือนแอคชูเอเตอร์แทนเดมที่ใช้ก้านร่วม (ข้อมูลวิศวกรรมการใช้งานนิวเมติกของ Parker สืบค้นเมื่อ 22 กรกฎาคม 2026)
วัดแรงดันขณะเคลื่อนที่ใกล้พอร์ตกระบอกสูบในช่วงเคลื่อนที่ที่ต้องการมากที่สุด ค่าที่ตั้งเรกูเลเตอร์ไม่แสดงการสูญเสียลมผ่านวาล์วและท่อ หรือแรงดันย้อนกลับที่ทางระบายซึ่งถูกจำกัด ตรวจสอบสถานะที่อ่อนที่สุดด้วย เพราะกระบอกสูบหนึ่งตัวอาจต้องเคลื่อนมวลของกระบอกสูบอีกตัว ท่อลม และเครื่องมือ ขณะทำงานบนพื้นที่วงแหวนที่เล็กกว่า
ผลลัพธ์นี้เป็นเพียงการคัดกรองขนาด ไม่ใช่หลักฐานว่ารับโหลดได้อย่างปลอดภัย ยืนยันแรงตามแค็ตตาล็อกของรุ่นจริง อัตราส่วนโหลด ขีดจำกัดการติดตั้ง โหลดด้านข้างที่ยอมได้ ช่วงอุณหภูมิ และช่วงแรงดัน
ควรควบคุมความเร็ว การไหล และพลังงานช่วงสิ้นสุดระยะชักอย่างไร
กระบอกสูบแต่ละตัวทำให้ทั้งมวลเคลื่อนที่และปริมาตรที่ต้องเติมหรือระบายเปลี่ยนไป เลือกวาล์ว ท่อลม ข้อต่อ และหม้อพักเสียงจากเวลาระยะชักที่ต้องการและแรงดันตกที่ยอมได้ ไม่ใช่ดูเฉพาะเกลียวพอร์ต วงจรที่ไปถึงจุดหยุดทั้งสามได้ในที่สุดยังอาจไม่ผ่านข้อกำหนดเวลาไซเคิล หรือกระแทกจุดหยุดแรงเกินไป
มักใช้การควบคุมการไหลแบบมิเตอร์เอาต์เพื่อให้ความเร็วกระบอกสูบนิวเมติกคงที่เมื่อโหลดไม่วิ่งเลย แต่แนวทางที่ถูกต้องยังขึ้นอยู่กับงานและผู้ผลิต ติดตั้งตัวควบคุมตามทิศทางการไหลที่กำหนด เริ่มทดสอบเดินระบบด้วยความเร็วต่ำ และปรับทีละการเคลื่อนที่ ต้องนำข้อจำกัดทางระบายมาพิจารณาอย่างชัดเจนในการวิเคราะห์แรง เพราะแรงดันย้อนกลับจะหักออกจากแรงขับที่ใช้ได้
คุชชั่นภายในเป็นตัวดูดซับพลังงาน ไม่ใช่สกรูปรับตำแหน่ง เปรียบเทียบมวลเคลื่อนที่และความเร็วกับพลังงานจลน์ที่รุ่นจริงอนุญาต เพิ่มจุดหยุดภายนอกหรือโช้กอัพเมื่อคุชชั่นของกระบอกสูบรับโหลดไม่ไหว คู่มือความขัดข้องของคุชชั่นกระบอกสูบ ครอบคลุมอาการเช่นการกระแทกฝาท้าย การดีดกลับ และความร้อน
ใช้ เครื่องคำนวณความต้องการการไหลของกระบอกสูบ เพื่อประมาณการไหลที่ต้องใช้สำหรับเวลาระยะชักเป้าหมาย หากพลังงานขณะหยุดเป็นเงื่อนไขจำกัด ให้ตรวจแยกด้วย เครื่องคำนวณพลังงานคุชชั่นกระบอกสูบนิวเมติก อย่าใช้การตั้งความเร็วต่ำลงแทนจุดหยุดทางกลที่เล็กเกินไปหรือเส้นทางโหลดที่ไม่ปลอดภัย
เซนเซอร์และลอจิก PLC ยืนยัน 3 ตำแหน่งได้อย่างไร
การยืนยันสถานะ คือหลักฐานว่าชุดกระบอกสูบตามคำสั่งไปถึงโซนตรวจจับที่คาดไว้ภายในเวลาที่อนุญาต สวิตช์กระบอกสูบไม่ได้สร้างตำแหน่งทางกล จุดหยุดปลายกระบอก จุดหยุดภายนอก ชุดชั้นการติดตั้ง การโก่งตัวของโหลด และทิศทางการเข้าหาเป็นตัวกำหนดพิกัดสุดท้าย ใช้เซนเซอร์เพื่อตรวจสอบสถานะและตรวจจับการเคลื่อนที่ไม่ครบ
สำหรับการจัดวางแบบระยะชักเท่ากัน ให้คงสถานะตรรกะของกระบอกสูบทั้งสี่ไว้ แม้จะมีเพียงสามพิกัด รหัสวินิจฉัยที่มีประโยชน์ควรบันทึก:
- A หดกลับและ B หดกลับ;
- A ยืดออกและ B หดกลับ;
- A หดกลับและ B ยืดออก;
- A ยืดออกและ B ยืดออก;
- ชุดสถานะเซนเซอร์ไม่ถูกต้องหรือขัดแย้งกัน
กำหนดเวลาหมดสำหรับการเปลี่ยนสถานะแต่ละช่วงที่อนุญาต หากเซนเซอร์ที่คาดไว้ไม่เปลี่ยนภายในเวลา ให้หยุดลำดับและเก็บสถานะที่สั่ง สถานะที่ยืนยันแล้ว สถานะแรงดัน และเวลาประทับของความขัดข้องไว้เพื่อแก้ปัญหา หลีกเลี่ยงลอจิกข้ามที่ยอมรับว่า “เซนเซอร์ตำแหน่งกลางสองตัวตัวใดตัวหนึ่ง” โดยไม่บันทึกว่ากระบอกสูบตัวใดเคลื่อนที่จริง
การติดตั้งเซนเซอร์ก็ต้องมีช่วงยอมรับเช่นกัน ยืนยันการสับสวิตช์ที่แรงดันใช้งานต่ำสุดและสูงสุด ทั้งสองทิศทางการเข้าหา ความเร็วการผลิตเต็มระดับ และช่วงแรงดันไฟจ่ายที่อนุญาต หากเครื่องจักรต้องวัดตำแหน่งต่อเนื่องแทนการยืนยันสถานะปลายทาง ให้ระบุเซนเซอร์อนาล็อก เอ็นโคดเดอร์ หรือแอคชูเอเตอร์ที่มีฟีดแบ็กตำแหน่งซึ่งเข้ากันได้
การทดสอบเดินระบบแบบใดพิสูจน์ว่าระบบทำงานได้
ทดสอบเดินระบบทั้งเครื่องภายใต้โหลด แรงดัน ความเร็ว การเดินท่อ และอุณหภูมิที่ใกล้เคียงการใช้งานจริง ระยะชักในแค็ตตาล็อกอธิบายเรขาคณิตตามนาม แต่ไม่ได้พิสูจน์ความสามารถในการทำซ้ำ เวลาคงตัว หรือพฤติกรรมเมื่อขัดข้องของเครื่องที่ประกอบแล้ว
ใช้เมทริกซ์การทดสอบที่บันทึกเป็นลายลักษณ์อักษร:
| การทดสอบ | วิธีการ | หลักฐานการยอมรับ |
|---|---|---|
| สามพิกัด | วัด 0, S และ 2S จากดาตัมคงที่ของเครื่องจักร | ค่าจริงอยู่ภายในค่าคลาดเคลื่อนตามแบบเครื่องจักร |
| เส้นทางสถานะกลาง | เข้าหา S ผ่านคำสั่ง A เท่านั้นและ B เท่านั้น | บันทึกผลและรหัสเซนเซอร์ของทั้งสองเส้นทางแยกกัน |
| ความสามารถในการทำซ้ำ | ทำไซเคิลทุกช่วงเปลี่ยนที่อนุญาตภายใต้โหลดการผลิต | การกระจายของค่ายังคงอยู่ภายในขีดจำกัดที่อนุมัติ |
| แรงดันขณะเคลื่อนที่ | บันทึกแรงดันจ่ายและด้านระบายระหว่างช่วงที่ยากที่สุด | มีเผื่อแรงเพียงพอที่พอร์ตกระบอกสูบ |
| เวลาระยะชัก | วัดทุกช่วงเปลี่ยน ไม่ใช่เฉพาะระยะเต็ม | การเคลื่อนที่และเวลาคงตัวทุกช่วงผ่านขีดจำกัดของลำดับ |
| พลังงานขณะหยุด | ตรวจการกระแทก การดีดกลับ เสียง และพฤติกรรมคุชชั่น | อยู่ภายในพิกัดของแอคชูเอเตอร์ คุชชั่น และจุดหยุดภายนอก |
| การตอบสนองเมื่อขัดข้อง | ตัดไฟฟ้าและลมตามขั้นตอนทดสอบที่อนุมัติ | โหลดและพลังงานสะสมเข้าสู่สถานะปลอดภัยที่กำหนด |
| การเคลื่อนที่ของท่อและสาย | สังเกตขอบเขตทั้งหมดที่ความเร็วต่ำและความเร็วผลิตจริง | ไม่มีภาวะตึง พับงอ เสียดสี หรือถูกหนีบ |
[ประสบการณ์จากการใช้งานจริง] จากประสบการณ์ของเราในการทบทวนงาน สิ่งบันทึกการทดสอบเดินระบบที่มีประโยชน์ที่สุดคือแผ่นบันทึกทีละสถานะ ซึ่งจับคู่คำสั่งวาล์ว ฟีดแบ็กเซนเซอร์ แรงดันพอร์ต และพิกัดที่วัดได้ การจดเพียงว่า “ผ่าน 3 ตำแหน่ง” จะซ่อนว่าช่วงเปลี่ยนใดมีเผื่อเพียงเล็กน้อย และทำให้การแก้ปัญหาภายหลังช้าลงโดยไม่จำเป็น
อย่าสร้างค่าคลาดเคลื่อนตำแหน่งสากลขึ้นมาเอง ความสามารถในการทำซ้ำขึ้นอยู่กับกระบอกสูบที่เลือก จุดหยุดทางกล รางนำ โหลด ความเร็ว การกันกระแทก โครงสร้าง วิธีใช้เซนเซอร์ และตำแหน่งวัด กำหนดข้อผิดพลาดที่เครื่องจักรยอมได้ก่อน แล้วตรวจสอบว่าชุดประกอบทั้งหมดผ่านเกณฑ์นั้นจากทุกทิศทางการเข้าหาที่อนุญาตหรือไม่
ระบบสามตำแหน่งแบบติดตั้งชนหลังไม่เหมาะเมื่อใด
เลือกสถาปัตยกรรมนี้เมื่อกระบวนการต้องการ 3 พิกัดที่แยกจากกันและกำหนดด้วยกลไก และยอมรับความยาวแอคชูเอเตอร์ที่เพิ่มขึ้น ท่อลมที่เคลื่อนที่ และสถานะควบคุมที่เพิ่มได้ สถาปัตยกรรมนี้ไม่เหมาะเมื่อการใช้งานต้องการตำแหน่งที่โปรแกรมได้อย่างอิสระ โปรไฟล์การเคลื่อนที่ที่ควบคุมต่อเนื่อง หรือการแก้ไขโหลดที่เปลี่ยนแปลงแบบแอ็กทีฟ
พิจารณาสถาปัตยกรรมอื่นเมื่อ:
- ต้องการมากกว่า 3 ตำแหน่งจากระยะชักเท่ากัน หรือเป้าหมายเปลี่ยนบ่อย;
- ต้องปรับพิกัดกลางด้วยซอฟต์แวร์ แทนการเปลี่ยนฮาร์ดแวร์ระยะชัก;
- โหลดแนวตั้งต้องมีการยึดเชิงบวกหลังสูญเสียลมหรือไฟฟ้า;
- ค่าคลาดเคลื่อนเข้มงวดกว่าที่ชุดทางกลและความร้อนทั้งหมดจะรักษาได้;
- ไม่สามารถรองรับตัวกระบอกสูบ ท่อ หรือสายที่เคลื่อนที่ได้อย่างปลอดภัย;
- ต้องควบคุมแรง ตำแหน่ง และความเร็วพร้อมกัน
สำหรับการกำหนดตำแหน่งนิวเมติกที่โปรแกรมได้ โปรดดู คู่มือควบคุมตำแหน่งกระบอกสูบด้วยวาล์วสัดส่วน แกนเซอร์โวนิวเมติกหรือเซอร์โวไฟฟ้าอาจเป็นทางเลือกที่ชัดเจนกว่าเมื่อเป้าหมายการเคลื่อนที่เปลี่ยนตามสูตรการผลิต สำหรับจุดหยุดคงที่ 3 จุด การจัดวางชนหลังยังน่าสนใจ เพราะตรวจสอบเรขาคณิตของตำแหน่งได้โดยตรงและไม่ต้องพึ่งการทำให้แรงดันสมดุลอย่างต่อเนื่อง
ก่อนขอใบเสนอราคา ให้ส่งข้อมูลระยะชักทั้งสอง ขนาดกระบอกและก้าน ทิศทางโหลด มวลเคลื่อนที่ การจัดวางรางนำ พิกัดและค่าคลาดเคลื่อนที่ต้องการ เวลาเปลี่ยนสถานะ อัตราไซเคิล แรงดันที่มีอยู่ที่แอคชูเอเตอร์ ข้อมูลวาล์วและท่อ ขอบเขตพื้นที่ติดตั้ง สภาพแวดล้อม ลอจิกเซนเซอร์ รายละเอียดคุชชั่นหรือจุดหยุด และพฤติกรรมที่ต้องการเมื่อไฟฟ้าหาย ส่งแบบการใช้งานและตารางสถานะผ่าน หน้าติดต่อทางเทคนิค
คำถามที่พบบ่อยเกี่ยวกับกระบอกสูบติดตั้งชนหลัง
คำตอบเหล่านี้ใช้กับการจัดวางแบบระยะชักเท่ากันและมีจุดหยุดทางกลตามที่อธิบายข้างต้น การติดตั้ง วงจร พิกัดแรง และพฤติกรรมเมื่อขัดข้องเฉพาะผลิตภัณฑ์ยังมีความสำคัญเหนือคำแนะนำทั่วไปเสมอ
ทำไมระยะชักเท่ากันจึงสร้างได้เพียง 3 ตำแหน่ง
กระบอกสูบสองตัวให้ชุดคำสั่ง 4 แบบ แต่ระยะชักเท่ากันทำให้ชุด A เท่านั้นและ B เท่านั้นให้ระยะเคลื่อนที่ตามนามเท่ากัน พิกัดที่ได้จึงเป็นศูนย์ระยะชัก หนึ่งระยะชัก และสองระยะชัก สถานะคำสั่งกลางทั้งสองยังควรแยกกันในระบบวินิจฉัย PLC เพราะเส้นทางเปลี่ยนและเซนเซอร์ที่ยืนยันแตกต่างกัน
ตำแหน่งกลางเกิดจากการทำให้แรงดันสมดุลหรือไม่
ไม่ใช่ ในการจัดวางนี้ พิกัดกลางเกิดเมื่อเพิ่มระยะชักคงที่หนึ่งช่วงและให้อีกตัวหดกลับ กระบอกสูบหรือจุดหยุดปลายภายนอกเป็นตัวกำหนดตำแหน่ง ลมที่สมดุลหรือถูกกักมีความยืดหยุ่นและอาจรั่ว จึงไม่ควรถือว่าเป็นจุดหยุดทางกลที่แข็งเท่ากันหรือเป็นอุปกรณ์ยึดเพื่อความปลอดภัย
ระบบติดตั้งชนหลังจำเป็นต้องใช้วาล์ว 5/3 หนึ่งตัวหรือไม่
ไม่ใช่กฎสากล โดยทั่วไปกระบอกสูบทำงานสองทางสองตัวใช้ฟังก์ชันควบคุมทิศทางแยกอิสระสองชุด เช่น วาล์ว 5/2 ที่เหมาะสมสองตัว หรือวงจรเทียบเท่าที่ผู้ผลิตอนุมัติ การเลือกวาล์วต้องเป็นไปตามลำดับที่ต้องการ การไหล พฤติกรรมไพลอต สถานะเมื่อไฟฟ้าหาย ทิศทางโหลด และเอกสารของผู้ผลิตแอคชูเอเตอร์รุ่นจริง
ระบบสามารถยึดโหลดแนวตั้งหลังลมหายได้หรือไม่
อย่าสมมติว่าได้ การรั่วของวาล์ว การรั่วของซีล ท่อขัดข้อง หรือการระบายลมโดยตั้งใจอาจทำให้แรงพยุงจากระบบนิวเมติกหายไป งานที่มีโหลดแนวตั้งต้องมีการประเมินความเสี่ยงและอุปกรณ์ยึดเชิงบวกหรือโซลูชันยึดโหลดที่เหมาะกับเครื่องจักร ต้องระบุและตรวจรับรองการตอบสนองที่ปลอดภัยเมื่อไฟฟ้าและลมหายระหว่างการทดสอบเดินระบบ
การกำหนดตำแหน่งแบบเซอร์โวนิวเมติกหรือไฟฟ้าดีกว่าเมื่อใด
ใช้แกนการเคลื่อนที่แบบควบคุมเมื่อจำเป็นต้องเปลี่ยนตำแหน่งตามสูตร พิกัดกลางไม่ได้ผูกกับระยะชักคงที่ หรือโปรไฟล์ความเร็วและตำแหน่งต้องการฟีดแบ็กต่อเนื่อง กระบอกสูบติดตั้งชนหลังเหมาะที่สุดเมื่อมี 3 ตำแหน่งแยกกันพอดี และแต่ละตำแหน่งกำหนดได้ด้วยจุดหยุดทางกลที่ทำซ้ำได้ภายใต้เงื่อนไขโหลดที่ทราบ
ข้อจำกัดทางเทคนิคมาจากแหล่งใด
บทความนี้แยกเรขาคณิตของระยะชักคงที่ออกจากสมดุลแรง พฤติกรรมวาล์ว และความปลอดภัยของเครื่องจักร เอกสารผลิตภัณฑ์ยังคงเป็นแหล่งอ้างอิงสุดท้ายสำหรับการติดตั้ง การต่อพอร์ต การกันกระแทก การตรวจจับ ช่วงแรงดัน และโหลดที่อนุญาต
- กระบอกสูบหลายตำแหน่งของ Festo หลักการสามตำแหน่งจากระยะชักเท่ากัน หลักการสี่ตำแหน่งจากระยะชักไม่เท่ากัน ข้อกำหนดให้กระบอกสูบเคลื่อนที่ และท่อแบบยืดหยุ่น สืบค้นเมื่อ 22 กรกฎาคม 2026
- ข้อมูลทางเทคนิคกระบอกสูบหลายตำแหน่ง Parker C41 การจัดวางหน้าแปลนแบบติดตั้งชนหลัง สถานะการทำงานสามตำแหน่ง และการเคลื่อนที่ตามแนวยาว สืบค้นเมื่อ 22 กรกฎาคม 2026
- แค็ตตาล็อกกระบอกสูบนิวเมติก Parker P1D ตัวเลือกหลายตำแหน่งแบบติดตั้งชนหลังที่ใช้ระยะชักเท่ากันหรือไม่เท่ากัน สืบค้นเมื่อ 22 กรกฎาคม 2026
- กระบอกสูบสามตำแหน่ง SMC RZQ ตัวอย่างผลิตภัณฑ์แบบรวมในตัวที่มีวงจรเฉพาะรุ่นและคำแนะนำการตอบสนองเมื่อขัดข้อง สืบค้นเมื่อ 22 กรกฎาคม 2026
- ISO 4414:2010 กฎทั่วไปและข้อกำหนดความปลอดภัยสำหรับระบบและส่วนประกอบนิวเมติก ยืนยันข้อมูลปี 2021 และสืบค้นเมื่อ 22 กรกฎาคม 2026