
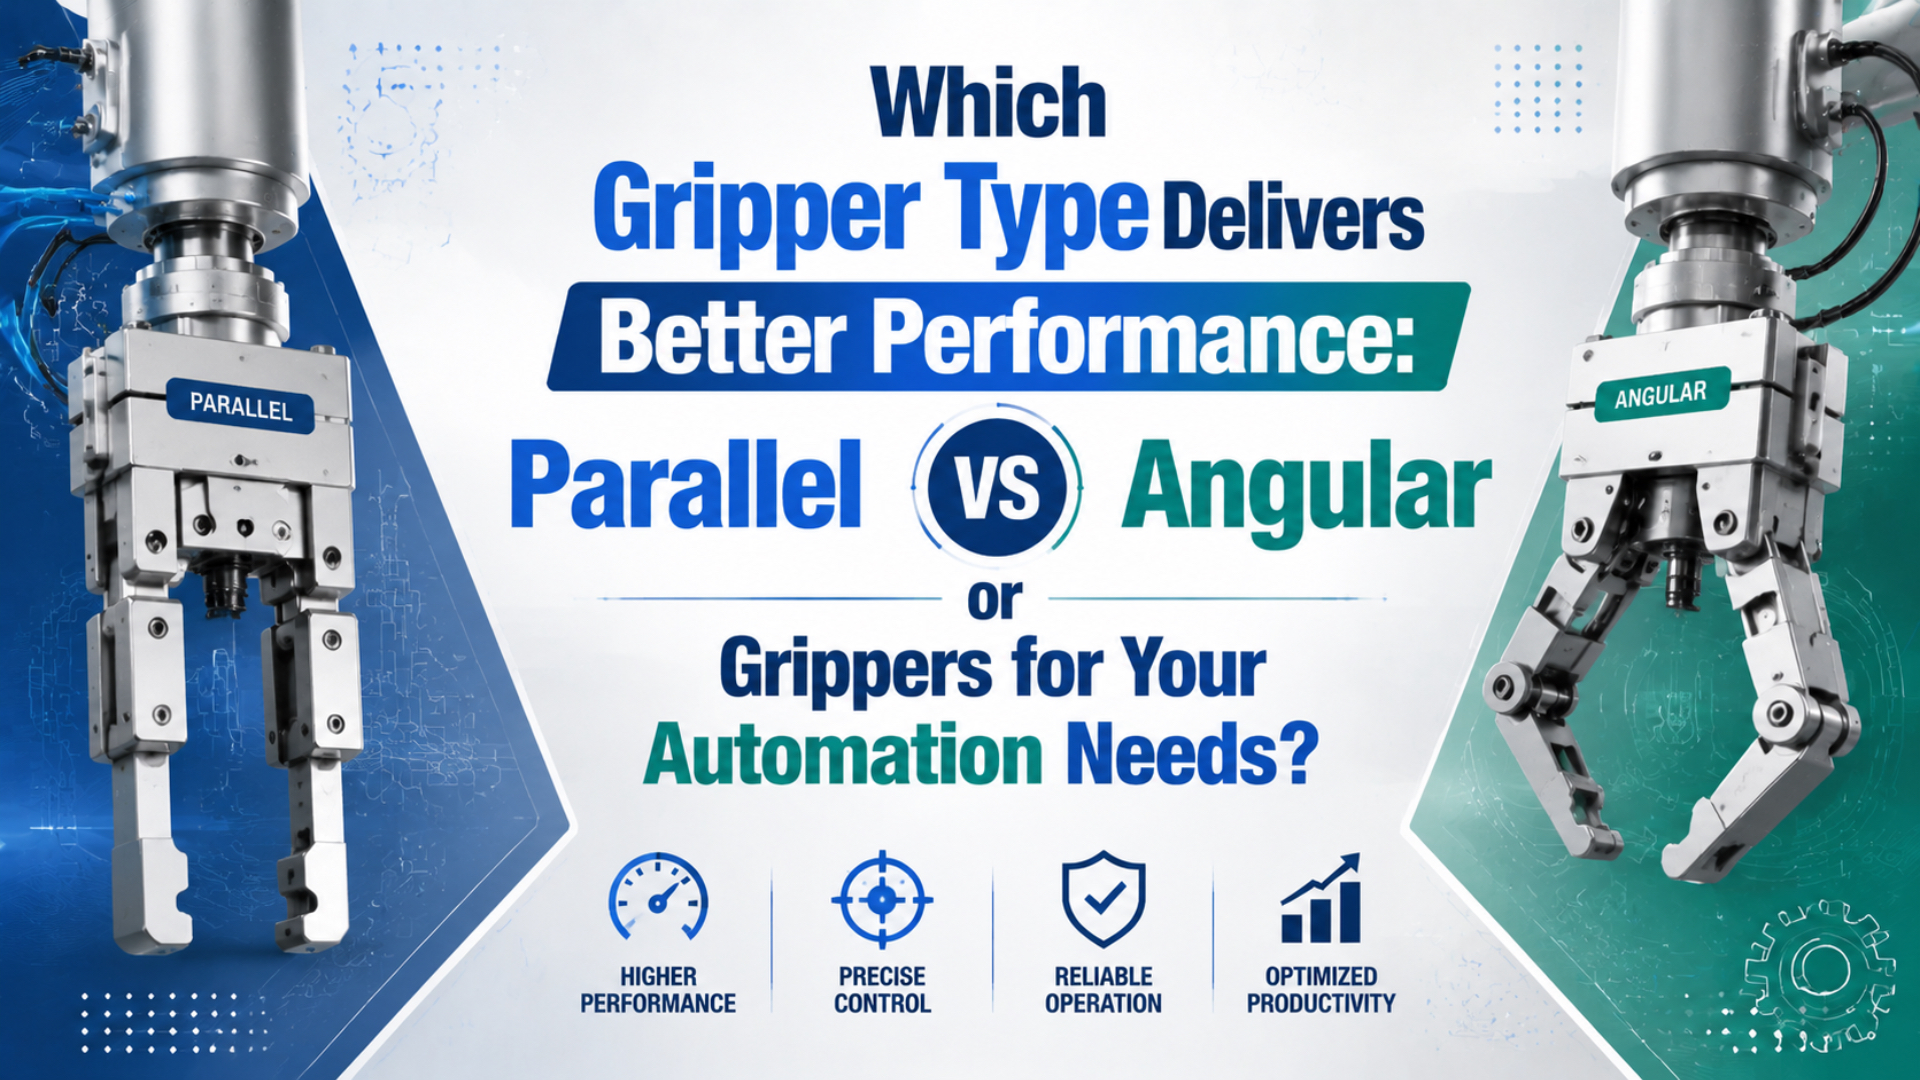
Al elegir entre pinzas paralelas o angulares, ninguna es automáticamente mejor. Una pinza paralela suele ser la opción adecuada cuando los dedos deben conservar la misma orientación contra superficies planas o de dimensiones uniformes. Una pinza angular suele encajar mejor cuando los dedos deben apartarse mediante un giro para librar un alojamiento, una pared del útil o la trayectoria de carga.
La geometría de la aplicación decide el resultado.
La distinción parece sencilla, pero evita un error habitual de especificación: comparar la fuerza de catálogo o la anchura del cuerpo antes de dibujar los puntos de contacto reales. El proceso de selección de modelos de SMC comprueba por separado la fuerza de agarre, la fuerza externa sobre los dedos y la posición del punto de agarre (SMC, 2025).
Conclusiones principales
- Las mordazas paralelas conservan la orientación de los dedos; las angulares giran describiendo un arco.
- SMC recomienda como punto de partida una fuerza de agarre entre 10 y 20 veces el peso de la pieza, con mayor margen cuando existen aceleraciones o impactos.
- Compare la fuerza en el punto de contacto real, la longitud de los dedos, el espacio libre del útil, la detección y el estado seguro tras una pérdida de aire.
Pinzas paralelas frente a angulares: respuesta breve
Dentro del catálogo de SMC, la familia paralela estándar MHZ2 ofrece siete diámetros, de 6 a 40 mm, mientras que los modelos angulares MHC2 abarcan cuatro tamaños, de 10 a 25 mm (SMC MHZ2, 2025; SMC MHC2, 2024). Estos intervalos muestran la diversidad de productos, no una clasificación universal de rendimiento.
Las etiquetas del catálogo no deciden la aplicación.
Elija una pinza paralela cuando se cumplan todas o la mayoría de estas condiciones:
- Existen dos caras planas opuestas.
- La orientación de los dedos debe permanecer fija durante toda la carrera.
- Una misma herramienta debe centrar un intervalo controlado de anchuras en un alojamiento, plato o calibre.
- Un utillaje largo o cargas externas requieren una mordaza guiada con límites publicados de carga lateral y momento para la distancia de contacto prevista.
Elija una pinza angular cuando la disposición imponga otras restricciones:
- Los dedos deben apartarse al soltar la pieza.
- Basta un recorrido corto de cierre, pero el espacio libre en posición abierta es decisivo.
- El giro evita un reborde, una pared del útil, una guía de transportador o una herramienta adyacente durante la aproximación y retirada.
- La disposición de la máquina admite la envolvente barrida completa y la fuerza de catálogo puede comprobarse en el radio de contacto y ángulo de mordaza reales.
Según nuestra experiencia, cuando ambas listas parecen válidas, dibujar las envolventes de los dedos cerrados y completamente abiertos sobre el plano de la máquina revela la limitación real más rápido que comparar diámetros nominales. También proporciona a los responsables de control y seguridad una imagen común del movimiento previsto.
¿Qué cambia realmente entre una pinza paralela y una angular?
Para la MHC2, SMC especifica un intervalo de apertura y cierre de 30° a -10° para ambos dedos, mientras que una MHZ2 desplaza sus mordazas por una guía lineal (SMC MHC2, 2024; SMC MHZ2, 2026). La trayectoria de las mordazas es la diferencia determinante en una máquina real.
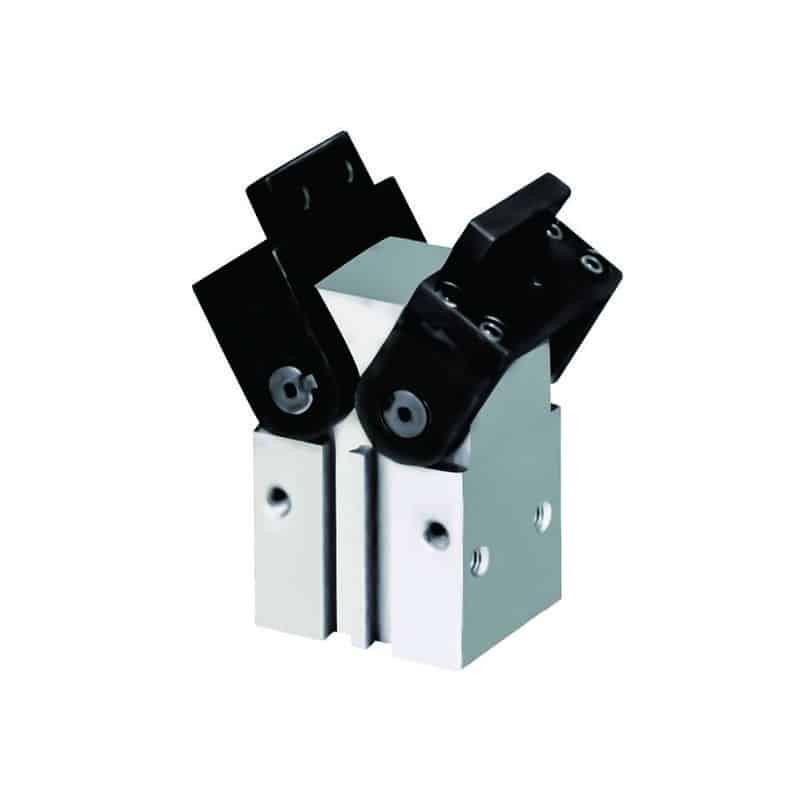
Una pinza paralela es un actuador de mordazas cuyos dedos opuestos se trasladan siguiendo trayectorias rectas. Una pinza angular hace girar los dedos alrededor de pivotes. El mecanismo actuador puede ser neumático en ambos casos, pero la trayectoria de las puntas, el ángulo de contacto y la envolvente de espacio libre son distintos. Con movimiento paralelo, la cara del dedo puede permanecer perpendicular a una pieza plana durante toda la carrera. La geometría es previsible. Por ello resulta más fácil mantener un contacto uniforme en un intervalo moderado de anchuras, lo que favorece bloques, placas, bandejas, cuerpos mecanizados y otras piezas con dos caras controladas.
Las mordazas angulares giran. La orientación de las puntas y el radio de contacto cambian durante el movimiento, por lo que el diseñador debe comprobar algo más que la posición final cerrada. La ventaja es el espacio libre: tras soltar la pieza, los dedos pueden alejarse de un alojamiento mediante rotación en lugar de desplazarse junto a él. Una comparación útil va más allá de «lineal frente a rotativo» y contrapone estabilidad de la normal de contacto y espacio libre de la envolvente barrida. Esta diferencia importa. El movimiento paralelo tiende a conservar la dirección de la normal de contacto. El angular sacrifica parte de la uniformidad geométrica a cambio de otra forma de librar el útil.
Para obtener un mapa más amplio de diseños de dos, tres y cuatro dedos, de palanca y de gran apertura, consulte la guía de tipos de pinzas neumáticas.
¿Cuándo encaja mejor una pinza paralela?
En un ejemplo de selección de la MHZ2, SMC calcula 24 N por dedo a 0,4 MPa con una distancia de 30 mm al punto de agarre para una configuración MHZ2-16 (SMC, 2025). La fuerza de una pinza paralela depende tanto de la presión como de la distancia de contacto, no solo del diámetro.
Una pinza paralela suele ser el primer diseño que debe evaluarse para piezas rectangulares, diámetros exteriores controlados, carga de calibres y operaciones de montaje que necesitan una línea central estable. Como ambas mordazas se desplazan en sentidos opuestos por líneas rectas, un modelo sincronizado de dos mordazas puede centrar una pieza manteniendo alineadas las caras de los dedos. Esto no hace que todas las pinzas paralelas tengan la misma precisión. La construcción de la guía, el juego de las mordazas, la rigidez del utillaje, la resolución del sensor, la tolerancia de la pieza y el posicionamiento del robot o carro contribuyen a la repetibilidad del proceso. Una cifra de repetibilidad de catálogo pertenece a una serie bajo condiciones definidas; no garantiza la tolerancia de posicionamiento de toda la célula.
Los dedos largos requieren especial atención. La página del producto SCHUNK PGB 100 indica una fuerza de cierre de 395 N con una longitud de dedo de 0 mm y una longitud máxima admisible de 100 mm (SCHUNK, 2026).
Son límites diferentes.
Según nuestra experiencia, un utillaje demasiado largo provoca más errores de selección que un diámetro nominal insuficiente porque modifica el momento aplicado a la guía de la mordaza.
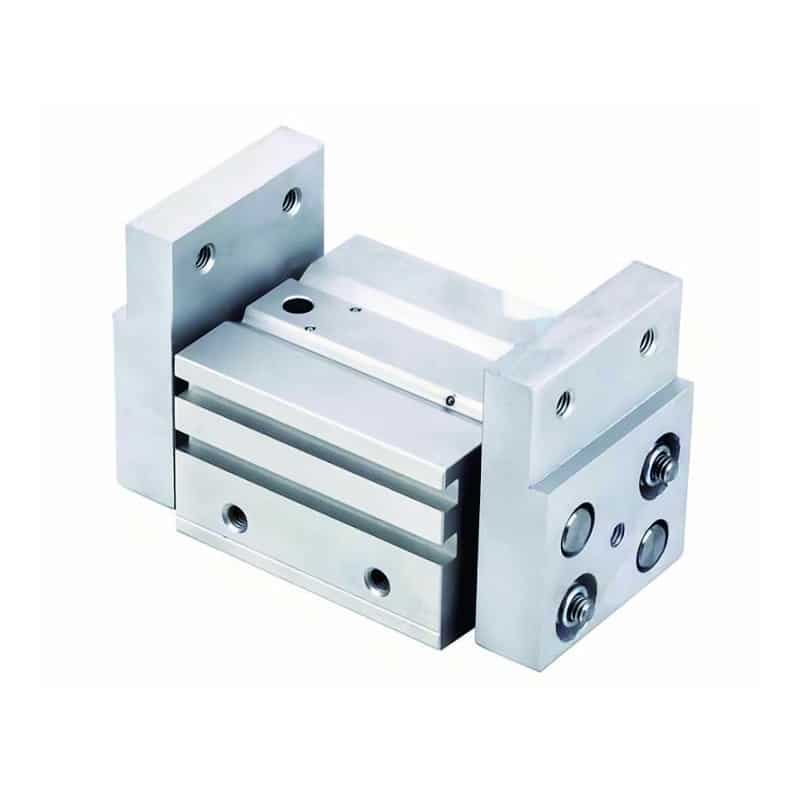
Una pinza paralela de gran apertura puede ayudar cuando la anchura de la pieza varía considerablemente. No elimina la necesidad de comprobar cargas en las guías, tiempo de carrera, espacio frente a colisiones y presión disponible mientras la máquina funciona.
¿Cuándo encaja mejor una pinza angular?
Dentro de la gama de SMC, el movimiento angular estándar de la MHC2 es distinto de las familias de 180°, como MHY2 y MHW2; MHW2 ofrece cinco diámetros, de 20 a 50 mm (SMC MHW2, 2024). Por tanto, «pinza angular» abarca varias envolventes de movimiento, no una sola geometría.
El espacio libre impulsa esta elección.
Una pinza angular se justifica cuando el giro de los dedos resuelve un problema de disposición. Algunos ejemplos son introducirse en un alojamiento, soltar una pieza entre paredes altas del útil, librar una guía de transportador o abrir los dedos fuera de la zona de trabajo de una máquina-herramienta. Los diseños de ángulo estándar y los de 180° no deben considerarse intercambiables. Una pinza neumática angular compacta puede usar un intervalo de giro moderado para una maniobra corta de agarre y liberación. Una pinza angular de 180 grados crea mucho más espacio en posición abierta, pero sus dedos también necesitan sitio para barrer ese arco mayor.
El movimiento angular no sustituye un buen diseño de dedos. Una punta perfilada puede posicionar una pieza irregular con cualquiera de los dos tipos de pinza. Por el contrario, un dedo angular mal conformado puede desplazar una pieza cónica o frágil cuando cambia el ángulo de contacto. Si la estación falla únicamente al liberar, concéntrese en la trayectoria abierta y no en el agarre cerrado. A veces se elige una pinza paralela mayor para ganar carrera cuando la verdadera necesidad es apartar los dedos de la trayectoria de salida del útil.
Eso es geometría, no fuerza.
¿Cómo se dimensiona la fuerza de agarre en el punto de contacto real?
Para el dimensionamiento inicial, SMC recomienda entre 10 y 20 veces el peso de la pieza y un margen mayor cuando la aceleración, deceleración o impacto son elevados (SMC, 2025). El catálogo también exige leer la fuerza para la distancia real al punto de agarre, lo que impide seleccionar solo por el tamaño del cuerpo.
La presión en la pinza es importante.
Para un agarre por fricción con n mordazas cargadas, una primera estimación útil es:
Fuerza necesaria por mordaza = m x (g + a) x S / (mu x n)Utilice las variables siguientes:
| Símbolo | Significado |
|---|---|
m |
Masa de la pieza en kilogramos |
g |
Aceleración gravitatoria, aproximadamente 9,81 m/s² |
a |
Aceleración en la dirección de la carga en m/s² |
S |
Factor de seguridad elegido |
mu |
Coeficiente de fricción conservador en la superficie de contacto real |
n |
Número de mordazas que comparten la carga por fricción |
La fórmula proporciona una carga necesaria, no elige una pinza.
Por ejemplo, una elevación vertical de 1,0 kg con aceleración ascendente de 5 m/s², mu = 0,20, dos mordazas cargadas y S = 2 requiere unos 74 N por mordaza antes de comprobar carga de guía y tolerancia de presión. El aceite o polvo de la superficie puede reducir la fricción, mientras que el desgaste de las almohadillas y los impactos pueden justificar un margen mayor. Consulte después la curva de fuerza de la pinza candidata para la longitud real de dedo o radio de contacto. En un modelo angular, identifique si el catálogo indica fuerza, par o momento de agarre y compruebe el ángulo de mordaza aplicable. También importa la presión en el punto de uso; una caída de presión en el sistema neumático puede eliminar un margen de fuerza reducido.
Matriz práctica de selección
La herramienta de dimensionamiento de pinzas de Festo solicita masa del objeto, calidad superficial y longitud de las mordazas y devuelve hasta tres cálculos comparativos: ajuste exacto, opción económica y alta capacidad de fuerza o par (Festo, 2026). Este método es más fiable que elegir solo por tipo de pinza o fuerza nominal.
| Factor de decisión | Pinza paralela | Pinza angular | Qué verificar |
|---|---|---|---|
| Trayectoria de mordaza | Recorrido recto y opuesto | Rotación describiendo un arco | Envolvente de dedos cerrada, abierta y barrida |
| Orientación de contacto | Suele permanecer constante | Cambia con el ángulo de mordaza | Ángulo de la almohadilla en el primer contacto y con agarre completo |
| Geometría típica | Caras planas, anchuras controladas, carga centrada | Alojamientos, paredes, recorridos cortos de liberación, espacio por giro | Zonas de contacto reales en el plano de la pieza |
| Datos de fuerza | Normalmente fuerza por mordaza según presión y longitud de dedo | Puede ser fuerza, par o momento de agarre según radio y ángulo | Definición de catálogo y punto de medición |
| Utillaje largo | Aumenta el momento en la guía de mordaza | Aumenta el momento en el pivote y la inercia | Curvas de carga y momento admisibles |
| Variación de piezas | La carrera debe cubrir todo el intervalo de anchuras | El ángulo debe cubrir el intervalo de contacto | Peor combinación de tolerancias de pieza y útil |
| Detección | Posiciones abierta, cerrada o intermedia | Detección abierta, cerrada o de posición angular | Si «cerrada» demuestra realmente la presencia de pieza |
| Respuesta a pérdida de aire | Depende de doble efecto, opción de muelle, válvula antirretorno o retención externa | Mismo principio; el mecanismo por sí solo no es una función de seguridad | Evaluación de riesgos y estado seguro |
| Mejor motivo para elegirla | Geometría de contacto estable | Mejor espacio para aproximación o liberación | La restricción que no puede resolverse de forma económica con el utillaje |
Utilice la matriz para la preselección y compare después modelos reales con la misma presión en el punto de uso, caso de carga, material de dedos y perfil de trabajo. No compare la fuerza máxima de catálogo de un fabricante con la fuerza de otro modelo medida a una distancia de contacto mayor.
¿Qué determina la rentabilidad y la fiabilidad?
El flujo de dimensionamiento de Festo devuelve hasta tres soluciones, incluida una opción económica y otra para gran fuerza o carga de par, después de introducir los datos de la aplicación (Festo, 2026). Esta estructura representa mejor la rentabilidad que precios universales, tiempos de cambio o intervalos de mantenimiento sin fundamento.
Empiece por el coste de estabilizar la tarea de agarre:
| Área de coste | Qué debe incluir la comparación |
|---|---|
| Hardware | Cuerpo de pinza, sensores, válvula, racores y adaptador de montaje |
| Dedos | Diseño, mecanizado, recubrimiento, almohadillas y frecuencia de sustitución prevista |
| Ingeniería | Comprobación de colisiones, datos de carga útil del robot, puesta en marcha y validación del estado seguro |
| Cambios | Utillaje de cambio más frecuencia y complejidad de los cambios de producto |
| Riesgo de producción | Agarres fallidos, piezas caídas o marcadas, cargas incorrectas y tiempo de inactividad resultante |
| Servicio | Acceso para mantenimiento, juntas, detectores, unidades de repuesto y soporte del proveedor |
El coste depende de la adecuación a la aplicación.
El precio más bajo rara vez supone el menor coste. Unos dedos complejos pueden eliminar el ahorro cuando deben compensar una trayectoria de mordazas inadecuada. A la inversa, un cuerpo angular no aporta valor si un agarre paralelo sencillo ya ofrece acceso limpio y contacto estable. La fiabilidad depende del sistema completo. ISO 4414:2010 es una norma de 38 páginas que abarca seguridad, funcionamiento fiable, mantenimiento y uso previsto de sistemas y componentes neumáticos; ISO confirmó esta edición en 2021 (ISO, 2021). OSHA también identifica la liberación de piezas y el fallo del mecanismo de agarre como peligros mecánicos en sistemas robotizados (OSHA, 2026).
Trate el estado sin aire como un dato de selección, no como un detalle de la puesta en marcha. Si dejar caer la pieza crea un peligro, ni «paralela» ni «angular» son la respuesta de seguridad. El diseño puede requerir asistencia por muelle, retención mecánica, un circuito antirretorno, descenso controlado, resguardos u otra medida definida por la evaluación de riesgos de la máquina.
¿Qué debe incluir en la solicitud de oferta?
Para seleccionar un modelo, SMC exige tres confirmaciones explícitas: fuerza de agarre, fuerza externa sobre los dedos y punto de agarre (SMC, 2025). Una solicitud útil proporciona los datos para las tres y añade la envolvente de movimiento y el estado de fallo que determinan si encaja el movimiento paralelo o angular.
Envíe estos datos de la aplicación:
| Campo de la solicitud | Información necesaria |
|---|---|
| Pieza | Plano, dimensiones mínimas y máximas, masa y centro de gravedad |
| Contacto | Zonas permitidas, acabado superficial, dureza, aceite, polvo, rebabas y temperatura |
| Método de agarre | Agarre interior o exterior y orientación necesaria de la pieza |
| Movimiento | Aceleración, velocidad, frecuencia de ciclo e impacto de recogida del robot o carro |
| Dedos | Longitud propuesta, distancia al punto de contacto, material de la almohadilla y masa aproximada |
| Suministro de aire | Presión en la válvula mientras la máquina funciona |
| Útil | Plano con espacio de aproximación y trayectoria completa de salida de los dedos abiertos |
| Detección | Sensores de posición abierta, cerrada o intermedia, o sensor independiente de presencia de pieza |
| Estado seguro | Respuesta prevista a pérdida de aire, parada de emergencia y aislamiento de energía |
| Servicio | Entorno, acceso de mantenimiento, vida objetivo y soporte de repuestos |
Incluya las posiciones de agarre y liberación. Según nuestra experiencia, las solicitudes más útiles contienen una imagen marcada de cada posición; una sola foto de la estación cerrada puede ocultar la interferencia que hace necesaria una trayectoria angular. Si necesita revisar un modelo, adjunte la lista y los planos a la consulta de aplicación.
Preguntas frecuentes
En la gama de un fabricante, las pinzas paralelas MHZ2 ofrecen siete diámetros, mientras que las angulares MHC2 ofrecen cuatro (SMC MHZ2, 2025; SMC MHC2, 2024). Incluso una misma familia de movimiento contiene muchas configuraciones. Estas respuestas son reglas de selección, no sustituyen una comprobación de fuerza y carga del modelo exacto.
¿Puedo usar el mismo cilindro neumático para ambos tipos de pinza?
Normalmente no. Las pinzas paralelas y angulares suelen ser actuadores completos con pistones, guías, levas, cremalleras o pivotes distintos. SMC enumera siete diámetros paralelos MHZ2 por separado de cuatro tamaños angulares MHC2. Puede reutilizar una válvula o el suministro de aire después de comprobar caudal y presión, pero los cuerpos no son kits de dedos intercambiables.
¿Qué tipo de pinza necesita menos mantenimiento?
No existe un ganador universal. SMC clasifica la familia angular MHC2 hasta 180 ciclos por minuto, pero ese límite de funcionamiento no define un intervalo de servicio. Contaminación, carga de mordazas, inercia de los dedos, impacto, política de lubricación, número de ciclos y acceso importan más. Compare manuales y disponibilidad de repuestos de los modelos exactos.
¿Cómo determino la fuerza de agarre necesaria?
Empiece por masa, aceleración, fricción, número de mordazas y factor de seguridad. SMC recomienda inicialmente entre 10 y 20 veces el peso de la pieza y pide considerar margen adicional por aceleración o impacto. Verifique después la fuerza con la longitud real de dedo y el punto de contacto. Utilice presión y ángulo de mordaza reales, no la cifra principal del catálogo.
¿Puedo sustituir una pinza paralela por una angular en una estación existente?
Es posible, pero trátelo como un nuevo diseño de efector final. El proceso de SMC incluye tres comprobaciones: fuerza de agarre, carga externa sobre los dedos y punto de agarre. Confirme primero taladros de montaje y sensores, vuelva a comprobar después caudal de válvula y tubos y revise por último carga útil del robot, punto central de herramienta, barrido completo de dedos, resguardos y estado seguro durante una pérdida de presión.
¿Las pinzas angulares siempre son mejores para piezas irregulares?
No por defecto. El flujo de Festo utiliza masa del objeto, calidad superficial y longitud de mordaza, y puede devolver hasta tres soluciones. La geometría de los dedos domina muchas aplicaciones con piezas irregulares. Elija movimiento angular cuando su trayectoria giratoria mejore la aproximación o liberación, o cuando cree mejor contacto en el útil real.
Fuentes y notas de consulta
Esta comparación utiliza ocho fuentes técnicas primarias y un vídeo de demostración. La calidad de las pruebas importa. El conjunto técnico incluye catálogos de SMC y datos de selección de Festo y SCHUNK, además de ISO 4414 y las orientaciones de seguridad robótica de OSHA. Las fuentes se consultaron el 17 de julio de 2026. ISO indica que su edición de 38 páginas ISO 4414:2010 se confirmó por última vez en 2021 (ISO, 2021).
- SMC, «Pinza neumática paralela serie MHZ2», 2025: https://www.smcworld.com/catalog/BEST-5-4-en/pdf/4-p0417-0485-mhz_2_en.pdf
- SMC, «Pinza neumática angular serie MHC2», 2024: https://www.smcworld.com/catalog/en/rotary_airchuck/MHC2-E/7-6-3-p0807-0815-MHC2_en/data/7-6-3-p0807-0815-MHC2_en.pdf
- SMC, «Pinza neumática angular de 180° serie MHW2», 2024: https://www.smcworld.com/catalog/en/rotary_airchuck/MHW2-E/6-3-p0711-0723-mhw2_en/data/6-3-p0711-0723-mhw2_en.pdf
- SMC, «Selección de modelos de pinzas neumáticas», 2024: https://www.smcworld.com/catalog/BEST-Guide-en/pdf/6-3-p0364-0365_375-378-chack_en.pdf
- Festo, «Dimensionamiento de pinzas», consultado en 2026: https://www.festo.com/de/en/s/gripper-sizing/
- SCHUNK, «Pinza universal PGB 100», consultado en 2026: https://schunk.com/us/en/gripping-systems/parallel-gripper/pgb/pgb-100/p/000000000000300366
- ISO, «ISO 4414:2010», confirmada en 2021: https://www.iso.org/standard/44790.html
- OSHA, «Manual técnico, sección IV, capítulo 4», consultado en 2026: https://www.osha.gov/otm/section-4-safety-hazards/chapter-4
- YouTube, «Pinza neumática paralela serie MHF2», consultado en 2026: https://www.youtube.com/watch?v=sLcHqzLYHTk