

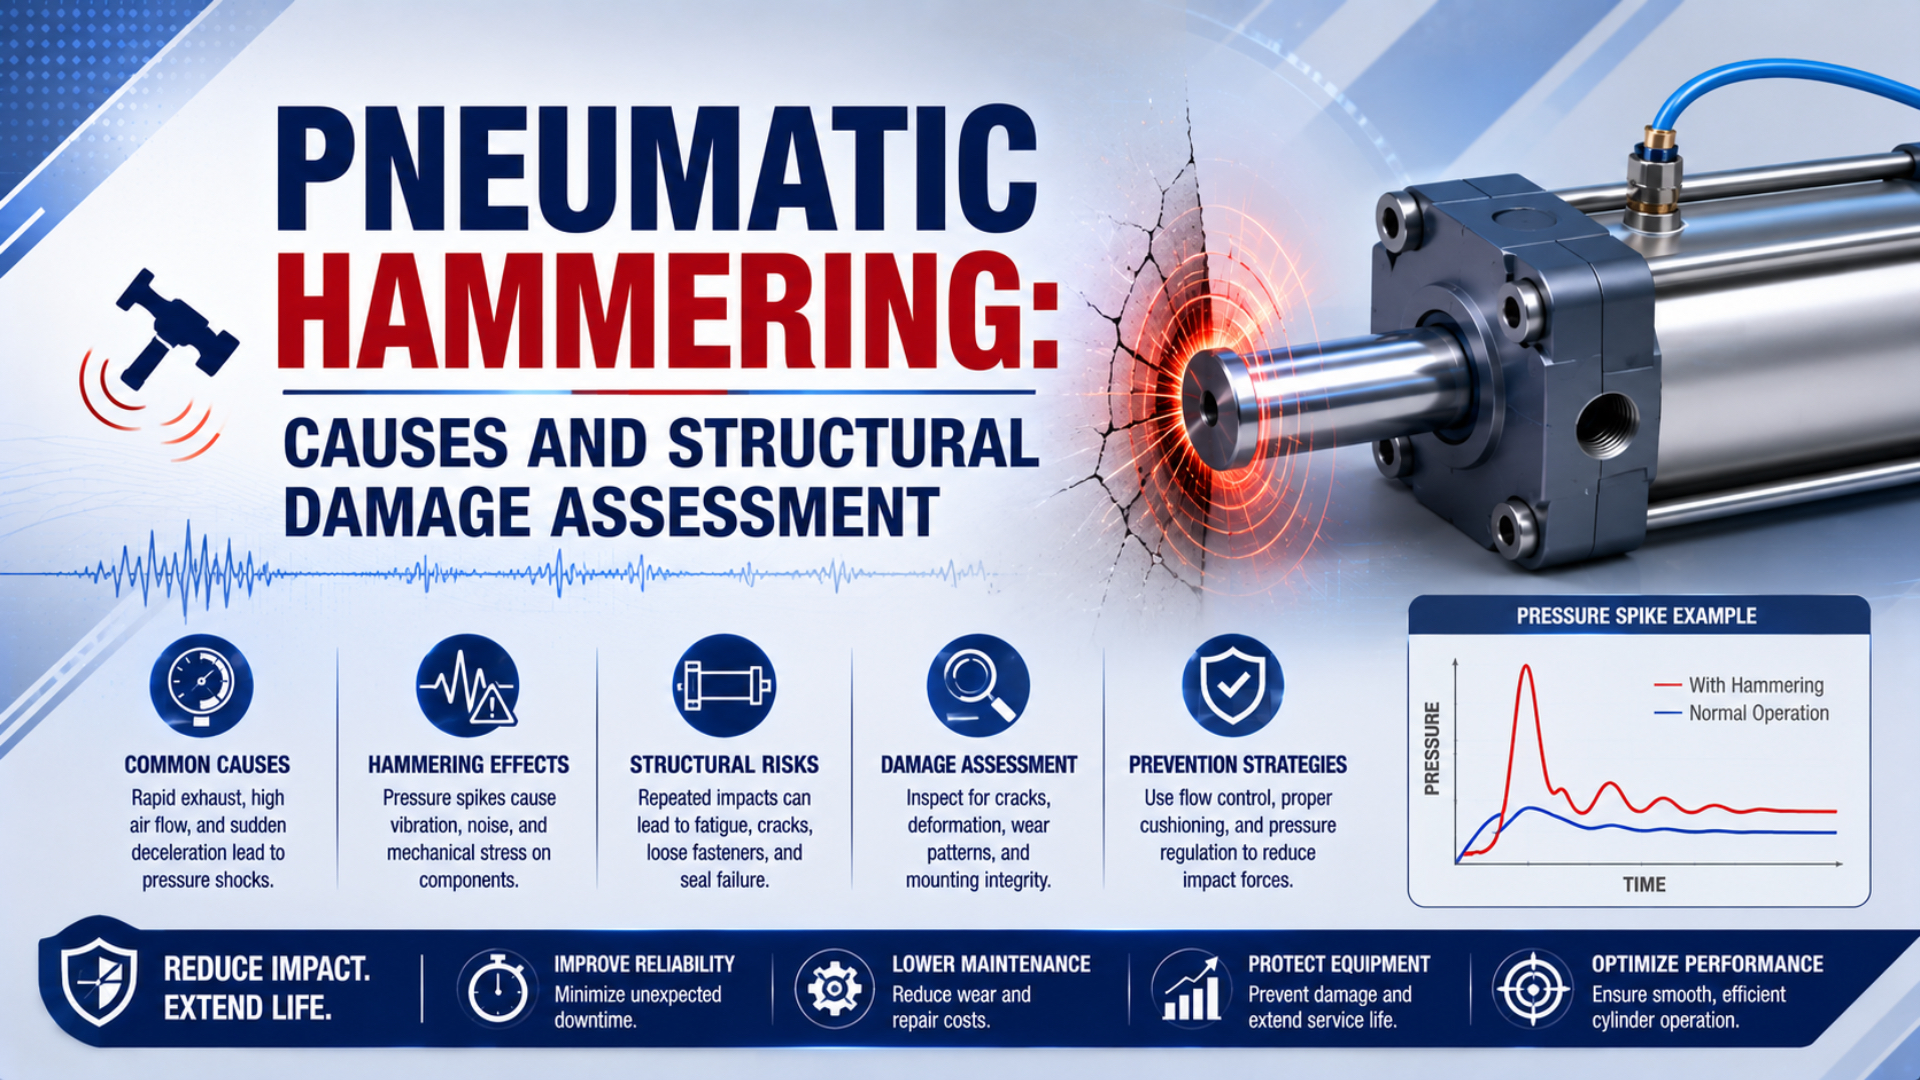
シリンダ保守でいう「空圧ハンマリング」は、ピストン、キャリッジ、または取り付けられた負荷がストローク終端へ強く衝突し、鋭い音と目に見える機械振動を生む現象を指すことが多いです。この記事では現場でのその意味を使います。バルブと配管ネットワーク内の乾燥気体による圧力過渡現象を意味するものではありません。
したがって最初に行うのは調整ではなく分類です。動きがどこで止まるかを確認し、圧力と位置の証拠を保存し、蓄積エネルギーをすべて隔離し、機械を再稼働させる前に反力経路全体を点検します。シリンダが静かに動き始めても、損傷した取付部は危険なまま残る可能性があります。
要点
- Parkerは、クッション係合速度が平均ストローク速度より約50%高くなることがあると注意しています。
- 大きな終端衝撃と配管内の圧力過渡現象は、異なる故障機構です。
- 点検前に空圧と機械の蓄積エネルギーを隔離してください。
- 修理判断には、部品固有の限界、資格のある検査、管理された復旧試験が必要です。
シリンダシステムで空圧ハンマリングとは何か
ASMEはウォーターハンマを、流量変化とそれに伴う圧力サージによる流体過渡現象と定義しています。一方、Festoはシリンダの停止を、移動する運動エネルギーを吸収する終端位置クッションとして説明しています。この記事でいう空圧ハンマリングは、圧縮空気システムのあらゆる圧力波や騒音ではなく、ストローク終端の硬い衝撃を意味します(ASME、Festo)。
ストローク終端衝撃は、終端位置でシリンダの動く組立体が衝突または急減速することです。空圧エアハンマは、バルブまたは配管ネットワークを移動する気体圧力過渡現象です。ウォーターハンマは液体流れの過渡現象で、凝縮水が移動する液体スラグになると、名目上は空圧の装置でも起こり得ます。
この区別によって点検計画が変わります。ピストンまたは機械ストッパが最初に反力を受けたなら、動き、クッション、芯出し、機械負荷経路から始めます。バルブイベントが配管またはマニホールド内を移動する圧力擾乱を生むなら、空圧エアハンマ調査を使います。凝縮水スラグには別のウォーターハンマ確認が必要です。
| 観察結果 | 最初に疑う箇所 | 最初に保存する証拠 |
|---|---|---|
| キャリッジが全ストロークに到達した瞬間に音がする | ストローク終端衝撃 | 位置、クッション係合速度、ストッパ接触、加速度 |
| 高速バルブイベントから音が始まり、配管を伝わる | 気体圧力過渡現象 | 2か所以上での高速圧力トレース |
| シリンダ自身の終端に到達する前に衝撃が起こる | 外部ハードストップとの衝突 | ストッパの芯出し、ガイド位置、接触痕 |
| クッション領域へ入った後にピストンが跳ね返る、またはクリープする | クッション調整または容量の問題 | 位置-時間トレース、チャンバ圧力、排気制限 |
| 凝縮水がたまった後に鋭いイベントが現れる | 液体スラグ過渡現象 | ドレン状態、低所、セパレータ、レシーバの状態 |
音は症状であって機構ではありません。マイクはイベント位置の特定に役立つことがありますが、最初の原因がピストン接触、底付きしたショックアブソーバ、リンク機構のバックラッシュ閉鎖、マニホールドから届く圧力波のどれかは教えてくれません。
騒音がストローク終端衝撃だとどう確認するか
Parkerは、ロッドレスシリンダの指針で、クッション開始時のピストン速度が平均ストローク速度より通常約50%高いと説明しています。したがってストローク時間の平均値では、最も重要な速度を隠してしまう可能性があります。音圧だけでなく、クッション係合時の位置または速度データを同期して、ハンマリングを確認してください(Parker)。
機械の承認済み試運転手順に従い、低いエネルギーから始めます。実効ピストン面積、重力の寄与、負荷、排気経路が異なる可能性があるため、両方向を記録します。必要な証拠は次のとおりです。
- 1つの時間基準上のバルブ指令とセンサ遷移。
- 移動終盤付近の位置または速度。
- 適切な帯域で測定した、両方のシリンダポート圧力。
- 構造振動が重要な場合のシリンダ取付または機械ストッパの加速度。
- どの面が先に接触したかを示す高速度動画または接触痕。
終端衝撃を証明するものは何でしょうか。決定的なパターンは、終端位置での急減速または接触指示に続いて構造応答が起こることです。その後に記録された圧力ピークは、衝突の結果かもしれません。配管過渡現象がイベントを引き起こした証明とは限りません。
誤解を招く代替値に注意してください。低速でサンプリングするPLCトレンドは短いイベントを逃すことがあります。圧力ゲージはブラケットの力-時間履歴ではなく、レギュレータレベルの挙動を示します。同様に、フレームの加速度計は局所的な構造応答を測りますが、ピストン力を直接測定するものではありません。
ストローク終端衝撃がシリンダ以外も損傷させるのはなぜか
Festoは、終端クッションの一般的な方式として、弾性、空圧、油圧の3つを説明しています。設置された停止システムがイベントのエネルギーを意図どおり吸収しないと、残りの反力はピストン、ロッドまたはキャリッジ、取付、ガイド、締結部品、溶接、フレーム、基礎を通る機械剛性の経路へ流れます(Festo)。
初期エネルギーの関係は次のとおりです。
ここで Ek はジュール単位の並進運動エネルギー、m はキログラム単位の総移動質量、vc はクッションまたはストッパ進入時に測定したメートル毎秒単位の速度です。この式から、質量が変わらなければ vc を2倍にすると Ek が4倍になるため、進入速度が重要だと分かります。
ただしピーク力は予測しません。接触剛性、停止距離、クッション圧力履歴、ベアリングのクリアランス、取付の柔軟性、局所共振が力-時間トレースの形を決めます。別の空圧シリンダ衝撃力のガイドでは、イベントエネルギー、平均停止力、測定ピーク反力の境界を説明しています。
反力経路を順番に点検します。
- ピストンとエンドキャップ:クッションスピア、ピストン本体、バンパ、シール溝、ポート、キャップのリガメント、タイロッドシート、保持締結部品。
- ロッドまたはキャリッジ:真直度、表面損傷、ねじまたは取付状態、ガイドの遊び、横荷重の痕跡。
- シリンダ取付:フランジ、クレビス、トラニオン、フット、ピン、ボルト、ワッシャ、取付穴のベアリング面。
- 機械の拘束部:ガイドレール、ストッパ、ショックアブソーバブラケット、溶接継手、フレーム部材、アンカー、周囲のガード。
- 接続機器:センサ、ケーブル、継手、チューブ、ワーク保持具、加速または変位を受けた可能性のある治具。
最初に見えた亀裂が、最初に損傷した部品とは限りません。柔らかいブラケットがエンドキャップの局所的な痕跡を小さくする一方、溶接止端の曲げを増やす可能性があります。シリンダだけを交換して故障が解決したと判断する前に、組立体を通る反力を追跡してください。
構造点検の前に何をする必要があるか
OSHA 29 CFR 1910.147は、空圧、機械、電気、その他のエネルギー源によるサービス作業の危険を扱います。隔離後は、危険な蓄積または残留エネルギーを解放、切断、拘束、その他の方法で安全にし、作業前に隔離を検証しなければなりません(OSHA)。
現場で承認された危険エネルギー手順に従います。関係する発生源を遮断してロックアウトし、圧力を抜き、重力負荷を拘束し、動く部材をブロックし、アキュムレータを放電し、閉じ込められた容積またはチェックバルブの背後で再形成される圧力を確認します。コントローラの停止指令や閉じた方向制御弁だけでは、エネルギー隔離装置になりません。
清掃、締結部品の緩め、組立体の分解の前に証拠を保存します。
- 設置状態、接触痕、塗膜の亀裂、緩んだハードウェア、移動したガードを撮影します。
- コントローラログ、レシピ、ペイロード、レギュレータ設定、バルブ指令、センサタイミング、サイクル数、最近の保守作業を保存します。
- 締結部品の位置をマーキングし、実際の締付状態を記録します。ただし、戻しトルクを直接の予圧測定とはみなしません。
- どの方向でイベントが起こったか、加速中、定速移動中、クッション中、反転中、緊急停止中のどれだったかを記録します。
- 破断部品を隔離し、相手面を保管します。故障レビュー前に研削、研磨、形状を無理に戻す作業をしないでください。
部品に亀裂、変形、部分的な外れがある場合、または吊り下げ負荷を支えている場合は、立入禁止区域を設定し、取り扱い計画を上位へ移します。点検によって次のエネルギー放出を起こしてはいけません。
シリンダと機械の負荷経路をどう点検するか
ISO 10099:2001は、複動単ロッド空圧シリンダの最終検査と受入基準を定めていますが、すべてのシリンダまたは機械構造に適用できる現場損傷限界ではありません。衝撃後の点検では、正確なシリンダマニュアル、図面、材料情報、資格のあるNDT手順、機械のリスクアセスメントを組み合わせます(ISO)。
清浄な外観・寸法調査から始めます。両端を比較し、可能なら同じ構成の損傷していない組立体と比較します。「少し曲がった」のようなラベルではなく、実際の寸法と位置を記録します。
| 領域 | 探す証拠 | 証拠が示す可能性 |
|---|---|---|
| エンドキャップとチューブ継手 | 亀裂、フレッティング、シールの押し出し、ずれたキャップ、損傷したねじ | 局所過負荷、予圧喪失、繰り返し移動、内部接触 |
| クッション部品 | 摩耗シール、損傷したスピア、詰まった通路、ずれた調整部 | 減速喪失または係合不良 |
| ピストンロッド | 振れ、スコアリング、ねじ変形、シール損傷 | 曲げ、芯ずれ、ガイド過負荷、二次接触 |
| キャリッジとガイド | 偏った摩耗、増えたクリアランス、へこんだレースウェイ、緩んだブロック | 軸外反力またはモーメントの伝達 |
| 取付ボルトとピン | 曲がった軸部、フレッティング、ねじ損傷、長円化した接触部 | 滑り、ベアリング過負荷、継手分離、芯出し不良 |
| ブラケットと溶接 | 亀裂、塗膜破断、永久変形、引き裂かれた端部 | 応力集中、曲げ、疲労進展、過負荷 |
| 外部ストッパまたはアブソーバ | 底付き痕、漏れ、曲がったプランジャ、芯ずれ | ストローク不足、容量誤り、横荷重、装置故障 |
| フレームとアンカー | 溶接亀裂、ずれた部材、緩んだアンカー、グラウト損傷 | 局所アクチュエータ組立体を越えた反力伝達 |
材料と欠陥位置に応じてNDTを選ぶ
ASTM E1417/E1417M-21は、非多孔質の金属および非金属部品に液体浸透探傷を適用し、表面に開口またはつながった不連続を検出します。この規格は最低限の工程要件を定めますが、詳細な手順と適用可能な受入基準が別途必要です(ASTM)。
磁粉探傷は強磁性材料に限られます。超音波パルスエコー探傷は、適切な材料の内部不連続を調べられますが、形状、表面状態、方向、基準標準、検査員の資格によって分解できる対象が変わります。ASTM E114は、真の欠陥サイズが方向、組成、形状、装置の限界に依存すると明記しています(ASTM E114)。
より高度に聞こえるという理由だけで方法を選ばないでください。非多孔質アルミニウムブラケットの浸透指示と、鋼製ピンの磁粉探傷は異なる問いに答えます。資格のある検査員が、前処理、対象範囲、感度、校正、評価、報告を定義すべきです。
損傷の証拠と根本原因の証拠を分ける
ボルト穴の亀裂は、損傷が見えるようになった場所を示します。それだけでは、開始原因が硬い終端衝撃、継手予圧の喪失、芯ずれ、断面不足、以前からの欠陥、または複数要因の組み合わせだったかを確定できません。破断履歴が繰り返し荷重を示す場合は、タイロッドと取付部の疲労調査を続けてください。
停止、エスカレーション、監視が必要な所見
ASTM E1417/E1417M-21は、液体浸透探傷が検出工程であって、検査員向けの完全な手引きや普遍的な受入コードではないと述べています。同じ境界は損傷レビュー全体にも当てはまります。指示は証拠であり、処置は設計限界、材料、位置、使用時の影響、承認済み修理規格に依存します(ASTM)。
保守的なトリアージモデルを使います。
| 処置 | 典型的な所見 | 必要な次の手順 |
|---|---|---|
| 停止して隔離 | 圧力保持部または荷重支持部の亀裂、永久変形、部分的に外れた取付、曲がったロッド、漏れるアブソーバ、損傷したアンカー、不安定な支持負荷 | 使用停止を維持し、メーカーと資格のある技術者またはNDT担当者を関与させる |
| 運転前にエスカレーション | 説明できない浸透または磁粉指示、継手のフレッティング、芯出し喪失、繰り返すボルト緩み、変化したガイドクリアランス、未知のストッパ底付き | 動力試験の前に追加検査と受入基準を定義する |
| 管理した検証だけ許可 | 棄却対象の損傷がなく、原因を修正し、設定を記録し、負荷経路を復元し、リスクレビューが試験を承認した | ガード、計装、段階的受入でエネルギーを下げて試験する |
| 基準を設定して監視 | 外観上の証拠だけで、責任者が正式に受け入れた | 基準写真または測定値を保存し、状態基準のレビュー条件を設定する |
許容ボア変形、穴の長円化率、亀裂長さに、普遍的な数値を使わないでください。これらの値は、正確な図面、シリンダマニュアル、構造規格、修理手順、責任技術者に属します。保守記事が、存在しない受入基準を作ることはできません。
既存損傷を隠さずに原因を修正する方法
ACEはショックアブソーバの選定を、運動エネルギー、推進力エネルギー、1サイクルの総エネルギー、1時間の総エネルギーという4つのエネルギー量に分けています。この方法から、クッションねじを閉じるだけ、または大きなバルブを取り付けるだけでは完全な修正にならないことが分かります。移動システムと停止装置を一緒に確認する必要があります(ACE Controls)。
損傷の処置を定義した後で、検証した原因だけを修正します。
- 正確なシリンダのサービス情報を使い、摩耗または損傷したクッション部品を復元します。
- クッション係合速度を測定し、その速度を実際に変える制御を調整します。
- メータアウト装置、サイレンサ、チューブ、バルブ、ポート圧力が両方向で安定した減速を生むことを確認します。
- シリンダ、ガイド、外部ストッパ、アブソーバを意図した負荷経路に合わせます。
- 設置済みクッション範囲を超える場合は、移動質量または速度を下げます。
- 工程が低い進入速度に耐えられない場合は、使用可能な停止距離を増やすか、定格外部アブソーバを選びます。
- 外部装置が使用可能なストローク全体で係合し、その後にピストンが内部へ衝突しないよう、ストッパのタイミングを修正します。
エネルギーのスクリーニングでは、移動運動エネルギーと停止距離中に続く駆動仕事を含めます。
Eevent は停止イベント1回あたりのジュール単位のエネルギー、m はキログラム単位の移動質量、vc はメートル毎秒単位のクッション係合速度、Fd はニュートン単位で動きを押し続ける正味力、s はメートル単位の有効停止距離です。メーカーが選んだ重力、摩擦、有効質量、温度、戻り時間、衝撃角、安全に関する規則は、別々に適用してください。
内蔵エアクッションのエネルギーガイドでは、正確なシリンダ範囲を確認します。外部装置が必要な場合は、一般的な質量や速度のしきい値ではなく、外部ショックアブソーバのサイズ選定手順を使います。
安全な復旧をどう検証するか
ISO 4414:2010は、設計、設置、調整、運転、保守、意図した使用にわたる空圧システムの危険を扱います。したがって復旧の判断では、静かな動きだけでなく、隔離制御、修復した負荷経路、ガード、クッション挙動、圧力限界、再現可能な動作が機械の文書化されたリスク管理を満たすことを確認します(ISO)。
機械に承認された段階的検証計画を使います。
- 点検記録、修理記録、交換部品の識別、締結要件、芯出し、装置設定を確認します。
- 動力を入れる前に、ガード、拘束、圧力リリーフ、安全排気、センサ、非常機能を検証します。
- 正しいシーケンスを確認できる最低限の承認圧力、ペイロード、速度、サイクル数から開始し、損傷イベントを再現しないようにします。
- 診断時に使ったものと同じ位置、圧力、加速度、接触の証拠を取得します。
- 管理した段階で、最悪の想定運転条件へ近づけます。
- 進入速度、減速度、ピーク応答、残留振動、温度、漏れ、締結部品の状態を、文書化した受入限界と比較します。
- 試験系列後に負荷経路を再点検し、将来比較するための基準を保存します。
静かな停止が自動的に安全な停止とは限りません。柔らかい音は、柔軟なブラケットや緩んだ継手が本来受けるべきでない場所で動きを吸収した結果かもしれません。意図した停止装置がイベントを受け持ち、測定した負荷経路が文書化された限界内にある場合だけ、修理を受け入れます。
閉ループ試験の原則は単純です。関係する運転条件を再現し、修正した機構を証明し、点検した部品が変位、緩み、漏れ、損傷を蓄積していないことを示します。証拠がこの結論を支えないなら、機械を通常運転から外したままにします。
空圧ハンマリング FAQ:保守チームは何を確認すべきか
OSHA 1910.147はサービス作業の危険エネルギー制御を定め、ISO 4414:2010はライフサイクル全体で空圧安全を扱います。両者は、イベントを分類し、蓄積エネルギーを隔離し、実際の反力経路を点検し、通常生産へ戻す前に承認手順で修正した機械を検証するという実務ルールを補強します(OSHA、ISO)。
大きなシリンダ停止音はすべて空圧エアハンマですか
いいえ。ピストンまたはキャリッジの接触と同期した音は、通常、ストローク終端衝撃の問題です。空圧エアハンマは、バルブまたは配管を伝わる気体圧力過渡現象を指します。音だけでは最初に起きた機構を特定できないため、位置、バルブ指令、圧力を同期したトレースで順序を確認してください。
圧力スパイクでシリンダ衝撃が配管から始まったと証明できますか
できません。ピストン接触によって閉じ込められた気体が圧縮され、機械イベントの後に圧力応答が生じることがあります。十分なサンプリング速度でタイミングを比較してください。接触に先行し、測定点間を伝播する圧力擾乱は配管過渡現象を支持します。急減速の後に続く擾乱は、その結果かもしれません。
目視点検で亀裂がなければシリンダを復旧できますか
自動的に復旧してはいけません。目視点検では表面につながる欠陥や内部欠陥を見逃す可能性があり、亀裂が見えなくても、機械の芯出し、継手予圧、ガイド状態、ストッパ容量が失われていることがあります。材料、部品、故障影響に必要な正確な受入基準と資格のあるNDT方法を使ってください。
クッションねじを閉じれば空圧ハンマリングはなくなりますか
確実ではありません。調整方向と手順は機種固有で、過度な制限はリバウンド、完了遅延、高いクッション圧力を生むことがあります。クッション係合時の動きを測定し、シリンダマニュアルに従い、正確な質量-速度またはエネルギー範囲を確認します。調整を治療とみなす前に、損傷したクッション部品を交換してください。
外部ショックアブソーバはいつ必要ですか
正確なシリンダクッションが設置済みイベントのエネルギー、進入速度、質量、サイクルデューティを受け止められない場合、または機械に制御された外部停止が必要な場合に使います。イベントごとのエネルギー、継続駆動仕事、時間当たりのデューティ、有効質量、ストローク、戻り時間、芯出し、メーカー限界でアブソーバを選定します。