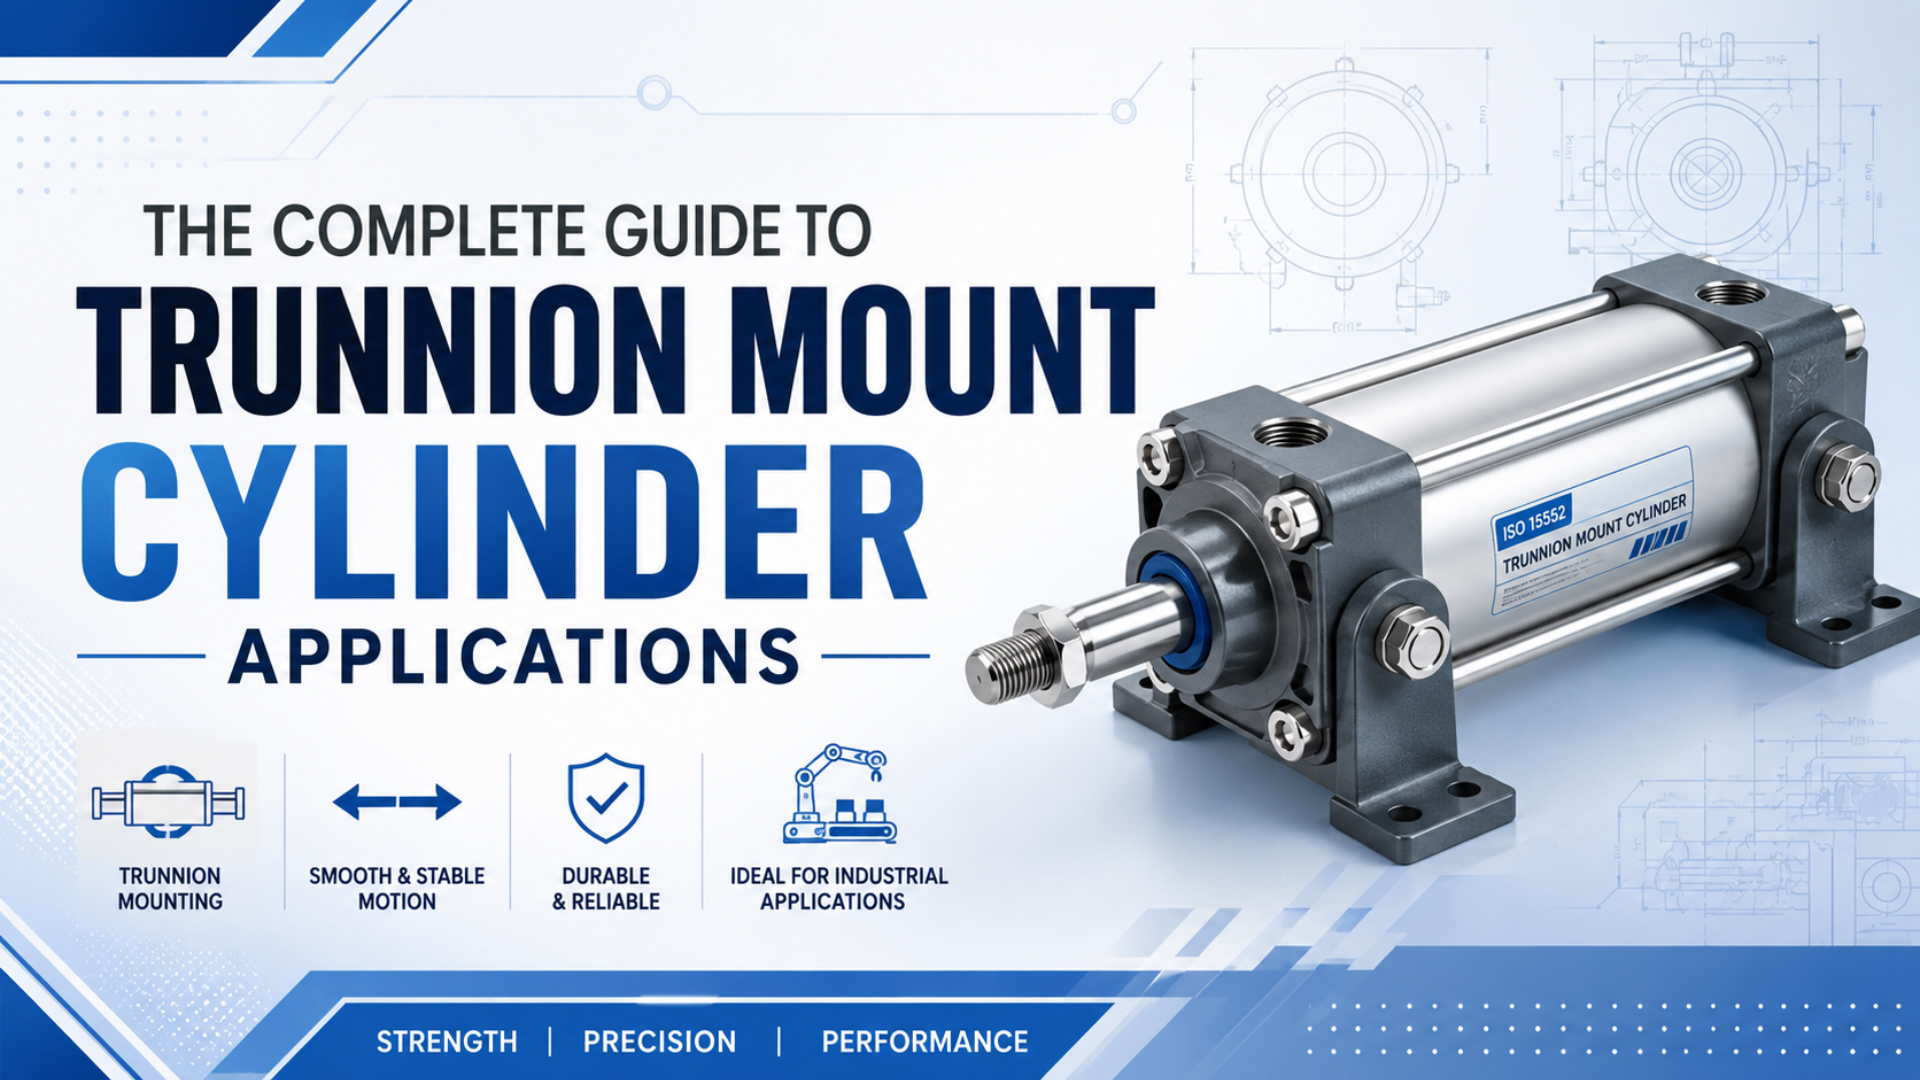
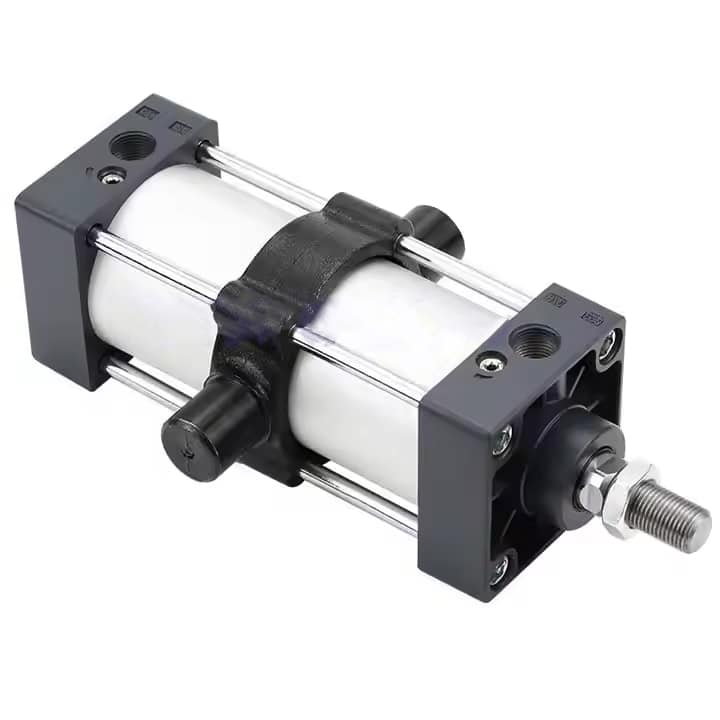
トラニオン取付シリンダは、シリンダ本体に固定された横方向のピボット軸を使い、リンク機構の円弧運動に合わせて本体を揺動させる取付方式です。直線案内の代用品ではなく、決められた1平面内の回転を許すための取付です。
Parker は、ヘッドトラニオン、キャップトラニオン、中間固定トラニオンという3つの一般的な構成を示しています。同社の空圧アクチュエータカタログは、ヘッドトラニオン用途の長ストローク確認として、ストロークがボアの5倍を超え、ピストン速度が 35 ft/min を超える場合はメーカーへ相談する、という実務的なスクリーニング規則も示しています(Parker 0900P、page A10)。
要点
- トラニオンは任意の多軸運動ではなく、1平面内の揺動を案内します。
- ピンはせん断を受け、剛性のあるブロックで曲げ応力を抑えるべきです。
- ヘッド、キャップ、中間位置では、ロッドと軸受への荷重が変わります。
- Parker は 45° で有効推力係数 0.707 を示しています(出典)。
- 見積依頼には、形状、圧力、速度、荷重、環境、試験基準が必要です。
技術的根拠:以下の取付と推力の規則は、メーカーのエンジニアリングデータに基づきます。著者と会社情報は Jack Chen author page と About Us ページで確認できます。
- トラニオン取付シリンダは実際に何をするのか
- 荷重経路に合うトラニオン位置はどれか
- トラニオンピンと軸受ブロックをどう支持するか
- シリンダ角度は有効推力をどう変えるか
- 確認すべき隙間、ロッド荷重、速度限界
- トラニオン取付が不適切な場合
- トラニオン取付シリンダ RFQ チェックリスト
- 据付と試運転チェックリスト
- トラニオン取付シリンダ用途 FAQ
トラニオン取付シリンダは実際に何をするのか
トラニオン取付は、駆動される機構が円弧上を動くときに、アクチュエータ本体も一定の横軸まわりに揺動できるようにします。Parker はこの説明を、1平面内の曲線的なロッド経路に限定しています(Parker 0900P、page A10)。すべての芯ずれを自動で補正するものではありません。
良い用途のサイン
リンクが明確な1平面内で動く、ピボット中心が図面で管理できる、荷重がシリンダ軸に近い、ホースとセンサに揺動余裕を確保できる、という条件がそろう用途に向きます。クランプ、ゲート、フラップ、昇降リンク、成形機構の一部でよく使われます。
この取付がしないこと
トラニオンは、横荷重を受ける直線ガイドではありません。多軸の芯ずれ、連続回転、ねじれたリンク、フレーム不良、ロッド先端の横力を吸収する目的で使うと、ピン、軸受、ロッド、シールの早期損傷につながります。
基礎となる圧力とピストン面積の計算には、圧力と面積から推力を求めるガイドを使います。トラニオンの解析は、利用可能なシリンダ推力が分かった後に始まります。
荷重経路に合うトラニオン位置はどれか
ヘッド、キャップ、中間トラニオンはいずれも基本的な揺動を許しますが、シリンダとフレームに入る荷重は同じではありません。Parker はこの3位置を示し、シリンダ重量のバランスや機械形状への適合に中間固定方式を有効な選択肢としています(Parker 0900P、page A10)。
| トラニオン位置 | ピボット位置 | 有効な設計理由 | 主な確認項目 |
|---|---|---|---|
| ヘッドトラニオン | ロッド側付近 | 一部のピボット用途で必要なピストンロッド径を抑えられる場合がある | 張り出したキャップ側質量、軸受荷重、長ストローク速度 |
| キャップトラニオン | 後部キャップ付近 | キャップクレビスに近い運動を、シリンダ両側支持で実現できる | ロッド柱荷重、スイング隙間、ホースの動き |
| 中間固定トラニオン | 本体上の指定点 | シリンダのバランスを取る、またはリンク機構が必要とする位置へピボットを置く | 正確な XI 寸法と両支持ブロックへのアクセス |
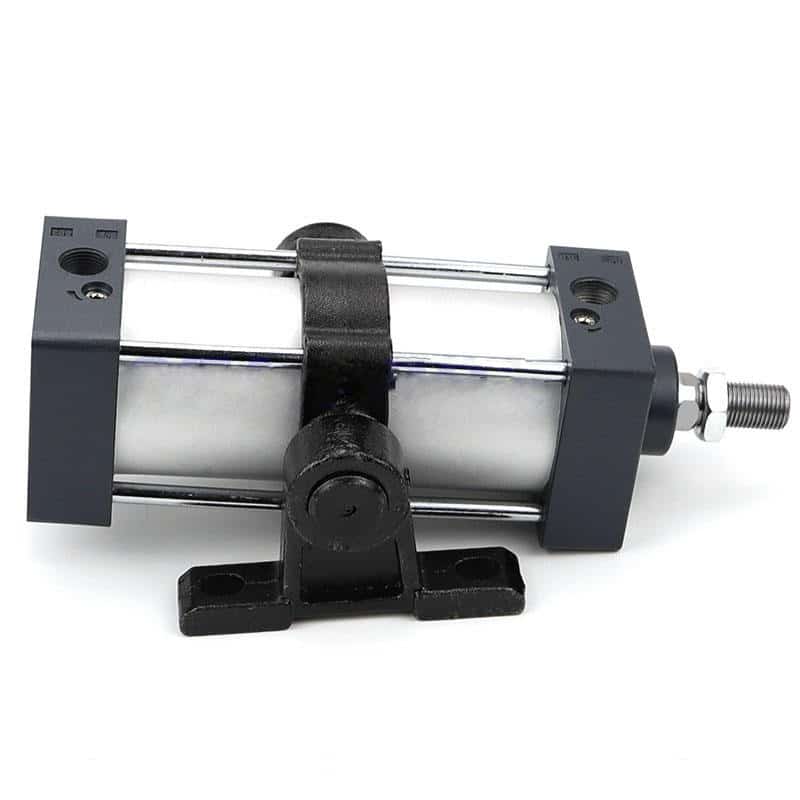
実務的な位置選定手順
まずリンク機構のピボット中心と必要ストロークを固定します。次に、各位置でのシリンダ重心、ロッド圧縮長、ホース移動、軸受アクセス、干渉を確認します。最後に、メーカー図面で XI 寸法、ピン径、取付幅、許容荷重を照合します。
ロッドが圧縮を受ける場合は 空圧シリンダロッド座屈計算ツールを使います。これはスクリーニング用であり、メーカーのピストンロッド選定表を置き換えるものではありません。
トラニオンピンと軸受ブロックをどう支持するか
Parker は、トラニオンピンはせん断荷重用であり、曲げ応力を受けるべきではないとしています。同社は、ピン長の100%以上の軸受長を持つ剛性ピローブロックを、トラニオンショルダー面の近くに配置することを推奨しています(Parker 0900P、page A10)。この支持形状は任意ではありません。
4つの支持ルール
支持ブロックは剛性のあるフレームに取り付け、左右の軸受中心を同軸に保ちます。軸受長はピンを十分に支え、ショルダーから離しすぎないようにします。ピン周辺に曲げを入れず、潤滑、クリアランス、許容面圧を部品データで確認します。
支持材、軸受すきま、潤滑方法、許容軸受圧は、選定したシリンダとブラケットデータから決めます。たとえば Festo の現行 LNZG-40/50 トラニオン支持は最大荷重 2.5 kN を示しており、アクセサリ定格をボアだけから推定してはいけないことが分かります(Festo LNZG-40/50)。
見かけの自動芯出しを避ける
シリンダ本体が揺動するからといって、ねじれたフレームや平行でないロッド端を許容できるわけではありません。自由に動くはずのトラニオンでも、左右の軸受がずれているとピンが曲げられ、ロッド端とシールにも横荷重が入ります。
シリンダ角度は有効推力をどう変えるか
シリンダがレバーを角度付きで駆動する場合、シリンダ推力と有効な回転推力は同じではありません。Parker は power factor を sin A と定義し、A がシリンダ中心線とレバー軸の鋭角であるとき、45° で 0.707 と示しています(Parker 0900P、page A10)。
レバー角度が浅い位置では、同じシリンダ推力でも機構に使える推力は小さくなります。最大荷重が発生する位置、始動位置、停止位置、クッション開始位置で角度を確認します。
| 角度 A | Parker power factor, sin A | 2,000 N シリンダからの有効推力 |
|---|---|---|
| 15° | 0.259 | 518 N |
| 30° | 0.500 | 1,000 N |
| 45° | 0.707 | 1,414 N |
| 60° | 0.867 | 1,734 N |
| 75° | 0.966 | 1,932 N |
| 90° | 1.000 | 2,000 N |
ボア、圧力、ピストン面積の計算例は 空圧シリンダ推力計算ガイドを参照してください。機械停止中にレギュレータで測った圧力は、運転中のシリンダポート圧より高い場合があります。
確認すべき隙間、ロッド荷重、速度限界
実用的なトラニオン据付には、全可動包絡の隙間、安定したロッド荷重、制御された速度、適切な端部クッションが必要です。Parker のボア5倍と 35 ft/min の数値は特定のヘッドトラニオンカタログ確認に適用されるため、普遍的な設計限界ではなくエスカレーションのきっかけとして使います(Parker 0900P、page A10)。
スイング包絡の隙間
シリンダ本体、ロッド、継手、ホース、センサ、ケーブル、ガードが全角度で干渉しないことを CAD と低速手動サイクルで確認します。保守工具が入る余裕も含めます。
ロッド柱荷重と横荷重確認
ロッドが圧縮される位置では、支持されない長さと端部条件で座屈を確認します。ロッド端は横荷重を受けるガイドではないため、リンクのピンと軸受で曲げを管理します。
高速空圧シリンダチェックリストは、流量、クッション、移動質量、検証の詳細を扱っています。トラニオンレイアウトでは、ピボット軸受速度とシリンダ本体の張り出しも追加します。
速度とストローク端エネルギー
角度付きリンクでは、平均速度だけでなく、クッション開始位置の速度と有効質量を確認します。端部衝撃が大きい場合は、外部ショックアブソーバ、速度制御、機械ストッパを組み合わせます。
| 確認 | 必要入力 | 見逃した場合の故障 | 検証方法 |
|---|---|---|---|
| 全スイング包絡 | 複数位置の CAD 形状 | 衝突、チューブ損傷、サービスアクセス阻害 | CAD 干渉確認と低速手動サイクル |
| ロッド圧縮 | 最大力、ロッド径、支持されない長さ、端部条件 | 座屈または永久曲がり | メーカー表とロッド座屈計算 |
| 軸受荷重 | シリンダ質量、推力反力、張り出し、動荷重 | ピンまたは軸受摩耗、フレーム割れ | サプライヤー定格と構造レビュー |
| 端部エネルギー | 移動質量、速度、クッション種類、ストローク | 衝撃、跳ね返り、騒音、シール損傷 | クッション計算と生産速度試験 |
| 空気供給 | 動的圧力、バルブ流量、チューブ内径と長さ | 遅いストロークまたは推力不足 | 運転中のシリンダポート圧計測 |
トラニオン取付が不適切な場合
荷重が剛性の高い直線案内、連続回転、または1つを超えるピボット平面での運動を必要とする場合、トラニオン取付は不適切です。Parker はトラニオン用途を1平面内の曲線ロッド経路として定義しており、別の設計済みジョイントなしの多軸運動は含みません(Parker 0900P、page A10)。
| 用途要求 | まず検討すべき選択肢 | 理由 |
|---|---|---|
| 長ストロークの直線ガイド搬送 | ガイド付きまたはロッドレスシリンダ | キャリッジまたは外部ガイドが荷重モーメントを管理する |
| シリンダ片端でのピボット | キャップクレビスまたは球面軸受取付 | より単純な端部ピボット形状がリンクに合う場合がある |
| 繰返し全回転 | 空圧ロータリアクチュエータまたはモータ | 揺動する直線シリンダ周りでホースがねじれるのを避ける |
| 大きな横荷重または張り出し荷重 | 外部リニアガイド + シリンダ | 案内と推力発生を分離する |
| 剛直な同軸押しまたはクランプ | フランジ、フット、タイロッド取付 | 芯が固定されるなら本体ピボットは不要 |
| 複数角度平面での運動 | 設計済み球面ジョイント構成 | 基本トラニオンは1軸まわりにしか揺動しない |
ロッドレスシリンダはトラニオンの直接代替ではありませんが、真の制約が限られた長さでの長い移動である場合は、より良い構造になることがあります。ロッドレスシリンダ取付ガイドは、その構成で芯出しと外部ガイドがどう異なるかを説明しています。
交換作業では、ボアとストロークだけで照合してはいけません。取付規格、ピボット中心寸法、引込長、ロッドねじ、ポート位置、クッション種類、センサインターフェース、許容荷重を比較します。ISO 6432 交換ガイドは、標準や取付寸法が異なっても図面重ね合わせの方法を示します。
トラニオン取付シリンダ RFQ チェックリスト
サプライヤーが同じ運動問題を解いている場合にだけ、見積は評価できます。Parker は3つのトラニオン位置を区別し、5° から 90° まで18個の角度係数を公表しているため、RFQ では形状、圧力、動荷重、環境、受入試験を定義する必要があります(Parker 0900P、page A10)。
シリンダと運動データ
ボア、ストローク、引込長、伸長長、取付姿勢、ピボット中心、XI 寸法、角度範囲、必要サイクル時間、センサ位置、ホース経路を記録します。
推力と荷重データ
供給圧、運転中のポート圧、押し側と引き側の荷重、荷重中心、最大角度での有効推力、ロッド圧縮、端部エネルギー、安全率を含めます。
据付と環境データ
支持ブロック材、軸受、潤滑、ガード、保守アクセス、温度、粉塵、水分、腐食、洗浄、配管制限、試運転基準を添付します。
カスタムシリンダのライフサイクルガイドは、要求定義から初品承認までの広い流れを示します。トラニオンシリンダでは、生産前に承認図面で XI 寸法とピボット中心基準を凍結します。
据付と試運転チェックリスト
試運転では、生産速度を許可する前に、自由な揺動、構造芯出し、空気回路性能、安全な挙動を証明します。手を機構内へ入れる前に危険エネルギーを隔離します。米国では OSHA 29 CFR 1910.147 が整備・保守時の危険エネルギー管理要求を定義しています(OSHA)。
初回は低圧・低速で全角度を動かし、ピンのこじれ、ホース干渉、圧力低下、センサ誤作動、端部衝撃を確認します。次に実荷重、実速度、実サイクルで、ポート圧、時間、騒音、温度、漏れ、停止位置を記録します。
トラニオン取付シリンダ用途 FAQ
次の5つの回答は、トラニオン取付シリンダ用途で影響が大きい選定ミスを扱います。Parker の表は 5° から 90° まで18個の角度と3つのトラニオン位置を示しますが、最終設計は製品固有の図面と定格で決まります(Parker 0900P、page A10)。
トラニオン取付シリンダは何に使われますか?
リンク機構が1平面内で円弧を描くとき、シリンダ本体を同じ運動に合わせて揺動させるために使います。クランプ、ゲート、フラップ、昇降リンクなど、ピボット中心が図面で管理できる用途に適します。
トラニオン取付シリンダは360度回転できますか?
いいえ。基本トラニオンは連続回転用ではありません。全回転が必要な場合はロータリアクチュエータ、モータ、またはホースと配線をねじらない別構造を選びます。
45度はすべてのトラニオンシリンダの標準角度限界ですか?
いいえ。45度は sin A の有効推力係数 0.707 を示す代表角度の一つです。許容角度範囲は、リンク機構、干渉、ロッド荷重、メーカー図面で決まります。
トラニオンピンはどう支持すべきですか?
剛性の高い左右の軸受ブロックを同軸に配置し、ショルダー近くでピンをせん断荷重として受けます。ロッド端ピン軸はトラニオン軸と平行に保ち、ピンに曲げを入れないようにします。
トラニオン取付シリンダのサイズ選定には何が必要ですか?
機構図、角度範囲、ピボット中心、XI 寸法、ボア、ストローク、圧力、荷重、速度、端部エネルギー、環境、支持ブロック、受入試験条件が必要です。
エンジニアリング判断は明快です。リンクが定義された1平面のピボットを必要とするためにトラニオン取付を選び、ピン支持、力の角度、ロッド安定性、動的挙動、隙間を証明します。芯ずれの万能対策として選んではいけません。用途レビューには、注記付き機構図と RFQ データを Contact Us ページから送ってください。
出典と動画確認の詳細
主要エンジニアリング出典
- Parker Pneumatic Actuator Products, Catalog 0900P、page A10。根拠役割:トラニオン種類、ピン支持、長ストローク確認規則、XI 寸法、ロッド端ピン整列、角度 power factor。出典種別:メーカー技術カタログ。
- Parker Pneumatic Tie Rod Style Cylinders, Series U250/U250N。根拠役割:軸受ブロック整列、剛性支持、潤滑、平行なロッド端ピボット軸。出典種別:メーカー据付・保守カタログ。
- Festo: The significance of ISO standards in pneumatics。根拠役割:ISO 15552 シリンダと取付オプションの文脈。出典種別:メーカー技術記事。
- Festo LNZG-40/50 trunnion support。根拠役割:アクセサリ定格例と ISO 15552 文脈。出典種別:現行メーカー製品データ。
- OSHA 29 CFR 1910.147。根拠役割:整備・保守時の危険エネルギー管理。出典種別:政府規制。
動画確認 2026-07-10
- How to Choose Pneumatic cylinder - Choosing the Right Pneumatic Cylinder? Start HERE!、BREADBOARD DIY FACTORY。2025-05-13 公開、長さ 5:15、5,477 views、チャンネル 2.85K subscribers、字幕あり、qualification score 57.6/100。シリンダ選定との関連性、新しさ、最小長さ、チャンネル規模、視聴数しきい値、推定 98.7% like ratio により選定。
- Pneumatic Cylinder Force Calculation । Effect of Friction & Cushioning on Cylinder Force.、Industrial Solutions。2024-06-27 公開、長さ 7:01、5,989 views、チャンネル 87.9K subscribers、字幕あり、qualification score 52.7/100。推力計算との関連性、最小長さ、チャンネル権威性、視聴数しきい値、推定 98.1% like ratio により選定。
YouTube は公開 dislike 数を提供しません。比率画面は 2026-07-10 に確認した Return YouTube Dislike のコミュニティ推定値を使用したため、これらの比率は性能主張ではなく確認メタデータです。