

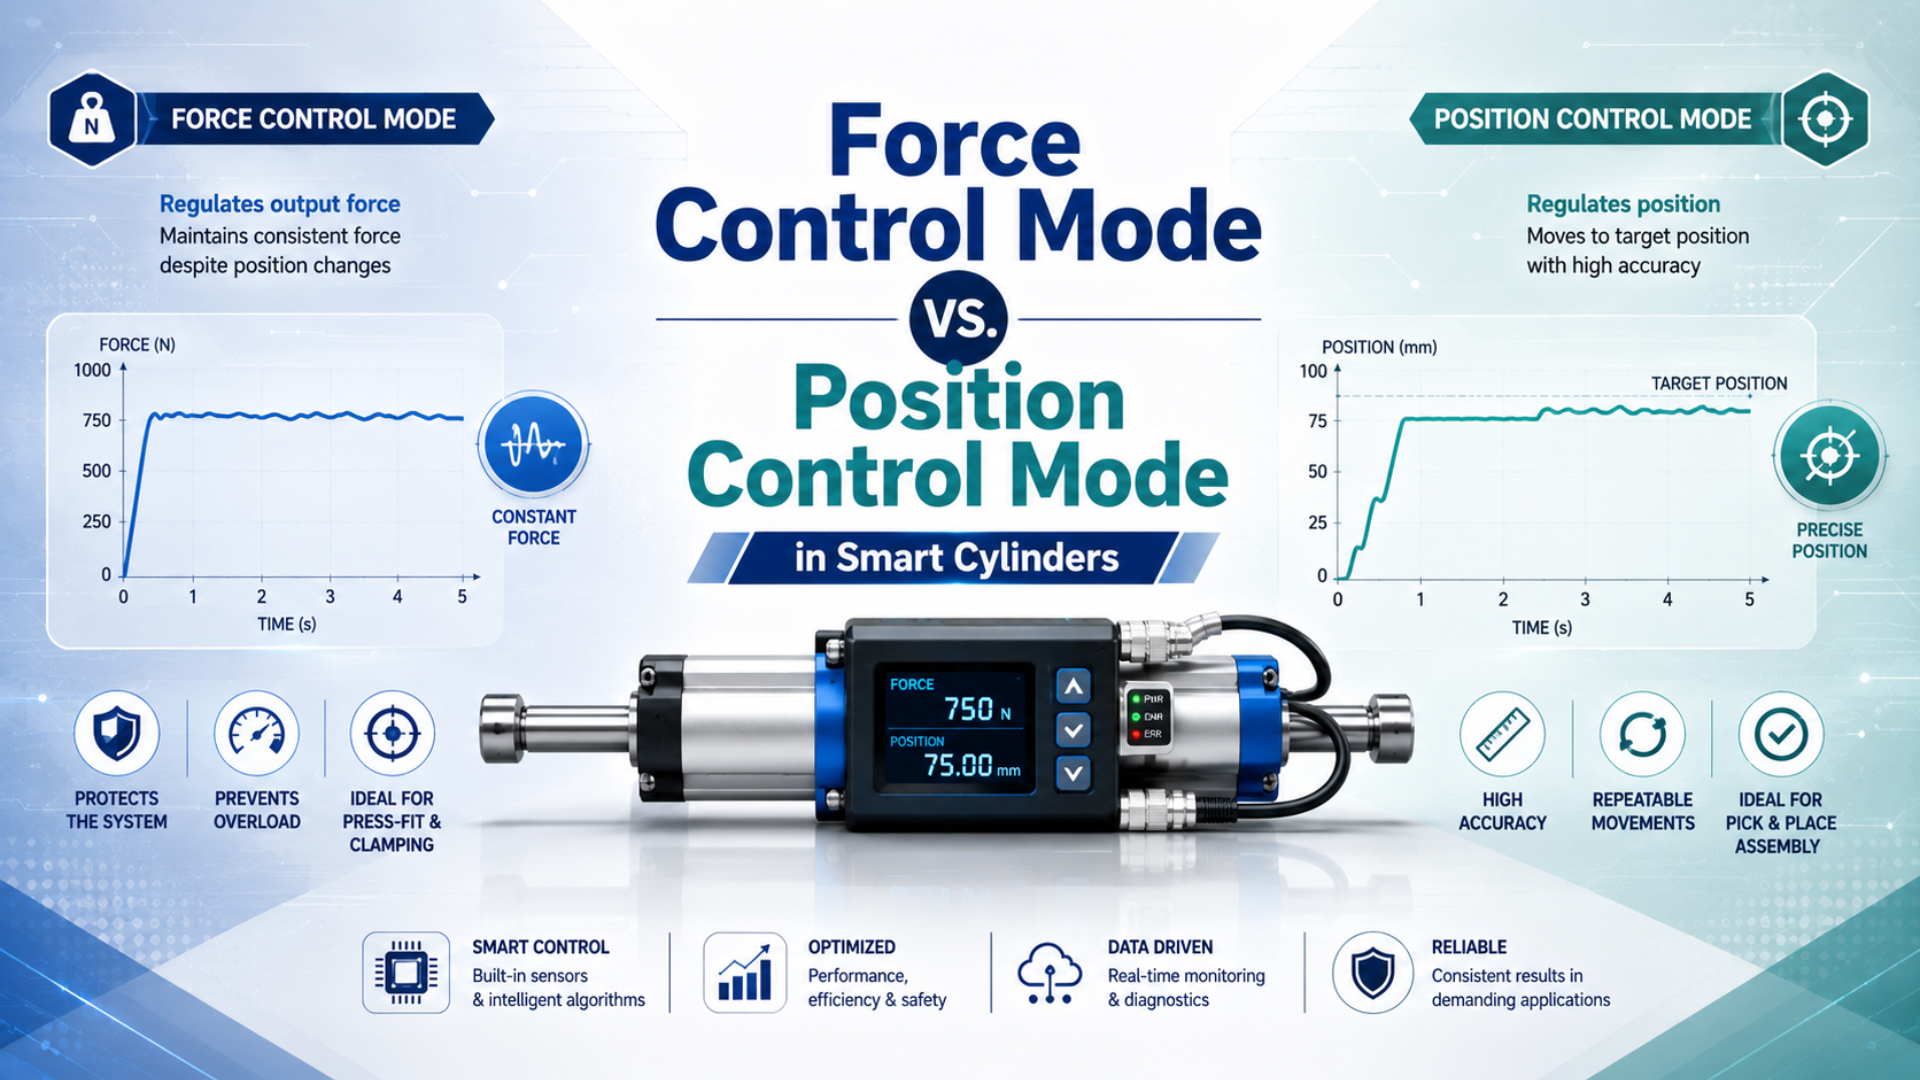
เลือกการควบคุมตำแหน่งเมื่อเครื่องจักรต้องไปถึงและค้างอยู่ที่ตำแหน่งที่วัดได้ เลือกการควบคุมแรงเมื่อกระบวนการต้องสร้างและควบคุมแรงกดกับชิ้นงาน หากต้องใช้ทั้งสองแบบ ให้ใช้ลำดับที่มีการกำกับดูแล: เข้าใกล้ด้วยการควบคุมตำแหน่ง ยืนยันการสัมผัส ควบคุมแรง แล้วถอยกลับด้วยการควบคุมตำแหน่ง
ในระดับระบบ การเปรียบเทียบโหมดควบคุมแรงกับโหมดควบคุมตำแหน่งในกระบอกสูบอัจฉริยะคือการเลือกว่าจะใช้การวัดใดปิดลูป แรงดันในห้องกระบอกช่วยประเมินแรงได้ แต่ไม่ได้วัดแรงที่ชิ้นงานโดยตรง เช่นเดียวกัน เอ็นโค้ดเดอร์ตำแหน่งสามารถปิดลูปการเคลื่อนที่ได้ แต่ไม่สามารถรับประกันแรงสัมผัสที่ปลอดภัย ในบทความนี้ กระบอกสูบอัจฉริยะหมายถึงแกนเซอร์โวนิวแมติกที่มีฟีดแบ็กต่อเนื่อง วาล์วทิศทางแบบสัดส่วน และตัวควบคุมแกน ไม่ใช่กระบอกสูบมาตรฐานที่ติดตั้งเพียงสวิตช์ปลายทาง
ประเด็นสำคัญ
- Festo ระบุ ว่าระบบกำหนดตำแหน่งแบบเซอร์โวนิวแมติกมีองค์ประกอบหลัก 3 ส่วน ได้แก่ กระบอกสูบที่มีเอ็นโค้ดเดอร์ วาล์วทิศทางแบบสัดส่วน และตัวควบคุมตำแหน่ง
- ความไม่แน่นอนของแรงที่คำนวณจากแรงดันรวมแรงเสียดทานที่ไม่ได้อยู่ในแบบจำลองและผลกระทบจากเส้นทางรับโหลดปลายทาง
- ใช้โหมดตำแหน่งสำหรับการเดินทาง ใช้ฟีดแบ็กแรงโดยตรงเมื่อแรงสัมผัสเป็นข้อกำหนดสำคัญ และใช้การสลับโหมดแบบมีการกำกับดูแลเมื่อหนึ่งรอบการทำงานต้องใช้ทั้งสองแบบ
อะไรคือความแตกต่างระหว่างการควบคุมแรงกับการควบคุมตำแหน่ง?
Festo อธิบายว่าระบบกำหนดตำแหน่งแบบเซอร์โวนิวแมติกประกอบด้วยองค์ประกอบที่เชื่อมต่อกัน 3 ส่วน ได้แก่ กระบอกสูบที่มีเอ็นโค้ดเดอร์วัดระยะ วาล์วทิศทางแบบสัดส่วน และตัวควบคุมตำแหน่ง ระบบเดียวกันสามารถกำหนดเป้าหมายเป็นตำแหน่งหรือสร้างแรงเป้าหมายได้ แต่ตัวแปรฟีดแบ็กและการทดสอบเกณฑ์ยอมรับแตกต่างกัน (ระบบกำหนดตำแหน่งแบบเซอร์โวนิวแมติกของ Festo, สืบค้นเมื่อ 2026)
การควบคุมตำแหน่งลดค่าความคลาดเคลื่อนของตำแหน่ง:
ตัวแปร คือค่าความคลาดเคลื่อนของตำแหน่ง, คือตำแหน่งที่สั่ง และ คือตำแหน่งที่เอ็นโค้ดเดอร์รายงาน ทั้งสามค่าต้องใช้หน่วยระยะทางเดียวกัน ตัวควบคุมจะจ่ายอากาศเข้าและระบายอากาศออกจากห้องกระบอกจนตำแหน่งที่วัดได้ผ่านเกณฑ์การอยู่ในตำแหน่งที่กำหนด
การควบคุมแรงลดค่าความคลาดเคลื่อนของแรง:
ในสมการนี้ คือค่าความคลาดเคลื่อนของแรง, คือแรงที่ต้องการ และ เป็นได้ทั้งค่าประเมินจากแรงดันหรือค่าที่วัดโดยเซนเซอร์แรงโดยตรง ฟีดแบ็กสองแบบนี้ใช้แทนกันไม่ได้ ตัวควบคุมอาจรายงานแรงประเมินที่คงที่ ขณะที่โหลดจริงที่เครื่องมือเปลี่ยนไปเนื่องจากแรงเสียดทานของไกด์ การยืดตัวของฟิกซ์เจอร์ หรือรูปทรงบริเวณสัมผัส
| คำถามทางวิศวกรรม | การควบคุมตำแหน่ง | การควบคุมแรงจากแรงดัน | การควบคุมแรงโดยตรง |
|---|---|---|---|
| ตัวแปรที่ควบคุม | ตำแหน่งแกนที่วัดได้ | แรงลูกสูบที่คำนวณ | โหลดที่วัดได้ในเส้นทางรับแรง |
| เซนเซอร์หลัก | เอ็นโค้ดเดอร์วัดระยะต่อเนื่อง | เซนเซอร์แรงดันทั้งสองห้อง พร้อมฟีดแบ็กตำแหน่งเพื่อกำกับดูแล | โหลดเซลล์หรือทรานสดิวเซอร์แรง โดยทั่วไปใช้ร่วมกับฟีดแบ็กตำแหน่ง |
| การใช้งานที่เหมาะสม | การเดินทาง การจัดตำแหน่ง และการจัดการหลายตำแหน่ง | แรงขับนิวแมติกที่ควบคุมได้เมื่อยอมรับความไม่แน่นอนจากแรงเสียดทาน | การกด การทดสอบ หรือการประกอบที่มีขีดจำกัดแรงต่อชิ้นงานเป็นข้อกำหนด |
| จุดบอดหลัก | แรงสัมผัส | แรงเสียดทานและผลกระทบจากเส้นทางรับโหลด | ตำแหน่งหลังชิ้นงานยอมตัวหรือเปลี่ยนรูป |
สำหรับตัวเลือกเซนเซอร์ที่อยู่เบื้องหลังลูปตำแหน่ง โปรดดู คู่มือเทคโนโลยีตรวจจับตำแหน่งของกระบอกสูบนิวแมติก ส่วนพฤติกรรมของวาล์วและความแม่นยำของแกนแยกอธิบายไว้ใน คู่มือการควบคุมตำแหน่งด้วยวาล์วแบบสัดส่วน
อุปกรณ์ฟีดแบ็กแต่ละชนิดวัดอะไรจริง ๆ?
คู่มือ CPX-CMAX ของ Festo แยกประเด็นนี้ไว้อย่างชัดเจน: โหมดแรงควบคุมแรงดันในห้องกระบอก 2 ห้อง และระบุว่าการควบคุมแรงที่ชิ้นงานโดยตรงต้องใช้เซนเซอร์แรง นอกจากนี้ยังระบุว่าแรงเสียดทานในกระบอกสูบและไกด์ไม่ได้รวมอยู่ในแรงที่คำนวณ (คู่มือควบคุม Festo CPX-CMAX, สืบค้นเมื่อ 2026)
แบบภาพควบคุมที่มีประโยชน์ต้องแสดงจุดวัดทางกายภาพ หากเซนเซอร์อยู่ที่พอร์ตกระบอกสูบ เซนเซอร์จะวัดแรงดันที่พอร์ตนั้น หากอยู่บนแคริเออร์ เซนเซอร์จะวัดตำแหน่งแคริเออร์ หากโหลดเซลล์อยู่ระหว่างตัวกระตุ้นกับเครื่องมือ เซนเซอร์จะวัดโหลดที่ส่งผ่านเส้นทางกลนั้นโดยเฉพาะ
ความแตกต่างนี้ยังช่วยป้องกันข้อผิดพลาดในการกำหนดสเปกที่พบบ่อย ตัวควบคุมแรงดันแบบสัดส่วนอาจมีค่าความเป็นเชิงเส้นและฮิสเทอรีซิสที่เผยแพร่ไว้ แต่ค่าดังกล่าวอธิบายแรงดันที่ควบคุมได้ ณ เซนเซอร์ของตัวควบคุม ISO 10094-1:2021 กำหนดให้ผู้จัดจำหน่ายเผยแพร่คุณลักษณะที่นิยามไว้สำหรับวาล์วควบคุมแรงดันต่อเนื่องแบบไฟฟ้า-นิวแมติก แต่ไม่ได้เปลี่ยนสเปกตัวควบคุมแรงดันให้เป็นความแม่นยำของแรงที่แกนกระบอกสูบ (ISO 10094-1:2021)
แรงจากแรงดันเป็นเพียงค่าประเมิน
แรงที่คำนวณจากแรงดันยังคงเป็นค่าประเมิน แม้วัดแรงดันทั้งสองห้องแล้ว อัลกอริทึม CPX-CMAX ของ Festo ยังใช้เส้นผ่านศูนย์กลางลูกสูบและก้าน ตำแหน่งติดตั้ง โหลดพื้นฐาน และน้ำหนักบรรทุก แต่คู่มือระบุว่าความไม่แน่นอนยังอยู่ในระดับแรงเสียดทานสถิตของชุดขับ เนื่องจากไม่ได้สร้างแบบจำลองแรงเสียดทานของกระบอกสูบและไกด์ (คู่มือควบคุม Festo CPX-CMAX, สืบค้นเมื่อ 2026)
สำหรับการยืดของกระบอกสูบสองทางแบบก้านเดี่ยว ให้เริ่มจากพื้นที่ใช้งานจริงสองค่า:
พื้นที่ลูกสูบเต็มคือ พื้นที่วงแหวนด้านก้านคือ เส้นผ่านศูนย์กลางลูกสูบคือ และเส้นผ่านศูนย์กลางก้านคือ ใช้เมตรและปาสคาลเพื่อให้ผลลัพธ์เป็นนิวตัน หรือใช้การแปลงหน่วยวิศวกรรมที่สอดคล้องกัน
สำหรับแกนนอนที่เคลื่อนที่ช้าในทิศทางยืด ค่าประเมินแบบกึ่งสถิตคือ:
พจน์ และ คือแรงดันเกจในห้องด้านฝาท้ายและด้านก้านตามลำดับ พจน์ ต้านการเริ่มยืด แต่ไม่ใช่ค่าคงที่ที่ทราบแน่นอนค่าเดียว เมื่อแกนใกล้หยุดนิ่งหรือกำลังกลับทิศ ให้ถือว่าแรงเสียดทานเป็นช่วงความไม่แน่นอนที่ขึ้นกับทิศทาง
สำหรับแกนไดนามิกที่เอียงทำมุม เหนือแนวนอน โดยกำหนดให้ทิศทางยืดเป็นค่าบวก ให้ใช้สมดุลแรงแบบมีเครื่องหมาย:
มวลเคลื่อนที่รวมคือ ความเร่งตามแกนยืดทิศบวกคือ และความเร่งโน้มถ่วงคือ มุม เป็นค่าบวกเมื่อแกนยกสูงกว่าระนาบแนวนอน พจน์ คือขนาดแรงเสียดทานที่ไม่เป็นลบและต้านการยืดทิศบวก สำหรับการหด ให้เขียนสมดุลใหม่โดยสลับบทบาทของพจน์แรงดัน-พื้นที่และทิศทางแรงเสียดทาน ดังนั้นการตีบของทางระบายจึงลดแรงที่ใช้งานได้ แม้แรงดันจ่ายจะดูคงที่
พิจารณากระบอกสูบรู 50 mm ก้าน 20 mm ในแนวนอนขณะยืดแบบกึ่งสถิต ที่แรงดัน 5.0 bar ในห้องด้านฝาท้ายและ 0.8 bar ในห้องด้านก้าน ค่าประเมินจากแรงดันสองด้านในอุดมคติก่อนหักแรงเสียดทานอยู่ที่ประมาณ 850 N การใช้ทางลัด ให้ค่าประมาณ 982 N การไม่คิดแรงดันด้านก้านทำให้กรณีนี้ประเมินสูงเกินจริงประมาณ 132 N หรือ 15.5% การคำนวณนี้เป็นฐานสำหรับกำหนดขนาด ไม่ใช่คำกล่าวอ้างเรื่องความแม่นยำของลูปป้อนกลับ ให้วัดแรงดันทั้งสองห้องระหว่างเหตุการณ์จริง ตรวจแรงดันย้อนกลับด้านระบาย และใช้โหลดเซลล์หากเกณฑ์ยอมรับของกระบวนการคือแรงที่เครื่องมือ คู่มือแรงจากผลต่างแรงดัน และ คู่มือแรงดันย้อนกลับ อธิบายสองพจน์นี้เพิ่มเติม
เกณฑ์เลือกโหมดควบคุมตำแหน่ง
การควบคุมตำแหน่งเหมาะกับงานเดินทางแบบโปรแกรมได้ การจัดตำแหน่ง และงานที่ต้องไปยังจุดซึ่งวัดได้ Festo ระบุ CPX-CMAX ว่ากำหนดชุดตำแหน่งได้ 128 ชุด และให้โมดูลทำงานแยกกันได้สูงสุด 8 โมดูล แต่ตัวเลขเฉพาะรุ่นเหล่านี้ไม่ได้กำหนดความแม่นยำของแกนเป็นสากล (เอกสารผลิตภัณฑ์ Festo CPX-CMAX, สืบค้นเมื่อ 2026)
เลือกการควบคุมตำแหน่งเมื่อผลลัพธ์ที่ยอมรับคือจุด เส้นทาง หรือโปรไฟล์การเคลื่อนที่ที่วัดได้ ตัวอย่างทั่วไป ได้แก่ การเปลี่ยนตำแหน่งตามรูปแบบผลิตภัณฑ์ การจัดแคริเออร์ให้ตรงกับหลายสถานี การติดตามเส้นทางที่สั่ง และการนำเครื่องมือกลับไปยังตำแหน่งปลอดภัยที่ตรวจสอบแล้ว ฟีดแบ็กตำแหน่งต่อเนื่องเป็นสิ่งจำเป็น รีดสวิตช์ยืนยันจุดปลายทางได้ แต่ไม่สามารถรองรับลูปตำแหน่งช่วงชักกลางที่แก้ไขอย่างต่อเนื่อง อย่าระบุคำว่า “ความแม่นยำ” เป็นตัวเลขเดี่ยวโดยไม่กำหนดบริบท ให้กำหนดดาตัมที่วัดและทดสอบที่เครื่องมือซึ่งประกอบเสร็จ ไม่ใช่เฉพาะที่แคริเออร์ของกระบอกสูบ บันทึกตำแหน่งที่สั่ง ตำแหน่งที่วัด ทิศทางการเข้าใกล้ น้ำหนักบรรทุก ความเร็ว แรงดันจ่าย ความยาวท่อ อุณหภูมิ และเวลาค้าง จากนั้นแยกคำเหล่านี้:
- ความละเอียด คือขั้นเพิ่มที่เล็กที่สุดที่รายงานได้
- ความสามารถในการทำซ้ำ คือการกระจายของผลลัพธ์เมื่อทำการเคลื่อนที่เดิมซ้ำภายใต้เงื่อนไขที่กำหนด
- ความแม่นยำ คือการเปรียบเทียบผลที่วัดได้กับค่ามาตรฐานอ้างอิงที่สอบกลับได้
- เสถียรภาพเมื่ออยู่ในตำแหน่ง อธิบายการเคลื่อนที่ขณะที่สั่งให้แกนอยู่นิ่ง
- เวลาเข้าสู่เสถียรภาพ คือเวลาที่แกนใช้เพื่อเข้าไปอยู่ในช่วงยอมรับและคงอยู่ภายในช่วงนั้น
หากเครื่องมือสัมผัสสิ่งกีดขวางก่อนถึงตำแหน่งที่กำหนดจะเกิดอะไรขึ้น? ค่าความคลาดเคลื่อนของตำแหน่งยังคงอยู่ ตัวควบคุมจึงอาจสั่งเอาต์พุตวาล์วต่อไป ลูปตำแหน่งในงานผลิตจึงต้องมีขีดจำกัดแรง แรงดัน เอาต์พุต ความเร็ว และเวลา การควบคุมตำแหน่งไม่ใช่สิ่งทดแทนความปลอดภัยเมื่อสัมผัสชิ้นงาน
เกณฑ์เลือกโหมดควบคุมแรง
โหมดแรงควรอยู่ในกระบวนการสัมผัสที่มีการกำกับดูแล ไม่ใช่การเดินทางที่ปล่อยให้แกนเคลื่อนที่โดยไม่มีการควบคุมจนกว่าแรงดันจะสูงขึ้น คู่มือ CPX-CMAX แยกค่าตั้งแรง ความคลาดเคลื่อนแรง แรมป์แรง ตำแหน่งปลายทางซอฟต์แวร์ การตรวจความเร็ว และการตรวจช่วงชักเป็นพารามิเตอร์คนละชุด ยืนยันว่าการควบคุมโหลดและการกำกับการเคลื่อนที่ต้องทำงานร่วมกัน (คู่มือควบคุม Festo CPX-CMAX, สืบค้นเมื่อ 2026)
เลือกการควบคุมแรงเมื่อความสูงหรือการยอมตัวของชิ้นงานเปลี่ยนไป และคุณภาพกระบวนการขึ้นกับโหลดสัมผัส งานอัดประกอบ งานแคลมป์ การตามผิว งานดึงให้ตึง และการทดสอบแรง-ระยะสามารถเข้าลักษณะนี้ได้ ขั้นแรกให้ตัดสินว่าแรงที่ประเมินจากแรงดันเพียงพอหรือไม่ หากแรงเสียดทาน การยืดตัวของเครื่องมือ หรือความเสียหายต่อผลิตภัณฑ์ทำให้ช่วงคลาดเคลื่อนที่ยอมรับได้แคบ ให้ตรวจวัดแรงโดยตรงในเส้นทางรับโหลด การควบคุมแรงยังต้องมีการกำกับตำแหน่ง หากไม่มีชิ้นงานที่คาดไว้ ตัวกระตุ้นที่พยายามหาแรงอาจเคลื่อนที่ต่อเพราะไม่มีแรงต้าน คู่มือ Festo เตือนว่าสภาพนี้อาจทำให้เกิดความเร็วสูงและการชนปลายช่วงชักโดยไม่มีการเบรก จึงมีการตรวจความเร็ววิกฤตและช่วงชักวิกฤตในโหมดแรง
เมื่อแรงกระแทกขณะสัมผัสเป็นประเด็นสำคัญ ให้ใช้แรมป์แรงแทนการกระโดดของคำสั่งแบบทันที และกำหนดระยะทางสูงสุดหลังตรวจพบการสัมผัส แรงดันสูงสุดในแต่ละห้อง คำสั่งวาล์วสูงสุด เวลาค้าง และการตอบสนองเมื่อเซนเซอร์ขัดข้อง ลูปควบคุมไม่ได้มาแทนที่พิกัดรับโหลดทางกล ฟังก์ชันความปลอดภัยอิสระ หรือการประเมินความเสี่ยง การควบคุมแรงดันยังมีประโยชน์ภายในสถาปัตยกรรม โดยใช้ตั้งคำสั่งแรงดันที่ทำซ้ำได้หรือจำกัดแรงที่มีอยู่ อย่างไรก็ตาม ตัวควบคุมแรงดันแบบสัดส่วนและวาล์วควบคุมการไหลแบบสัดส่วนควบคุมคนละตัวแปร และไม่มีตัวใดรับประกันแรงที่ชิ้นงานได้เพียงลำพัง
ควรจัดลำดับโหมดตำแหน่งและโหมดแรงอย่างไร?
ลำดับจากตำแหน่งไปสู่แรงที่เชื่อถือได้ช่วยลดการเดินทางที่ควบคุมไม่ได้ก่อนเริ่มควบคุมแรง เพื่อสร้างแรงแบบควบคุมได้เร็วที่สุด คู่มือ CPX-CMAX ของ Festo แนะนำให้วางชุดขับห่างจากตำแหน่งกดไม่ถึง 1 mm นี่เป็นวิธีเฉพาะรุ่น ไม่ใช่ระยะเปลี่ยนโหมดสากล (คู่มือควบคุม Festo CPX-CMAX, สืบค้นเมื่อ 2026)
ใช้สเตตแมชชีน ไม่ใช่การเปลี่ยนโหมดด้วยตัวจับเวลาเพียงอย่างเดียว ตัวจับเวลาอาจหมดลงทั้งที่ไม่มีชิ้นงาน แกนเคลื่อนช้าเกินไป หรือสัญญาณแรงดันเลื่อนไป แต่ละการเปลี่ยนสถานะควรต้องมีเงื่อนไขที่วัดได้และมีเวลาหมดอายุแยกต่างหาก
| สถานะ | หลักฐานที่ต้องมีเมื่อเข้าสถานะ | ข้อมูลที่ต้องบันทึก | ตัวอย่างความขัดข้อง |
|---|---|---|---|
| เข้าใกล้ | อ้างอิงแกนแล้ว คำสั่งอยู่ในช่วงปลอดภัย | คำสั่ง ตำแหน่ง ความเร็ว | ความคลาดเคลื่อนการติดตามหรือหมดเวลา |
| ค้นหาจุดสัมผัส | อยู่ภายในช่วงเข้าใกล้ที่ตรวจสอบแล้ว | ตำแหน่ง แรงดันทั้งสอง ค่าแรง | ถึงขีดจำกัดระยะทางโดยไม่สัมผัส |
| แรมป์แรง | ยืนยันการสัมผัสและเซนเซอร์สมเหตุสมผล | ค่าตั้งแรง ฟีดแบ็ก แรมป์ เอาต์พุตวาล์ว | แรงเกินค่าหรือแรงไม่เพิ่ม |
| ค้าง | แรงอยู่ในช่วงยอมรับ | ค่าเฉลี่ย ค่าสูงสุด ค่าต่ำสุด ระยะเวลา การเลื่อนตำแหน่ง | แรงหลุดออกจากช่วง |
| ปล่อยและถอยกลับ | แรงต่ำกว่าค่าเริ่มปล่อย | แรงตกค้าง เส้นทางถอยกลับ ตำแหน่งสุดท้าย | โหลดค้างอยู่ในระบบ |
ไม่ควรกำหนดการเปลี่ยนโหมดด้วยจำนวนมิลลิวินาทีสากล การเปลี่ยนทางกายภาพขึ้นกับตรรกะตัวควบคุม ไดนามิกของวาล์ว ปริมาตรท่อ ปริมาตรห้อง ความแข็งบริเวณสัมผัส น้ำหนักบรรทุก และแรมป์แรง ให้รับรองลำดับที่วัดได้ครบถ้วนแทน
ขีดจำกัดความปลอดภัยและการทดสอบเกณฑ์ยอมรับ
ISO 4414:2010 เป็นมาตรฐานสากล 38 หน้าที่ครอบคลุมอันตรายสำคัญของระบบนิวแมติกในด้านการออกแบบ การติดตั้ง การปรับตั้ง การใช้งาน และการบำรุงรักษา ดังนั้นลูปตำแหน่งหรือแรงตามปกติจึงเป็นเพียงชั้นหนึ่ง เครื่องจักรยังต้องมีสถานะปลอดภัยที่กำหนดไว้และมาตรการป้องกันตามความเสี่ยง (ISO 4414:2010)
เริ่มจากกำหนดว่าจะเกิดอะไรขึ้นเมื่อไฟฟ้าดับ แรงดันลมหาย เอ็นโค้ดเดอร์ขัดข้อง เซนเซอร์แรงดันสองตัวไม่ตรงกัน โหลดเซลล์รับโหลดเกิน ท่อแตก การสื่อสารกับวาล์วขาดหาย หรือกดหยุดฉุกเฉิน โหลดแนวตั้งอาจต้องใช้เบรกหรืออุปกรณ์ล็อกที่มีพิกัดทางกล การระบายลมออกจากวงจรยังอาจปล่อยพลังงานสะสมหรือทำให้มวลแขวนตกลงมา ดังนั้น “ระบายลมทิ้ง” จึงไม่ใช่คำตอบที่ปลอดภัยสำหรับทุกกรณี การทดสอบเดินเครื่องควรให้ได้เส้นกราฟ ไม่ใช่ความรู้สึก ให้บันทึกตำแหน่งคำสั่ง ตำแหน่งที่วัด แรงดันด้านฝาท้าย แรงดันด้านก้าน แรงโดยตรงถ้ามี คำสั่งวาล์ว สถานะตัวควบคุม แฟล็กขีดจำกัด และเวลา ทดสอบด้วยน้ำหนักบรรทุกต่ำสุดและสูงสุด แรงดันจ่ายต่ำและสูง ทิศทางเข้าใกล้ทั้งสองแบบ ขีดจำกัดอุณหภูมิที่เกี่ยวข้อง และความยาวท่อที่เป็นตัวแทนของการใช้งานจริง
ใช้เกณฑ์ยอมรับแยกกันสำหรับแต่ละโหมด:
| ตัวชี้วัดโหมดตำแหน่ง | ตัวชี้วัดโหมดแรง | ตัวชี้วัดลำดับและความปลอดภัย |
|---|---|---|
| ความแม่นยำที่ดาตัมกำหนด | ความแม่นยำของแรงที่โหลดเซลล์กำหนด | ระยะเดินทางสูงสุดหลังตรวจพบการสัมผัส |
| ความสามารถในการทำซ้ำตามทิศทางเข้าใกล้ | ความสามารถในการทำซ้ำตลอดช่วงชิ้นงานและอุณหภูมิ | แรงหรือแรงดันเกินสูงสุด |
| แรงเกินและเวลาเข้าสู่เสถียรภาพ | เสถียรภาพของแรมป์แรงและการค้าง | เวลาหมดอายุของการเปลี่ยนสถานะและการตอบสนองต่อความขัดข้อง |
| การเลื่อนขณะอยู่ในตำแหน่ง | การเลื่อนตำแหน่งระหว่างค้างแรง | การตอบสนองที่ปลอดภัยเมื่อไม่มีชิ้นงาน |
| ความคลาดเคลื่อนการติดตามตลอดโปรไฟล์การเคลื่อนที่ | ผลต่างระหว่างแรงประเมินกับแรงที่วัดโดยตรง | พฤติกรรมการเริ่มใหม่หลังรอบการทำงานถูกขัดจังหวะ |
เอกสารข้อมูลของส่วนประกอบเพียงชิ้นเดียวไม่สามารถรับรองตารางนี้ได้ ตัวอย่างเช่น เอกสาร CPX-CMAX ระบุวาล์วแบบสัดส่วน VPWP ที่ 350, 700, 1,400 และ 2,000 L/min คลาสอัตราการไหลเล็กน้อยทั้งสี่ช่วยเลือกส่วนประกอบ แต่การตอบสนองของแกนที่ประกอบเสร็จยังขึ้นกับปริมาตรนิวแมติกทั้งหมด ข้อจำกัด โหลด และการปรับจูน
โหมดควบคุมใดเหมาะกับการใช้งานของคุณ?
CPX-CMAX กำหนดบิตควบคุมโหมดตรง B1 เป็น 0 สำหรับตำแหน่ง และ 1 สำหรับแรง แต่คู่มือยังคงกำหนดขีดจำกัด แรมป์ และพฤติกรรมการตรวจสอบที่ต่างกันสำหรับแต่ละสถานะ บิตซอฟต์แวร์หนึ่งบิตเลือกโหมดได้ แต่ไม่ทำให้เป้าหมายการควบคุมสองแบบเทียบเท่ากัน (คู่มือควบคุม Festo CPX-CMAX, สืบค้นเมื่อ 2026) ให้ใช้เกณฑ์ยอมรับของกระบวนการเป็นตัวตัดสิน:
| ข้อกำหนดหลัก | สถาปัตยกรรมที่แนะนำ | การทดสอบเกณฑ์ยอมรับที่จำเป็น |
|---|---|---|
| ไปถึงหลายตำแหน่งที่ตั้งโปรแกรมไว้ | การควบคุมตำแหน่งด้วยเอ็นโค้ดเดอร์ต่อเนื่อง | ความคลาดเคลื่อนตำแหน่ง ความสามารถในการทำซ้ำ เวลาเข้าสู่เสถียรภาพ และการตอบสนองต่อความขัดข้องภายใต้โหลด |
| ใช้แรงนิวแมติกโดยประมาณ | การประเมินแรงจากแรงดันสองด้านพร้อมกำกับตำแหน่ง | เปรียบเทียบแรงที่คำนวณกับโหลดเซลล์อ้างอิงตลอดช่วงการทำงาน |
| ปกป้องชุดประกอบที่เปราะบางหรืออยู่ภายใต้ข้อกำกับ | การควบคุมแรงด้วยโหลดเซลล์โดยตรงพร้อมกำกับตำแหน่ง | แรงเกิน เสถียรภาพขณะค้าง ขีดจำกัดระยะทาง และการตอบสนองเมื่อเซนเซอร์ขัดข้อง |
| เคลื่อนที่เร็วแล้วจึงกด | เข้าใกล้ด้วยตำแหน่งแบบเป็นขั้น ค้นหาสัมผัสอย่างมีการป้องกัน แรมป์แรง และถอยกลับด้วยตำแหน่ง | เส้นกราฟตำแหน่ง แรงดัน แรง และสถานะที่ซิงโครไนซ์เวลาครบถ้วน |
| ค้างโหลดแขวน | การควบคุมการเคลื่อนที่ที่ประเมินความเสี่ยงร่วมกับมาตรการยึดทางกลที่เหมาะสม | การทดสอบไฟดับ ลมหาย เบรก การเริ่มใหม่ และพลังงานค้างในระบบ |
หาก RFQ ระบุเพียง “กระบอกสูบอัจฉริยะที่ควบคุมแรงและตำแหน่งได้” ถือว่ายังไม่ครบ ให้เพิ่มตัวแปรที่ควบคุม ชนิดและตำแหน่งเซนเซอร์ วิธีประเมินแรง น้ำหนักบรรทุก แนวการติดตั้ง ช่วงชัก โปรไฟล์ความเร็ว ท่อ ช่วงแรงดัน ค่าคลาดเคลื่อนที่ยอมรับได้ สถานะปลอดภัย และขั้นตอนการรับรอง ข้อมูลเหล่านี้เป็นตัวกำหนดว่าโครงการต้องใช้ค่าประเมินจากแรงดัน ฟีดแบ็กแรงโดยตรง หรือเทคโนโลยีตัวกระตุ้นแบบอื่น
คำถามที่พบบ่อยเกี่ยวกับโหมดควบคุมกระบอกสูบอัจฉริยะ
CPX-CMAX มีโหมดควบคุมโดยตรงที่เลือกได้ 2 แบบ คือ ตำแหน่งและแรง แต่ฟีดแบ็กแรงภายในยังคงคำนวณจากแรงดัน การควบคุมแรงที่ชิ้นงานโดยตรงต้องใช้ตัวควบคุมหรือสถาปัตยกรรมลูปนอกที่กำกับดูแลและรับสัญญาณจากโหลดเซลล์ภายนอก คำถามต่อไปนี้จึงแยกตัวอย่างผลิตภัณฑ์นี้ออกจากข้อกำหนดสากล (คู่มือควบคุม Festo CPX-CMAX, สืบค้นเมื่อ 2026)
เซนเซอร์แรงดันใช้แทนโหลดเซลล์สำหรับการควบคุมแรงได้หรือไม่?
เซนเซอร์แรงดันสามารถประเมินแรงลูกสูบได้เมื่อทราบแรงดันทั้งสองห้อง พื้นที่ใช้งานจริง น้ำหนักบรรทุก แนวการติดตั้ง และค่าชดเชยแรงเสียดทาน แต่ไม่ได้วัดแรงที่เครื่องมือโดยตรง หากการยอมรับกระบวนการขึ้นกับโหลดจริงที่ชิ้นงาน ให้ติดตั้งเซนเซอร์แรงที่สอบเทียบแล้วในเส้นทางรับโหลดที่เกี่ยวข้อง และตรวจสอบแนวการติดตั้ง ช่วงวัด ความสามารถรับโหลดเกิน และความไม่แน่นอนของการวัด
ตัวควบคุมหนึ่งตัวสลับระหว่างโหมดตำแหน่งและโหมดแรงได้หรือไม่?
ได้ ตัวควบคุมเซอร์โวนิวแมติกบางรุ่นรองรับทั้งสองโหมด ตัวอย่างเช่น CPX-CMAX ของ Festo มีทั้งคำสั่งตำแหน่งและแรง รวมถึงการจัดลำดับเรคอร์ด ให้ยืนยันฟังก์ชันที่ตัวควบคุมรุ่นนั้นรองรับก่อนเลือกใช้งาน การสลับควรเกิดผ่านสเตตแมชชีนที่มีการกำกับดูแล พร้อมการยืนยันการสัมผัส ขีดจำกัดแรงและระยะทาง ตัวจับเวลา และการตอบสนองที่กำหนดไว้เมื่อไม่มีชิ้นงานที่คาดหมาย
การควบคุมตำแหน่งรับประกันแรงสัมผัสคงที่ได้หรือไม่?
ไม่ได้ ลูปตำแหน่งแก้ค่าความคลาดเคลื่อนของตำแหน่ง ดังนั้นแรงสัมผัสจึงเปลี่ยนได้ตามความสูงชิ้นงาน ความแข็ง แรงเสียดทาน การโก่งตัวของฟิกซ์เจอร์ แรงดัน และขีดจำกัดเอาต์พุตของตัวควบคุม ปกป้องกระบวนการด้วยขีดจำกัดแรงหรือแรงดัน เมื่อค่าความคลาดเคลื่อนของโหลดสัมผัสเป็นข้อกำหนดตามสัญญา ให้ตรวจวัดแรงโดยตรงแทนการอนุมานจากตำแหน่งสุดท้ายหรือคำสั่งวาล์ว
ควรกำหนดจุดเปลี่ยนก่อนสัมผัสอย่างไร?
กำหนดจากการเปลี่ยนแปลงความสูงของชิ้นงานที่วัดได้ ระยะหยุด ความไม่แน่นอนของเซนเซอร์ ความสามารถในการทำซ้ำของแกน และระยะค้นหาสัมผัสที่ยอมให้ใช้ Festo ระบุค่าน้อยกว่า 1 mm สำหรับวิธีกดแบบหนึ่งของ CPX-CMAX แต่ไม่ใช่ค่าสากล ให้ตรวจสอบช่วงเปลี่ยนโหมดด้วยความเร็ว น้ำหนักบรรทุก แรงดันจ่าย ความคลาดเคลื่อนของเครื่องมือ และสภาพชิ้นงานในกรณีเลวร้ายที่สุด
ควรบันทึกการทดสอบเกณฑ์ยอมรับใดบ้าง?
บันทึกตำแหน่งที่ซิงโครไนซ์กับแรงดันทั้งสองห้อง แรงโดยตรงเมื่อมีใช้งาน คำสั่งวาล์ว สถานะตัวควบคุม และแฟล็กความขัดข้อง ทำรอบซ้ำครอบคลุมน้ำหนักบรรทุก แรงดัน อุณหภูมิ ทิศทางเข้าใกล้ และความแปรผันของชิ้นงาน รายงานความแม่นยำของตำแหน่งแยกจากความสามารถในการทำซ้ำ และรายงานความแม่นยำของแรงแยกจากความเป็นเชิงเส้นของตัวควบคุมแรงดันหรือแรงลูกสูบที่คำนวณ
แหล่งข้อมูลและเอกสารอ้างอิงทางเทคนิค
ข้อกล่าวอ้างทางเทคนิคเชื่อมโยงกับแหล่งข้อมูล ISO และ Festo ที่เกี่ยวข้องตั้งแต่การกล่าวถึงครั้งแรก ส่วนตัวเลขเฉพาะรุ่นไม่ควรถ่ายโอนไปใช้กับตัวควบคุมรุ่นอื่นโดยไม่ตรวจสอบเอกสารฉบับปัจจุบัน