

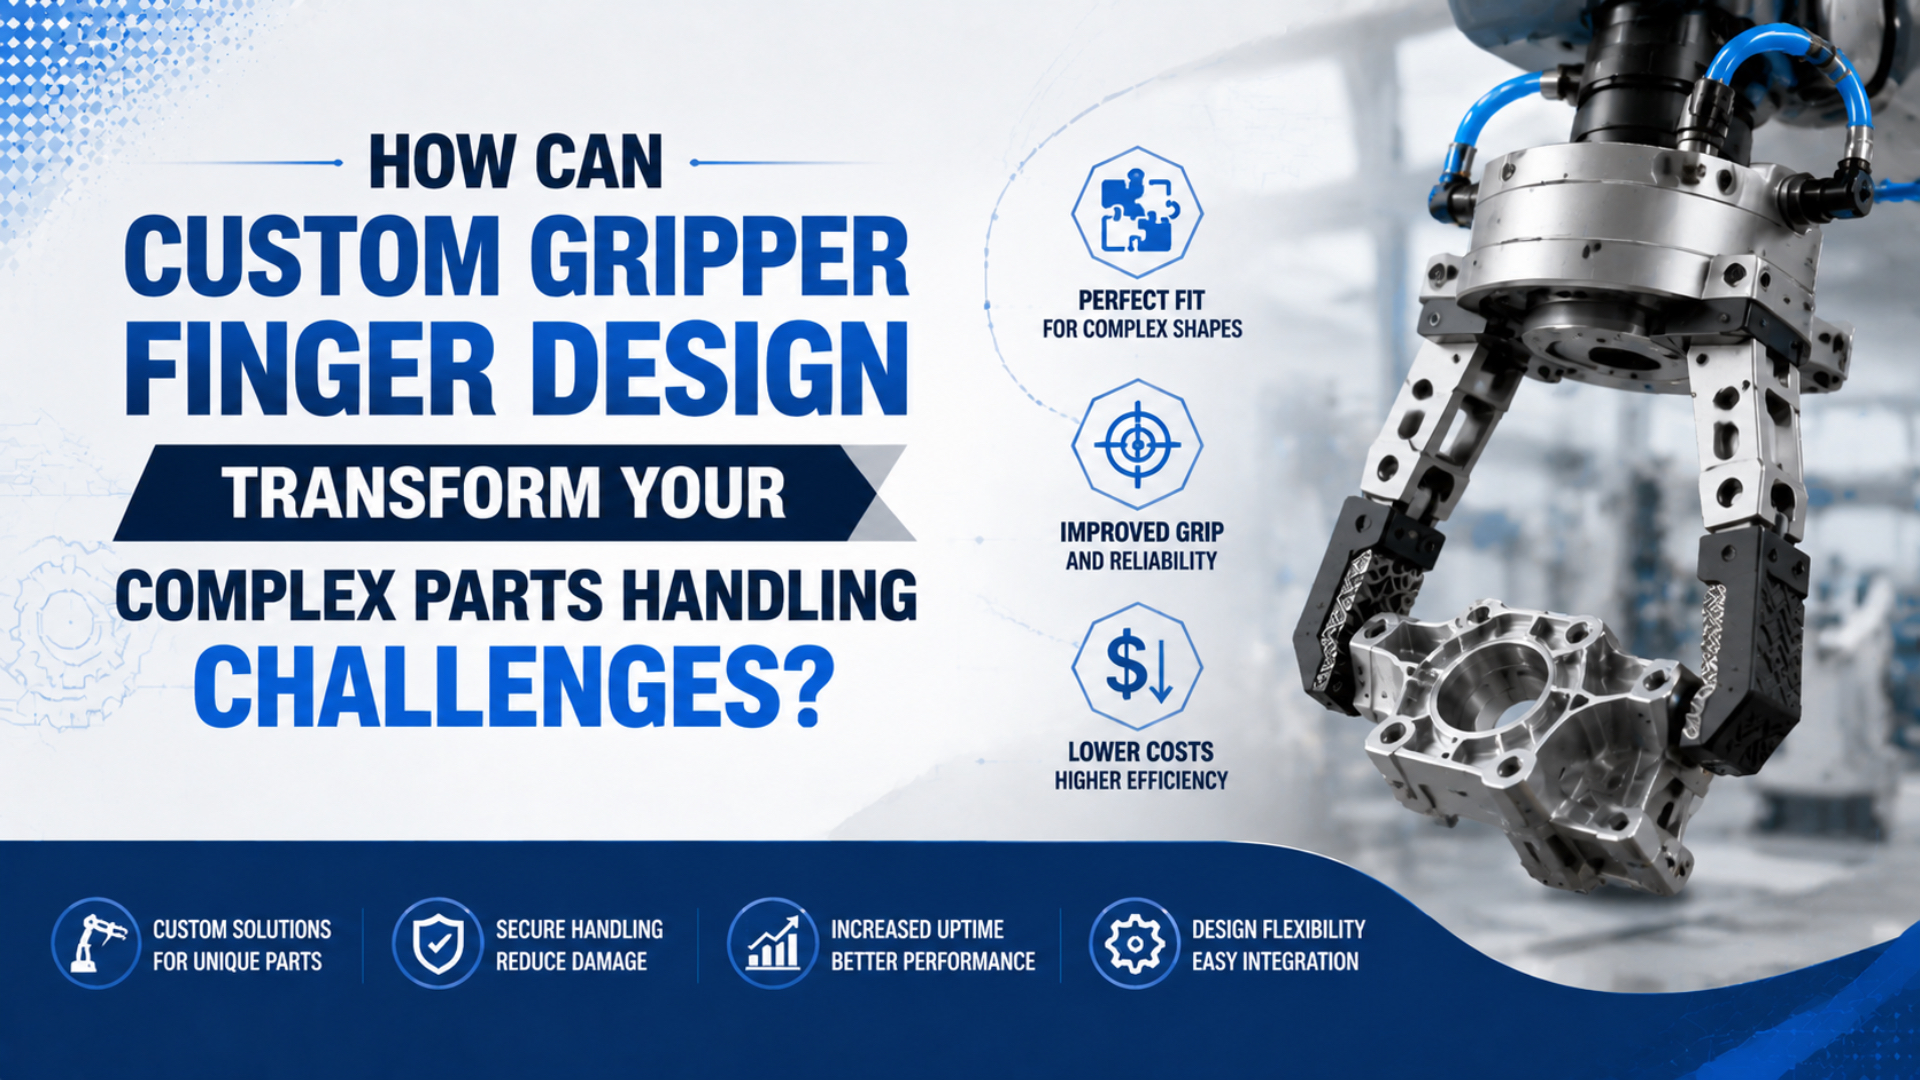
การออกแบบนิ้วกริปเปอร์เฉพาะใช้ชิ้นงานจริงเป็นจุดเริ่มของ end effector แทนการบังคับขากรรไกรมาตรฐานให้สัมผัสอย่างไม่เหมาะสม ผู้ออกแบบกำหนดเขตสัมผัสปลอดภัย จุดกำหนดตำแหน่ง ความยาวนิ้ว แรงจับ วัสดุแผ่นสัมผัส และระยะปล่อยรอบชิ้นงานกับฟิกซ์เจอร์จริง
ผลลัพธ์อาจจับได้เสถียรกว่า แต่นิ้วเฉพาะไม่แก้กริปเปอร์ที่เล็กหรือใช้ผิดงาน ตัวกริปเปอร์ยังต้องมีระยะชัก แรง ความสามารถไกด์ และระยะเผื่อความดันพอ เครื่องมือสำเร็จต้องพิสูจน์ว่าสามารถจับ ปล่อย ตรวจจับ และฟื้นตัวอย่างปลอดภัยในสภาพผลิต
ประเด็นสำคัญ
- SMC แนะนำแรงจับเริ่มต้น 10 ถึง 20 เท่าของน้ำหนักชิ้นงานสำหรับกริปเปอร์สองนิ้ว
- ตรวจแรงที่ระยะสัมผัสจริง ไม่ใช่ที่หน้าขากรรไกร
- รูปทรงแบบ form-closure ลดการพึ่งแรงเสียดทานได้
- ทดสอบขีดสุดของชิ้นงานทุกด้าน ทุกทิศการเคลื่อน และสถานะลมสูญเสีย
การออกแบบนิ้วกริปเปอร์เฉพาะเปลี่ยนอะไรจริง
งานจำแนกใน Scientific Reports ปี 2024 แบ่งระบบจับหุ่นยนต์เป็นห้าหน่วย: การเชื่อมต่อ กำลัง การหนีบ การกำหนดตำแหน่ง และการควบคุม (Scientific Reports, 2024) นิ้วเฉพาะเปลี่ยนหน้าที่หนีบและกำหนดตำแหน่งเป็นหลัก แต่รูปทรงมีผลต่อทุกหน่วยของ end effector
นิ้วกริปเปอร์เฉพาะ คือชิ้นต่อที่ออกแบบตามชิ้นงานและยึดกับขากรรไกรเคลื่อนที่ ตัวกริปเปอร์สร้างและนำการเคลื่อนที่ ส่วนนิ้วส่งแรงไปยังจุดสัมผัสที่กำหนด เพื่อจับ จัดศูนย์ จัดแนว รองรับ ปกป้องผิว หรือหลบฟิกซ์เจอร์ขณะปล่อย
ความแตกต่างนี้ป้องกันการแก้ผิดประเภท หากแนวขากรรไกร ระยะชัก หรือแรงผิด การเปลี่ยนปลายนิ้วอาจไม่แก้สถานี แต่หากตัวกริปเปอร์เหมาะและนิ้วแบนสัมผัสชิ้นงานโค้ง เรียว เปราะ หรือแปรผันได้ไม่ดี เครื่องมือเฉพาะอาจเป็นวิธีแก้ที่ซับซ้อนน้อยที่สุด
ใช้แบบสามชุดก่อนเลือกวัสดุ
- ชิ้นงานที่ขนาดต่ำสุดและสูงสุดที่อนุญาต
- ขอบเขตนิ้วทั้งหมดในตำแหน่งเปิด เริ่มสัมผัส และปิด
- ฟิกซ์เจอร์ ข้อมือหุ่นยนต์ การ์ด เซนเซอร์ และทางถอนรอบจุดจับ
จากประสบการณ์ การซ้อนขอบเขตสามชุดทำให้เห็นเร็วกว่าการเทียบขนาดกระบอก ว่าปัญหาคือรูปทรงสัมผัส ระยะชักไม่พอ ฟิกซ์เจอร์ชน แขนโมเมนต์ยาว หรือความแปรผันที่นิ้วรองรับไม่ได้
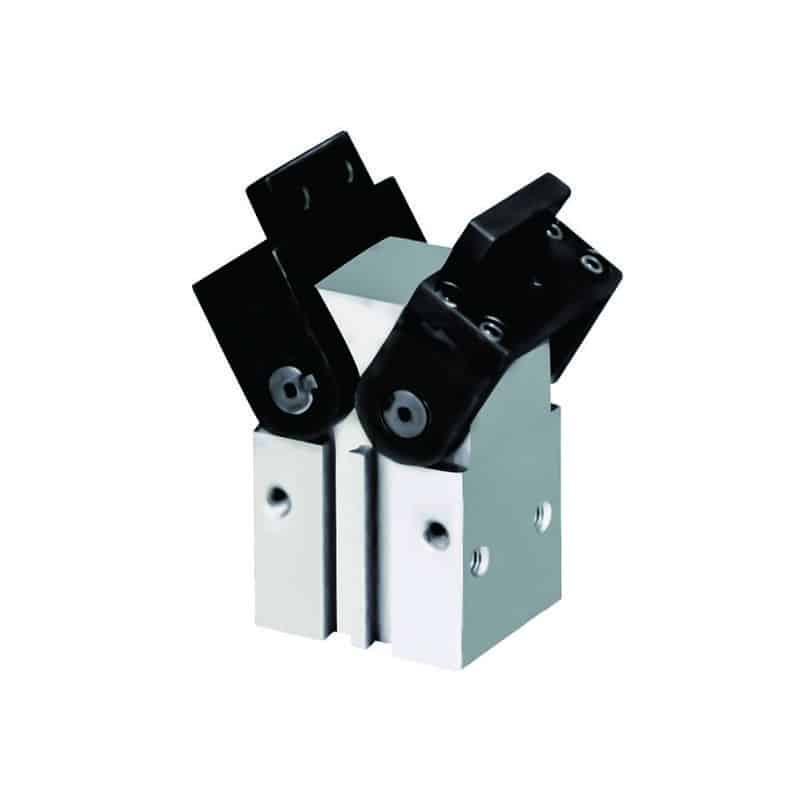
เริ่มเลือกตัวกริปเปอร์จาก คู่มือชนิดกริปเปอร์นิวแมติก และใช้ การเปรียบเทียบกริปเปอร์ขนานกับเชิงมุม เมื่อแนวเปิด/ปิดแข่งขันกับระยะฟิกซ์เจอร์
เมื่อใดควรใช้ form-closure แทนแรงเสียดทาน
งานจำแนกปี 2024 แบ่งการจับเชิงกลเป็น force-closure และ form-closure (Scientific Reports, 2024) แบบแรกพึ่งแรงปกติและแรงเสียดทาน แบบหลังใช้รูปทรงต้านการเคลื่อน นิ้วที่เชื่อถือได้มักใช้ทั้งสองร่วมกัน
Force-closure จับชิ้นงานด้วยแรงปกติและแรงเสียดทาน เช่น แผ่นตรงข้ามหนีบผิวที่คงที่ แต่น้ำมัน ฝุ่น น้ำหล่อเย็น สารเคลือบ หรือผิวแม่พิมพ์เปลี่ยนระยะเผื่อได้ การเพิ่มแรงอาจทำรอยหรือบิดชิ้นงานก่อนจับได้มั่นคง
Form-closure ใช้ร่อง เบ้า ขั้น หมุด ขอ V-profile หรือรังเพื่อจำกัดการเคลื่อน ต้องกำหนดตำแหน่งโดยไม่ลิ่มแน่นจนปล่อยไม่ได้ และไม่ให้ครีบหรือค่าคลาดสุดขีดรับโหลดทั้งหมดบนขอบคมเดียว
| สภาพชิ้นงาน | กลยุทธ์สัมผัส | สิ่งที่ตรวจ |
|---|---|---|
| ผิวขนานมั่นคงสองด้าน | แผ่นเสียดทานหรือคอนทัวร์ตื้น | แรงเสียดทานเผื่อและแรงกดสัมผัส |
| เพลากลมหรือท่อ | ร่อง V สัมผัสสามจุด หรือขากรรไกรจัดศูนย์ | ช่วงเส้นผ่านศูนย์กลางและความเค้นแนวสัมผัส |
| งานหล่อเรียว/ไม่สม่ำเสมอ | ตัวรองรับคอนทัวร์พร้อมจุดกำหนดตำแหน่ง | มุม draft ครีบ และความแปรผัน |
| ผิวสวยงามเปราะบาง | แผ่นนุ่มพื้นที่ใหญ่เปลี่ยนได้ | รอย compression set และการปล่อยอนุภาค |
| ชิ้นงานกลึงมีน้ำมัน | รูปทรงช่วยยึด | การระบาย การเช็ดล้าง และทางปล่อย |
| มีรูหรือ boss ที่ปลอดภัย | จับภายใน หมุด หรือขอ | โหลดขอบ ระยะสอด และการถอน |
นิ้วที่ดีที่สุดไม่จำเป็นต้องเพิ่มพื้นที่สัมผัสสูงสุด แต่ต้องรองรับพอควบคุมการเลื่อนและหมุน พร้อมช่องหลบสิ่งสกปรก ค่าคลาด และทางปล่อย คอนทัวร์แนบเต็มอาจกลายเป็นกับดักเมื่อชิ้นงานมีเศษ ครีบ หรือขนาดแปรผัน
คำนวณแรงจับอย่างไรโดยไม่บดชิ้นงาน
คู่มือเลือก MHS ของ SMC แนะนำ 10-20 เท่าของน้ำหนักชิ้นงานสำหรับสองนิ้ว, 7-13 เท่าสำหรับสามนิ้ว และ 5-10 เท่าสำหรับสี่นิ้ว พร้อมเผื่อความเร่งหรือกระแทก (SMC MHS, เข้าถึงปี 2026) นี่คือแนวเลือก ไม่ใช่ขีดจำกัดความเสียหายสากล
สำหรับการจับด้วยแรงเสียดทานและมีนิ้วรับโหลด n นิ้ว ใช้ค่าประมาณแรก
แรงปกติที่ต้องการต่อนิ้วรับโหลด = m x (g + a) x S / (mu x n)| ตัวแปร | ความหมาย |
|---|---|
m |
มวลชิ้นงาน kg |
g |
ความเร่งโน้มถ่วงประมาณ 9.81 m/s2 |
a |
ความเร่งในทิศโหลด รวมการลดความเร็ว |
S |
ตัวคูณความปลอดภัยตามความเสี่ยงและความไม่แน่นอน |
mu |
สัมประสิทธิ์แรงเสียดทานแบบเผื่อสำหรับผิวจริง |
n |
จำนวนนิ้วที่แบ่งแรงเสียดทาน |
ตัวอย่างชิ้นงาน 0.8 kg เคลื่อนแนวตั้งด้วยความเร่งขึ้น 4 m/s2 ใช้สองนิ้ว mu = 0.25 และ S = 2 ต้องการประมาณ 44 N ต่อนิ้ว ยังต้องแก้ตามแรงที่ระยะสัมผัสจริง ความดันขณะเคลื่อนที่ และโหลดภายนอกต่อไกด์
อย่าลดตัวคูณเพียงเพราะชิ้นงานเปราะ ระยะเผื่อการยึดและการป้องกันความเสียหายเป็นคนละปัญหา ลดความเค้นด้วยแผ่นใหญ่ insert ยืดหยุ่น รูปทรงช่วยยึด ความเร่งต่ำ หรือจุดจับใหม่ แล้วทดสอบช่วงแรงกับชิ้นงานจริง
แรงกดสัมผัสเฉลี่ย = แรงปกติ / พื้นที่สัมผัสฉายค่าเฉลี่ยไม่ทำนายยอดเฉพาะที่ ขอบ ซี่ รอยตำหนิกระจก ผนังบาง การยุบแผ่น และเยื้องศูนย์รวมความเค้น หากความเสียหายสำคัญ ให้ระบุเขตสัมผัสและทดสอบวัสดุ ความหนา อุณหภูมิ และขนาดที่เลวร้ายสุด
เหตุใดความยาว ออฟเซ็ต และมวลนิ้วจึงสำคัญ
ตัวอย่าง MHS2 ของ SMC ให้ 92 N ต่อนิ้วที่ 0.4 MPa และระยะจุดจับ 20 mm พร้อมเตือนว่าจุดสัมผัสเกินช่วงเผยแพร่เพิ่มโหลดเยื้องศูนย์ต่อส่วนเลื่อนและลดอายุ (SMC MHS, เข้าถึงปี 2026)
โมเมนต์ขากรรไกร = แรงสัมผัส x ระยะจากจุดอ้างอิงขากรรไกรถึงจุดสัมผัสต้องใช้กราฟแรงและตารางโหลดของรุ่นจริง อย่านำตัวอย่าง 20 mm หรือขีดจำกัดจากขนาด/ขากรรไกรอื่นมาใช้ กริปเปอร์เชิงมุมอาจระบุแรง แรงบิด หรือโมเมนต์ที่มุมกำหนด ส่วนแบบขนานมักระบุแรงต่อนิ้วเทียบระยะและความดัน
ข้อควรระวังของ SMC ให้ชิ้นต่อสั้นและเบาที่สุด เพราะเครื่องมือยาว/หนักเพิ่มความเฉื่อยเปิดปิด (SMC Air Gripper Precautions, เข้าถึงปี 2026) ทำให้การเคลื่อนที่ไม่นิ่ง กระแทกปลายระยะ รอบช้า และโหลดไกด์เพิ่ม
ตรวจระยะสัมผัสขณะเปิด/ปิด ออฟเซ็ตแนวตั้ง/ข้าง มวลและจุดศูนย์ถ่วง แรงกระบวนการ ความเร่ง/หยุดฉุกเฉิน แรงกระแทกตามอัตรารอบ preload ตัวยึด จุดกำหนดตำแหน่ง และความแข็งจุดต่อ นิ้วยาวไม่ผิดโดยอัตโนมัติ แต่ทำให้ไกด์และความเฉื่อยเป็นตัวแปรหลัก หากเกินขีดจำกัด ให้ลดความยาว ย้ายจุดจับ รองรับชิ้นงาน ใช้กริปเปอร์กำลังสูง หรือแบ่งโหลด
วัสดุนิ้วและแผ่นสัมผัสสำหรับชิ้นงานจริง
ตัวเลือก SMC มี dust cover chloroprene, fluororubber และ silicone รวมถึงรุ่นนิ้ว SUS304 (SMC Model Selection, เข้าถึงปี 2026) จึงต้องเลือกเกรดและผิวจริงจากสภาพแวดล้อม โหลด การสึก และการปนเปื้อน
| วัสดุ/ระบบสัมผัส | เหมาะ | ข้อควรระวัง |
|---|---|---|
| อะลูมิเนียมอัลลอย | มวลต่ำ กลึงง่าย ต้นแบบ โหลดปานกลาง | เกลียวสึก ความหนาเคลือบ สารเคมี |
| สเตนเลส | ชิ้นบางแข็ง ทนสึก ฉีดล้าง ร้อน กัดกร่อน | มวลสูง กลึงยาก ทำรอย |
| PEEK/พอลิเมอร์วิศวกรรม | สารเคมี ฉนวนไฟฟ้า สัมผัสมวลต่ำ | ความแข็งแรง/คืบเฉพาะเกรด แรงเสียดทาน การอนุมัติ ราคา |
| แผ่นยูรีเทน/อีลาสโตเมอร์ | เพิ่มแรงเสียดทาน หน่วง ผิวสวย | compression set บวม อุณหภูมิ เศษ และสึก |
| insert ชุบแข็งเปลี่ยนได้ | จุดสึกเล็กหรือขอบกำหนดตำแหน่ง | ความเค้นรวมและการติดตั้งควบคุม |
| นิ้วไฮบริด | โครงโลหะแข็งกับผิวนุ่มเปลี่ยนได้ | การยึด ตัวยึด การเช็ดล้าง และอะไหล่ |
Victrex รายงานว่าแรงเสียดทาน PEEK เปลี่ยนตามความเร็ว ความดัน อุณหภูมิ การหล่อลื่น ความขรุขระ และผิวคู่สัมผัส (Victrex, 2020) คำว่า “PEEK แรงเสียดทานต่ำ” จึงไม่พอ ต้องระบุเกรด ผิวคู่ โหลด อุณหภูมิ สารทำความสะอาด และการอนุมัติ
ระบุชนิดผิวอย่างแม่นยำ หาก anodize อะลูมิเนียม ให้ระบุชนิดและมิติใช้ก่อนหรือหลังเคลือบ ปิดบังผิวอ้างอิงหรือรวมการโตของเคลือบ สำหรับแผ่นนุ่ม ระบุความแข็ง ความหนา วิธีติด ตัวกระตุ้นเปลี่ยน และคราบที่ยอมรับ
มองแผ่นสัมผัสเป็นชิ้นสึก ไม่ใช่คุณสมบัติถาวร insert เปลี่ยนได้พร้อม datum ควบคุมช่วยให้บำรุงรักษาคืนรูปทรงเดิม ส่วนแผ่นกาวไม่มีขีดจำกัดตรวจอาจเปลี่ยนตำแหน่งชิ้นงานก่อนเสียให้เห็น
เปลี่ยนรูปทรง CAD เป็นแบบพร้อมผลิตอย่างไร
ระบบ FGR ของ SCHUNK ล็อกจุดต่อกริปเปอร์ไว้และให้ปรับเฉพาะฝั่งชิ้นงาน พร้อมข้อมูล CAD (SCHUNK FGR, เข้าถึงปี 2026) นี่คือจุดเริ่มที่ถูกต้อง: ล็อกจุดเชื่อมขากรรไกรก่อนปรับโปรไฟล์สัมผัส
โมเดล 3D ที่สวยยังไม่ใช่ข้อกำหนดผลิต แบบต้องบอกคุณลักษณะกำหนดตำแหน่งบนกริปเปอร์ คุณลักษณะสัมผัส และมิติที่ลอยได้ หากซ้าย/ขวาเป็นภาพสะท้อน ให้หมายเลขและมุมตรวจแยก
| ช่องแบบ | คำจำกัดความที่ต้องมี |
|---|---|
| จุดต่อกริปเปอร์ | รูติดตั้ง เกลียว เกรดสกรู บ่า/เดือยกำหนดตำแหน่ง |
| Datums | datum หลักฝั่งขากรรไกรและอ้างอิงตรวจฝั่งชิ้นงาน |
| รูปทรงสัมผัส | โปรไฟล์ รัศมี ช่องหลบ lead-in ความลึกเบ้า และแถบสัมผัส |
| ค่าคลาด | ขีดสุดชิ้นงาน ตำแหน่ง สมมาตร โปรไฟล์ และระยะประกอบ |
| วัสดุ | อัลลอย เกรดพอลิเมอร์ ความแข็ง การอบ หรือสเปกแผ่น |
| ผิว | ความขรุขระ เคลือบ masking ลบคม deburr และความสะอาด |
| มวล | มวลนิ้วและจุดศูนย์ถ่วงเมื่อขีดจำกัดกริปเปอร์ต้องใช้ |
| การระบุ | ซ้าย/ขวา revision รหัสแผ่น และการสอบกลับ |
| การตรวจ | วิธีเกจ อ้างอิง ตัวอย่างชิ้นงาน และบันทึกยอมรับ |
ทำช่องหลบรอบฝุ่น ครีบ flash และผิวไม่ทำงาน คอนทัวร์ที่ constrain เต็มอาจติดเมื่อชิ้นงานถึงขีดสุด ใช้ lead-in นำชิ้นงานและให้สัมผัสแม่นเฉพาะจุดที่กระบวนการต้องการ
ก่อนกลึง ให้ทบทวนเครื่องมือในชุดเครื่อง ตรวจ swept envelope, payload ข้อมือ, การเลื่อน TCP, การเข้าถึงตัวยึด/เซนเซอร์, ทางท่อ และทางถอด คู่มือเดินท่อนิวแมติก ช่วยไม่ให้ service loop ชนส่วนอื่น
รวมการออกแบบนิ้วกับกริปเปอร์และการควบคุมอย่างไร
ขั้นตอน Festo ขอข้อมูลมวลชิ้นงาน คุณภาพผิว และความยาวขากรรไกร (Festo Gripper Sizing, เข้าถึงปี 2026) ข้อมูลนี้เชื่อมชิ้นงาน นิ้ว และตัวกริปเปอร์ ส่วนการควบคุมต้องพิสูจน์การจับ ไม่ใช่เพียงสั่งปิด
กริปเปอร์นิวแมติกเป็นแอคชูเอเตอร์อยู่แล้ว กระบอกไร้ก้านอาจเคลื่อน end effector ทั้งชุดแต่ไม่สร้างแรงขากรรไกร เลือกตัวจากแนวขากรรไกร ระยะชัก แรงที่จุดสัมผัส โหลดไกด์ ช่วงความดัน ความถี่ สภาพแวดล้อม และสถานะเมื่อขัดข้อง
ตรวจความดันไดนามิกที่วาล์วขณะเครื่องเดิน เกจสถิตต้นทางอาจซ่อนการสูญเสียในแมนิโฟลด์ ท่อ ข้อต่อ และทางระบาย หากระยะเผื่อน้อย ใช้ คู่มือแก้แรงดันตก ก่อนเพิ่มเรกูเลเตอร์
การตรวจจับควรตอบคำถามกระบวนการ: เซนเซอร์เปิดยืนยันว่านิ้วหลบ; เซนเซอร์ปิดอาจยืนยันตำแหน่งปิดเปล่า; หน้าต่างชิ้นงานยืนยันความกว้าง; เซนเซอร์มีชิ้นงานอิสระยืนยันตำแหน่งจริง; สัญญาณความดัน/แรงยืนยันการหนีบ
สวิตช์ปิดเพียงตัวอาจพิสูจน์ว่าไม่มีชิ้นงาน สำหรับนิ้วเฉพาะ ให้สอนหรือคำนวณหน้าต่างขากรรไกรของแต่ละรุ่น เพิ่ม timeout และตรวจสถานะเป็นไปไม่ได้ หากเวลาเป็นเรื่องสำคัญ ดู คู่มือเวลาตอบสนองโซลินอยด์วาล์ว
การควบคุมความเร็วช่วยลดกระแทก แต่ช้าเกินอาจไม่ทันรอบหรือซ่อนกลไกฝืด บันทึกความดัน สถานะขากรรไกร สัญญาณชิ้นงาน และเวลารอบระหว่างตรวจรับ ไม่ปรับด้วยเสียง
การตรวจรับ: พิสูจน์การจับในสภาพจริง
OSHA ยกตัวอย่างความเสียหาย end effector สามแบบ: ชิ้นงานหลุด กลไกกริปเปอร์เสีย และเครื่องมือกำลังเสีย (OSHA Robot Systems, เข้าถึงปี 2026) แผนตรวจรับต้องพิสูจน์ทั้งงานปกติและการตอบสนองเมื่อผิดปกติ การหยิบบนโต๊ะสำเร็จเป็นเพียงเงื่อนไขแรก
- ตรวจมิติ: จุดต่อ โปรไฟล์ ระยะประกอบ และตำแหน่งแผ่น
- จับสถิต: ชิ้นงานต่ำสุด ปกติ สูงสุด ที่ความดันแผน
- ทิศทาง: เข้าและรับโหลดทุกทิศผลิต
- ถ่ายโอนไดนามิก: ความเร่ง ลดความเร็ว เปลี่ยนแนว และอัตรารอบจริง
- ผิว: รอย เศษ เสียรูป อนุภาค หรือเคลือบเสีย
- ความแปรผัน: ค่าคลาดสุด ครีบ น้ำมัน ฝุ่น อุณหภูมิ และแผ่นสึก
- ความขัดข้อง: หยิบพลาด สอดไม่สุด ความดันหาย เซนเซอร์เสีย และหยุดฉุกเฉิน
- การฟื้นตัว: ปล่อย เริ่มใหม่ home ใหม่ และการแทรกแซงอย่างปลอดภัย
- การสึก: กำหนดคุณลักษณะและขีดจำกัดเปลี่ยนนิ้ว/แผ่น
ISO 4414:2010 เป็นมาตรฐาน 38 หน้าเรื่องกฎทั่วไปและความปลอดภัยระบบนิวแมติก และ ISO ยืนยันยังใช้ได้ใน 2021 (ISO 4414, 2021) ใช้การประเมินความเสี่ยงเครื่องกำหนดสถานะปลอดภัย เซนเซอร์กริปเปอร์ทั่วไปไม่ได้เป็นฟังก์ชัน safety-rated โดยอัตโนมัติ
กำหนดเกณฑ์ที่วัดได้ ไม่ใช้ “จับได้เชื่อถือได้” ระบุ revision ชิ้นงาน สภาพมิติ/ผิว แนว โปรไฟล์การเคลื่อนที่ ช่วงความดัน จำนวนรอบ รอยที่ยอมรับ หน้าต่างตำแหน่ง และการตอบสนองเมื่อลมหาย หากชิ้นงานตกทำอันตราย อย่าพึ่งลมกักอย่างเดียว อาจต้องมีสปริง ล็อกเชิงกล ลดลงแบบควบคุม การ์ด ตัวรองรับ หรือมาตรการจากการประเมินความเสี่ยง
RFQ นิ้วเฉพาะควรมีอะไร
ขั้นตอน SMC ใช้แรงจับและจุดจับ ส่วน Festo เพิ่มมวล คุณภาพผิว และความยาวขากรรไกร (SMC, Festo, เข้าถึงปี 2026) RFQ ที่ดีให้ครบก่อนขอราคา
| ช่อง RFQ | ข้อมูล |
|---|---|
| ชิ้นงาน | 3D แบบ มวล จุดศูนย์ถ่วง |
| ความแปรผัน | ขีดสุดมิติ ครีบ flash การเสียรูป |
| สัมผัส | เขตอนุญาต/ห้าม ผิว ความแข็ง ความสะอาด ขีดจำกัดเสียหาย |
| การจับ | ภายใน/ภายนอก friction/form closure และแนว |
| การเคลื่อน | ความเร่ง ความเร็ว เปลี่ยนทิศ อัตรารอบ |
| กริปเปอร์ | รุ่น จุดต่อ ระยะชัก กราฟแรง ขีดจำกัดจุดจับ |
| นิ้ว | ความยาว ออฟเซ็ต วัสดุ แผ่นถอดได้ |
| นิวแมติก | ความดันไดนามิก วาล์ว ท่อ ระบาย ควบคุมความเร็ว |
| ตรวจจับ | เปิด ปิด มีชิ้นงาน หน้าต่างกว้าง ความดัน/แรง |
| สภาพแวดล้อม | อุณหภูมิ น้ำมัน ฉีดล้าง ฝุ่น สารเคมี คลีนรูม |
| ความปลอดภัย | สถานะลมหาย หยุดฉุกเฉิน ผลจากชิ้นงานตก |
| ตรวจรับ | ตัวอย่าง จำนวน วิธีวัด และเกณฑ์ |
ภาพถ่ายช่วยได้แต่แบบป้องกันการตีความผิด ทำเครื่องหมายเขตสัมผัสและเขตห้าม แสดงฟิกซ์เจอร์เปิด/ปิด หากยังไม่เลือกกริปเปอร์ ให้ระบุเพื่อแยกการเลือกตัวออกจากการออกแบบนิ้ว
Jason Tan จัดทำคู่มือนี้จากมุมมองการผลิตและตรวจสอบ ดูพื้นฐานที่ หน้า Jason Tan และ เกี่ยวกับเบปโต นิวเมติก ส่งโมเดลชิ้นงาน ข้อมูลกริปเปอร์ โปรไฟล์ ความดัน สภาพแวดล้อม และเกณฑ์ผ่านทาง หน้าติดต่อฝ่ายเทคนิค
คำถามที่พบบ่อยเกี่ยวกับการออกแบบนิ้วกริปเปอร์เฉพาะ
SMC เริ่มแนวเลือกสองนิ้วที่ 10-20 เท่าน้ำหนัก แต่แยกกำหนดจุดจับที่ถูกและชิ้นต่อสั้นเบา (SMC MHS; ข้อควรระวัง SMC, เข้าถึงปี 2026) คำตอบจึงรวมแรง รูปทรง และการตรวจรับ
เพิ่มนิ้วเฉพาะให้กริปเปอร์นิวแมติกเดิมได้หรือไม่
มักได้ หากรุ่นมีจุดต่อที่บันทึกและมีระยะชัก แรง ช่วงจุดจับ และกำลังไกด์พอ ยืนยันรู จุดกำหนดตำแหน่ง แรงขัน ระยะเปิด/ปิด มวล และเซนเซอร์ จุดต่อไม่มีข้อมูลหรือสึกเป็นความเสี่ยงออกแบบใหม่ ไม่ใช่ทางลัดกลึง
แรงจับมากขึ้นทำให้ชิ้นงานเปราะปลอดภัยขึ้นหรือไม่
ไม่ แรงปกติเพิ่มระยะเผื่อเสียดทานแต่เพิ่มความเค้น เสียรูป และรอย คำนวณแรงยึด แล้วเพิ่ม/ทำให้นุ่มรูปสัมผัส ใช้รูปทรงช่วย ลดความเร่ง หรือย้ายจุดจับ ทดสอบช่วงแรงกับชิ้นงานสภาพเลวร้ายสุด ไม่ใช้ตัวคูณทั่วไป
นิ้วกริปเปอร์เฉพาะยาวได้เท่าใด
ไม่มีความยาวสากล ใช้ช่วงจุดจับ กราฟแรง โหลดภายนอก และโมเมนต์ของรุ่น รวมมวล จุดศูนย์ถ่วง ความเร่ง กระแทก และตำแหน่งสัมผัสทั้งเปิด/ปิด
ควรใช้อะลูมิเนียม สเตนเลส PEEK หรือยูรีเทน
เลือกจากโหลด มวล อุณหภูมิ สารเคมี การสึก ความสะอาด รอยผิว และการอนุมัติ ระบุเกรด ผิว ความแข็ง วิธีติด และขีดจำกัดเปลี่ยน ไม่ใช่เพียงตระกูลวัสดุ
ยืนยันอย่างไรว่านิ้วไม่ทำลายชิ้นงาน
กำหนดเขตสัมผัสและขีดจำกัดเสียหายที่วัดได้ ตรวจแรงกดเฉลี่ยแล้วทดสอบขีดสุดจริงภายใต้ความเร่ง แนว ความดัน อุณหภูมิ และผิวผลิต ตรวจรอย แตก เสียรูป อนุภาค และตำแหน่งเลื่อน ทำซ้ำหลังแผ่นสึกหรือปนเปื้อน
แหล่งข้อมูล
แหล่งเทคนิคหลักเก้าแหล่งและวิดีโอทางการหนึ่งรายการรองรับคู่มือนี้ SMC ให้ข้อมูลแรง จุดจับ และข้อควรระวัง; SCHUNK/Festo ให้ข้อมูลการกำหนดค่า; Scientific Reports ให้โมเดลห้าหน่วย; Victrex ให้ข้อมูล tribology; ISO/OSHA ให้บริบทความปลอดภัย ตรวจเว็บเมื่อ 2026-07-17
- Scientific Reports, 2024: โมเดลห้าหน่วยและ force/form closure
- SMC MHS: ตัวคูณน้ำหนัก สูตร ตัวอย่าง 92 N กราฟจุดจับ และโหลดเยื้อง
- SMC Air Gripper Precautions: ชิ้นต่อสั้นเบา ระยะเปิด แรงขัน จุดจับ และป้องกันตก
- SMC Model Selection: ช่องกำหนดค่าและวัสดุตัวอย่าง
- SCHUNK FGR: จุดต่อที่กำหนด การปรับฝั่งชิ้นงาน CAD และการระบุ
- Festo Gripper Sizing: มวล คุณภาพผิว และความยาวขากรรไกร
- Victrex, 2020: แรงเสียดทาน การสึก สารเคมี และความร้อนตามเกรด
- ISO 4414:2010: ความปลอดภัย ความเชื่อถือได้ บำรุงรักษา และการใช้ตามวัตถุประสงค์
- OSHA ระบบหุ่นยนต์อุตสาหกรรม: อันตรายจากชิ้นงานหลุดและกลไกกริปเปอร์เสีย
- วิดีโอ SMC Air Grippers: วิดีโอ JMHZ2 ทางการด้านบน