

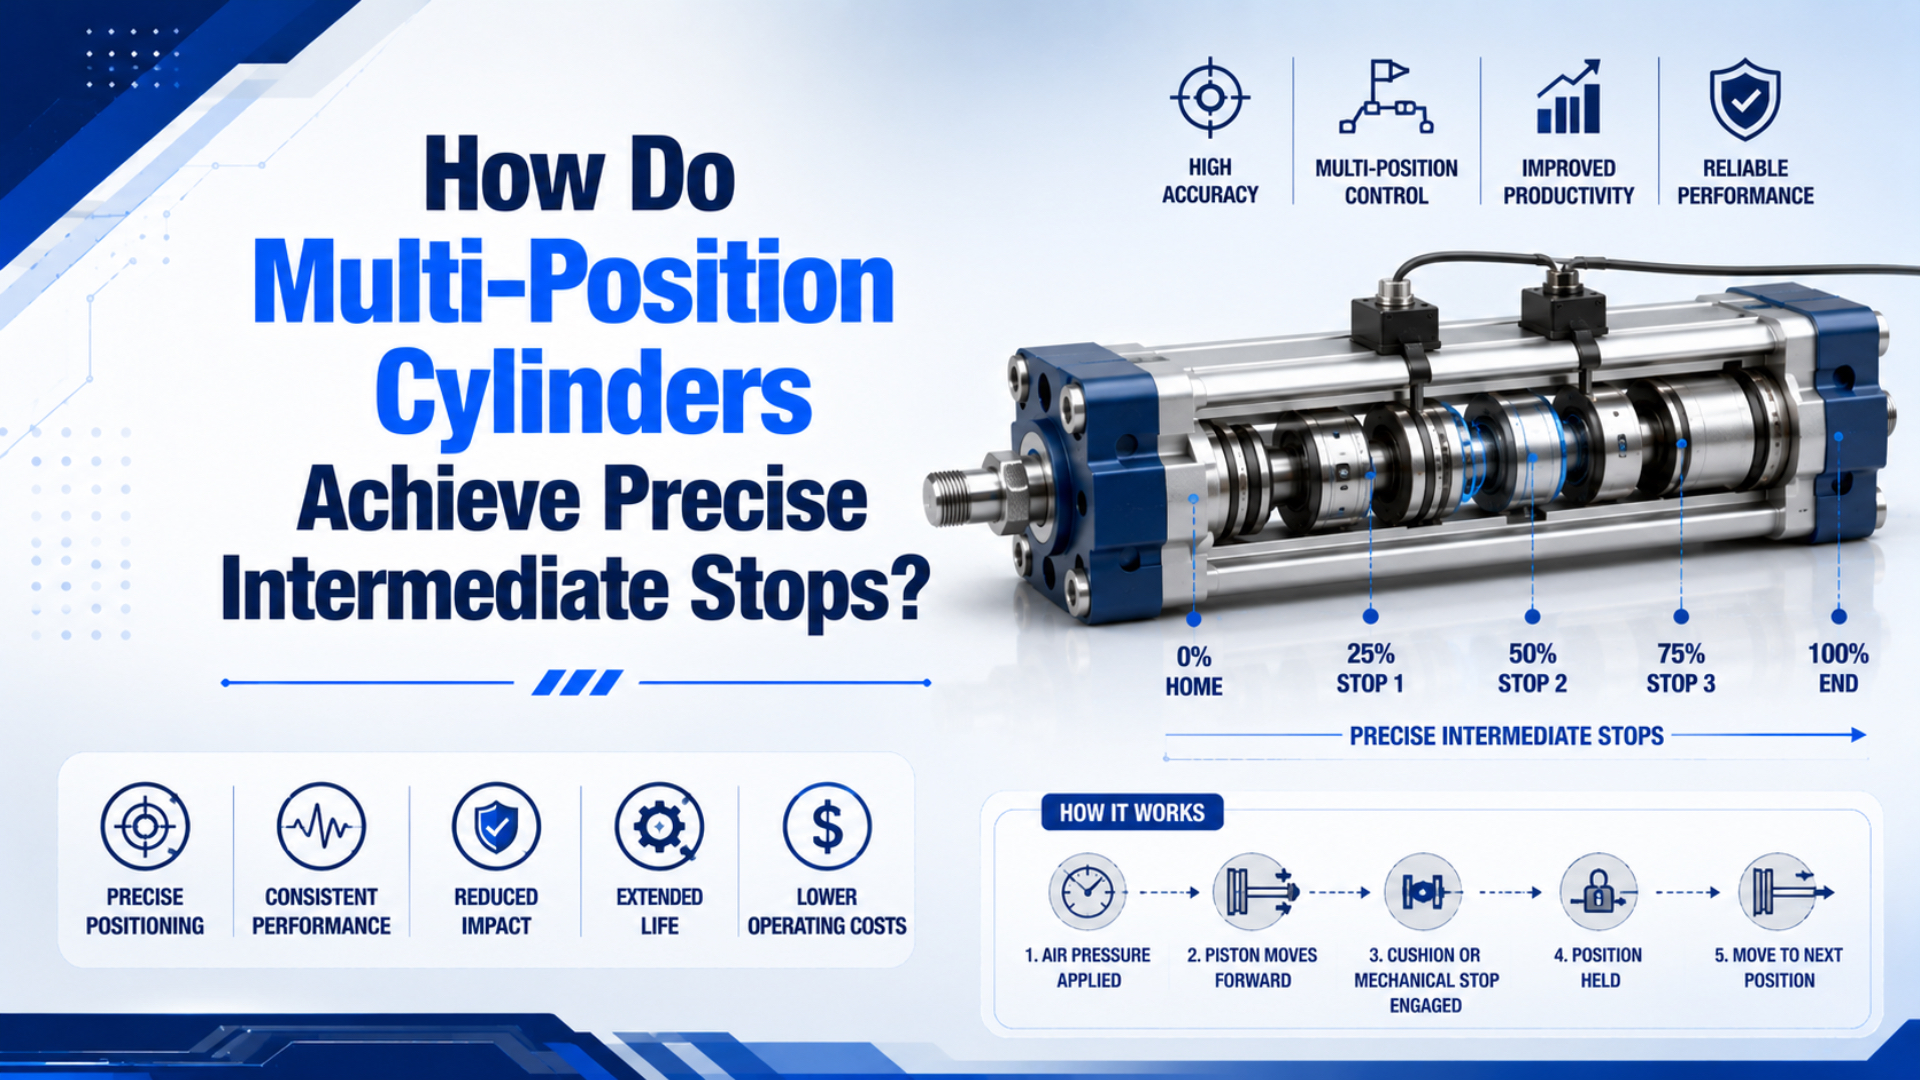
กระบอกสูบหลายตำแหน่งหยุดที่ตำแหน่งกึ่งกลางได้อย่างแม่นยำด้วยการรวมช่วงชักนิวเมติกคงที่ตั้งแต่สองช่วงขึ้นไปเข้ากับตำแหน่งปลายทางที่กำหนดด้วยกลไก ลำดับการทำงานของวาล์วจะเลือกว่าสเตจใดเลื่อนออก ส่วนสวิตช์ใช้ยืนยันว่าอุปกรณ์ไปถึงตำแหน่งที่สั่งแล้ว เซนเซอร์เพียงอย่างเดียวไม่สามารถหยุดโหลดได้ และหากต้องการกำหนดตำแหน่งใด ๆ ได้ด้วยโปรแกรม จำเป็นต้องใช้ระบบกำหนดตำแหน่งแบบวงปิด
Festo อธิบายรูปแบบที่ใช้กันทั่วไปว่าเป็นกระบอกสูบแยกกันสองตัว โดยก้านลูกสูบเคลื่อนที่สวนทางกัน ช่วงชักเท่ากันให้ตำแหน่งที่แตกต่างกันสามตำแหน่ง ส่วนช่วงชักไม่เท่ากันให้สี่ตำแหน่ง Parker ใช้คำว่า กระบอกสูบดูเพล็กซ์ สำหรับโครงแบบหันหลังชนกันที่คล้ายกัน และแยกออกจากกระบอกสูบแทนเด็ม ซึ่งลูกสูบใช้ก้านร่วมกันเพื่อเพิ่มแรง (กระบอกสูบหลายตำแหน่งของ Festo; ข้อมูลวิศวกรรมของ Parker, เข้าถึงเมื่อ 18 กรกฎาคม 2026)
ประเด็นสำคัญ
- ตัวหยุดแข็งเป็นตัวกำหนดตำแหน่งแยกแต่ละจุด วาล์วเป็นตัวเลือกตำแหน่ง และเซนเซอร์เป็นตัวยืนยัน
- กระบอกสูบหันหลังชนกันที่มีช่วงชักเท่ากันให้ตำแหน่งเฉพาะสามตำแหน่ง ส่วนช่วงชักไม่เท่ากันอาจให้ได้สี่ตำแหน่ง
- SMC ระบุความสามารถในการทำซ้ำของการหยุดกึ่งกลางที่ ±0.02 mm สำหรับโครงแบบหนึ่งของซีรีส์ RZQ ไม่ใช่ค่าทั่วไปสำหรับกระบอกสูบหลายตำแหน่งทั้งหมด
- ตัวล็อกก้านใช้ยึดตำแหน่ง ส่วนวงรอบเซอร์โวใช้สร้างตำแหน่งที่ตั้งโปรแกรมได้
คำถามในการออกแบบที่เป็นประโยชน์ไม่ใช่เพียง “ต้องการกี่ตำแหน่ง?” แต่คือ “องค์ประกอบทางกายภาพใดเป็นตัวกำหนดแต่ละตำแหน่ง และจะเกิดอะไรขึ้นหากแรงดันลม โหลดบรรทุก หรือสถานะวาล์วเปลี่ยนไป?” เมื่อได้คำตอบแล้ว บทบาทของกระบอกสูบ วาล์ว เซนเซอร์ ชุดนำทาง และอุปกรณ์ยึดค้างจะระบุได้ง่ายขึ้นมาก
อะไรเป็นตัวสร้างจุดหยุดกึ่งกลางจริง ๆ?
กระบอกสูบหลายตำแหน่ง คือแอคชูเอเตอร์นิวเมติกที่มีตำแหน่งทำงานซึ่งกำหนดด้วยกลไกมากกว่าสองตำแหน่ง ในการออกแบบทั่วไป ลูกสูบแต่ละตัวจะเคลื่อนไปยังตำแหน่งปลายภายในชุดหลายสเตจหรือชุดดูเพล็กซ์ ตัวควบคุมไม่ได้ประมาณจุดกึ่งกลางของช่วงชักอิสระช่วงเดียว แต่สั่งการชุดผสมของช่วงชักที่เคลื่อนครบระยะแล้วให้รวมกันเป็นตำแหน่งที่ต้องการ
ความแตกต่างนี้แบ่งสถาปัตยกรรมสี่แบบที่มักถูกรวมไว้ภายใต้ชื่อทางการตลาดเดียวกัน:
| สถาปัตยกรรม | ตำแหน่งที่มี | อะไรเป็นตัวกำหนดจุดหยุด? | เปลี่ยนตำแหน่งด้วยซอฟต์แวร์ได้หรือไม่? |
|---|---|---|---|
| กระบอกสูบหันหลังชนกันที่มีช่วงชักเท่ากัน | 3 | ตำแหน่งปลายของกระบอกสูบและรูปแบบการติดตั้งร่วมกัน | ไม่ได้ |
| กระบอกสูบหันหลังชนกันที่มีช่วงชักไม่เท่ากัน | สูงสุด 4 | ความยาวช่วงชักคงที่สองค่าที่ต่างกัน | ไม่ได้ |
| กระบอกสูบหลายสเตจแบบรวมในตัว | ตำแหน่งคงที่ขึ้นอยู่กับรุ่น | บ่าภายในของแต่ละสเตจหรือตัวหยุดโลหะ | ไม่ได้ |
| แกนเซอร์โวนิวเมติก | ตำแหน่งตามคำสั่งจำนวนมาก | วงรอบป้อนกลับควบคุมตำแหน่งที่วัดได้ | ได้ ภายในขีดจำกัดของระบบ |
คำศัพท์มีความสำคัญในขั้นตอนจัดซื้อ Parker อธิบาย กระบอกสูบดูเพล็กซ์ ว่าเป็นกระบอกสูบสองตัวเรียงในแนวเดียวกัน โดยลูกสูบไม่เชื่อมต่อกัน และโดยทั่วไปใช้สำหรับการทำงานสามตำแหน่ง ส่วน กระบอกสูบแทนเด็ม มีลูกสูบที่เชื่อมกับก้านร่วมและออกแบบมาเพื่อเพิ่มแรงขาออก การมองว่าคำสองคำนี้ใช้แทนกันได้อาจทำให้เลือกแอคชูเอเตอร์ผิด แม้ขนาดกระบอกและความยาวรวมจะดูถูกต้องก็ตาม (ข้อมูลวิศวกรรมของ Parker, เข้าถึงเมื่อ 18 กรกฎาคม 2026)
กระบอกสูบสามและสี่ตำแหน่งจัดลำดับช่วงชักอย่างไร?
สำหรับชุดสองสเตจ กำหนดให้ช่วงชักที่ใช้ได้คือ และ ตำแหน่งตามคำสั่งเขียนได้เป็น:
โดยที่:
- คือตำแหน่งผลลัพธ์ที่วัดจากจุดอ้างอิงที่เลือก
- และ คือช่วงชักคงที่ของสเตจ A และ B
- และ คือสถานะของสเตจที่ควบคุมด้วยวาล์ว โดยแต่ละสเตจอยู่ในสถานะหดหรือยืด
ตรรกะนี้ทำให้เกิดชุดสถานะสี่แบบ:
| สเตจ A | สเตจ B | ตำแหน่งตามพิกัด | ผลลัพธ์ |
|---|---|---|---|
| หด | หด | ตำแหน่งเริ่มต้น | |
| ยืด | หด | ชุดผสมตำแหน่งกึ่งกลางที่หนึ่ง | |
| หด | ยืด | ชุดผสมตำแหน่งกึ่งกลางที่สอง | |
| ยืด | ยืด | ระยะเคลื่อนที่รวมเต็มช่วง |
เมื่อ ชุดผสมตรงกลางสองแบบจะไปยังตำแหน่งตามพิกัดเดียวกัน จึงมีตำแหน่งเฉพาะสามตำแหน่ง เมื่อ และ ต่างกัน ชุดผสมเหล่านี้สามารถสร้างตำแหน่งเฉพาะสี่ตำแหน่งได้ ผู้ออกแบบเครื่องจักรยังต้องตรวจสอบวิธีติดตั้งผลิตภัณฑ์ที่เลือก เพราะ Festo ระบุว่าการยึดปลายก้านด้านหนึ่งอาจทำให้ตัวกระบอกเคลื่อนที่ และอาจต้องใช้ท่อลมและสายเคเบิลแบบยืดหยุ่น
กระบอกสูบสามตำแหน่งแบบรวมในตัวอาจใช้ลำดับพอร์ตที่ต่างออกไป ตัวอย่างเช่น คู่มือ RZQ ของ SMC แสดงลำดับแรงดันเฉพาะสำหรับการยืดสเตจแรกและการยืดเต็มระยะ ลำดับดังกล่าวเป็นของการออกแบบ RZQ และไม่ควรนำไปใช้กับกระบอกสูบรุ่นอื่นโดยไม่มีแผนผังวงจรของรุ่นนั้น (แค็ตตาล็อก SMC RZQ, เข้าถึงเมื่อ 18 กรกฎาคม 2026)
คำว่า “แม่นยำ” สำหรับจุดหยุดกึ่งกลางหมายถึงอะไร?
ความแม่นยำไม่ใช่ค่าตัวเลขสากลเพียงค่าเดียวในแค็ตตาล็อก ความสามารถในการทำซ้ำ คือช่วงการกระจายของตำแหน่งหยุดที่วัดได้จากการทำงานซ้ำภายใต้เงื่อนไขที่ระบุ ข้อกำหนดที่ใช้งานได้ควรแยกความถูกต้องของตำแหน่ง ระยะเลย และเสถียรภาพในการยึดค้างออกจากกันด้วย กลไกอาจสัมผัสตัวหยุดภายในเดิมได้ซ้ำ ๆ แต่ยังคลาดจากพิกัดเครื่องจักรตามพิกัด เนื่องจากความคลาดเคลื่อนในการติดตั้ง การโก่งตัวของโครง หรือการตั้งจุดอ้างอิง
SMC ระบุความสามารถในการทำซ้ำของการหยุดกึ่งกลางที่ ±0.02 mm หรือน้อยกว่า สำหรับกระบอกสูบสามตำแหน่ง RZQ และอธิบายว่าผลลัพธ์นี้เกิดจากชิ้นส่วนโลหะกดสัมผัสกันที่ตำแหน่งกึ่งกลาง นี่เป็นหลักฐานเฉพาะรุ่นที่ชัดเจน แต่ไม่ใช่ค่าพิกัดทั่วไปสำหรับทุกขนาดกระบอก ช่วงชัก โหลด ความเร็ว หรือสถาปัตยกรรมหลายตำแหน่ง
เอกสาร SMC ฉบับเดียวกันยังระบุข้อควรระวังสองประการที่สำคัญกว่าค่าตัวเลขเด่น:
- ระหว่างการเปลี่ยนสถานะบางแบบ กระบอกสูบอาจเคลื่อนผ่านตำแหน่งกึ่งกลางแล้วจึงย้อนกลับมา เครื่องจักรจึงต้องเผื่อระยะเลยไว้
- หากต้องการความสามารถในการทำซ้ำที่ตำแหน่งปลายอย่างเข้มงวดมาก SMC แนะนำให้ใช้ตัวหยุดภายนอก เพราะตัวหยุดภายในอาจเคลื่อนตัวจากแรงดันและแรงภายนอก
ค่าความสามารถในการทำซ้ำในแค็ตตาล็อกตอบคำถามว่า “แอคชูเอเตอร์กลับมายังจุดอ้างอิงภายในเดิมได้หรือไม่?” แต่ไม่ได้ตอบโดยอัตโนมัติว่า “จุดศูนย์กลางของเครื่องมือจะลงตำแหน่งภายในค่าความคลาดเคลื่อนหรือไม่?” คำถามที่สองยังรวมถึงระยะหลวมของชุดนำทาง ความแข็งแกร่งของขายึด โมเมนต์ของโหลด อุณหภูมิ พลังงานกระแทก แรงดันระหว่างการเคลื่อนที่ และวิธีสอบเทียบพิกัดเครื่องจักร
ให้ใช้คำจำกัดความในการทดสอบยอมรับต่อไปนี้แทนการใช้คำว่า แม่นยำ เพียงอย่างเดียว:
| ข้อกำหนด | สิ่งที่ต้องระบุหรือวัด |
|---|---|
| ความถูกต้อง | ค่าคลาดเคลื่อนสูงสุดจากพิกัดที่เครื่องจักรสั่ง |
| ความสามารถในการทำซ้ำ | การกระจายจากการเข้าหาตำแหน่งซ้ำภายใต้เงื่อนไขที่กำหนด |
| ทิศทางการเข้าหา | เข้าถึงจุดจากทิศทางเดียวหรือทั้งสองทิศทาง |
| ระยะเลย | ระยะเคลื่อนที่สูงสุดที่เลยเป้าหมายระหว่างการสับเปลี่ยน |
| เวลาเข้าสู่เสถียรภาพ | เวลาตั้งแต่รับคำสั่งจนตำแหน่งคงอยู่ภายในช่วงที่ยอมรับได้ |
| เสถียรภาพในการยึดค้าง | ระยะเคลื่อนคลาดที่ยอมให้ได้ขณะโหลดหยุดค้างที่ตำแหน่ง |
สำหรับเครื่องมือที่ยาว โหลดเยื้องศูนย์ หรือโต๊ะสไลด์ ให้ใช้ชุดนำทางภายนอกและตรวจสอบโมเมนต์โหลดแยกต่างหาก ซีลกระบอกสูบและแบริ่งลูกสูบไม่สามารถใช้แทนชุดนำทางของเครื่องจักรได้ หากต้องการประมาณแรงเบื้องต้นก่อนตรวจสอบพฤติกรรมแบบไดนามิก ให้ใช้ เครื่องคำนวณแรงกระบอกสูบนิวเมติก แล้วจึงใช้ขีดจำกัดด้านโหลด ความเร็ว และการนำทางของผู้ผลิตผลิตภัณฑ์
เหตุใดเซนเซอร์หรือวาล์วเซ็นเตอร์ปิดจึงสร้างจุดหยุดที่แม่นยำไม่ได้?
สวิตช์แม่เหล็กของกระบอกสูบ โดยทั่วไปเป็นอุปกรณ์ยืนยัน สวิตช์จะเปลี่ยนสถานะเมื่อแม่เหล็กลูกสูบเข้าสู่ช่วงตรวจจับ ทำให้ PLC ยืนยันตำแหน่ง ตรวจจับการหมดเวลา หรือสั่งลำดับขั้นตอนถัดไปได้ แต่สวิตช์ไม่ดูดซับพลังงานของโหลดที่กำลังเคลื่อนที่และไม่สร้างจุดอ้างอิงเชิงกลที่แข็ง
เอกสาร ADNM ของ Festo แสดงการแยกหน้าที่นี้ไว้อย่างชัดเจน: แอคชูเอเตอร์ให้ตำแหน่งหลายตำแหน่งที่กำหนดด้วยกลไก ส่วนพร็อกซิมิตีสวิตช์เป็นอุปกรณ์เสริมสำหรับตรวจจับตำแหน่ง จุดติดตั้งเซนเซอร์ที่ใช้ได้ยังขึ้นอยู่กับขนาดและโครงแบบของกระบอกสูบ จึงต้องตรวจสอบแผนเซนเซอร์กับรุ่นที่เลือก ไม่ใช่อ้างอิงจากแบบทั่วไป (เอกสาร Festo ADNM, เข้าถึงเมื่อ 18 กรกฎาคม 2026)
การกักลมด้วยวาล์วควบคุมทิศทางแบบเซ็นเตอร์ปิดก็ไม่เทียบเท่าตัวหยุดแข็ง ลมอัดกักเก็บพลังงาน ซีลและวาล์วมีการรั่ว อุณหภูมิเปลี่ยนแรงดัน และแรงภายนอกสามารถอัดห้องหนึ่งพร้อมกับขยายอีกห้องหนึ่งได้ คู่มือความปลอดภัยระบบนิวเมติกของ Festo ระบุว่าลมที่ถูกกักไม่ได้รับประกันการหยุดนิ่งโดยตรง และระยะเคลื่อนเลยขึ้นอยู่กับความเร็วและมวลที่เคลื่อนที่ (คู่มือวิศวกรรมความปลอดภัยระบบนิวเมติกของ Festo, เข้าถึงเมื่อ 18 กรกฎาคม 2026)
ไม่ได้หมายความว่าวงจรเซ็นเตอร์ปิดไม่มีประโยชน์ วงจรนี้สามารถลดการเคลื่อนที่หรือใช้หยุดกระบวนการชั่วครู่ในงานที่ผ่านการประเมินอย่างเหมาะสม เพียงแต่ไม่ควรให้วงจรนี้เป็นจุดอ้างอิงตำแหน่งเพียงอย่างเดียวหรือเป็นมาตรการคุ้มครองบุคลากรเพียงอย่างเดียว
เมื่อใดจึงต้องใช้ตัวล็อกก้าน เบรก หรือระบบเซอร์โววงปิด?
ตัวล็อกก้าน คืออุปกรณ์ยึดที่หนีบก้านลูกสูบซึ่งหยุดนิ่งภายใต้เงื่อนไขพิกัดของอุปกรณ์ ไม่ได้เป็นเบรกแบบไดนามิกหรือระบบกำหนดตำแหน่งโดยอัตโนมัติ ใช้อุปกรณ์ยึดหรือควบคุมแต่ละชนิดให้ตรงกับหน้าที่ เพราะตัวล็อกก้าน เบรก และวงรอบเซอร์โวแก้ปัญหาคนละอย่าง แม้ทุกแบบจะทำให้แอคชูเอเตอร์อยู่ระหว่างฝาปลายทั้งสองได้
| ความต้องการ | สถาปัตยกรรมเริ่มต้นที่เหมาะสม | ข้อจำกัดสำคัญ |
|---|---|---|
| ตำแหน่งคงที่ที่ทำซ้ำได้สองถึงสี่ตำแหน่ง | กระบอกสูบหลายตำแหน่งหรือดูเพล็กซ์ | ตำแหน่งถูกกำหนดด้วยฮาร์ดแวร์ |
| ยึดโหลดแนวตั้งที่หยุดแล้วเมื่อสูญเสียลม | ตัวล็อกก้านตามพิกัดหรืออุปกรณ์ยึดเชิงกล | พิกัดยึดค้างสถิตไม่ใช่พิกัดกำหนดตำแหน่ง |
| หยุดโหลดที่กำลังเคลื่อนที่ | เบรก ตัวหยุด หรือระบบชะลอความเร็วที่ออกแบบตามพิกัด | ตรวจสอบพลังงานจลน์และระยะหยุด |
| มีสูตรการทำงานหลายแบบหรือเปลี่ยนตำแหน่งเป้าหมาย | แกนเซอร์โวนิวเมติกหรือแกนไฟฟ้า | ต้องมีสัญญาณป้อนกลับ การควบคุม การปรับจูน และการทดสอบเดินระบบ |
| ฟังก์ชันความปลอดภัยของบุคลากร | สถาปัตยกรรมความปลอดภัยที่ผ่านการประเมินความเสี่ยง | วาล์วหรือสวิตช์มาตรฐานเพียงอย่างเดียวไม่เพียงพอ |
เอกสารกระบอกสูบ P1F ของ Parker แยกการล็อกออกจากการกำหนดตำแหน่งอย่างชัดเจน: ชุดล็อกมีไว้ยึดก้านที่หยุดนิ่ง และไม่เหมาะใช้เป็นอุปกรณ์กำหนดตำแหน่งกระบอกสูบที่กำลังเคลื่อนที่ซ้ำ ๆ ขอบเขตนี้ช่วยป้องกันความขัดข้องที่พบบ่อย คือการใช้แคลมป์สถิตเป็นเบรกแบบไดนามิก (แค็ตตาล็อกกระบอกสูบ ISO รุ่น P1F ของ Parker, เข้าถึงเมื่อ 18 กรกฎาคม 2026)
สำหรับรายละเอียดเพิ่มเติมเกี่ยวกับขอบเขตด้านกลไกและความปลอดภัย โปรดดู คู่มือตัวล็อกก้านกระบอกสูบ
เมื่อต้องเปลี่ยนเป้าหมายจาก HMI ให้ใช้ระบบกำหนดตำแหน่งที่อาศัยสัญญาณป้อนกลับ Enfield อธิบาย S2 ว่าเป็นระบบที่รวมวาล์วสัดส่วน เซนเซอร์ และอิเล็กทรอนิกส์ควบคุมในตัว เพื่อรองรับตำแหน่งกลางช่วงชักและโปรไฟล์การเคลื่อนที่ได้ไม่จำกัด นี่เป็นความสามารถระดับระบบ ไม่ใช่คุณสมบัติของกระบอกสูบเปล่า (ระบบกำหนดตำแหน่ง Enfield S2, เข้าถึงเมื่อ 18 กรกฎาคม 2026)
สำหรับการเปรียบเทียบการควบคุมด้วยสัญญาณป้อนกลับในเชิงลึก โปรดดูคู่มือ การกำหนดตำแหน่งระบบนิวเมติกที่ควบคุมด้วยเซอร์โว หากงานต้องการตำแหน่งที่ประสานกันจำนวนมาก เวลาเข้าสู่เสถียรภาพสั้น และโปรไฟล์การเคลื่อนที่ที่บันทึกไว้ ควรเปรียบเทียบกับ แอคชูเอเตอร์ไฟฟ้า ก่อนกำหนดสถาปัตยกรรมเครื่องจักร
คำขอใบเสนอราคากระบอกสูบหลายตำแหน่งควรมีข้อมูลอะไรบ้าง?
คำขอใบเสนอราคาที่มีประโยชน์ควรกำหนดพฤติกรรมของเครื่องจักรก่อนระบุซีรีส์กระบอกสูบ เพื่อให้ซัพพลายเออร์มีข้อมูลเพียงพอในการแยกโซลูชันหลายตำแหน่งแบบคงที่ออกจากสไลด์พร้อมชุดนำทาง ตัวล็อกก้าน ระบบเซอร์โวนิวเมติก หรือแกนไฟฟ้า
ควรระบุ:
- ทุกตำแหน่งที่ต้องการ โดยวัดจากจุดอ้างอิงเดียวที่ระบุชัดเจน
- แต่ละตำแหน่งเข้าถึงจากทิศทางเดียวหรือทั้งสองทิศทาง
- ความถูกต้อง ความสามารถในการทำซ้ำ ระยะเลย เวลาเข้าสู่เสถียรภาพ และระยะเคลื่อนคลาดขณะหยุดค้างที่ยอมรับได้
- มวลที่เคลื่อนที่ แรงภายนอก โมเมนต์ของโหลด ทิศทางติดตั้ง และจุดศูนย์ถ่วง
- เวลาช่วงชักที่ต้องการ ลำดับรอบการทำงาน และจำนวนรอบที่คาดไว้ต่อกะ
- แรงดัน ณ จุดใช้งานระหว่างการเคลื่อนที่ อัตราการไหลที่มี ความยาวท่อ และตำแหน่งวาล์ว
- โหลดต้องยึดค้างอยู่หรือไม่หลังหยุดฉุกเฉินหรือสูญเสียลม
- รูปแบบชุดนำทางภายนอก ตัวหยุด โช้คอัพ และคุชชั่น
- ประเภทเซนเซอร์ ความครอบคลุมในการวินิจฉัยที่ต้องการ และอินเทอร์เฟซ PLC
- อุณหภูมิ การปนเปื้อน การล้างทำความสะอาด การกัดกร่อน และเงื่อนไขการหล่อลื่น
- การประเมินความเสี่ยงของเครื่องจักรและเกณฑ์การตรวจรับรองที่เกี่ยวข้อง
ISO 4414 กำหนดกฎทั่วไปและข้อกำหนดด้านความปลอดภัยสำหรับระบบส่งกำลังด้วยของไหลแบบนิวเมติก แต่การปฏิบัติตามมาตรฐานยังขึ้นอยู่กับเครื่องจักรทั้งระบบและวัตถุประสงค์การใช้งาน ไม่ใช่กระบอกสูบเพียงอย่างเดียว (ISO 4414:2010, เข้าถึงเมื่อ 18 กรกฎาคม 2026)
จากประสบการณ์ของเรา วิธีที่เร็วที่สุดในการคัดแนวคิดที่ไม่เหมาะสมออกคือถามว่า พิกัดกึ่งกลางอนุญาตให้เปลี่ยนหลังการทดสอบเดินระบบหรือไม่ หากคำตอบคือไม่ ระบบนิวเมติกหลายตำแหน่งที่ใช้ตัวหยุดแข็งอาจเป็นทางเลือกที่เรียบง่ายและทำซ้ำได้ หากคำตอบคือได้ โครงการนี้คือปัญหาด้านการควบคุมการเคลื่อนที่และควรกำหนดข้อกำหนดในลักษณะนั้น
คำถามที่พบบ่อยเกี่ยวกับกระบอกสูบหลายตำแหน่ง
คำถามเหล่านี้ช่วยแก้ข้อผิดพลาดในการกำหนดสเปกที่พบบ่อยที่สุด ได้แก่ การสับสนระหว่างตำแหน่งที่เซนเซอร์ตรวจจับกับตำแหน่งที่กำหนดด้วยกลไก การมองว่าตัวล็อกสำหรับยึดค้างเป็นเบรก และการคาดหวังให้ฮาร์ดแวร์ช่วงชักคงที่ทำงานเหมือนแกนเซอร์โวที่ตั้งโปรแกรมได้ การเลือกที่ถูกต้องขึ้นอยู่กับวิธีกำหนดเป้าหมายและสิ่งที่ต้องเกิดขึ้นเมื่อระบบขัดข้อง
กระบอกสูบมาตรฐานหยุดกลางช่วงชักได้อย่างแม่นยำหรือไม่?
ไม่สามารถทำได้อย่างเชื่อถือได้หากใช้วาล์วเปิด/ปิดธรรมดาและไม่มีฮาร์ดแวร์ภายนอกสำหรับกำหนดตำแหน่ง กระบอกสูบมาตรฐานทำซ้ำตำแหน่งได้ดีที่สุดที่จุดหยุดปลาย สำหรับตำแหน่งกึ่งกลาง ให้ใช้กระบอกสูบหลายตำแหน่ง ตัวหยุดแข็งภายนอก หรือระบบกำหนดตำแหน่งแบบวงปิดที่เลือกให้เหมาะกับความถูกต้อง โหลด และความเร็วที่ต้องการ
เหตุใดช่วงชักเท่ากันจึงให้สามตำแหน่ง แต่ช่วงชักต่างกันให้สี่ตำแหน่ง?
สองสเตจให้ชุดสถานะหด/ยืดสี่แบบ หากช่วงชักทั้งสองเท่ากัน ชุดที่มีสเตจเดียวเลื่อนออกสองแบบจะให้ระยะกระจัดตามพิกัดเท่ากัน จึงเหลือตำแหน่งเฉพาะสามตำแหน่ง หากช่วงชักไม่เท่ากัน ชุดสองแบบนั้นจะให้ระยะกระจัดต่างกัน ทำให้สถานะทั้งสี่ตรงกับตำแหน่งที่แตกต่างกันได้
เซนเซอร์แม่เหล็กยึดกระบอกสูบไว้ที่ตำแหน่งกึ่งกลางได้หรือไม่?
ไม่ได้ เซนเซอร์แม่เหล็กรายงานว่าลูกสูบเข้าสู่บริเวณตรวจจับ แต่ไม่ได้สร้างจุดหยุดหรือต้านโหลดบรรทุก ตำแหน่งจริงต้องกำหนดด้วยตัวหยุดเชิงกลหรือควบคุมด้วยวงรอบป้อนกลับ ใช้เซนเซอร์เพื่อยืนยันตำแหน่ง จัดลำดับการทำงาน วินิจฉัย และตรวจจับการหมดเวลา
ตัวล็อกก้านสามารถหยุดกระบอกสูบที่กำลังเคลื่อนที่ได้อย่างปลอดภัยหรือไม่?
อย่าคาดว่าใช้ได้เสมอ ตัวล็อกก้านหลายรุ่นกำหนดพิกัดไว้สำหรับยึดก้านที่หยุดนิ่ง และไม่ได้ออกแบบมาสำหรับการเบรกแบบไดนามิกซ้ำ ๆ หากโหลดอาจกำลังเคลื่อนที่ขณะอุปกรณ์ทำงาน ให้ระบุเบรกตามพิกัดหรือระบบหยุดที่ออกแบบเฉพาะ พร้อมตรวจสอบพลังงาน ระยะหยุด ทิศทางโหลด และสมรรถนะด้านความปลอดภัย
เมื่อใดควรเลือกเซอร์โวนิวเมติกหรือแอคชูเอเตอร์ไฟฟ้า?
เลือกแกนควบคุมเมื่อตำแหน่งเปลี่ยนตามสูตรการทำงาน โปรไฟล์การเคลื่อนที่มีความสำคัญ หรือต้องใช้ค่าป้อนกลับที่วัดได้ เซอร์โวนิวเมติกเหมาะกับการเคลื่อนที่ที่ยืดหยุ่นและรวดเร็วเมื่อมีลมโรงงานพร้อมใช้ แอคชูเอเตอร์ไฟฟ้ามักทดสอบเดินระบบได้ง่ายกว่า เมื่อเครื่องจักรต้องการหลายตำแหน่ง การเคลื่อนที่ประสานกัน ข้อมูลตำแหน่งที่บันทึกไว้ หรือพฤติกรรมการเข้าสู่เสถียรภาพที่เข้มงวด
แหล่งข้อมูลและเอกสารอ้างอิงทางเทคนิค
- กระบอกสูบหลายตำแหน่งของ Festo สถาปัตยกรรมกระบอกสูบหันหลังชนกันแบบสามและสี่ตำแหน่ง สืบค้นเมื่อ 18 กรกฎาคม 2026
- เอกสารกระบอกสูบหลายตำแหน่ง Festo ADNM ช่วงตำแหน่งและข้อกำหนดการตรวจจับด้วยพร็อกซิมิตีสวิตช์ สืบค้นเมื่อ 18 กรกฎาคม 2026
- ข้อมูลวิศวกรรมของ Parker ความแตกต่างระหว่างกระบอกสูบดูเพล็กซ์ สามตำแหน่ง และแทนเด็ม สืบค้นเมื่อ 18 กรกฎาคม 2026
- แค็ตตาล็อกกระบอกสูบสามตำแหน่ง SMC RZQ ความสามารถในการทำซ้ำของการหยุดกึ่งกลาง ลำดับพอร์ต ระยะเลย และข้อควรระวังเกี่ยวกับตัวหยุดเฉพาะรุ่น สืบค้นเมื่อ 18 กรกฎาคม 2026
- แค็ตตาล็อกกระบอกสูบ ISO รุ่น P1F ของ Parker ข้อจำกัดด้านการยึดค้างและการกำหนดตำแหน่งของตัวล็อกก้าน สืบค้นเมื่อ 18 กรกฎาคม 2026
- ระบบกำหนดตำแหน่ง S2 ของ Enfield Technologies สถาปัตยกรรมวาล์วสัดส่วน เซนเซอร์ และตัวควบคุมสำหรับตำแหน่งที่ตั้งโปรแกรมได้ สืบค้นเมื่อ 18 กรกฎาคม 2026
- วิดีโอของ Enfield Technologies การสาธิตการกำหนดตำแหน่งกระบอกสูบไร้ก้านที่ควบคุมด้วยสัญญาณป้อนกลับ สืบค้นเมื่อ 18 กรกฎาคม 2026
- ISO 4414:2010 กฎทั่วไปและข้อกำหนดด้านความปลอดภัยสำหรับระบบส่งกำลังด้วยของไหลแบบนิวเมติก สืบค้นเมื่อ 18 กรกฎาคม 2026