

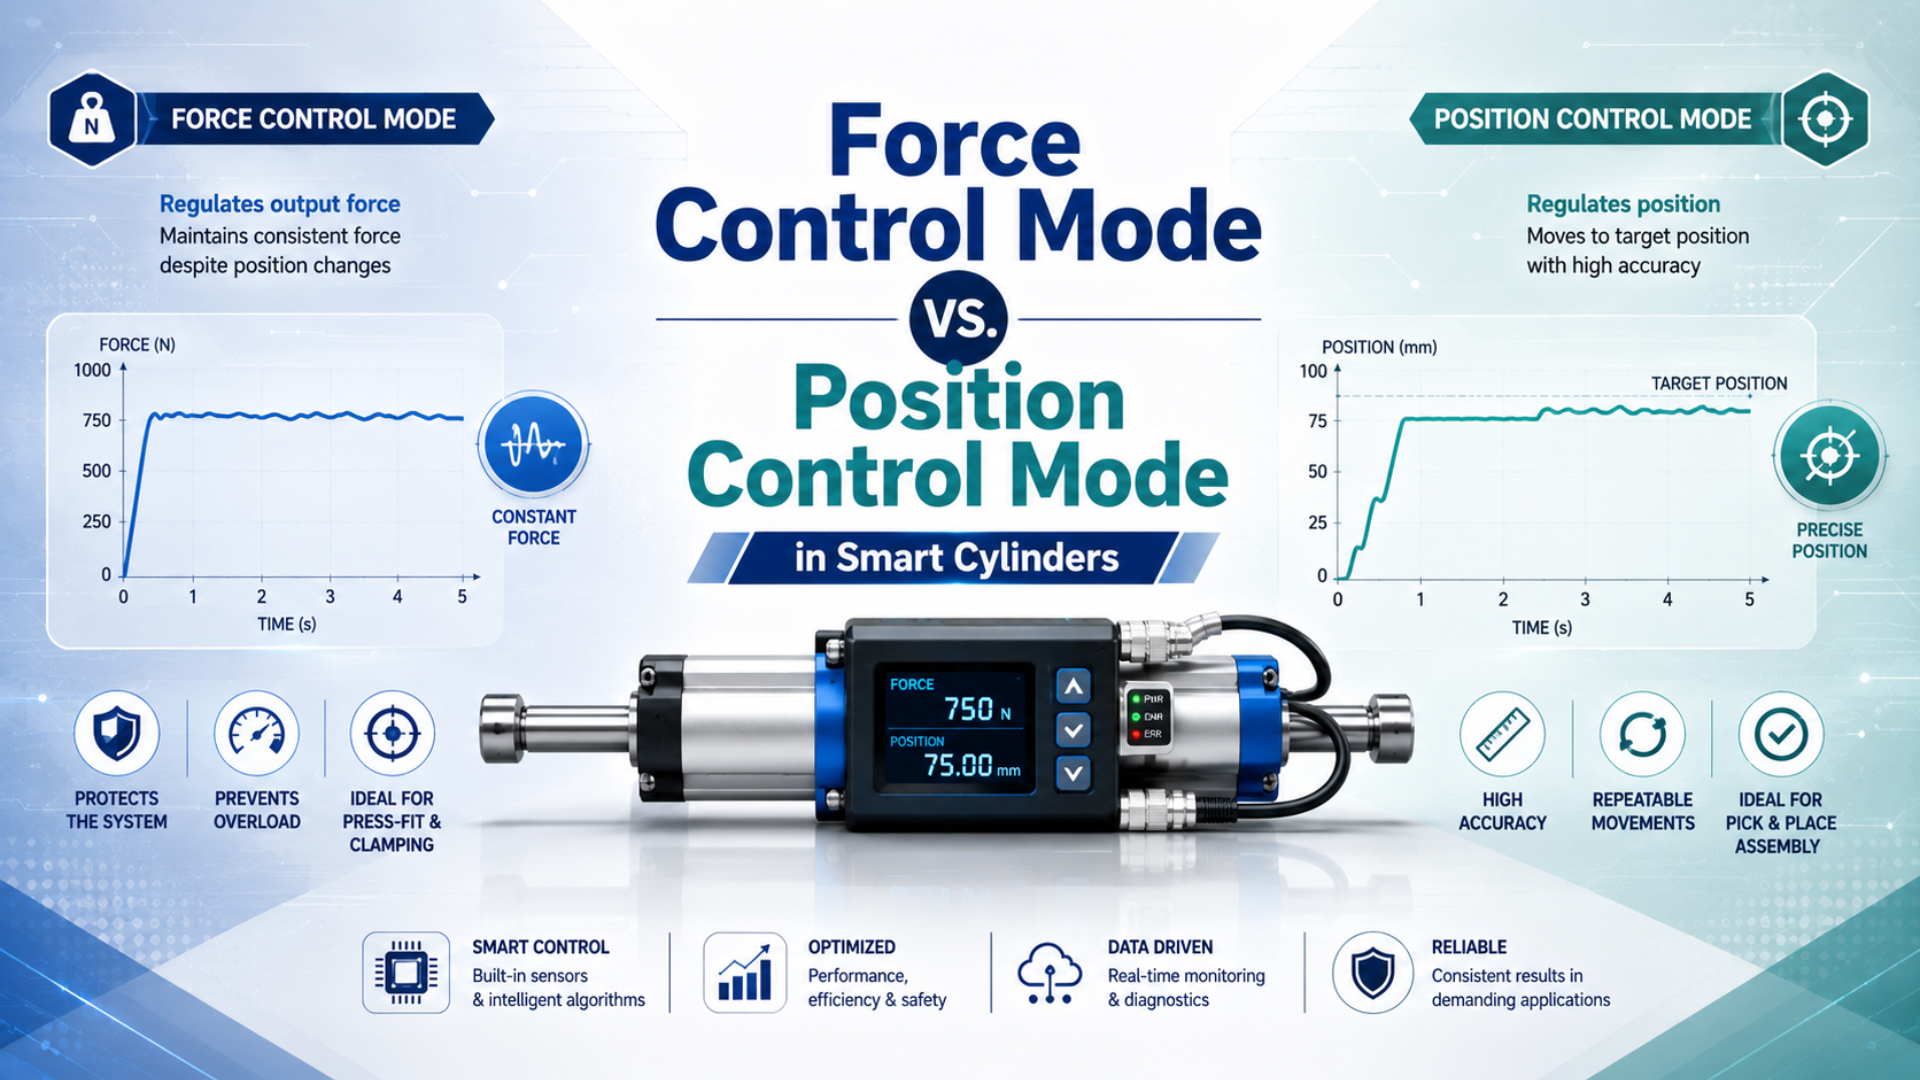
Wählen Sie die Positionsregelung, wenn die Maschine eine gemessene Position anfahren und halten muss. Wählen Sie die Kraftregelung, wenn der Prozess eine Last gegen ein Werkstück aufbauen und regeln muss. Sind beide Größen wichtig, verwenden Sie eine überwachte Abfolge: unter Positionsregelung annähern, Kontakt bestätigen, Kraft regeln und anschließend unter Positionsregelung zurückfahren.
Auf Systemebene geht es beim Vergleich von Kraftregelungsmodus und Positionsregelungsmodus bei intelligenten Zylindern letztlich darum, welche Messgröße den Regelkreis schließt. Der Kammerdruck kann als Grundlage für eine Kraftschätzung dienen; die Werkstückkraft misst er nicht direkt. Ebenso kann ein Positionsgeber einen Bewegungsregelkreis schließen, aber keine sichere Kontaktkraft gewährleisten. Als intelligenter Zylinder gilt hier eine servopneumatische Achse mit kontinuierlicher Rückführung, einem proportionalen Wegeventil und einer Achssteuerung – nicht ein Standardzylinder, der lediglich mit Endschaltern ausgestattet ist.
Das Wichtigste in Kürze
- Festo definiert ein servopneumatisches Positioniersystem anhand von 3 Kernelementen: Zylinder mit Wegmesssystem, proportionales Wegeventil und Positionsregler.
- Die Unsicherheit einer druckbasierten Kraftbestimmung umfasst nicht modellierte Reibung sowie Einflüsse des nachgelagerten Kraftflusses.
- Verwenden Sie den Positionsmodus für Verfahrbewegungen, eine direkte Kraftrückführung für kritische Kontaktkräfte und eine überwachte Umschaltung, wenn ein Zyklus beides erfordert.
Wodurch unterscheiden sich Kraft- und Positionsregelung?
Festo beschreibt ein servopneumatisches Positioniersystem als Zusammenspiel von 3 Elementen: einem Zylinder mit Wegmesssystem, einem proportionalen Wegeventil und einem Positionsregler. Dasselbe System kann eine Zielposition anfahren oder eine Sollkraft erzeugen; Rückführgröße und Abnahmetest bleiben jedoch unterschiedlich (servopneumatische Positioniersysteme von Festo, abgerufen 2026).
Die Positionsregelung minimiert den Positionsfehler:
Die Variable bezeichnet den Positionsfehler, die vorgegebene Position und die vom Wegmesssystem gemeldete Position. Alle drei Größen verwenden dieselbe Längeneinheit. Die Steuerung dosiert die Zu- und Abluft der Zylinderkammern, bis die gemessene Position die festgelegten Kriterien für „in Position“ erfüllt.
Die Kraftregelung minimiert den Kraftfehler:
In dieser Gleichung bezeichnet den Kraftfehler, die geforderte Kraft und entweder eine aus den Drücken abgeleitete Schätzung oder den Messwert eines direkten Kraftsensors. Diese beiden Rückführungsarten sind nicht austauschbar. Die Steuerung kann eine stabile geschätzte Kraft melden, obwohl sich die tatsächliche Last am Werkzeug aufgrund von Führungsreibung, Nachgiebigkeit der Vorrichtung oder Kontaktgeometrie ändert.
| Technische Fragestellung | Positionsregelung | Druckbasierte Kraftregelung | Direkte Kraftregelung |
|---|---|---|---|
| Geregelte Größe | Gemessene Achsposition | Berechnete Kolbenkraft | Gemessene Last im Kraftfluss |
| Primäre Sensoren | Kontinuierliches Wegmesssystem | Drucksensoren für beide Kammern sowie Positionsrückführung zur Überwachung | Kraftmessdose oder Kraftaufnehmer, üblicherweise mit Positionsrückführung |
| Geeigneter Einsatz | Verfahrbewegungen, Positionieren, Handhabung mit mehreren Positionen | Geregelte pneumatische Kraft, wenn Reibungsunsicherheit zulässig ist | Pressen, Prüfen oder Montieren mit vertraglich festgelegter Werkstückkraftgrenze |
| Wesentliche Blindstelle | Kontaktkraft | Reibung und Einflüsse des Kraftflusses | Position nach Nachgiebigkeit oder Bauteilverformung |
Informationen zu den Sensoroptionen für den Positionsregelkreis finden Sie im Leitfaden zu Technologien der Positionserfassung an Pneumatikzylindern. Ventilverhalten und Achsgenauigkeit werden außerdem im Leitfaden zur Positionsregelung mit Proportionalventilen getrennt betrachtet.
Was misst die jeweilige Rückführung tatsächlich?
Das Handbuch zum Festo CPX-CMAX trifft eine entscheidende Unterscheidung: Im Kraftbetrieb regelt das System die Druckkräfte in 2 Zylinderkammern; für eine direkte Regelung der Werkstückkraft wäre laut Handbuch ein Kraftsensor erforderlich. Außerdem wird die Reibung in Zylinder und Führung bei der berechneten Kraft nicht berücksichtigt (Steuerungshandbuch zum Festo CPX-CMAX, abgerufen 2026).
Eine aussagekräftige Regelungszeichnung muss den physikalischen Messpunkt zeigen. Sitzt der Sensor an einem Zylinderanschluss, misst er den Druck an diesem Anschluss. Sitzt er am Schlitten, misst er dessen Position. Befindet sich eine Kraftmessdose zwischen Antrieb und Werkzeug, erfasst sie die Last, die über genau diesen mechanischen Kraftpfad übertragen wird.
Diese Unterscheidung verhindert außerdem einen häufigen Spezifikationsfehler. Für einen proportionalen Druckregler können Linearität und Hysterese angegeben sein; diese Werte beschreiben jedoch den geregelten Druck an seinem Sensor. ISO 10094-1:2021 verpflichtet Anbieter, festgelegte Kenngrößen für elektropneumatische stetige Druckregelventile anzugeben; sie macht aus der Spezifikation eines Reglers keine Angabe zur Kraftgenauigkeit der Zylinderachse (ISO 10094-1:2021).
Druckbasierte Kraft ist nur eine Schätzung
Eine aus Drücken abgeleitete Kraft bleibt auch dann eine Schätzung, wenn beide Kammerdrücke gemessen werden. Der Algorithmus des Festo CPX-CMAX berücksichtigt zusätzlich Kolben- und Stangendurchmesser, Einbaulage, Grundlast und Nutzlast. Laut Handbuch verbleibt dennoch eine Unsicherheit in der Größenordnung der Haftreibung des Antriebs, weil die Reibung von Zylinder und Führung nicht modelliert wird (Steuerungshandbuch zum Festo CPX-CMAX, abgerufen 2026).
Für das Ausfahren eines doppeltwirkenden Zylinders mit einseitiger Kolbenstange beginnen Sie mit den beiden wirksamen Flächen:
ist die volle Kolbenfläche, die ringförmige stangenseitige Fläche, der Kolbendurchmesser und der Stangendurchmesser. Verwenden Sie Meter und Pascal, um ein Ergebnis in Newton zu erhalten, oder rechnen Sie mit einem durchgängig konsistenten technischen Einheitensystem.
Für eine horizontale Achse, die sich langsam in Ausfahrrichtung bewegt, lautet die quasistatische Schätzung:
und sind die Überdrücke in der kolben- beziehungsweise stangenseitigen Kammer. Der Term wirkt dem beginnenden Ausfahren entgegen, ist jedoch kein fester, genau bekannter Wert. Im Stillstand oder nahe einer Richtungsumkehr sollte die Reibung als richtungsabhängiges Unsicherheitsband behandelt werden.
Für eine dynamische Achse, die um den Winkel gegenüber der Horizontalen geneigt ist und deren positive Richtung als Ausfahren definiert ist, gilt folgende vorzeichenbehaftete Kräftebilanz:
Die gesamte bewegte Masse ist , die Beschleunigung entlang der positiven Ausfahrachse ist und die Erdbeschleunigung ist . Der Winkel ist positiv, wenn die Achse über die Horizontale ansteigt. Der Term ist der nichtnegative Betrag der Reibkraft, die dem positiven Ausfahren entgegenwirkt. Für das Einfahren muss die Bilanz mit vertauschten Druck-Flächen-Rollen und umgekehrter Reibungsrichtung neu formuliert werden. Eine Abluftdrosselung kann deshalb die nutzbare Kraft verringern, selbst wenn der Versorgungsdruck stabil erscheint.
Betrachten Sie einen horizontalen Zylinder mit 50 mm Kolbendurchmesser und 20 mm Stangendurchmesser beim quasistatischen Ausfahren. Bei 5,0 bar in der Kolbenkammer und 0,8 bar in der Stangenkammer beträgt die ideale Zweidruck-Schätzung vor Berücksichtigung der Reibung etwa 850 N. Die vereinfachte Formel ergibt etwa 982 N. Wird der stangenseitige Druck vernachlässigt, liegt das Ergebnis in diesem Fall rund 132 N beziehungsweise 15,5 % zu hoch. Diese Berechnung ist eine Grundlage für die Dimensionierung und keine Aussage über die Genauigkeit eines geschlossenen Regelkreises. Messen Sie während des tatsächlichen Vorgangs beide Kammerdrücke, prüfen Sie den Abluftgegendruck und setzen Sie eine Kraftmessdose ein, wenn die Kraft am Werkzeug das Abnahmekriterium des Prozesses ist. Der Leitfaden zur Krafterzeugung durch Druckdifferenz und der Leitfaden zum Gegendruck erläutern diese beiden Einflussgrößen ausführlicher.
Auswahlkriterien für den Positionsregelungsmodus
Die Positionsregelung eignet sich für programmierbare Verfahrwege, Positionieraufgaben und Anwendungen mit gemessenen Zielpositionen. Festo nennt für den CPX-CMAX 128 konfigurierbare Positionssätze und ermöglicht den unabhängigen Betrieb von bis zu 8 Modulen; diese modellspezifischen Angaben begründen jedoch keine allgemein gültige Achsgenauigkeit (Produktdokumentation zum Festo CPX-CMAX, abgerufen 2026).
Wählen Sie die Positionsregelung, wenn das akzeptierte Ergebnis eine gemessene Position, Bahn oder ein Bewegungsprofil ist. Typische Beispiele sind das Umstellen von Formatpositionen, das Ausrichten eines Schlittens an mehreren Stationen, das Nachfahren einer Sollbahn und das Zurückführen eines Werkzeugs in eine verifizierte sichere Position. Eine kontinuierliche Positionsrückführung ist unverzichtbar. Ein Reed-Schalter kann eine Endlage bestätigen, unterstützt jedoch keinen kontinuierlich korrigierten Positionsregelkreis innerhalb des Hubs. Spezifizieren Sie „Genauigkeit“ nicht als einzelne, isolierte Zahl. Legen Sie den Messbezug fest und prüfen Sie am fertigen Werkzeug, nicht nur am Zylinderschlitten. Erfassen Sie Sollposition, Istposition, Anfahrrichtung, Nutzlast, Geschwindigkeit, Versorgungsdruck, Schlauchlänge, Temperatur und Verweilzeit. Trennen Sie anschließend diese Begriffe:
- Auflösung ist die kleinste ausgegebene Schrittweite.
- Wiederholgenauigkeit ist die Streuung, wenn dieselbe Bewegung unter festgelegten Bedingungen wiederholt wird.
- Genauigkeit vergleicht das Messergebnis mit einer rückführbaren Referenz.
- Stillstandsstabilität beschreibt die Bewegung, während die Achse ihre Position halten soll.
- Ausregelzeit gibt an, wie lange die Achse benötigt, um in das Toleranzband einzutreten und darin zu verbleiben.
Was geschieht, wenn das Werkzeug vor Erreichen seiner Sollposition auf ein Hindernis trifft? Der Positionsfehler bleibt bestehen, sodass die Steuerung weiterhin eine Ventilstellgröße ausgeben kann. Ein Positionsregelkreis für Produktionsmaschinen benötigt daher Grenzwerte für Kraft, Druck, Stellgröße und Geschwindigkeit sowie eine Zeitüberwachung. Positionsregelung ersetzt keine Kontaktsicherheit.
Auswahlkriterien für den Kraftregelungsmodus
Der Kraftmodus gehört in einen überwachten Kontaktprozess und nicht in eine unkontrollierte Verfahrbewegung, die erst bei steigendem Druck endet. Das Handbuch zum CPX-CMAX behandelt Kraftsollwert, Krafttoleranz, Kraftrampe, Softwareendlagen, Geschwindigkeitsüberwachung und Hubüberwachung als getrennte Parameter. Dies bestätigt, dass Lastregelung und Bewegungsüberwachung zusammenwirken müssen (Steuerungshandbuch zum Festo CPX-CMAX, abgerufen 2026).
Wählen Sie die Kraftregelung, wenn Werkstückhöhe oder Nachgiebigkeit schwanken und die Prozessqualität von der Kontaktkraft abhängt. Einpressen, Spannen, Konturfolgen, Vorspannen und Kraft-Weg-Prüfungen können diesem Muster entsprechen. Entscheiden Sie zunächst, ob eine druckbasierte Kraftbestimmung ausreicht. Wenn Reibung, Werkzeugnachgiebigkeit oder die Gefahr einer Produktbeschädigung den zulässigen Fehler stark begrenzen, messen Sie die Kraft direkt im Kraftfluss. Auch die Kraftregelung benötigt eine Positionsüberwachung. Fehlt das erwartete Werkstück, kann sich ein Antrieb auf der Suche nach Gegenkraft weiterbewegen. Das Festo-Handbuch warnt, dass dabei hohe Geschwindigkeiten und ein ungebremstes Erreichen der Endlage auftreten können; deshalb stellt der Kraftmodus eine Überwachung der kritischen Geschwindigkeit und des kritischen Hubs bereit.
Verwenden Sie eine Kraftrampe statt eines sprunghaften Sollwerts, wenn Kontaktstöße eine Rolle spielen. Legen Sie außerdem den maximalen Weg nach der Kontakterkennung, den maximalen Druck in jeder Kammer, die maximale Ventilstellgröße, die Verweilzeit und die Reaktion auf einen Sensorbruch fest. Der Regelkreis ersetzt weder die mechanische Belastungsgrenze noch eine unabhängige Sicherheitsfunktion oder die Risikobeurteilung. Eine Druckregelung kann innerhalb der Architektur weiterhin sinnvoll sein. Sie kann einen reproduzierbaren Drucksollwert vorgeben oder die verfügbare Kraft begrenzen. Ein Proportional-Druckregelventil und ein Proportional-Durchflussregelventil regeln jedoch unterschiedliche Größen, und keines von beiden gewährleistet allein die Werkstückkraft.
Wie sollten Positions- und Kraftmodus aufeinander folgen?
Eine zuverlässige Abfolge von Position zu Kraft minimiert unkontrollierte Bewegungen, bevor die Kraftregelung einsetzt. Für einen besonders schnellen geregelten Kraftaufbau empfiehlt das Handbuch zum Festo CPX-CMAX, den Antrieb weniger als 1 mm vor der Pressposition zu positionieren. Dies ist ein modellspezifisches Verfahren und kein allgemein gültiger Umschaltabstand (Steuerungshandbuch zum Festo CPX-CMAX, abgerufen 2026).
Verwenden Sie einen Zustandsautomaten und keine ausschließlich zeitgesteuerte Modusumschaltung. Ein Timer kann ablaufen, obwohl das Werkstück fehlt, die Achse verspätet ist oder das Drucksignal abgedriftet ist. Jeder Übergang sollte gemessene Bedingungen voraussetzen und eine unabhängige Zeitüberwachung besitzen.
| Zustand | Erforderlicher Eintrittsnachweis | Aufzuzeichnende Daten | Fehlerbeispiel |
|---|---|---|---|
| Annäherung | Achse referenziert; Befehl innerhalb des sicheren Bereichs | Befehl, Position, Geschwindigkeit | Schleppfehler oder Zeitüberschreitung |
| Kontaktsuche | Innerhalb des validierten Annäherungsfensters | Position, beide Drücke, Kraftsignal | Weggrenze ohne Kontakt erreicht |
| Kraftrampe | Kontakt bestätigt und Sensoren plausibel | Kraftsollwert, Rückführung, Rampe, Ventilstellgröße | Kraftüberschwingung oder kein Kraftanstieg |
| Haltephase | Kraft innerhalb des Toleranzbands | Mittelwert, Spitze, Minimum, Dauer, Positionsdrift | Kraft verlässt das Toleranzband |
| Entlastung und Rückhub | Kraft unterhalb der Freigabeschwelle | Restkraft, Rückhubkurve, Endposition | Last bleibt eingeschlossen |
Die Modusumschaltung sollte nicht als allgemein gültige Millisekundenzahl spezifiziert werden. Der physikalische Übergang hängt von Steuerungslogik, Ventildynamik, Schlauchvolumen, Kammervolumen, Kontaktsteifigkeit, Nutzlast und Kraftrampe ab. Nehmen Sie die vollständige gemessene Abfolge ab.
Sicherheitsgrenzen und Abnahmetests
ISO 4414:2010 ist eine 38-seitige internationale Norm zu wesentlichen Gefährdungen pneumatischer Systeme bei Konstruktion, Installation, Einstellung, Betrieb und Instandhaltung. Ein normaler Positions- oder Kraftregelkreis bildet daher nur eine Ebene; die Maschine benötigt weiterhin einen definierten sicheren Zustand und risikobasierte Schutzmaßnahmen (ISO 4414:2010).
Legen Sie zunächst fest, was bei Ausfall der elektrischen Energie, Verlust der Druckluftversorgung, Ausfall des Wegmesssystems, Abweichungen zwischen Drucksensoren, Überlastung der Kraftmessdose, Schlauchbruch, Kommunikationsverlust zum Ventil und Not-Halt geschieht. Eine vertikale Last kann eine mechanisch ausreichend dimensionierte Bremse oder Klemmvorrichtung erfordern. Das Entlüften eines Kreises kann außerdem gespeicherte Energie freisetzen oder eine schwebende Masse absenken; „Luft ablassen“ ist daher keine allgemein sichere Reaktion. Bei der Inbetriebnahme müssen Messkurven und keine bloßen Eindrücke entstehen. Zeichnen Sie Sollposition, Istposition, kolbenseitigen Druck, stangenseitigen Druck, direkte Kraft, sofern vorhanden, Ventilstellgröße, Steuerungszustand, Grenzwertflags und Zeitstempel auf. Prüfen Sie bei minimaler und maximaler Nutzlast, niedrigem und hohem Versorgungsdruck, in beiden Anfahrrichtungen, an den relevanten Temperaturgrenzen und mit repräsentativen Schlauchlängen.
Verwenden Sie für jeden Modus getrennte Abnahmekriterien:
| Kennwert im Positionsmodus | Kennwert im Kraftmodus | Kennwert für Abfolge und Sicherheit |
|---|---|---|
| Genauigkeit am festgelegten Bezug | Kraftgenauigkeit an der festgelegten Kraftmessdose | Maximaler Weg nach Kontakterkennung |
| Wiederholgenauigkeit je Anfahrrichtung | Wiederholgenauigkeit über Werkstück- und Temperaturbereich | Maximale Kraft- oder Drucküberschwingung |
| Überschwingen und Ausregelzeit | Stabilität von Kraftrampe und Haltephase | Umschaltzeitüberwachung und Fehlerreaktion |
| Positionsdrift | Positionsdrift während der Krafthaltephase | Sichere Reaktion auf fehlendes Werkstück |
| Schleppfehler über das Bewegungsprofil | Differenz zwischen geschätzter und direkt gemessener Kraft | Wiederanlaufverhalten nach unterbrochenem Zyklus |
Ein einzelnes Komponentendatenblatt kann diese Tabelle nicht abdecken. In den Unterlagen zum CPX-CMAX werden für VPWP-Proportionalventile beispielsweise 350, 700, 1.400 und 2.000 L/min angegeben. Diese vier Nenndurchflussklassen unterstützen die Komponentenauswahl; das Verhalten der fertigen Achse hängt dennoch vom gesamten pneumatischen Volumen, den Drosselstellen, der Last und der Abstimmung ab.
Welcher Regelungsmodus passt zu Ihrer Anwendung?
Beim CPX-CMAX ordnet Bit B1 der Direktbetriebsart den Wert 0 für Position und 1 für Kraft zu. Das Handbuch definiert dennoch für jeden Zustand eigene Grenzen, Rampen und Überwachungsfunktionen. Ein einziges Softwarebit kann einen Modus auswählen, die beiden Regelungsziele aber nicht gleichsetzen (Steuerungshandbuch zum Festo CPX-CMAX, abgerufen 2026). Treffen Sie die Entscheidung anhand des Abnahmekriteriums des Prozesses:
| Hauptanforderung | Empfohlene Architektur | Wesentlicher Abnahmetest |
|---|---|---|
| Mehrere programmierte Positionen anfahren | Positionsregelung mit kontinuierlichem Wegmesssystem | Positionsfehler, Wiederholgenauigkeit, Ausregelverhalten und Fehlerreaktion unter Last |
| Näherungsweise pneumatische Kraft aufbringen | Kraftschätzung aus beiden Kammerdrücken mit überwachter Position | Berechnete Kraft über den Arbeitsbereich mit einer Referenz-Kraftmessdose vergleichen |
| Empfindliche oder regulierte Baugruppe schützen | Direkte Kraftregelung über Kraftmessdose mit Positionsüberwachung | Kraftüberschwingung, Stabilität der Haltephase, Weggrenze und Reaktion auf Sensorfehler |
| Schnell verfahren und anschließend pressen | Gestufte Positionsannäherung, überwachte Kontaktsuche, Kraftrampe und positionsgeregelter Rückhub | Vollständige zeitsynchrone Aufzeichnung von Position, Druck, Kraft und Zustand |
| Schwebende Last halten | Risikobeurteilte Bewegungsregelung mit geeigneter mechanischer Halteeinrichtung | Tests bei Strom- und Luftausfall sowie von Bremse, Wiederanlauf und eingeschlossener Energie |
Enthält die Angebotsanfrage lediglich „intelligenter Zylinder mit Kraft- und Positionsregelung“, ist sie unvollständig. Ergänzen Sie Regelgröße, Sensortyp und Einbauort, Verfahren zur Kraftschätzung, Nutzlast, Einbaulage, Hub, Geschwindigkeitsprofil, Verschlauchung, Druckbereich, zulässigen Fehler, sicheren Zustand und Abnahmeverfahren. Anhand dieser Angaben lässt sich entscheiden, ob das Projekt eine druckbasierte Schätzung, eine direkte Kraftrückführung oder eine andere Antriebstechnologie benötigt.
Häufig gestellte Fragen zu Regelungsmodi intelligenter Zylinder
Der CPX-CMAX bietet 2 wählbare Direktbetriebsarten – Position und Kraft –, seine interne Kraftrückführung wird jedoch aus den Drücken abgeleitet. Für die direkte Regelung der Werkstückkraft ist eine Steuerung oder eine übergeordnete äußere Regelschleife erforderlich, die das Signal einer externen Kraftmessdose verarbeiten kann. Die folgenden Fragen grenzen dieses Produktbeispiel von allgemein gültigen Anforderungen ab (Steuerungshandbuch zum Festo CPX-CMAX, abgerufen 2026).
Können Drucksensoren bei der Kraftregelung eine Kraftmessdose ersetzen?
Drucksensoren können die Kolbenkraft schätzen, wenn beide Kammerdrücke, die wirksamen Flächen, Nutzlast, Einbaulage und Reibungszuschlag bekannt sind. Sie messen die Kraft am Werkzeug nicht direkt. Hängt die Prozessabnahme von der tatsächlichen Werkstückkraft ab, installieren Sie einen kalibrierten Kraftsensor im maßgeblichen Kraftfluss und prüfen Sie Ausrichtung, Messbereich, Überlastfähigkeit und Messunsicherheit.
Kann eine Steuerung zwischen Positions- und Kraftregelung umschalten?
Ja, einige servopneumatische Steuerungen unterstützen beide Betriebsarten. Der Festo CPX-CMAX bietet beispielsweise Positions- und Kraftbefehle sowie eine Satzverkettung. Prüfen Sie vor der Auswahl die genauen Funktionen der Steuerung. Die Umschaltung sollte über einen überwachten Zustandsautomaten mit bestätigtem Kontakt, Kraft- und Weggrenzen, Zeitüberschreitungen und einer definierten Reaktion auf ein fehlendes Werkstück erfolgen.
Gewährleistet die Positionsregelung eine konstante Kontaktkraft?
Nein. Ein Positionsregelkreis korrigiert den Positionsfehler; deshalb kann sich die Kontaktkraft mit Werkstückhöhe, Steifigkeit, Reibung, Vorrichtungsdurchbiegung, Druck und Stellgrößengrenzen ändern. Schützen Sie den Prozess mit Kraft- oder Druckgrenzen. Ist die Toleranz der Kontaktkraft vertraglich festgelegt, messen Sie die Kraft direkt, statt sie aus Endposition oder Ventilansteuerung abzuleiten.
Wie lege ich den Umschaltpunkt vor dem Kontakt fest?
Leiten Sie ihn aus der gemessenen Schwankung der Werkstückhöhe, dem Anhalteweg, der Sensorunsicherheit, der Achswiederholgenauigkeit und dem zulässigen Weg für die Kontaktsuche ab. Festo nennt für ein Pressverfahren mit dem CPX-CMAX weniger als 1 mm; dieser Wert ist jedoch nicht allgemein gültig. Validieren Sie das Umschaltfenster bei ungünstigster Geschwindigkeit, Nutzlast, Versorgungsdruck, Werkzeugtoleranz und Werkstückbeschaffenheit.
Welche Abnahmetests sollten protokolliert werden?
Zeichnen Sie synchron Position, beide Kammerdrücke, die direkt gemessene Kraft, sofern verfügbar, Ventilstellgröße, Steuerungszustand und Fehlerflags auf. Führen Sie wiederholte Zyklen über den vorgesehenen Bereich von Nutzlast, Druck, Temperatur, Anfahrrichtung und Werkstückabweichung aus. Geben Sie die Positionsgenauigkeit getrennt von der Wiederholgenauigkeit und die Kraftgenauigkeit getrennt von der Linearität des Druckreglers oder der berechneten Kolbenkraft an.
Quellen und technische Referenzen
Technische Aussagen sind bei ihrer ersten Verwendung mit der jeweils einschlägigen ISO- oder Festo-Quelle verlinkt; modellspezifische Angaben dürfen nicht auf eine andere Steuerung übertragen werden, ohne deren aktuelle Dokumentation zu prüfen.