
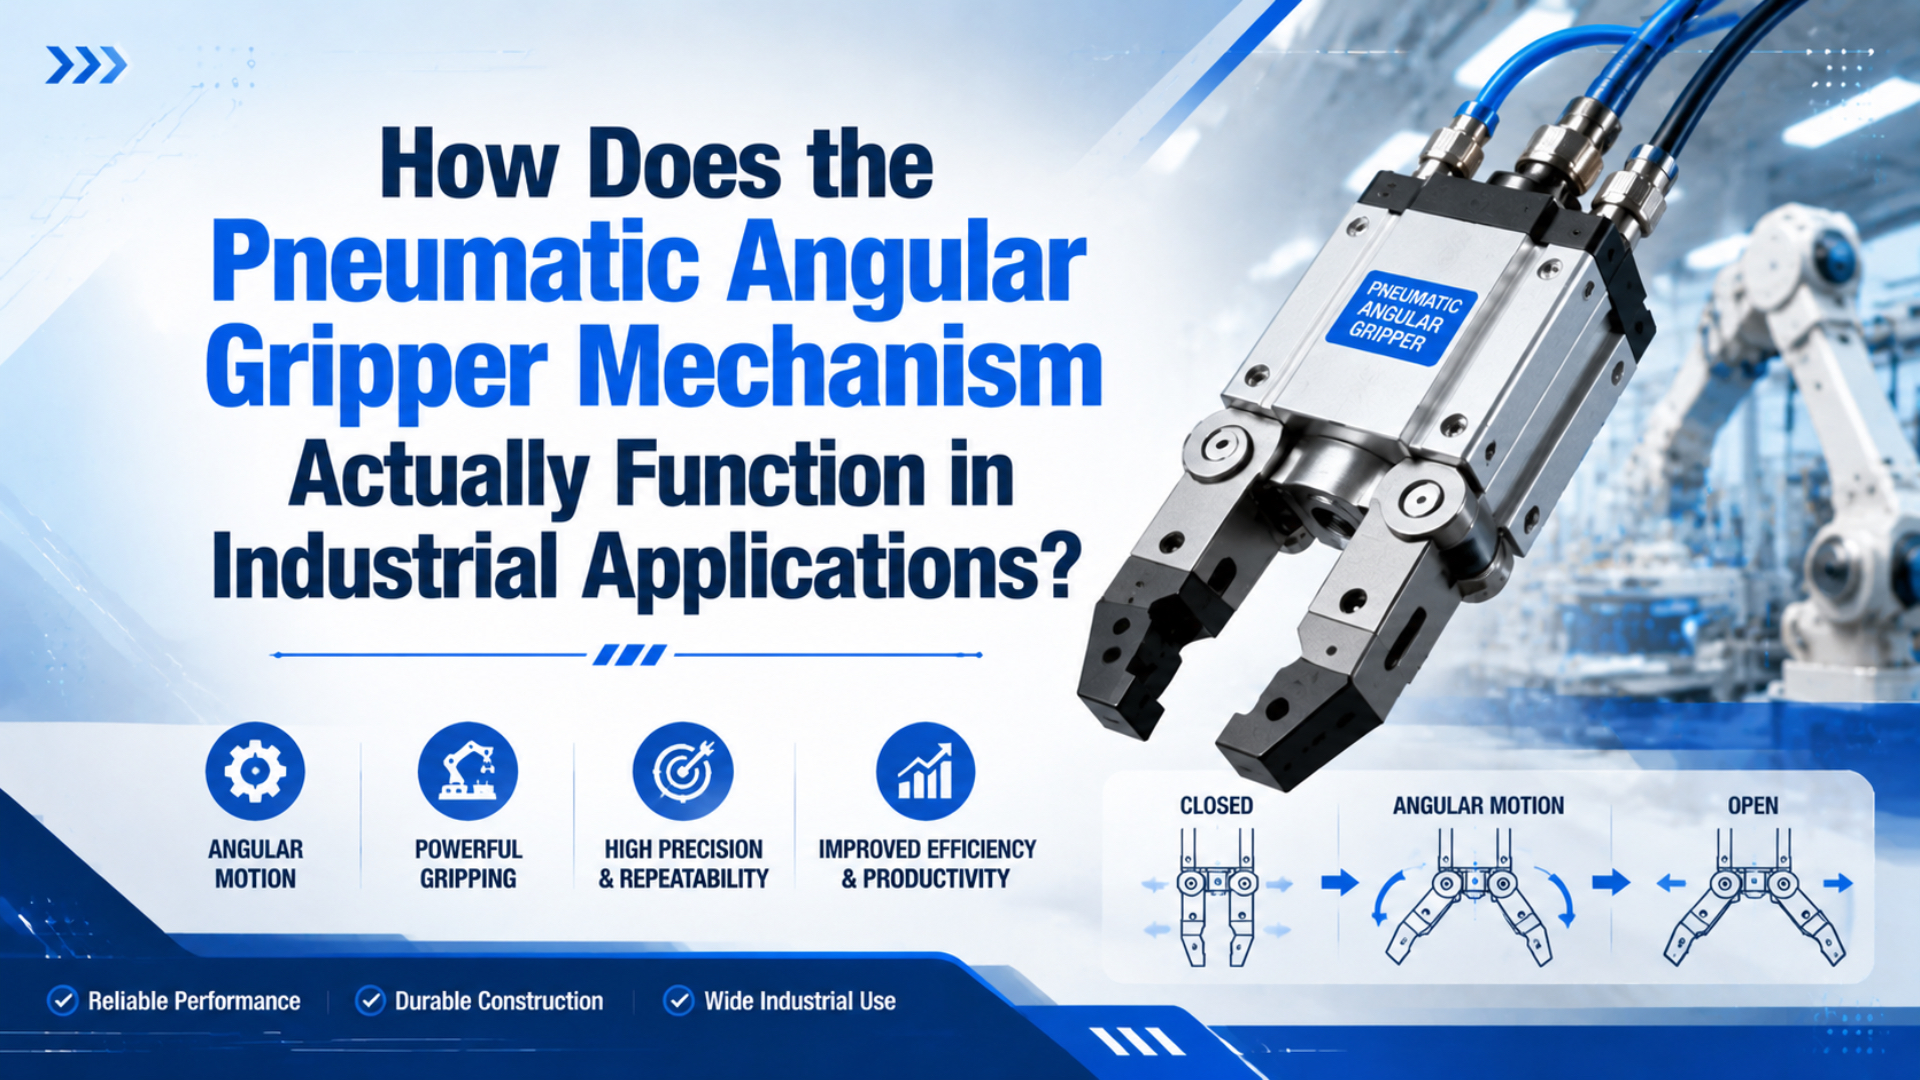
Ein pneumatischer Winkelgreifer ist ein mit Druckluft betriebenes Endeffektorsystem. Ein Kolben bewegt sich linear; eine Zahnstangen-Ritzel-, Hebel-, Kurven- oder Kniehebelmechanik überträgt diese Bewegung und dreht zwei synchronisierte Backen um feste Drehpunkte. Die angebauten Greiffinger bewegen sich deshalb auf Kreisbögen und nicht geradlinig. Dadurch können sich Kontaktradius, Fingerwinkel, Freiraum und die am Werkstück verfügbare Kraft während des Öffnens und Schließens verändern. Das Ventil bestimmt die Kolbenrichtung, die interne Mechanik dagegen die Backenbewegung. Die nutzbare Greifleistung muss daher aus den Kraft- oder Momentenkennlinien des gewählten Modells abgeleitet werden, nicht aus einem universellen Keilfaktor.
Wichtige Erkenntnisse
- Die Finger eines Winkelgreifers drehen sich auf einem Kreisbogen; sie bleiben über den Hub hinweg nicht parallel.
- SMC gibt für vier MHC2-Baugrößen bei 0,5 MPa ein effektives Greifmoment von 0,10 bis 1,36 N·m an.
- Prüfen Sie Kraft am tatsächlichen Kontaktradius, zulässige Fingerlasten, Umkehrspiel, Sensorik und den drucklosen Zustand jeweils separat.
Für die übergeordnete Typenauswahl können Sie diesen Mechanismusleitfaden mit der Übersicht zu pneumatischen Greifertypen und dem ausführlichen Vergleich von Parallel- und Winkelgreifern kombinieren. Dieser Artikel konzentriert sich darauf, was in einem Winkelgreifer geschieht und welche Folgen diese Bewegung an den Fingerspitzen hat.
Von der pneumatischen Kolbenbewegung zur Backendrehung
Ein Winkelgreifer kann die gesamte Umwandlung von Druckluft in Backenbewegung in einem kompakten Gehäuse ausführen. Der MHC2-Katalog von SMC nennt einen gesamten Öffnungs- und Schließbereich von 30° bis -10°. Die vier Standard-Bohrungsgrößen erzeugen bei 0,5 MPa ein effektives Greifmoment von 0,10 bis 1,36 N·m (SMC, abgerufen 2026).
Der Ablauf beginnt, wenn ein Wegeventil eine Kammer mit der Druckluftversorgung und die andere mit dem Auslass verbindet. Die Druckdifferenz wirkt auf die Kolbenfläche und erzeugt eine lineare Schubkraft. Bei einem doppeltwirkenden Greifer kehrt eine Ventilumschaltung die Kolbenbewegung um. Bei einer einfachwirkenden Ausführung treibt die Luft eine Richtung an, während eine Feder die Rücklaufrichtung vorgibt.
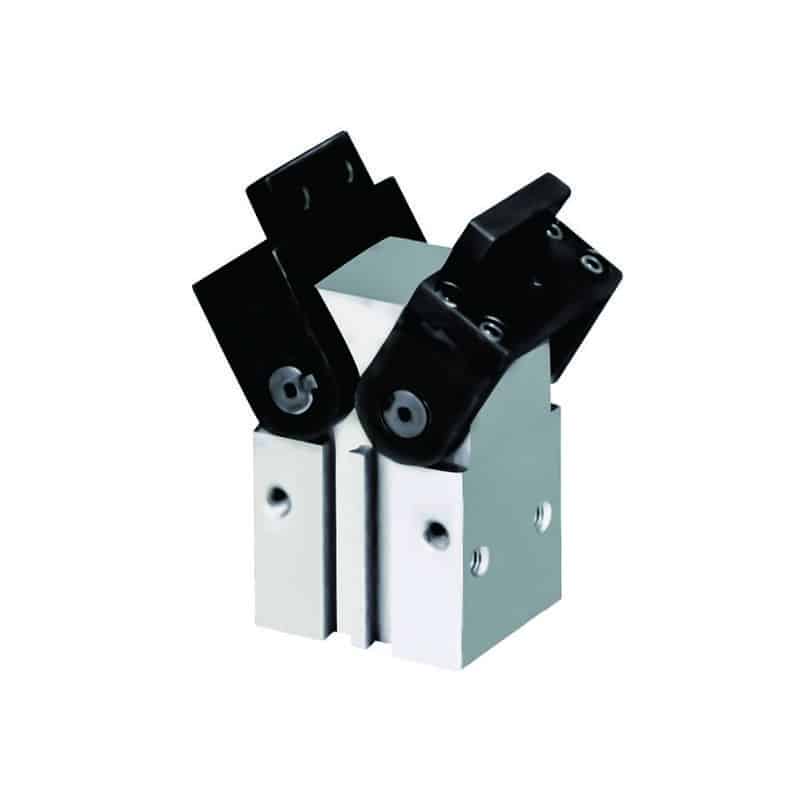
Der Kolben treibt anschließend die Übertragungsmechanik an. Zahnräder, Gelenkhebel, Kurvenflächen oder Kniehebel wandeln seine lineare Bewegung in eine Drehung an den beiden Backendrehpunkten um. Eine formschlüssige Anordnung synchronisiert die Grundbacken; gleicher Druck allein tut das nicht. An diesen Backen werden kundenspezifische Finger befestigt, die die tatsächlichen Kontaktpunkte festlegen.
Diese Unterscheidung ist bei der Fehlerdiagnose wichtig. Ein Ventil kann korrekt schalten, während ein Finger mit der Vorrichtung kollidiert. Ein Kolben kann seine Endlage erreichen, obwohl kein Werkstück vorhanden ist. Am Eingang ist die Kette pneumatisch, in der Mitte mechanisch und am Werkstück geometrisch.
Die geradlinige Alternative wird im Beitrag dazu erläutert, wie ein pneumatischer Parallelgreifer gegenüberliegende Backen synchronisiert.
Welche Mechanismen treiben Winkelbacken tatsächlich an?
Für Winkelgreifer gibt es keine universelle Übertragungsmechanik. Festo gibt für den HGWC eine Zahnstangen-Ritzel-Konstruktion an, während der GG1000 von Zimmer einen formschlüssig angetriebenen Hebelmechanismus zur Synchronisierung seiner Backen verwendet. SCHUNK nennt beim SGB 50 einen Hebelgetriebeantrieb mit Federrückstellung (Festo, 2016; Zimmer, abgerufen 2026; SCHUNK, abgerufen 2026).
Diese Mechanismen lösen dasselbe Umwandlungsproblem auf unterschiedliche Weise:
| Mechanismus | Bewegungsumwandlung | Konstruktive Folge |
|---|---|---|
| Zahnstange und Ritzel | Eine vom Kolben angetriebene Zahnstange dreht ein mit den Backen verbundenes Ritzel | Formschlüssige Winkelsynchronisierung; das Zahnflankenspiel trägt zum Umkehrspiel bei |
| Hebelgetriebe oder Gelenkmechanik | Die Kolbenkraft wirkt über schwenkbare Hebel oder Zahnräder | Kompakte Bauform; das Ausgangsmoment ändert sich mit der Gelenkgeometrie |
| Kurvenscheibe und Mitnehmer | Eine geformte Antriebsfläche bewegt einen mit jeder Backe verbundenen Mitnehmer | Das Profil bestimmt Weg und mechanische Übersetzung über den Hub |
| Kniehebel | Die Glieder nähern sich beim Schließen einer gestreckten Lage | Hohe Haltekraft nahe der vorgesehenen Endlage; das Löseverhalten ist modellspezifisch |
Der Produktname allein zeigt den vollständigen Kraftfluss nicht. Zwei Greifer können denselben Öffnungswinkel, aber unterschiedliche Kolbenanordnungen, Drehpunktabstände, Lagerungen, Federrichtungen oder Kraftkennlinien besitzen. Eine Explosionszeichnung und die Kraftdaten des Herstellers sind hilfreicher, als jedes Produkt pauschal einem „Kurven-“ oder „Keilmechanismus“ zuzuordnen.
Die beste Frage zum Mechanismus lautet nicht: „Welche Übertragung vervielfacht die Kraft am stärksten?“ Fragen Sie vielmehr, in welchem Bereich ein nutzbares Moment vorhanden ist, wie viel Spiel an der Fingerspitze auftritt und ob der Kontakt im Produktionsbetrieb innerhalb der veröffentlichten Kennlinie liegt. Eine theoretisch hohe mechanische Übersetzung außerhalb der vorgesehenen Backenposition hat kaum praktischen Wert.
Warum bewegt sich die Fingerspitze auf einem Kreisbogen?
Bei einer Winkelbewegung liegt jeder Punkt der Fingerspitze auf einer Kreisbahn um den Backendrehpunkt. Festo bietet HGWC-Varianten mit 30° oder 80° maximalem Öffnungswinkel an. Daher kann sich der überstrichene Raum selbst innerhalb einer Produktfamilie deutlich unterscheiden (Festo, 2016).
Liegt eine Fingerspitze im Abstand r vom Drehpunkt und dreht sie sich um den Winkel θ, lässt sich ihr Weg wie folgt zerlegen:
Änderung in x-Richtung = r x (Kosinus θ1 - Kosinus θ2)
Änderung in y-Richtung = r x (Sinus θ2 - Sinus θ1)
Bogenlänge           = r x |θ2 - θ1|, Winkel im Bogenmaß
Diese Gleichungen beschreiben die Bewegung, nicht die Greifkraft. Sie helfen zu beurteilen, ob der Finger eine Nestwand freigibt, ob seine Auflage über das Werkstück rollt und ob eine geöffnete Backe gegen eine Schutzeinrichtung stoßen kann. Bei gleichem Winkel verdoppelt sich mit dem Fingerradius auch die Bogenlänge.
Was geschieht beim Kontakt? Sofern die Auflagefläche dies nicht durch ihre Form ausgleicht, dreht sich ihre Orientierung mit der Backe. Eine flache Auflage kann zunächst eine Kante berühren und ihre Kontaktfläche beim weiteren Schließen vergrößern. Ein konturierter Finger kann stattdessen eine Schulter oder ein zylindrisches Merkmal formschlüssig erfassen. Winkelbacken zentrieren unregelmäßige Werkstücke nicht automatisch.
Erstellen Sie den überstrichenen Bewegungsraum in CAD mit der maximal zulässigen Fingerlänge, dem vollen Öffnungswinkel, den Fertigungstoleranzen und dem Montagefehler. Berücksichtigen Sie Schläuche, Sensorkabel, Befestigungselemente, benachbarte Werkzeuge und den Entnahmeweg des Werkstücks. Die Gehäusekontur allein reicht nicht aus.
Wie sind Greifmoment und Fingerkraft zu interpretieren?
Hersteller können Moment, Fingerkraft oder beides angeben. SCHUNK nennt für den SGB 50 unter den festgelegten Bedingungen beispielsweise ein Schließmoment von 4,95 N·m, eine Schließkraft von 825 N bei Fingerlänge null und eine maximale Fingerlänge von 50 mm (SCHUNK, abgerufen 2026).
Das Greifmoment ist die rotatorische Ausgangsgröße des Backensystems. In einer ersten geometrischen Näherung stehen Moment und Tangentialkraft in folgender Beziehung:
Tangentialkraft an einem Kontakt = zutreffendes Backenmoment / KontaktradiusVerwenden Sie diesen Ausdruck erst, wenn die Katalogdefinition eindeutig ist. SCHUNK definiert das Schließmoment des SGB als arithmetische Summe der Momente an den einzelnen Backen. Ein anderer Hersteller kann die wirksame Kraft je Finger an einem festgelegten Greifpunkt angeben. Wer ein Gesamtmoment für zwei Backen durch nur einen Radius teilt, ohne die Definition zu prüfen, kann die erwartete Kontaktkraft verdoppeln.
Schätzen Sie bei einem reibschlüssigen Griff zunächst die erforderliche Kraft je Backe, bevor Sie die Produktkennlinie prüfen:
Erforderliche Kraft je Backe = m x (g + a) x S / (μ x n)Dabei ist m die Werkstückmasse, a die Beschleunigung in einer möglichen Rutschrichtung, S der gewählte Sicherheitsfaktor, μ ein konservativer Reibungskoeffizient und n die Anzahl der lasttragenden Backen. Der Kraftrechner für pneumatische Greifer kann diese vorläufige Reibungsberechnung ausführen.
Angenommen, ein 1,5-kg-Werkstück beschleunigt mit 4 m/s² nach oben; zwei Backen greifen bei μ = 0,25 und S = 2. Die Schätzung ergibt 82,9 N je Backe. Das ist die erforderliche Kontaktkraft. Sie ist keine Freigabe, einen beliebigen Greifer auszuwählen, dessen Bohrung theoretisch 82,9 N erzeugen könnte. Bestätigen Sie die verfügbare Kraft bei tatsächlichem Druck, Backenwinkel, Kontaktradius und Fingerüberstand.
Kraftreserve und Backenlastreserve sind nicht dasselbe. Ein Greifer kann genügend Tangentialkraft gegen das Rutschen erzeugen, während ein versetzter Finger das zulässige Moment an der Grundbacke überschreitet. Prüfen Sie die Haltekraftberechnung sowie die zulässigen Belastungen Mx, My, Mz und die Axiallast unabhängig voneinander.
Warum beweist der Keilwinkel allein keine Selbsthemmung?
Der MHT2 von SMC wird ausdrücklich als Kniehebelgreifer beschrieben: Laut Hersteller liefert der Kniehebelmechanismus eine stabile Kraft und hält das Werkstück bei abgeschalteter Druckluft. Diese produktspezifische Eigenschaft lässt sich weder aus einem allgemeinen Keilwinkel ableiten noch auf jeden Winkelgreifer übertragen (SMC MHT2, abgerufen 2026).
Ideale Gleichungen der schiefen Ebene lassen Reibungsrichtung, Nachgiebigkeit der Glieder, Toleranzen, Verschleiß, Stoßbelastungen und den tatsächlichen Rücktriebspfad außer Acht. Sie können einen geometrischen Zielkonflikt veranschaulichen, bescheinigen einem Greifer aber keine Selbsthemmung. Selbst der Begriff „halten“ benötigt Kontext: Bleibt die Nennkraft erhalten, wird ein sofortiges Öffnen verhindert oder wird ein hängendes Werkstück nach Leckage und Vibration sicher getragen?
Ein federkraftschließender Greifer, ein Kniehebelmechanismus und ein vorgesteuertes Rückschlagventil lösen unterschiedliche Probleme. Die Feder speichert mechanische Energie. Der Kniehebel widersteht nahe einer vorgesehenen Position der Rückbewegung. Das Rückschlagventil sperrt pneumatischen Druck ein, der dennoch über Dichtungen, Verschraubungen, Schläuche oder das Ventil selbst abfallen kann.
Behandeln Sie das Verhalten bei Druckluftausfall als Sicherheitsfunktion der Maschine. Prüfen Sie das genaue Modell, die Fingergeometrie, die Nutzlastausrichtung, die Mittelstellung des Ventils, den Entlüftungsweg, den Restdruck, die Wiederanlaufsequenz und vorhersehbare Leckagen. ISO 4414 enthält allgemeine Sicherheitsanforderungen an Pneumatikanlagen; die vollständige Risikobeurteilung der Maschine muss jedoch entscheiden, ob Freigeben oder Festhalten des Werkstücks das geringere Risiko verursacht (ISO 4414, 2010).
Was ändert sich mit Fingerlänge und Backenwinkel?
Die Fingerlänge beeinflusst sowohl den Kontaktweg als auch die Belastung des Greifers. SCHUNK begrenzt die maximale Fingerlänge beim SGB 50 auf 50 mm und stellt die Greifkraft über der Fingerlänge dar; zugleich ändert sich die Schließmomentkennlinie mit dem Öffnungswinkel (SCHUNK, abgerufen 2026).
Längere Finger vergrößern den Kontaktradius. Bei gleichem Backenmoment sinkt die Tangentialkraft im Allgemeinen mit zunehmendem Radius. Der größere Überstand verstärkt außerdem die Biegemomente aus Werkstückgewicht, Beschleunigung, außermittigem Kontakt und Stößen. Gleichzeitig legt die Fingerspitze bei jedem Grad Backendrehung einen längeren Weg zurück.
Der Backenwinkel ändert die Richtung der Kontaktkraft relativ zum Werkstück. An einem flachen Werkstück kann die Auflage beim Schließen gleiten oder rollen. In einer geformten Tasche kann sich die Kraft in einen Positionier- und einen Klemmanteil aufteilen. Reibung, Fingersteifigkeit und Werkstücktoleranz bestimmen dann die Lastverteilung.
Benötigen Sie einen stärkeren Greifer oder einen besseren Finger? Ein formschlüssiger Finger, der eine Schulter erfasst, kann die Abhängigkeit von Reibung verringern, bringt jedoch Anforderungen an Abmessungen und Lösefreiraum mit sich. Eine größere weiche Auflage kann eine empfindliche Oberfläche schützen, ihre Nachgiebigkeit aber die Positioniergenauigkeit mindern. Die Fingerkonstruktion ist Teil des Mechanismus und kein Zubehör, das erst nach der Dimensionierung hinzukommt.
Prüfen Sie mindestens vier Positionen in CAD und in den Herstellerkennlinien: vollständig geöffnet, erster möglicher Kontakt, nominaler Produktionskontakt und vollständig ohne Werkstück geschlossen. Die Position ohne Werkstück ist wichtig, weil Sensoren „geschlossen“ melden können, obwohl nie ein Werkstück gegriffen wurde.
Wie wirken Sensoren, Federn und der drucklose Zustand zusammen?
Positionserfassung und Krafterhaltung sind getrennte Funktionen. Festo nennt für den HGWC eine Positionserfassung per Näherungssensor und eine Wiederholgenauigkeit von 0,05 mm oder besser. Der GG1000 von Zimmer verwendet einen Permanentmagneten zur Kolbenabfrage und kann einen Federspeicher zur Greifkraftsicherung enthalten (Festo, 2016; Zimmer, abgerufen 2026).
Ein am Gehäuse montierter Magnetsensor erfasst normalerweise die Kolben- oder Antriebsposition, nicht die Kontaktkraft. Ein Sensor „offen“ kann bestätigen, dass der Mechanismus in seinen Referenzbereich zurückgekehrt ist. Ein Sensor „geschlossen“ kann anzeigen, dass der Kolben einen Schaltpunkt passiert hat. Keines der beiden Signale beweist, dass das Werkstück vorhanden, korrekt eingesetzt oder mit ausreichender Kraft gehalten wird.
Kombinieren Sie zur Werkstückbestätigung die Signale entsprechend dem Risiko: zwei Backenpositionsfenster, einen externen Anwesenheitssensor, Drucküberwachung, eine Roboterpositionsprüfung oder ein spezielles Greiferkennungsgerät. Die Auswahl hängt von der Werkstückstreuung und den Folgen eines Fehlgriffs ab.
Auch die Federrichtung ist entscheidend. Ein stromlos offener, einfachwirkender Greifer gibt bei Druckabfall frei; eine stromlos geschlossene Anordnung übt Federkraft aus. Ein doppeltwirkendes Modell kann in der durch Reibung gehaltenen Position verbleiben, sich unter äußerer Last bewegen oder beim Abbau des eingeschlossenen Drucks öffnen. Leiten Sie den sicheren Zustand niemals allein aus „einfachwirkend“ oder „doppeltwirkend“ ab.
Der Schaltkreis muss festlegen, was bei Not-Halt, Spannungsabfall am Ventil, Schlauchbruch, langsamem Druckabfall, manueller Entlüftung und Wiederanlauf geschieht. Für die pneumatische Seite dieser Sequenz sollten Sie prüfen, wie ein Magnetventil Druckluft führt und wie ein Druckabfall die Antriebsleistung verändert.
Wie diagnostizieren Sie Umkehrspiel, Klemmen und ungleichmäßigen Kontakt?
Genauigkeitsbegriffe beschreiben unterschiedliche Fehler. Festo gibt für den HGWC eine Wiederholgenauigkeit von 0,05 mm oder besser, ein Backenspiel bis 0,1 mm, ein Winkelspiel der Backen bis 0,5° und eine Austauschbarkeit bis 0,2 mm an. Keine dieser Zahlen kann die anderen ersetzen (Festo, 2016).
Beginnen Sie beim Symptom und verfolgen Sie die Kette von der Luftversorgung bis zum Kontakt:
| Symptom | Erste Prüfungen | Einzugrenzender Bereich |
|---|---|---|
| Beide Backen bewegen sich in beide Richtungen langsam | Dynamischer Druck, Ventildurchfluss, Drosselrückschlagventile, Abluftdrosselung, Schlauchgröße | Luftversorgung oder Ventilkreis |
| Die Backen bewegen sich, aber das Werkstück rutscht | Druck beim Kontakt, Reibung der Auflage, Beschleunigung, Kontaktradius, Fingerdurchbiegung | Dimensionierung oder Fingergeometrie |
| Eine Backe scheint vorauszulaufen | Loser Finger, Kollision, Drehpunktspiel, Zahnrad- oder Gelenkspiel | Werkzeug oder Übertragungsmechanik |
| Bewegung ruckelt nahe einem Winkel | Äußere Behinderung, Verschmutzung, beschädigte Kontaktfläche, Seitenlast | Fingerbahn, Lager, Kurve oder Gelenk |
| Sensor schaltet ohne Werkstück | Schalterposition, Leer-Schließstellung, Sensorlogik | Erkennungsstrategie |
| Backen öffnen nach Absperren der Druckluft | Federrichtung, Leckage des eingeschlossenen Volumens, äußere Last, Haltefunktion | Schaltkreis und Sicherheitszustand |
Messen Sie den Druck während des Greiferzyklus und erneut beim Werkstückkontakt. Der statische Reglerdruck kann korrekt bleiben, während der Druck am Einsatzort bei gleichzeitigem Bedarf einbricht. Wenn beide Backen gemeinsam langsamer werden, prüfen Sie zuerst den gemeinsamen Luftweg, bevor Sie den mechanischen Antrieb zerlegen.
Verhält sich nur eine Seite anders, schalten Sie alle Energien sicher ab und prüfen zuerst beide kundenspezifischen Finger. Ein verbogener Finger, ein loser Befestiger, eine ungleichmäßige Auflage oder eine Kollision mit der Vorrichtung kann internes Spiel vortäuschen. Lange Finger machen ein kleines Drehpunktspiel am Kontaktpunkt deutlicher sichtbar.
Die Wartungsintervalle müssen dem Handbuch des ausgewählten Modells entnommen werden. SMC führt den genannten MHC2 als schmierstofffrei, während Zimmer für die GG1000-Serie bis zu 10 Millionen wartungsfreie Zyklen angibt (SMC, abgerufen 2026; Zimmer, abgerufen 2026). Keine der beiden Aussagen begründet einen universellen Nachschmierplan.
Eine sich ändernde Fingerspitzenposition bedeutet nicht automatisch schlechte Wiederholgenauigkeit. Sie kann die erwartete Verstärkung des Winkelspiels an einem großen Radius sein. Messen Sie an der Referenz der Grundbacke und am tatsächlichen Kontaktpunkt und vergleichen Sie jedes Ergebnis mit der passenden Katalogdefinition.
Häufig gestellte Fragen
Die Spezifikationen von Winkelgreifern unterscheiden sich so stark, dass Modelldaten Faustregeln ersetzen sollten. In den Beispielen dieses Leitfadens finden sich Öffnungsbereiche von 8°, 30° und 80°, während die Wiederholgenauigkeit je nach Modell und Herstellerdefinition zwischen 0,01 und 0,1 mm liegt (SMC, abgerufen 2026; Festo, 2016; SCHUNK, abgerufen 2026).
Zentrieren pneumatische Winkelgreifer unregelmäßige Werkstücke von selbst?
Nein. Die Backen drehen sich symmetrisch, wenn der Mechanismus sie formschlüssig synchronisiert. Das Werkstück zentriert sich aber nur, wenn Fingergeometrie, Kontaktflächen, Reibung und Bewegungsfreiheit der Vorrichtung einen zentrierenden Kraftfluss erzeugen. Unregelmäßige Werkstücke können zuerst einen Finger berühren oder sich verschieben, wenn sich der Auflagewinkel ändert. Prüfen Sie die Zentrierung mit den fertigen Fingern und den Produktionstoleranzen.
Bleibt die Greifkraft über den Öffnungswinkel konstant?
Nicht unbedingt. Gelenkgeometrie, Kurvenprofil, Druck, Reibung und Kontaktradius können nutzbare Kraft oder Moment über den Hub verändern. Manche Produkte sind auf nahezu konstante Ausgangswerte ausgelegt, andere veröffentlichen winkelabhängige Kennlinien. Lesen Sie die Herstellerkennlinie beim vorgesehenen Kontaktwinkel und bei der vorgesehenen Fingerlänge ab, statt überall mit nur einer Nennkraft zu rechnen.
Kann ein Winkelgreifer mit Keilmechanismus ein Werkstück nach Druckluftausfall halten?
Nur wenn der Hersteller für genau dieses Modell und diese Position eine geeignete Halte- oder Verriegelungsfunktion dokumentiert. Der Keilwinkel allein beweist keine sichere Haltewirkung. Ein Kniehebelgreifer wie der MHT2 von SMC ist ausdrücklich für das Halten nach Abschaltung der Druckluft ausgelegt. Nutzlast, Finger, Ventilzustand, Leckage, Vibration und die Risikobeurteilung der Maschine müssen dennoch geprüft werden.
Wie berechne ich die Kraft für einen Winkelgreifer?
Schätzen Sie zunächst die erforderliche Kontaktkraft aus Masse, Beschleunigung, Reibung, Backenzahl und einem begründeten Sicherheitsfaktor. Nutzen Sie anschließend die Greifmoment- oder Fingerkraftkennlinie des Herstellers bei tatsächlichem Druck, Backenwinkel und Kontaktradius. Prüfen Sie zuletzt zulässige Fingerlänge, Backenmomente, Flächenpressung, Werkstückverformung und den drucklosen Zustand.
Worin unterscheiden sich Wiederholgenauigkeit und Umkehrspiel?
Die Wiederholgenauigkeit beschreibt, wie genau der Mechanismus unter festgelegten Bedingungen in eine frühere Endlage zurückkehrt. Umkehrspiel ist der durch mechanisches Spiel verursachte Leerweg beim Wechsel von Belastung oder Bewegungsrichtung. Ein Greifer kann sich aus einer Anfahrrichtung sehr genau wiederholen und unter umkehrender Last dennoch eine sichtbare Fingerspitzenbewegung zeigen, besonders wenn lange Finger das Winkelspiel verstärken.
Quellen
Die sechs wichtigsten Referenzen unten decken vier unterschiedliche Mechanismen und drei dokumentierte Öffnungswinkel ab: 8°, 30° und 80°. Es handelt sich um Herstellerkataloge oder Normseiten. Modellnummern, Bedingungen und Definitionen sollten daher bei jeder übernommenen Spezifikation mitgeführt und nicht als allgemeine Grenzwerte für Winkelgreifer dargestellt werden (SMC, abgerufen 2026).
- SMC, „Winkelgreifer MHC2“, abgerufen 2026: https://www.smcworld.com/catalog/en/rotary_airchuck/MHC2-E/7-6-3-p0807-0815-MHC2_en/data/7-6-3-p0807-0815-MHC2_en.pdf
- SMC, „Kniehebelgreifer MHT2“, abgerufen 2026: https://www.smcworld.com/webcatalog/en-my/rotary-actuators-air-grippers/angular-type-air-grippers/MHT2-Z-E
- Festo, „Winkelgreifer HGWC“, 2016: https://ftp.festo.com/Public/PNEUMATIC/SOFTWARE_SERVICE/Documentation/2016/US/HGWC_ENUS.PDF
- SCHUNK, „Winkelgreifer SGB 50“, abgerufen 2026: https://schunk.com/us/en/gripping-systems/angular/radial-gripper/sgb/sgb-50/p/000000000000305201
- Zimmer Group, „2-Backen-Winkelgreifer der Serie GG1000“, abgerufen 2026: https://www.zimmer-group.com/en/products/components/handling-technology/2-jaw-angular-grippers/series-gg1000
- ISO, „ISO 4414:2010 Fluidtechnik — Allgemeine Regeln und sicherheitstechnische Anforderungen an Pneumatikanlagen und deren Bauteile“, 2010: https://www.iso.org/standard/44790.html