

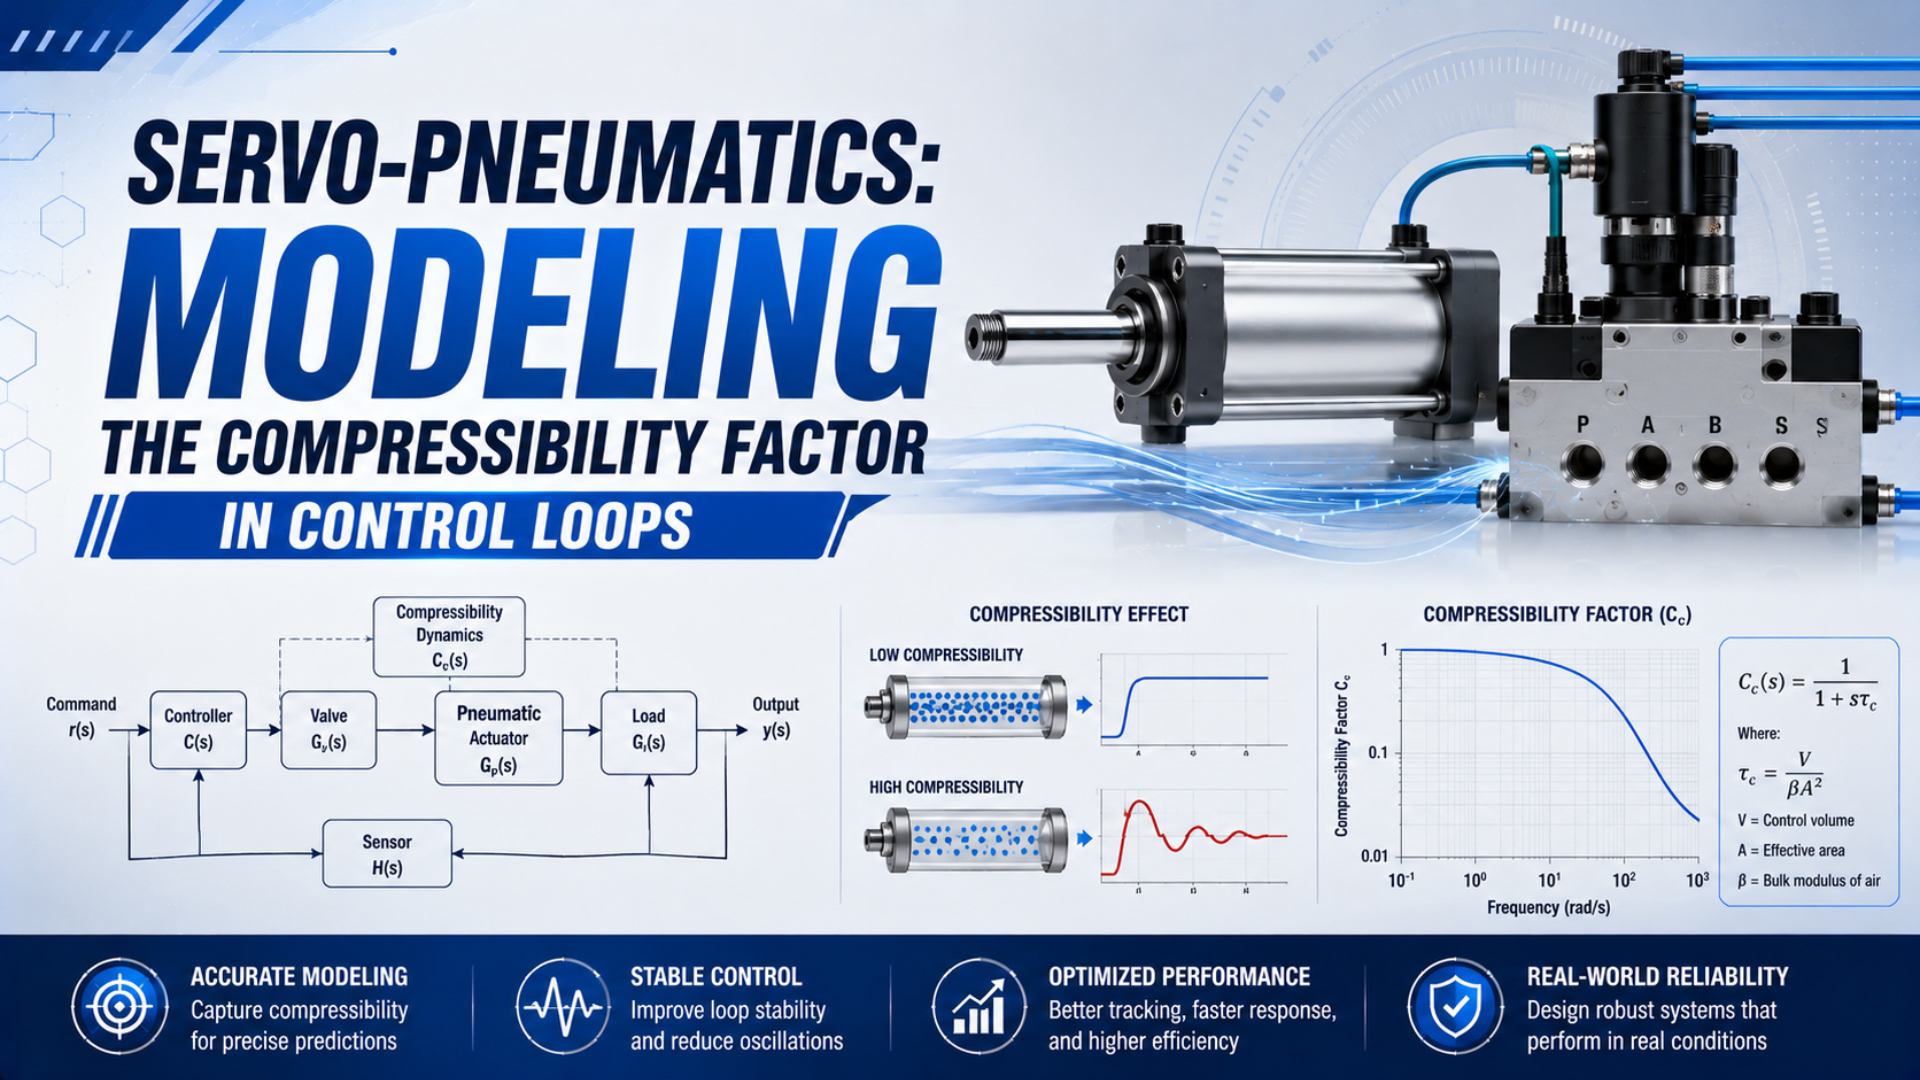
El modelado de la compresibilidad servoneumática no trata la «compresibilidad» como una única constante ajustable. Separa la ecuación de estado del gas, la hipótesis del proceso térmico, los dos volúmenes variables de las cámaras, el flujo másico de la válvula, la fuerza del pistón, la fricción y la masa en movimiento. El resultado es una planta no lineal que puede identificarse y validarse antes de confiar en un controlador.
Esta distinción importa porque un sistema de posicionamiento servoneumático contiene al menos tres elementos funcionales: un actuador con realimentación de desplazamiento, una válvula direccional proporcional y un controlador de posición (Festo, consultado el 23-07-2026). Una fórmula del cilindro por sí sola no puede predecir el comportamiento de ese lazo completo.
Conclusiones clave
- Modele al menos cuatro estados principales: posición, velocidad y las dos presiones absolutas de las cámaras.
- Utilice datos de ISO 6358 o mapas medidos de la válvula en lugar del tamaño del puerto como modelo de caudal.
- Linealice en puntos de funcionamiento definidos y después valide conjuntamente la presión y el movimiento antes de programar las ganancias del controlador.
¿Qué significa realmente el factor de compresibilidad?
NIST define el factor de compresibilidad adimensional como la corrección de la no idealidad del aire en una ecuación de gas real, no como la rigidez del cilindro ni como una ganancia del controlador (NIST, consultado el 23-07-2026). Por tanto, tres magnitudes distintas deben mantenerse separadas en un modelo servoneumático: , el exponente del proceso y la rigidez mecánica del muelle neumático.
Para un modelo de gas real basado en la masa, escriba:
Las unidades y los estados de referencia importan.
Aquí, es la presión absoluta en pascales, es el volumen de gas en metros cúbicos, es la masa de aire en kilogramos, es la constante específica del gas para el aire, y es la temperatura absoluta en kelvin. Establecer da la aproximación de gas ideal. Que esta aproximación sea adecuada depende de la precisión requerida del modelo y del rango de presión, temperatura y humedad. El factor de compresibilidad es la corrección de gas real descrita arriba. El exponente politrópico representa la trayectoria térmica supuesta durante la compresión o expansión. Responde a otra pregunta:
El exponente representa el comportamiento de transferencia de calor supuesto durante el evento modelado, mientras que es constante para ese proceso idealizado. No es intercambiable con . Un movimiento rápido puede aproximarse a una hipótesis adiabática; un evento lento con un intercambio de calor considerable puede comportarse de forma más cercana a la isotérmica. El valor seleccionado debe documentarse y comprobarse frente a la presión medida.
La rigidez neumática es un resultado local de fuerza frente a desplazamiento. Para dos cámaras atrapadas, una aproximación útil de pequeña señal es:
Las presiones de las cámaras y deben ser absolutas. Las áreas y son las áreas efectivas del pistón, y los volúmenes y incluyen puertos, racores, tubos y cavidades del lado de la válvula atrapadas por el estado de válvula correspondiente. Esta ecuación describe un punto de funcionamiento, no la dinámica completa del eje en movimiento. Para conocer el significado físico de este término de rigidez y su variación a lo largo de la carrera, consulte la guía independiente sobre compresibilidad del aire en el control de cilindros. El presente artículo comienza donde termina esa explicación: construir un modelo de control que pueda predecir la presión y el movimiento medidos.
¿Cuál es el modelo mínimo de planta no lineal?
Richer y Hurmuzlu validaron un modelo detallado de actuador neumático con dos tipos de cilindro y varias longitudes de tubos de conexión, teniendo en cuenta el caudal no lineal de la válvula, la compresibilidad de las cámaras, las fugas, el volumen inactivo y los efectos de las líneas neumáticas (ASME, 2000). Un primer modelo práctico puede ser más pequeño, pero no puede omitir las dos presiones de las cámaras.
Ambos estados de presión son esenciales.
Elija un vector de estado que haga visible la energía neumática almacenada:
La posición es , la velocidad es , y y son las presiones absolutas de las cámaras. Añada la posición del carrete de la válvula, estados de las líneas, estados de temperatura o estados de fricción solo cuando las mediciones demuestren que el modelo de cuatro estados no puede reproducir el comportamiento requerido.
Los dos volúmenes de las cámaras cambian en direcciones opuestas:
y son los volúmenes efectivos de los extremos en el origen de posición seleccionado, incluidos la holgura y el volumen muerto conectado. es la carrera utilizable. Las convenciones de signo pueden invertirse, pero deben mantenerse coherentes en las ecuaciones de volumen, presión, fuerza y sensores.
En un modelo simplificado de gas ideal, temperatura concentrada y proceso politrópico, cada cámara puede representarse mediante:
es el flujo másico neto con signo que entra en la cámara . Esta ecuación es una elección de modelado, no una ley universal para todo transitorio. Si la transferencia de calor, las fugas o el cambio de temperatura crean un error residual inaceptable, el modelo energético debe ampliarse en lugar de ocultar la discrepancia dentro de una ganancia del controlador.
La ecuación de la fuerza neumática y de la carga en movimiento es:
es la masa móvil reflejada. Los términos restantes representan la fricción de las juntas y las guías, la carga aplicada, la gravedad cuando corresponde y las fuerzas del mecanismo. Los cilindros sin vástago pueden tener áreas de presión nominales iguales, pero la fricción del carro, las bandas de sellado, las guías y la mecánica externa siguen haciendo diferentes las dos direcciones de movimiento.
Según nuestra experiencia, el orden del modelo debe seguir el error observable. Comience con cuatro estados y mapas medidos de la válvula. Añada un estado solo cuando un residual repetido tenga una explicación física, como el retardo de la válvula, el llenado de las líneas, el desfase térmico o la fricción dinámica. Un modelo mayor con parámetros no identificados puede ajustarse a los datos de puesta en servicio y, aun así, predecir peor las nuevas cargas.
¿Cómo debe representarse el flujo másico de la válvula?
ISO 6358-1 define un método de ensayo en estado estacionario para componentes de fluidos compresibles con vías de caudal fijas o variables, pero excluye cilindros, acumuladores, reguladores con realimentación interna y componentes con coeficientes inestables (ISO, confirmado en 2026). Utilice sus datos de válvula dentro del modelo de planta sin tratar la norma como un ensayo dinámico de cilindro.
Represente cada vía de dosificación como una función con signo:
La orden de la válvula es , la presión absoluta aguas arriba es , la presión absoluta aguas abajo es , y la temperatura aguas arriba es . La función debe distinguir el caudal de alimentación a la cámara del caudal de la cámara al escape, incluidas las regiones estrangulada y subsónica. Un único valor nominal de caudal no define esta superficie.
Las entradas preferidas, en orden descendente, son:
- Un mapa medido de orden-presión-caudal para la válvula exacta y su electrónica de accionamiento.
- Curvas del fabricante con las condiciones declaradas de alimentación, presión aguas abajo, temperatura y orden.
- Datos de conductancia sónica y relación de presión crítica de ISO 6358 para un modelo compatible.
- Un modelo de coeficiente de descarga cuya geometría e hipótesis hayan sido validadas.
El tamaño del puerto no es un modelo de caudal.
Tampoco lo es un valor de caudal de catálogo medido con una convención de presión no declarada. Si el controlador funciona cerca de la zona muerta o la saturación de la válvula, identifique explícitamente esas regiones. De lo contrario, el modelo de presión puede parecer correcto mientras la entrada de control es errónea. Los tubos entre la válvula y el cilindro también pertenecen al límite del modelo. Las líneas cortas reducen el volumen controlado, mientras que un diámetro interior pequeño puede restringir el flujo másico. La guía de selección de válvulas proporcionales aborda el dimensionamiento del hardware; este modelo debe utilizar la característica real de la válvula seleccionada en lugar de una constante genérica de «válvula servoproporcional».
Linealización alrededor de un punto de funcionamiento definido
Un estudio servoneumático de 2004 desarrolló dos estructuras de modelo local, una de caja negra y otra de caja gris con información de diferencia de presión y fricción, y después programó controladores con realimentación de estado en distintas regiones de funcionamiento (Práctica de ingeniería de control, 2004). La lección no es una fórmula universal de ganancia: todo modelo lineal pertenece a un equilibrio y una variable de programación declarados.
Local significa local.
Escriba la planta no lineal como y elija un punto de funcionamiento que satisfaga las condiciones de equilibrio. El modelo de perturbación local es:
Las matrices son jacobianos evaluados en el punto de funcionamiento elegido. Registre la posición del pistón, la carga útil, la presión de alimentación, las presiones de las cámaras, el sesgo de la válvula, la hipótesis de temperatura y la dirección de movimiento con cada conjunto de datos. Una función de transferencia sin punto de funcionamiento está incompleta porque los volúmenes de las cámaras y las relaciones de presión de la válvula cambian a medida que se desplaza el eje.
La estimación de rigidez del aire puede ayudar a interpretar un par de polos:
es una frecuencia natural local no amortiguada en radianes por segundo. No es automáticamente el ancho de banda del lazo cerrado. La dinámica de la válvula, la amortiguación, el retardo, los filtros de realimentación, la saturación, la fricción y las estructuras no modeladas pueden desplazar la respuesta medida. Utilice la guía de cálculo de la frecuencia natural cuando la resonancia, y no la síntesis del controlador, sea la cuestión principal.
Una programación de ganancias debe interpolar controladores verificados, no escalar una ganancia proporcional según el volumen de la cámara. Compruebe cada planta programada y las transiciones entre ellas. La posición puede ser una variable de programación, pero la carga útil, la presión, la dirección y la región de funcionamiento de la válvula pueden ser igual de importantes si cambian durante la producción.
¿Qué parámetros deben identificarse en la máquina?
Una metodología experimental de 2017 constató que identificar el volumen muerto mejoraba la concordancia del modelo para tres salidas medidas: presión de la cámara, velocidad del pistón y posición del pistón (Práctica y teoría del modelado de simulación, 2017). Ese resultado convierte el volumen muerto en un parámetro medido, no en un valor conveniente que se ajusta hasta que una traza de posición parece correcta.
Separe los parámetros según cómo pueden obtenerse:
| Grupo de parámetros | Fuente inicial | Ensayo de identificación | Señal de validación |
|---|---|---|---|
| Diámetro interior, áreas efectivas, carrera | Plano y ficha de datos | Comprobación dimensional | Posiciones finales y equilibrio de fuerzas |
| Volúmenes muertos de las cámaras y conectados | CAD y cálculo del volumen de los tubos | Ensayo aislado de presión-volumen | Trazas de presión de ambas cámaras |
| Superficie de caudal de la válvula | Datos del fabricante | Mapeo controlado de presión-caudal | Aumento de presión y caída en el escape |
| Zona muerta y retardo de la válvula | Electrónica y ficha de datos de la válvula | Barridos y escalones de orden pequeños | Inicio desde la orden hasta la presión |
| Masa móvil y carga externa | Cálculo de la masa y el mecanismo | Ensayo de movimiento con carga conocida | Residual de aceleración y fuerza |
| Fricción | Datos iniciales de juntas y guías | Ensayos bidireccionales de baja velocidad y despegue | Residual de presión-fuerza frente a velocidad |
| Fugas | Límites de los componentes | Ensayo aislado de mantenimiento de presión | Caída de presión con volumen fijo |
| Comportamiento térmico | Modelo de proceso supuesto | Ciclos lentos y rápidos repetidos | Residual de presión frente a permanencia y temperatura |
No identifique todos los parámetros a partir de un único escalón de posición. Varias combinaciones de parámetros pueden producir un movimiento similar y, sin embargo, predecir incorrectamente las presiones de las cámaras. Utilice ensayos independientes siempre que sea posible y reserve después otro conjunto de datos para la validación. Si los mismos datos ajustan y demuestran el modelo, el sobreajuste puede pasar inadvertido. La base temporal de la medición también importa. Registre de forma sincronizada la orden de la válvula, la realimentación de la válvula si está disponible, la presión de alimentación en la válvula, las presiones de ambos puertos del cilindro, la posición, la carga útil y las marcas de tiempo. Un manómetro estático del regulador no puede mostrar un colapso de presión durante la aceleración; la guía sobre fluctuaciones de la presión del aire explica ese ensayo del lado de alimentación. La posición por sí sola no puede separar la restricción de caudal de la fricción de despegue.
¿Cómo cambia el modelo el diseño del controlador?
Festo describe tres elementos necesarios en un sistema de posicionamiento servoneumático, mientras que el estudio de programación de ganancias de 2004 utilizó modelos locales más realimentación de estado en lugar de un multiplicador PID universal (Festo, consultado el 23-07-2026; Schulte y Hahn, 2004). La elección del controlador debe seguir la variación medida de la planta y la realimentación disponible.
| Comportamiento observado de la planta | Arquitectura inicial razonable | Prueba requerida |
|---|---|---|
| Una región de funcionamiento, no linealidad leve | Controlador de posición o de estado con ganancia fija | Estabilidad y asentamiento con la carga y presión normales |
| Dinámica repetible dependiente de la posición | Controlador con programación de ganancias | Estabilidad en cada planta local y durante la interpolación |
| Error de seguimiento dominado por una fuerza de trayectoria conocida | Prealimentación basada en modelo más realimentación | Mapa inverso de la válvula, gestión de la saturación, sensibilidad a la carga útil |
| La dinámica de presión de las cámaras limita el rechazo de perturbaciones | Realimentación de presión dentro del lazo de movimiento | Ancho de banda del sensor, ruido, separación de lazos, comportamiento ante fallos |
| Incertidumbre alta o fricción/carga variables | Estrategia adaptativa, consciente de la incertidumbre o no lineal | Parámetros acotados, justificación de estabilidad, ensayos del peor caso |
La prealimentación comienza con el equilibrio de fuerzas, no con una ecuación directa de orden de válvula. La fuerza de presión deseada puede estimarse como:
El par requerido de presiones de las cámaras debe respetar después la presión de alimentación, la presión de escape, la dirección de la fuerza y los límites de presión. Convertir esos objetivos de presión en una orden de válvula requiere el modelo inverso de caudal de la válvula y el estado de las cámaras. Dividir la fuerza por la diferencia de presión y el área no produce una orden de válvula adimensional.
No copie la frecuencia de muestreo de otra máquina. Seleccione el periodo del controlador a partir de la dinámica medida de la válvula, la presión, el sensor, el cálculo y la mecánica, y conserve margen para el filtrado y el retardo. La secuencia segura de puesta en servicio es: límites conservadores, polaridad de señales verificada, caracterización en lazo abierto, un lazo cerrado cada vez y, por último, todo el rango de carga útil y alimentación.
Para una visión más amplia del hardware y la puesta en servicio, consulte la guía de posicionamiento neumático servocontrolado. Mantenga separada su tarea de selección de componentes de la tarea de estimación de parámetros descrita aquí.
Un flujo de validación que revela el modelo incorrecto
El modelo ASME validado comparó predicciones en dos tipos de cilindro y distintas longitudes de tubo, no solo en el conjunto de datos utilizado para la identificación (Richer y Hurmuzlu, 2000). Del mismo modo, su prueba de aceptación debe incluir condiciones que se excluyeron del ajuste: otra posición, carga útil, dirección, presión, trayectoria o configuración de tubos.
Ejecute la validación por capas:
- Geometría y fuerza estáticas: confirme áreas, volúmenes, convenciones de signo, gravedad y presiones de equilibrio.
- Ensayos de válvula y cámaras: compare el aumento y la caída de presión, la zona muerta y el retardo medidos y previstos con volumen fijo cuando sea práctico.
- Movimiento a baja velocidad: revele la fricción de despegue, la histéresis, el arrastre de las guías y los residuales dependientes de la dirección.
- Trayectorias dinámicas: compare la orden, ambas presiones, la posición, la velocidad y la aceleración en condiciones de funcionamiento excluidas.
- Ensayos en lazo cerrado: verifique el asentamiento, la sobreoscilación, el error estacionario, la saturación, la respuesta a perturbaciones y el comportamiento del estado seguro en el punto de referencia del proceso.
Los residuales son evidencias.
Inspeccione la forma del residual, no solo un error medio. Un residual de presión que crece durante la permanencia sugiere un desajuste térmico o una fuga. Un residual de movimiento que cambia de signo con la dirección apunta al modelado de la fricción o la carga. Un retardo compartido por ambas trazas de presión puede pertenecer a la válvula o a la cadena de adquisición. Un error de posición de alta frecuencia con presiones limpias puede indicar una dinámica del sensor o de la mecánica que queda fuera del modelo neumático.
La validación debe responder a una pregunta de decisión: ¿el modelo es suficientemente preciso para seleccionar componentes, prealimentar, programar ganancias, detectar fallos o realizar una supervisión relacionada con la seguridad? Esos usos requieren límites de error diferentes. Un modelo que estima el tiempo de carrera aún puede ser inadecuado para la realimentación del estado de presión, y un buen modelo nominal no demuestra el comportamiento tras un fallo del sensor, la válvula o la alimentación.
Antes de liberar el producto, defina cómo se aísla la energía neumática almacenada, cómo se sostienen las cargas verticales o suspendidas, qué ocurre tras la pérdida de la orden o la realimentación y cómo se autoriza el rearranque. El rendimiento del control nunca sustituye la evaluación de riesgos de la máquina.
Preguntas frecuentes sobre el modelado servoneumático
ISO 6358-1 cubre los ensayos de caudal de componentes en estado estacionario, mientras que el modelo no lineal validado citado arriba utilizó dos tipos de cilindro y varias configuraciones de tubos. Estas cuatro preguntas abordan los límites con mayor probabilidad de corromper un modelo de control: terminología de gases, referencia de presión, cobertura de puntos de funcionamiento y mediciones sincronizadas (ISO, 2013; ASME, 2000).
¿El factor de compresibilidad Z es lo mismo que la rigidez neumática?
No. corrige la ecuación de gas real para el comportamiento no ideal. La rigidez neumática es una relación local entre fuerza y desplazamiento derivada de la presión de las cámaras, el área efectiva del pistón, el volumen atrapado y el proceso térmico supuesto. Un controlador puede utilizar ambos conceptos, pero sustituir uno por otro produce unidades incorrectas y una interpretación física equivocada.
¿Debe utilizar el modelo presión manométrica o presión absoluta?
Utilice presión absoluta en las relaciones de estado del gas, densidad, relación de presiones, flujo másico, rigidez y temperatura. La presión manométrica puede seguir siendo útil para las pantallas del operario y los cálculos de fuerza cuando los efectos atmosféricos se tratan de forma coherente. Registre la referencia atmosférica y nunca inserte directamente un valor manométrico en una ecuación de gas ideal o politrópica.
¿Puede un único modelo lineal cubrir toda la carrera del cilindro?
Solo si la validación demuestra que la variación de la planta sigue siendo aceptable para el rendimiento requerido. Los volúmenes de las cámaras, las relaciones de presión de la válvula, la fricción, la carga útil y la dirección pueden cambiar la dinámica local. Para un rango más amplio, identifique varios puntos de funcionamiento y verifique cada controlador y la interpolación entre ellos en lugar de suponer un escalado de ganancias basado únicamente en la posición.
¿Qué señales deben registrarse durante la validación del modelo?
Registre la orden de la válvula, la realimentación de la válvula cuando esté disponible, la presión de alimentación en la entrada de la válvula, las presiones de ambos puertos del cilindro, la posición, la condición de carga útil y marcas de tiempo sincronizadas. Obtenga la velocidad y la aceleración con un filtrado documentado. Añada temperatura, fuerza o caudal cuando los residuales indiquen que esos estados importan. Valide en el punto de referencia del proceso, no solo en el sensor interno del actuador.
Fuentes y referencias técnicas
- NIST: Cálculo del factor de compresibilidad del aire, consultado el 23-07-2026.
- ISO 6358-1: Determinación de las características de caudal mediante fluidos compresibles, consultado el 23-07-2026.
- Richer y Hurmuzlu: Sistema actuador neumático de fuerza de alto rendimiento, parte I, consultado el 23-07-2026.
- Schulte y Hahn: Control de actuadores servoneumáticos con programación de ganancias y realimentación de estado difusa, consultado el 23-07-2026.
- Modelado no lineal e identificación mejorados de un sistema de accionamiento servoneumático, consultado el 23-07-2026.
- Festo: Sistemas de posicionamiento servoneumático, consultado el 23-07-2026.