
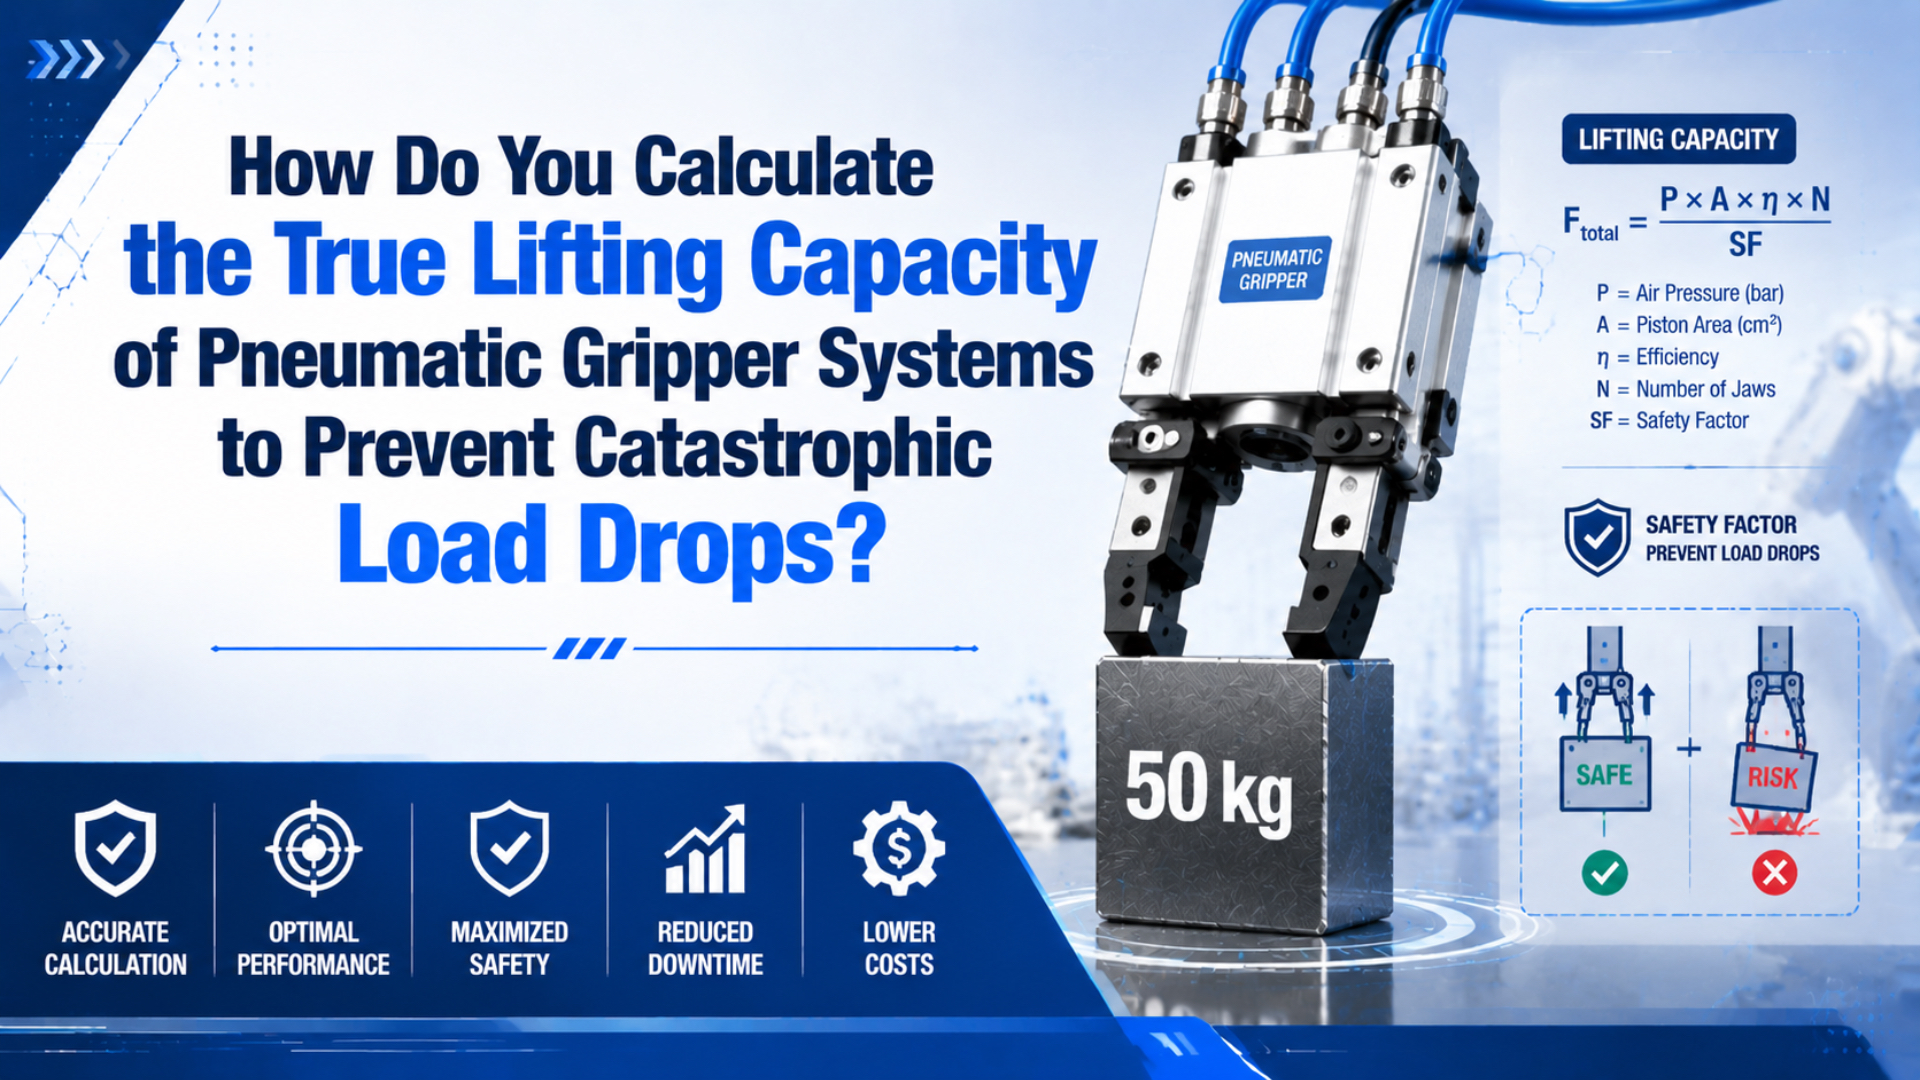
La capacité de levage d’un préhenseur pneumatique est la masse maximale qui respecte toutes les limites vérifiées de force, doigts, mors, pièce, axe de manutention et état sûr. Calculez-la à partir de la force disponible à chaque point de contact réel, pas du seul alésage. Vérifiez ensuite gravité, accélération, moments, pression minimale, variations de pièce et comportement en cas de perte d’air.
La définition du catalogue est essentielle. SMC indique pour le MHL2 la force effective d’un doigt, alors que SCHUNK définit, sur la page PZN-plus citée, la force de préhension comme la somme arithmétique des forces des mors à la distance P (catalogue SMC MHL2, consulté en 2026; SCHUNK PZN-plus, consulté en 2026). Normalisez cette définition avant de saisir une force dans votre feuille de calcul.
Points clés
- Partez de la force catalogue à la pression, au sens de préhension et à la position des doigts réels.
- Calculez la force requise par mors à partir de la masse, de l’accélération, du frottement, du nombre de mors et d’un facteur de sécurité documenté.
- Vérifiez séparément moments et perte d’air. Une marge de force supérieure ne rend pas un circuit intrinsèquement sûr.
La force de préhension du catalogue est le bon point de départ
SMC précise que les tableaux du MHL2 représentent la poussée d’un doigt lorsque tous les doigts et accessoires touchent la pièce. Le point de préhension doit également rester dans la plage de la courbe de force correspondant à la pression sélectionnée (catalogue SMC MHL2, consulté en 2026).
L’équation connue du piston reste valable dans l’actionneur:
Elle ne donne pas à elle seule la force sur la pièce. Joints, guidages, cames, crémaillères, pignons, genouillères et liaisons angulaires se trouvent entre le piston et les doigts finis. Le contact peut aussi se situer à des dizaines ou centaines de millimètres du mors de base.
Conservez trois niveaux de force distincts:
| Niveau de force | Description | Usage pour le dimensionnement |
|---|---|---|
| Force du piston | Pression appliquée à la surface effective | Contrôle interne lorsque les données fabricant l’exigent |
| Force au mors de base | Sortie à la référence du mors | Comparaison des corps selon la convention du catalogue |
| Force de contact | Force au point de contact réel du doigt | Calcul du glissement et de la capacité de levage |
Les conventions fournisseur ne sont pas interchangeables. SMC donne la poussée d’un doigt pour MHL2. SCHUNK donne la somme des forces sur la page PZN-plus citée, tandis qu’une fiche Festo actuelle indique explicitement 79 N par mors à 0.6 MPa pour un modèle (fiche Festo, 2026). Notez « par mors » ou « total » à côté de chaque valeur importée.
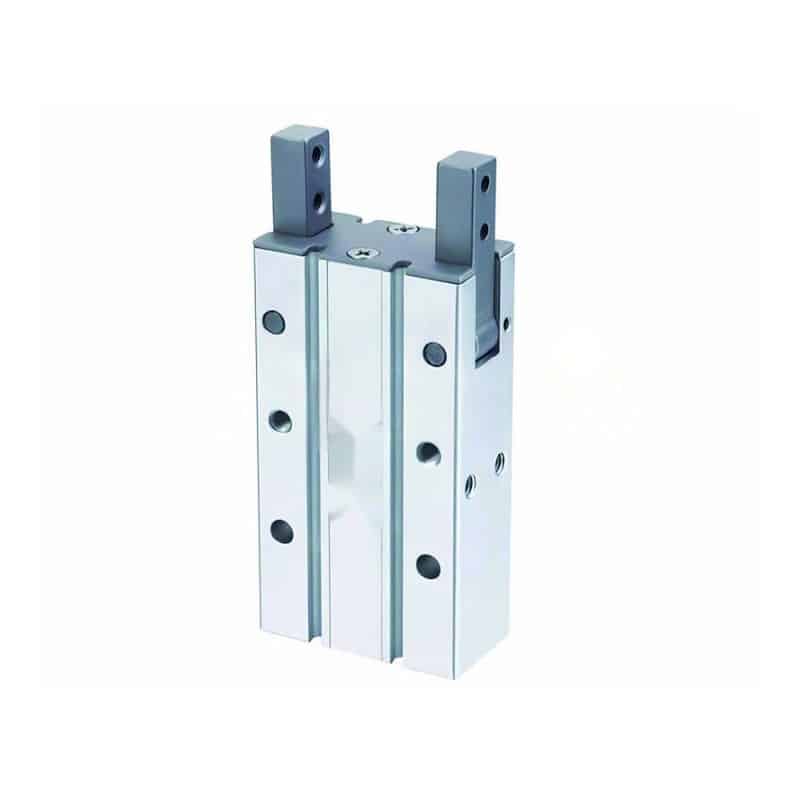
Un préhenseur angulaire rend la limite évidente: la course du piston devient une rotation des mors; la force change donc avec la géométrie et la position des doigts. Un préhenseur parallèle utilise une autre transmission, mais la même règle. Le guide du mécanisme des préhenseurs parallèles détaille ces définitions.
D’après notre expérience, la première ligne de la feuille doit indiquer la convention du catalogue, pas l’alésage. Nous notons si la courbe donne une force par mors ou totale, si elle vaut à l’ouverture ou à la fermeture, la pression de référence et la distance entre le repère du mors et le contact. Cette discipline élimine de nombreuses erreurs invisibles.
Comment calculer la force requise par mors pour un levage vertical par frottement ?
Le NIST fixe l’accélération normale de la pesanteur à 9.80665 m/s². Pour une préhension verticale symétrique par frottement, la force requise par mors porteur dépend directement de la masse, de l’accélération vers le haut, du frottement, du nombre de mors et du facteur de sécurité (Guide NIST du SI, consulté en 2026).
Avec:
| Symbole | Signification | Unité ou contrainte |
|---|---|---|
| Masse totale supportée, pièce et éléments portés compris | kg | |
| Accélération normale de la pesanteur | 9.80665 m/s² | |
| Accélération maximale vers le haut par rapport au préhenseur | m/s² | |
| Facteur de sécurité documenté pour ce cas de charge | sans dimension | |
| Coefficient de frottement conservateur de l’interface réelle | sans dimension | |
| Nombre de mors partageant effectivement la charge | nombre | |
| Force normale minimale demandée à chaque mors | N par mors |
Cette équation concerne une préhension par frottement dont le sens de glissement est parallèle aux contacts. Elle suppose un partage de charge. Si un doigt touche d’abord, si la pièce est décentrée ou si les tolérances empêchent un contact égal, ne comptez pas tous les mors comme entièrement porteurs.
Pour une pièce de 2 kg accélérée vers le haut à 3 m/s², deux mors porteurs, et :
Le préhenseur doit fournir au moins 85.4 N par mors à la position réelle et à la pression dynamique minimale, puis satisfaire les contrôles de moment, de pression de surface et d’état sûr.
L’équation inverse estime la masse supportée par une force disponible connue:
Il s’agit d’une capacité fondée sur la force, pas de la charge utile finale du système. La plus faible limite issue de la force, des mors, de la pièce, des doigts, de l’axe, de l’état sûr et de l’analyse des risques gouverne.
Comment accélération, orientation et frottement modifient-ils le résultat ?
SCHUNK calcule la masse recommandée du PZN-plus cité avec un coefficient de frottement statique de 0.1 et un facteur de sécurité de 2 contre le glissement sous gravité. C’est une hypothèse transparente propre au modèle, pas un coefficient universel (SCHUNK PZN-plus, consulté en 2026).
Intégrez l’accélération dans l’équation. N’appliquez pas un abattement dynamique générique si l’accélération est connue. En montée, utilisez . Lors d’une décélération en descente, l’inertie peut produire le même sens effectif de glissement.
Examinez tout le profil:
- Production normale: accélération la plus élevée pendant prise, transfert et pose.
- Arrêt d’urgence: décélération crédible maximale et risque d’entrée de la pièce dans une zone protégée.
- Rotation: projection de la gravité et de l’inertie dans les sens de glissement à l’orientation la plus défavorable.
- Vibration ou choc: mesurez les pics incertains et traitez-les dans l’analyse des risques, au lieu d’inventer un multiplicateur.
Le frottement est souvent l’entrée la moins certaine. État de surface, revêtement, huile, liquide de coupe, poussière, humidité, usure des patins, température, pression de contact et dispersion des pièces le modifient. Utilisez la valeur minimale démontrée dans les conditions autorisées. Sinon, testez des pièces représentatives du pire cas plutôt que copier un tableau générique.
Un doigt à engagement positif qui retient un épaulement, une gorge, un alésage ou un bord suit un autre chemin de charge. Le frottement peut devenir secondaire, mais il faut alors vérifier pression de matage, flexion, dégagement, tolérances et choc. L’équation de frottement ne prouve pas qu’une pièce capturée est sûre.
Le guide des vérins de levage vertical applique la même logique aux axes linéaires. Le calcul du préhenseur ajoute l’interface de contact et répartit la force normale entre les mors.
Pourquoi la longueur des doigts et les moments créent-ils une seconde limite ?
SMC avertit qu’un point de préhension hors de la plage MHL2 peut imposer une charge déséquilibrée, desserrer les doigts et réduire la durée de vie. Force disponible et charges admissibles doivent donc être vérifiées ensemble (catalogue SMC MHL2, consulté en 2026).
Une force de contact appliquée à une distance crée un moment:
est la composante pertinente et la distance perpendiculaire entre le repère fabricant et la ligne d’action. Des déports supplémentaires peuvent créer plusieurs moments. Utilisez le repère et les règles de charges combinées de la fiche exacte.
Les valeurs sont propres au modèle. Une fiche Festo 2026 indique par exemple 79 N de fermeture par mors à 0.6 MPa, 500 N de force statique maximale et 35 N·m de moment statique maximal sur chaque axe répertorié (fiche Festo, 2026). Cela illustre pourquoi force de préhension et limites structurelles sont séparées; ne transposez pas ces valeurs.
| Calcul de glissement | Calcul structurel |
|---|---|
| Force disponible au point réel | Saillie admissible des doigts |
| Force requise par mors | Masse et inertie des doigts |
| Coefficient de frottement conservateur | Charges , , aux mors |
| Gravité et accélération | Moments , , |
| Facteur de sécurité du cas | Règle fabricant de charges simultanées |
Un doigt long peut invalider deux fois la sélection: la courbe peut donner moins de force à cette distance et la même force crée un moment supérieur. Un abattement unique sur la force nominale ne teste aucune de ces limites.
Nous avons constaté que demander le plan fini des doigts avant de valider la force évite une seconde catégorie d’erreurs. Une référence de corps sans distance de contact, masse, déports et fixation ne permet pas de reproduire le contrôle des moments.
Comment vérifier la pression minimale et le comportement en cas de perte d’air ?
Les courbes MHL2 de 0.2 à 0.6 MPa montrent que la force dépend de la pression et de la distance. Sélectionnez à la pression minimale attendue pendant le transport, pas à partir d’un manomètre statique au compresseur (catalogue SMC MHL2, consulté en 2026).
Mesurez près du préhenseur pendant la demande simultanée la plus forte. Lors d’une mise en service, nous avons observé une consigne normale au régulateur alors qu’un distributeur restrictif, un petit tube, un silencieux colmaté ou une branche partagée réduisait la pression de chambre. Le guide des chutes de pression détaille le diagnostic.
Ne supposez pas une proportionnalité parfaite entre force et consigne si le fabricant ne l’autorise pas. Utilisez la courbe ou le logiciel pour le modèle, le sens et le point exacts, puis confirmez sur la machine.
La perte d’air est un état distinct, pas un terme de l’équation de frottement. Ressort, pression emprisonnée, verrou mécanique ou support secondaire peuvent retenir la pièce, chacun avec des limites. Zimmer décrit une vanne de sécurité qui emprisonne l’air après une baisse d’alimentation et maintient la force avec un préhenseur assisté par ressort (vanne de sécurité Zimmer, consulté en 2026). Les fuites et la force finie du ressort restent à considérer.
L’ISO 4414:2010 est la norme internationale publiée pour la sécurité pneumatique des machines. L’ISO 12100:2010 fournit la méthode générale d’appréciation et de réduction du risque, bien qu’elle soit indiquée en révision en 2026 (ISO 4414, confirmée en 2021; ISO 12100, consultée en 2026).
Un préhenseur industriel normal ne doit jamais servir au levage de personnes. Définissez l’issue sûre pour arrêt d’urgence, perte d’alimentation, rupture de flexible, désactivation du distributeur, défaut capteur, baisse progressive et redémarrage. Si une pièce peut atteindre des personnes, une protection ou une retenue mécanique indépendante peut être nécessaire.
Exemple chiffré: capacité de levage réelle
La convention SCHUNK montre pourquoi les hypothèses doivent être indiquées: coefficient 0.1, facteur 2 et gravité. Modifier frottement, accélération ou définition de force change le résultat sans changer la force catalogue (SCHUNK PZN-plus, consulté en 2026).
Supposons que la courbe donne 120 N disponibles par mors au point réel de 80 mm et à la pression minimale. C’est une entrée illustrative, pas la valeur d’un modèle nommé.
| Entrée | Valeur | Preuve requise |
|---|---|---|
| Force disponible par mors | 120 N | Courbe du modèle, sens, pression et point |
| Mors porteurs | 2 | Étude du contact des doigts finis |
| Frottement minimal | 0.25 | Essai de l’interface au pire cas |
| Accélération vers le haut | 4.0 m/s² | Profil de mouvement ou mesure |
| Facteur de sécurité | 2.5 | Règle de risque et de conception documentée |
| Saillie des doigts | 80 mm | Plan fini et repère catalogue |
La masse fondée sur la force est:
Vérifiez ensuite le moment de 120 N à 80 mm:
Si le moment admissible ou la règle combinée n’autorise pas 9.6 N·m, la conception échoue malgré les 1.74 kg du calcul. Il faut alors raccourcir les doigts, déplacer le contact, alléger l’outillage, capter la pièce, ajouter un guidage ou choisir un corps supérieur. Les 1.74 kg ne sont pas automatiquement la charge nominale du système.
La charge de travail finale est la plus faible limite vérifiée:
Cette méthode du minimum exprime la « capacité réelle »: elle révèle la contrainte dominante au lieu de masquer plusieurs mécanismes sous un pourcentage unique.
Quels essais de validation réaliser avant la mise en production ?
L’ISO 12100 exige un processus documenté d’identification, d’estimation, de réduction et de vérification des risques sur le cycle de vie. L’ISO 4414 applique ce contexte aux systèmes pneumatiques de machines (ISO 12100, consultée en 2026; ISO 4414, confirmée en 2021).
Calculez avant l’essai, puis mettez en service préhenseur, doigts, distributeur, tubes, capteurs, axe et pièces comme un système complet.
| Condition de validation | Données à enregistrer | Indice d’échec |
|---|---|---|
| Pression dynamique minimale | Pression au préhenseur pendant le pire événement | Disparition de la marge de force ou fermeture |
| Profil de mouvement défavorable | Accélération, décélération, orientation, temps | Glissement, rotation, rebond ou contact tardif |
| Variations de pièce | Dimensions, état, contamination, température | Contact inégal ou frottement inférieur |
| Chargement des doigts | Flèche, fixation, efforts et moments | Déplacement permanent, desserrage ou flèche excessive |
| États de défaut | Perte d’air, de courant, état vanne, capteur, redémarrage | Libération incontrôlée ou mouvement dangereux |
| Endurance | Intervalle d’inspection et limites | Baisse de force, usure, fuite ou jeu |
Suivez les procédures du fabricant. Un « essai à 150 % » générique ne remplace pas notice, norme d’application, fatigue ou analyse des risques. Organisez l’essai pour qu’une rupture ne puisse blesser ni endommager.
Enregistrez révision du catalogue, convention de force, modèle et option, plan des doigts, point, pression minimale, preuve de frottement, profil, version du calcul, essais et charge approuvée. Les changements ultérieurs deviennent ainsi révisables.
Pour le temps de cycle, associez cette étude au guide pick-and-place des préhenseurs. Une vitesse supérieure modifie l’accélération et peut sortir du domaine validé.
FAQ: capacité de levage d’un préhenseur pneumatique
SMC exprime le MHL2 par doigt, SCHUNK le PZN-plus cité par somme. Les questions suivantes évitent cette confusion et séparent capacité de frottement, structure et perte d’air (SMC, 2026; SCHUNK, 2026).
Puis-je utiliser pression × surface du piston pour qualifier un préhenseur fini ?
Non. Cela donne la force théorique de l’actionneur. Transmission, frottement, sens, position des doigts et charge des guidages modifient la force sur la pièce. Utilisez la courbe effective du modèle exact.
Quel coefficient de frottement utiliser ?
Utilisez le plus faible démontré dans les conditions autorisées, avec finition, huile, liquide, poussière, humidité, température, usure et dispersion. Le 0.1 de SCHUNK est une hypothèse déclarée, pas une valeur universelle.
Combien de mors inclure dans la formule ?
Comptez uniquement ceux dont le partage est prouvé. Une prise symétrique peut utiliser , mais tolérance, désalignement, décentrage ou contact anticipé peuvent invalider ce partage. Trois mors ne valent pas automatiquement trois contributions égales.
Un facteur de sécurité supérieur rend-il le préhenseur sûr après perte d’air ?
Non. Il augmente la réserve pour un cas défini; il ne stocke pas d’énergie, n’arrête pas une fuite et n’ajoute pas de retenue. Analysez séparément ressort, pression emprisonnée, verrou, support, protection et redémarrage.
Puis-je utiliser la masse recommandée du catalogue comme capacité universelle ?
Non. Elle n’est valable que sous ses hypothèses. Confirmez force par mors ou totale, puis frottement, gravité, accélération, position, pression, moments, orientation et sécurité. Recalculez à chaque changement.
Sources et références techniques
- SMC Corporation, « Préhenseur pneumatique parallèle MHL2, type large », consulté le 2026-07-17 : https://www.smcworld.com/catalog/en/rotary_airchuck/MHL2-E/6-3-p0497-0513-mhl2_en/data/6-3-p0497-0513-mhl2_en.pdf
- SCHUNK, « Préhenseur universel PZN-plus 100-2 », consulté le 2026-07-17 : https://schunk.com/se/en/gripping-systems/centric-grippers/pzn-plus/pzn-plus-100-2/p/000000000000303412
- Festo, « Fiche technique de préhenseur parallèle, produit 3361480 », datée du 2026-04-13 et consultée le 2026-07-17 : https://ftp.festo.com/Public/PNEUMATIC/SOFTWARE_SERVICE/DataSheet/EN_GB/3361480.pdf
- Zimmer Group, « Vanne de sécurité de pression », consultée le 2026-07-17 : https://www.zimmer-group.com/en-us/products/components/handling-technology/2-jaw-parallel-grippers/individualizations/pressure-safety-valve
- ISO, « ISO 4414:2010 Énergie pneumatique, règles générales et exigences de sécurité pour les systèmes et leurs composants », consultée le 2026-07-17 : https://www.iso.org/standard/44790.html
- ISO, « ISO 12100:2010 Sécurité des machines, appréciation et réduction du risque », consultée le 2026-07-17 : https://www.iso.org/standard/51528.html
- NIST, « Guide du SI, appendice B.9 », consulté le 2026-07-17 : https://www.nist.gov/pml/special-publication-811/nist-guide-si-appendix-b-conversion-factors/nist-guide-si-appendix-b9
- SMC Corporation of America, vidéo « Préhenseur pneumatique certifié JMHZ2 UR », consultée le 2026-07-17 : https://www.youtube.com/watch?v=7EqDNHlctUk