

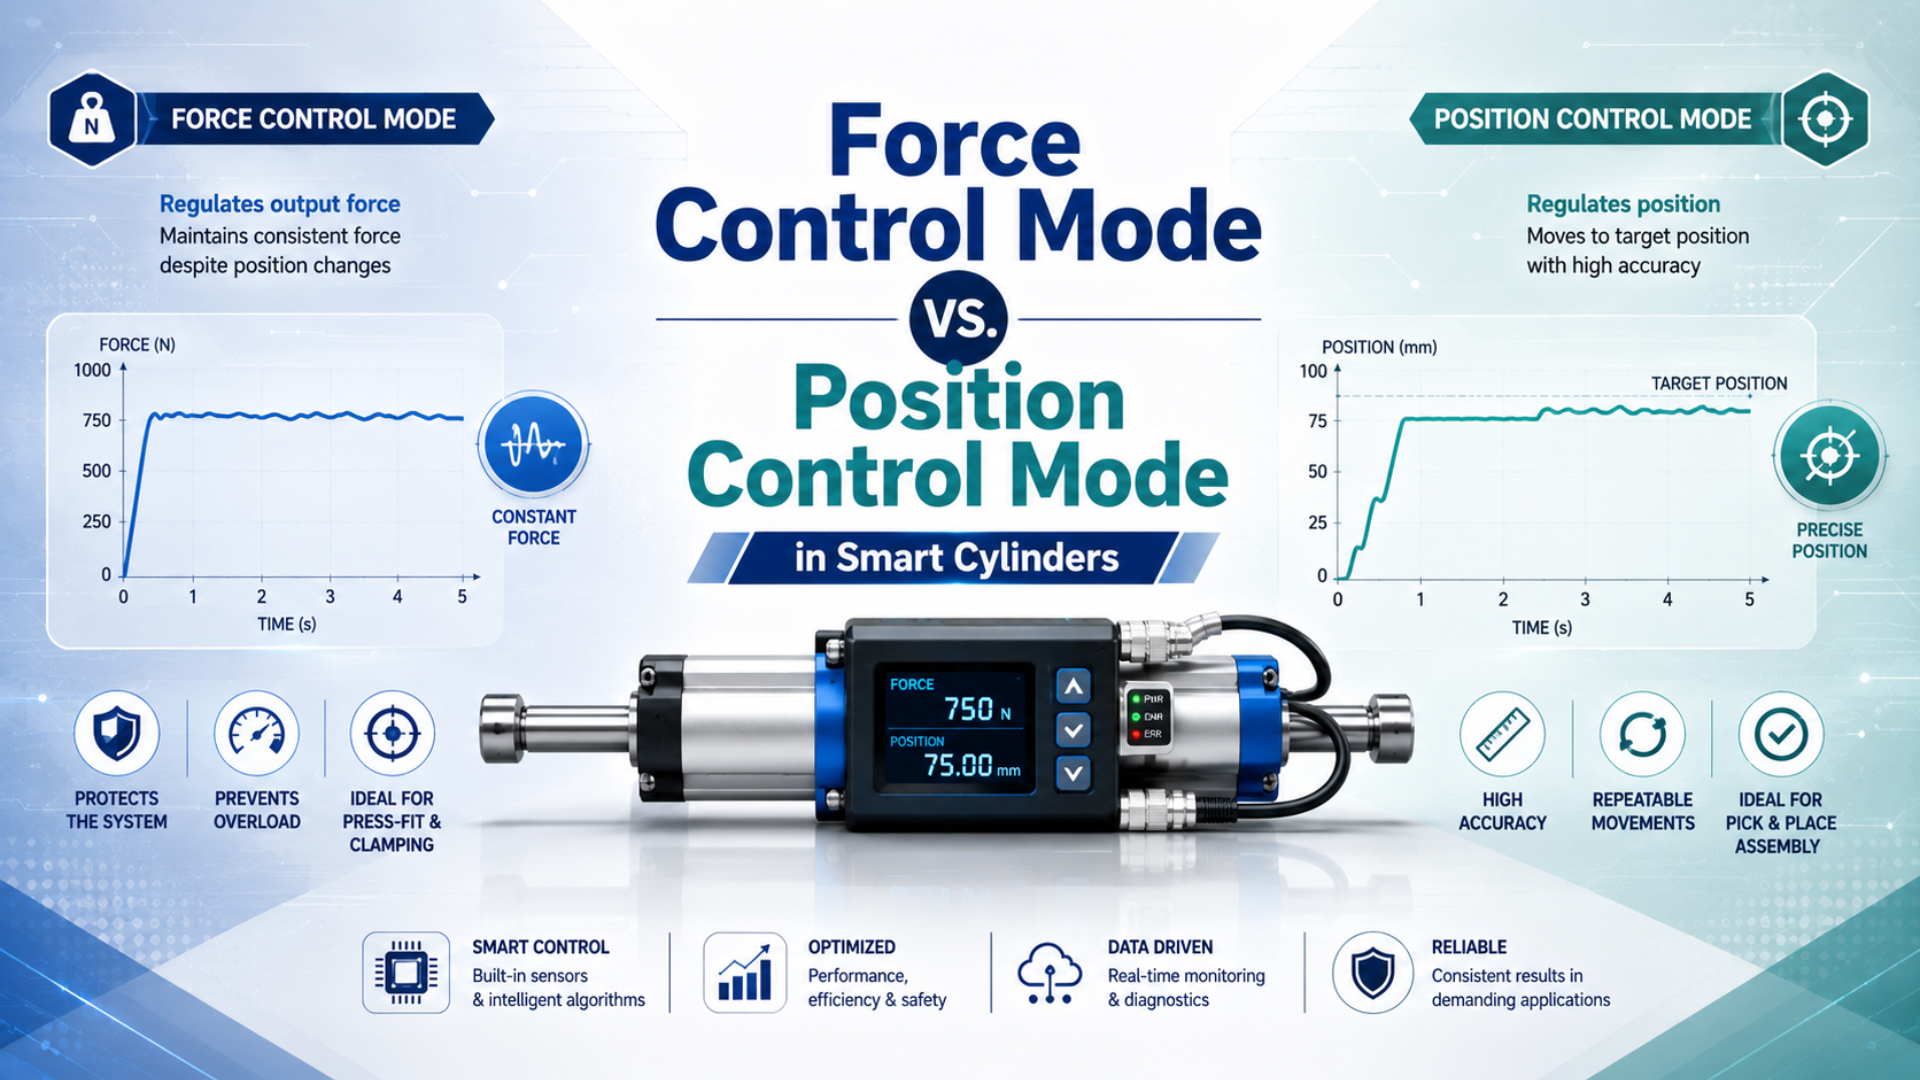
Choisissez la régulation de position lorsque la machine doit atteindre et maintenir une position mesurée. Choisissez la régulation de force lorsque le procédé doit établir et réguler un effort contre une pièce. Si les deux comptent, utilisez une séquence supervisée : approche en régulation de position, confirmation du contact, régulation de la force, puis retour en régulation de position.
À l’échelle du système, comparer la régulation de force et la régulation de position dans les vérins intelligents revient à choisir la mesure qui ferme la boucle. La pression dans les chambres permet d’estimer la force, mais ne mesure pas directement l’effort exercé sur la pièce. De même, un codeur de position peut fermer une boucle de mouvement, sans pour autant garantir un effort de contact sûr. Ici, un vérin intelligent désigne un axe servopneumatique avec retour continu, distributeur proportionnel et contrôleur d’axe, et non un vérin standard équipé uniquement de détecteurs de fin de course.
Points essentiels
- Festo définit un système de positionnement servopneumatique composé de 3 éléments principaux : un vérin avec codeur, un distributeur proportionnel et un contrôleur de position.
- L’incertitude d’une force déduite de la pression comprend les frottements non modélisés et les effets de la chaîne d’effort en aval.
- Utilisez le mode position pour les déplacements, un retour direct de force pour les efforts de contact critiques et une commutation supervisée lorsqu’un même cycle exige les deux.
Qu’est-ce qui distingue la régulation de force de la régulation de position ?
Festo décrit un système de positionnement servopneumatique comme un ensemble de 3 éléments reliés : un vérin avec codeur de déplacement, un distributeur proportionnel et un contrôleur de position. Le même système peut viser une position ou générer une force cible, mais la variable de retour choisie et l’essai de réception restent différents (systèmes de positionnement servopneumatiques Festo, consulté en 2026).
La régulation de position minimise l’erreur de position :
La variable représente l’erreur de position, la position de consigne et la position indiquée par le codeur. Toutes trois utilisent la même unité de distance. Le contrôleur dose l’air entrant et sortant des chambres du vérin jusqu’à ce que la position mesurée satisfasse les critères définis de position atteinte.
La régulation de force minimise l’erreur de force :
Dans cette équation, représente l’erreur de force, la force demandée et soit une estimation déduite de la pression, soit une mesure directe fournie par un capteur de force. Ces deux formes de retour ne sont pas interchangeables. Le contrôleur peut indiquer une force estimée stable alors que l’effort réel au niveau de l’outil varie sous l’effet du frottement des guidages, de la flexion du montage ou de la géométrie de contact.
| Question d’ingénierie | Régulation de position | Régulation de force déduite de la pression | Régulation directe de force |
|---|---|---|---|
| Variable régulée | Position mesurée de l’axe | Force calculée sur le piston | Effort mesuré dans la chaîne d’effort |
| Capteurs principaux | Codeur de déplacement continu | Capteurs de pression dans les deux chambres, plus retour de position pour la supervision | Cellule de charge ou capteur de force, généralement avec retour de position |
| Usage privilégié | Déplacement, indexage, manutention multiposition | Effort pneumatique régulé lorsque l’incertitude liée aux frottements est acceptable | Pressage, essai ou assemblage assorti d’une limite contractuelle de force sur la pièce |
| Principal angle mort | Force de contact | Frottements et effets de la chaîne d’effort | Position après déformation élastique ou permanente de la pièce |
Pour les solutions de détection utilisées par la boucle de position, consultez le guide des technologies de détection de position des vérins pneumatiques. Le comportement du distributeur et la précision de l’axe sont également distingués dans le guide de régulation de position par distributeur proportionnel.
Que mesure réellement chaque dispositif de retour ?
Le manuel du CPX-CMAX de Festo établit une distinction décisive : son mode force régule les forces produites par la pression dans les 2 chambres du vérin et précise que la régulation directe de la force sur la pièce exige un capteur de force. Il indique aussi que les frottements dans le vérin et le guidage ne sont pas intégrés à la force calculée (manuel de commande Festo CPX-CMAX, consulté en 2026).
Un schéma de commande pertinent doit montrer le point de mesure physique. Un capteur placé sur un orifice du vérin mesure la pression à cet orifice. Placé sur le chariot, il mesure la position du chariot. Une cellule de charge installée entre l’actionneur et l’outil mesure l’effort transmis par cette chaîne mécanique précise.
Cette distinction évite également une erreur courante de spécification. Un régulateur de pression proportionnel peut présenter des valeurs publiées de linéarité et d’hystérésis, mais celles-ci décrivent la pression régulée au niveau de son capteur. La norme ISO 10094-1:2021 impose aux fournisseurs de publier des caractéristiques définies pour les valves électropneumatiques de régulation continue de pression ; elle ne transforme pas les spécifications d’un régulateur en précision de force de l’axe du vérin (ISO 10094-1:2021).
Une force calculée à partir de la pression reste une estimation
La force déduite de la pression reste une estimation même lorsque les pressions des deux chambres sont mesurées. L’algorithme du CPX-CMAX de Festo utilise aussi les diamètres du piston et de la tige, la position de montage, la charge de base et la charge utile. Son manuel indique toutefois qu’une incertitude de l’ordre du frottement statique de l’entraînement subsiste, car les frottements du vérin et du guidage ne sont pas modélisés (manuel de commande Festo CPX-CMAX, consulté en 2026).
Pour la sortie d’un vérin à double effet et à tige simple, commencez par les deux surfaces utiles :
La surface totale du piston est , la surface annulaire côté tige est , le diamètre du piston est et celui de la tige est . Utilisez des mètres et des pascals pour obtenir un résultat en newtons, ou appliquez une conversion cohérente entre unités techniques.
Pour un axe horizontal se déplaçant lentement dans le sens de la sortie, l’estimation quasi statique est :
Les termes et désignent respectivement les pressions manométriques des chambres côté fond et côté tige. Le terme s’oppose au début de la sortie, mais sa valeur n’est ni fixe ni connue avec certitude. À proximité de l’arrêt ou d’une inversion, traitez le frottement comme une plage d’incertitude dépendant du sens.
Pour un axe dynamique incliné d’un angle au-dessus de l’horizontale, la sortie étant définie positive, utilisez le bilan des forces avec signes :
La masse totale en mouvement est , l’accélération le long de l’axe positif de sortie est et l’accélération de la pesanteur est . L’angle est positif lorsque l’axe s’élève au-dessus de l’horizontale. Le terme est la valeur non négative de la force de frottement opposée à la sortie positive. Pour la rentrée, réécrivez le bilan en inversant les rôles pression-surface et le sens du frottement. Une restriction à l’échappement peut donc réduire la force utile même si la pression d’alimentation semble stable.
Prenons un vérin horizontal de 50 mm d’alésage et de 20 mm de diamètre de tige pendant une sortie quasi statique. Avec 5,0 bar dans la chambre côté fond et 0,8 bar dans la chambre côté tige, l’estimation idéale à deux pressions, avant frottement, est d’environ 850 N. Le raccourci donne environ 982 N. Négliger la pression côté tige surestime ici la force d’environ 132 N, soit 15,5 %. Ce calcul constitue une base de dimensionnement, et non une affirmation de précision en boucle fermée. Mesurez les deux pressions de chambre pendant l’événement réel, contrôlez la contre-pression à l’échappement et utilisez une cellule de charge si le critère de réception du procédé porte sur la force au niveau de l’outil. Le guide de la force issue de la différence de pression et le guide de la contre-pression approfondissent ces deux termes.
Critères de sélection du mode de régulation de position
La régulation de position convient aux déplacements programmables, à l’indexage et aux tâches définies par une position mesurée. Festo indique 128 jeux de positions configurables pour le CPX-CMAX et autorise jusqu’à 8 modules fonctionnant indépendamment, mais ces chiffres propres au modèle n’établissent pas une précision universelle de l’axe (documentation produit Festo CPX-CMAX, consultée en 2026).
Choisissez la régulation de position lorsque le résultat accepté est une position, une trajectoire ou un profil de mouvement mesuré. Il peut s’agir, par exemple, de changer de position pour un nouveau format, d’aligner un chariot sur plusieurs postes, de suivre une trajectoire commandée ou de ramener un outil vers une position sûre vérifiée. Un retour de position continu est indispensable. Un capteur Reed peut confirmer une fin de course, mais ne peut pas assurer une position intermédiaire corrigée en continu. Ne spécifiez pas la « précision » par une valeur isolée. Définissez le repère mesuré et effectuez l’essai sur l’outil fini, pas seulement sur le chariot du vérin. Relevez la position commandée, la position mesurée, le sens d’approche, la charge utile, la vitesse, la pression d’alimentation, la longueur des tuyaux, la température et le temps de maintien. Distinguez ensuite les termes suivants :
- La résolution est le plus petit incrément indiqué.
- La répétabilité est la dispersion obtenue en répétant le même mouvement dans des conditions définies.
- La justesse compare le résultat mesuré à une référence traçable.
- La stabilité en position décrit le mouvement lorsque l’axe reçoit l’ordre de rester immobile.
- Le temps d’établissement mesure le temps nécessaire pour que l’axe entre dans la bande d’acceptation et y reste.
Que se passe-t-il si l’outil rencontre un obstacle avant d’atteindre sa position ? L’erreur de position persiste ; le contrôleur peut donc continuer à commander le distributeur. Une boucle de position destinée à la production doit par conséquent imposer des limites de force, de pression, de commande de sortie, de vitesse et de temporisation. La régulation de position ne remplace pas la sécurité au contact.
Critères de sélection du mode de régulation de force
Le mode force doit s’inscrire dans un procédé de contact supervisé, et non dans un déplacement non maîtrisé jusqu’à l’augmentation de la pression. Le manuel du CPX-CMAX traite la consigne de force, la tolérance de force, la rampe de force, les fins de course logicielles, la surveillance de la vitesse et celle de la course comme des paramètres distincts. Il confirme ainsi que la régulation de l’effort et la supervision du mouvement doivent fonctionner ensemble (manuel de commande Festo CPX-CMAX, consulté en 2026).
Choisissez la régulation de force lorsque la hauteur ou la souplesse des pièces varie et que la qualité du procédé dépend de l’effort de contact. L’emmanchement à la presse, le serrage, le suivi de surface, la mise en tension et les essais force-déplacement peuvent relever de ce cas. Déterminez d’abord si une force déduite de la pression suffit. Si les frottements, la flexion de l’outillage ou le risque d’endommagement du produit imposent une faible marge d’erreur, mesurez directement la force dans la chaîne d’effort. La régulation de force nécessite néanmoins une supervision de la position. Si la pièce attendue est absente, un actionneur cherchant à établir une force peut poursuivre sa course faute de contre-effort. Le manuel Festo avertit que cette situation peut entraîner une vitesse élevée et une arrivée en fin de course sans freinage ; c’est pourquoi son mode force prévoit une surveillance de la vitesse critique et de la course critique.
Utilisez une rampe de force plutôt qu’un échelon brutal lorsque le choc au contact est important. Définissez également la course maximale après détection du contact, la pression maximale dans chaque chambre, la commande maximale du distributeur, le temps de maintien et la réaction à une défaillance du capteur. La boucle de régulation ne remplace ni la capacité de charge mécanique, ni une fonction de sécurité indépendante, ni une analyse des risques. La régulation de pression peut toutefois rester utile dans l’architecture. Elle peut fournir une consigne de pression répétable ou limiter l’effort disponible. Cependant, un régulateur de pression proportionnel et un distributeur proportionnel de débit régulent des variables différentes, et aucun des deux ne garantit à lui seul la force exercée sur la pièce.
Comment séquencer les modes position et force ?
Une séquence fiable de passage de la position à la force réduit au minimum le déplacement non maîtrisé avant le début de la régulation de force. Pour obtenir l’établissement contrôlé de la force le plus rapide, le manuel du CPX-CMAX de Festo recommande de positionner l’entraînement à moins de 1 mm de la position de pressage. Il s’agit d’une méthode propre à ce modèle, et non d’une distance de transition universelle (manuel de commande Festo CPX-CMAX, consulté en 2026).
Utilisez une machine à états plutôt qu’un changement de mode fondé uniquement sur une temporisation. Une temporisation peut expirer alors que la pièce est absente, que l’axe est en retard ou que le signal de pression a dérivé. Chaque transition doit exiger des conditions mesurées et disposer d’une temporisation indépendante.
| État | Preuve requise à l’entrée | Données à enregistrer | Exemple de défaut |
|---|---|---|---|
| Approche | Axe référencé ; commande dans la plage sûre | Commande, position, vitesse | Erreur de poursuite ou temporisation |
| Recherche de contact | Axe dans la fenêtre d’approche validée | Position, deux pressions, signal de force | Limite de course atteinte sans contact |
| Rampe de force | Contact confirmé et capteurs plausibles | Consigne de force, retour, rampe, commande du distributeur | Dépassement de force ou absence de montée en force |
| Maintien | Force dans la bande d’acceptation | Moyenne, crête, minimum, durée, dérive de position | Force hors de la bande |
| Relâchement et retour | Force sous le seuil de relâchement | Force résiduelle, courbe de retour, position finale | Charge toujours emprisonnée |
La commutation de mode ne doit pas être spécifiée par un nombre universel de millisecondes. La transition physique dépend de la logique du contrôleur, de la dynamique du distributeur, du volume des tuyaux et des chambres, de la raideur de contact, de la charge utile et de la rampe de force. Validez la séquence mesurée complète.
Limites de sécurité et essais de réception
ISO 4414:2010 est une norme internationale de 38 pages couvrant les principaux phénomènes dangereux des systèmes pneumatiques lors de leur conception, installation, réglage, fonctionnement et maintenance. Une boucle normale de position ou de force ne constitue donc qu’une couche de protection ; la machine doit toujours disposer d’un état sûr défini et de mesures de protection fondées sur l’analyse des risques (ISO 4414:2010).
Commencez par définir le comportement prévu en cas de coupure de l’alimentation électrique, de perte d’air comprimé, de défaillance du codeur, de désaccord entre les capteurs de pression, de surcharge de la cellule de charge, de rupture d’un tuyau, de perte de communication avec le distributeur ou d’arrêt d’urgence. Une charge verticale peut nécessiter un frein ou un dispositif de blocage correctement dimensionné. La mise à l’échappement d’un circuit peut aussi libérer de l’énergie accumulée ou provoquer la chute d’une masse suspendue ; « mettre le circuit à l’échappement » n’est donc pas une réponse sûre universelle. La mise en service doit produire des courbes, et non des impressions. Enregistrez la position commandée, la position mesurée, la pression côté fond, la pression côté tige, la force directe lorsqu’elle est mesurée, la commande du distributeur, l’état du contrôleur, les indicateurs de limite et les horodatages. Effectuez les essais avec les charges utiles minimale et maximale, aux pressions d’alimentation basse et haute, dans les deux sens d’approche, aux limites de température pertinentes et avec des longueurs de tuyau représentatives.
Utilisez des critères de réception distincts pour chaque mode :
| Critère du mode position | Critère du mode force | Critère de séquence et de sécurité |
|---|---|---|
| Justesse au repère défini | Justesse de force au niveau de la cellule de charge définie | Course maximale après détection du contact |
| Répétabilité selon le sens d’approche | Répétabilité sur la plage de pièces et de températures | Dépassement maximal de force ou de pression |
| Dépassement et temps d’établissement | Rampe de force et stabilité du maintien | Temporisation de transition et réaction au défaut |
| Dérive en position | Dérive de position pendant le maintien de force | Réaction sûre en l’absence de pièce |
| Erreur de poursuite sur le profil de mouvement | Écart entre la force estimée et la force mesurée directement | Comportement au redémarrage après un cycle interrompu |
La fiche technique d’un seul composant ne suffit pas à valider ce tableau. Par exemple, la documentation du CPX-CMAX indique des débits nominaux de 350, 700, 1 400 et 2 000 L/min pour les distributeurs proportionnels VPWP. Ces quatre classes de débit nominal facilitent le choix des composants, mais la réponse de l’axe fini dépend toujours de l’ensemble de son volume pneumatique, de ses restrictions, de sa charge et de son réglage.
Quel mode de régulation convient à votre application ?
Le CPX-CMAX associe le bit B1 de commande directe à 0 pour la position et à 1 pour la force. Son manuel définit néanmoins des limites, rampes et comportements de surveillance différents pour chaque état. Un seul bit logiciel peut sélectionner un mode ; il ne rend pas les deux objectifs de régulation équivalents (manuel de commande Festo CPX-CMAX, consulté en 2026). Décidez à partir du critère de réception du procédé :
| Exigence principale | Architecture recommandée | Essai de réception indispensable |
|---|---|---|
| Atteindre plusieurs positions programmées | Régulation de position avec codeur continu | Erreur de position, répétabilité, établissement et réaction au défaut sous charge |
| Appliquer un effort pneumatique approximatif | Estimation de force à deux pressions avec supervision de la position | Comparer la force calculée à une cellule de charge de référence sur toute la plage de fonctionnement |
| Protéger un assemblage fragile ou réglementé | Régulation directe de force par cellule de charge avec supervision de la position | Dépassement de force, stabilité du maintien, limite de course et réaction à un défaut de capteur |
| Se déplacer rapidement, puis presser | Approche en position par étapes, recherche surveillée du contact, rampe de force et retour en position | Courbe complète et synchronisée de position, pression, force et état |
| Maintenir une charge suspendue | Commande du mouvement fondée sur une analyse des risques, complétée par un dispositif mécanique de maintien adapté | Essais de perte d’alimentation électrique, de perte d’air, de freinage, de redémarrage et d’énergie emprisonnée |
Si la demande de prix indique seulement « vérin intelligent avec régulation de force et de position », elle est incomplète. Ajoutez la variable régulée, le type et l’emplacement du capteur, la méthode d’estimation de la force, la charge utile, l’orientation, la course, le profil de vitesse, les tuyaux, la plage de pression, l’erreur admissible, l’état sûr et la procédure de réception. Ces informations déterminent si le projet nécessite une estimation fondée sur la pression, un retour direct de force ou une autre technologie d’actionneur.
FAQ sur les modes de régulation des vérins intelligents
Le CPX-CMAX propose 2 modes de commande directe sélectionnables, position et force, mais son retour interne de force reste fondé sur la pression. La régulation directe de la force sur la pièce nécessite un contrôleur ou une architecture de boucle externe de supervision capable d’exploiter le signal d’une cellule de charge. Ces réponses distinguent cet exemple produit des exigences générales (manuel de commande Festo CPX-CMAX, consulté en 2026).
Des capteurs de pression peuvent-ils remplacer une cellule de charge pour réguler la force ?
Les capteurs de pression permettent d’estimer la force du piston lorsque les pressions des deux chambres, les surfaces utiles, la charge utile, l’orientation et la marge de frottement sont connues. Ils ne mesurent pas directement la force au niveau de l’outil. Si la réception du procédé dépend de l’effort réel exercé sur la pièce, installez un capteur de force étalonné dans la chaîne d’effort concernée et vérifiez son alignement, son étendue de mesure, sa capacité de surcharge et son incertitude de mesure.
Un même contrôleur peut-il commuter entre les modes position et force ?
Oui, certains contrôleurs servopneumatiques prennent en charge les deux modes. Le CPX-CMAX de Festo, par exemple, accepte des commandes de position et de force ainsi que l’enchaînement d’enregistrements. Vérifiez les fonctions exactes du contrôleur avant de le sélectionner. La commutation doit s’effectuer au moyen d’une machine à états supervisée, avec confirmation du contact, limites de force et de course, temporisations et réaction définie en l’absence de la pièce attendue.
La régulation de position garantit-elle une force de contact constante ?
Non. Une boucle de position corrige l’erreur de position ; la force de contact peut donc varier avec la hauteur et la raideur de la pièce, les frottements, la déformation du montage, la pression et les limites de sortie du contrôleur. Protégez le procédé par des limites de force ou de pression. Lorsque la tolérance de l’effort de contact est contractuelle, mesurez directement la force au lieu de la déduire de la position finale ou de la commande du distributeur.
Comment définir le point de transition avant le contact ?
Définissez-le à partir de la variation mesurée de hauteur des pièces, de la distance d’arrêt, de l’incertitude du capteur, de la répétabilité de l’axe et de la course autorisée pour la recherche de contact. Festo indique moins de 1 mm pour une méthode de pressage avec le CPX-CMAX, mais cette valeur n’est pas universelle. Validez la fenêtre de transition dans les conditions les plus défavorables de vitesse, de charge utile, de pression d’alimentation, de tolérance de l’outillage et d’état de la pièce.
Quels essais de réception faut-il enregistrer ?
Enregistrez de manière synchronisée la position, les pressions des deux chambres, la force directe lorsqu’elle est disponible, la commande du distributeur, l’état du contrôleur et les indicateurs de défaut. Répétez les cycles pour différentes charges utiles, pressions, températures, directions d’approche et variations de pièce. Présentez la justesse de position séparément de la répétabilité, et la justesse de force séparément de la linéarité du régulateur de pression ou de la force calculée sur le piston.
Sources et références techniques
Les affirmations techniques renvoient à la norme ISO ou à la source Festo applicable dès leur première occurrence ; les valeurs propres à un modèle ne doivent pas être transposées à un autre contrôleur sans consulter sa documentation à jour.