

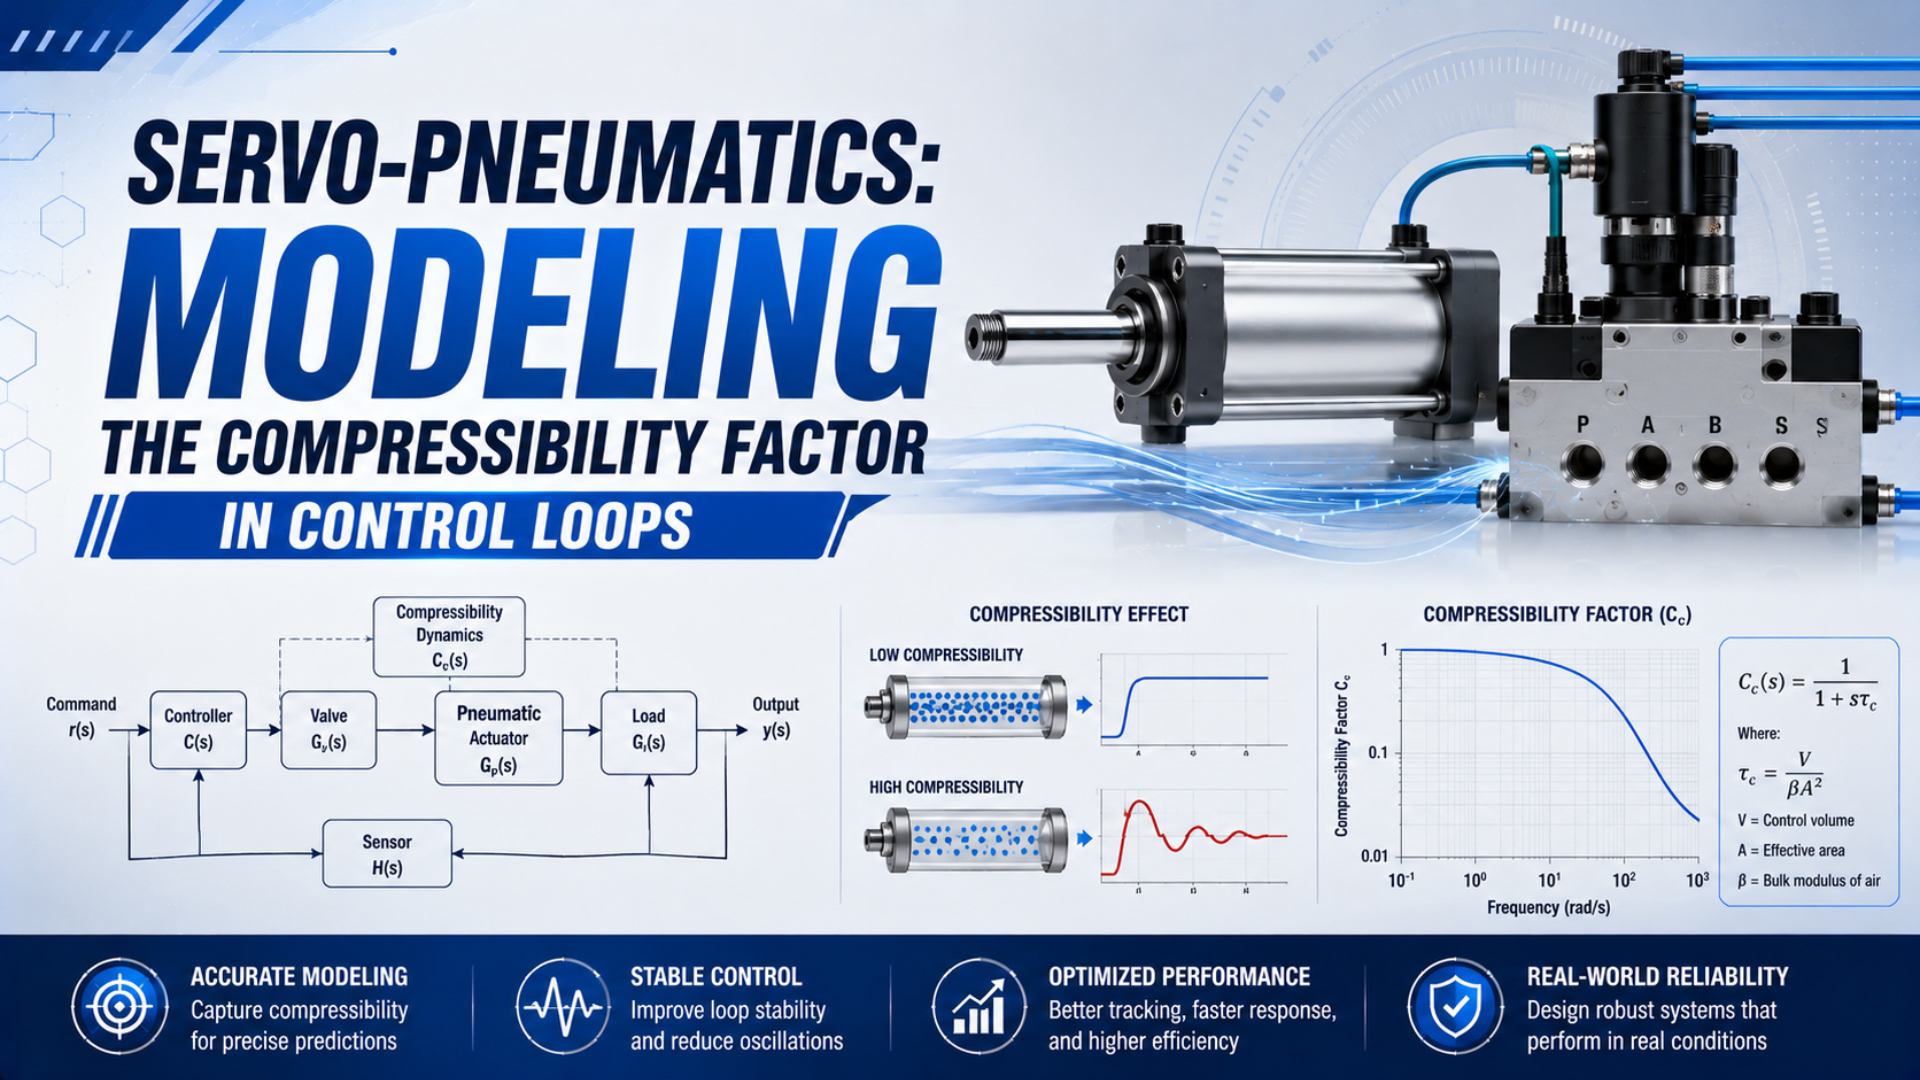
La modélisation de la compressibilité d’un système servopneumatique ne traite pas la « compressibilité » comme une constante ajustable unique. Elle sépare l’équation d’état du gaz, l’hypothèse sur le processus thermique, les deux volumes de chambre variables, le débit massique de la vanne, la force du piston, le frottement et la masse en mouvement. On obtient ainsi un système non linéaire qui peut être identifié et validé avant de faire confiance au contrôleur.
Cette distinction compte parce qu’un système de positionnement servopneumatique contient au moins trois éléments fonctionnels : un actionneur avec une mesure de déplacement, une vanne directionnelle proportionnelle et un contrôleur de position (Festo, consulté le 23/07/2026). Une simple formule de vérin ne peut pas prédire le comportement de cette boucle complète.
Points clés
- Modélisez au moins quatre états fondamentaux : position, vitesse et deux pressions absolues de chambre.
- Utilisez les données ISO 6358 ou des cartographies de vanne mesurées plutôt que la taille d’orifice comme modèle de débit.
- Linéarisez autour de points de fonctionnement définis, puis validez ensemble la pression et le mouvement avant de programmer les gains du contrôleur.
Que signifie réellement le facteur de compressibilité ?
Le NIST définit le facteur de compressibilité sans dimension comme la correction de la non-idéalité de l’air dans une équation de gaz réel, et non comme la raideur d’un vérin ou un gain de contrôleur (NIST, consulté le 23/07/2026). Trois grandeurs différentes doivent donc rester séparées dans un modèle servopneumatique : , l’exposant du processus et la raideur mécanique de l’air.
Pour un modèle de gaz réel fondé sur la masse, écrivez :
Les unités et les états de référence comptent.
Ici, est la pression absolue en pascals, le volume de gaz en mètres cubes, la masse d’air en kilogrammes, la constante spécifique des gaz pour l’air et la température absolue en kelvins. Poser donne l’approximation du gaz parfait. L’adéquation de cette approximation dépend de la précision de modèle requise, de la pression, de la température et de la plage d’humidité. Le facteur de compressibilité est la correction du gaz réel décrite ci-dessus. L’exposant polytropique représente le trajet thermique supposé pendant la compression ou la détente. Il répond à une autre question :
L’exposant représente le comportement supposé du transfert de chaleur pendant l’événement modélisé, tandis que est constant pour ce processus idéalisé. Il n’est pas interchangeable avec . Un mouvement rapide peut se rapprocher d’une hypothèse adiabatique ; un événement lent avec un échange de chaleur important peut se comporter davantage comme un processus isotherme. La valeur choisie doit être documentée et confrontée à la pression mesurée.
La raideur pneumatique est un résultat local de force en fonction du déplacement. Pour deux chambres emprisonnées, une approximation utile en petits signaux est :
Les pressions de chambre et doivent être absolues. Les surfaces et sont les surfaces effectives du piston, et les volumes et incluent les orifices, raccords, tubes et cavités côté vanne emprisonnés par l’état de vanne concerné. Cette équation décrit un point de fonctionnement, et non la dynamique complète d’un axe en mouvement. Pour comprendre le sens physique de ce terme de raideur et sa variation le long de la course, consultez le guide consacré à la compressibilité de l’air dans la commande des vérins. Le présent article commence là où cette explication s’arrête : construire un modèle de commande capable de prédire la pression et le mouvement mesurés.
Quel est le modèle non linéaire minimal du système ?
Richer et Hurmuzlu ont validé un modèle détaillé d’actionneur pneumatique sur deux types de vérins et plusieurs longueurs de tubes de liaison, en tenant compte du débit non linéaire de la vanne, de la compressibilité des chambres, des fuites, du volume inactif et des effets des conduites pneumatiques (ASME, 2000). Un premier modèle pratique peut être plus petit, mais il ne peut pas omettre les deux pressions de chambre.
Les deux états de pression sont essentiels.
Choisissez un vecteur d’état qui rende visible l’énergie pneumatique stockée :
La position est , la vitesse est et et sont les pressions absolues des chambres. Ajoutez la position du tiroir, les états des conduites, les états de température ou les états de frottement uniquement lorsque les mesures montrent que le modèle à quatre états ne peut pas reproduire le comportement requis.
Les deux volumes de chambre varient en sens opposés :
et sont les volumes effectifs en bout de chambre à l’origine de position choisie, y compris le jeu et le volume mort raccordé. est la course utile. Les conventions de signe peuvent être inversées, mais elles doivent rester cohérentes dans les équations de volume, de pression, de force et de capteur.
Dans un modèle simplifié de gaz parfait, à température globale et processus polytropique, chaque chambre peut être représentée par :
est le débit massique net signé entrant dans la chambre . Cette équation est un choix de modélisation et non une loi universelle pour chaque régime transitoire. Si le transfert thermique, les fuites ou la variation de température créent un résidu inacceptable, le modèle énergétique doit être étendu au lieu de cacher l’écart dans un gain de contrôleur.
L’équation de la force pneumatique et de la charge en mouvement est :
est la masse mobile équivalente ramenée à l’axe. Les autres termes représentent le frottement des joints et des guidages, la charge appliquée, la gravité le cas échéant et les forces du mécanisme. Les vérins sans tige peuvent avoir des surfaces de pression nominales égales, mais le frottement du chariot, les bandes d’étanchéité, le guidage et la mécanique externe rendent tout de même les deux sens de mouvement différents.
Dans notre expérience, l’ordre du modèle doit suivre l’erreur observable. Commencez avec quatre états et des cartographies de vanne mesurées. N’ajoutez un état que lorsqu’un résidu répété possède une explication physique, par exemple un retard de vanne, le remplissage d’une conduite, un retard thermique ou un frottement dynamique. Un modèle plus grand avec des paramètres non identifiés peut ajuster les données de mise en service tout en prédisant moins bien de nouvelles charges utiles.
Comment représenter le débit massique de la vanne ?
L’ISO 6358-1 définit une méthode d’essai en régime permanent pour les composants à fluide compressible dont les voies sont fixes ou variables, mais exclut les vérins, accumulateurs, régulateurs à rétroaction interne et composants dont les coefficients sont instables (ISO, confirmé en 2026). Utilisez ses données de vanne dans le modèle du système sans traiter la norme comme un essai dynamique de vérin.
Représentez chaque voie de dosage par une fonction signée :
La commande de vanne est , la pression absolue en amont est , la pression absolue en aval est et la température en amont est . La fonction doit distinguer le débit alimentation-vers-chambre du débit chambre-vers-échappement, y compris les régimes étranglé et subsonique. Une seule valeur de débit nominal ne définit pas cette surface.
Les entrées à privilégier, par ordre décroissant, sont :
- Une cartographie mesurée commande-pression-débit pour la vanne exacte et son électronique de commande.
- Les courbes du fabricant avec les conditions indiquées de pression d’alimentation, de pression aval, de température et de commande.
- Les données de conductance sonique et de rapport de pression critique ISO 6358 pour un modèle compatible.
- Un modèle à coefficient de débit dont la géométrie et les hypothèses ont été validées.
La taille d’orifice n’est pas un modèle de débit.
Pas plus qu’une valeur de débit catalogue mesurée avec une convention de pression non précisée. Si le contrôleur fonctionne près de la zone morte ou de la saturation de la vanne, identifiez explicitement ces régions. Sinon, le modèle de pression peut sembler correct alors que l’entrée de commande est fausse. Les tubes entre la vanne et le vérin appartiennent aussi aux limites du modèle. Les conduites courtes réduisent le volume commandé, tandis qu’un petit diamètre intérieur peut limiter le débit massique. Le guide de sélection des vannes proportionnelles traite le dimensionnement du matériel ; le présent modèle doit utiliser la caractéristique réelle de la vanne sélectionnée plutôt qu’une constante générique de « vanne servo ».
Linéarisation autour d’un point de fonctionnement défini
Une étude servopneumatique de 2004 a développé deux structures de modèle local, l’une en boîte noire et l’autre en boîte grise avec des informations sur la différence de pression et le frottement, puis a programmé des contrôleurs à rétroaction d’état dans plusieurs zones de fonctionnement (Control Engineering Practice, 2004). La leçon n’est pas une formule de gain universelle : chaque modèle linéaire appartient à un équilibre et à une variable d’ordonnancement définis.
Local signifie local.
Écrivez le système non linéaire sous la forme et choisissez un point de fonctionnement qui respecte les conditions d’équilibre. Le modèle local en perturbations est :
Les matrices sont les jacobiennes évaluées au point de fonctionnement choisi. Consignez la position du piston, la charge utile, la pression d’alimentation, les pressions des chambres, la polarisation de la vanne, l’hypothèse de température et le sens du mouvement avec chaque jeu de données. Une fonction de transfert sans point de fonctionnement est incomplète, car les volumes des chambres et les rapports de pression de la vanne évoluent avec le déplacement de l’axe.
L’estimation de la raideur de l’air peut aider à interpréter une paire de pôles :
est une fréquence propre locale non amortie en radians par seconde. Ce n’est pas automatiquement la bande passante en boucle fermée. La dynamique de la vanne, l’amortissement, le retard, les filtres de rétroaction, la saturation, le frottement et les structures non modélisées peuvent déplacer la réponse mesurée. Utilisez le guide de calcul de la fréquence propre lorsque la résonance, plutôt que la synthèse du contrôleur, est la question principale.
Une programmation de gains doit interpoler des contrôleurs vérifiés, et non multiplier un gain proportionnel unique par le volume de la chambre. Vérifiez chaque système planifié et les transitions entre eux. La position peut être une variable d’ordonnancement, mais la charge utile, la pression, le sens et la zone de fonctionnement de la vanne peuvent être tout aussi importants s’ils évoluent pendant la production.
Quels paramètres faut-il identifier sur la machine ?
Une méthodologie expérimentale de 2017 a montré que l’identification du volume mort améliorait la concordance du modèle pour trois sorties mesurées : la pression de chambre, la vitesse du piston et la position du piston (Simulation Modelling Practice and Theory, 2017). Ce résultat fait du volume mort un paramètre à mesurer, et non une valeur pratique ajustée jusqu’à ce qu’une seule courbe de position semble correcte.
Séparez les paramètres selon la manière dont ils peuvent être obtenus :
| Groupe de paramètres | Source initiale | Essai d’identification | Signal de validation |
|---|---|---|---|
| Alésage, surfaces effectives, course | Plan et fiche technique | Contrôle dimensionnel | Positions de fin et équilibre des forces |
| Volumes morts des chambres et des raccordements | CAO et calcul du volume des tubes | Essai pression-volume isolé | Courbes de pression des deux chambres |
| Surface de débit de la vanne | Données fabricant | Cartographie pression-débit contrôlée | Montée de pression et décroissance à l’échappement |
| Zone morte et retard de la vanne | Électronique et fiche technique de la vanne | Petits balayages et échelons de commande | Début de pression entre commande et chambre |
| Masse mobile et charge extérieure | Calcul de masse et de mécanisme | Essai de mouvement avec charge connue | Accélération et résidu de force |
| Frottement | Données initiales des joints et guidages | Essais bidirectionnels à faible vitesse et de décollage | Résidu pression-force en fonction de la vitesse |
| Fuites | Limites des composants | Essai isolé de maintien de pression | Décroissance de pression à volume fixe |
| Comportement thermique | Modèle de processus supposé | Cycles lents et rapides répétés | Résidu de pression en fonction du maintien et de la température |
N’identifiez pas tous les paramètres à partir d’un seul échelon de position. Plusieurs combinaisons de paramètres peuvent produire un mouvement similaire tout en prédisant incorrectement les pressions de chambre. Utilisez des essais indépendants chaque fois que possible, puis réservez un jeu de données distinct pour la validation. Si les mêmes données règlent et démontrent le modèle, le surajustement peut passer inaperçu. La base de temps des mesures compte aussi. Enregistrez de manière synchronisée la commande de vanne, sa rétroaction si elle est disponible, la pression d’alimentation au niveau de la vanne, les pressions aux deux orifices du vérin, la position, la charge utile et les horodatages. Un manomètre statique de régulateur ne peut pas montrer un effondrement de pression pendant l’accélération ; le guide des fluctuations de pression d’air traite cet essai côté alimentation. La position seule ne permet pas de distinguer une restriction de débit d’un frottement de décollage.
Comment le modèle modifie-t-il la conception du contrôleur ?
Festo décrit trois éléments nécessaires dans un système de positionnement servopneumatique, tandis que l’étude de programmation des gains de 2004 a utilisé des modèles locaux et une rétroaction d’état plutôt qu’un multiplicateur PID universel (Festo, consulté le 23/07/2026 ; Schulte et Hahn, 2004). Le choix du contrôleur doit suivre la variation mesurée du système et la rétroaction disponible.
| Comportement observé du système | Architecture de départ raisonnable | Preuve requise |
|---|---|---|
| Une zone de fonctionnement, non-linéarité modérée | Contrôleur de position ou d’état à gain fixe | Stabilité et temps d’établissement pour la charge et la pression normales |
| Dynamique dépendant de la position et répétable | Contrôleur à gains programmés | Stabilité sur chaque modèle local et pendant l’interpolation |
| Erreur de suivi dominée par une force de trajectoire connue | Commande anticipatrice fondée sur le modèle plus rétroaction | Modèle inverse de la vanne, gestion de la saturation, sensibilité à la charge utile |
| Dynamique de pression des chambres limitant le rejet des perturbations | Rétroaction de pression dans la boucle de mouvement | Bande passante du capteur, bruit, séparation des boucles, comportement en défaut |
| Forte incertitude ou frottement/charge variable | Stratégie adaptative, tenant compte de l’incertitude ou non linéaire | Paramètres bornés, argument de stabilité, essais au pire cas |
La commande anticipatrice commence par l’équilibre des forces, et non par une équation directe de commande de vanne. La force de pression souhaitée peut être estimée par :
La paire de pressions de chambre requise doit ensuite respecter la pression d’alimentation, la pression d’échappement, le sens de la force et les limites de pression. Convertir ces objectifs de pression en commande de vanne exige le modèle inverse débit-vanne et l’état des chambres. Diviser la force par la différence de pression et la surface ne produit pas une commande de vanne sans dimension.
Ne copiez pas la fréquence d’échantillonnage d’une autre machine. Choisissez la période du contrôleur à partir des dynamiques mesurées de la vanne, de la pression, du capteur, du calcul et de la mécanique, puis conservez une marge pour les filtres et les retards. La séquence de mise en service prudente consiste à appliquer des limites conservatrices, vérifier la polarité des signaux, caractériser en boucle ouverte, fermer une boucle à la fois, puis couvrir toute l’enveloppe de charge utile et d’alimentation.
Pour une vue d’ensemble plus large du matériel et de la mise en service, consultez le guide du positionnement pneumatique commandé par servo. Gardez sa tâche de sélection des composants séparée de la tâche d’estimation des paramètres décrite ici.
Une démarche de validation qui révèle le mauvais modèle
Le modèle ASME validé a comparé les prédictions sur deux types de vérins et différentes longueurs de tubes, et pas seulement sur le jeu de données utilisé pour l’identification (Richer et Hurmuzlu, 2000). Votre essai d’acceptation doit de même inclure des conditions qui n’ont pas servi à l’ajustement : une autre position, une autre charge utile, un autre sens, une autre pression, une autre trajectoire ou une autre configuration de tubes.
Réalisez la validation par couches :
- Géométrie et force statiques : confirmer les surfaces, volumes, conventions de signe, gravité et pressions d’équilibre.
- Essais de vanne et de chambre : comparer la montée et la décroissance de pression, la zone morte et le retard mesurés et prédits avec un volume fixe lorsque c’est possible.
- Mouvement à faible vitesse : révéler le frottement de décollage, l’hystérésis, la traînée des guidages et les résidus dépendant du sens.
- Trajectoires dynamiques : comparer la commande, les deux pressions, la position, la vitesse et l’accélération dans des conditions de fonctionnement non utilisées pour l’ajustement.
- Essais en boucle fermée : vérifier le temps d’établissement, le dépassement, l’erreur stationnaire, la saturation, la réponse aux perturbations et le comportement en état sûr au point de référence du procédé.
Les résidus sont des preuves.
Examinez la forme des résidus, pas seulement une erreur moyenne. Un résidu de pression qui augmente avec le temps de maintien suggère un écart thermique ou une fuite. Un résidu de mouvement qui change de signe avec la direction indique un problème de modélisation du frottement ou de la charge. Un retard commun aux deux courbes de pression peut appartenir à la vanne ou à la chaîne d’acquisition. Une erreur de position haute fréquence avec des pressions propres peut révéler une dynamique de capteur ou de mécanique extérieure au modèle pneumatique.
La validation doit répondre à une question de décision : le modèle est-il assez précis pour la sélection de composants, la commande anticipatrice, la programmation des gains, la détection de défauts ou la surveillance liée à la sécurité ? Ces usages exigent des limites d’erreur différentes. Un modèle qui estime le temps de course peut rester insuffisant pour une rétroaction d’état de pression, et un bon modèle nominal ne prouve pas le comportement après une défaillance de capteur, de vanne ou d’alimentation.
Avant la mise en production, définissez comment l’énergie pneumatique stockée est isolée, comment les charges verticales ou suspendues sont soutenues, ce qui se passe après une perte de commande ou de rétroaction et comment le redémarrage est autorisé. Les performances de commande ne remplacent jamais l’évaluation des risques de la machine.
FAQ sur la modélisation servopneumatique
L’ISO 6358-1 couvre les essais de débit des composants en régime permanent, tandis que le modèle non linéaire validé cité plus haut a utilisé deux types de vérins et plusieurs configurations de tubes. Ces quatre questions portent sur les limites les plus susceptibles de fausser un modèle de commande : terminologie des gaz, référence de pression, couverture des points de fonctionnement et synchronisation des mesures (ISO, 2013 ; ASME, 2000).
Le facteur de compressibilité Z est-il identique à la raideur pneumatique ?
Non. corrige l’équation du gaz réel pour son comportement non idéal. La raideur pneumatique est une relation locale force-déplacement dérivée de la pression de chambre, de la surface effective du piston, du volume emprisonné et du processus thermique supposé. Un contrôleur peut utiliser les deux concepts, mais remplacer l’un par l’autre donne de mauvaises unités et une mauvaise interprétation physique.
Le modèle doit-il utiliser la pression manométrique ou la pression absolue ?
Utilisez la pression absolue dans les relations d’état du gaz, de densité, de rapport de pression, de débit massique, de raideur et de température. La pression manométrique peut rester utile pour les affichages opérateur et les calculs de force lorsque les effets atmosphériques sont traités de manière cohérente. Notez la référence atmosphérique et n’insérez jamais directement une valeur manométrique dans une équation de gaz parfait ou polytropique.
Un seul modèle linéaire peut-il couvrir toute la course du vérin ?
Uniquement si la validation montre que la variation du système reste acceptable pour les performances requises. Les volumes de chambre, les rapports de pression de la vanne, le frottement, la charge utile et le sens peuvent modifier la dynamique locale. Pour une enveloppe plus large, identifiez plusieurs points de fonctionnement et vérifiez chaque contrôleur ainsi que l’interpolation entre eux, au lieu de supposer une simple mise à l’échelle des gains selon la position.
Quels signaux faut-il enregistrer pendant la validation du modèle ?
Enregistrez la commande de vanne, sa rétroaction lorsqu’elle est disponible, la pression d’alimentation à l’entrée de la vanne, les pressions aux deux orifices du vérin, la position, la condition de charge utile et des horodatages synchronisés. Déduisez la vitesse et l’accélération avec un filtrage documenté. Ajoutez la température, la force ou le débit lorsque les résidus indiquent que ces états comptent. Validez au point de référence du procédé, et pas seulement au capteur interne de l’actionneur.
Sources et références techniques
- NIST : calcul du facteur de compressibilité de l’air, consulté le 23/07/2026.
- ISO 6358-1 : détermination des caractéristiques de débit avec des fluides compressibles, consulté le 23/07/2026.
- Richer et Hurmuzlu : système d’actionneur pneumatique à force haute performance, partie I, consulté le 23/07/2026.
- Schulte et Hahn : commande de programmation de gains par rétroaction d’état floue d’actionneurs servopneumatiques, consulté le 23/07/2026.
- Modélisation non linéaire et identification améliorées d’un système d’actionnement servopneumatique, consulté le 23/07/2026.
- Festo : systèmes de positionnement servopneumatiques, consulté le 23/07/2026.