
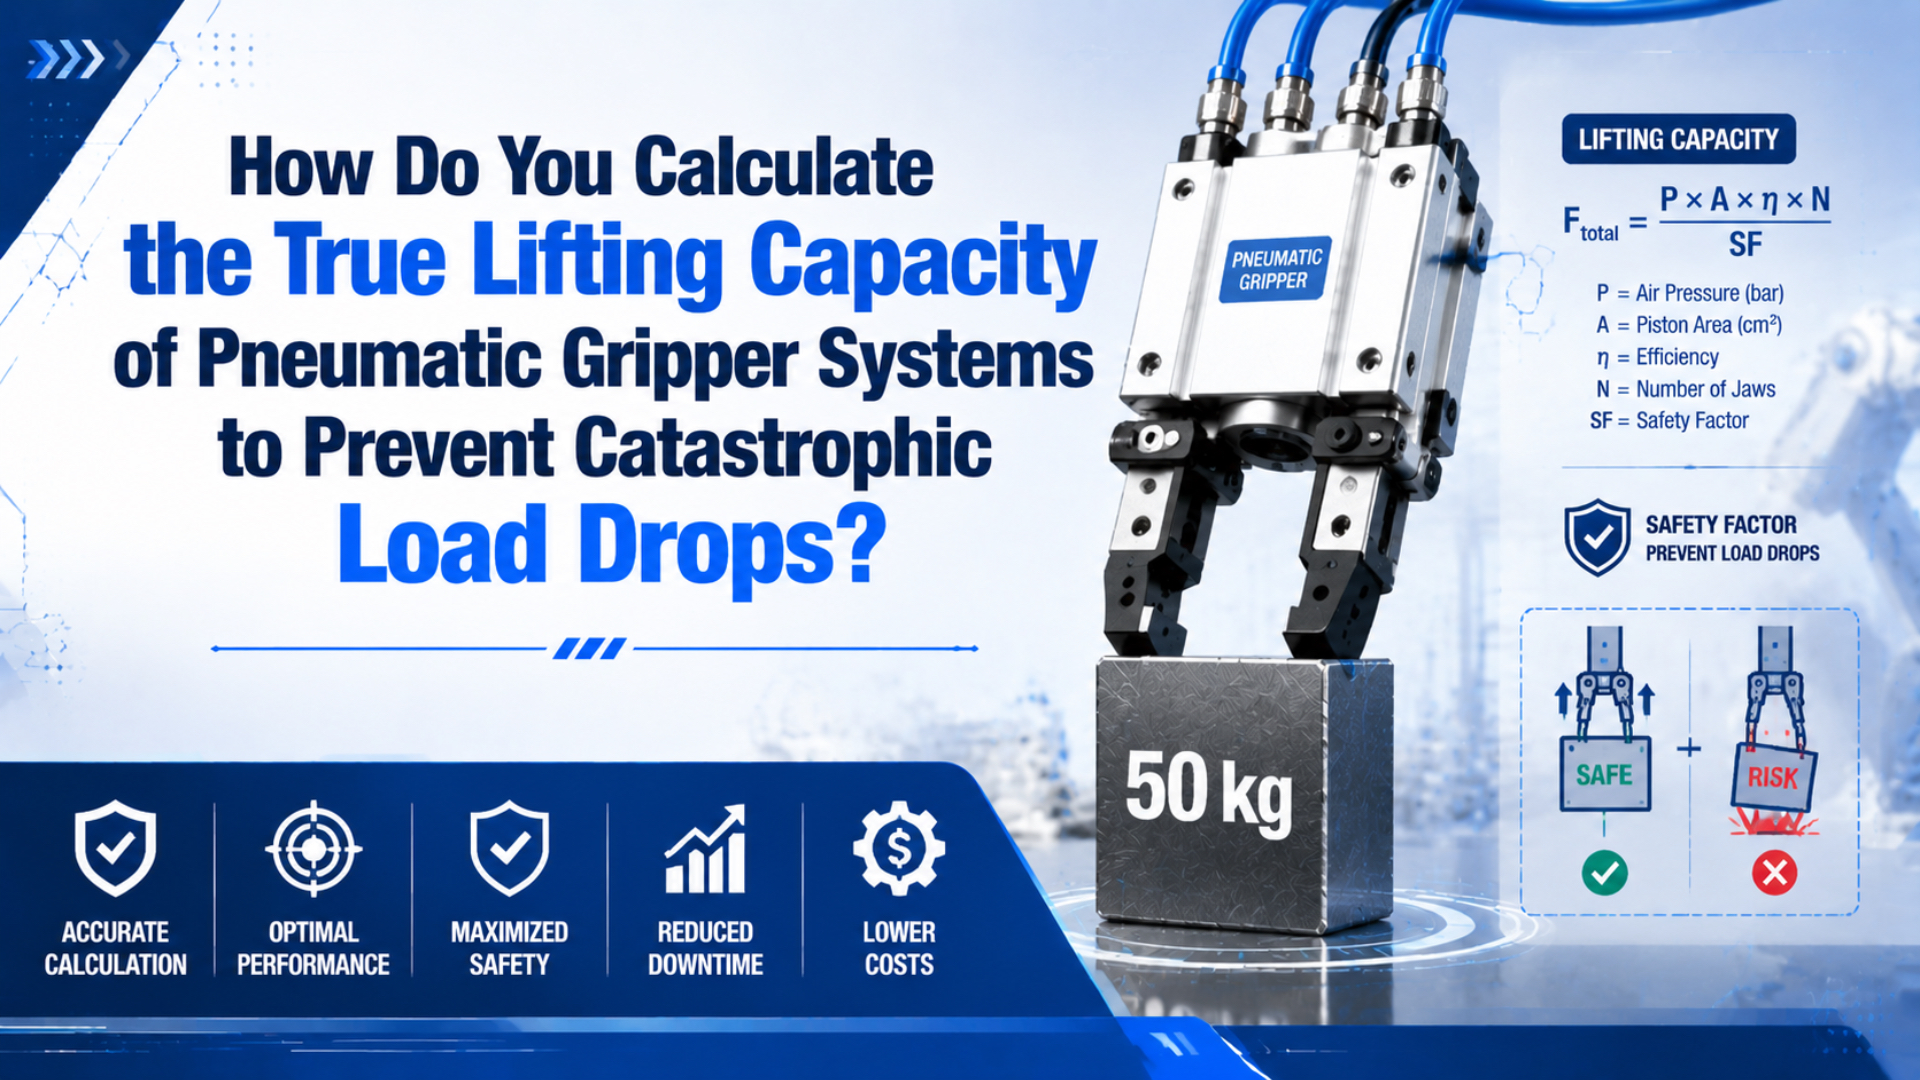
Tải nâng của tay kẹp khí nén là khối lượng phôi lớn nhất vẫn thỏa mãn mọi giới hạn đã được xác minh về lực, ngón kẹp, ngàm, chi tiết, trục thao tác và trạng thái an toàn. Hãy tính từ lực có sẵn tại từng điểm tiếp xúc thực tế, không chỉ từ đường kính piston. Sau đó kiểm tra trọng lực, gia tốc, mô men, áp suất tối thiểu, biến thiên chi tiết và hành vi khi mất khí.
Định nghĩa trong catalog rất quan trọng. Catalog MHL2 của SMC báo cáo lực kẹp hiệu dụng là lực đẩy của một ngón kẹp, trong khi SCHUNK định nghĩa lực kẹp trên trang PZN-plus được tham chiếu là tổng số học của các lực ngàm riêng lẻ tại khoảng cách P (catalog SMC MHL2, truy cập 2026; SCHUNK PZN-plus, truy cập 2026). Hãy chuẩn hóa định nghĩa đó trước khi nhập bất kỳ giá trị lực nào vào bảng tính.
Điểm chính
- Bắt đầu bằng lực catalog tại áp suất, hướng kẹp và vị trí ngón kẹp thực tế.
- Tính lực yêu cầu trên từng ngàm từ khối lượng, gia tốc, ma sát, số ngàm và hệ số an toàn có tài liệu.
- Kiểm tra mô men và hành vi khi mất khí riêng biệt. Biên lực lớn hơn không thể biến một mạch không an toàn thành fail-safe.
Lực kẹp trong catalog là điểm bắt đầu đúng
SMC nêu rằng các bảng lực kẹp MHL2 thể hiện lực đẩy của một ngón khi mọi ngón và đồ gá gắn thêm đều tiếp xúc với phôi. Catalog đó cũng yêu cầu điểm kẹp phải nằm trong vùng đường cong lực của áp suất đã chọn (catalog SMC MHL2, truy cập 2026).
Phương trình piston quen thuộc vẫn đúng bên trong cơ cấu chấp hành:
$$ F_{\mathrm{piston}} = P \cdot A $$
Tự nó không cho biết lực tại phôi. Phớt, dẫn hướng, nêm, thanh răng, bánh răng, cơ cấu khuỷu và liên kết góc nằm giữa piston và các ngón kẹp hoàn thiện. Điểm tiếp xúc cũng có thể cách ngàm gốc hàng chục hoặc hàng trăm milimét.
Hãy tách riêng ba mức lực:
| Mức lực | Mô tả | Cách dùng phù hợp khi chọn cỡ |
|---|---|---|
| Lực piston | Áp suất tác dụng lên diện tích piston hiệu dụng | Kiểm tra cơ cấu bên trong khi dữ liệu nhà sản xuất yêu cầu |
| Lực ngàm gốc | Đầu ra tại chuẩn ngàm của tay kẹp | So sánh thân tay kẹp theo quy ước catalog đã nêu |
| Lực tiếp xúc | Lực tại điểm tiếp xúc thực tế của ngón kẹp | Tính trượt phôi và tải nâng |
Không thể hoán đổi quy ước giữa các nhà cung cấp. SMC báo cáo lực đẩy một ngón cho MHL2. Trang PZN-plus của SCHUNK được tham chiếu báo cáo tổng số học lực ngàm, còn một datasheet Festo hiện hành liệt kê rõ 79 N trên mỗi ngàm tay kẹp ở 0.6 MPa cho một mẫu (datasheet tay kẹp song song Festo, 2026). Ghi “trên mỗi ngàm” hoặc “tổng” bên cạnh mọi giá trị nhập vào.
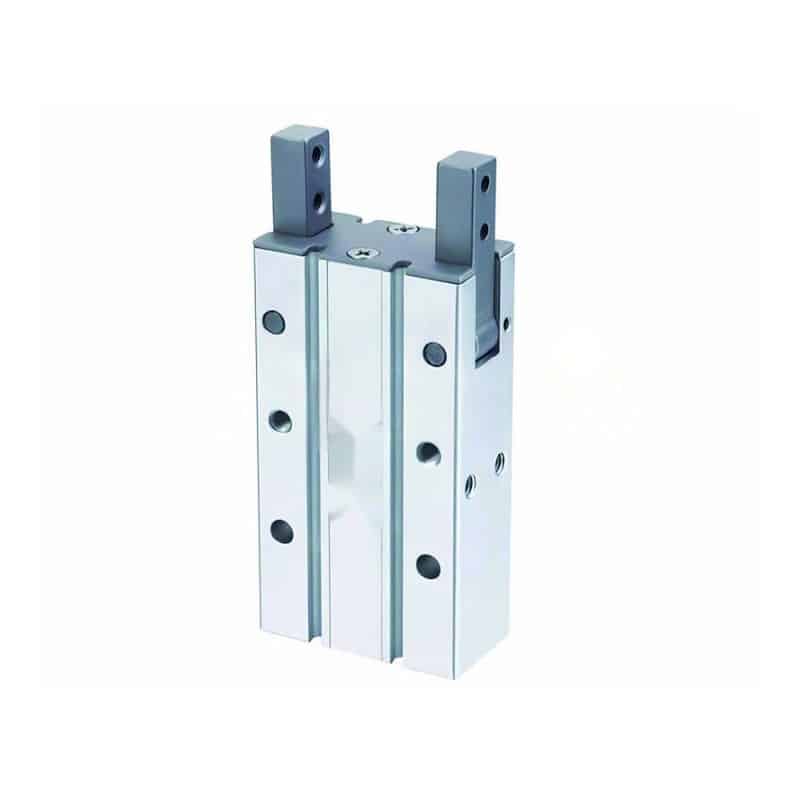
Một tay kẹp góc giúp thấy rõ giới hạn: hành trình piston biến thành chuyển động quay của ngàm, nên lực tiếp xúc thay đổi theo hình học cơ cấu và vị trí ngón kẹp. Tay kẹp song song có kiểu truyền lực khác, nhưng cùng một nguyên tắc vẫn áp dụng. Hướng dẫn cơ cấu tay kẹp song song giải thích các định nghĩa lực này chi tiết hơn.
Theo kinh nghiệm của chúng tôi, dòng đầu tiên trong bảng tính nên xác định quy ước catalog, không phải đường kính xi lanh. Chúng tôi ghi lại đường cong cho lực trên mỗi ngàm hay tổng lực, áp dụng khi mở hay khi đóng, áp suất tham chiếu và khoảng cách từ chuẩn ngàm đến điểm tiếp xúc. Kỷ luật nhỏ này bắt được nhiều lỗi đầu vào vốn rất khó nhìn thấy.
Cách tính lực yêu cầu trên mỗi ngàm cho kẹp ma sát nâng thẳng đứng?
NIST đưa gia tốc trọng trường tiêu chuẩn là 9.80665 m/s². Với một kẹp ma sát thẳng đứng đối xứng, lực yêu cầu trên mỗi ngàm chia tải đi trực tiếp từ khối lượng, gia tốc hướng lên, ma sát, số ngàm và hệ số an toàn đã chọn (NIST Guide to the SI, truy cập 2026).
$$ F_{\mathrm{required,jaw}} = \frac{m(g+a)S}{\mu n} $$
Trong đó:
| Ký hiệu | Ý nghĩa | Đơn vị hoặc ràng buộc |
|---|---|---|
| $m$ | Tổng khối lượng được đỡ, gồm chi tiết và mọi thứ mang theo | kg |
| $g$ | Gia tốc trọng trường tiêu chuẩn | 9.80665 m/s² |
| $a$ | Gia tốc hướng lên xấu nhất tương đối với tay kẹp | m/s² |
| $S$ | Hệ số an toàn có tài liệu cho trường hợp tải đã định nghĩa | không thứ nguyên |
| $\mu$ | Hệ số ma sát bảo thủ tại giao diện thực tế | không thứ nguyên |
| $n$ | Số ngàm thực sự cùng chia tải | số lượng |
| $F_{\mathrm{required,jaw}}$ | Lực tiếp xúc pháp tuyến tối thiểu cần từ mỗi ngàm | N trên mỗi ngàm |
Phương trình này dành cho kẹp ma sát có hướng trượt song song với bề mặt tiếp xúc. Nó giả định các ngàm cùng chia tải. Nếu một ngón chạm trước, chi tiết lệch tâm, hoặc chuỗi dung sai làm tiếp xúc không đều, đừng tính mọi ngàm như cùng chia tải đầy đủ.
Với chi tiết 2 kg tăng tốc hướng lên 3 m/s², có hai ngàm chia tải, $\mu=0.30$ và $S=2$:
$$ F_{\mathrm{required,jaw}} = \frac{2(9.80665+3)2}{0.30 \cdot 2} = 85.4\ \mathrm{N/jaw} $$
Tay kẹp đã chọn phải cung cấp ít nhất 85.4 N trên mỗi ngàm tại vị trí ngón thực tế và áp suất động tối thiểu. Nó cũng phải vượt qua các kiểm tra riêng về mô men, áp suất bề mặt và trạng thái an toàn dưới đây.
Phương trình đảo ước tính khối lượng được đỡ bởi một lực có sẵn đã biết trên mỗi ngàm:
$$ m_{\mathrm{force}} = \frac{F_{\mathrm{available,jaw}}\mu n}{S(g+a)} $$
Kết quả này là khả năng theo lực, không phải tải định mức cuối cùng của cả hệ thống tay kẹp. Giá trị thấp nhất được phép từ kiểm tra lực, tải ngàm, độ bền chi tiết, độ bền ngón kẹp, tải cho phép của trục thao tác, hành vi trạng thái an toàn và đánh giá rủi ro máy mới là giới hạn chi phối.
Gia tốc, hướng đặt và ma sát làm thay đổi kết quả thế nào?
SCHUNK tính khối lượng phôi khuyến nghị trên trang PZN-plus được tham chiếu bằng hệ số ma sát tĩnh 0.1 và hệ số an toàn 2 chống trượt dưới trọng lực. Đây là giả định minh bạch cho mẫu cụ thể, không phải hệ số phổ quát cho mọi miếng đệm và phôi (SCHUNK PZN-plus, truy cập 2026).
Gia tốc phải nằm trong phương trình tải. Đừng nhân đáp án với một “hệ số giảm tải động” chung chung khi đã biết gia tốc của máy. Với chuyển động thẳng đứng hướng lên, dùng $g+a$. Trong khi giảm tốc hướng xuống, tay kẹp có thể gặp cùng hướng hiệu dụng vì quán tính của chi tiết vẫn có xu hướng trượt tương đối với ngón kẹp.
Rà soát toàn bộ biên dạng chuyển động:
- Sản xuất bình thường: dùng gia tốc cao nhất trong các pha gắp, chuyển và đặt.
- Dừng khẩn cấp: tính hoặc đo mức giảm tốc xấu nhất có thể tin cậy và kiểm tra liệu chi tiết có thể đi vào vùng được bảo vệ hay không.
- Quay: phân giải trọng lực và gia tốc quán tính vào các hướng trượt tiềm tàng ở tư thế xấu nhất.
- Rung hoặc va đập: coi các đỉnh không chắc chắn là vấn đề đo lường và rủi ro, không phải lý do để chọn một hệ số nhân tùy ý.
Ma sát thường là đầu vào kém chắc chắn nhất. Độ nhám bề mặt, lớp phủ, dầu, dung dịch làm mát, bụi, độ ẩm, mòn đệm, nhiệt độ, áp suất tiếp xúc và biến thiên giữa các chi tiết đều có thể thay đổi giao diện. Dùng giá trị thấp nhất đã được chứng minh cho điều kiện sản xuất được phép. Nếu chưa có giá trị đó, hãy thử các chi tiết đại diện ở điều kiện xấu nhất thay vì chép hệ số từ bảng chung.
Ngón kẹp theo dạng ăn khớp hình học, bắt vào vai, rãnh, lỗ hoặc mép, đi theo một đường truyền tải khác. Ma sát có thể không còn là cơ chế giữ chính, nhưng khi đó ngón kẹp phải được kiểm tra ứng suất ép, uốn, khoảng hở nhả, dung sai và va đập. Đừng nói rằng phương trình ma sát chứng minh một chi tiết đã được giữ bằng hình dạng là an toàn.
Hướng dẫn xi lanh nâng thẳng đứng dùng cùng logic tải $m(g+a)$ cho trục tuyến tính. Phép tính tay kẹp bổ sung giao diện tiếp xúc và chia lực pháp tuyến yêu cầu cho các ngàm.
Vì sao chiều dài ngón kẹp và mô men ngàm tạo giới hạn tải thứ hai?
SMC cảnh báo rằng vận hành ngoài vùng điểm kẹp thể hiện trên đường cong MHL2 có thể tạo tải mất cân bằng quá mức lên ngón hoặc dẫn hướng, làm lỏng ngón và rút ngắn tuổi thọ. Vì vậy phải kiểm tra đồng thời lực kẹp có sẵn và tải ngàm cho phép (catalog SMC MHL2, truy cập 2026).
Một lực tiếp xúc tác dụng tại khoảng cách chiếu tạo mô men ngàm:
$$ M = F_c \cdot L $$
Ở đây, $F_c$ là thành phần lực tiếp xúc liên quan và $L$ là khoảng cách vuông góc từ chuẩn ngàm của nhà sản xuất đến đường tác dụng. Các độ lệch bổ sung có thể tạo mô men quanh nhiều hơn một trục. Dùng đúng hệ tọa độ và quy tắc tải đồng thời trong datasheet của mẫu đã chọn.
Các con số phụ thuộc từng mẫu. Ví dụ, một datasheet Festo công bố năm 2026 liệt kê lực đóng 79 N trên mỗi ngàm ở 0.6 MPa, lực ngàm tĩnh tối đa 500 N và mô men tĩnh tối đa 35 N·m quanh mỗi trục được liệt kê (datasheet tay kẹp song song Festo, 2026). Các giá trị đó cho thấy vì sao lực kẹp và giới hạn kết cấu xuất hiện như thông số riêng; không được chép chúng sang tay kẹp khác.
Dùng kiểm tra hai cột này khi chọn:
| Tính toán chống trượt | Tính toán kết cấu |
|---|---|
| Lực có sẵn tại điểm kẹp thực tế | Chiều vươn ngón kẹp cho phép |
| Lực yêu cầu trên mỗi ngàm | Khối lượng và quán tính ngón kẹp |
| Hệ số ma sát bảo thủ | Tải ngàm $F_x$, $F_y$ và $F_z$ |
| Trọng lực và gia tốc | Mô men ngàm $M_x$, $M_y$ và $M_z$ |
| Hệ số an toàn cho trường hợp tải | Quy tắc tải đồng thời của nhà sản xuất |
Một ngón kẹp dài hơn có thể làm lựa chọn thất bại hai lần: đường cong lực có thể cho thấy lực kẹp có sẵn thấp hơn ở khoảng cách đó, và cùng một lực tiếp xúc tạo mô men dẫn hướng lớn hơn. Áp dụng một tỷ lệ phần trăm chung cho lực kẹp danh nghĩa không kiểm tra được giới hạn nào trong hai giới hạn này.
Chúng tôi nhận thấy việc yêu cầu bản vẽ ngón kẹp hoàn thiện trước khi chấp nhận kết quả lực ngăn được một nhóm lỗi thứ hai. Một mã thân catalog mà thiếu khoảng cách tiếp xúc, khối lượng ngón, độ lệch và bố trí bulông thì chưa đủ để tái lập kiểm tra mô men.
Nên kiểm tra áp suất tối thiểu và hành vi khi mất khí thế nào?
Các biểu đồ lực MHL2 thể hiện các đường cong riêng từ 0.2 đến 0.6 MPa, cho thấy lực kẹp có sẵn phụ thuộc cả áp suất lẫn khoảng cách tiếp xúc. Chọn từ đường cong ở áp suất thấp nhất dự kiến trong khi ngàm đang giữ tải chuyển động, không phải từ đồng hồ tĩnh tại máy nén (catalog SMC MHL2, truy cập 2026).
Đo áp suất gần tay kẹp trong sự kiện có nhu cầu đồng thời xấu nhất. Khi chạy thử, chúng tôi thấy bộ điều áp có thể hiển thị áp suất đặt bình thường trong khi van hạn chế, ống nhỏ, bộ giảm âm tắc hoặc nhánh dùng chung làm giảm áp suất buồng trong lúc đóng hoặc chuyển tải. Hướng dẫn sụt áp khí nén trình bày phần chẩn đoán phía thượng nguồn.
Đừng giả định lực kẹp tỷ lệ hoàn hảo với áp suất bộ điều áp nếu dữ liệu nhà sản xuất không hỗ trợ nội suy. Dùng đường cong catalog hoặc phần mềm chọn cỡ cho đúng mẫu, đúng hướng và đúng điểm kẹp. Sau đó xác nhận kết quả trên máy đã lắp.
Mất khí là một trạng thái riêng, không phải một hạng tử khác trong phương trình ma sát. Tay kẹp trợ lực lò xo, mạch giữ áp, chốt cơ khí hoặc đỡ phụ có thể giữ chi tiết, nhưng mỗi phương án đều có giới hạn. Zimmer mô tả van an toàn áp suất giữ khí nén sau khi nguồn cấp tụt và duy trì lực kẹp với tay kẹp có lò xo hỗ trợ (van an toàn áp suất Zimmer, truy cập 2026). Vẫn phải xét rò rỉ và lực lò xo hữu hạn.
ISO 4414:2010 vẫn là tiêu chuẩn quốc tế đã công bố về an toàn hệ thống khí nén và đề cập các nguy cơ khí nén đáng kể trên máy. ISO 12100:2010 cung cấp phương pháp rộng hơn về đánh giá và giảm rủi ro, dù ISO liệt kê tiêu chuẩn này đang được rà soát sửa đổi trong năm 2026 (ISO 4414, xác nhận hiện hành 2021; ISO 12100, truy cập 2026).
Một tay kẹp khí nén công nghiệp thông thường không bao giờ nên được coi là thiết bị nâng người. Hãy định nghĩa kết quả an toàn cho dừng khẩn cấp, mất nguồn khí, hỏng hose, van mất điện, lỗi cảm biến, tụt áp dần và khởi động lại. Nếu chi tiết rơi có thể chạm tới người, có thể cần che chắn hoặc một phương pháp giữ độc lập bằng cơ khí.
Ví dụ tính toán: tải nâng thực tế
Quy ước khối lượng phôi đã công bố của SCHUNK cho thấy vì sao tải cho phép phải bao gồm các giả định đã nêu: phép tính được tham chiếu dùng hệ số ma sát 0.1, hệ số an toàn 2 và trọng lực. Thay đổi ma sát, gia tốc hoặc định nghĩa lực sẽ làm thay đổi kết quả ngay cả khi con số lực kẹp trong catalog không đổi (SCHUNK PZN-plus, truy cập 2026).
Ví dụ, giả sử đường cong của nhà sản xuất đã chọn cho biết 120 N có sẵn trên mỗi ngàm tại điểm kẹp thực tế 80 mm và áp suất đo tối thiểu. Đây là đầu vào minh họa cho bảng tính, không phải định mức của một tay kẹp cụ thể.
| Đầu vào | Giá trị | Bằng chứng cần có |
|---|---|---|
| Lực có sẵn trên mỗi ngàm | 120 N | Đường cong đúng mẫu, hướng, áp suất và điểm kẹp |
| Số ngàm chia tải | 2 | Rà soát tiếp xúc ngón kẹp hoàn thiện |
| Hệ số ma sát tối thiểu | 0.25 | Thử giao diện ở điều kiện xấu nhất |
| Gia tốc hướng lên | 4.0 m/s² | Biên dạng chuyển động hoặc phép đo |
| Hệ số an toàn | 2.5 | Quy tắc rủi ro và thiết kế có tài liệu |
| Chiều vươn ngón kẹp | 80 mm | Bản vẽ hoàn thiện và chuẩn catalog |
Khối lượng theo lực là:
$$ m_{\mathrm{force}} = \frac{120 \cdot 0.25 \cdot 2}{2.5(9.80665+4.0)} = 1.74\ \mathrm{kg} $$
Tiếp theo kiểm tra mô men ngàm liên quan đến lực 120 N tác dụng cách chuẩn 80 mm:
$$ M = 120 \cdot 0.080 = 9.6\ \mathrm{N\cdot m} $$
Nếu mô men cho phép hoặc quy tắc tải kết hợp của đúng tay kẹp không cho phép 9.6 N·m, thiết kế thất bại dù phương trình ma sát cho kết quả 1.74 kg. Cách xử lý có thể là ngón ngắn hơn, vị trí tiếp xúc khác, đồ gá nhẹ hơn, hình học ăn khớp, dẫn hướng ngoài hoặc tay kẹp lớn hơn. Chỉ đổi nhãn 1.74 kg thành định mức hệ thống là không đủ.
Giới hạn tải làm việc cuối cùng là giới hạn đã xác minh thấp nhất:
$$ m_{\mathrm{system}} = \min\left( m_{\mathrm{force}}, m_{\mathrm{jaw}}, m_{\mathrm{finger}}, m_{\mathrm{part}}, m_{\mathrm{handling\ axis}}, m_{\mathrm{safe\ state}} \right) $$
Phương pháp lấy giá trị nhỏ nhất trong các giới hạn này chính là ý nghĩa thực tế của “tải nâng thực tế”. Nó phơi bày ràng buộc chi phối thay vì giấu các cơ cấu không liên quan trong một phần trăm giảm tải duy nhất.
Những thử nghiệm xác minh nào cần hoàn tất trước khi xuất xưởng?
ISO 12100 yêu cầu một quy trình có tài liệu cho nhận diện nguy cơ, ước tính rủi ro, giảm rủi ro và xác minh qua các giai đoạn vòng đời máy liên quan. ISO 4414 áp dụng bối cảnh an toàn đó cho hệ thống và linh kiện khí nén dùng trên máy (ISO 12100, truy cập 2026; ISO 4414, xác nhận hiện hành 2021).
Hoàn tất phép tính trước khi thử, nhưng đừng dừng ở đó. Chạy thử tay kẹp, ngón kẹp, van, ống, cảm biến, trục thao tác và phôi thật như một hệ thống đã lắp ráp.
| Điều kiện xác minh | Cần ghi lại | Dấu hiệu thất bại |
|---|---|---|
| Áp suất động tối thiểu | Áp suất tại tay kẹp trong sự kiện nhu cầu xấu nhất | Biên lực hoặc biên đóng biến mất |
| Biên dạng chuyển động xấu nhất | Gia tốc, giảm tốc, hướng đặt và thời gian chu kỳ | Trượt, xoay, nảy hoặc vào vị trí chậm |
| Biến thiên chi tiết | Kích thước nhỏ/lớn nhất, bề mặt, nhiễm bẩn và nhiệt độ | Tiếp xúc không đều hoặc ma sát thấp hơn |
| Tải ngón kẹp | Độ võng, tình trạng bulông, lực ngàm và mô men | Dịch chuyển vĩnh viễn, lỏng hoặc võng quá mức |
| Trạng thái lỗi | Mất khí, mất điện, trạng thái van, lỗi cảm biến và khởi động lại | Nhả không kiểm soát hoặc chuyển động nguy hiểm |
| Bằng chứng độ bền | Chu kỳ kiểm tra và giới hạn chấp nhận | Lực giảm, mòn, rò rỉ hoặc rơ ngàm |
Dùng quy trình thử nghiệm và bảo trì do nhà sản xuất chỉ định. Một “thử tải 150%” chung chung không thay thế được hướng dẫn của mẫu, tiêu chuẩn ứng dụng, rà soát mỏi hoặc đánh giá rủi ro máy. Việc thử cũng phải được bố trí để khi chi tiết thất bại, nó không thể va vào nhân sự hoặc làm hỏng thiết bị bên cạnh.
Ghi lại phiên bản catalog, quy ước lực, mã mẫu và tùy chọn, bản vẽ ngón kẹp, điểm kẹp, áp suất tối thiểu, bằng chứng ma sát, biên dạng chuyển động, phiên bản tính toán, kết quả thử nghiệm và tải đã phê duyệt. Hồ sơ đó giúp các thay đổi sau này về ngón, đệm, van, tốc độ và phôi có thể được rà soát, thay vì dựa vào một con số không giải thích trong comment PLC.
Để đặt trong bối cảnh thời gian chu kỳ, hãy liên kết rà soát lực này với hướng dẫn gắp đặt bằng tay kẹp khí nén. Chuyển động nhanh hơn làm thay đổi đầu vào gia tốc và có thể đưa ứng dụng ra ngoài vùng đã từng được xác minh.
FAQ: tải nâng của tay kẹp khí nén
SMC báo cáo lực MHL2 là lực đẩy một ngón, trong khi quy ước PZN-plus của SCHUNK được tham chiếu dùng tổng lực các ngàm riêng lẻ. Năm câu hỏi dưới đây ngăn sai khác định nghĩa đó đi vào phép tính và tách khả năng ma sát khỏi kiểm tra kết cấu và mất khí (SMC, 2026; SCHUNK, 2026).
Tôi có thể dùng áp suất nhân diện tích piston để định mức một tay kẹp khí nén hoàn thiện không?
Không. Áp suất nhân diện tích piston chỉ cho lực lý thuyết của cơ cấu chấp hành. Cơ cấu truyền lực của tay kẹp, ma sát, hướng mở hoặc đóng, vị trí ngón kẹp và tải dẫn hướng đều làm thay đổi lực có sẵn tại chi tiết. Dùng đường cong lực kẹp hiệu dụng của nhà sản xuất cho đúng mẫu, áp suất, hướng và khoảng cách tiếp xúc.
Nên dùng hệ số ma sát nào cho phép tính tay kẹp khí nén?
Dùng hệ số thấp nhất đã được chứng minh cho điều kiện sản xuất được phép, bao gồm bề mặt, dầu, dung dịch làm mát, bụi, độ ẩm, nhiệt độ, mòn đệm và biến thiên chi tiết. Con số khối lượng phôi được tham chiếu của SCHUNK dùng 0.1, nhưng đó là giả định tính toán sản phẩm đã công bố, không phải giá trị phổ quát cho mọi giao diện.
Cần đưa bao nhiêu ngàm vào công thức tải nâng?
Chỉ tính các ngàm đã chứng minh cùng chia tải pháp tuyến. Một kẹp hai ngàm đối xứng có thể dùng $n=2$, nhưng dung sai, sai lệch căn chỉnh, chi tiết lệch tâm hoặc một ngón chạm trước có thể làm giả định chia đều không còn đúng. Tay kẹp ba ngàm không nên tự động được tính như ba phần đóng góp bằng nhau nếu chưa xác minh hình học và tiếp xúc.
Hệ số an toàn lớn hơn có làm tay kẹp khí nén an toàn sau khi mất khí không?
Không. Hệ số an toàn tăng phần dự trữ lực tính toán cho một trường hợp tải đã định nghĩa. Nó không tạo năng lượng tích trữ, không ngăn rò rỉ, không đổi vị trí fail của van và không bổ sung cơ cấu giữ cơ khí. Phân tích mất nguồn cấp riêng và xác minh lò xo, thiết bị giữ áp, chốt, giá đỡ, che chắn và hành vi khởi động lại mà máy sử dụng.
Tôi có thể dùng khối lượng phôi khuyến nghị trong catalog như tải nâng phổ quát không?
Không. Khối lượng khuyến nghị chỉ đúng dưới các giả định đã công bố. Xác nhận lực nghĩa là trên mỗi ngàm hay tổng, rồi kiểm tra ma sát, trọng lực, gia tốc, vị trí ngón, áp suất, mô men, hướng đặt và hệ số an toàn. Tính lại mỗi khi ngón, đệm, chi tiết, biên dạng chuyển động, điều kiện cấp khí hoặc tùy chọn tay kẹp thay đổi.
Nguồn và tài liệu kỹ thuật tham khảo
- SMC Corporation, “MHL2 Series Parallel Type Air Gripper: Wide Type,” truy cập 2026-07-17: https://www.smcworld.com/catalog/en/rotary_airchuck/MHL2-E/6-3-p0497-0513-mhl2_en/data/6-3-p0497-0513-mhl2_en.pdf
- SCHUNK, “PZN-plus 100-2 Universal Gripper,” truy cập 2026-07-17: https://schunk.com/se/en/gripping-systems/centric-grippers/pzn-plus/pzn-plus-100-2/p/000000000000303412
- Festo, “Parallel Gripper Datasheet, product 3361480,” ngày 2026-04-13 và truy cập 2026-07-17: https://ftp.festo.com/Public/PNEUMATIC/SOFTWARE_SERVICE/DataSheet/EN_GB/3361480.pdf
- Zimmer Group, “Pressure Safety Valve,” truy cập 2026-07-17: https://www.zimmer-group.com/en-us/products/components/handling-technology/2-jaw-parallel-grippers/individualizations/pressure-safety-valve
- ISO, “ISO 4414:2010 Pneumatic fluid power, General rules and safety requirements for systems and their components,” truy cập 2026-07-17: https://www.iso.org/standard/44790.html
- ISO, “ISO 12100:2010 Safety of machinery, Risk assessment and risk reduction,” truy cập 2026-07-17: https://www.iso.org/standard/51528.html
- NIST, “Guide to the SI, Appendix B.9,” truy cập 2026-07-17: https://www.nist.gov/pml/special-publication-811/nist-guide-si-appendix-b-conversion-factors/nist-guide-si-appendix-b9
- SMC Corporation of America, video “JMHZ2 UR Certified Air Gripper,” truy cập 2026-07-17: https://www.youtube.com/watch?v=7EqDNHlctUk