

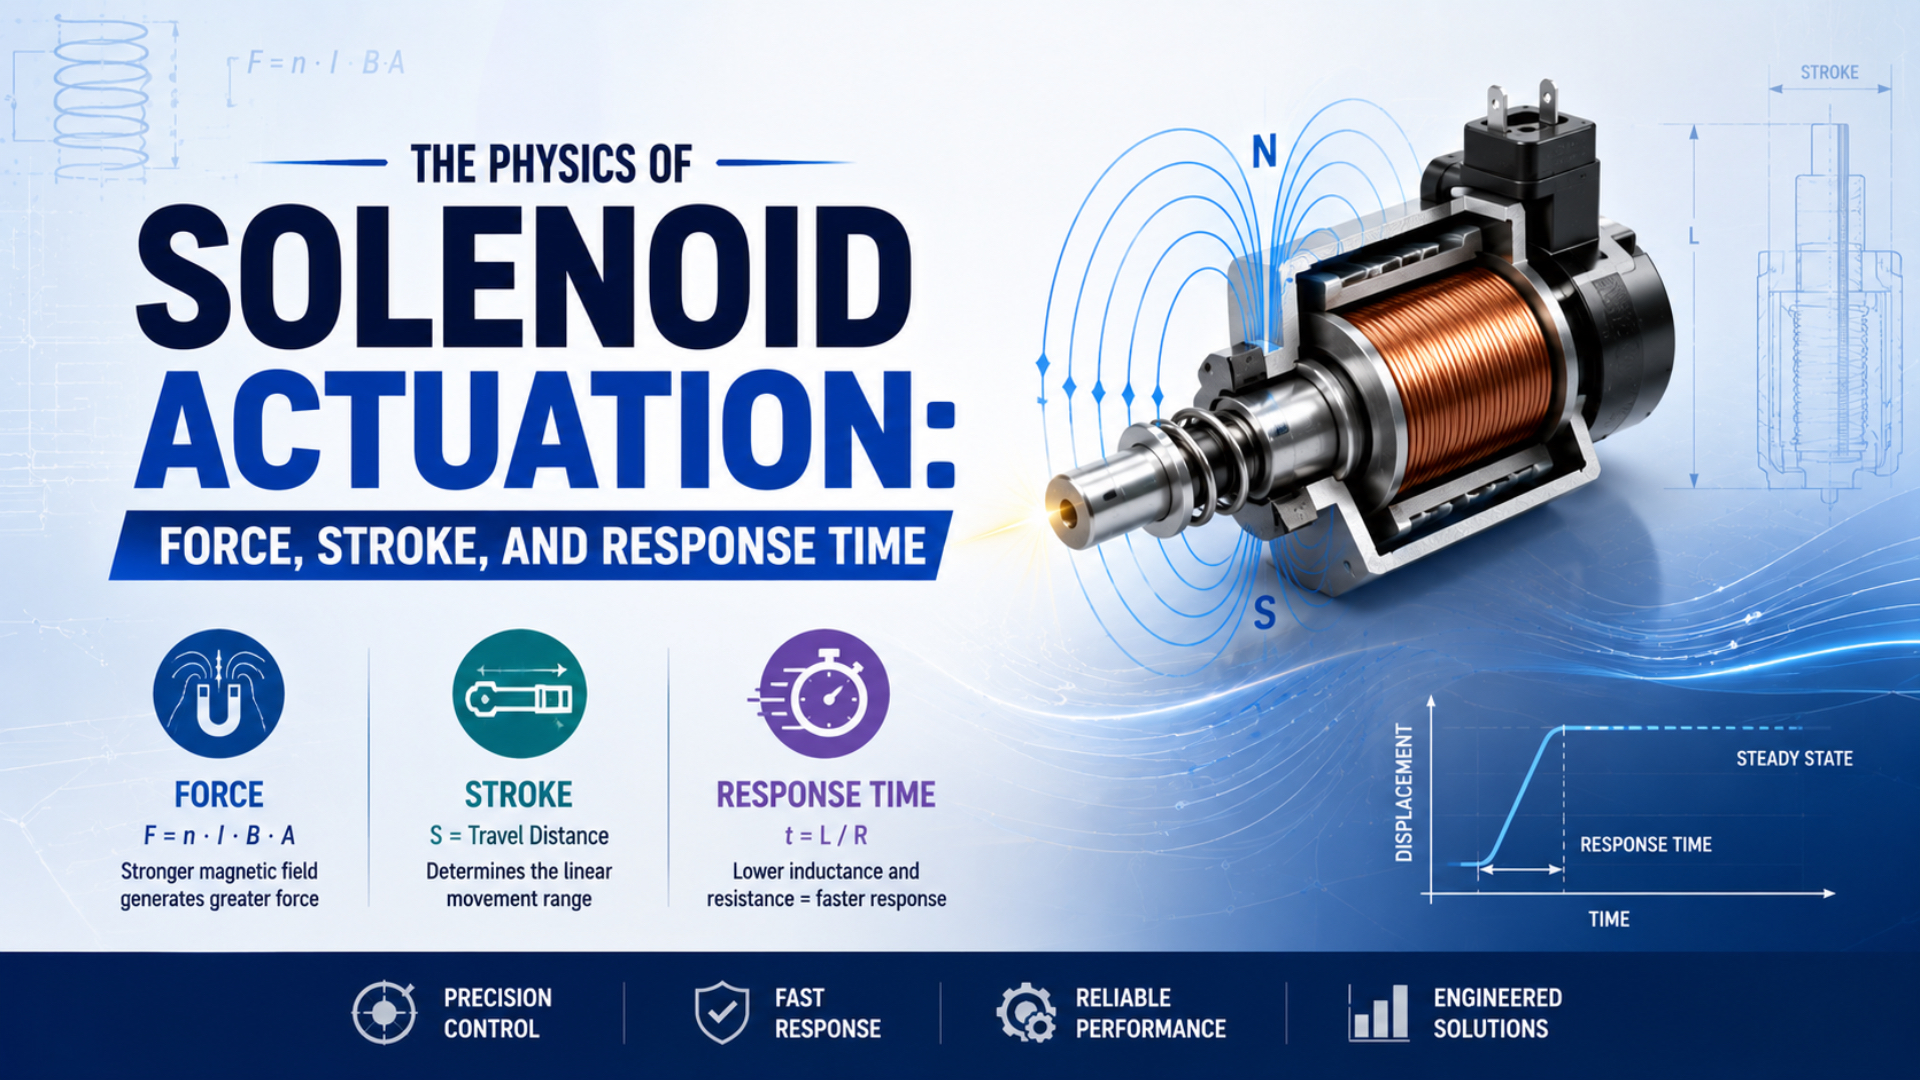
วาล์วโซลินอยด์ไม่ได้เปลี่ยนสถานะเพียงเพราะมีแรงดันไฟฟ้าไปถึงคอยล์ กระแสต้องก่อตัว แรงแม่เหล็กต้องมากกว่าโหลดต้านที่ตำแหน่งอาร์มาเจอร์ขณะนั้น และชุดเคลื่อนที่ต้องทำระยะชักให้ครบ วาล์วจึงจะเปลี่ยนเส้นทางนิวเมติกได้ ดังนั้นแรง ระยะชัก และเวลาตอบสนองจึงเป็นปัญหาการออกแบบที่เชื่อมโยงกันเป็นหนึ่งเดียว
ประเด็นสำคัญ
- ISO 12238:2023 ครอบคลุมการทดสอบเวลาเปลี่ยนสถานะของวาล์วควบคุมทิศทางแบบ 2 และ 3 ตำแหน่ง
- แรงแม่เหล็กต้องมากกว่าโหลดทั้งหมดที่ทุกตำแหน่งระยะชักซึ่งจำเป็นต่อการทำงาน
- สมการช่องว่างแบบแปรผกผันกับกำลังสองอย่างง่ายเป็นแบบจำลองสำหรับคัดกรอง ไม่ใช่กฎสากลของวาล์วทุกชนิด
- ค่า 12 ms ของ SMC ใช้ได้เฉพาะภายใต้เงื่อนไขของ SY ที่ระบุไว้
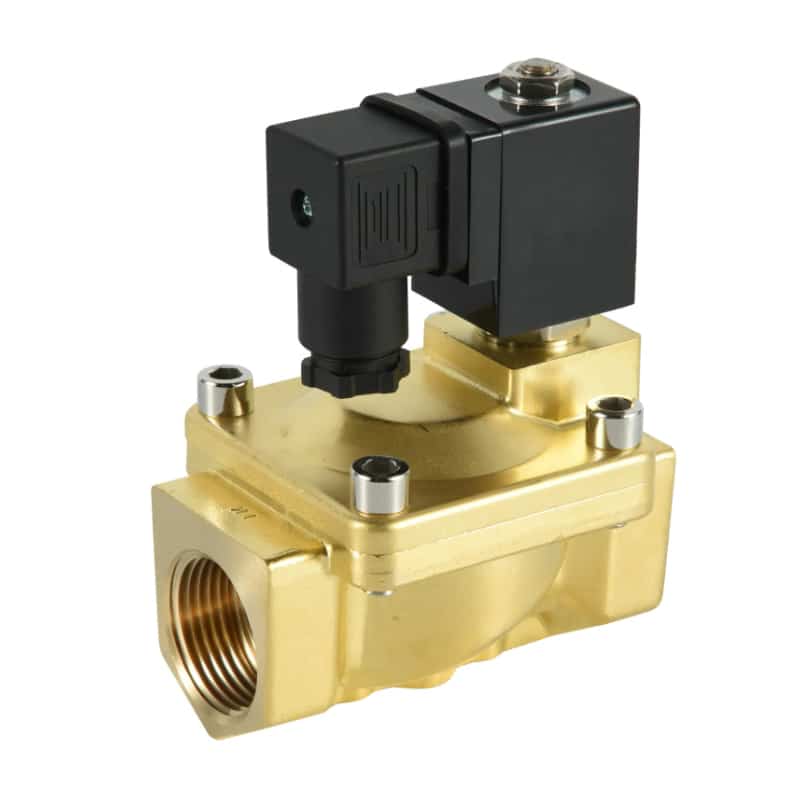
วาล์ว 2/2 ทางนี้แสดงเส้นทางพลังงาน: คอยล์สร้างสนามแม่เหล็ก อาร์มาเจอร์เปลี่ยนสนามนั้นเป็นการเคลื่อนที่ และชิ้นส่วนซีลภายในเปลี่ยนเส้นทางการไหล รูปลักษณ์ภายนอกบอกระยะเผื่อแรงหรือจังหวะเวลาภายในได้ไม่มาก ดังนั้นการเลือกต้องอาศัยกราฟและเงื่อนไขทดสอบของวาล์วนั้นเอง
การทำงานของโซลินอยด์ควบคุมอะไรจริง ๆ
ISO 12238:2023 ใช้กับวาล์วควบคุมทิศทางที่ทำงานด้วยไฟฟ้าหรือนิวเมติกและมี 2 หรือ 3 ตำแหน่ง รวมถึงการออกแบบแบบโมโนสเตเบิลและไบสเตเบิล (ISO 12238, 2023). หน้าที่โดยตรงของโซลินอยด์แคบกว่านั้น คือขยับอาร์มาเจอร์หรือชิ้นส่วนไพลอตให้ไกลพอจนวาล์วเปลี่ยนสถานะ
การทำงานของโซลินอยด์ คือการเปลี่ยนคำสั่งทางไฟฟ้าให้เป็นแรงแม่เหล็กและการเคลื่อนที่ของอาร์มาเจอร์ที่ควบคุมได้ กระบวนการนี้สิ้นสุดที่เหตุการณ์ทางกลหรือเหตุการณ์ของวาล์วที่กำหนดไว้ ไม่ใช่สิ้นสุดโดยอัตโนมัติเมื่อได้ผลนิวเมติกสุดท้ายที่ตัวกระตุ้น
ความแตกต่างนี้ช่วยป้องกันความผิดพลาดด้านเวลาที่พบบ่อย คอยล์สร้างฟลักซ์แม่เหล็ก ฟลักซ์สร้างแรงบนอาร์มาเจอร์ จากนั้นการเคลื่อนที่ของอาร์มาเจอร์จะเปิดบ่าวาล์ว ขยับสปูล หรือระบายห้องไพลอต ในวาล์วแบบไพลอต การเคลื่อนที่ของสเตจหลักอาจดำเนินต่อหลังจากโซลินอยด์ทำระยะชักสั้นของตัวเองเสร็จแล้ว
ควรแยกลำดับการทำงานออกเป็นเหตุการณ์ทางกายภาพ 5 เหตุการณ์:
- ไดรเวอร์ไฟฟ้าจ่ายแรงดันหรือกระแสที่ควบคุมค่าไว้
- กระแสคอยล์และฟลักซ์แม่เหล็กเพิ่มขึ้น
- แรงแม่เหล็กมากกว่าโหลดเริ่มต้น
- อาร์มาเจอร์ทำระยะชักทางกลจนเสร็จ
- ชิ้นส่วนวาล์วเปลี่ยนความดันหรือการไหลที่จุดวัดที่เลือกไว้
บทความ คู่มือวาล์วแบบทำงานโดยตรงเทียบกับแบบไพลอต อธิบายว่าเหตุการณ์ที่ 5 แตกต่างกันตามสถาปัตยกรรมวาล์วอย่างไร ลูกสูบแบบทำงานโดยตรงอาจขยับซีลหลัก ส่วนโซลินอยด์แบบไพลอตอาจขยับเพียงบ่าวาล์วไพลอตขนาดเล็ก ขณะที่ความดันต่างเป็นผู้ขยับชิ้นส่วนหลักที่ใหญ่กว่า
Kendrion แยกช่วงเวลาออกเป็น 2 ช่วง เวลาหน่วงการกระตุ้น คือเวลาตั้งแต่เริ่มจ่ายกระแสจนถึงเริ่มการเคลื่อนที่ของอาร์มาเจอร์ เวลาทำระยะชัก คือช่วงเวลาตั้งแต่เริ่มเคลื่อนที่ครั้งแรกจนถึงขีดจำกัดระยะชัก ผลรวมของสองช่วงคือเวลาการดึงเข้า (คำอธิบายทางเทคนิคของ Kendrion, 2018):
ในที่นี้ให้วัดแต่ละช่วงเวลาเป็นวินาทีหรือมิลลิวินาทีโดยใช้คำนิยามเหตุการณ์เดียวกัน การเพิ่มขึ้นของความดันนิวเมติกเป็นเหตุการณ์ภายหลัง และไม่ควรรวมไว้ในเวลาการดึงเข้า เว้นแต่ข้อกำหนดจะนิยามไว้อย่างชัดเจน
แรง ระยะชัก และโหลดรวมกันเป็นระยะเผื่อการทำงานเดียว
Kendrion จัดทำกราฟแรงแม่เหล็ก-ระยะชักไว้ 3 กลุ่มที่แตกต่างกัน ได้แก่ กราฟลดลง กราฟแนวนอน และกราฟที่เพิ่มขึ้นเข้าหาขีดจำกัดระยะชัก (Kendrion, สืบค้นเมื่อ 2026-07-22). กราฟนี้ไม่ใช่กราฟในดาต้าชีตที่มีไว้ประกอบภาพเท่านั้น กราฟต้องอยู่เหนือกราฟโหลดต้านของวาล์วตลอดช่วงที่ต้องการให้เกิดการเคลื่อนที่
เมื่ออาร์มาเจอร์อยู่ที่ตำแหน่ง , ให้กำหนดระยะเผื่อที่มีอยู่เป็น:
คือแรงแม่เหล็ก, คือกระแสคอยล์ และ รวมโหลดต้านภายนอก เช่น สปริง ความดัน แรงเสียดทาน แรงจากการไหล และแรงโน้มถ่วงเมื่อเกี่ยวข้อง ระยะเผื่อสถิตที่เป็นบวกคือเงื่อนไขเริ่มต้นของการตรวจสอบ จากนั้นแรงสุทธิที่เหลือจะเป็นตัวขับความเฉื่อยและแรงหน่วงที่ขึ้นกับความเร็วระหว่างการเคลื่อนที่
ระยะเผื่อแรง คือผลต่างระหว่างแรงแม่เหล็กที่มีอยู่กับโหลดต้านภายนอกที่กระแส ตำแหน่ง และเวลาซึ่งกำหนดไว้ ไม่ใช่ค่าเผื่อความเฉื่อยอีกชั้นหนึ่ง
สำหรับแบบจำลองตามแนวแกนอย่างง่าย:
มีค่าเป็นบวกเมื่อแรงโน้มถ่วงต้านระยะชักตามคำสั่ง และเป็นลบเมื่อแรงโน้มถ่วงช่วยการเคลื่อนที่ สำหรับระยะชักแนวนอนที่น้ำหนักตามแนวแกนไม่มีนัยสำคัญ ให้ตั้งค่าเป็นศูนย์ คือมวลที่กำลังเคลื่อนที่ และ แทนแรงหน่วงที่ขึ้นกับความเร็ว สมการนี้ทำให้เห็นขอบเขตในทางปฏิบัติชัดเจนว่าแรงยึดค้างเมื่ออาร์มาเจอร์นั่งเข้าที่ไม่สามารถยืนยันการเริ่มหลุดออกจากตำแหน่งที่ช่องว่างเริ่มต้นได้
จุดอ่อนที่สุดอาจอยู่ก่อนอาร์มาเจอร์เคลื่อนที่ อยู่กลางระยะเคลื่อนที่ หรืออยู่ใกล้ตำแหน่งนั่งเข้าที่หากแรงอัดสปริงเพิ่มขึ้นอย่างรวดเร็ว การวางกราฟสองเส้นซ้อนกันจะแสดงจุดนั้นได้ทันที การเปรียบเทียบแรงนอมินัลเพียงค่าเดียวกับโหลดนอมินัลเพียงค่าเดียวอาจซ่อนจุดดังกล่าว
Kendrion นิยามงานของระยะชักว่าเป็นพื้นที่ใต้กราฟแรงแม่เหล็ก-ระยะชัก:
คืองานทางกลหน่วยจูล ขณะที่ และ คือตำแหน่งเริ่มต้นและสิ้นสุดหน่วยเมตร งานมีประโยชน์สำหรับเปรียบเทียบตัวกระตุ้น แต่ยังใช้แทนการตรวจระยะเผื่อทีละจุดไม่ได้ เพราะพื้นที่ใต้กราฟเท่ากันอาจซ่อนรูปร่างกราฟที่แตกต่างกันมาก
แบบจำลองช่องว่างอากาศแปรผกผันกับกำลังสองมีประโยชน์เมื่อใด
งานศึกษาปี 2024 ของโซลินอยด์แบบสัดส่วนที่ผ่านการตรวจสอบด้วยการทดลองให้ค่า ที่ ตลอดช่วงทำงาน 1-3 mm ด้วยการปรับรูปทรงขั้วแม่เหล็ก (วารสาร Applied Sciences, 2024). ผลที่เกือบคงที่นี้แสดงให้เห็นว่าเรขาคณิตสามารถทำให้สมมติฐานแรงแบบแปรผกผันกับกำลังสองที่ใช้ได้ทั่วไปคลาดเคลื่อนได้
สำหรับช่องว่างอากาศหลักที่สม่ำเสมอหนึ่งช่อง โดยวัสดุแม่เหล็กยังไม่อิ่มตัวและมีฟลักซ์รั่วน้อย ความดันแม่เหล็กให้ค่าประมาณคัดกรองในอุดมคติดังนี้:
คือความหนาแน่นฟลักซ์ในช่องว่างอากาศหน่วยเทสลา, คือพื้นที่ขั้วแม่เหล็กที่มีผลหน่วยตารางเมตร และ คือความซึมผ่านได้ทางแม่เหล็กของสุญญากาศ สมการนี้ประมาณแรงดึงเฉพาะที่จากสนามในช่องว่าง แต่ไม่ได้คำนวณโหลดสปริง ความดัน แรงเสียดทาน หรือแรงจากการไหลภายในวาล์ว
การประมาณแบบรวมค่าที่ง่ายขึ้นแทนด้วยแอมแปร์-รอบและความยาวช่องว่าง:
คือจำนวนรอบคอยล์, คือกระแส, คือพื้นที่ขั้วแม่เหล็กในอุดมคติ และ คือช่องว่างหลัก นิพจน์นี้อธิบายว่าเหตุใดกระแสและช่องว่างอากาศจึงสำคัญ แต่ใช้ได้ก็ต่อเมื่อรีลักแตนซ์ของเหล็ก ฟลักซ์รั่ว ฟลักซ์แผ่ การอิ่มตัว ช่องว่างตกค้าง และเรขาคณิตที่ขึ้นกับตำแหน่งมีค่าน้อยพอที่จะละเลยได้
สิ่งที่มักชวนให้สรุปง่ายเกินไปคือการเพิ่ม เป็นสองเท่าแล้วสรุปว่าแรงเหลือหนึ่งในสี่ ข้อสรุปนั้นมาจากสมการอย่างง่าย ไม่ใช่จากโซลินอยด์ที่สร้างจริงทุกชนิด ท่อนำ ปลอกที่ไม่เป็นแม่เหล็ก ช่องว่างด้านข้าง ขั้วแม่เหล็กปลายเรียว บริเวณอิ่มตัว หรือเส้นทางฟลักซ์รั่ว ล้วนเปลี่ยนได้ทั้งขนาดและรูปร่างของกราฟ
สำหรับการคำนวณที่ครบถ้วนขึ้น ให้ใช้โคเอนเนอร์จีแม่เหล็ก ความเค้นของแมกซ์เวลล์ หรือแผนที่แรง-ระยะชักที่วัดได้ โดยคู่มือคำนวณแรงลูกสูบโซลินอยด์ จะอธิบายวิธีเหล่านี้ รวมถึงโหลดจากความดัน สปริง แรงเสียดทาน และความเร่งของวาล์วโดยละเอียด
กระแสคอยล์เปลี่ยนเป็นแรงดึงเข้าได้อย่างไร
Texas Instruments ระบุ DRV110 สำหรับงานโซลินอยด์ 6-48 V DC และ 120/230 V AC แบบเรียงกระแส โดยตั้งค่ากระแสพีก เวลาค้าง และกระแสยึดค้างได้แยกจากกัน (เอกสารข้อมูล TI DRV110, 2018) รูปคลื่น 3 ช่วงแยกการดึงเข้าอย่างรวดเร็วออกจากการยึดค้างที่ใช้กำลังต่ำ แทนการถือว่าแรงดันคอยล์เป็นคำสั่งทั้งหมด
สำหรับคอยล์ DC ในอุดมคติที่มีความต้านทานคงที่ และความเหนี่ยวนำ , ค่าคงที่เวลาทางไฟฟ้าคือ:
หลังจากแรงดันเปลี่ยนเป็นขั้น , กระแสจะเพิ่มขึ้นดังนี้:
มีหน่วยเป็นวินาที, มีหน่วยเป็นเฮนรี, มีหน่วยเป็นโอห์ม และ มีหน่วยเป็นแอมแปร์ เมื่อ , วงจรในอุดมคติที่มีพารามิเตอร์คงที่จะมีกระแสประมาณ 63.2% ของค่าปลายทาง นี่เป็นจุดอ้างอิงทางไฟฟ้า ไม่ใช่เวลาตอบสนองของอาร์มาเจอร์หรือวาล์วที่รับประกันได้
โซลินอยด์จริงมีความซับซ้อนเพิ่มอีก 2 ประการ ประการแรก ความเหนี่ยวนำเปลี่ยนตามตำแหน่งอาร์มาเจอร์เพราะรีลักแตนซ์แม่เหล็กเปลี่ยน ประการที่สอง การเคลื่อนที่ของอาร์มาเจอร์เปลี่ยนฟลักซ์ลิงก์และสร้างพจน์แรงดันที่เกิดจากการเคลื่อนที่ สมการคอยล์ทั่วไปกว่าคือ:
คือฟลักซ์ลิงก์ซึ่งขึ้นกับกระแสและตำแหน่ง งานศึกษาโซลินอยด์ความเร็วสูงปี 2023 ใช้กรอบการวิเคราะห์ที่เชื่อมโยงวงจร สนามแม่เหล็ก และกลศาสตร์เข้าด้วยกัน จากนั้นตรวจสอบกระแสและการกระจัดด้วยแท่นทดสอบที่ใช้เลเซอร์ (วารสาร Materials, 2023).
ขีดเริ่มดึงเข้าเป็นเหตุการณ์ที่เกิดจากการตัดผ่าน ไม่ใช่ค่าหลายเท่าคงที่ของ การเคลื่อนที่เริ่มเมื่อ ของกราฟแรง-กระแสตัดผ่านโหลดขณะนั้นเป็นครั้งแรก คอยล์สองตัวที่มีค่า L/R นอมินัลเท่ากันอาจข้ามขีดนี้คนละเวลา เพราะแผนที่แรง-กระแส สปริง แรงเสียดทาน โหลดความดัน และไดรเวอร์แตกต่างกัน ความร้อนของคอยล์ทำให้ผลเปรียบเทียบเปลี่ยนไปอีก ความต้านทานขดลวดที่เพิ่มขึ้นลดกระแสคงตัวเมื่อขับด้วยแรงดัน ขณะที่ระบบแม่เหล็กและกลศาสตร์ขณะร้อนอาจมีพฤติกรรมต่างออกไป ให้ใช้แรงดันต่ำสุดที่ขั้วคอยล์และความต้านทานขณะร้อนที่คงตัวสำหรับการตรวจดึงเข้ากรณีเลวร้ายที่สุด ไม่ใช่ใช้เพียงค่าบนป้ายชื่อที่อุณหภูมิห้อง สภาวะคอยล์ร้อนนี้อาจเป็นตัวกำหนดปลายล่างของช่วงการทำงานที่ตรวจยืนยันแล้ว ส่วนบทความเรื่องความเหนี่ยวนำคอยล์และเวลาตอบสนอง จะตรวจสอบผลของไดรเวอร์และวงจรลดแรงดันกระชากโดยละเอียดขึ้น
เหตุใดเวลาตอบสนองจึงมากกว่า L/R
งานศึกษาวาล์วนิวเมติกจำลอง 4 โดเมนที่เชื่อมโยงกัน ได้แก่ วงจร วงจรแม่เหล็ก การเคลื่อนที่ทางกล และการไหลของอากาศ จากนั้นเปรียบเทียบผลคำนวณกับระบบทดสอบลักษณะการตอบสนอง (วารสาร Measurement และ Control, 2019). ผลลัพธ์สนับสนุนกฎในทางปฏิบัติว่า การเพิ่มขึ้นของกระแสคอยล์เป็นเพียงหนึ่งในปัจจัยที่กำหนดเวลาของวาล์วและเครื่องจักร
ปฏิสัมพันธ์ระหว่างแรงกับระยะชักแบ่งการตอบสนองทางกลออกเป็นช่วงที่ชัดเจน:
| ช่วง | สถานะอาร์มาเจอร์ | คำถามที่ต้องตอบ |
|---|---|---|
| การก่อตัวของกระแส | หยุดนิ่งที่ช่องว่างเริ่มต้น | แรงแม่เหล็กจะตัดผ่านโหลดเริ่มต้นเมื่อใด |
| การเริ่มหลุดออก | แรงเสียดทานสถิตถูกเอาชนะ | ระยะเผื่อบวกครั้งแรกมากพอที่จะเริ่มเร่งหรือไม่ |
| การเคลื่อนที่ | ตำแหน่งและความเหนี่ยวนำเปลี่ยนไปพร้อมกัน | แรงยังคงอยู่เหนือโหลดสปริงและความดันที่เพิ่มขึ้นหรือไม่ |
| การเข้าใกล้ตำแหน่งนั่งเข้าที่ | ความเร็วและช่องว่างที่เหลือลดลง | อาร์มาเจอร์จะทำระยะชักเสร็จโดยไม่เด้งกลับหรือหยุดค้างหรือไม่ |
| การยึดค้าง | อาร์มาเจอร์อยู่ที่ขีดจำกัดระยะชัก | กระแสยึดค้างที่ลดลงยังรักษาสถานะนั่งเข้าที่ที่ต้องการได้หรือไม่ |
เวลาตอบสนองติดตามระยะเผื่อแรงตลอดระยะชัก ระหว่างการก่อตัวของกระแส อาร์มาเจอร์ยังหยุดนิ่ง ดังนั้นไดรเวอร์ ความต้านทาน ความเหนี่ยวนำ และช่องว่างอากาศเริ่มต้นจึงกำหนดว่าแรงแม่เหล็กจะไปถึงโหลดต้านได้เร็วเพียงใด การเริ่มหลุดออกจะเกิดขึ้นหลังข้ามขีดนี้เท่านั้น เมื่ออาร์มาเจอร์เคลื่อนที่ ตำแหน่งจะเปลี่ยนความเหนี่ยวนำ ฟลักซ์ลิงก์ โหลดสปริง แรงเสียดทาน และบางครั้งเปลี่ยนแรงจากความดันหรือการไหล จึงอนุมานความเร่งจาก L/R เพียงอย่างเดียวไม่ได้ เมื่อเข้าใกล้ตำแหน่งนั่งเข้าที่ ระยะเผื่อที่เหลือและแรงหน่วงจะกำหนดว่าระยะชักจะเสร็จอย่างเรียบร้อยหรืออาร์มาเจอร์จะเด้งกลับ ในสถานะยึดค้าง ไดรเวอร์อาจลดกระแสได้ต่อเมื่อยืนยันตำแหน่งที่ต้องการแล้ว ดังนั้นงานศึกษาวาล์วนิวเมติกปี 2019 จึงเชื่อมโยง 4 โดเมน ได้แก่ วงจร วงจรแม่เหล็ก การเคลื่อนที่ทางกล และการไหลของอากาศ แทนการถือว่าเวลาของคอยล์คือการตอบสนองทั้งหมด (วารสาร Measurement และ Control, 2019).
การจ่ายไฟและการตัดไฟยังต้องวัดแยกกัน เมื่อปล่อยวาล์ว แคลมป์ของไดรเวอร์ควบคุมการลดลงของกระแส ส่วนแรงแม่เหล็กตกค้าง การคืนตัวของสปริง แรงเสียดทาน ความดันไพลอต และเงื่อนไขการระบายจะกำหนดสิ่งที่เกิดขึ้นต่อ ไม่มีหลักเกณฑ์ที่ปกป้องได้ว่าทุกวาล์วต้องเปิดเร็วกว่าปิด หรือปิดเร็วกว่านั้นเสมอ
บทความ การเปรียบเทียบคอยล์โซลินอยด์ AC กับ DC อธิบายว่าเหตุใดชนิดแหล่งจ่ายเพียงอย่างเดียวจึงจัดอันดับการตอบสนองทั้งหมดไม่ได้ สำหรับงบเวลาและการคำนวณการเติมของระบบปลายทาง ให้ใช้ การวิเคราะห์เวลาเปลี่ยนสถานะของวาล์ว.
พิกัดเป็นมิลลิวินาทีหมายถึงอะไรจริง ๆ
SMC ระบุค่าไม่เกิน 12 ms สำหรับเงื่อนไข SY3000 แบบ 2 ตำแหน่ง โซลินอยด์เดี่ยว ที่ 0.5 MPa แรงดันพิกัด และอุณหภูมิคอยล์ 20°C ส่วนขนาด SY และตัวเลือกวงจรลดแรงดันกระชากอื่นมีขีดจำกัดต่างกัน (แค็ตตาล็อก SMC SY3000/5000/7000, สืบค้นเมื่อ 2026-07-22). เงื่อนไขเหล่านี้เป็นส่วนหนึ่งของตัวเลขดังกล่าว
ISO 12238:2023 มีอยู่เพราะการวัดเวลาเปลี่ยนสถานะต้องมีขั้นตอนที่กำหนดไว้ มาตรฐานระบุวิธีทดสอบวาล์วควบคุมทิศทางที่ทำงานด้วยไฟฟ้าและนิวเมติก ไม่ได้ให้การรับรองช่วงเวลาตอบสนองสากลค่าเดียว ค่าจากแค็ตตาล็อกมีประโยชน์สำหรับเปรียบเทียบการกำหนดค่าได้ก็ต่อเมื่อหน้าที่ ความดัน แรงดันไฟฟ้า อุณหภูมิ วงจรลดแรงดันกระชาก จุดวัด และวิธีที่ระบุไว้สอดคล้องกัน
ก่อนใช้ตัวเลขมิลลิวินาทีใด ๆ ให้บันทึกข้อมูลต่อไปนี้:
| ข้อมูลที่ต้องบันทึก | เหตุผลที่ทำให้การตีความเปลี่ยนไป |
|---|---|
| รุ่นและหน้าที่ของวาล์ว | วาล์ว 2 ตำแหน่งแบบเดี่ยว แบบคู่ หรือวาล์ว 3 ตำแหน่งอาจมีเวลาต่างกัน |
| ความดันใช้งาน | เปลี่ยนแรงไพลอตและแรงจากความดัน |
| แรงดันคอยล์ขณะเปลี่ยนสถานะ | ควบคุมการเพิ่มขึ้นของกระแสและระยะเผื่อแรง |
| อุณหภูมิคอยล์ | เปลี่ยนความต้านทานขดลวด |
| วงจรลดแรงดันกระชากหรือไดรเวอร์ | เปลี่ยนรูปคลื่นกระแสดึงเข้าหรือปล่อย |
| ทิศทางของเหตุการณ์เวลา | การจ่ายไฟ การตัดไฟ การเปิด การปิด และการคืนตัวเป็นเหตุการณ์คนละแบบ |
| จุดสิ้นสุดการวัด | การเคลื่อนที่ของอาร์มาเจอร์ การเปลี่ยนสถานะวาล์ว ความดันทางออก หรือเซนเซอร์เครื่องจักร |
| ปริมาตรและท่อด้านปลายทาง | เปลี่ยนเวลาหน่วงการเติมและการระบายนิวเมติก |
ตัวเลขเวลาตอบสนองที่ไม่มีจุดสิ้นสุดไม่สามารถนำไปบวกในงบเวลารอบได้ การวัดแบบ “คำสั่งถึงการเคลื่อนที่ของอาร์มาเจอร์” และ “คำสั่งถึงความดัน 90% ที่พอร์ตกระบอกสูบ” อาจถูกต้องทั้งคู่ แต่ตอบคำถามคนละข้อ โดยคู่มือวัดเวลาตอบสนองของวาล์วโซลินอยด์ จะแสดงวิธีทำให้กราฟสัญญาณไฟฟ้าและความดันมีฐานเวลาเดียวกัน
ขั้นตอนปฏิบัติสำหรับการเลือกและตรวจยืนยัน
Kendrion แบ่งการดึงเข้าออกเป็น 2 ช่วงที่วัดได้ คือเวลาหน่วงการกระตุ้นและเวลาทำระยะชัก ขณะที่ ISO 12238:2023 ทำให้การทดสอบเวลาเปลี่ยนสถานะของวาล์วทิศทางเป็นมาตรฐาน (Kendrion, 2018; ISO, 2023). ขั้นตอนที่ดีต้องรักษาขอบเขตทั้งสองไว้ แทนที่จะพยายามแก้เวลาหน่วงทุกส่วนด้วยข้อกำหนดคอยล์เพียงข้อเดียว
- กำหนดชิ้นส่วนที่ถูกเปลี่ยนสถานะ ระบุว่าโซลินอยด์ขยับป๊อปเปตหลัก สปูล หรือเพียงบ่าวาล์วไพลอต บันทึกการทำงานแบบปกติเปิดหรือปกติปิด และหน้าที่แบบโมโนสเตเบิลหรือไบสเตเบิล
- ระบุระยะชักที่ต้องการ ใช้ระยะเคลื่อนที่จริงของอาร์มาเจอร์หรือไพลอตรวมค่าคลาดเคลื่อนการประกอบ อย่าใช้ขนาดพอร์ตวาล์วหรือระยะสปูลแทน เว้นแต่จะเป็นการเคลื่อนที่ทางกายภาพเดียวกัน
- สร้างกราฟโหลด รวมแรงพรีโหลดและค่าคงที่สปริง แรงจากความดันต่าง แรงเสียดทานของซีลหรือท่อนำ แรงจากการไหล ทิศทางการติดตั้ง และมวลที่เคลื่อนที่
- จัดหาข้อมูลแรง-ระยะชัก ใช้กราฟที่กระแส อุณหภูมิคอยล์ และ duty cycle ที่เกี่ยวข้อง ค่าแรงยึดค้างที่พาดหัวไว้เพียงค่าเดียวไม่เพียงพอ
- ตรวจระยะเผื่อขั้นต่ำ เปรียบเทียบแรงที่มีอยู่กับแรงที่ต้องการตั้งแต่ช่องว่างเริ่มต้นถึงตำแหน่งนั่งเข้าที่ ยืนยันว่าระยะเวลาจ่ายกระแสพีกยาวพอให้การเคลื่อนที่เสร็จสมบูรณ์
- กำหนดจุดสิ้นสุดของเวลาตอบสนอง เขียนให้ชัดว่าเป็น “คำสั่งถึงการเคลื่อนที่ครั้งแรกของอาร์มาเจอร์” “คำสั่งถึงการเปลี่ยนสถานะวาล์ว” หรือ “คำสั่งถึงค่าขีดความดันทางออกที่ระบุ”
- ทดสอบสภาวะขอบเขต วัดแรงดันต่ำที่ขั้วคอยล์ ความต้านทานขณะร้อน ความดันต่ำสุดและสูงสุด วงจรลดแรงดันกระชากที่ตั้งใจใช้ ระบบท่อจริง และการเปลี่ยนสถานะทั้งสองทิศทาง
- แยกเวลาหน่วงของวาล์วออกจากเวลาหน่วงของเครื่องจักร หากความดันทางออกเปลี่ยนทันทีแต่กระบอกสูบเคลื่อนที่ช้า ให้ตรวจการไหล ปริมาตรท่อ การระบาย โหลด และการทำคุชชั่นก่อนเปลี่ยนคอยล์
ในการแก้ไขปัญหา ให้บันทึกแรงดันและกระแสคอยล์บนฐานเวลาเดียวกับความดันทางออก กระแสที่เพิ่มขึ้นตามปกติแต่ไม่มีการเคลื่อนที่ชี้ไปที่ระยะเผื่อแรงไม่พอ การติดขัด โหลดความดันสูงเกิน หรือความขัดข้องทางกล ส่วนกระแสที่เพิ่มช้าชี้เบื้องต้นไปที่แหล่งจ่าย ไดรเวอร์ การเดินสาย ความต้านทาน หรือความเหนี่ยวนำ โดยคู่มือแก้ไขปัญหาวาล์วโซลินอยด์นิวเมติก จะให้ลำดับตรวจหาความขัดข้องที่ครอบคลุมกว่า
บันทึกทางวิศวกรรมฉบับสุดท้ายควรมีกราฟแรง-ระยะชัก สมมติฐานโหลด รูปคลื่นกระแส อุณหภูมิคอยล์ ความดัน วงจรลดแรงดันกระชาก ทิศทางของเหตุการณ์เวลา และจุดสิ้นสุดการวัด ข้อมูลชุดนี้นำไปใช้กับงานอื่นได้มากกว่าการบอกว่าวาล์ว “เร็ว”
คำถามที่พบบ่อยเกี่ยวกับการทำงานของโซลินอยด์: แรง ระยะชัก และเวลาตอบสนอง
ISO 12238:2023 ครอบคลุมวาล์วควบคุมทิศทางแบบ 2 และ 3 ตำแหน่ง แต่ไม่ได้ทำให้ค่ามิลลิวินาทีค่าใดค่าหนึ่งใช้ได้กับทุกกรณี (ISO 12238, 2023) คำตอบเหล่านี้แยกแรง ระยะชักอาร์มาเจอร์ การเปลี่ยนสถานะวาล์ว และการตอบสนองนิวเมติกด้านปลายทางออกจากกัน เพื่อให้วิศวกรเปรียบเทียบดาต้าชีตและผลวัดบนพื้นฐานเดียวกันได้
การเพิ่มช่องว่างอากาศเป็นสองเท่าทำให้แรงโซลินอยด์เหลือหนึ่งในสี่เสมอหรือไม่
ไม่เสมอไป ผลดังกล่าวเป็นของแบบจำลองช่องว่างเดียวในอุดมคติที่มีกระแสคงที่ พื้นที่สม่ำเสมอ ฟลักซ์รั่วน้อย เหล็กไม่อิ่มตัว และไม่มีรีลักแตนซ์สำคัญอื่น ท่อนำจริง ขั้วปลายเรียว ช่องว่างตกค้าง ฟลักซ์แผ่ การอิ่มตัว และความเหนี่ยวนำที่ขึ้นกับตำแหน่งล้วนเปลี่ยนกราฟได้ ใช้สมการอย่างง่ายเพื่อคัดกรอง แล้วตรวจข้อมูลแรง-ระยะชักเฉพาะรุ่นหรือข้อมูลที่วัดได้ต่อ
แรงยึดค้างของโซลินอยด์เป็นค่าที่ถูกต้องสำหรับเลือกวาล์วหรือไม่
ไม่ใช่หากใช้เพียงค่าเดียว แรงยึดค้างวัดใกล้ขีดจำกัดระยะชัก ซึ่งช่องว่างทำงานมักเล็กที่สุด การดึงเข้าเริ่มที่ตำแหน่งเริ่มต้นและต้องเอาชนะแรงพรีโหลดของสปริง โหลดความดัน แรงเสียดทานสถิต และความเฉื่อย ให้เลือกโดยอ้างอิงระยะเผื่อแรงบวกต่ำสุดตลอดระยะชักตามคำสั่ง ไม่ใช่ค่าแรงเมื่อวาล์วนั่งเข้าที่ซึ่งมีค่าสูงที่สุด
ค่าคงที่เวลา L/R หนึ่งค่าเท่ากับเวลาตอบสนองของวาล์วหรือไม่
ไม่เท่ากัน ค่าคงที่เวลา L/R ของระบบในอุดมคติที่มีพารามิเตอร์คงที่หนึ่งค่าจะไปถึงประมาณ 63.2% ของกระแสปลายทาง แต่การเคลื่อนที่เริ่มที่ขีดแรง ความเหนี่ยวนำที่ขึ้นกับตำแหน่ง ความต้านทานขณะร้อน พฤติกรรมไดรเวอร์ โหลดสปริงและความดัน ระยะชักอาร์มาเจอร์ สถาปัตยกรรมวาล์ว และปริมาตรอากาศด้านปลายทาง ล้วนเพิ่มหรือเปลี่ยนเวลาหน่วง ให้กำหนดและวัดจุดสิ้นสุดที่ต้องการโดยตรง
แรงดันไฟฟ้าที่สูงขึ้นทำให้วาล์วโซลินอยด์เร็วขึ้นเสมอหรือไม่
ได้เฉพาะภายในกลยุทธ์การขับและพิกัดชิ้นส่วนที่ได้รับอนุมัติ แรงดันที่จ่ายสูงขึ้นอาจเพิ่มอัตราการเพิ่มของกระแส แต่ยังเปลี่ยนความร้อน ความเค้นของฉนวน ความเค้นของไดรเวอร์ และกระแสพีก ให้ใช้ขีดจำกัดของคอยล์และไดรเวอร์ ระยะเวลาของกระแสพีก ความต้านทานขณะร้อน และกระแสยึดค้างที่ต้องการ อย่าใช้แรงดันเกินที่ควบคุมไม่ได้เป็นวิธีปรับความเร็วหน้างาน
เหตุใดดาต้าชีตสองฉบับจึงระบุเวลาตอบสนองต่างกันสำหรับวาล์วที่คล้ายกัน
อาจใช้หน้าที่วาล์ว ความดัน อุณหภูมิคอยล์ วงจรลดแรงดันกระชาก แรงดันไฟฟ้า ทิศทางของเหตุการณ์เวลา ปริมาตรด้านปลายทาง หรือจุดสิ้นสุดต่างกัน ตัวเลขของ SMC SY เช่น ผูกกับ 0.5 MPa แรงดันพิกัด อุณหภูมิคอยล์ 20°C และการกำหนดค่าเฉพาะ ให้เปรียบเทียบเงื่อนไขทดสอบก่อน แล้วจึงเปรียบเทียบค่ามิลลิวินาที
แหล่งข้อมูลและเอกสารอ้างอิงทางเทคนิค
- ISO 12238:2023: กำลังของไหลนิวเมติก วาล์วควบคุมทิศทาง การวัดเวลาเปลี่ยนสถานะ, เผยแพร่ 2023-02, สืบค้นเมื่อ 2026-07-22.
- เอกสารข้อมูลตัวควบคุมกระแสโซลินอยด์ Texas Instruments DRV110 ฉบับแก้ไข G, แก้ไข 2018-03, สืบค้นเมื่อ 2026-07-22.
- แค็ตตาล็อก SMC ซีรีส์ SY3000/5000/7000/9000, สืบค้นเมื่อ 2026-07-22.
- Kendrion, แม่เหล็กไฟฟ้าและตัวกระตุ้น: คำอธิบายทางเทคนิค, 2018, สืบค้นเมื่อ 2026-07-22.
- Zhang และคณะ, การคำนวณเชิงตัวเลขและการศึกษาทดลองลักษณะการตอบสนองของวาล์วโซลินอยด์นิวเมติก, 2019, สืบค้นเมื่อ 2026-07-22.
- Keles และคณะ, การออกแบบและวิเคราะห์โซลินอยด์แบบสัดส่วนพร้อมการตรวจสอบด้วยการทดลอง, 2024, สืบค้นเมื่อ 2026-07-22.
- ผลของกระแสไหลวนและการตอบสนองแบบไดนามิกของวาล์วโซลินอยด์ความเร็วสูงที่มีแกนเหล็กประกอบ, 2023, สืบค้นเมื่อ 2026-07-22.