

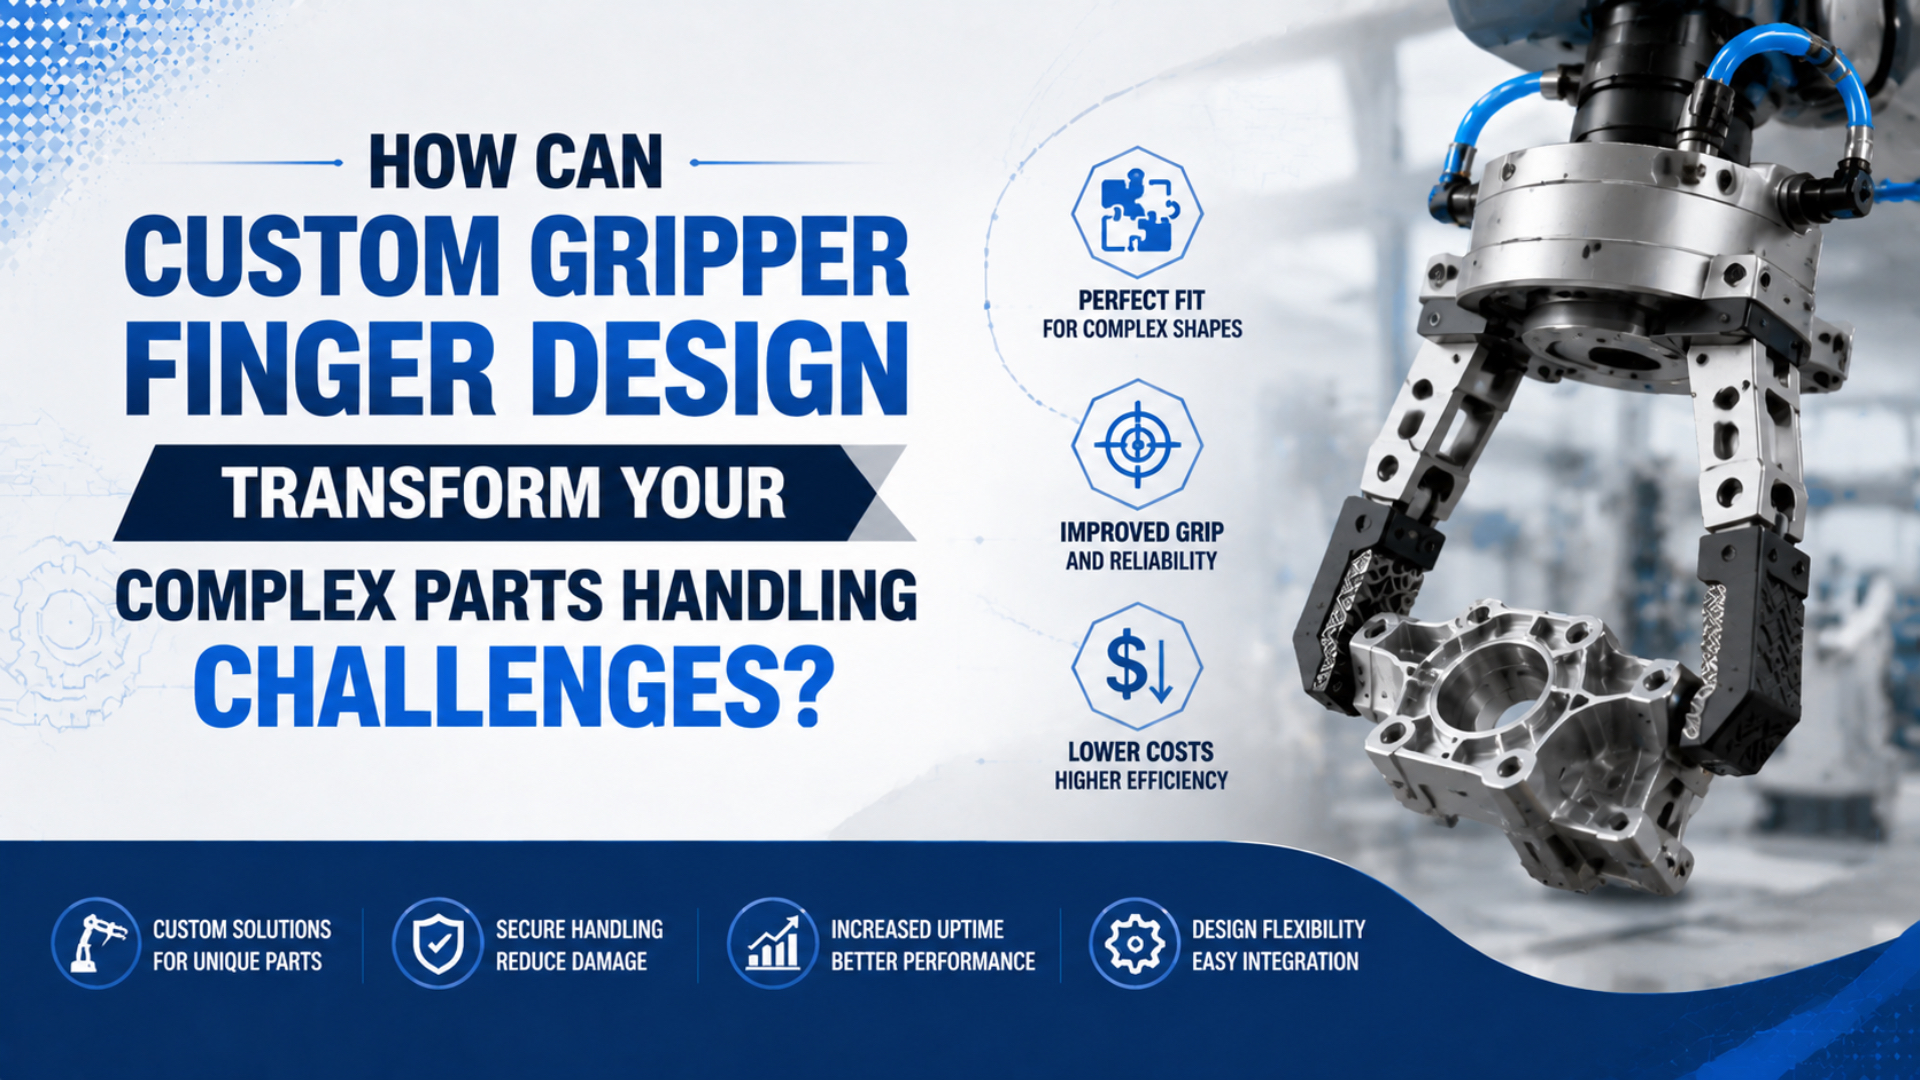
Özel tutucu parmak tasarımı, kol sonu ekipmanının başlangıç noktası olarak iş parçasını alır. Standart çenenin kötü teması tolere etmesini beklemek yerine tasarımcı; gerçek parça ve fikstüre göre güvenli temas bölgelerini, konumlandırma özelliklerini, parmak uzunluğunu, kavrama kuvvetini, ped malzemesini ve bırakma açıklığını belirler.
Sonuç daha kararlı bir kavrama olabilir; ancak özel parmaklar küçük veya yanlış uygulanmış bir tutucuyu düzeltemez. Gövdenin yeterli strok, kuvvet, kılavuz kapasitesi ve basınç payına sahip olması gerekir. Tamamlanan takım da üretim koşullarında güvenli biçimde tutabildiğini, bırakabildiğini, algılayabildiğini ve toparlanabildiğini kanıtlamalıdır.
Öne Çıkan Noktalar
- SMC, iki parmaklı tutucu seçiminde ilk aralık olarak iş parçası ağırlığının 10 ila 20 katını önerir.
- Kuvveti çene yüzünde değil gerçek temas mesafesinde kontrol edin.
- Geometrik kilitleme özellikleri sürtünmeye bağımlılığı azaltabilir.
- Her parça sınırını, hareket yönünü ve hava kaybı durumunu doğrulayın.
Özel Tutucu Parmak Tasarımı Gerçekte Neyi Değiştirir?
2024 tarihli Scientific Reports sınıflandırması robotik kavrama sistemini beş ana birime ayırır: bağlantı, güç, sıkma, konumlandırma ve kontrol (Scientific Reports, 2024). Özel parmaklar çoğunlukla sıkma ve konumlandırma işlevlerini yeniden şekillendirir; fakat geometrileri monte edilmiş kol sonu ekipmanındaki diğer tüm birimleri etkiler.
Özel tutucu parmaklar, tutucunun hareketli çenelerine bağlanan, iş parçasına özgü parçalardır. Tutucu gövdesi hareketi üretir ve kılavuzlar; parmaklar bu hareketi parçanın tanımlı temas noktalarına aktarır. Görevleri tutmak, merkezlemek, yönlendirmek, desteklemek, yüzeyi korumak veya bırakma sırasında fikstürden kaçmak olabilir.
Bu ayrım pahalı bir kategori hatasını önler. Çene yolu, strok veya kuvvet yanlışsa parmak uçlarını değiştirmek istasyonu düzeltmeyebilir. Tutucu gövdesi uygun fakat düz standart parmaklar kavisli, konik, hassas veya değişken parçaya kötü temas ediyorsa özel takım en düşük karmaşıklıktaki çözüm olabilir.
Malzeme seçmeden önce üç çizim kullanın:
- İzin verilen minimum ve maksimum ölçülerde iş parçası.
- Açık, ilk temas ve kapalı konumlarda tam parmak zarfı.
- Kavrama çevresindeki fikstür, robot bileği, koruyucular, sensörler ve kaçış yolu.
Deneyimlerimize göre bu üç zarfı üst üste getirmek gerçek sorunu tutucu çaplarını karşılaştırmaktan daha hızlı gösterir. Sorunun temas geometrisinden, yetersiz stroktan, fikstür çakışmasından, uzun moment kolundan veya parmağın karşılayamadığı parça değişiminden kaynaklanıp kaynaklanmadığı ortaya çıkar.
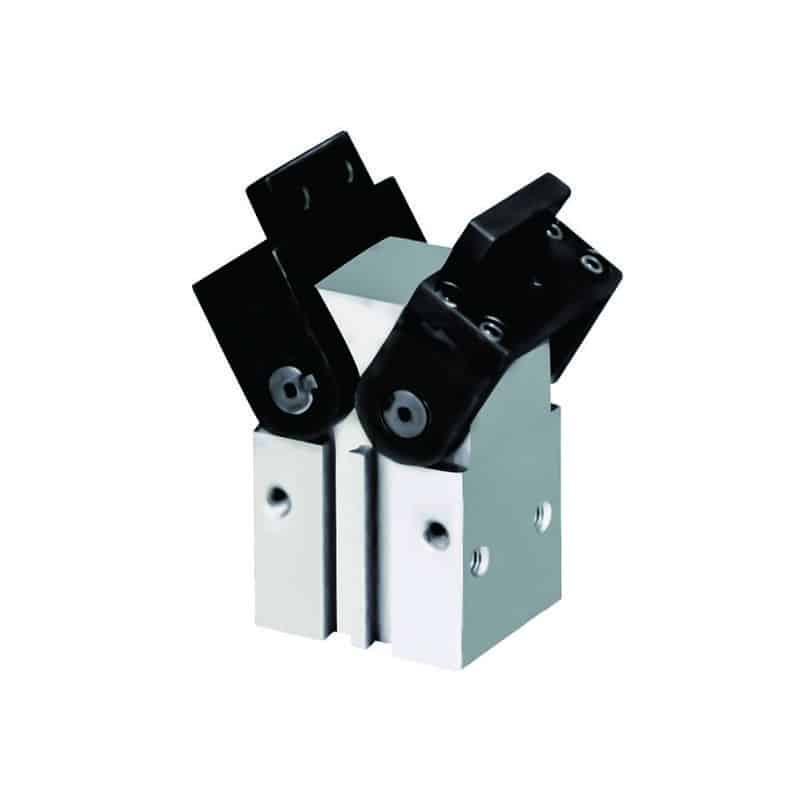
Tutucu gövdesi seçenekleri için kapsamlı pnömatik tutucu türleri rehberiyle başlayın. Açık ve kapalı yollar fikstür açıklığı için yarışıyorsa paralel ve açısal tutucu karşılaştırmasını kullanın.
Özel Parmaklar Ne Zaman Sürtünme Yerine Geometrik Kilitleme Kullanmalı?
Aynı 2024 sınıflandırması mekanik parmakları iki kavrama sınıfına ayırır: kuvvetle kapama ve geometrik kapama (Scientific Reports, 2024). Kuvvetle kapama esas olarak normal kuvvet ve sürtünmeye, geometrik kapama ise harekete direnmek için şekle dayanır. Güvenilir özel parmakların çoğu yalnızca basınca güvenmek yerine ikisini birleştirir.
Kuvvetle kapama, parçayı esas olarak normal kuvvet ve sürtünmeyle tutar. Karşılıklı pedler, sürtünme katsayısı öngörülebilir kaldığında kararlı yüzeyleri sıkabilir. Yağ, toz, soğutma sıvısı, yüzey kaplaması veya kalıp dokusu değişimi bu payı azaltabilir. Daha fazla sıkma kuvveti güvenilir kavrama sağlamadan önce parçayı işaretleyebilir veya bozabilir.
Geometrik kapama, oluk, yuva, kademe, pim, kanca, V-profil veya yatakla hareketi sınırlar. Özellik, iş parçasını tutucunun bırakamayacağı kadar sıkıştırmadan konumlandırmalıdır. Çapak veya tolerans sınırının tüm yükü tek keskin kenarda taşımasını önleyin.
| Parça durumu | Tercih edilen temas stratejisi | Tasarım kontrolü |
|---|---|---|
| İki kararlı paralel yüzey | Sürtünme pedleri veya sığ kontur | Muhafazakâr sürtünme ve temas basıncı |
| Yuvarlak mil veya boru | V-oluk, üç nokta teması veya merkezleme çeneleri | Çap aralığı ve çizgisel temas gerilimi |
| Konik veya düzensiz döküm | Konturlu destek ve konumlandırma özelliği | Kalıp açısı, çapak ve parça değişimi |
| Hassas kozmetik yüzey | Büyük, değiştirilebilir yumuşak pedler | İz, kalıcı deformasyon ve parçacık dökme |
| Yağlı işlenmiş bileşen | Geometri destekli sınırlama | Drenaj, temizlenebilirlik ve bırakma yolu |
| Güvenli deliği veya çıkıntısı olan parça | İçten kavrama, pim veya kanca | Kenar yükü, giriş açıklığı ve çıkarma |
En iyi özel parmak her zaman temas alanını en üst düzeye çıkarmaz. Kir tahliyesi, tolerans açıklığı ve temiz bırakma yolu sağlarken öteleme ve dönmeyi kontrol edecek kadar destek oluşturur. Tam eşleşen kontur, parçada talaş, çapak veya ölçü kayması olduğunda tuzağa dönüşebilir.
Parçayı Ezmeden Kavrama Kuvvetini Nasıl Hesaplarsınız?
SMC MHS seçim rehberi, iki parmaklı model için iş parçası ağırlığının 10-20 katını, üç parmak için 7-13 katını ve dört parmak için 5-10 katını; ivme veya darbe için ek payla önerir (SMC MHS, erişim: 2026). Bunlar model seçim rehberidir, evrensel hasar sınırı değildir.
n yüklü parmaklı sürtünmeli kavrama için şu ilk hesabı kullanın:
Yüklü parmak başına gerekli normal kuvvet = m x (g + a) x S / (mu x n)Burada:
| Değişken | Anlamı |
|---|---|
m |
İş parçası kütlesi (kg) |
g |
Yerçekimi ivmesi, yaklaşık 9,81 m/s2 |
a |
Yavaşlama dahil yük yönündeki ivme |
S |
Risk ve belirsizliğe dayalı uygulama emniyet katsayısı |
mu |
Gerçek yüzey koşulu için muhafazakâr sürtünme katsayısı |
n |
Sürtünme yükünü paylaşan parmak sayısı |
Örneğin 0,8 kg parça 4 m/s2 yukarı ivmeyle düşey hareket etsin. İki yüklü parmak, mu = 0,25 ve S = 2 için ilk gereksinim parmak başına yaklaşık 44 N’dir. Bu değer yine de gerçek temas mesafesi, hareket sırasındaki basınç ve çene kılavuzundaki harici yük için düzeltilmelidir.
Parça hassas diye daha küçük emniyet katsayısı atamayın. Tutma payı ve hasar koruması farklı sorunları çözer. Yüzey gerilimini daha büyük ped, uyumlu ek parça, geometri destekli sınırlama, daha düşük ivme veya başka kavrama konumuyla azaltın. Ardından gerçek parçaları test ederek kabul edilebilir kuvvet aralığını doğrulayın.
Ortalama temas basıncı yararlı bir ilk kontroldür:
Ortalama temas basıncı = normal kuvvet / izdüşüm temas alanıHer yerel tepeyi öngöremez. Kenarlar, nervürler, cam kusurları, ince duvarlar, ped sıkışması ve hizasızlık gerilimi yoğunlaştırır. Parça hasarı önemliyse izin verilen temas bölgelerini kaydedin ve tasarımı en olumsuz malzeme, duvar kalınlığı, sıcaklık ve ölçü koşulunda kanıtlayın.
Parmak Uzunluğu, Ofset ve Kütle Neden Önemlidir?
SMC MHS2 örneğinde seçilen tutucu 0,4 MPa basınçta ve 20 mm kavrama noktası mesafesinde parmak başına 92 N üretir (SMC MHS, erişim: 2026). Aynı katalog, yayımlanan aralığın ötesindeki temasın kayar bölüme ofset yük eklediğini ve ömrü kısaltabileceğini belirtir.
Gerekli tutma kuvveti sabit kalsa bile parmak uzunluğu takımı değiştirir. Uzun temas mesafesi çene kılavuzundaki momenti artırır:
Çene momenti = temas kuvveti x çene referansından temas noktasına mesafeKuvvet eğrisi ve izin verilen yük tablosu tam tutucu modeline ait olmalıdır. 20 mm örneğini veya başka çap/çene tipinin moment sınırını taşımayın. Açısal tutucular tanımlı açıda kuvvet, tork veya kavrama momenti yayımlayabilir. Paralel modeller genellikle temas mesafesi ve basınca göre parmak başına kuvvet verir.
SMC hava tutucu önlemleri de uzun veya ağır takımın açma-kapama ataletini artırması nedeniyle ek parçaların mümkün olduğunca hafif ve kısa olmasını ister (SMC Hava Tutucu Önlemleri, erişim: 2026). Bu atalet kararsız hareket, strok sonunda darbe, yavaş çevrim ve ek kılavuz yükü oluşturabilir.
Parmak çizimini onaylamadan önce şunları kontrol edin:
- Açık ve kapalı durumdaki temas noktası mesafesi
- Çene referansından düşey ve yanal ofset
- Parmak kütlesi ve ağırlık merkezi
- Parça üzerinden aktarılan harici proses kuvveti
- İvmelenme, yavaşlama ve acil duruş yükü
- İstenen çevrim hızında açma-kapama darbesi
- Bağlantı ön yükü, konumlandırma özellikleri ve arayüz rijitliği
Uzun parmak otomatik olarak yanlış değildir; yalnızca kılavuz kapasitesini ve ataleti birincil tasarım girdileri yapar. Moment gövde sınırını aşıyorsa takımı kısaltın, kavramayı taşıyın, parçayı destekleyin, daha yüksek kapasiteli tutucu kullanın veya yükü iki tutucuya bölün.
Gerçek Parçalar İçin Parmak Malzemeleri ve Temas Pedleri
SMC’nin güncel tutucu seçicisi üç toz kapağı elastomeri (kloropren, floro kauçuk ve silikon) ile SUS304 parmaklı modeller listeler (SMC Model Seçimi, erişim: 2026). Bu çeşitlilik özel takım kuralını gösterir: tam kaliteyi ve yüzey sistemini ortam, yük, aşınma ve kirlenme gereksinimlerinden seçin.
| Malzeme veya temas sistemi | Güçlü olduğu kullanım | Dikkat edilecek nokta |
|---|---|---|
| Alüminyum alaşım | Düşük hareketli kütle, kolay işleme, prototip, orta yük | Diş aşınması, kaplama birikimi, kimyasal maruziyet |
| Paslanmaz çelik | İnce ve güçlü özellikler, aşınma, yıkama, ısı, korozyon direnci | Yüksek kütle, zor işleme, parçayı işaretleme riski |
| PEEK veya başka mühendislik polimeri | Kimyasal maruziyet, elektrik yalıtımı, düşük kütleli temas | Kaliteye özgü dayanım, sünme, sürtünme, onay ve maliyet |
| Üretan veya elastomer ped | Sürtünme, yastıklama, kozmetik yüzeyler | Kalıcı deformasyon, şişme, sıcaklık, parçacık dökme, ped aşınması |
| Değiştirilebilir sertleştirilmiş ek parça | Küçük aşınma özelliği veya tekrarlanabilir konum kenarı | Gerilim yoğunlaşması ve kontrollü montaj |
| Hibrit parmak | Değiştirilebilir yumuşak temaslı rijit metal yapı | Yapıştırma, bağlantılar, temizlenebilirlik ve yedek ped kontrolü |
Victrex, PEEK sürtünmesinin hız, basınç, sıcaklık, yağlama, pürüzlülük ve karşı yüzeyle değiştiğini bildirir (Victrex Malzeme Özellikleri Rehberi, 2020). Bu yüzden “PEEK düşük sürtünmelidir” tam parmak spesifikasyonu değildir. Kaliteyi, karşı yüzeyi, yükü, sıcaklığı, temizleme kimyasalını ve gereken onayı belirtin.
Yüzey işlemi de aynı kesinliği ister. Alüminyum anodize edilecekse kaplama türünü ve çizim ölçülerinin işlem öncesi mi sonrası mı olduğunu belirtin. Konumlandırma yüzeylerini maskeleyin veya kaplama büyümesini tolerans planına ekleyin. Yumuşak ped için sertliği, kalınlığı, bağlama yöntemini, değişim tetikleyicisini ve kalıntı bırakıp bırakamayacağını tanımlayın.
Temas pedini tutucunun kalıcı özelliği değil aşınma bileşeni olarak değerlendirin. Kontrollü referansa sahip değiştirilebilir ek parça, bakımın ilk geometriyi geri kazanmasını sağlar. İnceleme sınırı olmayan yapıştırılmış ped, görünür arızadan çok önce parça konumunu yavaşça değiştirebilir.
CAD Geometrisini Üretime Hazır Parmak Çizimine Nasıl Dönüştürürsünüz?
SCHUNK FGR süreci tutucu arayüzünü önceden tanımlar; yalnızca iş parçası tarafı yapılandırılır ve sonuç için CAD verisi sağlanır (SCHUNK FGR, erişim: 2026). Bu sabit arayüz doğru başlangıçtır: özel temas profilini geliştirmeden önce çene bağlantısını kilitleyin.
Temiz bir 3D model henüz üretim spesifikasyonu değildir. Çizim hangi özelliklerin tutucuda konumlandığını, hangilerinin parçaya temas ettiğini ve hangi ölçülerin serbest kalabileceğini göstermelidir. Sol ve sağ parmak özdeş değil aynalıysa ayrı parça numaraları ve inceleme görünüşleri verin.
En az şu çizim kontrollerini ekleyin:
| Çizim alanı | Gerekli tanım |
|---|---|
| Tutucu arayüzü | Montaj deseni, diş, vida sınıfı, konum omzu veya pimler |
| Referanslar | Çene tarafı birincil referansı ve iş parçası tarafı inceleme referansları |
| Temas geometrisi | Profil, yarıçap, boşaltma, giriş, yuva derinliği, izin verilen temas bandı |
| Toleranslar | Parça sınırları, konum, simetri, profil ve monte çene aralığı |
| Malzeme | Tam alaşım, polimer kalitesi, sertlik, ısıl işlem veya ped spesifikasyonu |
| Yüzey | Pürüzlülük, kaplama, maskeleme, kenar kırma, çapak alma ve temizlik |
| Kütle özellikleri | Tutucu sınırı gerektiriyorsa parmak kütlesi ve ağırlık merkezi |
| Tanımlama | Sol/sağ işareti, revizyon, değiştirilebilir ped kodu ve izlenebilirlik |
| İnceleme | Mastar yöntemi, eşleşme referansı, numune parça ve kabul kaydı |
Kir, çapak, döküm fazlası ve işlevsiz yüzeyler çevresinde boşaltma tasarlayın. Tam kısıtlı CAD konturu kusursuz görünebilir fakat üretim parçaları tolerans sınırında geldiğinde sıkışabilir. Parçayı yönlendirmek için girişler kullanın; hassas teması yalnızca prosesin gerektirdiği yere koyun.
İşlemeden önce takımı robot veya makine montajında inceleyin. Tam süpürülen zarfı, bilek taşıma kapasitesini, takım merkez noktası kaymasını, bağlantı erişimini, sensör erişimini, boru güzergâhını ve sökme yolunu kontrol edin. Pnömatik boru yönlendirme rehberi, kol sonu servis döngüsünün sonraki çakışma olmasını önlemeye yardımcı olur.
Parmak Tasarımı Tutucu ve Kontrollerle Nasıl Bütünleştirilmelidir?
Festo tutucu boyutlandırma süreci ürün önermeden önce üç uygulama girdisi ister: nesne kütlesi, yüzey kalitesi ve tutucu çene uzunluğu (Festo Tutucu Boyutlandırma, erişim: 2026). Bu girdiler parçayı, parmağı ve tutucu gövdesini birbirine bağlar. Kontroller ise yalnızca çeneleri kapatmayı komut etmek yerine amaçlanan kavramayı kanıtlamalıdır.
Pnömatik tutucu zaten bir aktüatördür. Milsiz silindir tüm kol sonunu makine ekseninde taşıyabilir fakat normalde çene kuvvetini oluşturmaz. Tutucu gövdesini çene yolu, strok, temas noktasındaki efektif kuvvet, kılavuz yükleri, basınç aralığı, çalışma frekansı, ortam ve arıza durumuna göre seçin.
Pnömatik entegrasyonda makine çalışırken valfteki dinamik basıncı doğrulayın. Girişteki statik gösterge manifold, boru, bağlantı ve egzoz kayıplarını gizleyebilir. Pay darsa regülatörü yükseltmeden önce basınç düşümü sorun giderme rehberini kullanın.
Algılama bir proses sorusunu yanıtlamalıdır:
- Açık sensörü: Parmaklar yaklaşma veya bırakma için açık mı?
- Kapalı sensörü: Mekanizma boş kapalı konumuna ulaştı mı?
- Parça aralığı: Çeneler beklenen genişlik aralığında mı durdu?
- Bağımsız parça var sensörü: İş parçası amaçlanan konumda mı?
- Basınç veya kuvvet sinyali: Sıkma olayı beklenen tepkiyi üretti mi?
Kapalı anahtarı tek başına parçanın bulunmadığını kanıtlayabilir. Özel parmaklarda her parça varyantı için geçerli çene aralığını öğretin veya hesaplayın. Zaman aşımı ve imkânsız durum kontrolü ekleyin. Tepki süresi önemliyse valf ve sensör davranışını solenoid valf tepki süresi rehberiyle karşılaştırın.
Hız kontrolü de önemlidir. Çene hareketini kısma ince veya kırılgan parçalarda darbeyi azaltabilir; aşırı yavaş kapanma çevrim hedefini kaçırabilir veya yapışan mekanizmayı gizleyebilir. Sesle ayar yapmak yerine doğrulama sırasında basıncı, çene durumunu, parça sinyalini ve çevrim süresini kaydedin.
Doğrulama: Kavramayı Gerçek Koşullarda Kanıtlayın
OSHA üç kol sonu mekanik arıza örneği verir: parça bırakma, tutucu mekanizması arızası ve elektrikli alet arızası (OSHA Robot Sistemleri, erişim: 2026). Bu nedenle özel parmak doğrulama planı normal taşımayı ve tanımlı arıza tepkilerini kanıtlamalıdır. Başarılı tezgâh kavraması yalnızca ilk test koşuludur.
Takımı katmanlar halinde test edin:
- Boyutsal inceleme: Çene arayüzünü, parmak profilini, monte aralığı ve ped konumunu doğrulayın.
- Statik kavrama: Planlanan basınçta minimum, nominal ve maksimum parça koşullarını tutun.
- Yön testi: Parçaya tüm üretim yönlerinden yaklaşın ve yükleyin.
- Dinamik transfer: Gerçek ivmeyi, yavaşlamayı, yönelim değişimini ve çevrim hızını uygulayın.
- Yüzey testi: İz, talaş, deformasyon, parçacık transferi veya kaplama hasarı inceleyin.
- Değişim testi: Uygunsa tolerans sınırlarını, çapak, yağ, toz, sıcaklık ve aşınmış pedleri dahil edin.
- Arıza testi: Kaçan kavramayı, kısmi girişi, basınç kaybını, sensör arızasını ve acil duruşu benzetin.
- Toparlanma testi: Güvenli bırakmayı, yeniden başlatmayı, referanslamayı ve operatör müdahalesini doğrulayın.
- Aşınma testi: Parmak veya ped değişimini tetikleyen inceleme özelliğini ve sınırını belirleyin.
ISO 4414:2010, pnömatik sistem ve bileşenler için genel kurallar ile emniyet gereksinimlerini kapsayan 38 sayfalık standarttır ve ISO 2021’de geçerliliğini doğrulamıştır (ISO 4414, 2021). Güvenli durumu makine risk değerlendirmesiyle tanımlayın; normal tutucu sensörü otomatik olarak emniyet dereceli işlev değildir.
Kabulü ölçülebilir terimlerle tanımlayın. “Parçayı güvenilir taşır” test değildir. Yararlı ölçüt; parça revizyonunu, ölçü koşulunu, yüzey durumunu, yönelimi, hareket profilini, basınç aralığını, çevrim sayısını, izin verilen izi, çene konum aralığını ve hava kaybı sonrasındaki tepkiyi belirtir.
Düşen parça kişiyi yaralayabilir veya ekipmana zarar verebilirse yalnızca hapsedilmiş havaya güvenmeyin. Risk değerlendirmesine göre yaylı tutma, mekanik mandal, kontrollü indirme, koruyucu, ikincil destek veya başka koruma gerekebilir.
Özel Parmak RFQ’sunda Neler Bulunmalıdır?
SMC MHS seçim prosedürü iki açık adım kullanır: kavrama kuvveti ve kavrama noktası; Festo ise nesne kütlesini, yüzey kalitesini ve çene uzunluğunu ekler (SMC, erişim: 2026; Festo, erişim: 2026). Yararlı RFQ, parmak fiyatı istemeden önce beşinin tamamını verir.
Tam uygulama paketini gönderin:
| RFQ alanı | Verilecek bilgi |
|---|---|
| İş parçası | 3D model, çizim, kütle, ağırlık merkezi |
| Değişim | Ölçü sınırları, çapak, döküm fazlası, deformasyon |
| Temas | İzin verilen ve yasak bölgeler, yüzey, sertlik, temizlik, hasar sınırı |
| Kavrama | İçten/dıştan, sürtünme/geometrik kapama, gereken yönelim |
| Hareket | İvme, hız, yön değişimleri, çevrim hızı |
| Tutucu | Tam model, çene arayüzü, strok, kuvvet eğrisi, kavrama noktası sınırı |
| Parmak | Uzunluk, ofset, malzeme, sökülebilir ped gereksinimi |
| Pnömatik | Dinamik basınç, valf, boru, egzoz, hız kontrolleri |
| Algılama | Açık, kapalı, parça var, genişlik aralığı, basınç veya kuvvet geri bildirimi |
| Ortam | Sıcaklık, yağ, yıkama, toz, kimyasallar, temiz oda gereksinimi |
| Emniyet | Hava kaybı durumu, acil duruş davranışı, düşen parça sonucu |
| Doğrulama | Numuneler, test sayısı, ölçüm yöntemi, kabul ölçütleri |
Fotoğraflar yardımcıdır, çizimler yorum hatasını önler. Bir görselde istenen temas alanlarını, diğerinde yasak alanları işaretleyin. Açık ve kapalı fikstür görünüşlerini ekleyin. Tutucu modeli seçilmediyse incelemenin gövde seçimini parmak tasarımından ayırabilmesi için bunu açıkça belirtin.
Jason Tan bu rehberi üretim ve inceleme bakışıyla hazırladı. Jason Tan yazar sayfası ve Bepto Pnömatik Hakkında teknik kütüphanenin mühendislik arka planını sunar.
Tasarım incelemesi için parça modelini, tutucu verilerini, hareket profilini, basıncı, ortamı ve kabul gereksinimlerini teknik iletişim sayfası üzerinden gönderin.
Özel Tutucu Parmak Tasarımı Hakkında SSS
SMC’nin iki parmaklı seçim aralığı iş parçası ağırlığının 10-20 katından başlar; önlemler ayrıca geçerli kavrama noktası ile kısa ve hafif ek parçalar ister (SMC MHS, erişim: 2026; SMC Önlemleri, erişim: 2026). Yanıtlar kuvveti, geometriyi ve doğrulamayı aynı kararda tutar.
Mevcut pnömatik tutucuya özel parmak eklenebilir mi?
Çoğu zaman evet; tam tutucunun belgelenmiş bağlantı arayüzü ve yeterli strok, kuvvet, kavrama noktası aralığı ile kılavuz kapasitesi varsa. İşlemeden önce montaj deliklerini, konumlandırma özelliklerini, vida torkunu, açık-kapalı açıklığı, parmak kütlesini ve sensörleri doğrulayın. Belgelenmemiş veya aşınmış çene arayüzünü işleme kolaylığı değil yeniden tasarım riski sayın.
Daha fazla kavrama kuvveti hassas parçayı daha güvenli yapar mı?
Hayır. Daha fazla normal kuvvet sürtünme payını artırır; temas gerilimini, deformasyonu ve izi de artırabilir. Önce tutma gereksinimini hesaplayın; ardından teması büyütün veya yumuşatın, geometrik sınırlama ekleyin, ivmeyi azaltın ya da kavrama noktasını taşıyın. Genel bir hassas parça katsayısı yerine oluşan kuvvet aralığını en kötü üretim parçalarında test edin.
Özel tutucu parmak ne kadar uzun olabilir?
Evrensel uzunluk yoktur. Tam modelin kavrama noktası aralığını, kuvvet eğrisini, izin verilen harici yük ve moment sınırlarını kullanın. SMC aşırı temas mesafesinin kayar bölüme ofset yük eklediğini belirtir. Parmak kütlesini, ağırlık merkezini, ivmeyi, darbeyi ve açık-kapalı temas noktalarını da dahil edin.
Alüminyum, paslanmaz çelik, PEEK veya üretan mı kullanmalıyım?
Yük, kütle, sıcaklık, kimyasallar, aşınma, temizlik, yüzey izi ve onay gereksinimlerine göre seçin. Alüminyum kolay işlenir; paslanmaz ince dayanıklı özellikleri destekler; mühendislik polimerleri yalıtır veya korur; üretan uyum ve sürtünme sağlar. Yalnız malzeme ailesi yerine tam kaliteyi, yüzeyi, sertliği, bağlama yöntemini ve değişim sınırını belirtin.
Parmağın parçaya zarar vermeyeceğini nasıl doğrularım?
İzin verilen temas bölgelerini ve ölçülebilir hasar sınırını tanımlayın. Gerçek tolerans sınırlarını üretim ivmesi, yönelimi, basıncı, sıcaklığı ve yüzey koşullarında test edin. İz, çatlak, deformasyon, parçacık ve konum kayması inceleyin. Temiz ilk numune uzun süreli üretimi temsil etmediği için ped aşınması veya kirlenme sonrasında tekrarlayın.
Kaynaklar
Bu rehberi dokuz birincil teknik kaynak ve bir resmi video destekler. SMC kuvvet, kavrama noktası ve ek parça önlemlerini; SCHUNK ve Festo parmak/tutucu konfigürasyon girdilerini; Scientific Reports beş birimli kavrama sistemi modelini; Victrex kaliteye bağlı tribolojiyi; ISO ve OSHA ise pnömatik ve robot tehlikesi bağlamını sağlar. Tüm web kaynakları 2026-07-17 tarihinde kontrol edilmiştir.
- Scientific Reports, Sürdürülebilir Üretim İçin Endüstriyel Robotik Kavrama Sistemlerinin Yeni Sınıflandırması, 2024: Beş birimli kavrama sistemi modelini, kuvvetle/geometriyle kapama ayrımını ve parçadan sisteme tasarım yaklaşımını destekler.
- SMC, MHS Serisi Hava Tutucu Kataloğu, erişim: 2026: Ağırlık katsayısı rehberini, sürtünme formülünü, 92 N örneğini, kavrama noktası eğrilerini ve ofset yük uyarılarını destekler.
- SMC, Hava Tutucu Önlemleri, erişim: 2026: Kısa/hafif ek parça, açılma genişliği, vida torku, kavrama noktası ve düşmeyi önleme gereksinimlerini destekler.
- SMC, Hava Tutucu Model Seçim Yazılımı, erişim: 2026: Tutucu konfigürasyon alanlarını ve seçilebilir malzeme örneklerini destekler.
- SCHUNK, FGR Yapılandırılabilir Tutucu Parmaklar, erişim: 2026: Önceden tanımlı arayüz, iş parçası tarafı özelleştirme, CAD çıktısı ve parmak tanımlamasını destekler.
- Festo, Tutucu Boyutlandırma, erişim: 2026: Nesne kütlesi, yüzey kalitesi ve çene uzunluğunun seçim girdisi olarak kullanılmasını destekler.
- Victrex, Malzeme Özellikleri Rehberi, 2020: PEEK için kalite ve koşula bağlı sürtünme, aşınma, kimyasal direnç ve ısıl özellikleri destekler.
- ISO, ISO 4414:2010, 2021 doğrulaması: Pnömatik sistem emniyeti, güvenilir çalışma, bakım ve amaçlanan kullanım bağlamını destekler.
- OSHA, Teknik Kılavuz: Endüstriyel Robot Sistemleri ve Uygulamaları, erişim: 2026: Parça bırakma ve tutucu mekanizması arızası tehlikesini destekler.
- SMC Video Kütüphanesi, Hava Tutucular, erişim: 2026: Yukarıdaki resmi JMHZ2 tanıtım videosunu doğrular.