

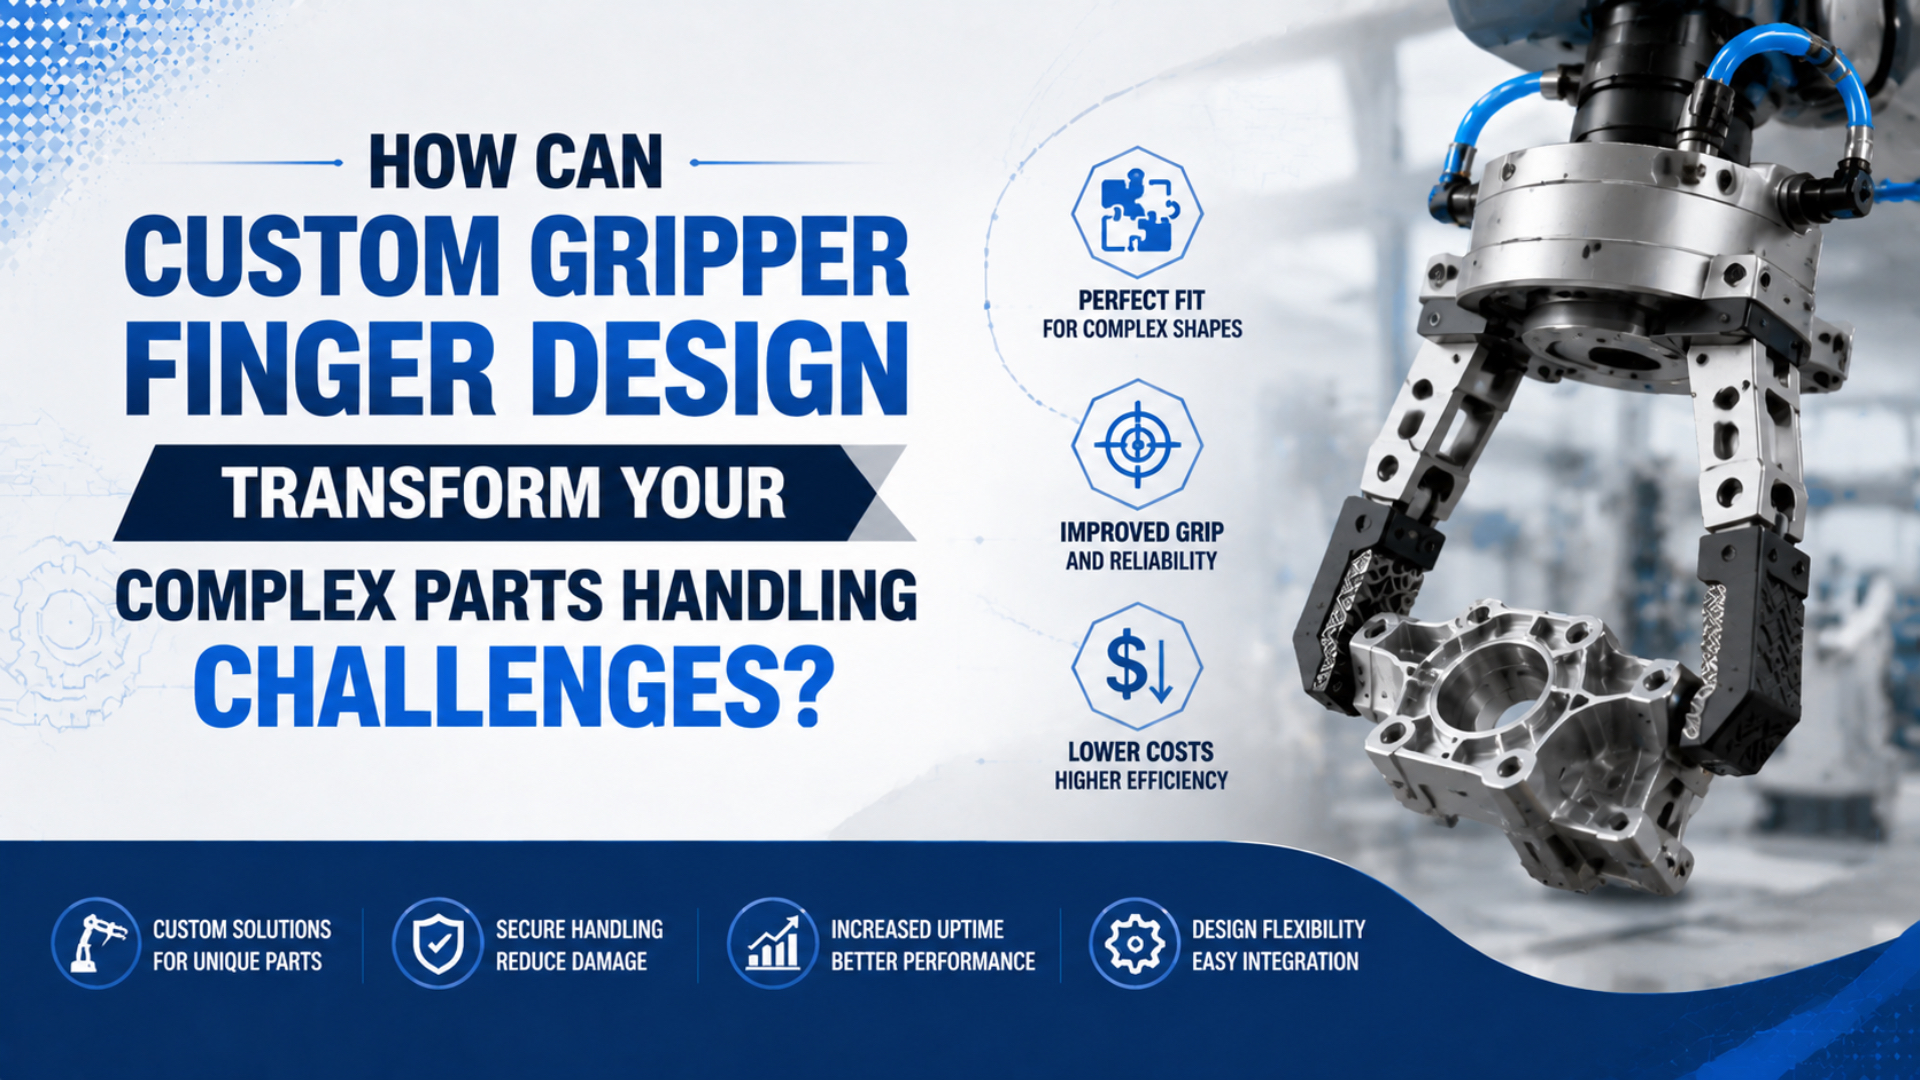
La conception de doigts de préhension sur mesure prend la pièce elle-même comme point de départ de l'effecteur terminal. Au lieu de demander à un mors standard de compenser un mauvais contact, le concepteur définit, autour de la pièce et du montage réels, les zones de contact sûres, les dispositifs de positionnement, la longueur des doigts, la force de préhension, le matériau des patins et le dégagement nécessaire à la libération.
Le maintien peut ainsi devenir plus stable, mais des doigts sur mesure ne corrigent pas un préhenseur sous-dimensionné ou mal choisi. Le corps doit toujours offrir une course, une force, une capacité de guidage et une marge de pression suffisantes. L'outillage terminé doit également démontrer qu'il peut tenir, libérer, détecter et revenir en sécurité dans les conditions de production.
Points clés
- SMC recommande, comme première plage de sélection d'un préhenseur à deux doigts, une force équivalente à 10 à 20 fois le poids de la pièce.
- Vérifiez la force à la distance de contact réelle, et non au niveau de la face du mors.
- Les dispositifs de fermeture par la forme peuvent réduire la dépendance au frottement.
- Validez chaque extrême dimensionnel de la pièce, chaque sens de mouvement et chaque état de perte d'air.
Que modifie réellement la conception de doigts de préhension sur mesure ?
Une classification publiée en 2024 dans Scientific Reports divise un système robotisé de préhension en cinq grandes unités: accouplement, énergie, serrage, positionnement et commande (Scientific Reports, 2024). Les doigts sur mesure transforment principalement les fonctions de serrage et de positionnement, mais leur géométrie influence toutes les autres unités de l'effecteur terminal assemblé.
Les doigts de préhension sur mesure sont des pièces rapportées, adaptées à la pièce à manipuler et fixées aux mors mobiles du préhenseur. Le corps du préhenseur génère et guide le mouvement. Les doigts transmettent ce mouvement à des points de contact définis sur la pièce. Ils peuvent assurer le maintien, le centrage, l'orientation, le support ou la protection d'une surface, et dégager le montage lors de la libération.
Cette distinction évite une erreur de catégorie coûteuse. Si la trajectoire des mors, la course ou la force est incorrecte, modifier les doigts ne résoudra peut-être pas le problème du poste. En revanche, si le corps du préhenseur convient mais que des doigts plats standard touchent mal une pièce courbe, conique, fragile ou variable, un outillage sur mesure peut être la correction la plus simple.
Utilisez trois plans avant de choisir le matériau:
- La pièce à ses dimensions minimale et maximale autorisées.
- L'enveloppe complète des doigts en positions ouverte, de premier contact et fermée.
- Le montage, le poignet du robot, les protections, les capteurs et la trajectoire de dégagement autour de la prise.
D'après notre expérience, la superposition de ces trois enveloppes met le véritable problème en évidence plus vite qu'une comparaison des diamètres de préhenseurs. Elle indique si la défaillance provient de la géométrie de contact, d'une course insuffisante, d'une interférence avec le montage, d'un bras de levier trop long ou d'une variation de pièce que le doigt ne peut pas absorber.
Pour choisir le corps, commencez par le guide général des types de préhenseurs pneumatiques. Consultez la comparaison entre préhenseurs parallèles et angulaires lorsque les trajectoires d'ouverture et de fermeture se disputent le dégagement disponible dans le montage.
Quand faut-il privilégier la fermeture par la forme plutôt que le frottement ?
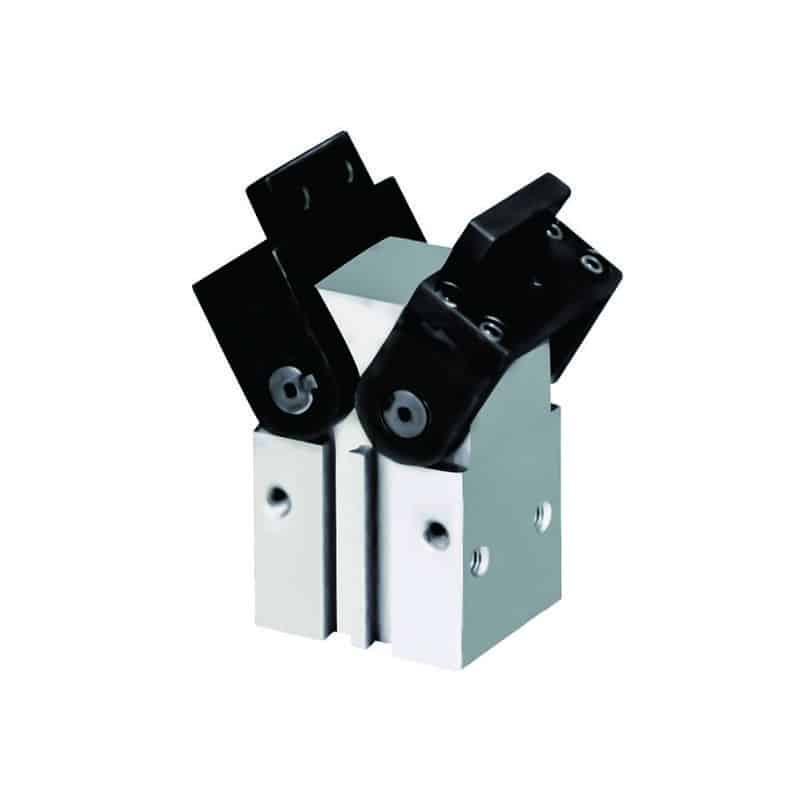
La même classification de 2024 répartit les doigts mécaniques en deux classes de prise: fermeture par les forces et fermeture par la forme (Scientific Reports, 2024). Une prise par les forces dépend principalement de la force normale et du frottement; une prise par la forme utilise la géométrie pour résister au mouvement. De nombreux doigts sur mesure fiables combinent les deux principes au lieu de dépendre uniquement de la pression.
La fermeture par les forces maintient principalement la pièce grâce à la force normale et au frottement. Des patins opposés peuvent, par exemple, serrer des faces stables lorsque le coefficient de frottement reste prévisible. L'huile, la poussière, le liquide de refroidissement, un revêtement de surface ou une modification de l'état de moule peuvent réduire cette marge. Une force de serrage supérieure risque alors de marquer ou de déformer la pièce avant d'assurer une prise fiable.
La fermeture par la forme utilise une rainure, une poche, un épaulement, un pion, un crochet, un profil en V ou un berceau pour immobiliser la pièce. Le dispositif doit positionner la pièce sans la coincer au point d'empêcher son dégagement. Évitez qu'une bavure ou un extrême de tolérance reporte toute la charge sur une seule arête vive.
| État de la pièce | Stratégie de contact recommandée | Contrôle de conception |
|---|---|---|
| Deux faces parallèles stables | Patins de friction ou contour peu profond | Frottement prudent et pression de contact |
| Arbre ou tube cylindrique | Rainure en V, contact trois points ou mors de centrage | Plage de diamètres et contrainte de contact linéaire |
| Pièce moulée conique ou irrégulière | Support profilé avec dispositif de positionnement | Angle de dépouille, bavures et variation des pièces |
| Surface esthétique fragile | Grands patins souples remplaçables | Marquage, déformation rémanente et émission de particules |
| Pièce usinée huileuse | Maintien assisté par la géométrie | Drainage, nettoyabilité et trajectoire de dégagement |
| Pièce avec alésage ou bossage sûr | Prise intérieure, pion ou crochet | Charge sur l'arête, jeu d'insertion et extraction |
Le meilleur doigt sur mesure n'est pas toujours celui qui maximise la surface de contact. Il fournit un appui suffisant pour maîtriser la translation et la rotation tout en conservant des dégagements pour les saletés et les tolérances, ainsi qu'une trajectoire de libération nette. Un contour parfaitement ajusté peut devenir un piège si la pièce présente des copeaux, des bavures ou une dérive dimensionnelle.
Comment calculer la force de préhension sans écraser la pièce ?
Le guide de sélection SMC MHS recommande, par rapport au poids de la pièce, une force de 10 à 20 fois supérieure pour un modèle à deux doigts, de 7 à 13 fois pour trois doigts et de 5 à 10 fois pour quatre doigts, avec une marge supplémentaire en cas d'accélération ou de choc (SMC MHS, consultation 2026). Il s'agit de recommandations de sélection de modèle, pas de limites universelles contre l'endommagement.
Pour une prise par friction avec n doigts chargés, utilisez cette première estimation:
Force normale requise par doigt chargé = m × (g + a) × S / (mu × n)Avec:
| Variable | Signification |
|---|---|
m | Masse de la pièce en kilogrammes |
g | Accélération de la pesanteur, environ 9,81 m/s2 |
a | Accélération dans le sens de la charge, décélération comprise |
S | Coefficient de sécurité de l'application selon le risque et l'incertitude |
mu | Coefficient de frottement prudent pour l'état de surface réel |
n | Nombre de doigts qui se partagent la charge de friction |
Prenons une pièce de 0,8 kg déplacée verticalement avec une accélération ascendante de 4 m/s2. Avec deux doigts chargés, mu = 0,25 et S = 2, la première estimation donne environ 44 N par doigt. Trois corrections restent nécessaires: la force à la distance de contact réelle, la pression pendant le mouvement et la charge extérieure appliquée au guidage des mors.
N'attribuez pas un coefficient de sécurité plus faible simplement parce que la pièce est fragile. La marge de maintien et la protection contre les dommages sont deux problèmes différents. Réduisez la contrainte superficielle avec un patin plus grand, un insert souple, un maintien assisté par la géométrie, une accélération plus faible ou un autre point de prise. Déterminez ensuite la plage de force acceptable par des essais sur des pièces réelles.
La pression de contact moyenne constitue un premier contrôle utile:
Pression de contact moyenne = force normale / surface de contact projetéeElle ne permet pas de prévoir tous les pics locaux. Les arêtes, nervures, défauts du verre, parois minces, compressions de patins et défauts d'alignement concentrent les contraintes. Si l'endommagement est critique, consignez les zones de contact autorisées et validez la conception avec les conditions les plus défavorables de matériau, d'épaisseur de paroi, de température et de dimensions.
Pourquoi la longueur, le décalage et la masse des doigts sont-ils importants ?
Dans l'exemple SMC MHS2, le préhenseur sélectionné produit 92 N par doigt à 0,4 MPa pour une distance de point de préhension de 20 mm (SMC MHS, consultation 2026). Le même catalogue avertit qu'un contact au-delà de la plage publiée ajoute une charge déportée sur la partie coulissante et peut raccourcir la durée de vie.
La longueur du doigt modifie l'outillage même si la force de maintien requise reste constante. Une distance de contact supérieure augmente le moment au niveau du guidage du mors:
Moment au mors = force de contact × distance entre la référence du mors et le point de contactLa courbe de force et le tableau des charges admissibles doivent provenir du modèle exact de préhenseur. Ne transposez pas un exemple à 20 mm ni une limite de moment issus d'un autre diamètre ou d'un autre type de mors. Les préhenseurs angulaires peuvent publier une force, un couple ou un moment de préhension à un angle défini. Les modèles parallèles indiquent généralement la force par doigt en fonction de la distance de contact et de la pression.
Les précautions SMC relatives aux préhenseurs pneumatiques indiquent également que les pièces rapportées doivent être aussi légères et courtes que possible, car un outillage long ou lourd accroît l'inertie à l'ouverture et à la fermeture (Précautions SMC pour préhenseurs pneumatiques, consultation 2026). Cette inertie peut provoquer des mouvements instables, des chocs en fin de course, des cycles plus lents et des charges supplémentaires sur le guidage.
Contrôlez tous les points suivants avant de libérer le plan du doigt:
- Distance du point de contact en positions ouverte et fermée
- Décalage vertical et latéral par rapport à la référence du mors
- Masse du doigt et position de son centre de gravité
- Effort extérieur du procédé transmis par la pièce
- Charges d'accélération, de décélération et d'arrêt d'urgence
- Chocs d'ouverture et de fermeture à la cadence demandée
- Précharge des fixations, dispositifs de centrage et rigidité de l'interface
Un doigt long n'est pas automatiquement incorrect. Il rend simplement la capacité du guidage et l'inertie déterminantes dès le début de la conception. Si le moment dépasse la limite du corps sélectionné, raccourcissez l'outillage, déplacez la prise, soutenez la pièce, choisissez un préhenseur de plus grande capacité ou répartissez la charge entre deux préhenseurs.
Matériaux des doigts et patins de contact pour des pièces réelles
Le sélecteur actuel de préhenseurs SMC propose trois élastomères de soufflet — chloroprène, élastomère fluoré et silicone — ainsi que des modèles dotés de doigts en SUS304 (Sélection de modèles SMC, consultation 2026). Cette diversité illustre la règle applicable aux outillages sur mesure: choisissez la nuance exacte et le système de surface selon l'environnement, la charge, l'usure et les exigences de contamination.
| Matériau ou système de contact | Applications adaptées | Point de vigilance |
|---|---|---|
| Alliage d'aluminium | Faible masse mobile, usinage facile, prototypes, charges modérées | Usure des filetages, épaisseur du revêtement, exposition chimique |
| Acier inoxydable | Éléments minces et résistants, usure, lavage, chaleur, corrosion | Masse supérieure, usinage plus difficile, risque de marquage |
| PEEK ou autre polymère technique | Exposition chimique, isolation électrique, contact de faible masse | Résistance propre à la nuance, fluage, frottement, homologation et coût |
| Patin en uréthane ou élastomère | Frottement, amortissement, surfaces esthétiques | Déformation rémanente, gonflement, température, émission de particules, usure |
| Insert trempé remplaçable | Petite zone d'usure ou arête de positionnement répétable | Concentration de contrainte et montage maîtrisé |
| Doigt hybride | Structure métallique rigide avec contact souple remplaçable | Collage, fixations, nettoyabilité et gestion des patins de rechange |
Victrex indique que le frottement du PEEK varie avec la vitesse, la pression, la température, la lubrification, la rugosité et le matériau antagoniste (Guide des propriétés des matériaux Victrex, 2020). Dire que « le PEEK présente un faible frottement » ne constitue donc pas une spécification complète de doigt. Indiquez la nuance, la surface en contact, la charge, la température, le produit de nettoyage et l'homologation requise.
Le traitement de surface exige la même précision. Pour un aluminium anodisé, précisez le type de revêtement et si les cotes du plan s'appliquent avant ou après traitement. Masquez les surfaces de positionnement ou intégrez l'épaisseur du revêtement au tolérancement. Pour un patin souple, définissez la dureté, l'épaisseur, la méthode de fixation, le critère de remplacement et la possibilité de laisser des résidus.
Considérez le patin de contact comme une pièce d'usure, pas comme une propriété permanente du préhenseur. Un insert remplaçable appuyé sur une référence maîtrisée permet à la maintenance de rétablir la géométrie d'origine. Un patin collé sans limite d'inspection peut modifier progressivement la position de la pièce bien avant de paraître défaillant.
Comment transformer la géométrie CAO en plan de doigt prêt à fabriquer ?
Le processus FGR de SCHUNK prédéfinit l'interface du préhenseur afin que seul le côté pièce reste à configurer, puis fournit les données CAO du résultat (SCHUNK FGR, consultation 2026). Cette interface fixe constitue le bon point de départ: verrouillez la liaison avec le mors avant d'affiner le profil de contact sur mesure.
Un modèle 3D propre ne constitue pas encore une spécification de fabrication. Le plan doit distinguer les éléments qui positionnent le doigt sur le préhenseur, ceux qui touchent la pièce et les cotes qui peuvent rester libres. Si les doigts gauche et droit sont symétriques en miroir plutôt qu'identiques, attribuez-leur des références distinctes et des vues de contrôle séparées.
Ajoutez au minimum les contrôles de plan suivants:
| Champ du plan | Définition requise |
|---|---|
| Interface du préhenseur | Plan de perçage, filetage, classe de vis, épaulement de centrage ou goupilles |
| Références | Référence principale côté mors et références de contrôle côté pièce |
| Géométrie de contact | Profil, rayons, dégagements, chanfrein d'entrée, profondeur de poche, bande de contact autorisée |
| Tolérances | Extrêmes de la pièce, position, symétrie, profil et écartement des mors assemblés |
| Matériau | Alliage ou nuance de polymère exacts, dureté, traitement thermique ou spécification du patin |
| Finition | Rugosité, revêtement, masquage, cassage d'arêtes, ébavurage et propreté |
| Propriétés de masse | Masse et centre de gravité du doigt lorsque la limite du préhenseur l'exige |
| Identification | Marquage gauche/droite, indice, code du patin remplaçable et traçabilité |
| Contrôle | Méthode de mesure, référence correspondante, pièce étalon et relevé d'acceptation |
Prévoyez des dégagements pour les saletés, bavures, retassures et surfaces non fonctionnelles. Un contour CAO totalement contraint peut sembler parfait mais se bloquer lorsque les pièces de production arrivent aux limites de tolérance. Utilisez des entrées pour guider la pièce, puis ne placez les contacts de précision qu'aux endroits nécessaires au procédé.
Avant l'usinage, examinez l'outillage dans l'ensemble robot ou machine. Vérifiez toute l'enveloppe balayée, la charge utile du poignet, le déplacement du point outil, l'accès aux fixations et aux capteurs, le cheminement des tuyaux et la trajectoire de démontage. Le guide de cheminement des tuyaux pneumatiques aide à empêcher que la boucle de service de l'effecteur terminal ne devienne la prochaine source d'interférence.
Comment intégrer la conception des doigts au préhenseur et à la commande ?
Le processus de dimensionnement des préhenseurs Festo demande trois données d'application avant de recommander des produits: masse de l'objet, qualité de surface et longueur des mors (Dimensionnement des préhenseurs Festo, consultation 2026). Ces paramètres relient la pièce, le doigt et le corps du préhenseur. La commande doit ensuite confirmer la prise prévue, pas simplement ordonner la fermeture des mors.
Un préhenseur pneumatique est déjà un actionneur. Un vérin sans tige peut déplacer l'ensemble de l'effecteur terminal sur un axe de machine, mais il ne crée normalement pas la force aux mors. Sélectionnez le corps du préhenseur selon la trajectoire et la course des mors, la force effective au point de contact, les charges de guidage, la plage de pression, la fréquence de fonctionnement, l'environnement et l'état en cas de défaillance.
Pour l'intégration pneumatique, vérifiez la pression dynamique au niveau du distributeur pendant les cycles de la machine. Un manomètre statique en amont peut masquer les pertes dans l'îlot, les tuyaux, les raccords et l'échappement. Si la marge est faible, consultez le guide de diagnostic des chutes de pression avant d'augmenter le réglage du régulateur.
La détection doit répondre à une question de procédé:
- Capteur d'ouverture: les doigts sont-ils dégagés pour l'approche ou la libération ?
- Capteur de fermeture: le mécanisme a-t-il atteint sa position fermée à vide ?
- Fenêtre de pièce: les mors se sont-ils arrêtés dans la plage de largeur prévue ?
- Capteur indépendant de présence pièce: la pièce se trouve-t-elle réellement à l'emplacement prévu ?
- Signal de pression ou de force: l'événement de serrage a-t-il produit la réponse attendue ?
Un simple contact de fermeture peut seulement prouver qu'aucune pièce n'est présente. Avec des doigts sur mesure, apprenez ou calculez la fenêtre de mors valide pour chaque variante de pièce. Ajoutez une temporisation et un contrôle des états impossibles. Si le temps de réponse est important, comparez le comportement du distributeur et des capteurs avec le guide du temps de réponse des électrovannes.
La régulation de vitesse compte également. Limiter le débit du mouvement des mors peut réduire les chocs sur des pièces minces ou fragiles, mais une fermeture excessivement lente risque de dépasser le temps de cycle ou de masquer un mécanisme grippé. Pendant la validation, enregistrez la pression, l'état des mors, le signal pièce et le temps de cycle au lieu de régler à l'oreille.
Validation: démontrer la fiabilité de la prise en conditions réelles
L'OSHA cite trois exemples de défaillance mécanique d'effecteur terminal: libération de pièces, défaillance du mécanisme de préhension et défaillance d'un outil motorisé (Systèmes robotisés OSHA, consultation 2026). Un plan de validation de doigts sur mesure doit donc démontrer la manipulation normale et les réponses définies aux défauts. Une prise réussie sur établi n'est que la première condition d'essai.
Testez l'outillage par étapes:
- Contrôle dimensionnel: vérifiez l'interface des mors, le profil des doigts, l'écartement assemblé et la position des patins.
- Prise statique: maintenez les conditions minimale, nominale et maximale de la pièce à la pression prévue.
- Essai directionnel: abordez et chargez la pièce dans chaque direction de production.
- Transfert dynamique: appliquez les accélérations, décélérations, changements d'orientation et cadences réels.
- Essai de surface: recherchez marques, copeaux, déformations, transfert de particules ou détérioration du revêtement.
- Essai de variation: intégrez les extrêmes de tolérance, bavures, huile, poussière, température et patins usés, selon le cas.
- Essai de défaut: simulez les prises manquées, insertions partielles, pertes de pression, défauts capteur et arrêts d'urgence.
- Essai de reprise: vérifiez la libération, le redémarrage, le retour à l'origine et l'intervention opérateur en sécurité.
- Essai d'usure: définissez la caractéristique contrôlée et la limite déclenchant le remplacement du doigt ou du patin.
ISO 4414:2010 est une norme de 38 pages qui couvre les règles générales et les exigences de sécurité applicables aux systèmes et composants pneumatiques; l'ISO a confirmé son maintien en vigueur en 2021 (ISO 4414, 2021). Utilisez l'analyse de risques de la machine pour définir l'état sûr: un capteur de préhenseur standard ne constitue pas automatiquement une fonction de sécurité.
Définissez l'acceptation avec des valeurs mesurables. « Manipule la pièce de manière fiable » n'est pas un critère d'essai. Un critère exploitable précise l'indice de la pièce, son état dimensionnel et de surface, l'orientation, le profil de mouvement, la plage de pression, le nombre de cycles, le marquage admissible, la fenêtre de position des mors et la réaction après perte d'air.
Si la chute d'une pièce peut blesser une personne ou endommager un équipement, ne comptez pas uniquement sur l'air emprisonné. L'analyse de risques peut imposer une retenue par ressort, un verrou mécanique, une descente contrôlée, un protecteur, un support secondaire ou une autre mesure de protection.
Que faut-il inclure dans une demande de prix pour des doigts sur mesure ?
La procédure de sélection SMC MHS repose sur deux étapes explicites, la force de préhension et le point de préhension, tandis que Festo ajoute la masse de l'objet, la qualité de surface et la longueur des mors (SMC, consultation 2026; Festo, consultation 2026). Une demande de prix utile fournit ces cinq éléments avant de demander le prix d'un doigt.
Transmettez le dossier complet de l'application:
| Champ de la demande | Informations à fournir |
|---|---|
| Pièce | Modèle 3D, plan, masse, centre de gravité |
| Variations | Extrêmes dimensionnels, bavures, retassures, déformation |
| Contact | Zones autorisées et interdites, finition, dureté, propreté, limite de dommage |
| Préhension | Intérieure ou extérieure, par friction ou par la forme, orientation requise |
| Mouvement | Accélération, vitesse, changements de sens, cadence |
| Préhenseur | Modèle exact, interface de mors, course, courbe de force, limite du point de préhension |
| Doigt | Longueur, décalage, matériau, nécessité d'un patin démontable |
| Pneumatique | Pression dynamique, distributeur, tuyaux, échappement, régulateurs de vitesse |
| Détection | Ouvert, fermé, présence pièce, fenêtre de largeur, retour de pression ou de force |
| Environnement | Température, huile, lavage, poussière, produits chimiques, salle propre |
| Sécurité | État en cas de perte d'air, comportement à l'arrêt d'urgence, conséquence d'une chute |
| Validation | Échantillons, quantité d'essai, méthode de mesure, critères d'acceptation |
Les photos sont utiles, mais les plans évitent les erreurs d'interprétation. Indiquez les zones de contact souhaitées sur une image et les zones interdites sur une autre. Joignez les vues du montage ouvert et fermé. Si le modèle de préhenseur n'a pas encore été choisi, précisez-le afin que l'étude distingue le choix du corps de la conception des doigts.
Jason Tan a préparé ce guide sous l'angle de la fabrication et du contrôle. La page auteur de Jason Tan et la page À propos de Bepto Pneumatique présentent le parcours technique à l'origine de cette bibliothèque.
Pour demander une revue de conception, transmettez le modèle de la pièce, les données du préhenseur, le profil de mouvement, la pression, l'environnement et les exigences d'acceptation via la page de contact technique.
FAQ sur la conception de doigts de préhension sur mesure
La plage de sélection publiée par SMC pour deux doigts commence à 10 à 20 fois le poids de la pièce, mais les précautions imposent séparément un point de préhension valide et des pièces rapportées courtes et légères (SMC MHS, consultation 2026; Précautions SMC, consultation 2026). Les réponses suivantes réunissent force, géométrie et validation dans une même décision.
Peut-on ajouter des doigts sur mesure à un préhenseur pneumatique existant ?
Souvent oui, si le modèle exact possède une interface de fixation documentée ainsi qu'une course, une force, une plage de point de préhension et une capacité de guidage suffisantes. Vérifiez les trous de montage, les dispositifs de centrage, le couple de serrage des vis, les dégagements ouvert et fermé, la masse des doigts et les capteurs. Une interface de mors usée ou non documentée constitue un risque de reconception, pas un raccourci d'usinage.
Une force de préhension plus élevée sécurise-t-elle une pièce fragile ?
Non. Une force normale supérieure augmente la marge de friction, mais aussi les contraintes de contact, la déformation et le marquage. Calculez d'abord la force de maintien nécessaire, puis augmentez ou assouplissez la surface de contact, ajoutez un maintien assisté par la géométrie, réduisez l'accélération ou déplacez la zone de prise. Testez la plage de force obtenue sur les pièces de production les plus défavorables au lieu d'adopter un coefficient générique pour pièces fragiles.
Quelle longueur peut avoir un doigt de préhension sur mesure ?
Il n'existe pas de longueur universelle. Utilisez la plage de point de préhension, la courbe de force et les limites de charge extérieure et de moment du modèle exact. SMC avertit qu'une distance de contact excessive ajoute une charge déportée à la partie coulissante. Intégrez aussi la masse du doigt, son centre de gravité, l'accélération, les chocs et la position du contact à l'ouverture comme à la fermeture.
Faut-il choisir l'aluminium, l'acier inoxydable, le PEEK ou l'uréthane ?
Le choix dépend de la charge, de la masse, de la température, des produits chimiques, de l'usure, de la propreté, du risque de marquage et des homologations requises. L'aluminium s'usine facilement; l'acier inoxydable permet des éléments minces et durables; les polymères techniques peuvent isoler ou protéger; l'uréthane apporte souplesse et frottement. Précisez la nuance exacte, la finition, la dureté, la méthode de fixation et la limite de remplacement plutôt que la seule famille de matériaux.
Comment vérifier que le doigt n'endommagera pas la pièce ?
Définissez les zones de contact autorisées et une limite de dommage mesurable. Contrôlez la pression moyenne, puis testez les extrêmes de tolérance réels avec les accélérations, orientations, pressions, températures et états de surface de production. Recherchez les marques, fissures, déformations, particules et déplacements de position. Répétez les essais après usure ou contamination des patins, car un premier échantillon propre ne représente pas la production à long terme.
Sources
Neuf sources techniques primaires et une vidéo officielle étayent ce guide. SMC fournit les précautions relatives à la force, au point de préhension et aux pièces rapportées; SCHUNK et Festo documentent les données de configuration des doigts et préhenseurs; Scientific Reports propose le modèle de système de préhension en cinq unités; Victrex traite de la tribologie propre aux nuances; l'ISO et l'OSHA apportent le contexte pneumatique et les risques liés aux robots. Toutes les sources web ont été vérifiées le 17/07/2026.
- Scientific Reports, nouvelle classification des systèmes robotisés industriels de préhension pour une production durable, 2024: étaye le modèle du système de préhension en cinq unités, la distinction entre fermeture par les forces et fermeture par la forme, ainsi que l'approche de conception allant de la pièce au système.
- SMC, catalogue des préhenseurs pneumatiques série MHS, consultation 2026: étaye les multiples du poids, la formule de frottement, l'exemple à 92 N, les courbes de point de préhension et les avertissements sur les charges déportées.
- SMC, précautions relatives aux préhenseurs pneumatiques, consultation 2026: étaye la recommandation de pièces rapportées courtes et légères, les contrôles de largeur d'ouverture, le couple des vis, les limites du point de préhension et les exigences de prévention des chutes.
- SMC, logiciel de sélection de préhenseurs pneumatiques, consultation 2026: étaye les champs de configuration des préhenseurs et les exemples de matériaux proposés.
- SCHUNK, doigts de préhension configurables FGR, consultation 2026: étaye les interfaces de préhenseur prédéfinies, la personnalisation côté pièce, la sortie CAO et l'identification des doigts.
- Festo, dimensionnement des préhenseurs, consultation 2026: étaye l'utilisation de la masse de l'objet, de la qualité de surface et de la longueur des mors comme données de sélection.
- Victrex, guide des propriétés des matériaux, 2020: étaye la dépendance du frottement et de l'usure à la nuance et aux conditions, ainsi que le contexte chimique et thermique du PEEK.
- ISO, ISO 4414:2010, confirmation 2021: étaye le contexte de sécurité, de fonctionnement fiable, de maintenance et d'utilisation prévue des systèmes pneumatiques.
- OSHA, manuel technique sur les systèmes et applications robotisés industriels, consultation 2026: étaye les risques de libération de pièces et de défaillance du mécanisme de préhension.
- Vidéothèque SMC, préhenseurs pneumatiques, consultation 2026: confirme la vidéo officielle de démonstration JMHZ2 intégrée ci-dessus.