
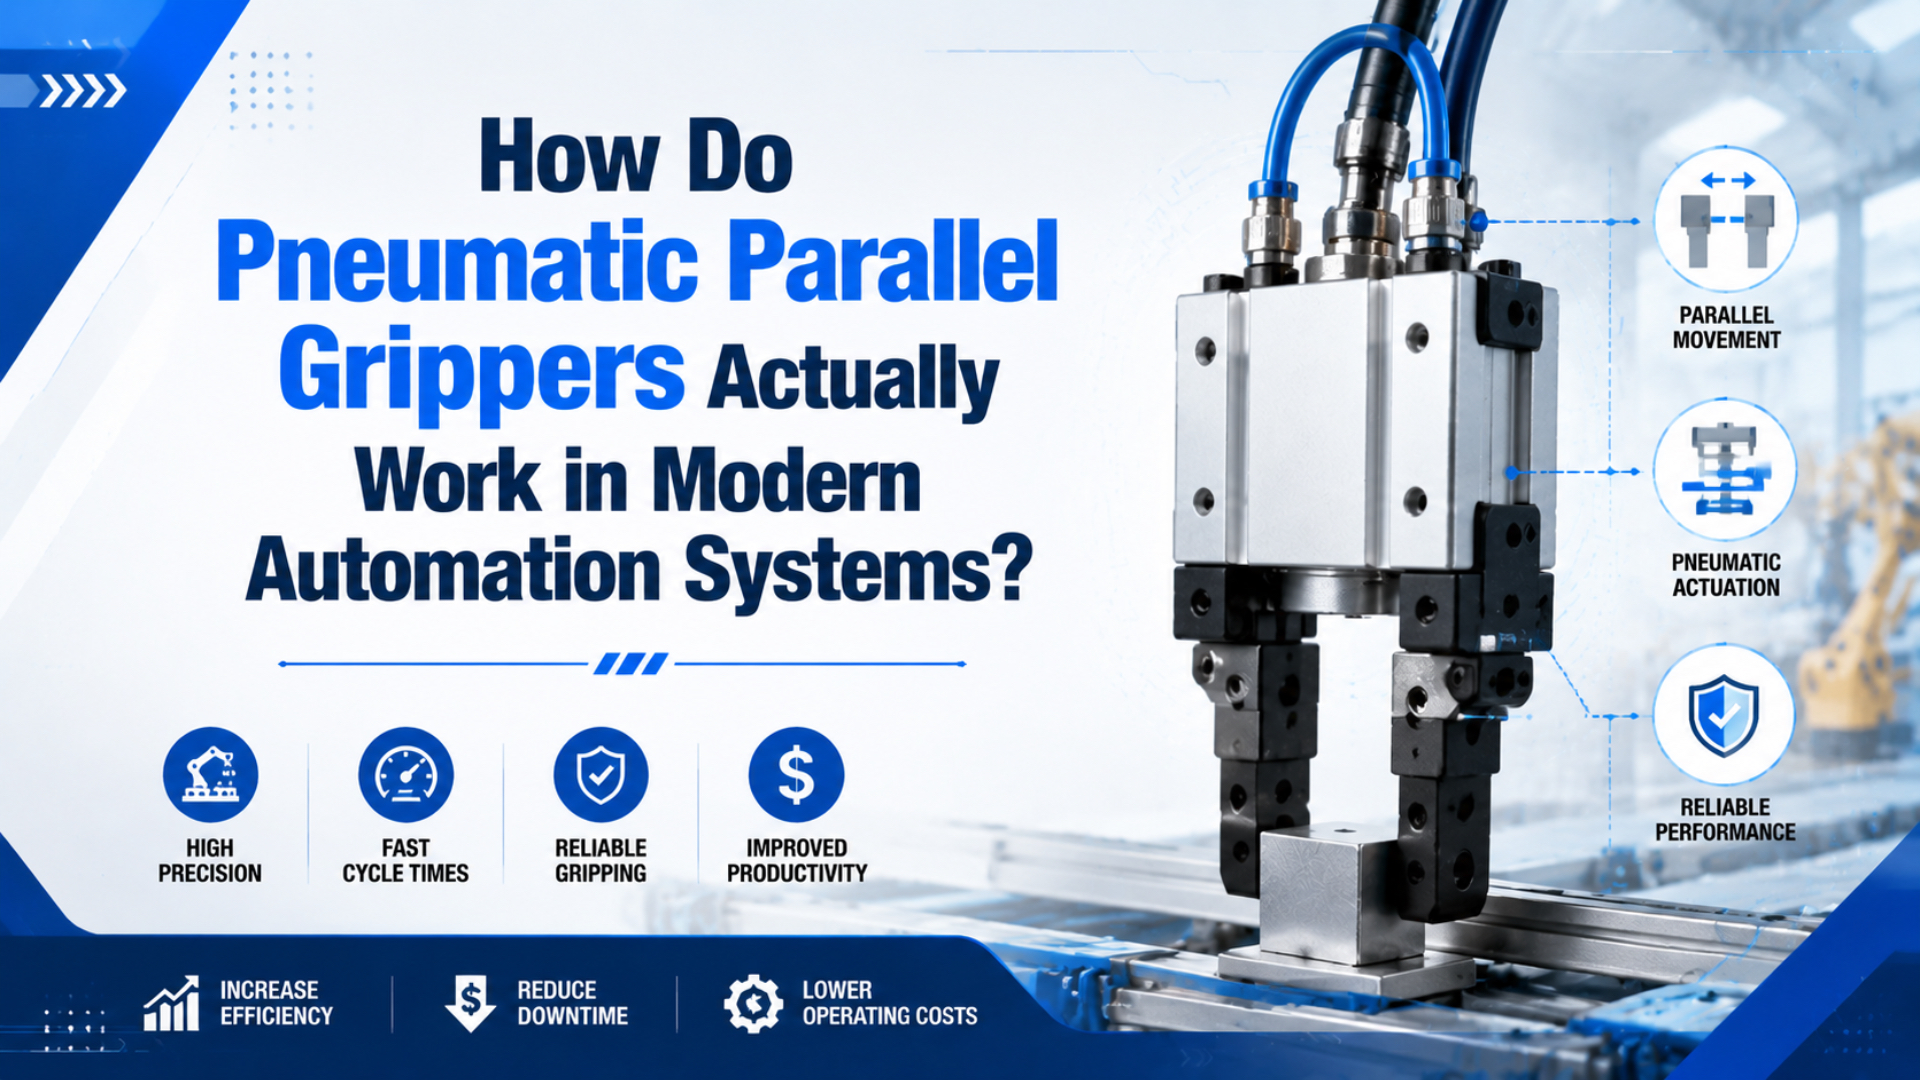
Pnömatik paralel gripperler basınçlı havayla bir pistonu hareket ettirir; mekanik aktarma bu piston hareketini iki kılavuzlu taban çenesinde eşit ve zıt doğrusal harekete dönüştürür. Takılı parmaklar iş parçasına temas eder. Valf açma ve kapamayı kontrol eder, sensörler çene konumunu bildirir; isteğe bağlı yay veya basınç koruma cihazı hava kaybındaki durumu tanımlayabilir. Basınç tek başına çeneleri senkronize edemez. Kama, kremayer-pinyon takımı, eğik düzlem veya başka bir pozitif tahrik mekanizması tüm strok boyunca bu bağı kurar. Bu nedenle piston kuvveti, parçada kullanılabilen kavrama kuvvetiyle aynı değildir. Parmak çıkıntısı, temas konumu, sürtünme, ivmelenme ve çene yükleri bu iki değer arasındadır.
Öne çıkan noktalar
- Piston basınçla tahrik edilir; iki çeneyi aktarma mekanizması senkronize eder.
- SMC etkili parmak başına kuvveti tanımlı basınçta ve kavrama noktası mesafesinde verir; her parmak düzeni için tek bir evrensel gövde kuvveti belirtmez.
- Tekrarlanabilirliği, boşluğu, parmak çıkıntısını, moment yükünü, sensör durumunu ve hava kaybı davranışını ayrı özellikler olarak kontrol edin.
Paralel, açılı, merkezlemeli ve geniş açılı tasarımları karşılaştırmak için pnömatik gripper tipleri rehberinden başlayın. Bu makale iç hareket zincirine ve bunun doğurduğu mühendislik kontrollerine odaklanır.
Valf Sinyalinden Paralel Çene Hareketine
Modern iki çeneli paralel gripper, tek pnömatik komutu dört işlevsel aşamada senkronize doğrusal harekete dönüştürebilir. Zimmer’in 2026 GPP5000 talimatları çift etkili pnömatik tahrik, piston, kama-kanca aktarması ve karşılıklı iki kılavuz rayı tanımlar (Zimmer Group, 2026).
Komut genellikle yön valfinde başlar. PLC bir valf durumunu enerjilendirdiğinde besleme havası bir gripper haznesine girerken karşı hazne egzoz olur. Basınç farkı pistonu hareket ettirir. Valfin anahtarlanması basınç yolunu ve piston yönünü tersine çevirir. Tek etkili sürüm bir yönde hava, diğer yönde yay kullanır; normal durum yay düzenine göre belirlenir.
Piston normalde iş parçasına dokunmaz. İç aktarmayı iter veya döndürür. Bu aktarma iki taban çenesini zıt yönlerde hareket ettirirken kılavuzlar doğrusal hareketi korur. Özel parmaklar bu çenelere bağlanır ve gerçek temas geometrisini oluşturur.
Taban çenesi ile parmak neden ayrılır? Katalog stroku, tekrarlanabilirliği ve yük değerleri genellikle gripper gövdesini veya taban çenesi referansını tanımlar. Uygulamaya özel parmaklar gövdenin taşıması gereken uzunluk, kütle, temas pedi, kaçıklık ve moment ekler.
SCHUNK, yayımlanan açılma ve kapanma sürelerinin yalnızca taban çenesi hareketini kapsadığını da belirtir. Valf anahtarlama, hortum dolumu ve PLC tepki süresi bu sayının dışındadır (SCHUNK MPG-plus 32, erişim 2026). Tam istasyon zamanlaması için al-bırak çevrim süresi rehberini kullanın ve solenoid valfin hava akışını nasıl kontrol ettiğini inceleyin.
İki Çeneyi Hangi Aktarma Mekanizması Senkronize Tutar?
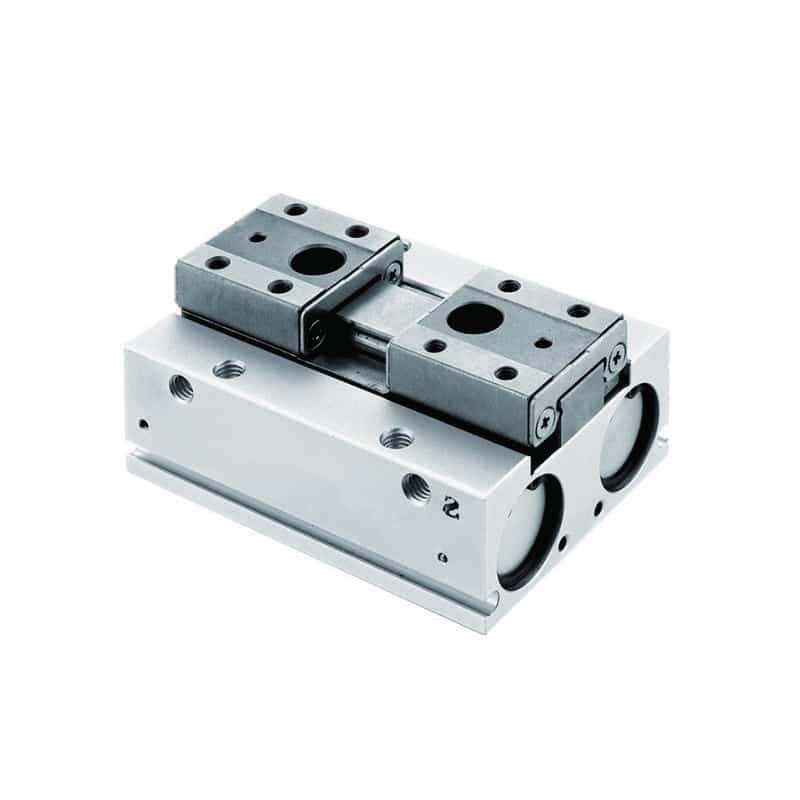
Çene senkronizasyonu, iki ayrı çenedeki eşit hava basıncının değil mekanik bağlantının sonucudur. Zimmer’in 2026 talimatlarında piston kuvveti tek kama-kanca mekanizması üzerinden iki çeneyi birlikte hareket ettirir; SMC MHL2 parça listesinde ise kremayer ve pinyonla bağlanan iki piston gösterilir (Zimmer Group, 2026; SMC, erişim 2026).
Paralel hareketi farklı mekanizmalar sağlayabilir:
| Aktarma | Çeneleri nasıl hareket ettirir | Tasarım sonucu |
|---|---|---|
| Kama kanca | Eksenel piston hareketi iki çeneye bağlı eğimli yüzeyleri iter | Kompakt kuvvet aktarımı; kılavuz ve kama durumu boşluğu etkiler |
| Kremayer ve pinyon | Karşılıklı kremayerler tek pinyona geçer, bir çene diğerini aynalar | Pozitif senkronizasyon; dişli açıklığı kayıp harekete katkıda bulunur |
| Eğik düzlem | Piston hareketi açılı tahrik yüzeylerine etki eder | Kısa gövde; açma ve kapama kuvvetleri farklı olabilir |
| Bağlantılı çift kılavuzlu kızak | Tek tahrik öğesi iki kılavuzlu çene taşıyıcısını bağlar | Geniş strok mümkündür; bağlantı ve kılavuz yükleri incelenmelidir |
Mekanizma açma ve kapama kuvvetinin neden farklı olabileceğini de açıklar. Güncel Festo HGPM-12 veri sayfasında belirli tek etkili model için 6 bar’da açarken çene başına 27 N, kapatırken 13.5 N verilir (Festo, 2026). Bu değerler tüm paralel gripperlere değil, tek tasarıma aittir.
Bu nedenle yararlı seçim sorusu yalnızca “İki çene de tahrikli mi?” değildir. Aktarmanın çeneleri pozitif olarak bağlayıp bağlamadığını, açıklığın parmak uçlarında nasıl göründüğünü ve katalog kuvvet eğrisinin içten kavramayı, dıştan kavramayı ya da ikisini kapsayıp kapsamadığını sorun. Bu ayrım patlatılmış görünümde piston saymaktan daha tanısaldır.
Kavrama Kuvveti Neden Basınç Çarpı Piston Alanı Değildir?
Piston alanı çarpı basınç teorik aktüatör kuvvetini tahmin eder, ancak parçada kullanılabilir kuvveti göstermez. SCHUNK MPG-plus 32; 80 N kapama, 70 N açma kuvvetini, çene başına 4 mm stroku ve 40 mm maksimum parmak uzunluğunu ayrı özellikler olarak verir (SCHUNK, erişim 2026).
Temel piston ilişkisi gripper içinde yine yararlıdır:
Teorik piston kuvveti = manometre basıncı x etkili piston alanıBu noktadan sonra aktarma oranı, conta sürtünmesi, kılavuz sürtünmesi ve geometri taban çenesi kuvvetini belirler. Takılı parmaklar temas noktasını çene yüzünden uzaklaştırır. Bu çıkıntı kılavuzda moment oluşturur ve nominal kavrama kuvveti yeterli görünse bile izin verilen çalışma zarfını daraltabilir.
Üç farklı kuvveti ayırın:
- Piston kuvveti, pnömatik tahrik içindeki basınç-alan sonucudur.
- Taban çenesi kuvveti, iç aktarma ve sürtünme sonrasındaki çıkıştır.
- Temas kuvveti, gerçek parmak konumunda ve parça yüzeyinde mevcut kuvvettir.
Seçim hesabında hangisi kullanılmalı? Üreticinin gerçek basınç ve kavrama noktası mesafesindeki etkili kavrama kuvveti eğrisini kullanın. Ardından çene başına mevcut kuvveti kaymayı önlemek için gereken kuvvetle karşılaştırın ve izin verilen eksenel kuvvet ile momentleri de kontrol edin.
Bu nedenle basıncı yükseltmek evrensel çözüm değildir. Yüksek basınç tahrik kuvvetini artırabilir, ancak aşırı parmak çıkıntısını, düşük sürtünmeli pedi, merkez dışı parçayı veya aşırı yüklü kılavuzu ortadan kaldırmaz. Ürünün maksimum basınç ve yük eğrileri geçerliliğini korur.
Her Parmaktaki Gerçek Kuvveti Ne Belirler?
SMC, MHL2 etkili kavrama kuvvetini tüm parmaklar ve ekler parçaya temas ederken tek parmağın itme kuvveti olarak tanımlar. Hesap örneğinde 70 mm kavrama noktasında ve 0.5 MPa’da 73 N elde edilir; basıncın, temas mesafesinin ve parmak başına kuvvetin birlikte okunması gerekir (SMC, erişim 2026).
Simetrik sürtünmeli kavrama için yararlı ön tahmin:
Çene başına gerekli kuvvet = m x (g + a) x S / (mu x n)Burada m parça kütlesi, a kayma yönündeki ivme, S emniyet katsayısı, mu ihtiyatlı sürtünme katsayısı ve n yükü paylaşan çene sayısıdır. Bu eşitlik parmakların parçayı sürtünmeyle sıktığını varsayar. Omuzu veya cebi yakalayan form-kilitli parmak için farklı yük yolu incelemesi gerekir.
Yukarı doğru 3 m/s² ivmelenen 2 kg parçayı, iki çene, mu = 0.30 ve 2 emniyet katsayısıyla ele alın. Tahmin çene başına 85.4 N’dir. Bu gerekli temas kuvvetidir, katalog gövde ölçüsü değildir. Seçilen gripper gerçek parmak uzunluğu ve çalışma basıncında, kabul edilebilir momentlerle en az bu kuvveti sağlamalıdır.
Kuvvet payı olsa bile temas basıncı parçaya zarar veriyorsa sistem güvenli değildir. Yumuşak ambalaj, ince cidarlı bileşen, cam ve kaplamalı yüzeyler daha fazla pnömatik kuvvet yerine geniş ped veya form-kilitli parmak gerektirebilir. Tutma hesabı ile yüzey basıncı kontrolü farklı soruları yanıtlar.
Tekrarlanabilirlik, Boşluk ve Çene Oynaklığı Gerçekte Ne Anlama Gelir?
Güncel Festo HGPM-12 sayfası 0.05 mm veya daha iyi tekrarlama hassasiyetini, 0.03 mm altı çene boşluğunu ve 0.2 mm maksimum değiştirilebilirliği ayrı verir. Bu üç sayı farklı hataları tanımlar; hiçbiri strok boyunca çene paralelliği olarak yeniden adlandırılmamalıdır (Festo, 2026).
Tekrarlanabilirlik, tanımlı koşullarda tekrarlı çevrimlerde çenenin önceki konuma ne kadar yakın döndüğünü açıklar. SCHUNK bunu 100 son konumdan türetir. Mutlak boyutsal hassasiyeti kanıtlamaz ve gövde değişiminden sonra yeni gripperin nerede duracağını garanti etmez.
Boşluk, tahrik ve kılavuz sistemindeki açıklığın oluşturduğu kayıp harekettir. Yön değişimi bu açıklığı ortaya çıkarır. Uzun parmak uçlarında küçük açısal veya doğrusal açıklık daha büyük temas konumu değişimine dönüşebilir.
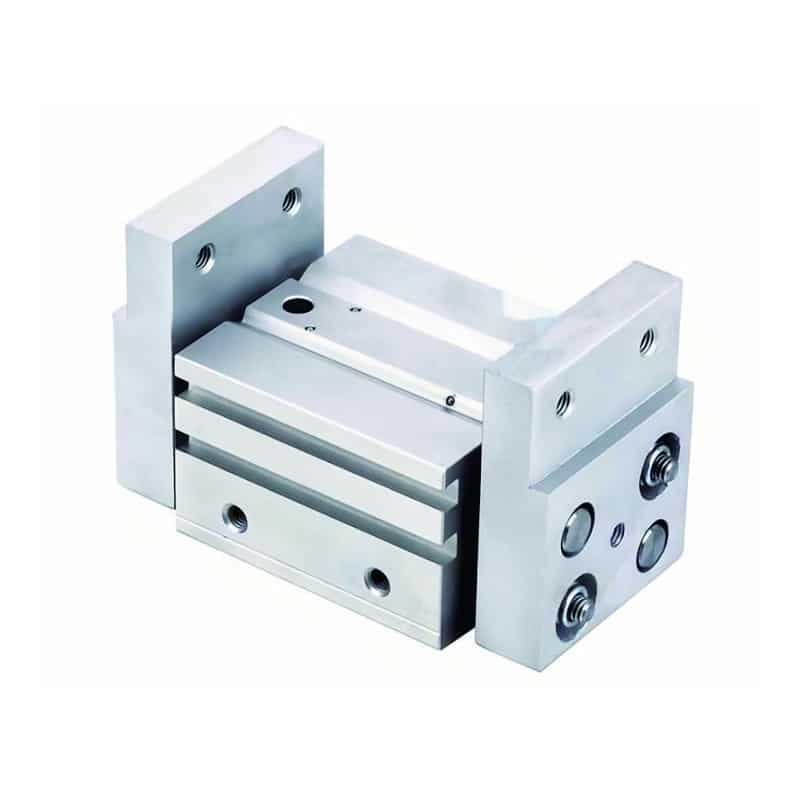
Çene oynaklığı, taban çenesindeki doğrusal veya açısal serbestliktir. Değiştirilebilirlik üniteler arası farklılığı, merkezleme hassasiyeti karşılıklı çenelerin nominal merkezi bulmasını, paralellik ise ilgili çene veya parmak yüzeyleri arasındaki geometrik hizayı açıklar. Bazı değerler katalogda bulunmayabilir.
| Özellik | Tahmin etmeye yardımcı olduğu durum | Kanıtlamadığı durum |
|---|---|---|
| Tekrarlanabilirlik | Önceki çene konumuna dönüş | Mutlak parça konumu veya çene paralelliği |
| Boşluk | Yön değişiminden sonraki kayıp hareket | Uzun parmak çıkıntısındaki yük kapasitesi |
| Değiştirilebilirlik | Bir ünite değiştirildiğindeki kayma | Kurulu tek ünitenin tekrarlanabilirliği |
| Merkezleme hassasiyeti | Kavranan merkezin konumu | Yüzey hasarı veya tutma kuvveti |
| İzin verilen çene yükleri | Eksenel kuvvet ve moment kapasitesi | Parçanın pedler arasında kayıp kaymayacağı |
Hassas istasyonda bitmiş parmakları gerçek temas konumunda ölçün. Gövde tekrarlanabilirliği mükemmel olsa bile ince parmaklar esneyebilir, hızlı ivmelenme parçayı ped içinde hareket ettirebilir veya fikstür toleransı son konumu belirleyebilir.
Sensörler, Yaylı Tutma ve Güvenli Durum Nasıl Çalışır?
Zimmer’in 2026 GPP5000 talimatları sensörlerin çene konumunu algılamasına izin verir ve yayı kavrama kuvveti emniyet cihazı olarak çalışan yaylı varyantları açıklar. Bu özellik basınçsız durumu değiştirir, ancak askıdaki parçanın güvenle tutulacağını tek başına kanıtlamaz (Zimmer Group, 2026).
Konum algılama genellikle pistona veya tahrike bağlı mıknatıs ve gövdedeki bir ya da daha fazla manyetik alan sensörüyle başlar. Tasarıma göre sistem açık, kapalı veya ara konumu bildirebilir. “Kapalı” sinyali parmakların parçaya dokunmadan son stopa ulaştığı anlamına gelebileceğinden harici parça varlık sensörü yine gerekli olabilir.
Yay destekli gripper hava kesildiğinde açılacak veya kapanacak şekilde yapılandırılabilir. Mekanik kavrama kuvveti koruması ve pnömatik basınç tutma valfleri diğer seçeneklerdir. Her birinin sınırı vardır: yay sonlu kuvvet sağlar, hapsolmuş basınç kaçabilir ve çek valf aşağı akıştaki hortum, rakor veya conta kaçağını ortadan kaldırmaz.
Arıza durumunu seçmeden önce acil duruşta, güç kaybında, valf enerjisiz kaldığında ve basınç yavaşça azaldığında mekanizmanın ne yapması gerektiğini sorun. Parçayı düşürmek sıkmayı sürdürmekten daha büyük tehlike yaratır mı? Karar genel “normalde açık” tercihine değil, makine risk değerlendirmesine aittir.
Pnömatik devre de önemlidir. Valfin normal ve enerjisiz durumunu, egzoz yolunu, artık basıncı, manuel kumanda davranışını ve yeniden başlatma sırasını doğrulayın. Tek etkili ve çift etkili rehber aktüatör davranışını açıklar; ancak tam güvenli durum monte makinede doğrulanmalıdır.
ISO 4414 pnömatik sistem ve bileşenler için genel kuralları ve güvenlik gereksinimlerini verir (ISO 4414, 2010). Bunu gripper kılavuzu, makinenin koruma tasarımı ve geçerli yerel düzenlemelerle birlikte uygulayın.
Düzensiz Hareket ve Kavrama Kaybı Nasıl Teşhis Edilir?
Bakım aralıkları modele özgüdür: Zimmer’in 2026 talimatlarında GPP5000/GPD5000 için 30 milyon, AL varyantları için 15 milyon bakım gerektirmeyen çevrime kadar değer verilir. Bu sayılar her pnömatik gripper için evrensel günlük, haftalık veya aylık programı haklı çıkarmaz (Zimmer Group, 2026).
Alışkanlıkla conta değiştirmek yerine belirtiden başlayıp hareket zincirini izleyin:
| Belirti | İlk kontroller | İzole edilecek olası mekanizma |
|---|---|---|
| İki çene iki yönde de yavaş | Valfte dinamik basınç, debi kontrolleri, egzoz kısıtlaması, boru ölçüsü | Hava beslemesi veya valf debisi |
| Hız normalken kuvvet düşer | Temas sırasında basınç, kaçaklar, regülatör davranışı, temas mesafesi | Besleme basıncı, contalar veya boyutlandırma payı |
| Bir çene öne geçer veya takılır | Parmak çarpışması, kılavuz kirlenmesi, gevşek takım, tahrik boşluğu | Kılavuz veya senkronizasyon mekanizması |
| Konum sinyali değişir ama parça yok | Sensör konumu, parçasız kapanma stopu, parmak aşınması | Algılama mantığı veya parmak geometrisi |
| Hava izole edildiğinde çeneler hareket eder | Hapsolmuş basınç, yay yönü, valf kaçağı, artık enerji | Devre ve tanımlı güvenli durum |
Makine çevrim yaparken basıncı ölçün. Eşzamanlı talepte kullanım noktası basıncı düşerken statik regülatör basıncı doğru görünebilir. Basınç düşümü arıza giderme rehberi bu ayrımı açıklar.
Hava kalitesi seçilen ürüne göre belirlenmelidir. ISO 8573-1 parçacık, su ve yağı sınıflandırır; tüm gripperlere tek sınıf atamaz (ISO 8573-1, 2010). Örneğin belirtilen SCHUNK MPG-plus modeli [7:4:4] ister. Nemden şüpheleniliyorsa her yapışkan çenenin yağlama istediğini varsaymak yerine makinedeki basınç çiğlenme noktasını inceleyin.
Düzensiz çeneler otomatik olarak eşitsiz pnömatik kuvveti kanıtlamaz. Pozitif tahrik aktarması çeneleri mekanik olarak bağladığından asimetrik hareket çoğu zaman harici parmak çarpışmasına, kılavuz kirlenmesine, gevşek takıma veya iç açıklığa işaret eder. Hareketli arayüzü incelemeden önce enerjiyi güvenle kesin.
Sık Sorulan Sorular
Aşağıdaki beş yanıt yaygın katalog değerlerini evrensel kurallardan ayırır. Belirtilen SCHUNK MPG-plus 32; 2 ila 8 bar çalışma basıncı, çene başına 4 mm strok ve 0.02 mm tekrarlama hassasiyeti verir; başka gripperin sınırları farklı olabilir (SCHUNK, erişim 2026).
Pnömatik paralel gripper çeneleri bağımsız mı hareket eder?
Normalde hayır. Pozitif tahrikli tasarımda tek kama, kremayer-pinyon takımı veya bağlantı iki taban çenesini mekanik olarak senkronize eder. Zimmer GPP5000 talimatlarında tek kama-kanca mekanizması iki çeneyi hareket ettirir. Takım gevşekse, kılavuz sıkışırsa veya bir parmak fikstüre önce değerse ayrı parmaklar yine düzensiz görünebilir.
Pnömatik gripper kuvveti basınç çarpı piston alanına eşit midir?
Hayır. Basınç çarpı etkili piston alanı teorik piston kuvvetini tahmin eder. Kullanılabilir değer üreticinin gerçek basınç, açma/kapama yönü ve parmak konumundaki etkili kavrama kuvvetidir. SMC MHL2 kuvvetini parmak başına tanımlar ve farklı kavrama mesafeleri için 0.1 ila 0.6 MPa eğrileri sunar.
Gripper hangi emniyet katsayısını kullanmalıdır?
Her parça ve hareket için evrensel katsayı yoktur. Belirtilen MPG-plus iş parçası tahmini 0.1 sürtünme katsayısı ve yerçekimi altında 2 emniyet katsayısı varsayar. Gerçek seçim makine ivmesini, darbeyi, parmak çıkıntısını, yüzey değişimini, yönü ve düşen parçanın sonucunu da kapsamalıdır.
0.02 mm tekrarlanabilirlik çenelerin 0.02 mm içinde paralel kaldığı anlamına mı gelir?
Hayır. SCHUNK tekrarlama hassasiyetini ardışık 100 son konumla tanımlar; Festo tekrarlanabilirlik, boşluk ve değiştirilebilirliği ayrı verir. Paralellik geometrik bir özelliktir. Parça hizası buna bağlıysa özel paralellik toleransını ölçün veya isteyin; bitmiş parmakların esnemesini ve uygulanan momentleri de ekleyin.
Yayla kapanan gripper hava kaybından sonra parçayı her zaman tutar mı?
Hayır. Yaylı tasarım basınç kaybolduğunda tanımlı kapama kuvveti sağlayabilir, ancak tutma yay kuvvetine, parmak geometrisine, sürtünmeye, yöne, ivmeye ve parça toleransına bağlıdır. Zimmer bazı varyantlarda yayı kavrama kuvveti emniyet cihazı olarak tanımlar; tüm makine yine de hava kaybı ve acil duruş risk değerlendirmesi gerektirir.
Kaynaklar ve Erişim Notları
Yukarıdaki mühendislik rehberi, 2026 tarihli Zimmer işletme talimatları dâhil 2026-07-17 tarihinde erişilen altı birincil üretici veya standart kaynağı kullanır. Model değerleri örnek olarak ele alınır; iki ISO sayfası tek bir gripper ölçüsü, basıncı, filtrasyon sınıfı veya bakım aralığı öngörmeden genel gereksinimleri tanımlar.
- Zimmer Group, “Kurulum ve işletme talimatları: GPP5000, GPP5000AL, GPD5000, GPD5000AL,” 2026-01-26: https://www.zimmer-group.com/fileadmin/pim/SOM/DOK/MON/SOM_DOK_MON_DDOC00196-GPP-GPD5000__SALL__APD__V16.pdf
- SMC, “Paralel Tip Hava Gripperi: Geniş Tip, MHL2 Serisi,” erişim 2026-07-17: https://www.smcworld.com/catalog/en/rotary_airchuck/MHL2-E/6-3-p0497-0513-mhl2_en/data/6-3-p0497-0513-mhl2_en.pdf
- Festo, “Paralel gripper HGPM-12-EO-G9,” oluşturma 2026-04-17: https://www.festo.com/modules/fox/bff/occ/v2/fox_us/articles/197567/datasheet/?lang=en_US
- SCHUNK, “MPG-plus 32 pnömatik gripper,” erişim 2026-07-17: https://schunk.com/us/en/gripping-systems/parallel-gripper/mpg-plus/mpg-plus-32/p/000000000000305511
- ISO, “ISO 8573-1:2010 Basınçlı hava, kirleticiler ve saflık sınıfları,” erişim 2026-07-17: https://www.iso.org/standard/46418.html
- ISO, “ISO 4414:2010 Pnömatik akışkan gücü, genel kurallar ve güvenlik gereksinimleri,” erişim 2026-07-17: https://www.iso.org/standard/44790.html