

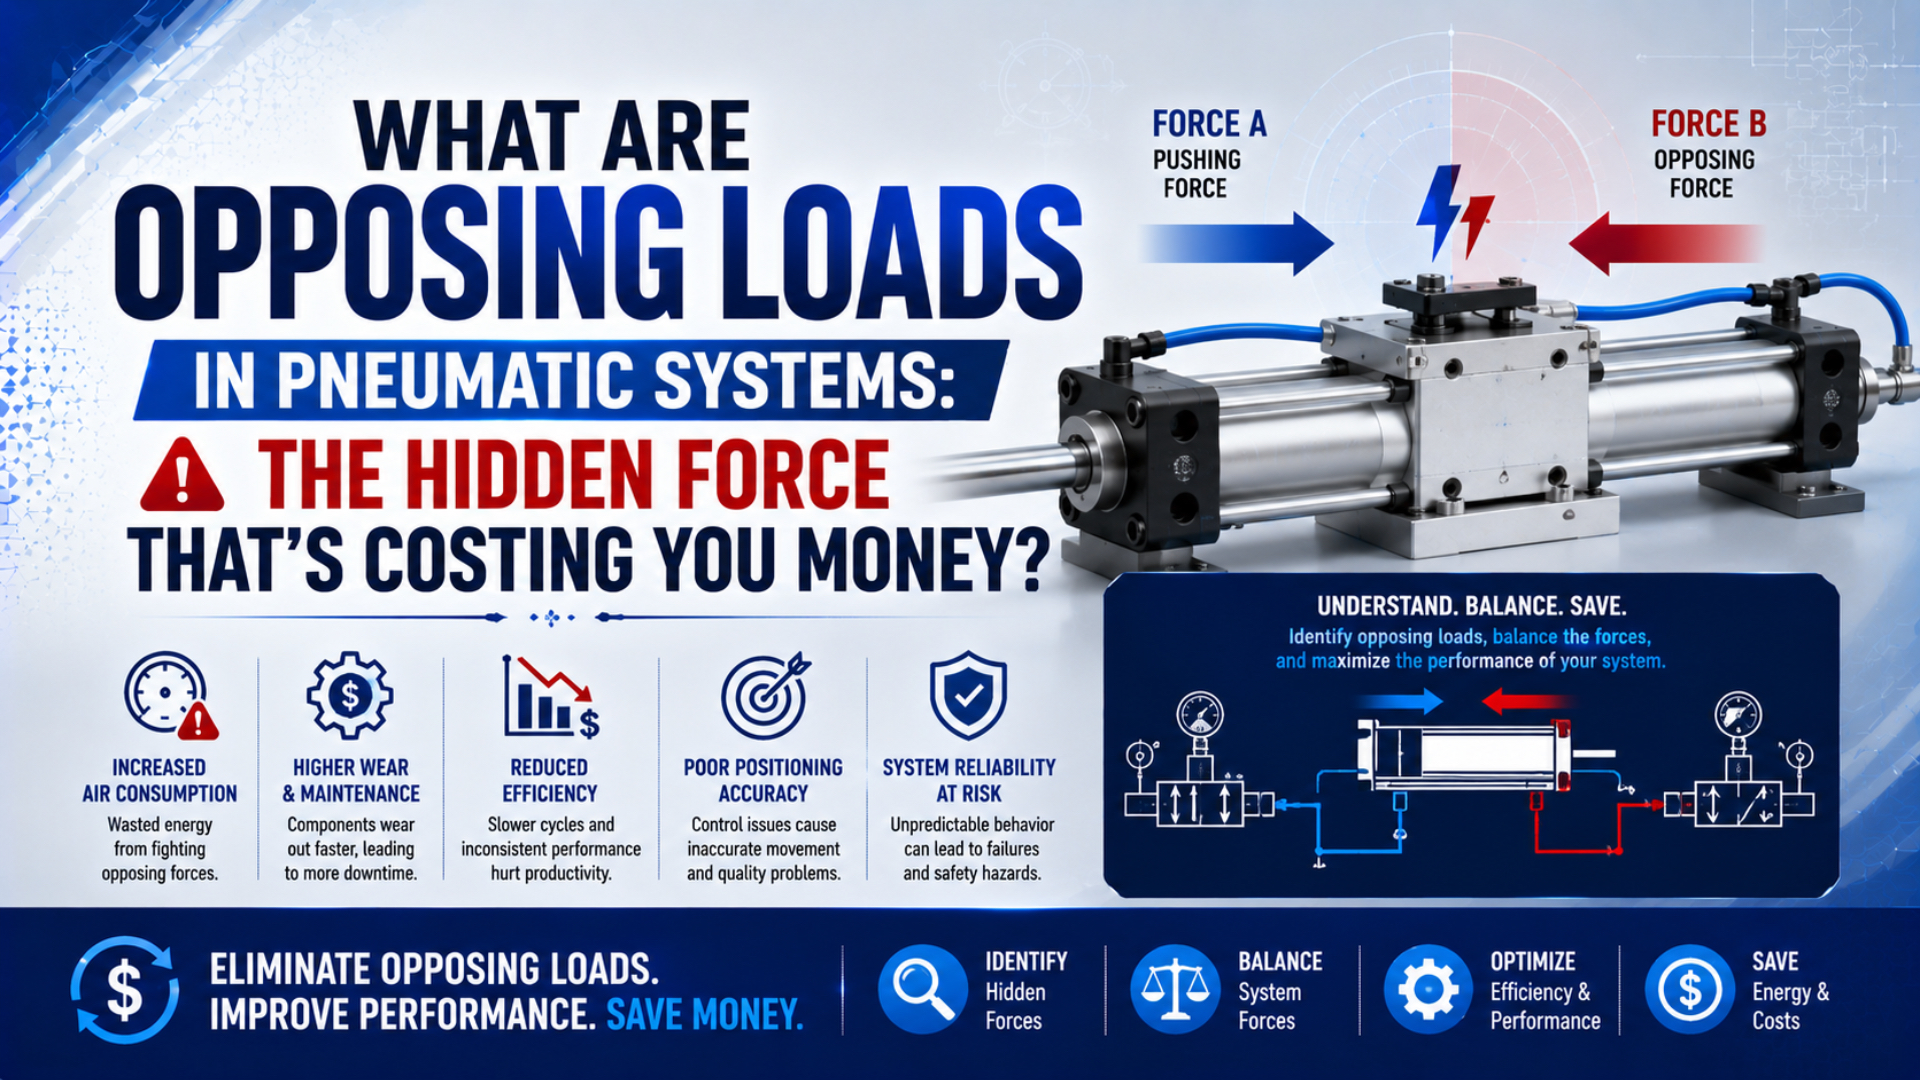
抵抗荷重とは、評価する方向において空圧アクチュエータの動作に逆らう力です。ワークそのもの、重力、摩擦、ばね、加速度、排気側の背圧、またはこれらの組合せによって生じます。1つでも項目を抜かすと、計算上は十分に見えるシリンダが、動作遅れ、停止、または想定以上の圧力を必要とすることがあります。
重要なのは方向です。重力は上昇ストロークには逆らいますが、下降ストロークには作用を助けます。ばねは伸長を妨げても、収縮を助けることがあります。摩擦は動作方向によって反転します。背圧はどのチャンバが排気しているかで変わります。すべての抵抗荷重を固定した圧力上昇量や、定格シリンダ力の普遍的な割合に換算できる、根拠のあるルールはありません。
要点
- 一般的な荷重一覧ではなく、1つのストローク方向の自由体図から始めます。
- 工程力、重力、摩擦、ばね力、慣性、排気側の抵抗は、その動作に逆らう場合だけ加えます。
- 動作中にシリンダで測定した圧力と、伸長・収縮に対応する正しい面積を使います。
- 普遍的な余裕率を作らず、選択したシリンダシリーズの荷重比、モーメント、速度、エネルギーの限界を適用します。
- プラント圧力を上げたりボアを大きくしたりする前に、制限と荷重経路の誤りを直します。
抵抗荷重に含まれるものとは?
抵抗荷重とは、アクチュエータの意図した動作に逆向きのベクトルを持つ力の成分です。NASAのニュートンの第2法則の説明では、力と加速度はベクトル量であり、方向ごとに分解できます。これは空圧の荷重予算を作る正しい出発点です(NASA Glenn Research Center)。
この定義により、よくある2つの誤りを防げます。第1に、同じ物理的な要求を二重に数えないことです。自由に吊り下げられた質量をシリンダで持ち上げる場合、その重さは上向き方向の用途荷重です。「用途荷重+重力」とすると、用途荷重が別の工程力を意味しない限り同じ力を重複計上します。第2に、ある力が常に不利だと決めつけないことです。同じばね力や重力項でも、シリンダが反転すれば符号が変わることがあります。
伸長と収縮について、別々の一覧を作ります。
| 荷重成分 | 数値化の方法 | 方向の確認 |
|---|---|---|
| 工程力 | ツールまたはワークにかかる測定値・指定値 | このストロークで工程が押し返すか |
| 重力 | 質量に重力加速度と移動軸方向の成分を掛ける | 軸が上、下、傾斜のどちらへ動くか |
| 滑り・ガイド摩擦 | 始動抵抗と走行抵抗の測定値、または承認済み設計データ | 摩擦は現在の動作方向に逆らう |
| ばね力 | ばねの有効範囲内で、ばね定数に変位を掛ける | ばねがこのストロークを妨げるか助けるか |
| 慣性 | 移動質量に指令加速度を掛ける | 加速・減速で力の方向が反転することがある |
| 排気背圧 | 排気チャンバの圧力に有効面積を掛ける | このストロークでどのチャンバが排気するか |
| 外部モーメント・横荷重 | 力にオフセットを掛け、ガイド定格と照合する | 推力がベアリング摩擦や拘束に変わっていないか |
OpenStaxは、摩擦を動作または動作しようとする傾向に逆らう力、ばね力を変位に比例し、その変位と反対向きに働く復元力として説明しています(OpenStax、一般的な力)。この定義からも、固定の「摩擦割合」や「ばね圧力係数」の表は、実際の入力の代わりにはならないことが分かります。
方向別の力予算をどう作るか?
方向別の力予算では、すべての力を1本の軸上に置き、符号を割り当て、加速または有効な仕事に使える残りの力を計算します。伸長ストロークでは、実務上、次の形が使えます。
収縮では圧力が環状面積に作用し、キャップ側圧力が抵抗することがあります。
2つの有効面積は次のとおりです。
ここで、はボア径、はロッド径です。単位を統一します。パスカルと平方メートルを使うとニュートンになり、メガパスカルと平方ミリメートルを使ってもニュートンになります。Festoの空圧アクチュエータ教材は、理論推力を圧力×ピストン面積で求め、内部摩擦と外部横荷重によって実際の力が低下すると説明しています(Festo Didactic)。
SMCの空圧シリンダ選定ガイドも、同じ実務上の区別をしています。シール抵抗とベアリング抵抗は停止中でも差し引く必要があり、排気圧力も動作中に作用するとしています。また、単ロッドの収縮面積はロッド断面によって小さくなると説明しています(SMC空圧シリンダモデル選定)。
選択した方法が明示的に求めていない限り、一律の「効率係数」と、別途測定した摩擦・背圧を同時に適用しないでください。同じ損失を隠したり二重に計上したりすることになります。チャンバ圧力の計算については、シリンダの摩擦・背圧による力損失ガイドで詳しく説明しています。
各抵抗力を計算する
各力には、それぞれの入力値と動作点が必要です。ストローク中に力が変わるばね、始動抵抗と走行抵抗が異なるガイド、動作プロファイルによって慣性要求が変わる質量を、単一の割合で表すことはできません。
重力と加速度
鉛直上向きの動作では、重力項はです。移動質量が上向きに加速している場合、慣性項はです。NASAは質量一定の場合の関係を示し、方向が力のベクトルの一部であることを説明しています(NASA Glenn Research Center)。
水平から角度だけ傾いた軸では、軸方向の重力成分はです。図や計算ツールを使う前に、角度の定義を確認してください。鉛直リフトのボア計算全体については、鉛直上向き用途のシリンダサイジングガイドを参照してください。
ばね抵抗
指定範囲内で動作する線形ばねでは、力の大きさはです。はばね定数、は無荷重位置からの変位です。そのため、ばね力はストローク中に変化します。ピーク要求を見逃す平均値ではなく、関係する最も厳しい位置を使います。OpenStaxは、この比例する復元力の関係をフックの法則として説明しています(OpenStax)。
ガススプリング、皿ばね、エラストマ積層体、トグル、オーバーセンタ機構は、単純な線形関係に従わない場合があります。力と変位のデータを使うか、機構を全ストロークで測定してください。
摩擦と始動抵抗
低速動作や力の余裕が小さい用途では、摩擦を始動抵抗、走行抵抗、ガイド関連抵抗に分けて考えるべきです。シール摩擦は、ボア径、圧力、シール設計、潤滑、温度、摩耗、停止時間によって変わります。外部ガイドの摩擦も、アライメントとモーメント荷重によって変化します。
カタログデータが不足する場合は、管理された圧力試験から力を測定または推定します。計算上の走行力が十分でも、始動抵抗がそれを上回れば荷重を動かし始められないことがあります。2つの値を別々に記録し、1つの摩擦余裕に隠さないでください。
背圧と制限
背圧は空圧上の抵抗力であり、供給圧力要求に加える割合ではありません。排気チャンバで測定した圧力に、そのチャンバの有効面積を掛け、力の収支から差し引きます。
問題が発生している最中に測定します。シリンダが停止した後はレギュレータの圧力計が正常に見えても、動作中に供給チャンバの圧力が失われたり、排気チャンバに圧力が蓄積したりすることがあります。CAGIは、配管、継手、フィルタ、ドライヤ、その他の部品で圧力損失が発生すると説明し、使用点の圧力損失が大きいときにコンプレッサ吐出し圧力を上げることを最初の対応にしないよう助言しています(CAGI圧力損失技術概要)。
例題:ばねを備えた水平スライド
この仮想計算は、いくつかの中程度の力が合わさって、無視できない1つの抵抗荷重になることを示します。顧客事例でも、普遍的なサイジング推奨でもありません。
シリンダが線形ばねを圧縮しながら水平スライドを伸長させるとします。最も厳しい位置における設計入力は次のとおりです。
| 入力 | 例の値 |
|---|---|
| 必要工程力 | 180 N |
| 測定した走行摩擦 | 70 N |
| ばね定数 | 12 N/mm |
| ばね圧縮量 | 20 mm |
| 移動質量 | 15 kg |
| 伸長加速度 | 0.8 m/s² |
| 等価排気背圧力 | 45 N |
| 動的キャップ側圧力 | 0.6 MPa |
ばね力は12\ \mathrm{N/mm}\times20\ \mathrm{mm}=240\ \mathrm{N}です。したがって、その位置での総抵抗力は次のとおりです。
40 mmボアの0.6 MPaにおける理論伸長力は約754 Nです。したがって、例の荷重比は約0.73になります。引用したSMC CJ2/CM2選定ガイドでは、定常動作の推奨荷重比は0.7以下、動的動作では0.5以下です。これは対象シリンダに対するメーカー選定値であり、普遍的な空圧限界ではありません。そのガイドの動的基準では、40 mmの選択肢は不十分です。
同じ圧力で50 mmボアは理論上約1,178 Nを生み、例の荷重比は約0.46になります。引用した0.5の基準は満たしますが、選定はまだ完了していません。正確なシリーズ、ストローク中に利用できる圧力、速度、クッションまたは外部ストップ、取付、ガイド荷重、力の変動を確認してください。Parkerのシリンダサイジングツールも、一般的な抵抗荷重係数1つではなく、荷重、姿勢、加減速、摩擦、背圧、利用可能圧力、取付、ストロークを入力として求めています(Parkerシリンダサイジングツール)。
必要荷重の合計がすでに分かっていて、ボアが未知の場合は、シリンダボア径計算ツールが予備確認に役立ちます。最終選定は、対象メーカーの正確なカタログに従う必要があります。
抵抗荷重を無視すると運転コストが増える理由
不完全な荷重予算は、誤った対策によってコストを生みます。小さすぎるアクチュエータは停止したり、サイクルタイムを満たせなかったりします。必要以上に大きいボアは、1サイクルごとの掃気空気量を増やします。制限を隠すためにシステム圧力を上げると、他の部品にかかる圧力が増え、漏れによる需要も増える可能性があります。アライメント不良は有効推力をガイド摩擦に変え、ベアリングとシールの摩耗を早めます。
対策は自動的に「圧力を上げる」ことでも「ロッドレスシリンダにする」ことでもありません。まず、力がどこへ向かっているかを特定します。
- 伸長と収縮の症状を別々に記録します。
- 問題の動作中に、シリンダポート両側の圧力を測定します。
- 機械の安全手順で許可される場合は荷重を切り離し、アクチュエータと機構の抵抗を比較します。
- ストローク全体で始動抵抗と走行抵抗を測定します。
- 最大要求位置で、ばねまたは工程力の曲線を確認します。
- 速度、加速度、クッション、ストッパ条件を確認します。
- アライメント、ガイド予圧、荷重オフセット、取付のたわみを点検します。
経験上、ボアを大きくしたり圧力を上げたりする提案の前に、この手順を使います。これにより、本当の力不足と、バルブ、チューブ、サイレンサ、ガイド、機構の問題を切り分けられます。CAGIも、コンプレッサ圧力を最初に上げるのではなく、圧力損失の原因に対処するよう明確に推奨しています。
どのシリンダ形式で荷重を扱うべきか?
シリンダの構成は、「高い抵抗荷重」という言葉だけでなく、荷重経路、ストローク、ガイダンス、モーメント、速度、必要力から選定します。
| 用途条件 | 選定の方向 |
|---|---|
| 外部ガイド付き荷重を軸方向に押す・引く | ボア、ロッド、取付、座屈を確認した後で、標準ロッド式シリンダが適する場合がある |
| 荷重オフセットでピッチ、ヨー、ロールモーメントが生じる | 公開されたモーメント定格を持つガイド付きシリンダまたは外部直線ガイドを使う |
| 取付長さが限られた長い移動 | ロッドレスシリンダで、パッケージと伸長ロッドの座屈懸念を解決できる場合がある |
| 空気または電源喪失後も垂直荷重を制御する必要がある | 妥当性確認済みの安全構成を使う。通常のシリンダ推力は保持保証ではない |
| ストローク終端のエネルギーが大きい | クッション容量を確認するか、適切な外部ショックアブソーバを追加する |
ロッドレスだから横荷重容量が無制限になるわけではありません。SMCのMY1Bカタログは、ストッパ衝突時の最大荷重、静的モーメント、動的モーメントの確認を求めています。これらのガイド荷重係数を合成し、合計をカタログ限界内に収める必要があります(SMC MY1Bカタログ)。キャリッジ荷重を使用可能な推力とみなす前に、ロッドレスシリンダの荷重容量に関する誤解と直線アクチュエータの横荷重を確認してください。
垂直軸やその他の危険な動作では、力のサイジングは機械安全の一部にすぎません。ISO 4414は、機械上の空圧システムとその部品について、信頼性のある動作や重要な空圧ハザードを含む一般規則と安全要求事項を扱っています(ISO 4414:2010)。方向制御弁、閉じ込め空気、カウンタバランス回路、通常のロッドロックだけで、リスクアセスメントと妥当性確認済みの制御構成なしに安全機能が成立すると考えてはいけません。
シリンダRFQに入れるべきデータとは?
有効なRFQでは、力の要求と部品の希望を分けます。サプライヤが方向別の荷重予算を再現できるだけの情報を送ります。
- 必要工程力と、その作用位置。
- 移動質量、姿勢、傾斜角、重心オフセット。
- 有効仕事をする伸長・収縮方向。
- 目標ストローク、時間、速度、加速度、減速度、サイクルレート。
- 全ストロークにわたるばね、カム、トグル、クランプの力。
- 可能であれば、測定した始動抵抗と走行抵抗。
- シリンダポート両側の最低動圧。
- バルブ、チューブ、継手、サイレンサ、流量制御の詳細。
- 交換シリンダのボア、ロッド径、取付、ガイダンス。
- 外部モーメント、終端ストップ方式、クッション要件。
- 空気、電源、制御信号を喪失した後の安全状態。
質量とプラント圧力だけを送らないでください。その2つの値だけでは、荷重がガイドされているか、収縮が仕事をしているか、ばねがストローク終端付近で最大になるか、排気背圧が利用可能な力を消費しているかは分かりません。
空圧システムの抵抗荷重に関するFAQ
SMCの選定ガイドは、シール、ベアリング、排気圧力の抵抗を有効シリンダ力から明示的に差し引いています。一方、Parkerのサイジングツールは、姿勢、動作、摩擦、背圧、利用可能圧力を入力として求めます。これらのメーカー資料を合わせると、抵抗荷重を普遍的な割合ではなく、方向と動作条件で評価すべき理由が分かります。
空圧システムの抵抗荷重とは何ですか?
抵抗荷重とは、評価する動作に逆らう力の成分です。工程力、重力、摩擦、ばね力、慣性、排気背圧、またはオフセット荷重による抵抗が含まれます。同じ力が逆ストロークでは動作を助けることもあるため、伸長と収縮には別々の力予算が必要です。
背圧は抵抗荷重ですか?
はい。排気チャンバの圧力は、そのチャンバの有効面積に作用し、駆動側の力から差し引かれます。問題のストローク中にシリンダポート両側を測定し、2つの圧力・面積力を別々に計算してください。両方の圧力が同じ有効面積に作用しない限り、背圧を供給圧力から単純に差し引かないでください。
抵抗荷重にはどれだけの安全余裕を加えるべきですか?
すべてのシリンダと動作プロファイルに共通する余裕率はありません。選定したメーカーの荷重比またはサイジング方法を使い、圧力変動、摩擦、速度、エネルギー、取付、安全要件を確認してください。たとえば、引用したSMC CJ2/CM2ガイドは、定常動作では荷重比0.7以下、動的動作では0.5以下を使っています。
圧力を上げれば抵抗荷重の問題を解決できますか?
圧力を上げると理論力は増えますが、それは駆動チャンバに圧力が届き、すべての部品定格内に収まる場合だけです。拘束、横荷重、容量不足の排気経路、力の方向違いは解決しません。プラント圧力を変更する前に、動作中のポート圧力を測定し、制限や機械抵抗を是正してください。
ロッドレスシリンダはロッド式より抵抗荷重に強いですか?
自動的に強いわけではありません。ロッドレスシリンダは伸長ピストンロッドなしで長い移動を実現できますが、キャリッジには公開された荷重・モーメント限界があります。ロッド式、ガイド付き、ロッドレスのどれを選ぶかは、軸方向力、ストローク、パッケージ、ガイダンス、静的モーメント、動的モーメント、速度、ストローク終端エネルギーを確認して決めます。
出典・技術参考資料
-
SMC、空圧シリンダモデル選定、ボア径と荷重比のガイダンス。ピストン面積と環状面積、シール・ベアリング抵抗、排気圧力抵抗、シリーズ固有の荷重比ガイダンスの根拠。2026-07-22取得。
-
Festo Didactic、メカトロニクス:空圧。理論的な圧力・面積による力、内部摩擦と外部横荷重による実力低下の根拠。2026-07-22取得。
-
Parker、基本シリンダサイジングツール。姿勢、荷重動作、摩擦、背圧、利用可能圧力、ボア、取付、ストローク入力の根拠。2026-07-22取得。
-
Compressed Air and Gas Institute、圧力損失に関する技術概要。圧力損失の原因、使用点圧力、コンプレッサ圧力を上げる前の是正措置の根拠。2026-07-22取得。
-
SMC、MY1B機械接合式ロッドレスシリンダカタログ。最大荷重、静的モーメント、動的モーメント、ガイド荷重係数の合成確認の根拠。2026-07-22取得。
-
NASA Glenn Research Center、ニュートンの運動の第2法則。質量一定の場合の力=質量×加速度と、方向ベクトルの扱いの根拠。2026-07-22取得。
-
OpenStax、大学物理学 第1巻、一般的な力。摩擦の方向とばねの復元力関係の根拠。2026-07-22取得。
-
ISO 4414:2010、空圧流体動力:システムとその部品の一般規則・安全要求事項。空圧システムの安全範囲と信頼性のある動作要求事項の根拠。2026-07-22取得。