
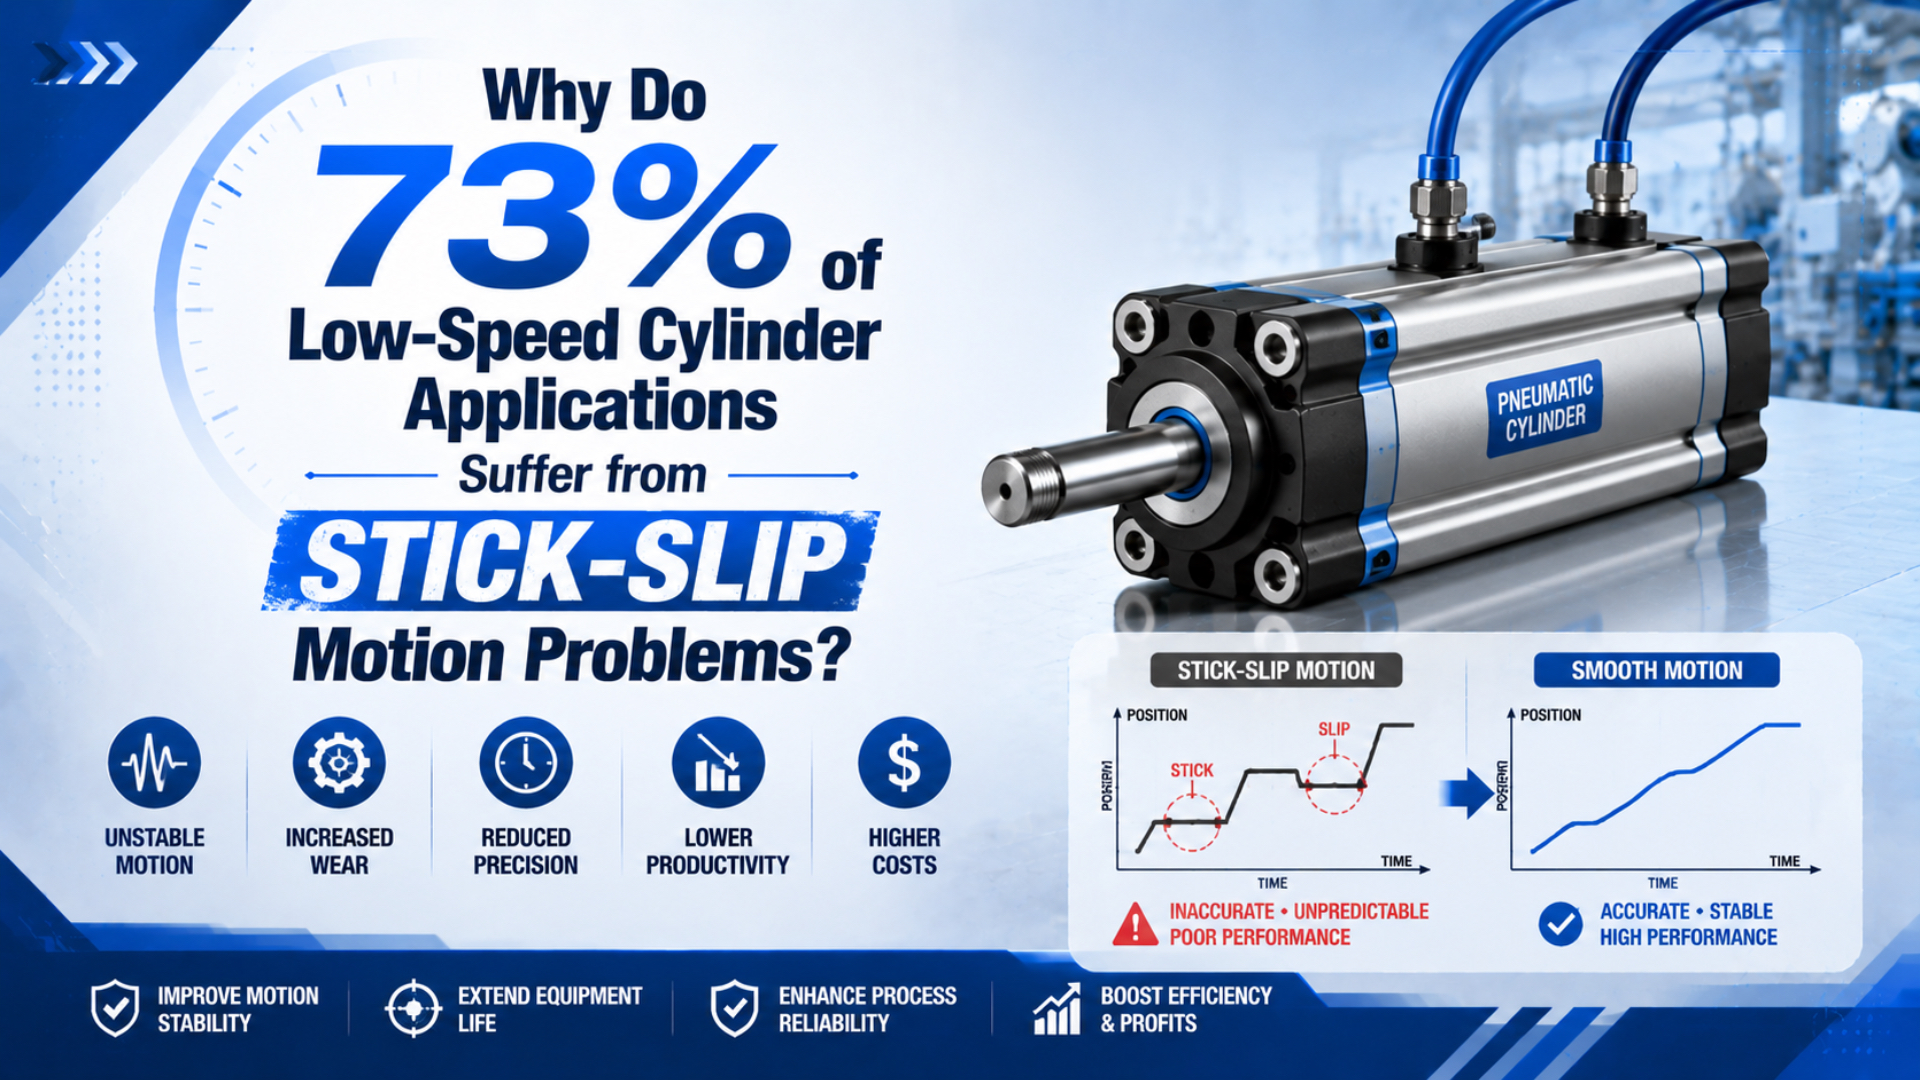
低速空圧シリンダ用途の73%でスティックスリップが起きることを示す、信頼できる業界横断調査はありません。一方、故障メカニズムはよく確立されています。指令速度が低いと、ピストンが停止したまま圧力が上昇し、正味推力が起動抵抗を超えた瞬間に、蓄えられた空気エネルギーが短い跳躍として解放されます。
2026年の実験研究は、3種類の空圧シリンダでこの挙動を測定しました。スティックスリップは単一のシール摩擦係数ではなく、シリンダ室圧力、空気流量、空気の圧縮性、ピストン動作、外部荷重、摩擦の相互作用で生じるとしています(Ngoc、Pham、Xuan、2026年)。
要点
- 共通の73%故障率を裏付ける公開資料はありません。
- 反復する引っ掛かりは、同期した位置データと両ポート圧力で診断します。
- 最低安定速度は機種固有です。SMCが選定した低速シリンダに示す0.5 mm/sは、全シリンダの値ではありません(SMC)。
低速空圧シリンダでスティックスリップが起きる本当の原因
3種類の空圧シリンダ試験では、静止期間と短い滑りが繰り返され、空気流量、供給圧力、外部荷重、開始位置によってパターンが変わりました。研究者は、空気の圧縮性とシリンダ室圧力の変化もメカニズムの一部であり、静止摩擦と動摩擦の差だけでは説明が不完全だと結論づけています(Actuators、2026年)。
スティック段階では、方向切換弁が駆動室へ給気し続けるか、制御弁が動作を要求し続けます。ピストンはほとんど動かないため圧力が上昇します。反対側のシリンダ室、配管、バルブ、サイレンサ、速度制御弁が、対向圧力の変化速度を決めます。同時に、シール、ガイド、横荷重、被駆動機構が動作に抵抗します。
利用可能な圧力推力が瞬間抵抗を超えると動作が始まります。ピストンが動くと摩擦が低下し、室容積が変化し、圧力バランスも移ります。ピストンは加速し、推力余裕を失い、減速して、再び停止することがあります。この反復がスティックスリップです。長時間停止後の一度だけの難起動は起動挙動であり、低速指令ストローク中に停止と跳躍を繰り返すことが診断上の違いです。
次の2室力バランスを使います。
ここで、とは駆動室と対向室で測ったゲージ圧、とは各有効ピストン面積、は重力と工程抵抗、はシリンダ、ガイド、機械の摩擦です。継続動作には、ストローク全体で正かつ十分に安定した正味推力が必要です。
この式は、レギュレータ設定だけでは不十分な理由を示します。供給圧力が同じ2台でも、排気圧、配管容積、荷重経路、停止時間、摩擦履歴が異なれば動作も変わります。有用な証拠は、動作が止まり再開する瞬間の両シリンダポート圧力です。
ぎくしゃくした動作が本当にスティックスリップか確認する方法
2026年の研究では、ピストン位置、ピストン速度、両室圧力、計算摩擦力を同時に記録しました。この同期方法は、各停止中に圧力が蓄積し、滑り時に急変するかを示すため、ロッドを目視したり上流圧力計を読んだりするより信頼できます(Actuators、2026年)。
再現可能な試験条件から始めます。実荷重と本番姿勢を使い、無関係な機械変更を止め、同じストローク範囲で一定低速を指令します。暖機後に少なくとも5サイクル、さらに規定停止時間後の初回ストロークを記録します。停止後だけ問題が出るなら、シール付着やグリース再分布を調べます。
次のパターンを確認します。
- 動作指令が有効なまま、測定速度がゼロに近づく。
- ピストン両側の圧力差が増え続ける。
- 蓄積推力が抵抗を超えた瞬間に位置が急変する。
- ピストン加速時に圧力差が低下または反転する。
- エンドクッション域に入る前にパターンが反復する。
ぎくしゃくしたストロークがすべてスティックスリップとは限りません。方向切換弁の断続切替、レギュレータ不安定、細すぎる配管、詰まったサイレンサ、締めすぎたエンドクッション、特定位置の機械的こじれは別の波形になります。跳躍が常に同じ位置で起きるなら、安全に荷重を外せる条件で、速度制御弁を変える前にガイド平行度、取付、バレル損傷、ケーブル引張りを確認します。
経験上、最も速い切分けは、荷重付き軸と安全に荷重を切り離した試験を比較することです。あるストローク位置に固定された故障は機械側を示し、停止時間、圧力、流量設定に伴って移動する停止は空圧と摩擦のループを示すことが多くあります。
一度だけの起動問題には起動推力診断を使います。複数アクチュエータに同時に影響する供給変動では、波形を空気圧変動ガイドと比較します。
スティックスリップを起こしやすい機械条件
Festoは共通しきい値ではなく機種別の低速データを公開しています。DSNU S10オプションは、水平、無負荷、6 barという条件で、複数内径について8~100 mm/s、63 mm径について5~100 mm/sのスティックスリップなし動作を示しています(Festo DSNU)。
この条件指定が重要です。ベンチでは滑らかな標準シリンダも、横荷重、ガイド予圧、ロッド芯ずれ、重力荷重を加えると実機で低速不良を起こすことがあります。摺動面はシリンダシールだけではありません。外部リニア軸受、スクレーパ、継手、治具、工程も抵抗項に加わります。
機械経路を次の順で確認します。
| 確認 | 収集する証拠 | 修正方向 |
|---|---|---|
| 芯出し | 荷重を切り離して全ストロークを動かすのに必要な力 | 取付とガイドを再芯出しし、拘束を除く |
| 横荷重 | ロッド摩耗痕、ブッシュ痕、ガイドモーメント | 外部ガイドを追加、または荷重反力をロッドから外す |
| 位置依存 | 各停止の正確なストローク位置 | ガイド継手、バレル、ケーブル、ホース、クッション入口を点検 |
| 停止時間依存 | 1分、10分、60分後の起動圧力 | シール状態、グリース、汚染、機種選定を確認 |
| 温度 | 冷間始動と暖機後の圧力波形 | シール・潤滑剤定格を確認し環境を安定化 |
| 荷重方向 | 伸長、収縮、水平、垂直の挙動比較 | 各方向の推力余裕を再計算 |
取付ボルトを緩めると動作が滑らかになる場合、それは調整成功ではありません。設置軸が拘束されている証拠です。緩い締結具で運転せず、取付面、カップリング、ガイド形状を直します。取付と芯出しガイドでは、横荷重をシリンダへ入れない方法を説明しています。
内径を過大にすると大きな推力でこじれを隠せますが、原因は除けません。ピストン面積が増えると空気消費量と各滑りで解放されるエネルギーも増えます。荷重経路を先に直し、対向圧力と摩擦を含めても選定内径に十分な動的推力があるか確認します。
圧力、速度制御弁、配管の調整方法
SMCは、選定したCM2X、CQSX、CQ2X、CUX低速シリンダで最低ピストン速度0.5 mm/s、一部小径で1 mm/sを示しています。これはシリーズ固有の境界であり、標準シリンダをニードル調整だけで専用低速設計と同等にできない理由を示します(SMC)。
ニードル位置ではなく推力余裕から始めます。動作中の両ポート圧力を測ります。メータアウト弁は排気室圧を高め、速度を安定させる一方、駆動推力を差し引きます。絞りすぎると、摩擦が繰返し停止させる点へ軸を近づけます。
次の順で調整します。
- 方向切換弁、継手、配管、サイレンサが必要流量を通せることを確認します。
- 自由給気・絞り排気となる向きで、両シリンダポート近くに逆止弁付き速度制御弁を付けます。
- 両方を開き、本番荷重を付けたまま徐々に減速します。
- 有効面積と荷重が違うため、伸長と収縮を別々に調整します。
- エンドクッションは全ストローク速度制御と分けます。
- 許容できる最低速度と再加圧後について、両室圧力を記録します。
短い配管は遅れと不要な室容積を減らします。配管径を大きくすると圧力損失を減らせますが、空気容積も増えるため、「大きいほど剛性が高い」は安全な規則ではありません。必要流量、圧力損失、応答時間、バルブ位置から選びます。メータアウト回路ガイドでは、圧力と流量のトレードオフを詳しく説明しています。
供給圧力も慎重に扱います。上げると推力余裕が増え周期が変わりますが、クランプ力と蓄積エネルギーも増えます。下げると一部設計でシール負荷が減りますが、継続動作の推力が不足することがあります。共通の2~4 bar「安全範囲」を当てはめず、1項目ずつ変えて圧力波形を確認します。
シリンダ、シール、制御方式を変更すべき時
Parkerは、最高16 bar、-30°C~+80°C用の改質PTFE空圧シールについて、共通摩擦係数を示さず、起動摩擦と動摩擦が小さいと説明しています。正しい選定は、作り上げた係数表で材質を順位付けすることではなく、文書化されたシールと形状を用途へ合わせることです(Parker Pneumatic Seals)。
芯出しが正しく、荷重が限界内、圧力と排気経路が安定していても、標準シリンダが検証済み最低速度を満たせない場合は、低速用または低摩擦シリンダを選びます。正確な機種の内径、ストローク、取付、圧力・速度範囲、漏れ、クッション、ガイド限界、スイッチ適合、保守手順を比較します。
オイルミストを自動的に追加しないでください。SMCは、無給油シリンダが工場潤滑済みであり、追加油が元の潤滑剤を置換するため、外部給油を始めたら継続する必要があるとしています(SMC取扱注意)。特にクリーン、食品、医療、塗装環境では正確な取扱説明書に従います。
安定した端から端への動作を超える要求では、制御方式を変えます。手動速度制御弁では、中間位置フィードバック、荷重補償、プログラム可能な動作プロファイルを提供できません。指令位置が必要で、センサ、制御調整、立上げに対応できるなら、比例制御またはサーボ空圧を検討します。比例弁ガイドが境界を説明しています。
複数の繰返し位置、ストローク大部分での低速移動、空気を消費しない長時間位置保持、エンドスイッチに依存しない位置確認が必要なら、電動アクチュエータが適する場合があります。1つのシール構成が摩擦を「なくす」という約束ではなく、動作要件で判断します。
実用的な低速受入試験
SMCは選定した低速シリンダで0.5 mm/sを示し、Festoは条件を明記した低速オプションごとに異なる最低速度を示します。信頼できる機械仕様では、境界なしに「低速で滑らか」とせず、機種、荷重、姿勢、圧力、ストローク域、停止時間、温度、測定方法を記載します(SMC、Festo)。
調整前に合否基準を作ります。有用な試験には次を含めます。
- 目標平均速度と許容ピーク間速度変動
- 動作指令中に許される最大停止時間
- 終点位置が重要な場合の繰返し精度
- 荷重、姿勢、外部ガイド構成
- 供給圧力と両室圧力波形
- 冷間始動、暖機後、規定停止時間
- 伸長と収縮の結果
- 再加圧後の初回ストローク
- 少なくとも1つの低速条件と1つの通常速度対照条件
全予定ストロークで試験し、クッション入口は別評価します。生の位置・圧力波形をシリンダ機種、回路改訂とともに保存します。保全でシール、バルブ、配管、サイレンサ、グリース、ガイド、荷重を変えたら、同じ試験を繰り返します。これにより、作業者の「ぎくしゃくする」という印象ではなく比較可能な基準を作れます。
平均速度だけでは不適切な合否指標になることがあります。ゼロ速度と短い速度ピークを交互に繰り返しても、平均値は正しくなり得ます。停止時間、速度変動、滑り距離も制限してください。これらは全ストロークをストップウォッチで測るだけでは隠れるスティックスリップを検出します。
低速シリンダのスティックスリップFAQ
公開最低速度はシリンダ系列で異なります。SMCは選定機種に0.5または1 mm/sを示し、Festoは別のオプション固有値と条件を示します。したがって、次の回答では共通速度、圧力、摩擦比、位置精度ではなく、診断境界を使います(SMC、Festo)。
どの速度からスティックスリップが問題になりますか?
共通のしきい値はありません。シリーズ、内径、シール設計、荷重、姿勢、圧力、バルブ、配管、ガイド、温度、停止時間で変わります。メーカーの最低速度データを機種境界として、必要速度の設置軸全体を位置・両ポート圧力で検証します。
高い起動圧力はスティックスリップと同じですか?
違います。起動圧力は静止後に動き始めるしきい値です。スティックスリップは指令動作中に停止と解放を繰り返します。初動しきい値が高くても反復停止しない場合も、正常に始動後、室圧、荷重、摩擦の変化でスティックスリップになる場合もあります。
メータアウト弁でスティックスリップをなくせますか?
排気を制御し対向圧力を保つことで安定化できますが、ほぼ閉じると推力を消費しすぎます。調整で停止や失速が生じたら両室圧力を測り、荷重余裕を確認します。標準シリンダ安定範囲より低速では、専用低速機器または閉ループ制御が必要な場合があります。
無給油シリンダを滑らかにするため給油してよいですか?
正確なメーカー手順が許可する場合だけです。SMCは、追加油が工場潤滑剤を置換し、給油開始後は継続が必要になると警告しています。先に芯出し、汚染、圧力、速度制御弁、シール状態を確認します。承認済み適合性確認なしにクリーン、食品、医療、塗装工程へ油を入れないでください。
電動アクチュエータのほうが適するのはいつですか?
複数のプログラム位置、極低速連続移動、エンコーダ確認、加速度制御、連続空気消費なしの長時間位置保持が必要なら検討します。空圧は単純な端から端への動作に有効ですが、速度制御弁と低摩擦シールだけでは完全な位置決めサーボになりません。
結論:見出しの割合ではなく周期を診断する
共通の73%という発生率より、管理された試験の方が強い証拠です。3つの空圧シリンダを調べた2026年研究では、空気流量、供給圧力、外部荷重、初期位置、室内動特性、停止時間依存摩擦によってスティックスリップが変化しました。信頼できる対策には、シールだけの説明ではなくシステム測定が必要です(Actuators、2026年)。
まず反復する圧力・動作波形を確認します。こじれと横荷重を除き、十分な動的推力を確保し、両室圧力を測りながらメータアウトを調整し、シリンダの給油指示に従い、必要速度を機種別データと比較します。設置軸が文書化した受入試験に合格できなければ、専用低速シリンダを選ぶか制御方式を変更します。
出典と技術参考資料
以下は、実験で観察したシステム挙動とメーカー固有の使用境界を分ける資料です。2026年研究は3シリンダの試験であり、業界発生率を示しません。カタログの速度、圧力、温度、給油指示は、記載製品と条件にだけ適用されます。
- Ngoc, H. N.、Pham, P. P.、Xuan, B. T.「Experimental and System-Level Simulation Study of Stick-Slip Characteristics in Pneumatic Cylinders」、Actuators 15(5), 243, 2026年。実測挙動、室内動特性、流量、圧力、外部荷重、初期位置、停止時間の根拠。
- Tokashiki, L. R.、Fujita, T.、Kagawa, T.「Stick-Slip Motion in Pneumatic Cylinders Driven by Meter-Out Circuit」、日本油空圧学会論文集 30(4), 110-117, 1999年。メータアウト回路と低速スティックスリップの背景。
- SMC Low Speed Cylinder CJ2X/CM2X/CQSX/CQ2X/CUX、2026-07-18取得。機種別0.5および1 mm/s最低速度。
- Festo Round Cylinders DSNU Technical Data、2026-07-18取得。オプション別のスティックスリップなし低速条件。
- Parker Hannifin Pneumatic Seals、2026-07-18取得。低摩擦シール構造、圧力、温度、取付境界。
- SMC製品取扱注意、2026-07-18取得。外部給油後の油種と継続給油の注意。