

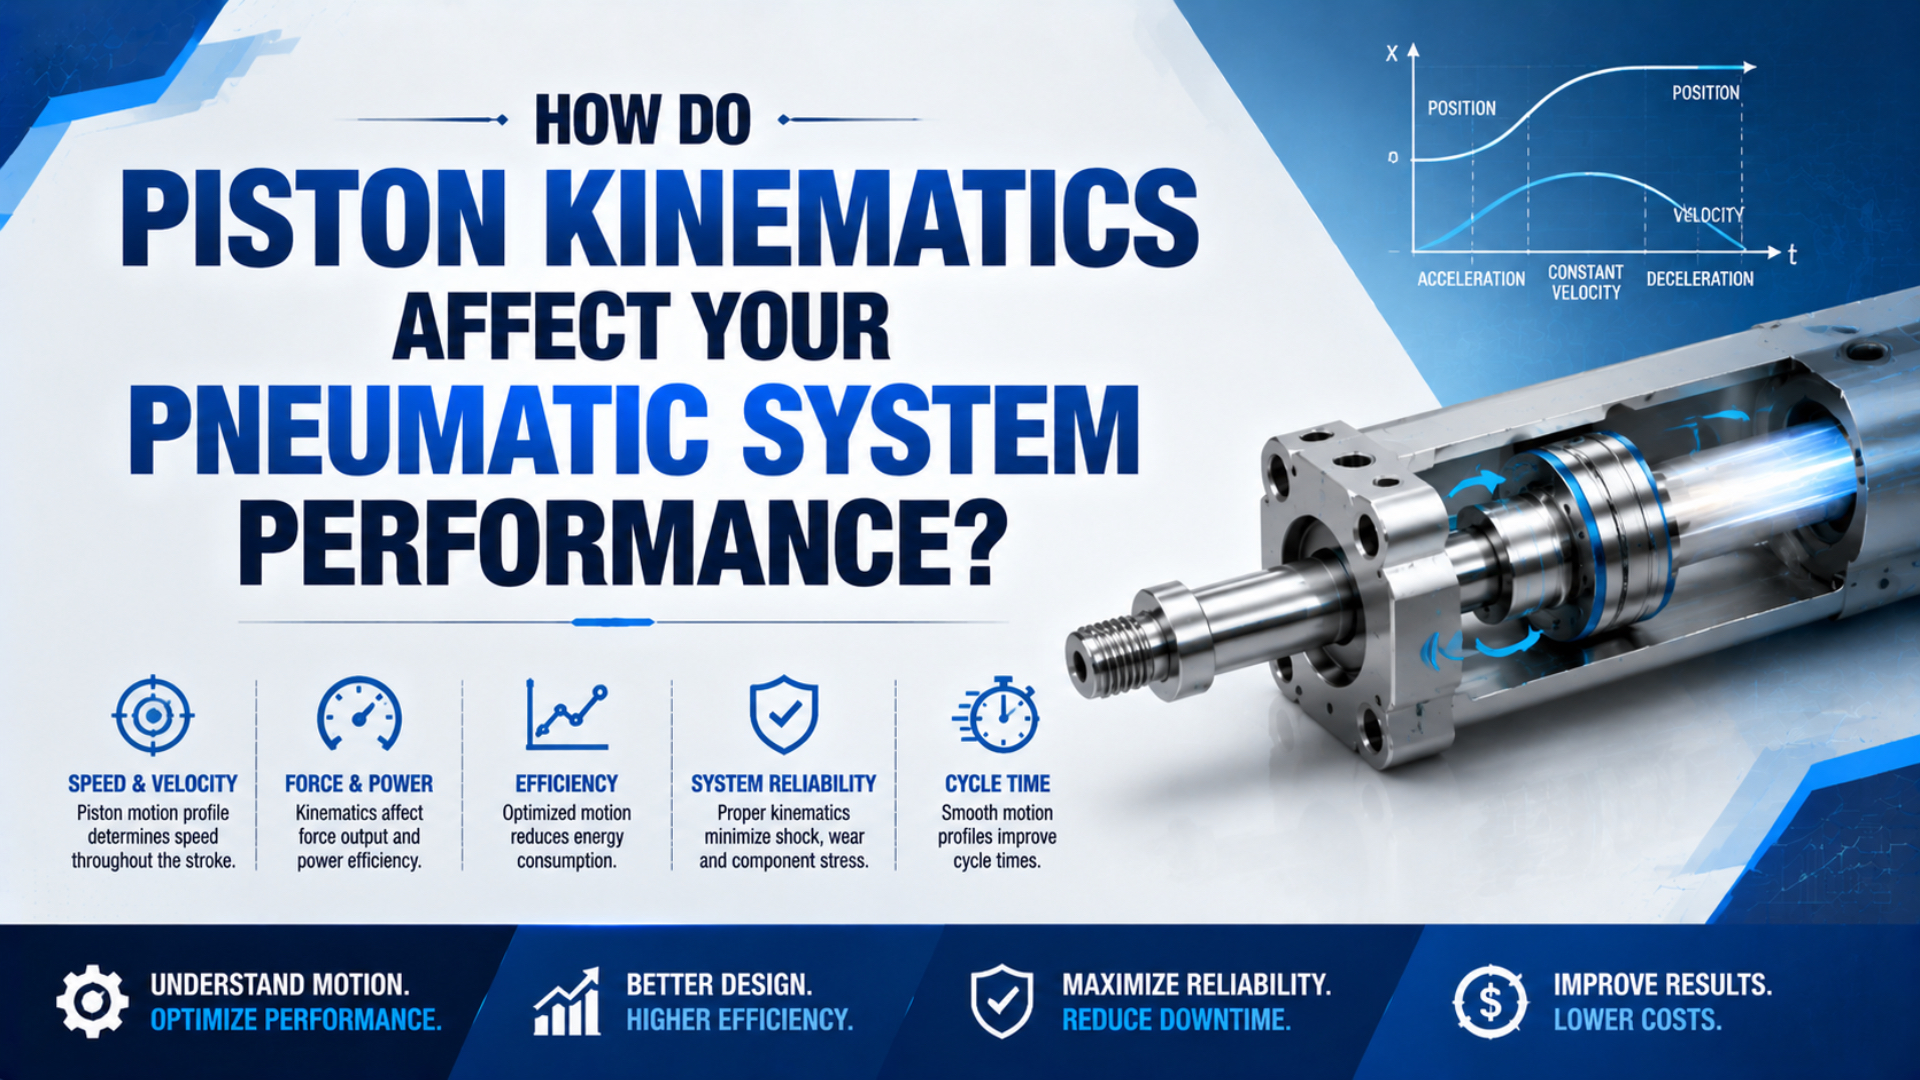
Piston kinematiği, bir pnömatik silindirin hangi konumda olması gerektiğini, ne kadar hızlı hareket etmesi gerektiğini ve hızının ne kadar hızlı değişeceğini tanımlar. Bu konum, hız ve ivme hedefleri; hareketli kütle, her iki silindir haznesindeki basınç, valf ve boru debi kapasitesi, sürtünme, dış yük ve strok sonu enerjisiyle karşılaştırıldıktan sonra anlam kazanır.
Bu ayrım yaygın bir boyutlandırma hatasını önler. Besleme basıncı tek başına piston hızını belirlemez ve teorik silindir kuvveti bir hareket profilinin gerçekleştirilebileceğini kanıtlamaz. Gerekli hareketle başlayın, ivmeyi net kuvvete dönüştürün, akış yolunu doğrulayın ve ardından hareketli sistemin nasıl duracağını kontrol edin.
Önemli çıkarımlar
- Kinematik konumu, hızı ve ivmeyi tanımlar; basınç ve kuvvet dinamik uygulanabilirlik kontrolüne aittir.
- Kuvvet dengesine her iki silindir haznesi de dahil edilmelidir.
- 0.5 m/s hızla hareket eden 10 kg kütle, tahrik enerjisi eklenmeden önce 1.25 J kinetik enerji taşır.
- Nihai kabul için ölçülmüş konum, süre ve dinamik port basıncı gerekir.
Piston Kinematiği Gerçekte Neyi Tanımlar?
Piston kinematiği, hareketin nedenini belirtmeden hareketi tanımlar. NPTEL, kinematiği harekete neyin neden olduğundan bağımsız olarak hareketin incelenmesi şeklinde tanımlar; bu nedenle tek eksenli bir silindir profili üç fonksiyonla başlar: konum, hız ve ivme. Bu üç büyüklük aynı zaman referansını kullanmalıdır (NPTEL, erişim 2026).
Piston konumu , zaman ’nin bir fonksiyonu olarak verildiğinde hız:
İvme, hızın değişim oranıdır:
Burada normalde metre veya milimetre, metre/saniye veya milimetre/saniye ve metre/saniye kare cinsinden ifade edilir. Bir hesaplama boyunca tek birim sistemi kullanın.
Bu ilişkiler, bunları üretecek silindir donanımını değil, istenen hareketi tanımlar. “300 mm’yi 0.8 s’de hareket ettir” gibi bir makine spesifikasyonu; başlangıç ve bitiş hızlarını, kabul edilebilir darbeyi, yük değişimini, bekleme süresini ve hareketin yatay, dikey veya eğimli olup olmadığını da tanımlayana kadar eksiktir.
En kullanışlı sınır basittir: kinematik yükün ne yapması gerektiğini belirtir, dinamik ise pnömatik ve mekanik sistemin bunu yapıp yapamayacağını sınar. Bu iki adımı ayrı tutmak varsayımları görünür kılar ve besleme basıncının hız sanılmasını önler.
Hareket Profili Kuvvet Gereksinimini Nasıl Oluşturur?
Net kuvvet, ivmeyi oluşturan vektörel toplamdır. NASA, bir newtonun bir kilogramı saniyede bir metre kare ivmelendirdiğini belirtir; bu nedenle sabit 10 kg’lık bir hareketli düzenek, dış yük ve sürtünme hesaba katılmadan önce 5 m/s²’lik ivmeye ulaşmak için 50 N net kuvvete ihtiyaç duyar (NASA, erişim 2026).
Çift etkili silindirin iki basınç kuvveti vardır. Pozitif hareket çubuk uzama yönü olarak tanımlandığında, yararlı bir tek eksenli denge şöyledir:
Bu denklemde:
- , ilgili piston, çubuk, taşıyıcı, yük, takım, kablolar ve bağlantılar dahil toplam hareketli kütledir.
- ve , aynı referansa göre eş zamanlı hazne basınçlarıdır.
- ve , bu hazneler için etkin piston alanlarıdır.
- , hareket ekseni boyunca işaretli dış kuvvettir.
- , hareket yönüne karşı koyar.
- , tanımlanan pozitif yöndeki sonuç ivmedir.
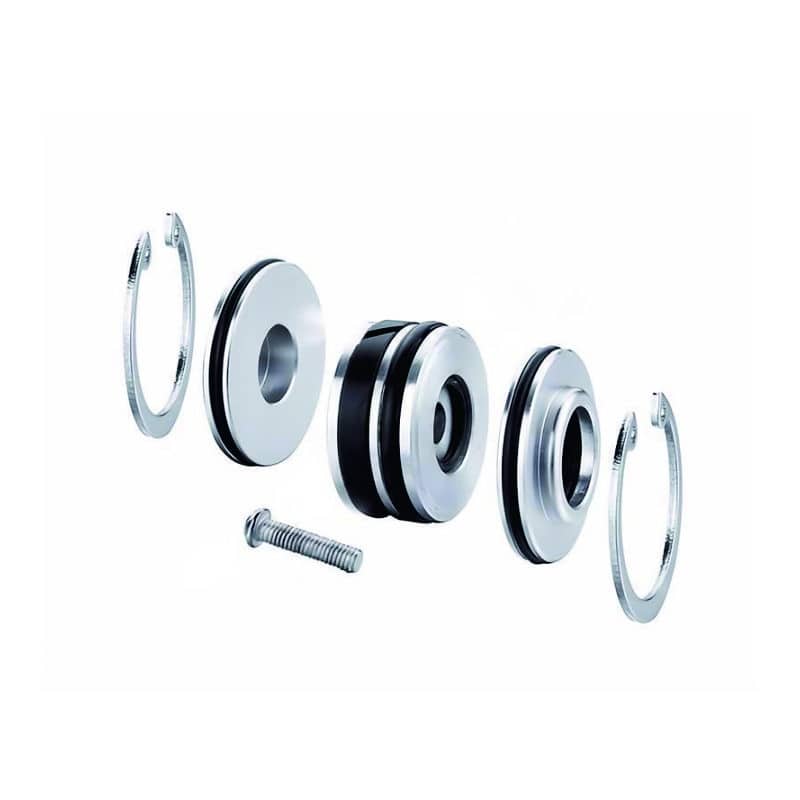
Montaj görseli, yalnızca yükün yeterli olmadığını gösterir. İlgili hareketli kütle piston, çubuğun bir bölümü veya tamamı, taşıyıcı, mıknatıs, bağlantı elemanları ve bağlı takımları içerebilir. Kesin sınır silindir yapısına bağlıdır; mümkün olduğunda üreticinin hareketli kütle verisini kullanın. Piston kütlesi kılavuzu bu sınırı daha ayrıntılı geliştirir.
Sabit hızda ivme sıfırdır; ancak her iki hazne basıncı yine de önemlidir. Giriş haznesi dış yükü, sürtünmeyi ve egzoz tarafındaki basınç kuvvetini dengelemelidir. Hızlı bir strok sırasında egzoz haznesi nadiren atmosfer basıncındadır; çünkü valfler, susturucular, borular ve akış kontrolleri karşı basınç oluşturur. Yönelim de işaretli yük terimini değiştirir: dikey silindirde ağırlık hareket ekseni boyunca etki eder, eğimde yalnızca eksenel bileşen etki eder ve yatay eksende ağırlık normalde eksene diktir. Bu nedenle 10 kg’lık yatay bir yük otomatik olarak 98.1 N eksenel yük oluşturmaz. Kütleyi eksenel yerçekimi kuvvetine ancak yönelimi, kılavuz sürtünmesini, ivmelenme yönünü ve pozitif işaret kuralını tanımladıktan sonra dönüştürün. Ardından kuvvet dengesinde regülatör ayar basıncı yerine eş zamanlı hazne basınçlarını kullanın.
Besleme Basıncı Piston Hızını Neden Belirlemez?
Piston hızı, birim zamanda yer değiştirmedir; ilk yaklaşımda pnömatik ilişkisi debinin etkin alana bölünmesidir. Eşit sıcaklıklı ideal gaz dönüşümüyle, yaklaşık 1 bar mutlak basınçtaki 200 L/min serbest hava, 7 bar mutlak basınçta yaklaşık 28.6 L/min hazne hacmine dönüşür; kurulu akış yolu yine de bu değeri dinamik olarak sağlamalıdır (Parker Schrader Bellows, erişim 2026).
İlk hacimsel debi ilişkisi şöyledir:
piston hızı, hazne koşullarında değerlendirilen hacimsel debi ve hareket yönündeki etkin alandır. Valf kataloğundaki serbest hava debisi, referans basıncı ve sıcaklığı dönüştürülmeden kullanılamaz.
Basınç kuvvet oluşturduğu ve gaz yoğunluğunu değiştirdiği için hâlâ önemlidir. Ancak regülatörü açmak hızın orantılı biçimde artacağını garanti etmez. Gözlenen hareket şunlara bağlıdır:
- Gerçek yukarı akıştan aşağı akışa basınç oranındaki valf akış kapasitesi.
- Boru ve rakorların iletkenliği, uzunluğu, dirsekleri ve iç çapı.
- Sayaçtan çıkış veya sayaçtan giriş hız kontrolleri.
- Egzoz susturucuları ve aşağı akış karşı basıncı.
- Piston hareket ederken hazne hacmi.
- Yük, sürtünme, conta durumu ve kopma davranışı.
- Kontrolör komutu ve valf tepkisi.
ISO 6358-1, sıkıştırılabilir akışkanlar kullanan pnömatik bileşenlerin akış hızı karakteristikleri için kararlı durum test yöntemlerini belirtir. Bu bileşen değerleri sistem tahmininin girdileridir; gerçek bir makinede silindirin belirli bir hıza ulaşacağının garantisi değildir (ISO, doğrulama 2022).
Az hareketle birlikte hızlı basınç yükselmesi kopma sürtünmesine veya kısıtlanmış bir yüke işaret edebilir. Giriş basıncı çökerken hızlı hareket görülmesi bir akış kısıtlamasına işaret edebilir. Basınç izleri ve konum izi birlikte okunmalıdır; hiçbiri sistemi tek başına teşhis edemez.
Akış referansı dönüşümü ve uzama/geri çekme alanı örnekleri için piston hızı hesaplama kılavuzunu kullanın. Yüksek basınç oranları ve akış doygunluğu için boğulmuş akış kılavuzuna devam edin.
Uygulanabilir Bir Piston Hareket Profili Oluşturma
Strok süresi eksiksiz bir hız profiline dönüştürülmelidir. 0.8 s’de tamamlanan 300 mm’lik bir strokun ortalama hızı 0.375 m/s’dir; ancak durgun başlayıp duran simetrik üçgen profil 0.75 m/s’ye ulaşır. Bu nedenle aynı hareket süresi çok farklı debi ve durma gereksinimleri oluşturabilir.
Altı girdiyi tanımlayarak başlayın:
- Strok mesafesi.
- Başlangıç ve bitiş hızı.
- İzin verilen maksimum hız.
- İvme ve yavaşlama sınırları.
- Her iki uçtaki bekleme süresi.
- Konum ve çevrim süresi toleransı.
Sabit ivmeli bir segment için hız ve mesafe şu şekilde ilişkilidir:
ve segmentin başlangıç ve bitiş hızları, sabit ivme ve bu segmentte katedilen mesafedir. Denklem bir planlama yaklaşımıdır. Pnömatik silindirin gerçek ivmesi hazne basınçları, etkin yük ve sürtünme değiştikçe değişir.
Trapez hız profili ivmelenme, yaklaşık sabit hız bölgesi ve yavaşlamadan oluşur. Kısa stroklar amaçlanan sabit hız bölgesine hiç ulaşmayabilir ve bunun yerine üçgen profile daha yakın davranabilir. Bu önemlidir; çünkü yalnızca ortalama hıza göre valf seçmek tepe debiyi olduğundan düşük gösterebilir.
Hassas yüklerde kontrolör, ivmenin değişim oranı olan jerk’i sınırlamak için daha yumuşak S biçimli rampalar komut edebilir. Mekanik akış kontrollerine sahip geleneksel bir yön valfi, servo hareket profilini tam olarak tekrarlamaz. Profil beklentisini valf mimarisi, sensörler, kontrolör, silindir sürtünmesi ve izin verilen konum hatasıyla eşleştirin.
Yönlü strok süresi, çap, çubuk çapı, basınç ve debi referansını tanımladıktan sonra Silindir Debi Gereksinimi Hesaplayıcısını kullanın. Sonucunu valf ve boru ön seçimi verisi olarak değerlendirin, ardından kurulu yolun tamamını doğrulayın.
Uygulamalı Örnek: 10 kg ve 0.5 m/s Yastıklama Noktasında Ne Anlama Gelir?
0.5 m/s hızla yastıklamaya giren 10 kg’lık hareketli bir düzenek 1.25 J kinetik enerji taşır. 15 mm üzerinde düzgün biçimde durmak, tahrik basıncı, sürtünme, kaçak veya yastıklama doğrusal olmadan önce ideal ortalama 8.33 m/s² yavaşlama büyüklüğü ve 0.06 s ideal durma süresi gerektirir.
Yastıklama girişindeki kinetik enerji:
ve yastıklama giriş hızı için:
İdealize edilmiş yavaşlama, yastıklama mesafesi boyunca sabitse:
Buna karşılık gelen durma süresi:
Burada kinetik enerji, toplam hareketli kütle, ölçülmüş veya ihtiyatlı tahmin edilmiş yastıklama giriş hızı, etkin durma mesafesi, ideal sabit yavaşlamanın büyüklüğü ve ideal durma süresidir.
Bu sonuç tek başına pnömatik yastıklamayı boyutlandırmaz. Silindir basıncı durma mesafesi boyunca pozitif iş yapmaya devam edebilir ve yastıklama karşı basınç kuvveti sabit değildir. Üretici yöntemleri yük yönelimini, tahrik kuvvetini, izin verilen hızı, çevrim başına enerjiyi ve ısıl toparlanmayı içerebilir.
Karesi alınan hız terimi dikkat gerektirir. Giriş hızının aynı 10 kg kütlede 0.5’ten 0.75 m/s’ye çıkarılması kinetik enerjiyi 1.25’ten 2.81 J’ye yükseltir. Bu, hız %50 artarken enerjide %125 artış demektir. Bu nedenle yastıklama devreye girmeden önce yükü yavaşlatmak, hareketli kütlede küçük bir değişiklik yapmaktan daha etkili olabilir.
Yastıklama Nasıl Seçilmeli ve Ayarlanmalıdır?
Yastıklama sınırları ürüne özeldir. Parker, pistonu tam strok yapan 2A silindirlerinde piston hızı 0.1 m/s’yi aştığında yastıklama önerir; OSP-P talimatları ise evrensel tamamen açık bir ayar yerine düşük hızlı bir başlangıç çalışması ve modele özgü başlangıç ayarı gerektirir (Parker 2A; Parker OSP-P, erişim 2026).
Şu seçim sırasını izleyin:
- Tam silindir modelini, çapı, stroku, montajı, yastıklama seçeneğini ve çalışma basıncını belirleyin.
- Toplam hareketli kütleyi ve yük yönelimini belirleyin.
- Ortalama strok hızını değil, yastıklama giriş hızını kullanın.
- Kinetik enerjiyi ve üreticinin gerekli gördüğü tahrik enerjisi terimini dahil edin.
- Sonucu modelin kütle-hız grafiği, enerji sınırı, yastıklama stroku ve izin verilen çevrim hızıyla karşılaştırın.
- Yerleşik yastıklama yayınlanmış çalışma aralığının dışındaysa harici amortisör veya kontrollü yavaşlama ekleyin.
- Minimum ve maksimum beklenen yük, basınç, sıcaklık ve çevrim hızında doğrulama yapın.
SMC’nin MY2 kataloğu, tam modelin neden önemli olduğunu gösterir: yayınlanan hava yastıklama strokları, listelenen 16, 25 ve 40 mm çaplar için sırasıyla 12, 15 ve 24 mm’dir; seçim model özelinde yük-darbe hızı sınır çizgilerini kullanır (SMC, erişim 2026). Bu değerler başka bir silindir ailesine aktarılamaz.
Ayar, kurulu ürünün kullanım kılavuzuna göre yapılmalıdır. Tehlikeleri izole edin, yük yolunu doğrulayın, düşük hızda başlayın, talimat verildiğinde basıncı kademeli olarak uygulayın ve kişileri hareket bölgesinin dışında tutun. Silindir her iki uca çarpışma, sekme veya sert darbe olmadan ulaştıktan sonra hızı artırın.
Yastıklama, hareketli düzeneği keskin bir darbe veya geri sekme olmadan uç konuma getirmelidir. İğne valfini aşırı kapatmak erken durmaya, sekmeye veya yüksek yastıklama basıncına neden olabilir. Aşırı açmak mekanik darbeye izin verebilir. Ayar, beklenen yük aralığının iki ucunu karşılayamıyorsa donanımı veya hareket profilini değiştirin.
Açık sistem yastıklama basıncı ve sıcaklık modellemesi için pnömatik yastıklama fiziği kılavuzuna bakın. Yüksek hızlı silindir kontrol listesi yastıklama hesabı çevresindeki kılavuzları, montajları, valfleri, algılamayı ve kabul verilerini ele alır.
Piston Kinematiğinin Makinede Doğrulanması
Doğrulama, eş zamanlı hareket ve basınç verisi gerektirir. Parker’ın OSP-P devreye alma talimatları normal çalışmadan önce tüm hareket bölgesinin düşük hızda kontrol edilmesini ister; ISO 19973-3 ise hizmet ömrünü tek bir hesaplanmış kuvvetten çıkarmak yerine piston çubuklu pnömatik silindirler için güvenilirlik test prosedürlerini ayrı olarak standardize eder (Parker; ISO).
Bu sinyalleri ortak bir zaman tabanında kaydedin:
- Harici enkoder, doğrusal dönüştürücü veya uygun makine sensöründen konum.
- Silindir portlarında giriş ve egzoz tarafı basıncı.
- Valf komutu ve mevcutsa makara veya valf durumu geri bildirimi.
- Uç anahtarı zamanlaması.
- Valfin yakınındaki besleme basıncı.
- Yük konfigürasyonu ve yönelim.
Konuma göre zaman eğrisinin eğiminden hızı, hızdaki değişimden ivmeyi hesaplayın. Gürültülü konum sinyalinin türevini almak gürültüyü yükselttiği için filtrelemeyi dikkatli uygulayın. Ham izi koruyun, örnekleme hızını ve filtre ayarlarını belgeleyin ve tek bir olağanüstü düzgün çalışma sunmak yerine tekrarlanan çevrimleri karşılaştırın.
En az dört hareket bölümünü kontrol edin:
- Kopma: valf komutu, hazne basıncı değişimi ve ilk hareket arasındaki gecikme.
- İvmelenme: nominal hareket hızı bölgesinden önceki tepe değer ve tekrarlanabilirlik.
- Orta strok: hız kararlılığı ve dinamik basınç kaybı.
- Yavaşlama: yastıklama giriş hızı, durma mesafesi, geri sekme ve uç konumun oturması.
Kabul sınırları yalnızca silindiri değil, kurulu makineyi tanımlamalıdır. Kullanışlı bir kayıt; yük aralığını, basınç aralığını, strok süresini, tepe hızı, yastıklama giriş hızını, oturma süresini, aşımı ve test koşullarını içerir. Bu paket, bakım ekibinin değişen sürtünme veya mekanik hizalama ile sürüklenen valfi ya da tıkalı susturucuyu ayırt etmesini sağlar.
Basınç veya elektrik gücü kaybı yükü hareket halinde bırakabiliyorsa bu durumu acil durdurma dinamiği kılavuzu ile ayrıca değerlendirin. Normal uç yastıklaması otomatik olarak güvenlik sınıfı bir durdurma işlevi değildir.
Uygulama incelemesi için silindir modelini, çapı, çubuk çapını, stroku, montaj yönelimini, hareketli kütleyi, gerekli hareket süresini, valf modelini, boru ölçülerini, port basınç izlerini ve konum izini teknik iletişim sayfası üzerinden gönderin. Bu girdiler, tek başına besleme basıncı ve yükten daha kullanışlıdır.
Piston Kinematiği SSS
Piston kinematiği ürün sınırlarına ve ölçülmüş koşullara bağlanmalıdır. Parker, belirtilen 2A serisi için 0.1 m/s’yi yastıklama önerisi eşiği olarak kullanırken SMC, MY2 çapına göre farklı yastıklama strokları ve kütle-hız sınırları yayınlar; bu da hiçbir evrensel basınç, hız veya yavaşlama sınırının her pnömatik silindire uymadığını gösterir.
Piston kinematiği pnömatik silindir dinamiğiyle aynı mıdır?
Hayır. Kinematik, nedeni açıklamadan konumu, hızı ve ivmeyi tanımlar. Dinamik; hazne basıncını, etkin alanları, hareketli kütleyi, dış yükü, sürtünmeyi ve akış davranışını ekler. Önce gerekli hareketi tanımlayın, ardından belirli bir silindir ve valf sisteminin bunu üretip üretemeyeceğini kuvvet ve akış modelleriyle test edin.
Besleme basıncı doğrudan piston hızına dönüştürülebilir mi?
Hayır. Basınç kuvvet oluşturur ve hava yoğunluğunu etkiler; ancak hız, giriş ve egzoz yolunun tamamındaki kütle akışına, etkin piston alanına, değişen hazne hacmine, yüke, sürtünmeye ve karşı basınca bağlıdır. Basınç ve debi değerlerini birlikte kullanın, ardından kurulu makinede dinamik port basıncını ve konumu ölçün.
İvme ve yastıklama hesaplarında hangi kütle kullanılmalıdır?
Değerlendirilen eksen için toplam hareketli kütleyi kullanın. Bu kütle piston, ilgili hareketli çubuk kütlesi, taşıyıcı, yük, takım, kablo taşıyıcı, hortumlar, bağlantı elemanları ve diğer bağlantıları içerebilir. Ürüne özel bir yastıklama grafiği kullanırken üreticinin tanımını izleyin; çünkü farklı silindir yapıları iç hareketli kütleyi farklı şekilde sınıflandırır.
Ortalama strok hızı yastıklama seçimi için yeterli midir?
Hayır. Özellikle hızlanma sonrasında ve kısa bir yavaşlama bölgesinden önce, yük yastıklamaya ortalama strok hızından daha hızlı girebilir. Ölçülmüş veya ihtiyatlı tahmin edilmiş yastıklama giriş hızını, toplam hareketli kütleyi, yönelimi, çalışma basıncını ve üreticinin enerji veya kütle-hız yöntemini kullanın. Çevrim hızı veya ısıl sınırları da kontrol edin.
Piston ivmesi güvenilir biçimde nasıl ölçülür?
Konumu belgelenmiş bir örnekleme hızında ölçün, her iki silindir portu basınç izi ve valf komutuyla eşleştirin, ham izi koruyun, filtrelemeyi belirtin ve beklenen yük ile basınç aralığında tekrarlanan çevrimleri karşılaştırın.
Kaynaklar ve teknik referanslar
- NPTEL, Kinematik
- NASA, Newton Hareket Yasaları
- ISO 6358-1:2013, pnömatik bileşenlerin akış hızı karakteristikleri
- ISO 19973-3:2015, pnömatik silindirler için güvenilirlik testleri
- Parker 2A pnömatik silindir kataloğu
- Parker OSP-P kullanım talimatları
- Parker Schrader Bellows silindir boyutlandırma verileri
- SMC MY2 yastıklama seçim verileri