

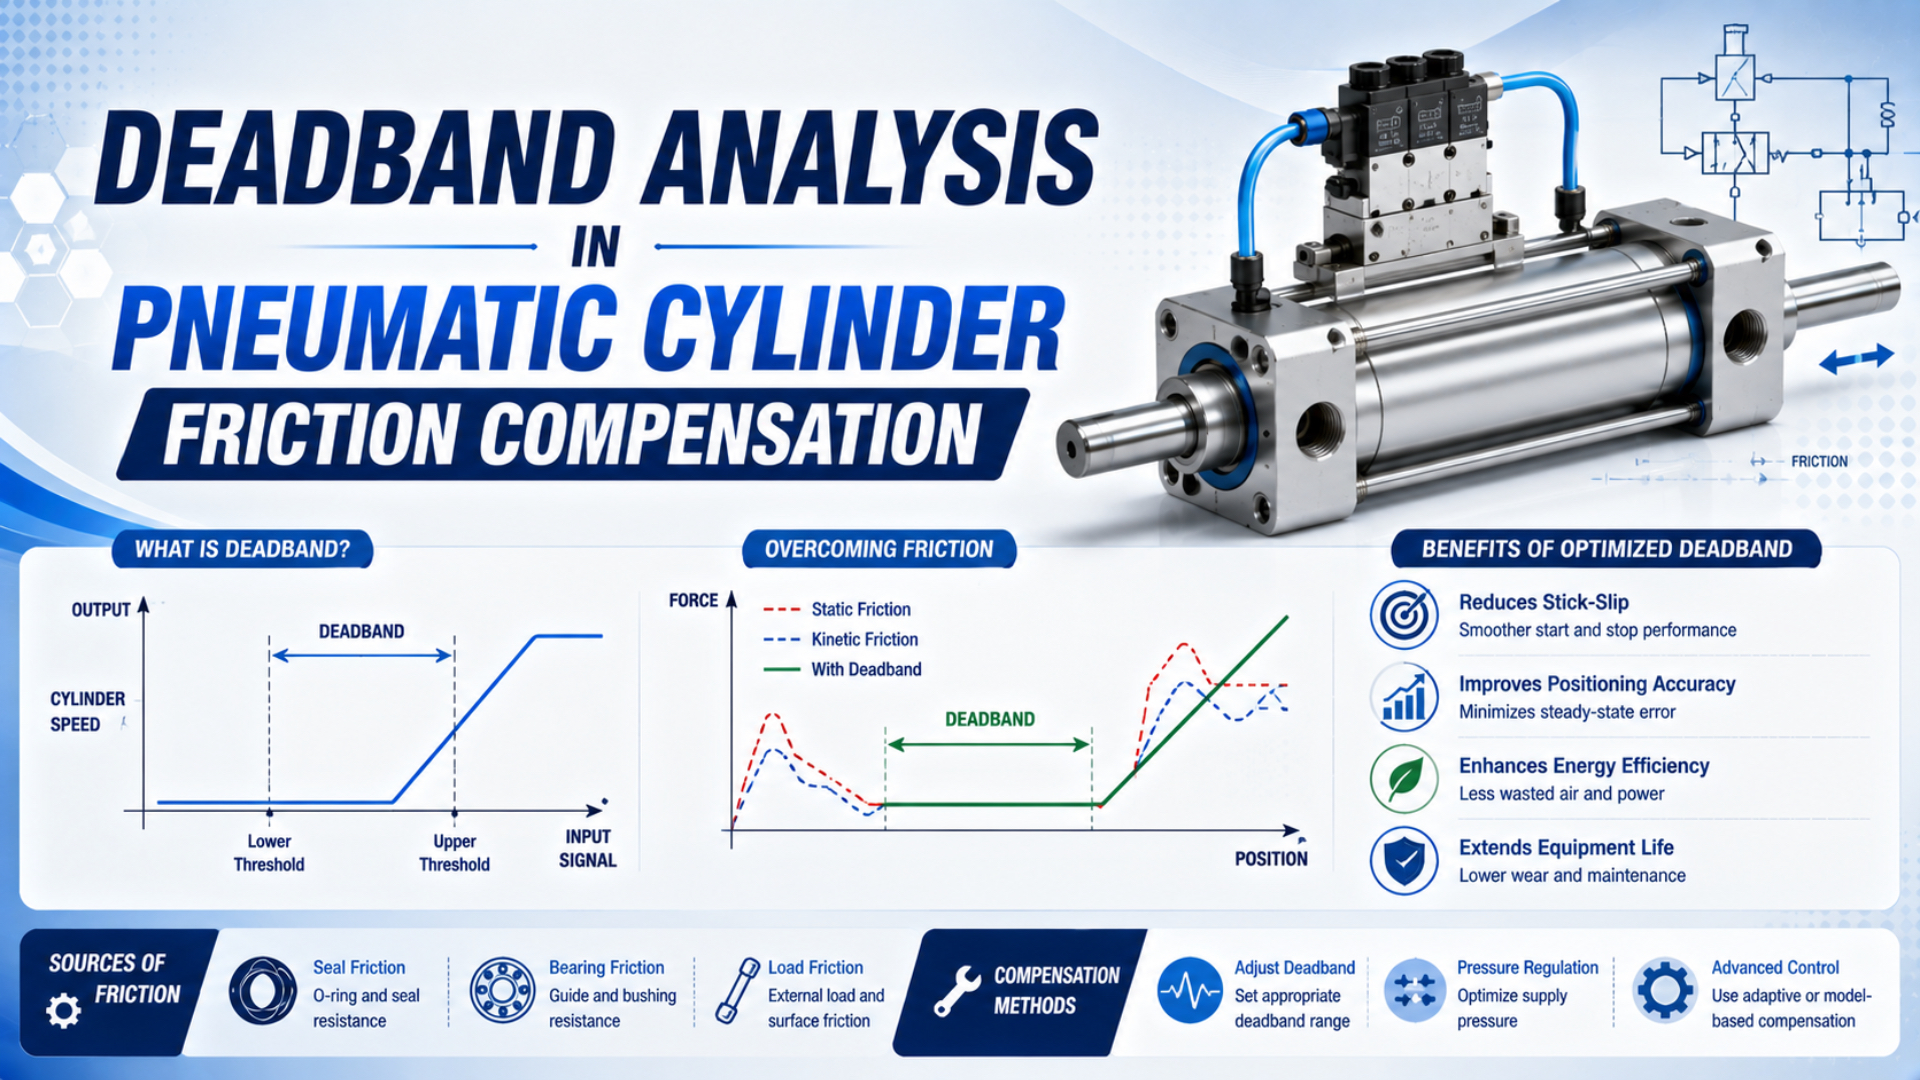
Зона нечувствительности пневмоцилиндра из-за трения — это измеренный интервал входного сигнала, в пределах которого исполнительная ось не выходит за заданный порог движения. Такой интервал может возникать из-за статического трения, однако на него также влияют перекрытие золотника, нарастание давления, нагрузка, разрешение датчика и логика управления. Рассматривайте его как границу испытания. Процентное значение имеет смысл только при указании проверяемого входа, наблюдаемого выхода, диапазона, направления и порога.
Сначала определяют границы измерения.
Ключевые выводы
- В исследовании цилиндра 2020 года два сигнала давления в полостях синхронно регистрировали вместе с положением через каждые 0,1 мс, а каждое условие повторяли 45 раз.
- Трение срыва необходимо рассчитывать по давлениям в обеих полостях и эффективным площадям поршня.
- Компенсация проходит проверку только тогда, когда снижает пороги в обоих направлениях, не вызывая самопроизвольного дрейфа, автоколебаний, удара или опасного усилия.
В этом руководстве зона нечувствительности сначала рассматривается как задача измерения и лишь затем — как задача настройки. Клапанный, пневматический, механический, измерительный и управляющий уровни анализируются раздельно, чтобы смещение, предназначенное для преодоления трения уплотнений, не маскировало заедающий золотник, боковую нагрузку, задержку давления или нестабильный порог положения.
Что означает зона нечувствительности пневматической оси?
В справочнике Emerson по регулирующим клапанам 2023 года отмечено, что многие регулирующие воздействия составляют не более 1 % диапазона входного сигнала, поэтому неактивный интервал входа имеет практическое значение. Однако для оси с цилиндром необходимо сначала определить вход и выход, и только после этого использовать тот же термин количественно (справочник Emerson по регулирующим клапанам, 2023).
Входом могут служить отсчеты ПЛК, напряжение команды клапана, заданное давление или заданное положение. Наблюдаемым выходом может быть положение золотника, массовый расход, давление в полости, скорость поршня или положение нагрузки. Указывайте обе величины. Каждая пара задает собственную границу измерения. Зона нечувствительности не равна гистерезису по умолчанию. Она описывает интервал входного сигнала, который нужно пройти до появления реакции выбранного выхода. Гистерезис сравнивает выходы на возрастающей и убывающей ветвях при одинаковом входе. Время запаздывания — это временная задержка. Разрешение — минимальное обнаруживаемое изменение. Если смешивать эти величины, обоснованно оценить эффективность компенсации невозможно.
| Измеряемая характеристика | Вход | Наблюдаемый выход | Что входит в результат |
|---|---|---|---|
| Зона нечувствительности «команда — золотник» | Электрическая команда клапана | Обратная связь по положению золотника | Драйвер, магнитная система, перекрытие золотника, трение клапана |
| Зона нечувствительности «команда — давление» | Электрическая команда | Давление в полости | Работа клапана, подача воздуха, трубки, объем полости, утечки |
| Зона нечувствительности «команда — движение» | Выход регулятора | Движение поршня или нагрузки | Клапан, нарастание давления, трение, нагрузка, порог датчика |
| Порог «усилие — движение» | Результирующее пневматическое усилие | Первое устойчивое движение | Трение цилиндра и направляющей, а также внешние сопротивляющиеся силы |
Задавайте вопрос: «Между каким входом и каким выходом, при какой нагрузке и при каком пороге движения был измерен неактивный интервал?» Он полезнее вопроса о том, какая зона нечувствительности есть у цилиндра.
Чем трение цилиндра отличается от мертвой зоны клапана?
Для семейства электропневматических регуляторов ITV1100/2100/3100 компания SMC указывает гистерезис 0,5 % полной шкалы и чувствительность ±0,2 % полной шкалы. Это характеристики регулирования давления на уровне компонента, а не гарантии точности положения цилиндра. В движении оси дополнительно участвуют объем трубок, давления в двух полостях, площади поршня, уплотнения, направляющие, нагрузка, обратная связь и временные параметры регулятора (SMC ITV, дата обращения: 2026).
От этого различия зависит диагностика. Команда может измениться без перемещения золотника. Перемещение золотника все еще может создавать слишком малый расход для изменения давления в полости. Давление может меняться, не создавая результирующего усилия, достаточного для преодоления сопротивляющейся нагрузки, а результирующее усилие может расти, пока датчик положения по-прежнему не фиксирует движения.
Подробное определение на уровне клапана приведено в отдельном руководстве по зоне нечувствительности пропорционального клапана и точности управления. В этой статье рассматривается трение на границе цилиндра и установленной оси.
Как статическое трение создает порог движения?
В 2020 году исследователи испытывали цилиндр двустороннего действия при трех давлениях подачи: 200, 400 и 500 кПа, повторяя каждое условие 45 раз. Движение начиналось, когда силы давления на двух сторонах поршня преодолевали статическое трение. Это показывает, почему одного показания манометра подачи недостаточно для определения усилия срыва (Experimental Techniques, 2020).
Для выдвижения используйте избыточные давления, отсчитанные относительно одной и той же атмосферы:
Здесь — избыточное давление в поршневой полости, — избыточное давление в штоковой полости, — полная площадь поршня, а — кольцевая площадь со стороны штока. В момент первого устойчивого движения при выдвижении, пока ускорением еще можно пренебречь, противодействующее статическое трение оценивают так:
Внешнее сопротивление объединяет заданную нагрузку, составляющую силы тяжести, сопротивление направляющей, силу от кабеля или шланга и любые другие известные силы, противодействующие выдвижению. При втягивании знаки членов «давление — площадь» меняются:
При начале втягивания оценка принимает вид . Не считайте направления одинаковыми. Площадь со стороны штока, геометрия уплотнений, боковая нагрузка, сила тяжести, предварительный натяг направляющей и подведенные коммуникации могут создавать асимметрию.
Усилие срыва — это результирующее движущее усилие в заданный момент начала устойчивого движения. Направление имеет значение. Это результат испытания для одного направления и одного набора условий, а не постоянный процент теоретического усилия цилиндра. Статическое трение также нельзя описать неизменным коэффициентом, умноженным на одну известную нормальную силу. Пневматические уплотнения деформируются под давлением, смазочная пленка меняется при движении и выдержке, а усилия в направляющей или из-за несоосности могут изменяться по ходу. В исследовании stick-slip 2026 года в модель трения явно ввели зависимость от времени выдержки, поскольку пиковое усилие повторного пуска менялось вместе с длительностью застоя (Actuators, 2026). Если без нагрузки цилиндр движется плавно, а после установки оснастки начинает заедать, перед увеличением компенсации проверьте направляющие и соосность. В руководстве по боковой нагрузке объясняется, почему управляющее смещение не может заменить внешнюю направляющую.
Какие сигналы необходимо измерять?
В испытании 2020 года два датчика давления установили в 5 см от полостей, положение измеряли энкодером с разрешающей способностью 85 мкм, каналы синхронно опрашивали через каждые 0,1 мс, а каждое условие повторяли 45 раз. Эти параметры относятся к конкретному исследованию, но сам синхронный набор сигналов применим и в других системах (Experimental Techniques, 2020).
Записывайте минимальную цепочку сигналов, достаточную для локализации неисправности:
- Задание положения и выход регулятора. Сохраняйте инженерные единицы и необработанные отсчеты.
- Команда клапана и фактический ток. Обратная связь по току показывает, последовали ли драйвер и катушка за программным выходом, в том числе в момент смены направления.
- Обратная связь по золотнику, давление или расход, если доступны. Выбирайте величину, ближайшую к предполагаемой неисправности клапана, и сохраняйте ее исходный диапазон, а не переводите все сигналы в проценты.
- Давления в обеих полостях цилиндра. По одной кривой невозможно определить усилие двустороннего действия по давлению и площади.
- Положение нагрузки и расчетная скорость. Документируйте начало отсчета положения, фильтр, метод дифференцирования, порог обнаружения и временное совмещение. Сохраняйте нефильтрованный канал для последующего анализа.
- Условия работы. Как минимум регистрируйте давление подачи, полезную нагрузку, ориентацию и температуру. Если эти параметры меняются во время испытания, добавьте выходное давление регулятора, состояние клапана, настройки дросселей, историю циклов, время выдержки и положение по ходу.
Частота дискретизации должна с запасом разрешать самое короткое интересующее событие. Регистратор на 100 Гц может быть достаточен для медленного пусконаладочного изменения команды, но пропустить быстрые изменения тока клапана. Более высокая частота не компенсирует длинную импульсную трубку датчика давления, несинхронизированные часы, шумное дифференцирование или датчик положения на гибком кронштейне. Для обнаружения движения также требуется правило. В одном из практических вариантов движение фиксируется, когда перемещение превышает и остается за этим порогом в течение . Публикуйте оба значения: иначе изменение программного фильтра может выглядеть как изменение зоны нечувствительности, хотя механика не изменилась.
Как рассчитать зону нечувствительности оси?
В одном из режимов испытания 2020 года измеренная задержка от команды до движения составляла 0,026 с при 400 и 500 кПа и 0,029 с при 200 кПа. Это временные задержки конкретного стенда, а не проценты зоны нечувствительности. Они показывают, почему ширину неактивного интервала команды и время отклика необходимо вычислять и указывать отдельно (Experimental Techniques, 2020).
Выполните медленное изменение команды в положительном и отрицательном направлениях, одновременно записывая заданный выход. Используйте исходные единицы. Обозначим через команду положительного направления при первом устойчивом движении, а через — порог отрицательного направления. Центральная ширина неактивного интервала команды равна:
Если нормированное значение действительно полезно, укажите проверенный диапазон входного сигнала:
Этот процент относится именно к данному масштабу входа и правилу обнаружения. По нему нельзя делать вывод об ошибке хода. Регулятор может интегрировать сигнал в неактивном интервале, установиться в пределах допуска или колебаться через пороги. Кроме того, вычисляйте усилие срыва по давлению и площади для каждого направления точно в момент начала движения. Сопоставление с и позволяет разделить два внешне сходных изменения:
| Результат испытания | Вероятное объяснение |
|---|---|
| Порог команды меняется, а усилие срыва остается близким | Изменились клапан, электроника, масштабирование или нарастание давления |
| Усилие срыва растет в одном направлении | Изменились соосность, нагрузка направляющей, состояние уплотнений, действие силы тяжести или подведенных коммуникаций |
| После длительной выдержки смещаются оба порога | Возможно влияние состояния уплотнений или смазки либо трения, зависящего от выдержки |
| Перед каждым скачком колеблется давление | Сжимаемость и расход клапана взаимодействуют с трением |
| Положение меняется, но детектор остается неактивным | Порог датчика, фильтрация, люфт или крепление скрывают движение |
Пример расчета: сравнение порогов команды до и после компенсации
Предположим, ось использует команду от -10 до +10 В. Явно зафиксируйте этот диапазон. Устойчивое движение в положительном направлении начинается при , а в отрицательном — при . Измеренная центральная ширина составляет:
Относительно заявленного диапазона 20 В:
Это иллюстративные входные данные, а не характеристика цилиндра. Если после компенсации пороги становятся равны +0,3 В и -0,2 В, ширина уменьшается до 0,5 В, то есть до 2,5 % того же диапазона. Принимайте такое изменение только в том случае, если независимые циклы также показывают устойчивое установление, приемлемое пиковое усилие и отсутствие самопроизвольного дрейфа, дребезга, автоколебаний и ударов.
Зона нечувствительности команды и усилие срыва — взаимодополняющие измерения. По одному из них нельзя понять, скорректировала ли компенсация входной тракт или лишь сильнее воздействовала на механическую проблему.
Модели трения и методы компенсации
В 1995 году Canudas de Wit и соавторы предложили модель трения с одним состоянием, описывающую среднее отклонение щетинок, микроперемещение до скольжения, эффект Штрибека и гистерезис. Затем в исследовании пневматического позиционирования 2018 года компенсацию трения на основе модели LuGre применили к сервопневматической оси (IEEE, 1995; Journal of Mechanical Engineering, 2018).
Компенсация трения — это ограниченный член регулятора или оценка возмущения, применяемые для противодействия выявленному эффекту трения. Она не дает права повышать усилие до тех пор, пока механически зажатая ось не начнет двигаться.
Сложность модели должна соответствовать требованиям к движению и доступным измерениям.
| Метод | Что он описывает | Подходящее применение | Основной риск |
|---|---|---|---|
| Направленное смещение | Раздельные команды срыва для положительного и отрицательного направлений | Повторяемое оборудование, умеренная точность, медленные изменения | Избыточная компенсация после изменения трения |
| Кулоновская и вязкая модель | Постоянный член, зависящий от направления, плюс скоростной член | Движение вдали от нулевой скорости | Неточное описание предварительного смещения и реверса |
| Кривая Штрибека | Повышенное трение на малой скорости, снижающееся до кулоновского | Низкоскоростная упреждающая компенсация по идентифицированным данным | Чувствительность к оценке скорости около нуля |
| Модель LuGre или расширенная модель | Состояние до скольжения, эффект Штрибека, гистерезис | Сервооси с ресурсами для идентификации и проверки | Больше параметров, оценка состояния и трудоемкая настройка |
| Наблюдатель возмущения | Оценивает суммарное немоделируемое усилие в реальном времени | Системы с надежной динамической моделью и обратной связью | Может принять изменение нагрузки за трение |
| Дизеринг | Небольшая знакопеременная команда для предотвращения прилипания | Только если это допускают клапан, механика, шум, износ и безопасность | Нагрев, вибрация, износ, слышимый шум, нежелательное движение |
Распространенная статическая модель имеет вид:
В этой модели — идентифицированный уровень статического трения, — уровень кулоновского трения, — масштаб скорости Штрибека, — показатель формы, а — коэффициент вязкого трения. Из-за функции знака уравнение разрывно в нуле, если в реализации не предусмотрено правило перехода. Идентифицируйте параметры на реальной оси, а не заимствуйте их для другого уплотнения, диаметра, смазки, нагрузки или температуры.
В исследовании пневматической системы с наблюдателем применялись внутренний контур давления, внешний контур положения, наблюдатель трения и наблюдатель скорости; заданное давление корректировалось по оцененному усилию трения (JSME, 2009). Такая архитектура показывает, почему компенсацию следует вводить на четко определенном уровне управления, а не в виде необъяснимого скачка выхода ПЛК.
Как вводить компенсацию в эксплуатацию?
В 2026 году исследователи сравнили три пневмоцилиндра и измерили положение, скорость, давления в двух полостях и расчетное трение при изменениях расхода, давления подачи, нагрузки и исходного положения. Повторяющееся прерывистое движение определялось взаимодействием всей системы, а не только зависимостью трения от скорости (Actuators, 2026).
Вводите компенсацию по контролируемым этапам:
- Убедитесь в исправности механики. До изменения коэффициентов регулятора проверьте соосность, направляющие, боковую нагрузку, концевые упоры, уплотнения и правила смазывания.
- Стабилизируйте подачу воздуха. Запишите динамическое давление подачи и давления в обеих полостях. При движении реальной полезной нагрузки проверьте прокладку трубок, настройки дросселирования на выхлопе и противодавление выхлопа.
- Проверьте измерительную систему. Проверьте полярность, масштаб, ноль, жесткость крепления, шум, временное совмещение и детектор движения. Смещение, подобранное для незакрепленного кронштейна энкодера, не является компенсацией трения.
- Снимите исходные данные. Выполните медленные двунаправленные изменения команды с повторными выдержками.
- Выберите минимально достаточную модель. Для воспроизводимого оборудования могут быть достаточны направленные члены усилия срыва. Добавляйте зависимость от скорости или динамические состояния только тогда, когда остаточные ошибки сохраняют выраженную структуру в независимых циклах.
- Ограничьте каждый добавленный член. Задайте пределы выхода и скорости его изменения, управление интегратором, логику реверса и безопасное резервное поведение при недостоверном сигнале давления или положения.
- Повторите испытания за пределами цикла идентификации. Сначала измените время выдержки. Затем проверьте направления, положение по ходу, полезную нагрузку, давление подачи, скорость и утвержденный диапазон температур, не выполняя повторную идентификацию параметров перед каждым прогоном.
Не смешивайте влияние сжимаемости воздуха на управление с моделью трения. Запасенная энергия все равно имеет значение. Пока поршень остается неподвижным, давление может продолжать расти, а при срыве накопленная пневматическая энергия высвобождается. Увеличение смещения компенсации без анализа этой энергии может сделать первое движение более резким.
Неисправности, которые нельзя устранить компенсацией
В 2026 году исследователи наблюдали stick-slip на трех цилиндрах, изменяя расход воздуха, давление подачи, внешнюю нагрузку и исходное положение поршня. Такая матрица испытаний предостерегает от одного универсального корректирующего значения: сходное скачкообразное движение может возникать из-за разных сочетаний нарастания давления, расхода клапана, объема полости, трения и нагрузки (Actuators, 2026).
| Характер кривой | Вероятный участок | Действие до повторной настройки |
|---|---|---|
| Выход регулятора постоянен или ограничен | Масштабирование ПЛК, мертвая зона, предел или блокировка | Проверьте формирование команды и пределы выхода |
| Ток меняется, но золотник или расход — нет | Драйвер клапана, катушка, перекрытие золотника, загрязнение | Проверьте входные и выходные величины на уровне клапана |
| Давление медленно растет в обоих направлениях | Недостаточный клапан или трубка, просадка подачи, утечка, большой объем | Проверьте динамическое давление и тракт расхода |
| Для одного направления нужно значительно большее усилие срыва | Боковая нагрузка, предварительный натяг направляющей, сила тяжести, асимметрия уплотнений | Исправьте механику и рассчитайте направленные усилия |
| Усилие срыва меняется по ходу | Гильза, направляющая, соосность, подведенный шланг или кабель | Постройте карту трения по всему рабочему ходу |
| Регулярные подъемы давления предшествуют резким скачкам | Сжимаемость и расход взаимодействуют с трением | Проверьте регулирование на выхлопе и устойчивость на малой скорости |
| Компенсация вызывает чередующиеся коррекции | Чрезмерное усиление, смещение, задержка или интегральное насыщение | Уменьшите ограниченные члены и проверьте временные параметры контура |
| После простоя трение увеличивается | Зависящее от выдержки поведение уплотнений или смазки | Учитывайте выдержку при идентификации и приемке |
Регулирование на выхлопе может стабилизировать движение на малой скорости, однако чрезмерное ограничение выхлопа повышает противодавление и изменяет доступное усилие. Этот пневматический уровень разобран в руководстве по регулированию скорости на выхлопе. При повторяющихся скачках на малой скорости сопоставьте кривую со специальным анализом stick-slip. Никогда не используйте компенсацию, чтобы продавить механическое заклинивание: так обнаруживаемая проблема технического обслуживания превращается в повышенную нагрузку на уплотнения, подшипники, направляющие или оснастку. Аналогично, регулятор, который уменьшает конечную ошибку положения ценой роста скорости удара или пикового усилия, не улучшает работу оси в целом.
Практический протокол проверки
Стандарт ISO 19973-3:2015 оценивает надежность пневмоцилиндров по числу циклов или километрам и устанавливает процедуры испытаний и отчетности для штоковых цилиндров. Он не задает универсальный интервал проверки зоны нечувствительности в 6 месяцев или 1 миллион циклов. Периодичность определяется риском. Частота технического обслуживания и повторной проверки должна учитывать наблюдаемый дрейф, данные цилиндра и режим работы машины (ISO, 2015).
Запишите достаточно сведений, чтобы другой инженер мог повторить результат:
- укажите изготовителя, модель, диаметр поршня, диаметр штока, ход, крепление, направляющую и исполнение уплотнений цилиндра;
- запишите модели клапана и драйвера, а также исходный масштаб команды;
- опишите полезную нагрузку, ориентацию, внешние силы, оснастку, подведенные шланги или кабели и каждое проверенное положение по ходу. Если они влияют на кривую, укажите динамическое давление подачи, поведение регулятора, трубки и настройки дросселирования;
- укажите модели датчиков давления и места их подключения. Для измерения положения укажите разрешение, крепление, частоту дискретизации, фильтры, дифференцирование и временное совмещение каналов;
- задайте порог движения , время удержания , скорость изменения команды, направление, выдержку, историю циклов и температуру;
- укажите и в исходных единицах. Если рассчитывалось усилие по давлению и площади, добавьте , , неопределенность, число повторов и пределы приемки;
- сохраните версию регулятора, параметры компенсации, ограничения, логику реверса, поведение при неисправности и независимые циклы, использованные для окончательной приемки.
Полезный протокол зоны нечувствительности сохраняет границы и неопределенность, а не сводит машину к одному проценту. Для одной оси правомерно получать разные значения при изменении входа, выхода, выдержки, нагрузки, направления или порога обнаружения.
Если при проверке учитывается теоретическое усилие цилиндра, используйте руководство по расчету усилия пневмоцилиндра как исходную зависимость давления от площади. Затем при анализе зоны нечувствительности необходимо добавить измеренное противодавление, нагрузку, силу тяжести и трение срыва, а не применять общий процент трения. Сведения об издателе и авторе приведены на странице «О нас». Чтобы запросить анализ кривых для конкретной модели или направить техническое исправление, передайте данные о цилиндре, клапане, нагрузке, измерительной системе и синхронных давлениях через страницу «Контакты».
Часто задаваемые вопросы о зоне нечувствительности пневмоцилиндра
Два эксперимента показывают проблему повторяемости: в исследовании 2020 года каждое условие повторяли 45 раз, а в исследовании 2026 года сравнивали три цилиндра и несколько рабочих параметров. Поэтому обоснованный ответ должен указывать оборудование, направление, нагрузку, давление, выдержку, правило обнаружения и измеряемую пару «вход — выход» (Experimental Techniques; Actuators).
Обычно ли зона нечувствительности пневмоцилиндра составляет 5–15 %?
Универсального диапазона 5–15 % не существует. Процентное значение меняется в зависимости от выбранного диапазона входного сигнала, наблюдаемого выхода, направления, нагрузки, клапана, пневматического тракта, порога датчика и методики испытаний. Сначала указывайте пороги положительного и отрицательного движения в исходных единицах, а нормируйте их только относительно явно заданного диапазона команды, когда это необходимо для сравнения.
Может ли настройка ПИД-регулятора устранить зону нечувствительности из-за статического трения?
Интегральная составляющая ПИД-регулятора может наращивать выход до начала движения, но статическое трение она не устраняет. Это принципиальное различие. Чрезмерное интегральное или пропорциональное усиление может протолкнуть ось через порог и вызвать перерегулирование или автоколебания. Сначала устраните механические причины, затем применяйте ограниченную упреждающую компенсацию, оценку трения или наблюдатель, сохраняя устойчивую обратную связь и защиту от интегрального насыщения.
Почему необходимо измерять давление в обеих полостях?
В цилиндре двустороннего действия давление создает усилие на двух разных эффективных площадях. Одно лишь давление подачи не учитывает противодавление со стороны штока и динамические потери давления. Регистрация давления в обеих полостях в момент начала движения позволяет инженеру рассчитать направленное усилие по давлению и площади и отличить рост механического трения от ограничений клапана, подачи или выхлопа.
Нужно ли добавлять сигнал дизеринга на каждую ось с заеданием?
Нет. Дизеринг может уменьшить заедание в некоторых клапанах или механизмах, но способен вызвать нежелательное движение, шум, нагрев, износ и колебания давления. Применяйте его только тогда, когда это допускают компонент и анализ безопасности, а затем проверяйте амплитуду и частоту при разных нагрузках, выдержках, температурах и во всем рабочем диапазоне.
Как часто нужно повторно измерять зону нечувствительности?
Измеряйте ее при вводе в эксплуатацию, после значимых изменений оборудования или программного обеспечения, а также когда тенденции показывают новые задержки, асимметрию, автоколебания или рост усилия срыва. Отслеживайте изменение результата. Фиксированный календарный или цикловой интервал требует рекомендаций изготовителя либо данных о надежности конкретной машины. ISO 19973-3 рассматривает испытания надежности цилиндров, но не задает универсальную периодичность проверки зоны нечувствительности.
Источники и технические материалы
- Ngoc, Pham и Xuan, экспериментальное и системное имитационное исследование характеристик stick-slip в пневмоцилиндрах — системные эксперименты с тремя цилиндрами и моделирование трения; Actuators, 2026. Дата обращения: 2026-07-23.
- Jiménez, Kurmyshev и Castañeda, экспериментальное исследование пневмоцилиндра двустороннего действия — синхронные измерения давления в полостях и перемещения с повторными испытаниями; Experimental Techniques, 2020. Дата обращения: 2026-07-23.
- Canudas de Wit и соавт., новая модель управления системами с трением — основа модели трения LuGre; IEEE Transactions on Automatic Control, 1995. Дата обращения: 2026-07-23.
- Wei и соавт., управление пневматическим позиционным сервоприводом с компенсацией трения на основе модели LuGre — применение компенсации LuGre для управления положением в пневматической системе; Journal of Mechanical Engineering, 2018. Дата обращения: 2026-07-23.
- Kosaki и Sano, метод компенсации трения на основе наблюдателя для управления положением пневматической сервосистемы — архитектура контура давления и наблюдателя трения; Journal of System Design and Dynamics, 2009. Дата обращения: 2026-07-23.
- Emerson, справочник по регулирующим клапанам — определение зоны нечувствительности и контекст контура управления; 6-е издание, 2023. Дата обращения: 2026-07-23.
- SMC, электропневматический регулятор ITV1100/2100/3100 — характеристики чувствительности, линейности и гистерезиса семейства моделей. Дата обращения: 2026-07-23.
- ISO 19973-3:2015 — область испытаний надежности и отчетности для пневматических штоковых цилиндров. Дата обращения: 2026-07-23.