
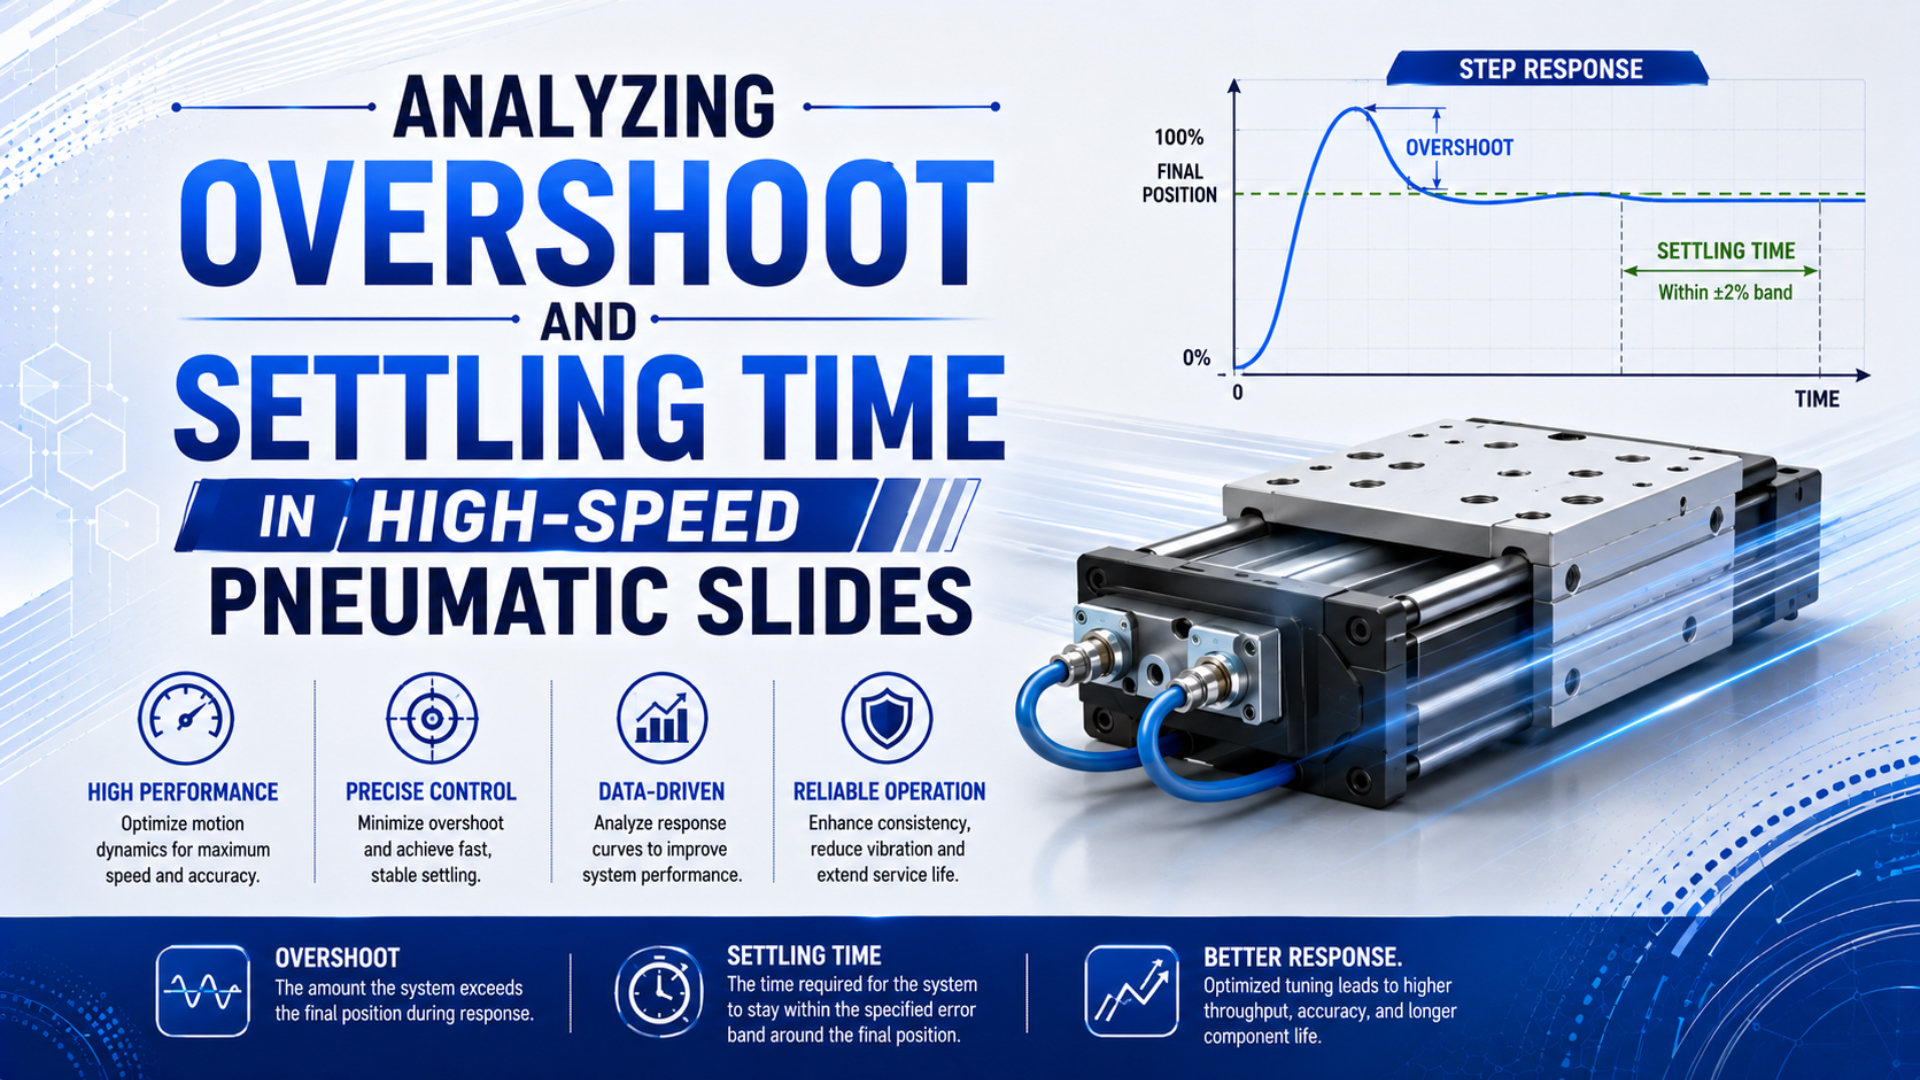
Pnömatik kızak aşımı, bir konum komutundan sonra tanımlanmış hedefin ötesine gerçekleşen en büyük harekettir. Yerleşme süresi, tanımlanmış bir başlangıç olayından konumun tanımlanmış tolerans bandına girip bu bant içinde kalmasına kadar geçen süredir. Hedef, başlangıç olayı, tolerans, gözlem penceresi, faydalı yük, hız ve durdurma yöntemi belirtilmeden bu iki ölçüm de anlamlı değildir.
Bu ayrım önemlidir; çünkü fiziksel uç kapağa çarpan bir kızak, uç durdurucunun içinden geçemez. Gözlenen hareket servo konum aşımı değil, darbe ve geri sekme olabilir. Ara bir ayar noktasında duran oransal veya servo pnömatik eksen ise farklı bir kontrol problemidir. Bu kılavuz, iki durumu birbirine karıştırmadan nasıl ölçeceğinizi gösterir.
Yayıncı ve yazar bilgilerine Hakkımızda sayfasından ulaşabilirsiniz. Teknik düzeltmeleri veya uygulama sorularını İletişim üzerinden iletin.
Önemli Noktalar
- Yerleşme süresini karşılaştırmadan önce hedefi, tolerans bandını ve zamanlama sınırını tanımlayın.
- Konumu, her iki hazne basıncını, valf komutunu ve sensör durumunu aynı zaman tabanında kaydedin.
- Durdurma enerjisi kontrolünde yalnızca ortalama hızı değil, yastıklamaya giriş hızını ve hareketli kütleyi kullanın.
Aşım ve Yerleşme Süresi Gerçekte Neyi Ölçer?
2020 tarihli bir pnömatik konumlandırma deneyinde yerleşme süresi iki ayrı banda göre raporlanmıştır: adım genliğinin %2’si ve ayar noktası çevresinde sabit ±0,1 mm. İki sonuç farklı kabul sorularını yanıtlar; bu nedenle herhangi bir yerleşme süresi değeri karşılaştırılmadan önce teknik resim veya test planı toleransı belirtmelidir (Actuators, 2020).
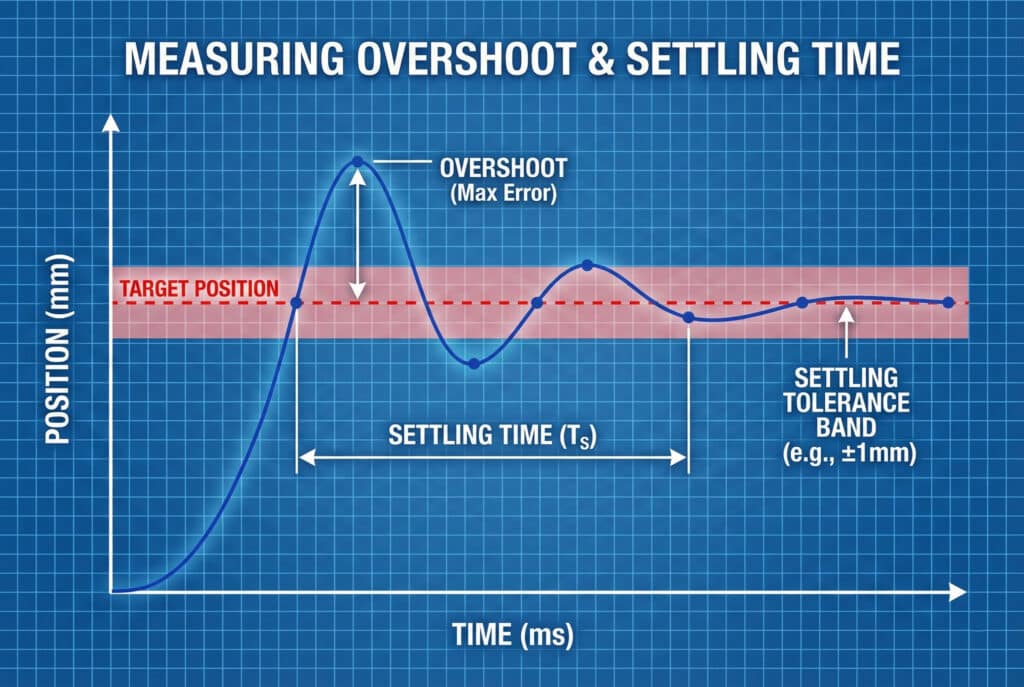
Pozitif yönlü bir konum adımında aşım şöyle yazılabilir:
aşım mesafesi, komuttan sonra ölçülen en büyük konum ve komut verilen hedeftir. Negatif yöndeki harekette yanıltıcı bir negatif değer bildirmek yerine aynı tanımı komut yönünde uygulayın.
Yerleşme süresi için bir tolerans bandı gerekir:
, kontrolör komutu veya yavaşlamanın başlangıcı gibi tanımlanmış başlangıç olayıdır. , konumun tanımlanmış gözlem penceresinin tamamı boyunca içinde kaldığı ilk andır. Sonraki sürüklenmenin veya ikinci geri sekmenin göz ardı edilmemesi için bu pencereyi belirtin.
Birbiriyle ilişkili şu ölçümleri ayrı tutun:
| Ölçüm | Tanım | Neden önemlidir |
|---|---|---|
| Tepe aşımı | Komut verilen hedefin ötesindeki en uzak hareket | Kontrol veya durdurma sapmasını gösterir |
| Geri sekme genliği | Temastan veya en yüksek sıkışmadan sonraki ters hareket | Darbeyi ve enerji geri dönüşünü ortaya çıkarır |
| Yerleşme süresi | Tanımlanmış banda girip bu bant içinde kalma süresi | Hareketi kullanılabilir çevrim süresine bağlar |
| Kararlı durum hatası | Son konum eksi komut verilen hedef | Geçici rejim sönümlendikten sonraki sapmayı gösterir |
| Tekrarlanabilirlik | Tekrarlanan çevrimlerde son konumların dağılımı | Kararlı bir ofseti rastgele değişimden ayırır |
| Sensör onay süresi | Komuttan doğrulanmış sensör geçişine kadar geçen süre | Mutlaka fiziksel yerleşmeyi değil, PLC’nin gördüğü olayı temsil eder |
Yayımlanmış iki tolerans tanımına ilişkin analizimize göre aynı hareket izi yüzde bandını geçebilir, ancak sabit bandı geçemeyebilir. Proses toleransı değişirse sonucun yeniden hesaplanabilmesi için ham izi saklayın.
Bir uç sensörü, taşıyıcı mekanik olarak yerleşmeden önce açılabilir. PLC prosesi ilk sinyal kenarında ilerletirse eksen elektriksel çevrim süresini karşılıyor görünse bile makine titreşimi veya yük hatasını sonraki işleme aktarabilir. Sensör sinyalini prosese göre doğrulayın veya yerleşmenin önemli olduğu yerde konumu doğrudan ölçün.
Hangi Sinyaller Aynı Zaman Tabanında Kaydedilmelidir?
2026 tarihli bir pnömatik silindir sürtünme deneyinde piston konumu, hız, her iki hazne basıncı ve sürtünme kuvveti birlikte kaydedilmiştir. Bu ölçüm seti temel tanı ilkesini gösterir: yavaş veya kararsız bir duruşu valfe, yastıklamaya, hava yayına, kontrolöre ya da kızağa bağlamadan önce komutu, pnömatik tepkiyi ve mekanik hareketi hizalayın (Actuators, 2026).
Kaydedilen her kanal için tek bir saat kullanın. Bir PLC trendi, enkoder kontrolörü ve ayrı basınç kaydedici tek tek doğru olabilir; ancak zaman damgaları hizalı değilse yanlış bir neden-sonuç sıralaması oluşturabilir.
| Sinyal | Çıkarılacak olay veya değer | Tanısal değer |
|---|---|---|
| Hareket komutu | Çıkış geçişi ve istenen hedef | Kontrol başlangıç olayını tanımlar |
| Valf komutu veya sürgü geri bildirimi | Elektriksel talep ve varsa doğrulanmış geçiş | Kontrolör gecikmesini pnömatik gecikmeden ayırır |
| Kapak tarafı basıncı | Aktüatör portundaki yükseliş, tepe ve son basınç | Tahrik tarafındaki basınç oluşumunu gösterir |
| Karşı taraf basıncı | Egzoz düşüşü, karşı basınç ve yastıklama basıncı | Kısıtlı egzozu ve hapsolmuş hava davranışını ortaya çıkarır |
| Konum | İlk hareket, hız, tepe konumu, geri sekme, son konum | Aşım ve yerleşme ölçümlerini sağlar |
| Uç veya konum sensörü | İlk kenar, sinyal kaybı ve doğrulanmış durum | Fiziksel hareketi PLC sıralamasına bağlar |
| Yük ve sıcaklık | Gerçek faydalı yük, yönelim, bileşen sıcaklığı | Tekrarlanan testleri karşılaştırılabilir kılar |
Her pnömatik kızak için geçerli tek bir asgari örnekleme hızı yoktur. Sensör bant genişliğini, örnekleme aralığını, konum çözünürlüğünü, basınç aralığını ve örtüşme önleyici filtreyi çözümlemeniz gereken en kısa geçici rejime ve en dar toleransa göre seçin. Bu ayarları sonuçla birlikte belgeleyin. Ölçüm zinciri belirtilmeyen bir sayı, başka bir uygulamaya aktarılabilir kanıt değildir.
Eksiksiz bir zaman bütçesi için valf geçişini; basınç oluşumu, ilk hareket, ilerleme, yastıklama ve sensör onayından ayırın. Valf tepki süresi tutarlılığı hakkındaki makale valf sınırını, yüksek hızlı silindir teknik şartname kontrol listesi ise tüm hareket sistemini ele alır.
Dört İz İmzasını Okuma
Pnömatik uç yastıklaması üzerine yapılan deneysel bir araştırma, silindirin her iki ucunda da şok ve titreşim bulunduğunu, yük ile besleme basıncının yastıklama tepkisini değiştirdiğini göstermiştir. Uygulamadaki ders şudur: gözle görülür bir sıçrama bir hareket imzasıdır; tek bir evrensel hava yayı frekansının veya hatalı bir iğne ayarının kanıtı değildir (Kim ve diğerleri, 2002).
Şu tanı ayrımını kullanın:
- Keskin bir uç darbesi öncelikle giriş hızına, hareketli kütleye, etkisiz yastıklama mesafesine, harici durdurucuya veya yapıya işaret eder.
- Sönümlenen birkaç geri dönüş, yetersiz sönümlemeyle birlikte depolanmış pnömatik veya mekanik enerjiye işaret eder.
- Süren valf düzeltmeleri, kontrol kazancına, gecikmeye, ölü banda, doygunluğa, sensör gürültüsüne veya gerçekçi olmayan hareket profiline işaret eder.
- Yavaşlamadan önceki sarsıntılı hareket, keçe sürtünmesine, yağlamaya, yan yüke, hizalamaya veya kararsız akış kontrolüne işaret eder.
Hava sıkıştırılabilirliği ve silindir sıçraması kılavuzu hapsolmuş hava modelini ayrıntılandırır. Çıkış kısma kontrolü kılavuzu egzoz tarafı hız kararlılığını ele alır. Her iki mekanizmayı da kontrolör ayarından ayrı tutun.
Dört hareket imzasını aynı eş zamanlı kanallara göre analiz ettik. Ayırt edici kanıt yalnızca tepe değildir; basınç, konum ve valf komutunun aynı sırada tersine dönüp dönmediğidir.
Basınç ile konum arasındaki faz ilişkisi çoğu zaman yalnızca tepe konumundan daha yararlıdır. Valf çıkışı kararlı hâle geldikten sonra uç kapak basınç tepesini bir geri dönüş izliyorsa durdurma enerjisini ve hapsolmuş havayı inceleyin. Her konum geçişini yeni bir komut terslenmesi izliyorsa salınımı hâlâ kontrolör sürüyordur.
Hareket Enerjisi Strok Sonu Performansını Nasıl Sınırlar?
Parker, OSP-P seçim yönteminde yastıklama başlangıcındaki piston hızının genellikle ortalama strok hızından yaklaşık %50 daha yüksek olduğunu belirtir. Kinetik enerji hızın karesiyle değiştiğinden, ortalama hızın kullanılması takılı yastıklamanın veya harici amortisörün yönetmesi gereken enerjiyi önemli ölçüde düşük gösterebilir (Parker OSP-P, erişim tarihi 2026-07-23).
Yastıklama girişindeki öteleme kinetik enerjisi:
joule cinsinden kinetik enerji, kilogram cinsinden toplam hareketli kütle ve yavaşlama başlangıcında ölçülen saniyede metre cinsinden hızdır. Taşıyıcıyı, takımı, iş parçasını, hareketli kabloları ve uygunsa indirgenmiş dönme ataletini hesaba katın.
Sönümleyicinin, yavaşlama mesafesi boyunca devam eden pnömatik itkiye ve yer çekimine de karşı koyması gerekebilir:
durdurma sırasındaki net tahrik kuvveti, etkin yavaşlama mesafesi ve hareket yönündeki yer çekimi işidir. Dikey, eğimli, dönen veya bağlı yükler için seçilen silindir ya da amortisör üreticisinin yöntemini kullanın. Bu ön kontrol denklemi, modele özgü enerji eğrisinin veya saatlik enerji sınırının yerini tutmaz.
Kütle sabitken iki katına çıkarsa dört katına çıkar. Hız sabitken kütle iki katına çıkarsa enerji de iki katına çıkar. Momentum, darbenin kuvvet-zaman geçmişi için yine önemlidir; ancak yastıklama ve amortisör kapasitesinin başlangıç büyüklüğü enerjidir.
Bileşen seçimi için harici amortisör boyutlandırma kılavuzu veya yüksek hızlı hava yastıklaması kılavuzu ile devam edin. Bu makale ölçülen tepkiye ve kabul sınırına odaklanır.
Yastıklama, Akış veya Kontrolör Ne Zaman Ayarlanmalıdır?
SMC, belirtilen 16 ila 63 mm piston çapı aralığında 12 ila 37 mm MY1M hava yastıklama strokları ve 0,5 MPa için ayrı kütle-hız sınır eğrileri yayımlar. Bu değerler ürüne özgü kanıtlardır; her pnömatik kızak için evrensel yavaşlama mesafesi veya basınç ayarı değildir (SMC MY1M, erişim tarihi 2026-07-23).
Ayarı yalnızca belirti adından değil, izden seçin:
| Kanıt | İlk mühendislik adımı | Varsayılmaması gereken |
|---|---|---|
| Sert darbe, yüksek yastıklama giriş hızı, yastıklama basıncı geç yükseliyor | Yaklaşma hızını düşürün ve etkin yastıklama devreye girişini doğrulayın | İğneyi daha fazla kısmak sınırsız enerji soğurabilir |
| Son hareket yavaş, hapsolmuş basınç yüksek, tam strok gecikiyor | Tam yastıklama ilk ayar prosedürünü yeniden kontrol edin ve belirtilmişse kademeli olarak açın | Tamamen kapalı iğne her durumda güvenli başlangıç ayarıdır |
| Hız egzoz basıncıyla veya susturucu durumuyla değişiyor | Çıkış kısma kontrolünü, valf debisini, boruyu, bağlantıları ve egzoz kısıtını inceleyin | Hızı yalnızca regülatör basıncı kontrol eder |
| Komut ayar noktası çevresinde terslenmeye devam ediyor | Kontrol kazancını, ölü bant telafisini, filtrelemeyi, doygunluğu ve hareket profilini gözden geçirin | Mekanik yastıklama kapalı çevrim kontrolörü ayarlar |
| Basınç kararlı, ancak konum basamaklar hâlinde ilerliyor | Sürtünmeyi, yağlamayı, hizalamayı, kılavuz momentlerini ve yan yükü inceleyin | Daha büyük bir valf yapışma-kaymayı düzeltir |
| Harici durdurucu, iç yastıklama etkili olmadan önce temas ediyor | Harici durdurucuyu veya amortisörü gerçek darbeye göre boyutlandırıp konumlandırın | İç yastıklama hâlâ olayın tamamını soğuruyordur |
Parker’ın OSP-P işletme talimatları, ilgili silindir ailesi için devreye alma sırasında yastıklama iğnelerinin kapatılmasını ve yaklaşık yarım tur yeniden açılmasını, ardından düşük hız testi ve kütle-hız diyagramına göre kontroller yapılmasını belirtir. Bu prosedürü her yastıklama tasarımına değil, yalnızca kapsamındaki ürüne uygulayın (Parker OSP-P işletme talimatları, erişim tarihi 2026-07-23).
Eksen oransal veya servo kontrol kullanıyorsa ayarı valfin debi, basınç, ölü bant ve tepki sınırları içinde yapın. Giriş yumuşatma veya daha yavaş yaklaşma komutu aşımı azaltabilir, ancak yükselme süresini uzatabilir. Aç-kapa valfli 2021 tarihli bir konumlandırma deneyinde kontrolör parametreleri ve faydalı yük değiştikçe yükselme süresi ile aşımın da değiştiği bildirilmiştir; bu da bir sonucun yalnızca test edilen sistem ve kontrolöre ait olduğunu doğrular (Actuators, 2021).
Yükü, Hızı ve Basıncı Bir Matris Olarak Test Edin
SMC’nin MY1M yastıklama grafikleri, 0,5 MPa yatay çarpışma koşullarını ve her piston çapı ile durdurma seçeneği için ayrı eğrileri kullanır. Parker da kılavuz yükü sınırlarını uç yastıklama diyagramından ayırır. Geçerli bir kabul testi, tek bir katalog eşiğini farklı düzeneklere aktarmak yerine seçilen modeli, yönelimi, faydalı yükü, durdurma yöntemini, dinamik basıncı ve hızı korumalıdır.
Çalışma sınırlarını temel alan bir test matrisi oluşturun:
- Testi güvenli hâle getirin. Hareketli bölgeyi koruyun, depolanmış pnömatik ve mekanik enerjiyi kontrol edin ve makinenin devreye alma prosedürünü izleyin.
- Temel durumu belirleyin. Koruyucu bir hızda valf komutunu, her iki port basıncını, konumu, sensör durumunu, yükü ve sıcaklığı kaydedin.
- En yüksek hareketli kütleyi test edin. Takımı, ürünü, taşıyıcı eklentilerini ve servis halkalarını dahil edin.
- En düşük hareketli kütleyi test edin. En ağır ürün için ayarlanmış yastıklama veya kontrolör, faydalı yük kaldırıldığında farklı davranabilir.
- Onaylanan en hızlı hareketi test edin. Strok uzunluğunun toplam süreye bölümünü değil, yastıklamaya girişte ölçülen hızı kullanın.
- En düşük dinamik besleme basıncını test edin. Aktüatör hareket ederken portta ölçüm yapın. Yukarı akıştaki regülatör manometresi kısa süreli basınç çökmesini gösteremez.
- İlgili sıcaklıkları ve çalışma oranını test edin. Bileşen sıcaklığının kararlı hâle gelmesini bekleyin ve sürekli üretim hızında çalıştırın.
- Dağılımı gösterecek kadar çevrim tekrarlayın. Tek bir en iyi izi değil, ayrı değerleri veya dağılımı raporlayın.
| Test durumu | Sabit tutulan veya kaydedilen girdiler | Gerekli çıktılar |
|---|---|---|
| En yüksek kütle ve hız | Faydalı yük, yönelim, debi ayarı, dinamik basınç | Tepe aşımı veya geri sekme, yerleşme süresi, tepe basıncı, sensör onayı |
| En düşük kütle | Aynı komut ve durdurma yöntemi | Tekrarlanabilirlik, geri sekme, kontrolör etkinliği |
| En düşük dinamik basınç | Üretim debisi talebi ve yukarı akış durumu | Strok süresi, yastıklamaya giriş hızı, son konum |
| Sıcak ve soğuk çalışma durumları | Bileşen sıcaklığı ve çevrim sayısı | Ölçüm sürüklenmesi ve arıza imzası |
| Sürekli üretim hızı | Tam makine sıralaması ve ortak hava talebi | Zamanlama dağılımı, basınç toparlanması, sıcaklık, kaçırılan sensör olayları |
Bir ölçümü iyileştirirken diğerini gizlemeyin. Daha yavaş yaklaşma aşımı azaltabilir, ancak çevrim hedefini kaçırabilir. Dar tolerans, ilk sensör kenarının gizlediği uzun yerleşmeyi ortaya çıkarabilir. Daha yüksek besleme basıncı aynı anda kullanılabilir kuvveti ve durdurma talebini artırabilir. Her değişiklikten sonra kabul setinin tamamını kaydedin.
Ekibimiz yukarıda belirtilen üretici seçim sınırlarını analiz etti. Her biri en az iki kısıtı birbirinden ayırır: yük ve moment kapasitesi, ardından durdurma kapasitesi. Faydalı yükü taşıyabilen bir kızak yine de yastıklama kontrolünü geçemeyebilir.
Kabul Şartnamesinde Neler Bulunmalıdır?
Belirtilen 2020 tarihli konumlandırma çalışmasında 20 mm artışlarla 16 adım girişi uygulanmış ve en yüksek aşım ile ortalama yerleşme süreleri ve standart sapmalar bildirilmiştir. Üretim şartnamesi de aynı disiplini gerektirir: geçme veya kalma kararı vermeden önce komut sıralamasını, toleransı, tekrar sayısını, istatistiği, yük durumlarını ve test koşullarını tanımlayın (Actuators, 2020).
Başka bir mühendisin tekrarlayabileceği bir gereklilik kullanın:
Tanımlanmış faydalı yük, yönelim, hava hazırlama, dinamik aktüatör port basıncı, valf, borulama, debi kontrol ayarları, durdurma donanımı ve kararlı sıcaklıkla belirtilen hareket komutunu verin. Konumu ve her iki hazne basıncını aynı zaman tabanında ölçün. Tanımlanmış çevrim sayısı boyunca tepe aşımını veya geri sekmeyi, tanımlanmış tolerans bandındaki yerleşme süresini, kararlı durum hatasını, tekrarlanabilirliği ve doğrulanmış sensör süresini raporlayın.
Sonucun kullanılabilirliğini belirleyen alanları ekleyin:
- silindir, taşıyıcı, kılavuz, valf, yastıklama, amortisör ve sensörün tam sipariş kodları;
- strok, başlangıç konumu, hedef konumu, yön, faydalı yük ve yük ofseti;
- komut profili, debi kontrol ayarı, regülatör ayar noktası ve dinamik port basınçları;
- tolerans bandı, gözlem penceresi, zamanlama başlangıç olayı ve sinyal doğrulama mantığı;
- sensör türü, çözünürlük, bant genişliği, örnekleme hızı, filtre ayarları ve saat eş zamanlaması;
- bileşen sıcaklığı, ortam koşulu, hava kalitesi, çalışma oranı ve ısınma durumu;
- çevrim sayısı, hariç tutulan çevrim kuralı, dağılım ve kaydedilen en kötü değer;
- darbe, geri sekme, aşım, yerleşme, son hata, basınç, gürültü ve sensör durumu kabul sınırları.
Başka uygulamalara en kolay aktarılan ölçüm çoğu zaman tek bir yerleşme süresi değildir. Ham iz paketi ile tanımlanmış hesaplama kuralının birleşimidir. Bu paket, bakım ekibinin daha sonraki yastıklama sürüklenmesini, tıkalı egzozu, basınç kaybını, kılavuz aşınmasını, sensör kaymasını veya kontrolör değişikliğini ilk değerin ne anlama geldiğini tahmin etmeden ayırt etmesini sağlar.
Pnömatik Kızak Aşımı ve Yerleşme Süresi Hakkında Sık Sorulan Sorular
Parker’ın yaklaşık %50’lik yastıklama giriş hızı uyarısı ile SMC’nin modele özgü ayrı kütle-hız eğrileri, her kızak için geçerli evrensel bir aşım veya yerleşme hedefi olmadığını gösterir. Kabul edilebilir değerler proses toleransından, durdurma yönteminden, seçilen donanımdan, kontrol mimarisinden ve onaylanmış çalışma sınırları içinde yürütülen tekrarlanabilir bir testten gelmelidir.
Bir pnömatik kızak için kabul edilebilir aşım ne kadardır?
Ürünün, takımın, sensör penceresinin, açıklığın ve sonraki proses adımının izin verdiği en büyük sapmayı kullanın. Servo eksen için belirlenmiş bir konum bandı olabilir; fiziksel uç durdurucuya ulaşan kızak için ise geri sekme sınırı gerekebilir. Genel bir milimetre değeri almak yerine hedefi, yönü, toleransı ve ölçüm yöntemini belirtin.
Pnömatik kızakta yerleşme süresi ne zaman başlar?
Başlangıç olayı tanımlanmalıdır. Bu olay kontrolör komutu, yavaşlamanın başlangıcı, sensör penceresine ilk giriş veya başka bir proses olayı olabilir. Komuttan yerleşmeye kadar geçen süre, yavaşlamadan yerleşmeye kadar geçen sürenin içermediği valf ve basınç gecikmelerini içerir. Konfigürasyonları veya üretim sürüklenmesini karşılaştırırken aynı sınırı tutarlı biçimde kullanın.
Bir uç sensörü kızağın yerleştiğini kanıtlayabilir mi?
Tek başına kanıtlayamaz. Sensör yalnızca anahtarlama koşulunun karşılandığını gösterir. Sinyal açık kalırken taşıyıcı hâlâ hareket ediyor, geri sekiyor veya esniyor olabilir. Sensör kenarını konum verileriyle karşılaştırın ve prosesin gerektirdiği doğrulama süresini tanımlayın. Kabul şartı mekanik yerleşmeyse doğrudan konum ölçümü kullanın.
Besleme basıncını artırmak aşımı azaltır mı?
Güvenilir biçimde azaltmaz. Basınç; ivmeyi, kullanılabilir kuvveti, hazne rijitliğini, akış koşullarını ve yavaşlama sırasında aktarılan enerjiyi değiştirebilir. Darbe talebini artırırken bir süreyi kısaltabilir. Her iki silindir portundaki dinamik basıncı ölçün, tüm bileşen anma değerleri içinde kalın ve akış kısıtını, yastıklama kapasitesini, yükü veya kontrolör davranışını kaynağında düzeltin.
Harici amortisör ne zaman gereklidir?
Seçilen silindirin yastıklama eğrisi aşıldığında, konumu harici bir makine durdurucusu belirlediğinde veya uygulama ayrı anma değerine sahip bir enerji sönümleyici gerektirdiğinde kullanın. Darbe hızına, toplam hareketli kütleye, devam eden tahrik kuvvetine, etkin stroka, yönelime, saatlik çevrime, sıcaklığa ve üreticinin kesin sınırlarına göre boyutlandırın.
Kaynaklar ve teknik referanslar
- Parker, OSP-P Pnömatik Milsiz Silindirler ve Lineer Kılavuzlar, yastıklama giriş hızı, hareketli kütle, yük sınırları ve harici amortisör kullanım sınırı. Erişim tarihi 2026-07-23.
- Parker, OSP-P Bakım ve İşletme Talimatları, modele özgü devreye alma ve yastıklama ayarı. Erişim tarihi 2026-07-23.
- SMC, MY1M Mekanik Bağlantılı Milsiz Silindir, hava yastıklama strokları ve modele özgü kütle-hız eğrileri. Erişim tarihi 2026-07-23.
- SMC, MY1H Mekanik Bağlantılı Milsiz Silindir, yastıklamanın amacı, etkin aralık ve amortisör seçim sınırı. Erişim tarihi 2026-07-23.
- Festo, Silindir Yastıklaması: En Yaygın Üç Yöntem, kütle, hız, yavaşlama, basınç ve direncin ayar üzerindeki etkileri. Erişim tarihi 2026-07-23.
- Kim, Lee ve Kim, Pnömatik Silindir Sisteminin Yastıklama Özellikleri Üzerine Deneysel Bir Çalışma, deneysel strok sonu şok ve titreşim bağlamı. Erişim tarihi 2026-07-23.
- Actuators, Pnömatik Lineer Peristaltik Aktüatörün Hassas Hareket Kontrolü, açık aşım ve yerleşme bandı tanımları. Erişim tarihi 2026-07-23.
- Actuators, Düşük Maliyetli Aç-Kapa Valflerle Gerçek Zamanlı Pnömatik Konumlandırma, faydalı yükün ve kontrolörün geçici rejim tepkisine deneysel etkileri. Erişim tarihi 2026-07-23.
- Actuators, Pnömatik Silindirlerde Yapışma-Kayma Özelliklerinin Deneysel ve Sistem Düzeyinde Simülasyon Çalışması, eş zamanlı konum, hız, basınç ve sürtünme ölçümü. Erişim tarihi 2026-07-23.