

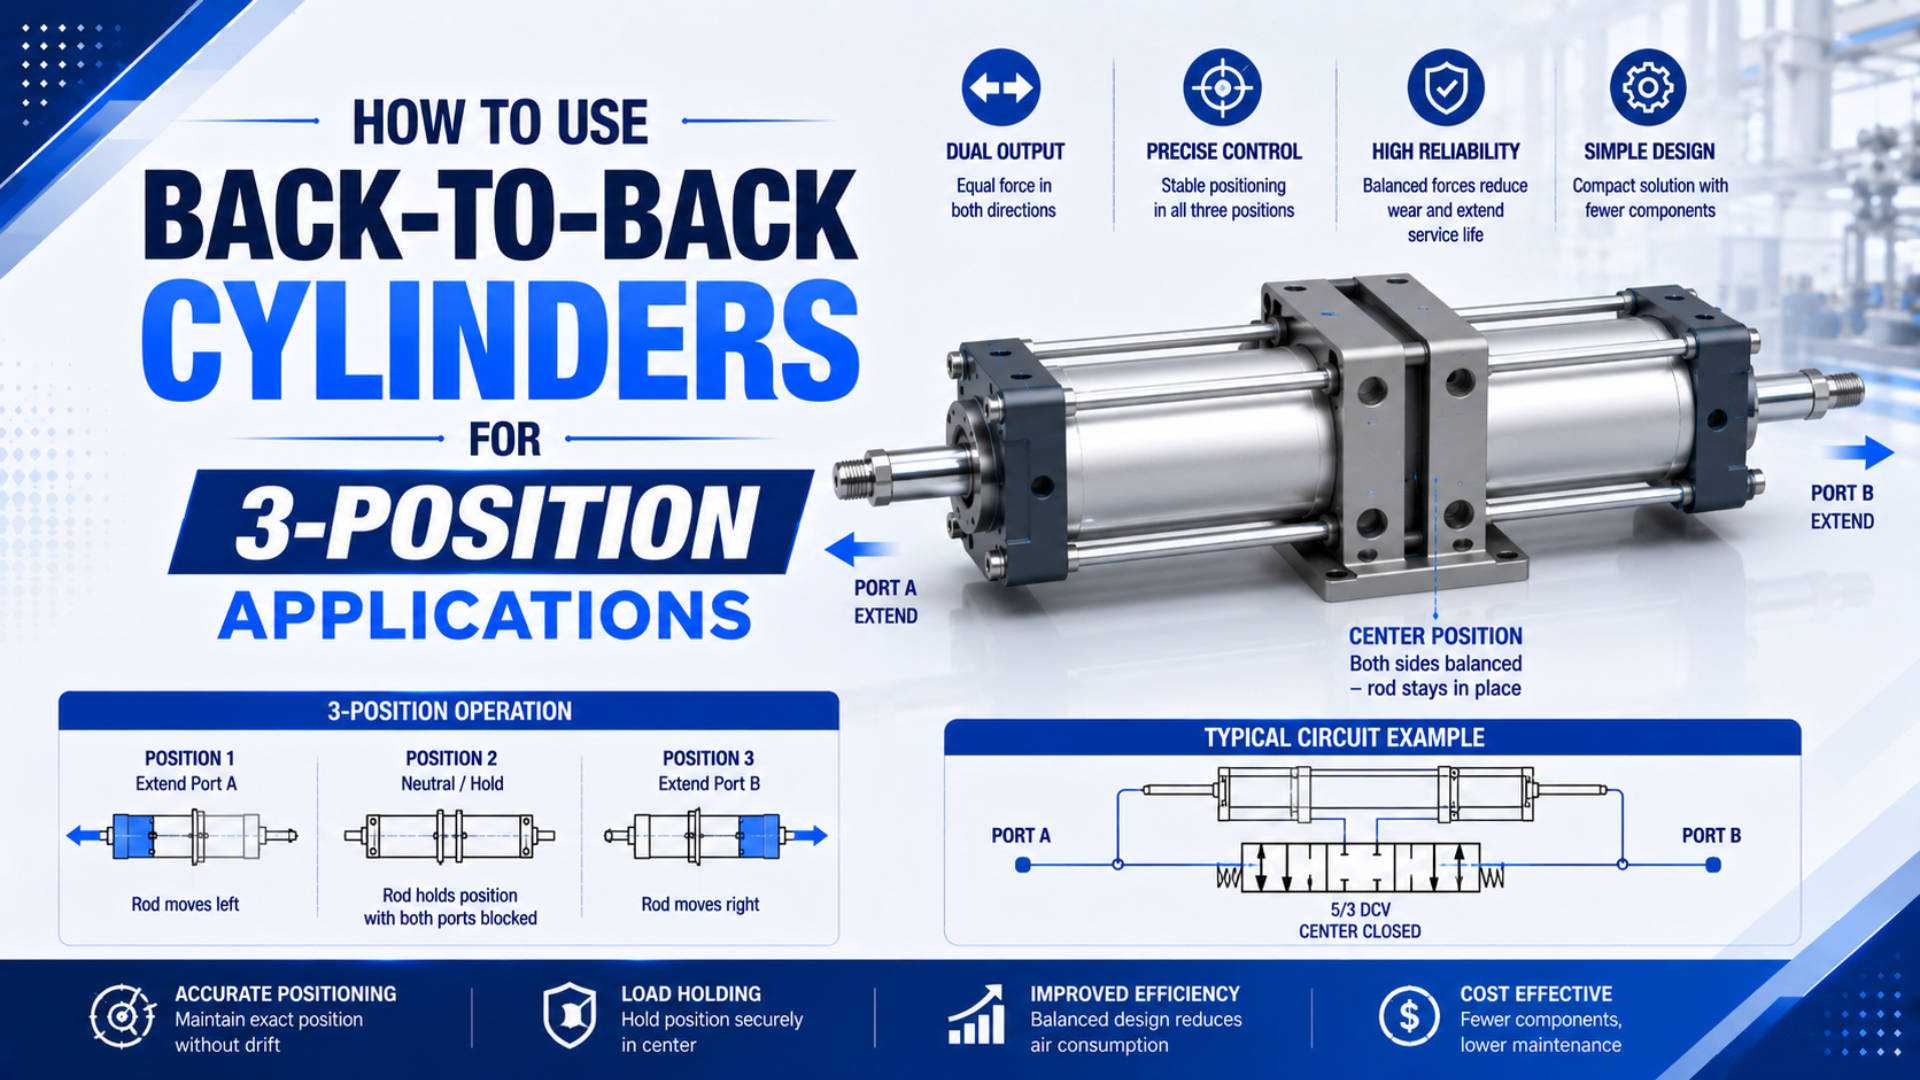
Karşılıklı bağlı silindirler, iki sabit stroku birleştirerek üç tekrarlanabilir konum oluşturur; yüzen bir orta noktada iki hava basıncını dengeleyerek değil. Stroklar eşit olduğunda dört valf komut durumu üç mekanik konuma iner: her iki kademe geri çekilmiş, kademelerden biri uzamış ve her ikisi uzamış. Güvenilir çalışma artık montaja, sıralamaya, kuvvete, debiye ve arıza yönetimine bağlıdır.
Bu rehber pratik eşit-strok düzenine odaklanır. Eşit strok, farklı strok ve entegre tasarımların daha geniş karşılaştırması için çok konumlu silindir mimarisi rehberimize bakın.
Önemli Noktalar
- Eşit stroklar, iki komut durumu aynı toplam hareketi paylaştığı için dört komut durumundan üç benzersiz konum oluşturur.
- Konumları mekanik son durdurucular belirler; hapsolmuş veya dengelenmiş hava aynı sertlikte bir durdurma sağlamaz.
- Her çift etkili silindir normalde bağımsız yön kontrolüne veya üreticinin onayladığı eşdeğer bir devreye ihtiyaç duyar.
- Kuvveti, debiyi, yastıklamayı, kılavuzlamayı, sensörleri ve arıza tepkisini yalnızca son konum için değil her geçiş için boyutlandırın.
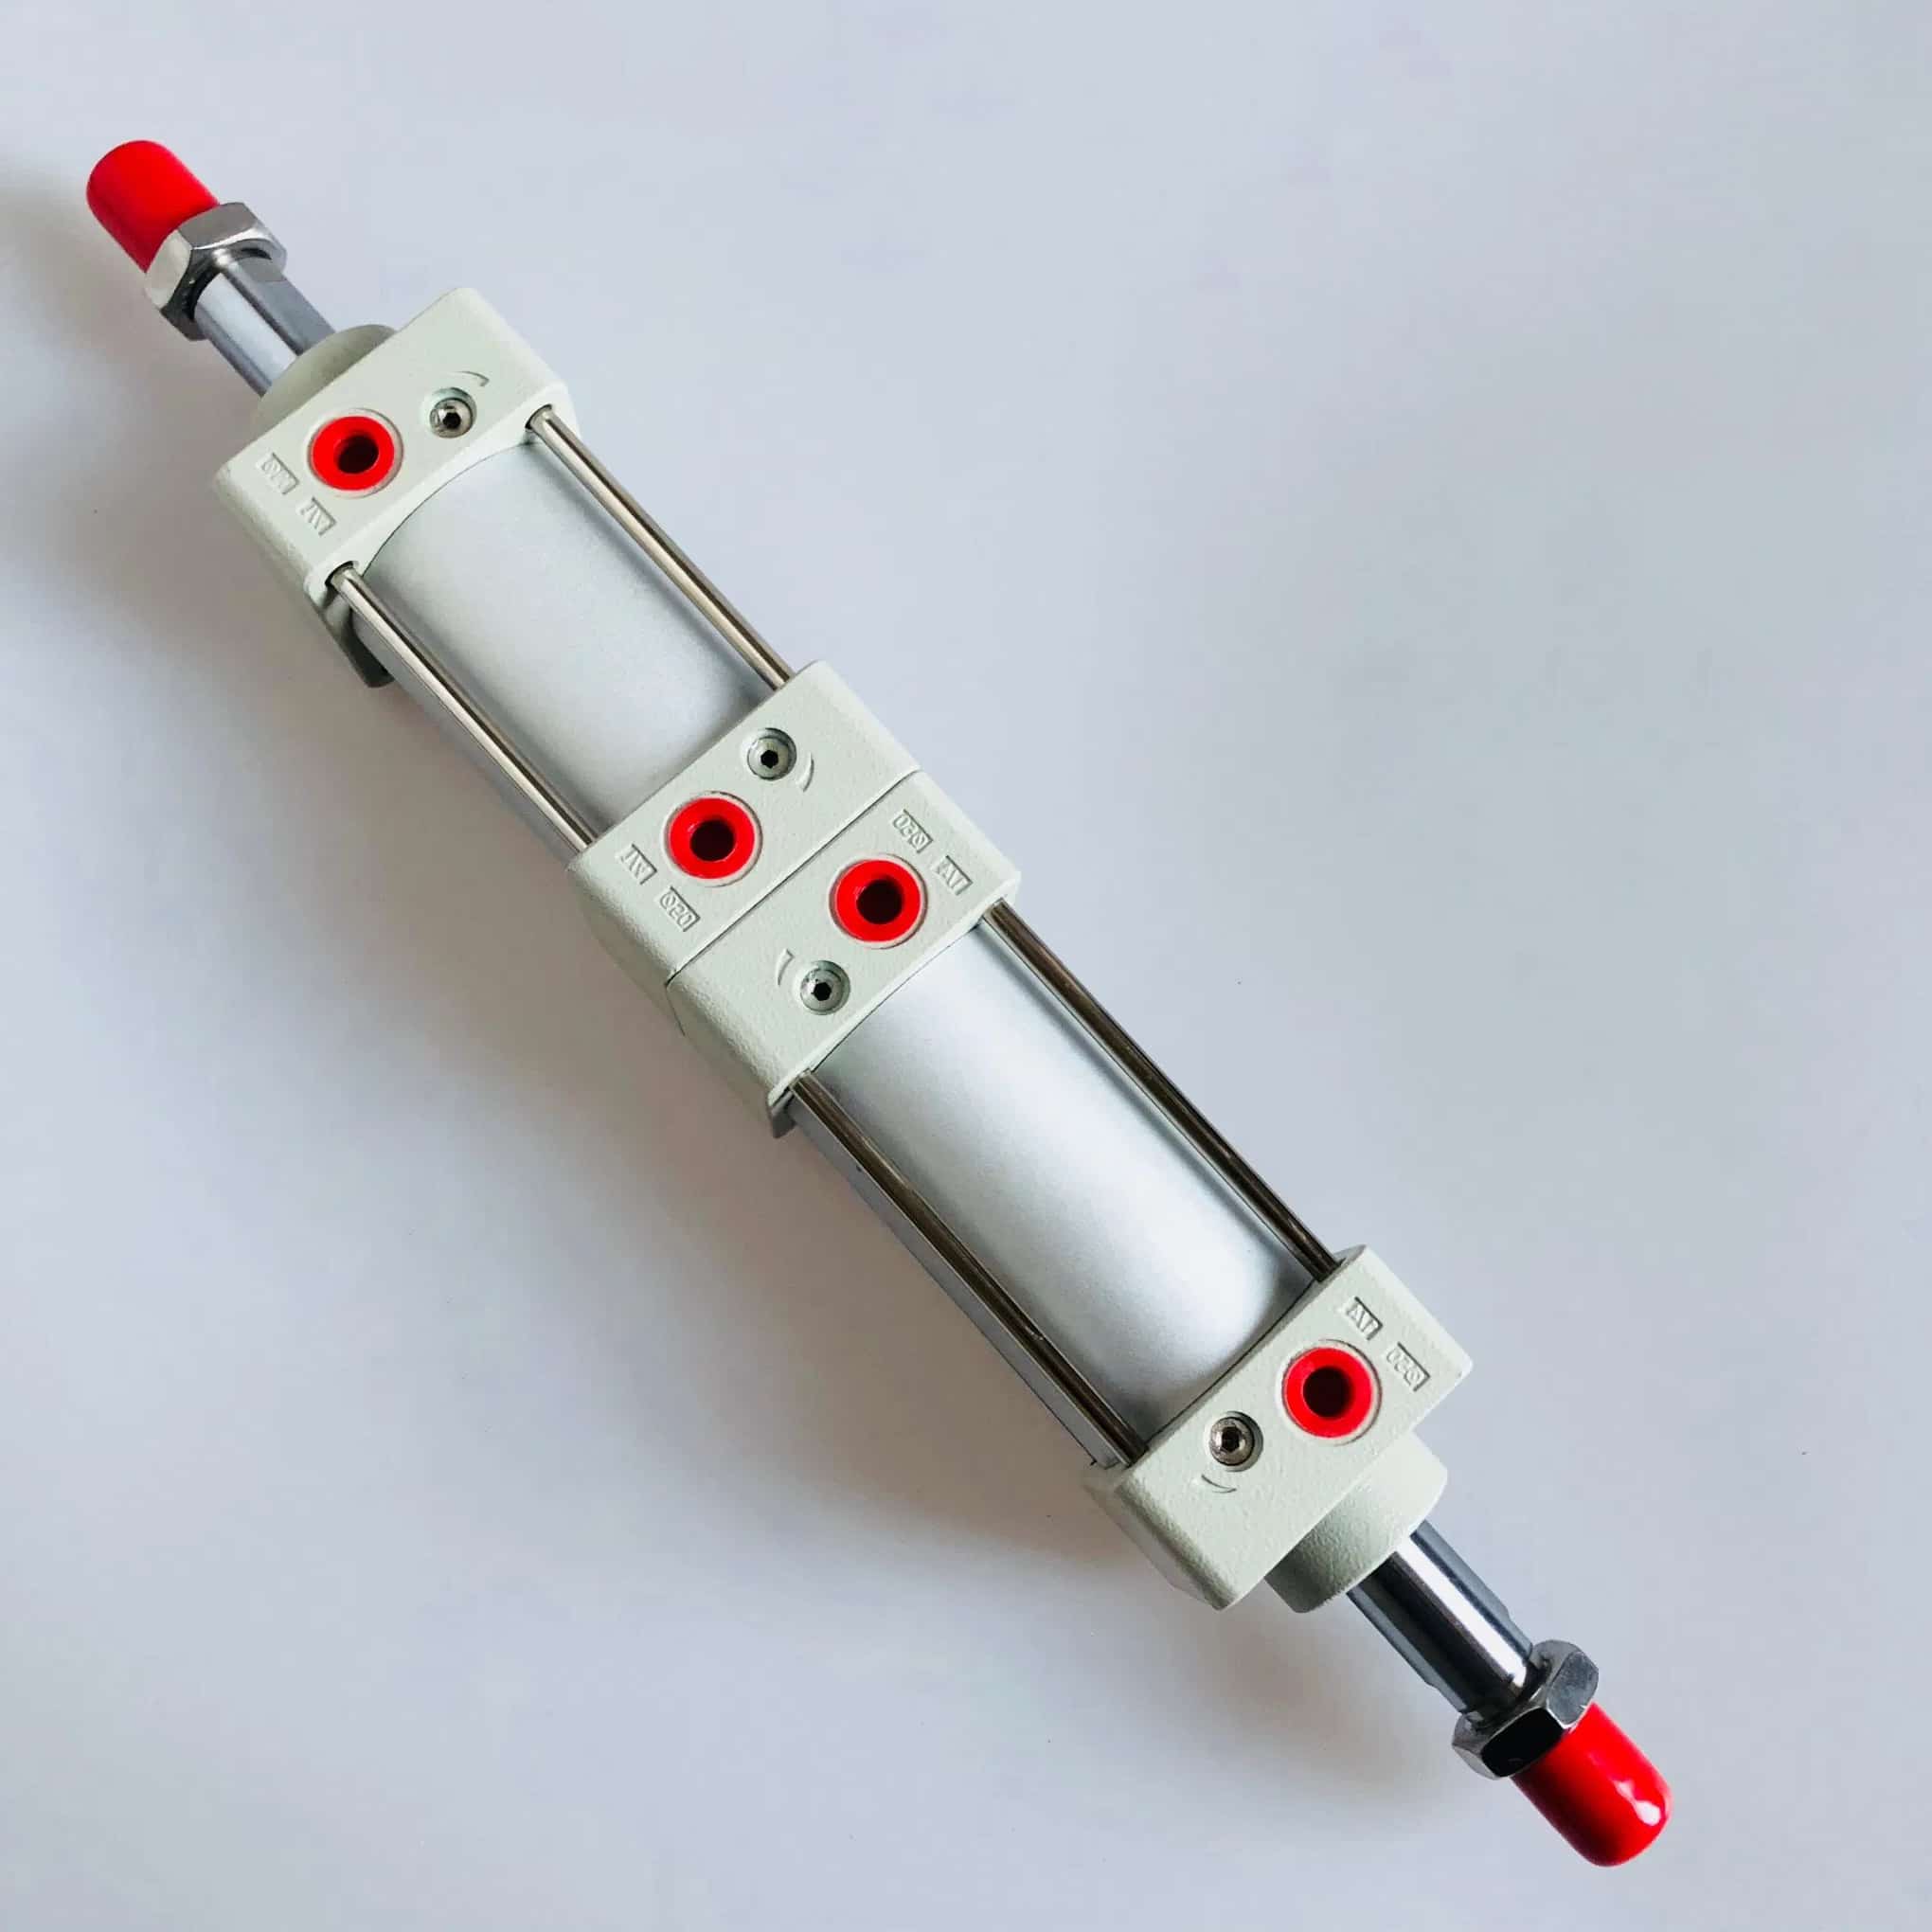
Eşit Strokta Karşılıklı Bağlı Silindirler Nasıl Üç Konum Oluşturur?
Festo, çok konumlu düzeni piston milleri zıt yönlerde ilerleyen iki ayrı silindir olarak tanımlar. Ürün kılavuzu, eşit strokların üç, farklı strokların ise dört konum sağladığını belirtir (Festo Çok Konumlu Silindirler, erişim 22 Temmuz 2026).
A silindirinin stroku , B silindirinin stroku olsun. ve , geri çekilmişken 0 ve uzamışken 1'e eşit komut durumlarıysa toplam hareket şöyledir:
Burada , ev referansından ölçülen ortaya çıkan aktüatör konumudur; ve iki mekanik stroktur; ve hangi strokun eklendiğini gösterir. Bu kinematik model, yapısal esneme veya eksik hareket olmadan silindirlerin ve yükün belirtilen son durduruculara ulaştığını varsayar.
Eşit stroklar için olur ve olası konumlar şöyledir:
| A silindiri | B silindiri | Hesaplanan hareket | Benzersiz makine konumu |
|---|---|---|---|
| Geri çekilmiş | Geri çekilmiş | 0 | Ev |
| Uzamış | Geri çekilmiş | S | Ara |
| Geri çekilmiş | Uzamış | S | Ara |
| Uzamış | Uzamış | 2S | Tam hareket |
Ortadaki iki komut birleşimi aynı nominal koordinata ulaşır. Ancak çalışma açısından her zaman birbirinin yerine kullanılamazlar. Farklı hareketli kütleler, hortum güzergâhı, yastıklar veya takım açıklığı bir geçişi diğerine göre daha uygun hâle getirebilir. Her iki orta durum komutunun güvenli olduğunu varsaymak yerine PLC'de izin verilen yolu tanımlayın.
Karşılıklı bağlı üç konumlu düzen, strokların tek bir hareket ekseni boyunca toplandığı iki silindirli tertibattır. Festo'nun güncel kılavuzu, iki strok eşit olduğunda üç, farklı olduğunda dört benzersiz konum tanımlar. Parker, eşit-strok sırasını her iki mil geri çekilmiş, bir mil uzamış ve her iki mil uzamış olarak belgeler. Bu kaynaklar birlikte mühendislik sınırını ortaya koyar: ara koordinat, eşit basınçla ilgili desteklenmemiş bir iddiadan değil, tamamlanmış tek bir mekanik stroktan gelir. Ayrıca makinenin yalnızca üç nominal koordinatı olsa da dört elektriksel komut birleşiminin kontrol mantığında görünür kalması gerektiğini açıklarlar. Strok toleransları, durdurucu uyumu, montaj esnemesi, kılavuz boşluğu, yük yönü, hız ve yaklaşma yönü ölçülen sonucu yine belirler (Festo; Parker C41, erişim 22 Temmuz 2026).
[UNIQUE INSIGHT] Ara koordinat yalnızca bir nominal konuma sahip olsa da iki farklı komut geçmişi olabilir. Teşhis sırasında “A uzamış” ve “B uzamış” durumlarını ayrı makine durumları olarak ele alın. Bu ayrım, valf, sensör veya yastık arızalarını izole etmeyi çok kolaylaştırır.
Mekanik Yerleşimde Ne Hareket Etmeli, Ne Sabit Kalmalı?
Karşılıklı bağlı tertibat, birbirine doğru iten iki sabit silindir değildir. Stroklar birleşirken en az bir silindir gövdesi veya bağlı tertibat ötelenmek üzere serbest olmalıdır. Festo, bir silindir çalıştırıldığında diğer silindirin hareket etmesi gerektiğini ve bu düzenlemede esnek tüp bağlantıları kullanılması gerektiğini açıkça belirtir.
Tasarıma, aşağıdakileri işaretleyen bir hareket krokisiyle başlayın:
- makineye sabit montaj noktası;
- her silindir gövdesi ve piston mili;
- A silindiri durum değiştirdiğinde öteleme yapan eleman;
- B silindiri durum değiştirdiğinde öteleme yapan eleman;
- yük bağlantısı, kılavuz raylar, sert durdurucular, hortumlar ve kablo halkaları;
- 0, S ve 2S hareketindeki toplam zarf.
Parker'ın çok konumlu örnekleri arka kapakları flanşlarla bağlar ve silindirlerin uzunlamasına hareket etmesini gerektirir. Rijit bir mil-mil bağlantısı doğaçlamak yerine seçilen üreticinin montaj çizimini izleyin. Montaj tepkileri, izin verilen momentler, mil ucu mafsallılığı ve mevcut aksesuarlar seriye göre değişir.
Silindir tertibatı yükü sürmelidir; makinenin hassas kılavuzu olmamalıdır. Yük yan kuvvet, moment veya ağırlık merkezinde kaçıklık oluşturduğunda normalde harici bir doğrusal kılavuz gerekir. yan yükleme rehberi, hizasızlığın yükü mil yatağına ve keçelere nasıl aktardığını açıklar.
Hortum hareketini komple zarf boyunca kontrol edin. Orta konumda gevşek görünen bir tüp, uç konumda gerilebilir veya kıvrılabilir. Bükülme yarıçapı, aşınma koruması, gerilim azaltma ve sıkışma noktalarından açıklık sağlayın. Bir valf manifoldu silindir gövdesiyle hareket ediyorsa kütlesini hareketli yük ve durma enerjisi hesabına ekleyin.
İki Silindiri Hangi Valf Düzeni Kontrol Etmeli?
Tek bir 5/3 merkez basınç valfinin üç konumu oluşturduğuna dair evrensel bir kural yoktur. Konumlar iki mekanik stroktan gelir. Yaygın bir uygulamada her çift etkili silindire bağımsız bir 5/2 yön kontrol işlevi verilir veya tam aktüatör ve gerekli arıza tepkisi için onaylanmış eşdeğer bir valf düzeni kullanılır.
Kontrol tasarımı dört ayrı soruyu yanıtlamalıdır:
- A silindirinin hangi odası besleniyor, hangisi egzoz oluyor?
- B silindirinin hangi odası besleniyor, hangisi egzoz oluyor?
- Yük altında hangi durum geçişleri doğrudan yapılabilir?
- Elektrik gücü veya basınçlı hava kaybolduğunda ne olur?
Entegre çok konumlu ürün seçerken üreticinin devresini kullanın. Örneğin SMC RZQ, modele özgü devre, regülatör, aşırı hareket ve güç kesintisi talimatlarına sahip özel bir üç konumlu silindirdir; bu devre iki rastgele karşılıklı bağlı silindir için genel kural olarak kopyalanmamalıdır (SMC RZQ Üç Konumlu Silindir, erişim 22 Temmuz 2026).
Bağımsız yön kontrolü, A silindirinin ilerleyen ve geri çekilen odalarının B silindirinin valf durumu yedek olarak kullanılmadan komuta edilebilmesidir. Parker'ın karşılıklı bağlı P1D kılavuzu eşit veya farklı stroklara izin verirken SMC'nin entegre RZQ ürünü kendi devre ve arıza dizilerini yayımlar. Hiçbir kaynak her iki silindirli tertibat için evrensel “tek 5/3 valf” kuralını desteklemez. Devre tasarımcısı bunun yerine dört silindir durumunu, izin verilen her geçişi, geçiş sırasında basınç ve egzoz yolunu ve pilot, elektrik veya hava beslemesi kaybında makinenin tepkisini haritalamalıdır. İki çift etkili silindir için iki 5/2 işlevi yaygın bir başlangıç mimarisidir; ancak tek başına valf tipi güvenli bir merkez durumu kanıtlamaz. Seçilen ürün belgeleri, ölçülen debi ve basınç ile makine risk değerlendirmesi, sıra serbest bırakılmadan önce aynı sonucu göstermelidir (Parker P1D; SMC RZQ, erişim 22 Temmuz 2026).
Pratik bir PLC durum tablosu iki çıkış bitinden fazlasını içermelidir:
| İstenen konum | A silindiri komutu | B silindiri komutu | Gerekli doğrulama |
|---|---|---|---|
| Ev | Geri çek | Geri çek | Ev sensörleri zaman aşımı içinde aktif |
| A üzerinden ara | Uzat | Geri çek | A uzamış ve B geri çekilmiş doğrulaması |
| B üzerinden ara | Geri çek | Uzat | A geri çekilmiş ve B uzamış doğrulaması |
| Tam hareket | Uzat | Uzat | Her iki uzama doğrulaması aktif |
Makinenin iki silindiri aynı anda değiştirip değiştiremeyeceğini tanımlayın. Her seferinde tek bir kademeyi hareket ettirmek çoğu zaman geçişi teşhis etmeyi kolaylaştırır ve tepe besleme talebini sınırlayabilir; ancak otomatik olarak en güvenli sıra değildir. Takım çakışması, yerçekimi, yük yönü ve seçilen valfin geçici davranışı kabul edilebilir yolu belirler.
Kapalı merkezli bir valfin hapsettiği basınç valf, rakor, tüp veya keçe kaçaklarıyla azalabilir. Ayrıca izolasyon ve bakım sırasında ele alınması gereken enerji depolar. Pnömatik merkez durumunun personel için pozitif bir güvenlik tutuşu olduğunu iddia etmeyin. ISO 4414, pnömatik sistemlerin tehlikelerini ve güvenlik gereklerini kapsar; makine risk değerlendirmesi güvenli duruşu, izolasyonu, enerjinin boşaltılmasını ve yükün tutulmasını tanımlamalıdır (ISO 4414:2010, 2021'de doğrulandı).
Her Konum ve Geçişte Kuvvet Nasıl Boyutlandırılmalı?
Her silindiri gerçek geçişinde sağlaması gereken kuvvete göre boyutlandırın. Karşılıklı bağlı konumlandırma kullanılabilir kuvveti otomatik olarak iki katına çıkarmaz; bu, piston kuvvetlerini ortak mil üzerinde toplayan tandem silindirden farklı bir işlevdir.
Geleneksel bir çift etkili silindirde tam piston alanı ve mil tarafı halka alanı şöyledir:
Burada tam piston alanı, halka alanı, çap, ise mil çapıdır. Ölçüleri tutarlı birimlerle kullanın.
Uzama yönündeki kuvvet dengesi için temel ilkelerden türeyen kullanışlı ifade şöyledir:
Bu denklemde , yükü ivmelendirmek veya sürmek için kullanılabilen kuvvettir; , gerçek kapak tarafı basıncıdır; , karşı koyan mil tarafı basıncıdır; ise keçe sürtünmesini, kılavuz sürtünmesini, yerçekimini, proses kuvvetini ve diğer karşı yükleri içerir. Geri çekilmeyi incelerken işaretleri ters çevirin ve uygun etkin alanları kullanın.
Dinamik silindir kuvveti, karşı oda basıncı ve uygulama direnci hesaba katıldıktan sonra aktüatör hareket ederken yükte kalan basınç-alan kuvvetidir. Parker'ın mühendislik yöntemi basıncın etkin piston alanıyla çarpılmasıyla başlar; bu nedenle çift etkili silindirde bir taraf için tam çap alanı, mil tarafı için daha küçük halka alanı gerekir. Karşılıklı bağlı bir makinede A ve B silindirlerini izin verilen her geçiş için ayrı hesaplayın; çünkü birimlerden biri diğer silindir gövdesini, tüpleri, manifoldu, takımı ve proses yükünü hareket ettirebilir. Yalnızca üst taraftaki regülatör ayarını değil, portların yakınında ölçülen basıncı kullanın. Ardından sonucu tam modelin anma kuvveti, yük oranı, montaj kapasitesi ve izin verilen yan yüküyle karşılaştırın. Üç konum geometrisi, ortak milli tandem aktüatördeki gibi iki kuvveti aynı şekilde toplamaz (Parker Pnömatik Uygulama Mühendisliği Verileri, erişim 22 Temmuz 2026).
En zor hareket sırasında silindir portlarının yakınındaki dinamik basıncı ölçün. Regülatör ayarı, valf ve tüp içindeki besleme kaybını veya kısıtlanmış egzozdaki karşı basıncı göstermez. En zayıf durumu da kontrol edin: bir silindir, daha küçük halka alanında çalışırken diğer silindirin, hortumlarının ve takımın kütlesini hareket ettirmek zorunda kalabilir.
Sonuç bir boyutlandırma filtresidir, güvenli kapasite kanıtı değildir. Tam modelin katalog kuvvetlerini, yük oranını, montaj sınırlarını, izin verilen yan yükü, sıcaklık aralığını ve basınç aralığını doğrulayın.
Hız, Debi ve Strok Sonu Enerjisi Nasıl Kontrol Edilmeli?
Her silindir hem hareketli kütleyi hem de dolması veya boşalması gereken hacmi değiştirir. Valfleri, tüpleri, rakorları ve susturucuları yalnızca port dişine göre değil gerekli strok süresine ve izin verilen basınç düşümüne göre seçin. Üç durdurucuya da ulaşan bir devre yine de çevrim süresi koşulunu karşılayamayabilir veya durduruculara fazla sert çarpabilir.
Yük aşırı hareket etmiyorsa kararlı pnömatik silindir hızı için meter-out debi kontrolü yaygın olarak kullanılır; ancak doğru yöntem uygulamaya ve üreticiye özgü kalır. Kontrolleri amaçlanan debi yönüne takın, devreye almaya düşük hızla başlayın ve her seferinde tek bir hareketi ayarlayın. Karşı basınç kullanılabilir itme kuvvetinden düştüğü için egzoz kısıtlamalarını kuvvet analizinde görünür tutun.
Dahili yastıklar enerji emicidir, konum ayar vidası değildir. Hareketli kütleyi ve hızı tam modelin izin verdiği kinetik enerjiyle karşılaştırın. Silindir yastığı yükü ememiyorsa harici bir durdurucu veya amortisör ekleyin. silindir yastıklama arızaları rehberi, kapak darbesi, geri sekme ve ısınma gibi belirtileri ele alır.
Hedef strok süresi için gereken debiyi tahmin etmek üzere Silindir Debi Gereksinimi Hesaplayıcısını kullanın. Sınırlandırıcı koşul durma enerjisiyse bunu ayrıca Pnömatik Silindir Yastıklama Enerjisi Hesaplayıcısıyla kontrol edin. Düşük hız ayarını yetersiz bir mekanik durdurucu veya güvensiz yük yolunun yerine kullanmayın.
Sensörler ve PLC Mantığı Üç Konumu Nasıl Doğrular?
Durum doğrulaması, komut verilen silindir birleşiminin izin verilen süre içinde beklenen algılama bölgelerine ulaştığını gösteren kanıttır. Silindir anahtarları mekanik konumu oluşturmaz. Nihai koordinatı silindirin son durdurucusu, harici durdurucu, montaj yığını, yük esnemesi ve yaklaşma yönü belirler. Durumu doğrulamak ve eksik hareketi tespit etmek için sensör kullanın.
Eşit-strok düzeninde yalnızca üç koordinat olsa da dört mantıksal silindir durumunu koruyun. Kullanışlı bir teşhis kodu şunları kaydeder:
- A geri çekilmiş ve B geri çekilmiş;
- A uzamış ve B geri çekilmiş;
- A geri çekilmiş ve B uzamış;
- A uzamış ve B uzamış;
- geçersiz veya çelişkili sensör birleşimleri.
İzin verilen her hareket için bir geçiş zaman aşımı programlayın. Beklenen sensörler zamanında değişmezse sırayı durdurun; sorun giderme için komut durumunu, doğrulanan durumu, basınç durumunu ve arıza zaman damgasını koruyun. Hangi silindirin gerçekten hareket ettiğini kaydetmeden “iki orta konum sensöründen biri”ni kabul eden bypass mantığından kaçının.
Sensör montajı da bir kabul penceresi gerektirir. Minimum ve maksimum çalışma basıncında, her iki yaklaşma yönünde, tam üretim hızında ve izin verilen besleme gerilimi aralığında anahtarlamayı doğrulayın. Makinenin son durum doğrulaması yerine sürekli konum ölçümüne ihtiyacı varsa uyumlu analog sensör, enkoder veya konum geri beslemeli aktüatör belirleyin.
Hangi Devreye Alma Testleri Sistemin Çalıştığını Kanıtlar?
Komple makineyi gerçekçi yük, basınç, hız, hortum güzergâhı ve sıcaklık altında devreye alın. Katalog strokları nominal geometriyi açıklar; monte edilmiş makinenin tekrarlanabilirliğini, yerleşme süresini veya arıza davranışını kanıtlamaz.
Yazılı bir test matrisi kullanın:
| Test | Yöntem | Kabul kanıtı |
|---|---|---|
| Üç koordinat | Sabit bir makine referansından 0, S ve 2S'yi ölçün | Gerçek değerler makine çizimi toleransı içinde |
| Ara durum yolları | S'ye yalnızca A ve yalnızca B komutlarıyla yaklaşın | Her iki sonuç ve sensör kodu ayrı kaydedilmiş |
| Tekrarlanabilirlik | İzin verilen her geçişi üretim yükü altında çevrimden geçirin | Yayılım onaylı sınır içinde kalıyor |
| Dinamik basınç | En zor hareket sırasında besleme ve egzoz tarafı basıncını kaydedin | Silindir portlarında yeterli kuvvet marjı |
| Strok süresi | Yalnızca tam hareketi değil her geçişi ölçün | Her hareket ve yerleşme gecikmesi sıra sınırını karşılıyor |
| Durma enerjisi | Darbe, geri sekme, gürültü ve yastık davranışını inceleyin | Aktüatör, yastık ve harici durdurucu değerleri içinde |
| Arıza tepkisi | Onaylı test prosedürünü kullanarak elektrik gücünü ve havayı kesin | Yük ve depolanmış enerji tanımlı güvenli duruma ulaşıyor |
| Hortum ve kablo hareketi | Komple zarfı düşük ve üretim hızında gözlemleyin | Gerilme, kıvrılma, aşınma veya sıkışma yok |
[PERSONAL EXPERIENCE] Uygulama incelemelerindeki deneyimimize göre en kullanışlı devreye alma kaydı; valf komutlarını, sensör geri bildirimini, port basınçlarını ve ölçülen koordinatı durum bazında eşleştiren bir tablodur. “Üç konum geçti” şeklindeki tek bir not, hangi geçişin sınıra yakın olduğunu gizler ve sonraki sorun gidermeyi gereksiz yere yavaşlatır.
Evrensel bir konumlandırma toleransı uydurmayın. Tekrarlanabilirlik seçilen silindire, mekanik durdurucuya, kılavuza, yüke, hıza, yastıklamaya, yapıya, sensör yöntemine ve ölçüm konumuna bağlıdır. Önce makinenin izin verilen hatasını tanımlayın, ardından komple tertibatın izin verilen her yaklaşma yönünde bunu karşılayıp karşılamadığını doğrulayın.
Karşılıklı Bağlı Üç Konumlu Sistem Ne Zaman Yanlış Seçimdir?
Proses üç ayrı, mekanik olarak tanımlanmış koordinata ihtiyaç duyuyor ve ek aktüatör uzunluğu, hareketli tesisat ile kontrol durumları kabul edilebiliyorsa bu mimariyi seçin. Uygulama rastgele programlanabilir konumlar, sürekli kontrollü bir hareket profili veya değişen yüklerin aktif düzeltilmesini gerektiriyorsa bu çözüm uygun değildir.
Şu durumlarda başka bir mimariyi değerlendirin:
- üçten fazla eşit-strok konumu veya sık değişen hedefler gerekiyorsa;
- ara koordinat strok donanımı değiştirilmeden yazılımla ayarlanacaksa;
- dikey yük, hava veya güç kaybından sonra pozitif tutma gerektiriyorsa;
- tolerans, mekanik ve termal yığının koruyabileceğinden daha sıkıysa;
- hareketli silindir gövdeleri, hortumlar veya kablolar güvenli biçimde barındırılamıyorsa;
- kuvvet, konum ve hızın aynı anda kontrol edilmesi gerekiyorsa.
Programlanabilir pnömatik konumlandırma için oransal valfli konum kontrolü rehberini inceleyin. Hareket hedefi reçeteye göre değişiyorsa servo-pnömatik veya servo-elektrikli eksen daha açık bir seçim olabilir. Üç sabit durdurucu için karşılıklı bağlı düzen yine caziptir; çünkü konum geometrisi doğrudan incelenebilir ve sürekli basınç dengelemesine dayanmaz.
Teklif istemeden önce her iki stroku, çap ve mil ölçülerini, yük yönünü, hareketli kütleyi, kılavuz düzenini, gerekli koordinatları ve toleransları, geçiş süresini, çevrim hızını, aktüatördeki kullanılabilir basıncı, valf ve tüp verilerini, montaj zarfını, ortamı, sensör mantığını, yastık veya durdurucu ayrıntılarını ve gerekli güç kaybı davranışını paylaşın. Uygulama çizimini ve durum tablosunu teknik iletişim sayfası üzerinden gönderin.
Karşılıklı Bağlı Silindir SSS
Bu yanıtlar yukarıda açıklanan eşit-strokta, mekanik olarak durdurulan düzene uygulanır. Ürüne özgü montaj, devre, kuvvet değerleri ve arıza davranışı yine genel rehberlikten önce gelir.
Eşit Stroklar Neden Yalnızca Üç Konum Oluşturur?
İki silindir dört komut birleşimi sağlar; ancak eşit stroklar yalnızca A ve yalnızca B birleşimlerinin aynı nominal hareketi oluşturmasına yol açar. Ortaya çıkan koordinatlar sıfır strok, bir strok ve iki stroktur. Geçiş yolları ve doğrulanan sensörler farklı olduğu için iki orta komut durumu PLC teşhisinde yine ayrı kalmalıdır.
Orta Konum Basınç Dengelenerek mi Oluşturulur?
Hayır. Buradaki düzende orta koordinat, bir sabit strok eklendiğinde ve diğeri geri çekilmiş kaldığında oluşur. Konumu silindir veya harici son durdurucu tanımlar. Dengelenmiş veya hapsolmuş hava uyumludur, kaçak yapabilir ve aynı sertlikte mekanik durdurucu ya da güvenlik tutucusu olarak değerlendirilmemelidir.
Karşılıklı Bağlı Bir Sistem Tek Bir 5/3 Valf Gerektirir mi?
Evrensel bir kural olarak hayır. İki çift etkili silindirde çoğunlukla iki uygun 5/2 valf gibi bağımsız kontrol edilen iki yön işlevi veya üreticinin onayladığı eşdeğer bir devre kullanılır. Valf seçimi istenen sırayı, debiyi, pilot davranışını, güç kaybı durumunu, yük yönünü ve tam aktüatör üreticisinin belgelerini izlemelidir.
Hava Kaybından Sonra Dikey Yükü Tutabilir mi?
Bunu varsaymayın. Valf kaçağı, keçe kaçağı, tüp arızası veya kasıtlı egzoz pnömatik desteği ortadan kaldırabilir. Dikey yük uygulaması, makineye uygun bir risk değerlendirmesi ile pozitif bir tutma veya yük koruma çözümü gerektirir. Güç ve hava kaybına güvenli tepki devreye alma sırasında tanımlanmalı ve doğrulanmalıdır.
Servo-Pnömatik veya Elektrikli Konumlandırma Ne Zaman Daha İyidir?
Konumların reçeteye göre değişmesi, ara konumların sabit stroklarla bağlı olmaması veya hız ve konum profillerinin sürekli geri besleme gerektirmesi durumunda kontrollü hareket ekseni kullanın. Karşılıklı bağlı silindirler, tam olarak üç ayrı konumun yeterli olduğu ve her konumun bilinen yük koşullarında tekrarlanabilir bir mekanik durdurucuyla tanımlanabildiği uygulamalarda daha güçlüdür.
Teknik Sınırlar Nereden Gelir?
Makale sabit-strok geometrisini kuvvet dengesi, valf davranışı ve makine güvenliğinden ayırır. Montaj, port bağlantısı, yastıklama, algılama, basınç aralığı ve izin verilen yükler konusunda son söz ürün belgelerindedir.
- Festo Çok Konumlu Silindirler. Eşit-strokta üç konum ilkesi, farklı-strokta dört konum ilkesi, hareketli silindir gereği ve esnek tüpler. Erişim 22 Temmuz 2026.
- Parker C41 Çok Konumlu Silindir Teknik Verileri. Karşılıklı bağlı flanş düzeni, üç konumlu çalışma durumları ve uzunlamasına hareket. Erişim 22 Temmuz 2026.
- Parker P1D Pnömatik Silindir Kataloğu. Eşit veya farklı strok kullanan karşılıklı bağlı çok konum seçenekleri. Erişim 22 Temmuz 2026.
- SMC RZQ Üç Konumlu Silindir. Modele özgü devre ve arıza tepkisi talimatlarına sahip entegre ürün örneği. Erişim 22 Temmuz 2026.
- ISO 4414:2010. Pnömatik sistemler ve bileşenleri için genel kurallar ve güvenlik gerekleri. 2021'de doğrulandı; erişim 22 Temmuz 2026.