

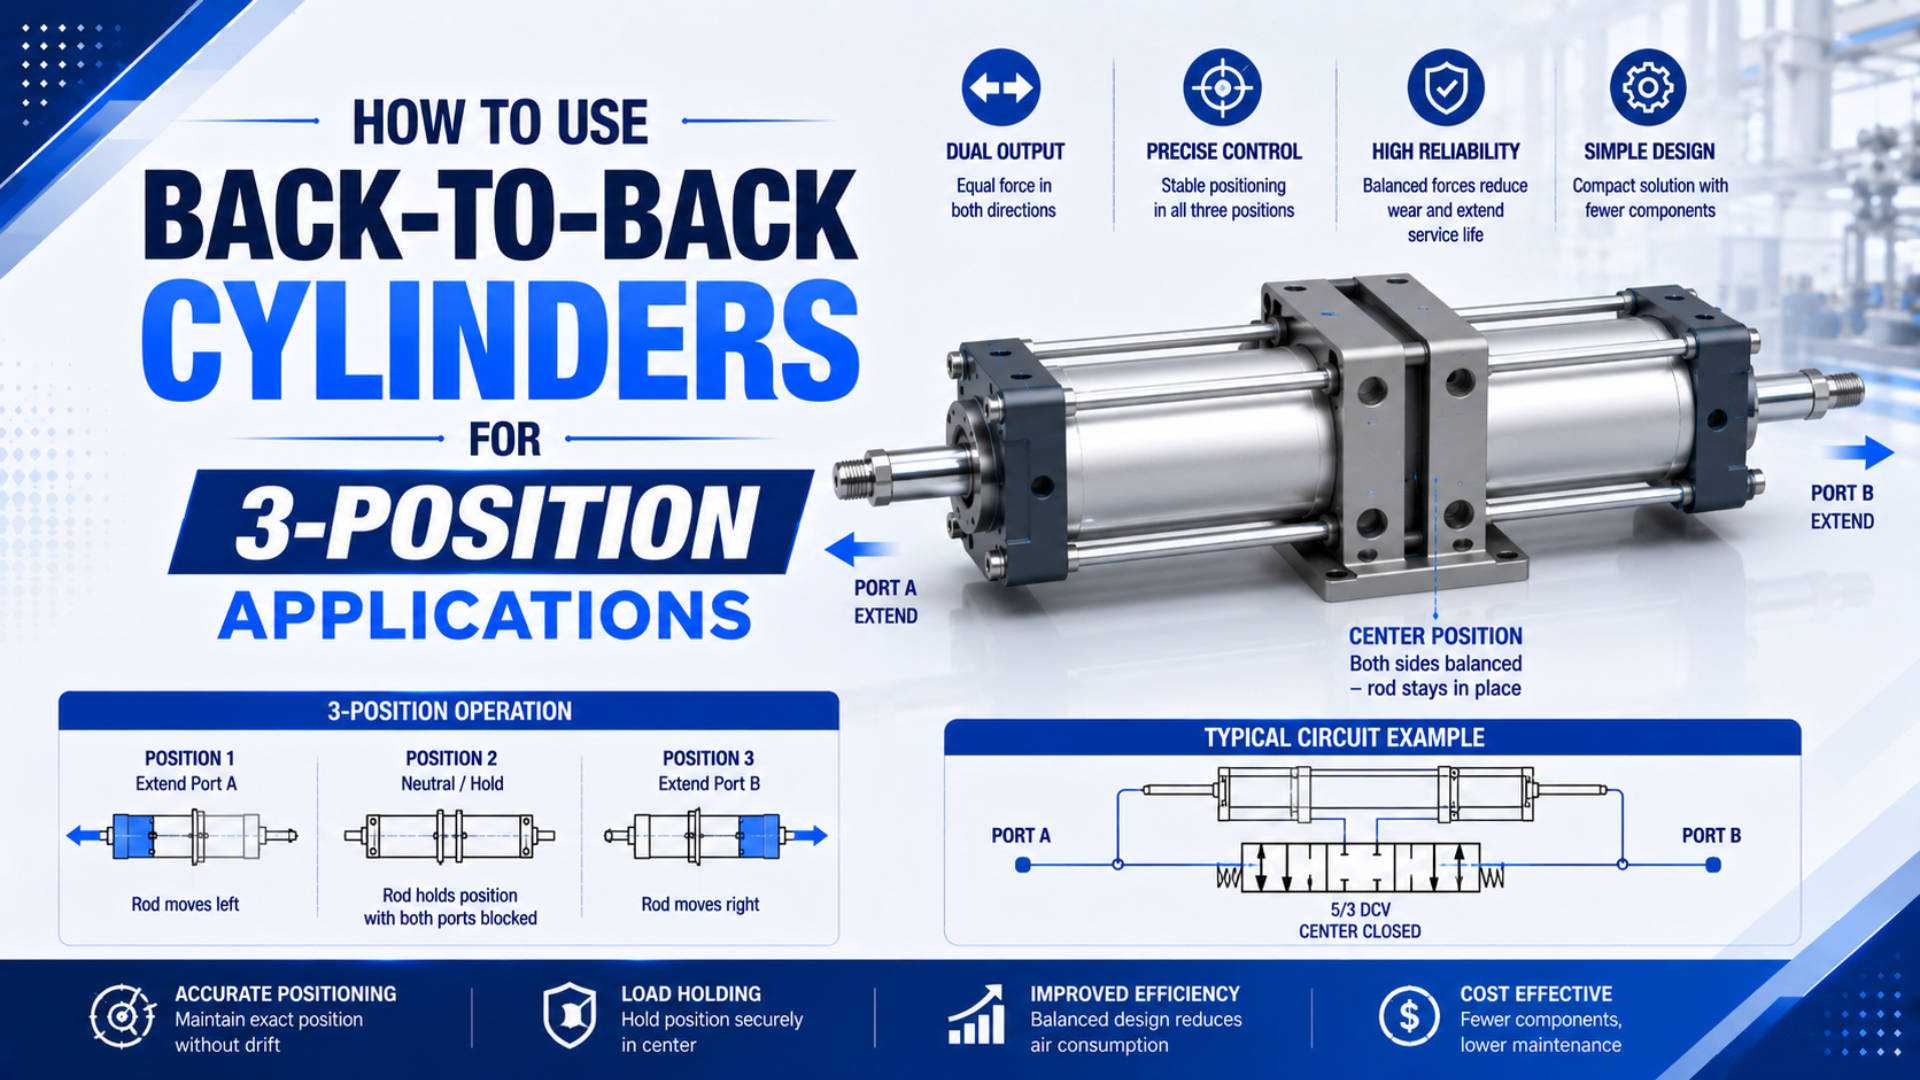
Cilindros montados costas a costas criam três posições repetíveis combinando dois cursos fixos, e não equilibrando duas pressões de ar em um ponto médio flutuante. Com cursos iguais, quatro estados de comando das válvulas se reduzem a três posições mecânicas: os dois estágios recolhidos, um deles estendido e os dois estendidos. A operação confiável depende então da montagem, da sequência, da força, da vazão e do tratamento de falhas.
Este guia se concentra na configuração prática com cursos iguais. Para uma comparação mais ampla entre projetos de cursos iguais, cursos diferentes e conjuntos integrados, consulte nosso guia de arquitetura de cilindros multiposição.
Principais conclusões
- Cursos iguais produzem três posições únicas a partir de quatro estados de comando porque dois estados compartilham o mesmo deslocamento total.
- Batentes mecânicos definem as posições; ar retido ou equilibrado não fornece um batente igualmente rígido.
- Cada cilindro de dupla ação normalmente precisa de controle direcional independente ou de um circuito equivalente aprovado pelo fabricante.
- Dimensione força, vazão, amortecimento, guiamento, sensores e resposta a falhas para cada transição, e não apenas para a posição final.
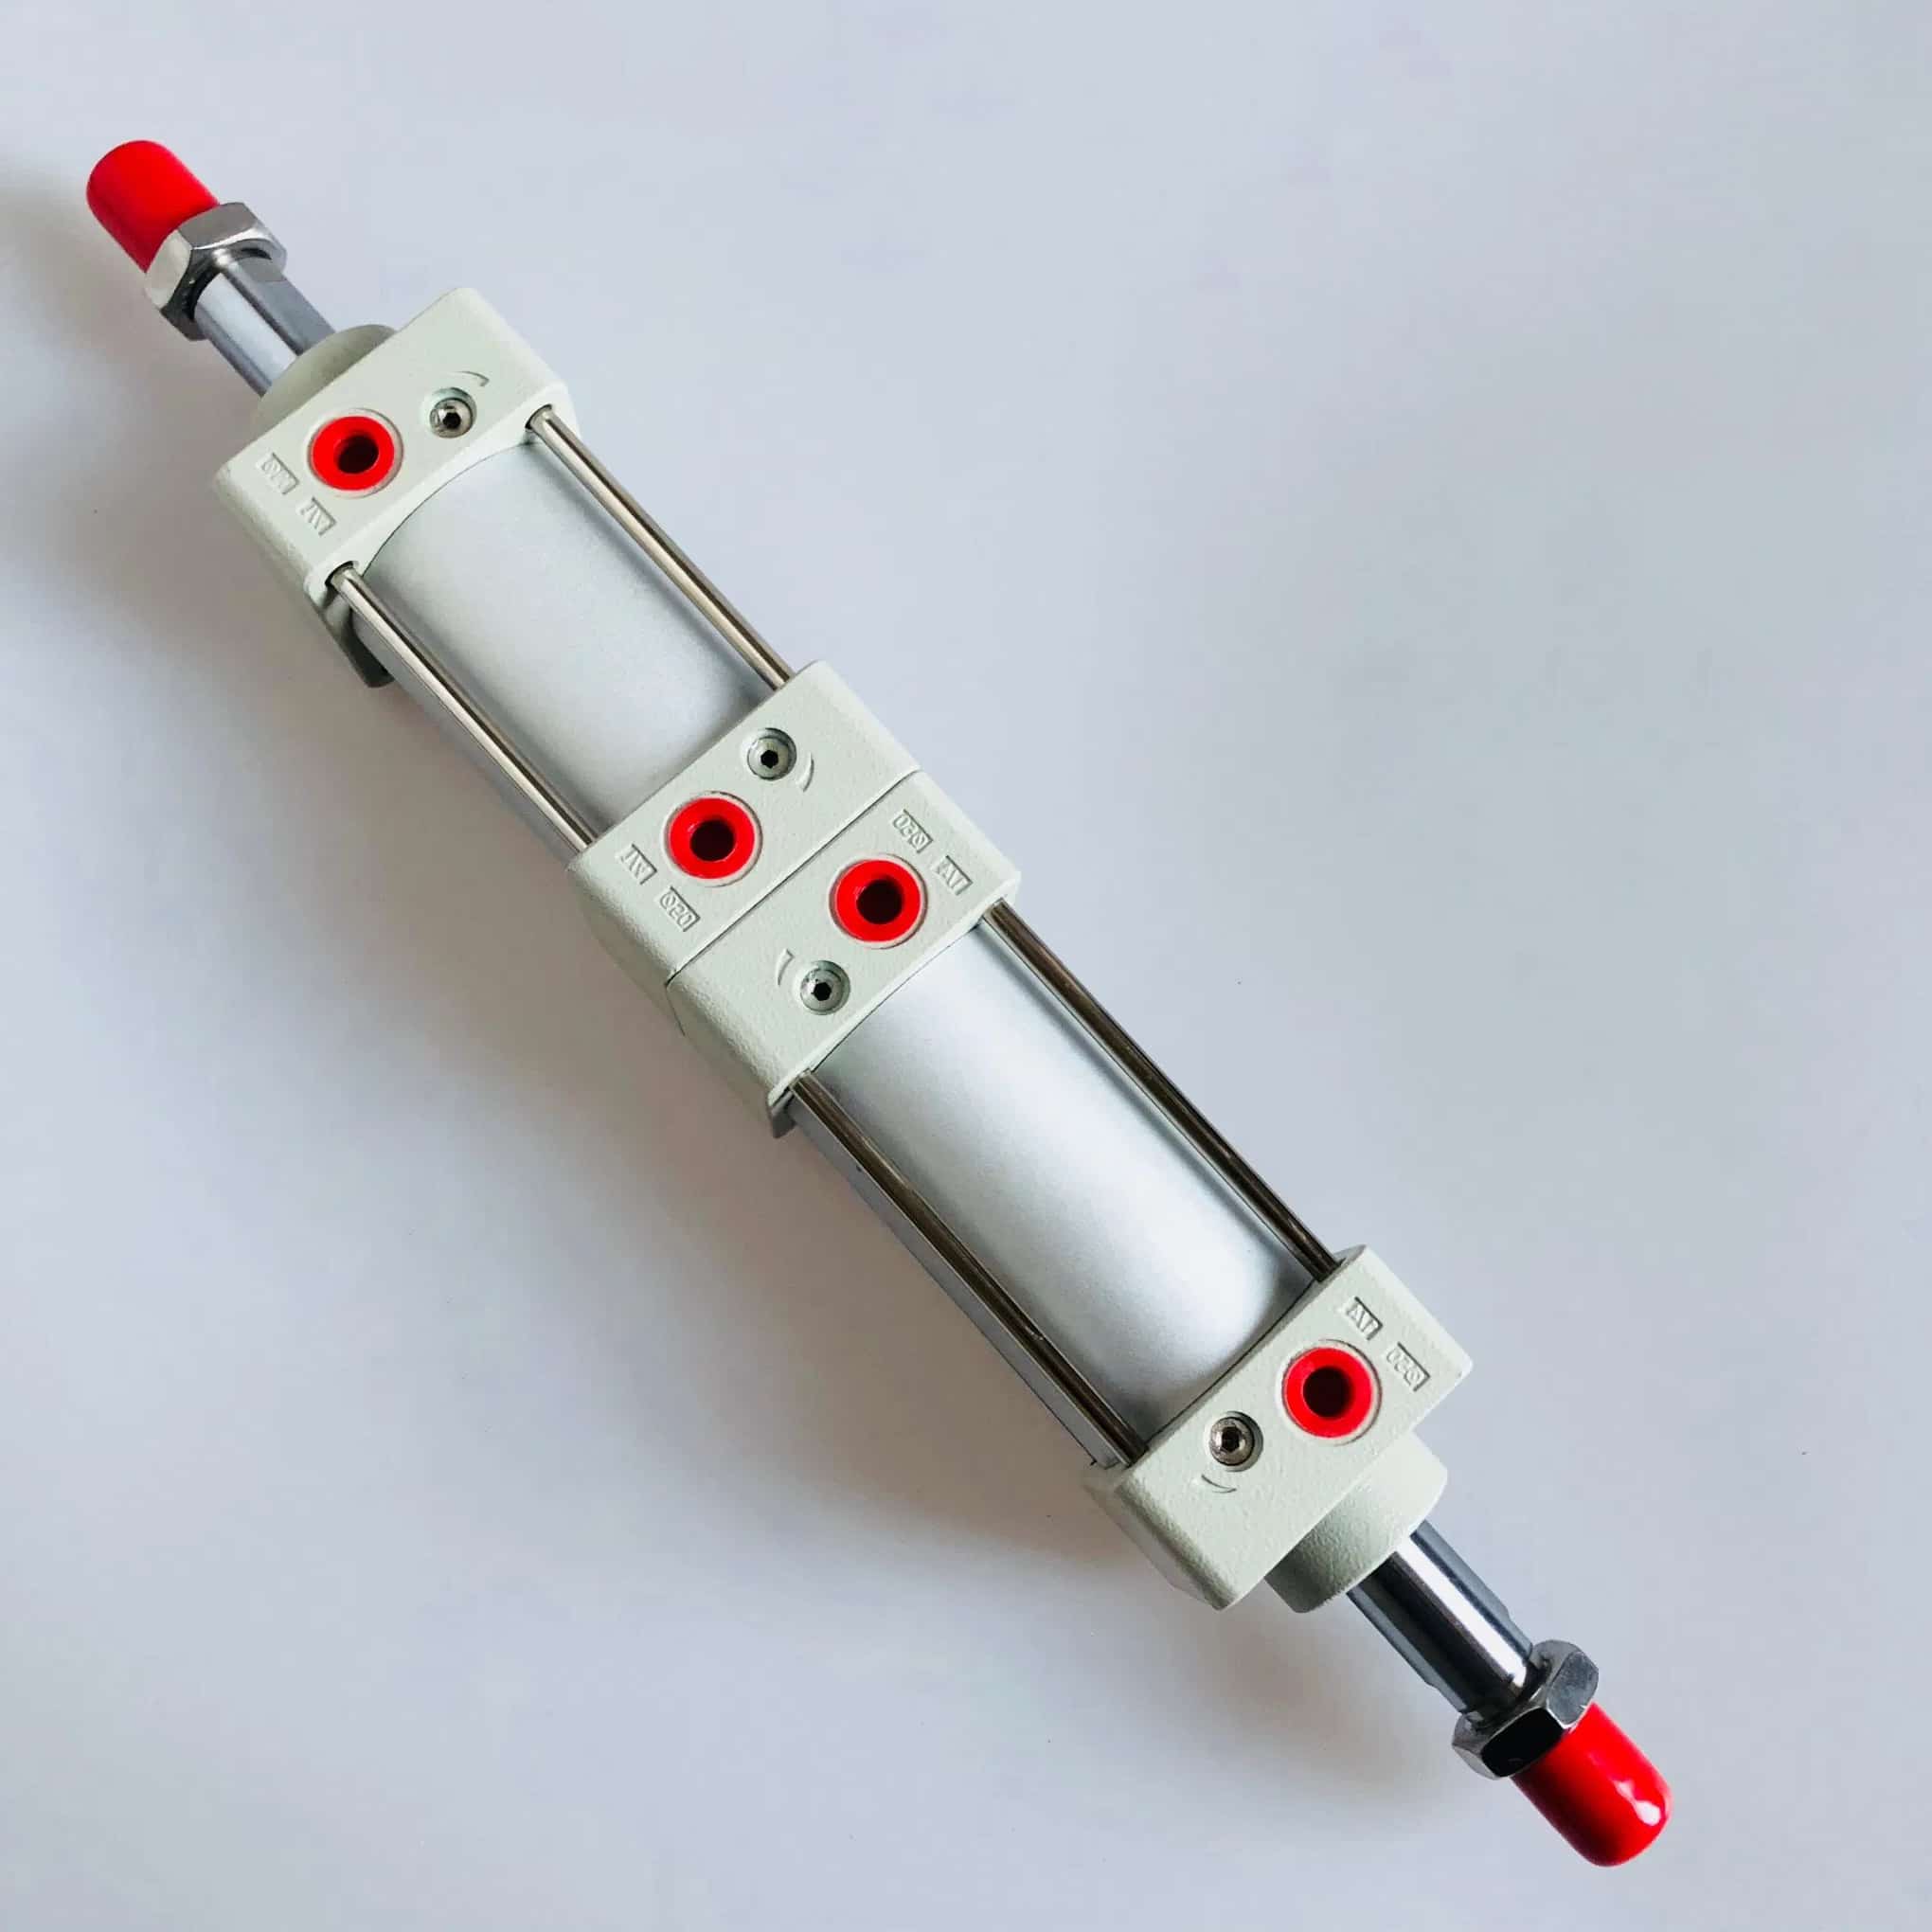
Como cilindros costas a costas com cursos iguais criam três posições?
A Festo descreve uma configuração multiposição como dois cilindros separados cujas hastes avançam em sentidos opostos. Sua orientação de produto informa que cursos iguais fornecem três posições, enquanto cursos diferentes fornecem quatro (Cilindros multiposição Festo, acessado em 22 de julho de 2026).
Considere que o cilindro A tenha curso $S_A$ e o cilindro B tenha curso $S_B$. Se $a$ e $b$ forem estados de comando que valem 0 quando recolhidos e 1 quando estendidos, o deslocamento total será:
Aqui, $x$ é a posição resultante do atuador medida a partir da referência inicial, $S_A$ e $S_B$ são os dois cursos mecânicos, e $a$ e $b$ indicam qual curso foi acrescentado. Esse modelo cinemático pressupõe que os cilindros e a carga chegam aos batentes finais especificados sem deformação estrutural nem curso incompleto.
Para cursos iguais, $S_A=S_B=S$, portanto as posições possíveis são:
| Cilindro A | Cilindro B | Deslocamento calculado | Posição única da máquina |
|---|---|---|---|
| Recolhido | Recolhido | 0 | Inicial |
| Estendido | Recolhido | S | Intermediária |
| Recolhido | Estendido | S | Intermediária |
| Estendido | Estendido | 2S | Curso total |
As duas combinações de comando intermediárias chegam à mesma coordenada nominal. No entanto, elas nem sempre são operacionalmente intercambiáveis. Massas móveis diferentes, roteamento das mangueiras, amortecedores ou folga da ferramenta podem tornar uma transição preferível. Defina o caminho permitido no PLC em vez de presumir que qualquer comando do estado intermediário é seguro.
Uma configuração de três posições costas a costas é um conjunto de dois cilindros no qual os cursos se somam ao longo de um eixo de movimento. A orientação atual da Festo identifica três posições únicas quando os dois cursos são iguais e quatro quando são diferentes. A Parker documenta a sequência de cursos iguais como as duas hastes recolhidas, uma haste estendida e as duas hastes estendidas. Em conjunto, essas fontes estabelecem o limite de engenharia: a coordenada intermediária vem de um curso mecânico concluído, e não de uma alegação sem suporte sobre pressão igual. Elas também explicam por que as quatro combinações de comando elétrico devem permanecer visíveis na lógica de controle, embora a máquina tenha apenas três coordenadas nominais. Tolerâncias de curso, conformidade dos batentes, deformação da montagem, folga da guia, direção da carga, velocidade e sentido de aproximação ainda determinam o resultado medido (Festo; Parker C41, acessado em 22 de julho de 2026).
A coordenada intermediária tem duas possíveis sequências de comando, embora tenha apenas uma localização nominal. Trate A estendido e B estendido como estados de máquina separados no diagnóstico. Essa distinção facilita muito o isolamento de falhas de válvula, sensor ou amortecimento.
O que deve se mover e o que deve permanecer fixo no layout mecânico?
Um conjunto costas a costas não é formado por dois cilindros estacionários empurrando um contra o outro. Pelo menos o corpo de um cilindro ou o conjunto conectado precisa poder se deslocar à medida que os cursos se combinam. A Festo observa explicitamente que um cilindro precisa se mover quando o outro é acionado e, por isso, essa configuração exige conexões de tubulação flexíveis.
Comece o projeto com um esboço de movimento que identifique:
- o ponto de montagem fixo da máquina;
- o corpo e a haste de cada cilindro;
- o elemento que se desloca quando o cilindro A muda de estado;
- o elemento que se desloca quando o cilindro B muda de estado;
- a conexão da carga, os trilhos de guia, os batentes rígidos, as mangueiras e os loops de cabos;
- o envelope total nos deslocamentos 0, S e 2S.
Os exemplos multiposição da Parker conectam as tampas traseiras com flanges e exigem que os cilindros se movam longitudinalmente. Siga o desenho de montagem do fabricante selecionado em vez de improvisar uma conexão rígida haste a haste. As reações de montagem, os momentos permitidos, a articulação da ponta da haste e os acessórios disponíveis variam conforme a série.
O conjunto de cilindros deve movimentar a carga; ele não deve funcionar como a guia de precisão da máquina. Normalmente é necessária uma guia linear externa quando a carga introduz força lateral, momento ou centro de gravidade deslocado. O guia sobre carga lateral explica como o desalinhamento transfere carga para o mancal da haste e as vedações.
Verifique o movimento das mangueiras em todo o envelope. Um tubo que parece solto na posição intermediária pode ficar esticado ou dobrado em uma posição final. Reserve raio de curvatura, proteção contra abrasão, alívio de tensão e distância dos pontos de esmagamento. Se um manifold de válvulas se mover com o corpo do cilindro, inclua sua massa no cálculo de carga móvel e energia de parada.
Qual arranjo de válvulas deve controlar os dois cilindros?
Não existe uma regra universal segundo a qual uma válvula 5/3 com pressão central cria as três posições. As posições vêm de dois cursos mecânicos. Uma implementação comum fornece a cada cilindro de dupla ação uma função independente de controle direcional, como duas válvulas 5/2 adequadas, ou usa um arranjo equivalente aprovado para o atuador exato e a resposta a falhas necessária.
O projeto de controle deve responder a quatro perguntas separadas:
- Qual câmara do cilindro A é alimentada e qual é exaurida?
- Qual câmara do cilindro B é alimentada e qual é exaurida?
- Quais transições de estado podem ocorrer diretamente sob carga?
- O que acontece quando a alimentação elétrica ou o ar comprimido são perdidos?
Use o circuito do fabricante ao selecionar um produto multiposição integrado. Por exemplo, o RZQ da SMC é um cilindro dedicado de três posições com circuito, regulador, avanço excessivo e orientações específicas para falha de energia; seu circuito não deve ser copiado como regra genérica para dois cilindros costas a costas arbitrários (Cilindro de três posições RZQ da SMC, acessado em 22 de julho de 2026).
Controle direcional independente significa que as câmaras de avanço e retração do cilindro A podem ser comandadas sem usar o estado da válvula do cilindro B como substituto. A orientação da Parker para o P1D costas a costas permite cursos iguais ou diferentes, enquanto o RZQ integrado da SMC publica seu próprio circuito e suas sequências de falha. Nenhuma das fontes sustenta uma regra universal de uma válvula 5/3 para todo conjunto de dois cilindros. O projetista deve mapear os quatro estados dos cilindros, cada transição permitida, o caminho de pressão e escape durante a comutação e a resposta da máquina à perda de pilotagem, energia elétrica ou alimentação de ar. Duas funções 5/2 são um ponto de partida comum para dois cilindros de dupla ação, mas o tipo de válvula sozinho não comprova um estado central seguro. A documentação do produto selecionado, a vazão e a pressão medidas e a avaliação de risco da máquina precisam concordar antes da liberação da sequência (Parker P1D; SMC RZQ, acessado em 22 de julho de 2026).
Uma tabela prática de estados do PLC deve incluir mais do que os dois bits de saída:
| Posição solicitada | Comando do cilindro A | Comando do cilindro B | Confirmação necessária |
|---|---|---|---|
| Inicial | Recolher | Recolher | sensores iniciais ativos dentro do tempo limite |
| Intermediária via A | Estender | Recolher | confirmação de A estendido e B recolhido |
| Intermediária via B | Recolher | Estender | confirmação de A recolhido e B estendido |
| Curso total | Estender | Estender | confirmação de ambos estendidos |
Defina se a máquina pode comutar os dois cilindros simultaneamente. Mover um estágio de cada vez costuma facilitar o diagnóstico da transição e pode limitar o pico de demanda de alimentação, mas isso não torna a sequência automaticamente mais segura. Interferência da ferramenta, gravidade, direção da carga e comportamento transitório da válvula selecionada determinam o caminho aceitável.
A pressão retida por uma válvula de centro fechado pode cair por vazamentos na válvula, conexão, tubo ou vedação. Ela também armazena energia que precisa ser tratada durante o isolamento e a manutenção. Não declare que um estado central pneumático é uma retenção positiva de segurança para pessoas. A ISO 4414 abrange perigos e requisitos de segurança para sistemas pneumáticos; a avaliação de risco da máquina deve definir parada segura, isolamento, dissipação e retenção da carga (ISO 4414:2010, confirmada em 2021).
Como dimensionar a força em cada posição e transição?
Dimensione cada cilindro a partir da força que ele precisa fornecer em sua transição real. O posicionamento costas a costas não duplica automaticamente a força útil; essa é uma função diferente da de um cilindro tandem que soma forças de pistão em uma haste comum.
Em um cilindro convencional de dupla ação, a área total do pistão e a área anular do lado da haste são:
Aqui, $A_{mathrm{p}}$ é a área total do pistão, $A_{mathrm{a}}$ é a área anular, $D$ é o diâmetro do êmbolo e $d$ é o diâmetro da haste. Use dimensões em unidades consistentes.
Para um balanço de forças no sentido de extensão, uma expressão útil baseada nos primeiros princípios é:
Nessa equação, $F_{mathrm{net}}$ é a força disponível para acelerar ou mover a carga, $P_{mathrm{cap}}$ é a pressão real no lado da tampa, $P_{mathrm{rod}}$ é a pressão oposta no lado da haste e $F_{mathrm{resistance}}$ inclui atrito das vedações, atrito da guia, gravidade, força do processo e outras cargas contrárias. Inverta os sinais e use as áreas efetivas adequadas ao analisar a retração.
Força dinâmica do cilindro é a força pressão-área que permanece na carga enquanto o atuador se move, depois de contabilizar a pressão da câmara oposta e a resistência da aplicação. O método de engenharia da Parker começa com pressão multiplicada pela área efetiva do pistão; por isso, um cilindro de dupla ação exige a área total do êmbolo de um lado e a área anular menor do lado da haste. Em uma máquina costas a costas, calcule os cilindros A e B separadamente para cada transição permitida, pois qualquer unidade pode mover o corpo do outro cilindro, a tubulação, o manifold, a ferramenta e a carga do processo. Use a pressão medida perto das portas, e não apenas o ajuste do regulador a montante. Depois compare o resultado com a força nominal do modelo exato, a relação de carga, a capacidade de montagem e a carga lateral permitida. Uma geometria de três posições não soma as duas forças da mesma maneira que um atuador tandem de haste comum (Dados de engenharia de aplicação pneumática da Parker, acessado em 22 de julho de 2026).
Meça a pressão dinâmica perto das portas dos cilindros durante o movimento mais exigente. O ajuste do regulador não revela a perda de alimentação na válvula e na tubulação nem a contrapressão no escape restringido. Verifique também o estado mais fraco: um cilindro pode precisar mover a massa do outro cilindro, suas mangueiras e a ferramenta enquanto trabalha com sua área anular menor.
O resultado é uma triagem de dimensionamento, e não uma prova de capacidade segura. Confirme as forças de catálogo do modelo exato, a relação de carga, os limites de montagem, a carga lateral admissível, a faixa de temperatura e a faixa de pressão.
Como controlar velocidade, vazão e energia no fim do curso?
Cada cilindro altera tanto a massa móvel quanto o volume que precisa ser preenchido ou exaurido. Selecione válvulas, tubos, conexões e silenciadores a partir do tempo de curso exigido e da queda de pressão permitida, e não apenas da rosca da porta. Um circuito que eventualmente alcança os três batentes ainda pode não cumprir o tempo de ciclo ou atingir os batentes com força excessiva.
O controle de vazão na saída é usado com frequência para obter velocidade estável em cilindros pneumáticos quando a carga não ultrapassa o atuador, mas o método correto continua sendo específico da aplicação e do fabricante. Instale os controles no sentido de vazão previsto, comece o comissionamento em baixa velocidade e ajuste um movimento de cada vez. Mantenha as restrições de escape visíveis na análise de força, pois a contrapressão subtrai empuxo disponível.
Amortecedores internos absorvem energia; não são parafusos de ajuste de posição. Compare massa móvel e velocidade com a energia cinética permitida pelo modelo exato. Acrescente um batente externo ou um amortecedor quando o amortecimento do cilindro não puder absorver a carga. O guia de falhas de amortecimento de cilindros aborda sintomas como impacto na tampa, ricochete e aquecimento.
Use a Calculadora de requisito de vazão do cilindro para estimar a vazão necessária para o tempo de curso desejado. Se a energia de parada for a condição limitante, verifique-a separadamente com a Calculadora de energia de amortecimento de cilindro pneumático. Não use uma configuração de velocidade menor como substituto para um batente mecânico subdimensionado ou um caminho de carga inseguro.
Como os sensores e a lógica do PLC confirmam as três posições?
Confirmação de estado é a evidência de que a combinação de cilindros comandada chegou às zonas de detecção esperadas dentro do tempo permitido. Os sensores do cilindro não criam a posição mecânica. O batente final do cilindro, o batente externo, a pilha de montagem, a deformação da carga e o sentido de aproximação determinam a coordenada final. Use sensores para verificar o estado e detectar movimento incompleto.
Para a configuração com cursos iguais, mantenha quatro estados lógicos dos cilindros, embora existam apenas três coordenadas. Um código de diagnóstico útil registra:
- A recolhido e B recolhido;
- A estendido e B recolhido;
- A recolhido e B estendido;
- A estendido e B estendido;
- combinações de sensores inválidas ou contraditórias.
Programe um tempo limite de transição para cada movimento permitido. Se os sensores esperados não mudarem a tempo, interrompa a sequência e preserve o estado comandado, o estado confirmado, a condição de pressão e o horário da falha para diagnóstico. Evite uma lógica de bypass que aceite um dos dois sensores do estado intermediário sem registrar qual cilindro realmente se moveu.
A montagem dos sensores também precisa de uma janela de aceitação. Confirme a comutação na pressão operacional mínima e máxima, nos dois sentidos de aproximação, na velocidade de produção completa e na faixa permitida da tensão de alimentação. Se a máquina precisar de medição contínua de posição em vez de confirmação de estado final, especifique um sensor analógico, encoder ou atuador com feedback de posição compatível.
Quais testes de comissionamento comprovam que o sistema funciona?
Faça o comissionamento da máquina completa sob carga, pressão, velocidade, roteamento de mangueiras e temperatura realistas. Os cursos de catálogo explicam a geometria nominal; não comprovam a repetibilidade, o tempo de acomodação ou o comportamento de falha da máquina montada.
Use uma matriz de testes escrita:
| Teste | Método | Evidência de aceitação |
|---|---|---|
| Três coordenadas | medir 0, S e 2S a partir de um datum fixo da máquina | valores reais dentro da tolerância do desenho da máquina |
| Caminhos dos estados intermediários | aproximar S por comandos somente A e somente B | ambos os resultados e códigos dos sensores registrados separadamente |
| Repetibilidade | ciclar cada transição permitida sob carga de produção | dispersão dentro do limite aprovado |
| Pressão dinâmica | registrar a pressão de alimentação e do lado do escape durante o movimento mais difícil | margem de força adequada nas portas dos cilindros |
| Tempo de curso | medir todas as transições, e não apenas o curso total | cada movimento e atraso de acomodação atendem ao limite da sequência |
| Energia de parada | inspecionar impacto, ricochete, ruído e comportamento do amortecimento | dentro das classificações do atuador, amortecimento e batente externo |
| Resposta a falhas | remover energia elétrica e ar usando o procedimento de teste aprovado | carga e energia armazenada chegam ao estado seguro definido |
| Movimento de mangueiras e cabos | observar o envelope completo em baixa velocidade e em velocidade de produção | sem tensão, dobra, abrasão ou condição de esmagamento |
Na nossa experiência analisando aplicações, o registro de comissionamento mais útil é uma planilha estado a estado que associe comandos das válvulas, feedback dos sensores, pressões nas portas e coordenada medida. Uma única anotação dizendo três posições aprovadas esconde qual transição está no limite e torna o diagnóstico posterior desnecessariamente lento.
Não invente uma tolerância universal de posicionamento. A repetibilidade depende do cilindro selecionado, do batente mecânico, da guia, da carga, da velocidade, do amortecimento, da estrutura, do método do sensor e do local de medição. Defina primeiro o erro permitido da máquina e depois verifique se o conjunto completo atende a esse erro em cada sentido de aproximação permitido.
Quando um sistema de três posições costas a costas é a escolha errada?
Escolha essa arquitetura quando o processo precisar de três coordenadas discretas, definidas mecanicamente, e o comprimento adicional do atuador, a tubulação móvel e os estados de controle forem aceitáveis. Ela é inadequada quando a aplicação exige posições programáveis arbitrárias, um perfil de movimento controlado continuamente ou correção ativa de cargas variáveis.
Considere outra arquitetura quando:
- forem necessárias mais de três posições com cursos iguais ou alvos que mudem frequentemente;
- a coordenada intermediária precisar ser ajustada por software, e não pela alteração do hardware de curso;
- uma carga vertical precisar de retenção positiva após a perda de ar ou energia;
- a tolerância for mais apertada do que toda a pilha mecânica e térmica consegue manter;
- corpos de cilindros, mangueiras ou cabos móveis não puderem ser acomodados com segurança;
- for necessário controlar simultaneamente força, posição e velocidade.
Para posicionamento pneumático programável, consulte o guia de controle de posição com válvula proporcional. Um eixo servopneumático ou servelétrico pode ser a escolha mais clara quando o alvo de movimento muda conforme a receita. Para três batentes fixos, o conjunto costas a costas continua atraente porque a geometria da posição pode ser inspecionada diretamente e não depende do equilíbrio contínuo de pressão.
Antes de solicitar uma cotação, forneça os dois cursos, diâmetros do êmbolo e da haste, direção da carga, massa móvel, configuração da guia, coordenadas e tolerâncias necessárias, tempo de transição, taxa de ciclo, pressão disponível no atuador, dados das válvulas e dos tubos, envelope de montagem, ambiente, lógica dos sensores, detalhes do amortecimento ou batente e comportamento exigido quando a energia for perdida. Envie o desenho da aplicação e a tabela de estados pela página de contato técnico.
Perguntas frequentes sobre cilindros costas a costas
Estas respostas se aplicam à configuração com cursos iguais e batentes mecânicos descrita acima. A montagem, os circuitos, as forças nominais e o comportamento de falha específicos do produto continuam tendo prioridade sobre orientações genéricas.
Por que cursos iguais criam apenas três posições?
Dois cilindros fornecem quatro combinações de comando, mas cursos iguais fazem as combinações somente A e somente B produzir o mesmo deslocamento nominal. As coordenadas resultantes são zero cursos, um curso e dois cursos. Os dois estados de comando intermediários ainda devem permanecer separados no diagnóstico do PLC, pois seus caminhos de transição e sensores confirmados são diferentes.
A posição intermediária é criada pelo equilíbrio de pressão?
Não. Na configuração abordada aqui, a coordenada intermediária é criada quando um curso fixo é acrescentado e o outro permanece recolhido. O cilindro ou o batente final externo define a posição. Ar equilibrado ou retido é complacente, pode vazar e não deve ser tratado como um batente mecânico ou uma retenção de segurança igualmente rígidos.
Um sistema costas a costas exige uma única válvula 5/3?
Não como regra universal. Dois cilindros de dupla ação normalmente usam duas funções direcionais controladas de forma independente, como duas válvulas 5/2 adequadas, ou um circuito equivalente aprovado pelo fabricante. A seleção da válvula deve seguir a sequência desejada, a vazão, o comportamento de pilotagem, o estado após perda de energia, a direção da carga e a documentação do fabricante do atuador exato.
Ele consegue sustentar uma carga vertical após a perda de ar?
Não presuma que sim. Vazamento da válvula, vazamento das vedações, falha do tubo ou escape intencional podem remover o suporte pneumático. Uma aplicação com carga vertical precisa de avaliação de risco e de uma solução positiva de retenção ou sustentação adequada à máquina. A resposta segura à perda de energia e de ar deve ser especificada e validada durante o comissionamento.
Quando o posicionamento servopneumático ou elétrico é melhor?
Use um eixo de movimento controlado quando as posições precisarem mudar conforme a receita, quando os locais intermediários não estiverem vinculados a cursos fixos ou quando os perfis de velocidade e posição exigirem feedback contínuo. Cilindros costas a costas são mais fortes quando exatamente três posições discretas são suficientes e cada uma pode ser definida por um batente mecânico repetível sob condições de carga conhecidas.
De onde vêm os limites técnicos?
O artigo separa a geometria de cursos fixos do balanço de forças, do comportamento das válvulas e da segurança da máquina. A documentação do produto continua sendo a autoridade final para montagem, conexão, amortecimento, detecção, faixa de pressão e cargas permitidas.
- Cilindros multiposição Festo. Princípio de três posições com cursos iguais, princípio de quatro posições com cursos diferentes, requisito de cilindro móvel e tubulação flexível. Acessado em 22 de julho de 2026.
- Dados técnicos do cilindro multiposição Parker C41. Arranjo de flanges costas a costas, estados de operação de três posições e movimento longitudinal. Acessado em 22 de julho de 2026.
- Catálogo de cilindros pneumáticos Parker P1D. Opções multiposição costas a costas com cursos iguais ou diferentes. Acessado em 22 de julho de 2026.
- Cilindro de três posições RZQ da SMC. Exemplo de produto integrado com circuito específico do modelo e instruções de resposta a falhas. Acessado em 22 de julho de 2026.
- ISO 4414:2010. Regras gerais e requisitos de segurança para sistemas e componentes pneumáticos. Confirmada em 2021; acessada em 22 de julho de 2026.