

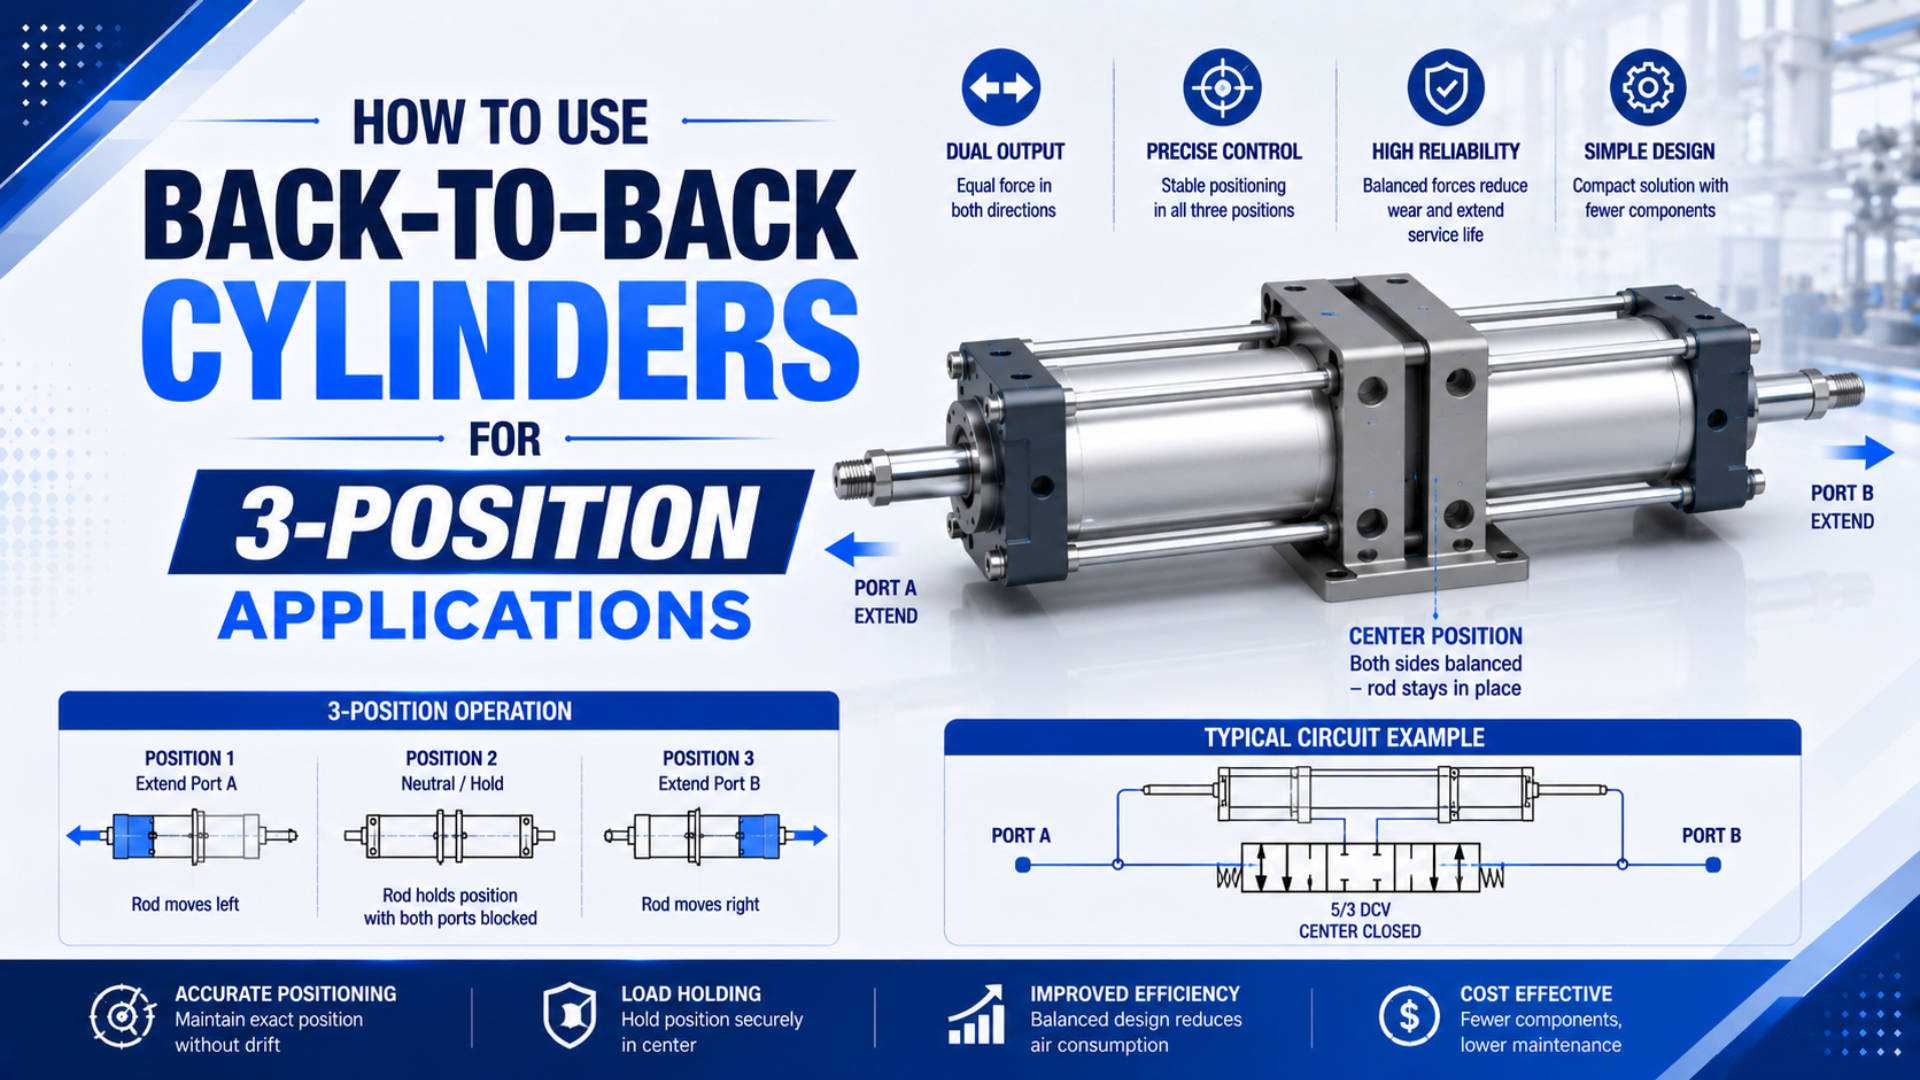
Los cilindros montados espalda con espalda crean tres posiciones repetibles al combinar dos carreras fijas, no al equilibrar dos presiones de aire en un punto medio flotante. Con carreras iguales, cuatro estados de mando de las válvulas se reducen a tres ubicaciones mecánicas: ambas etapas replegadas, una de ellas extendida y ambas extendidas. El funcionamiento fiable depende entonces del montaje, la secuenciación, la fuerza, el caudal y la gestión de fallos.
Esta guía se centra en la disposición práctica con carreras iguales. Para una comparación más amplia entre diseños de carrera igual, carrera desigual e integrados, consulte nuestra guía sobre arquitectura de cilindros mult posición.
Puntos clave
- Las carreras iguales producen tres ubicaciones únicas a partir de cuatro estados de mando porque dos estados comparten la misma carrera total.
- Los topes mecánicos definen las posiciones; el aire atrapado o equilibrado no proporciona un tope igual de rígido.
- Cada cilindro de doble efecto normalmente necesita un control direccional independiente o un circuito equivalente aprobado por el fabricante.
- Dimensione la fuerza, el caudal, la amortiguación, la guía, los sensores y la respuesta ante fallos para cada transición, no solo para la posición final.
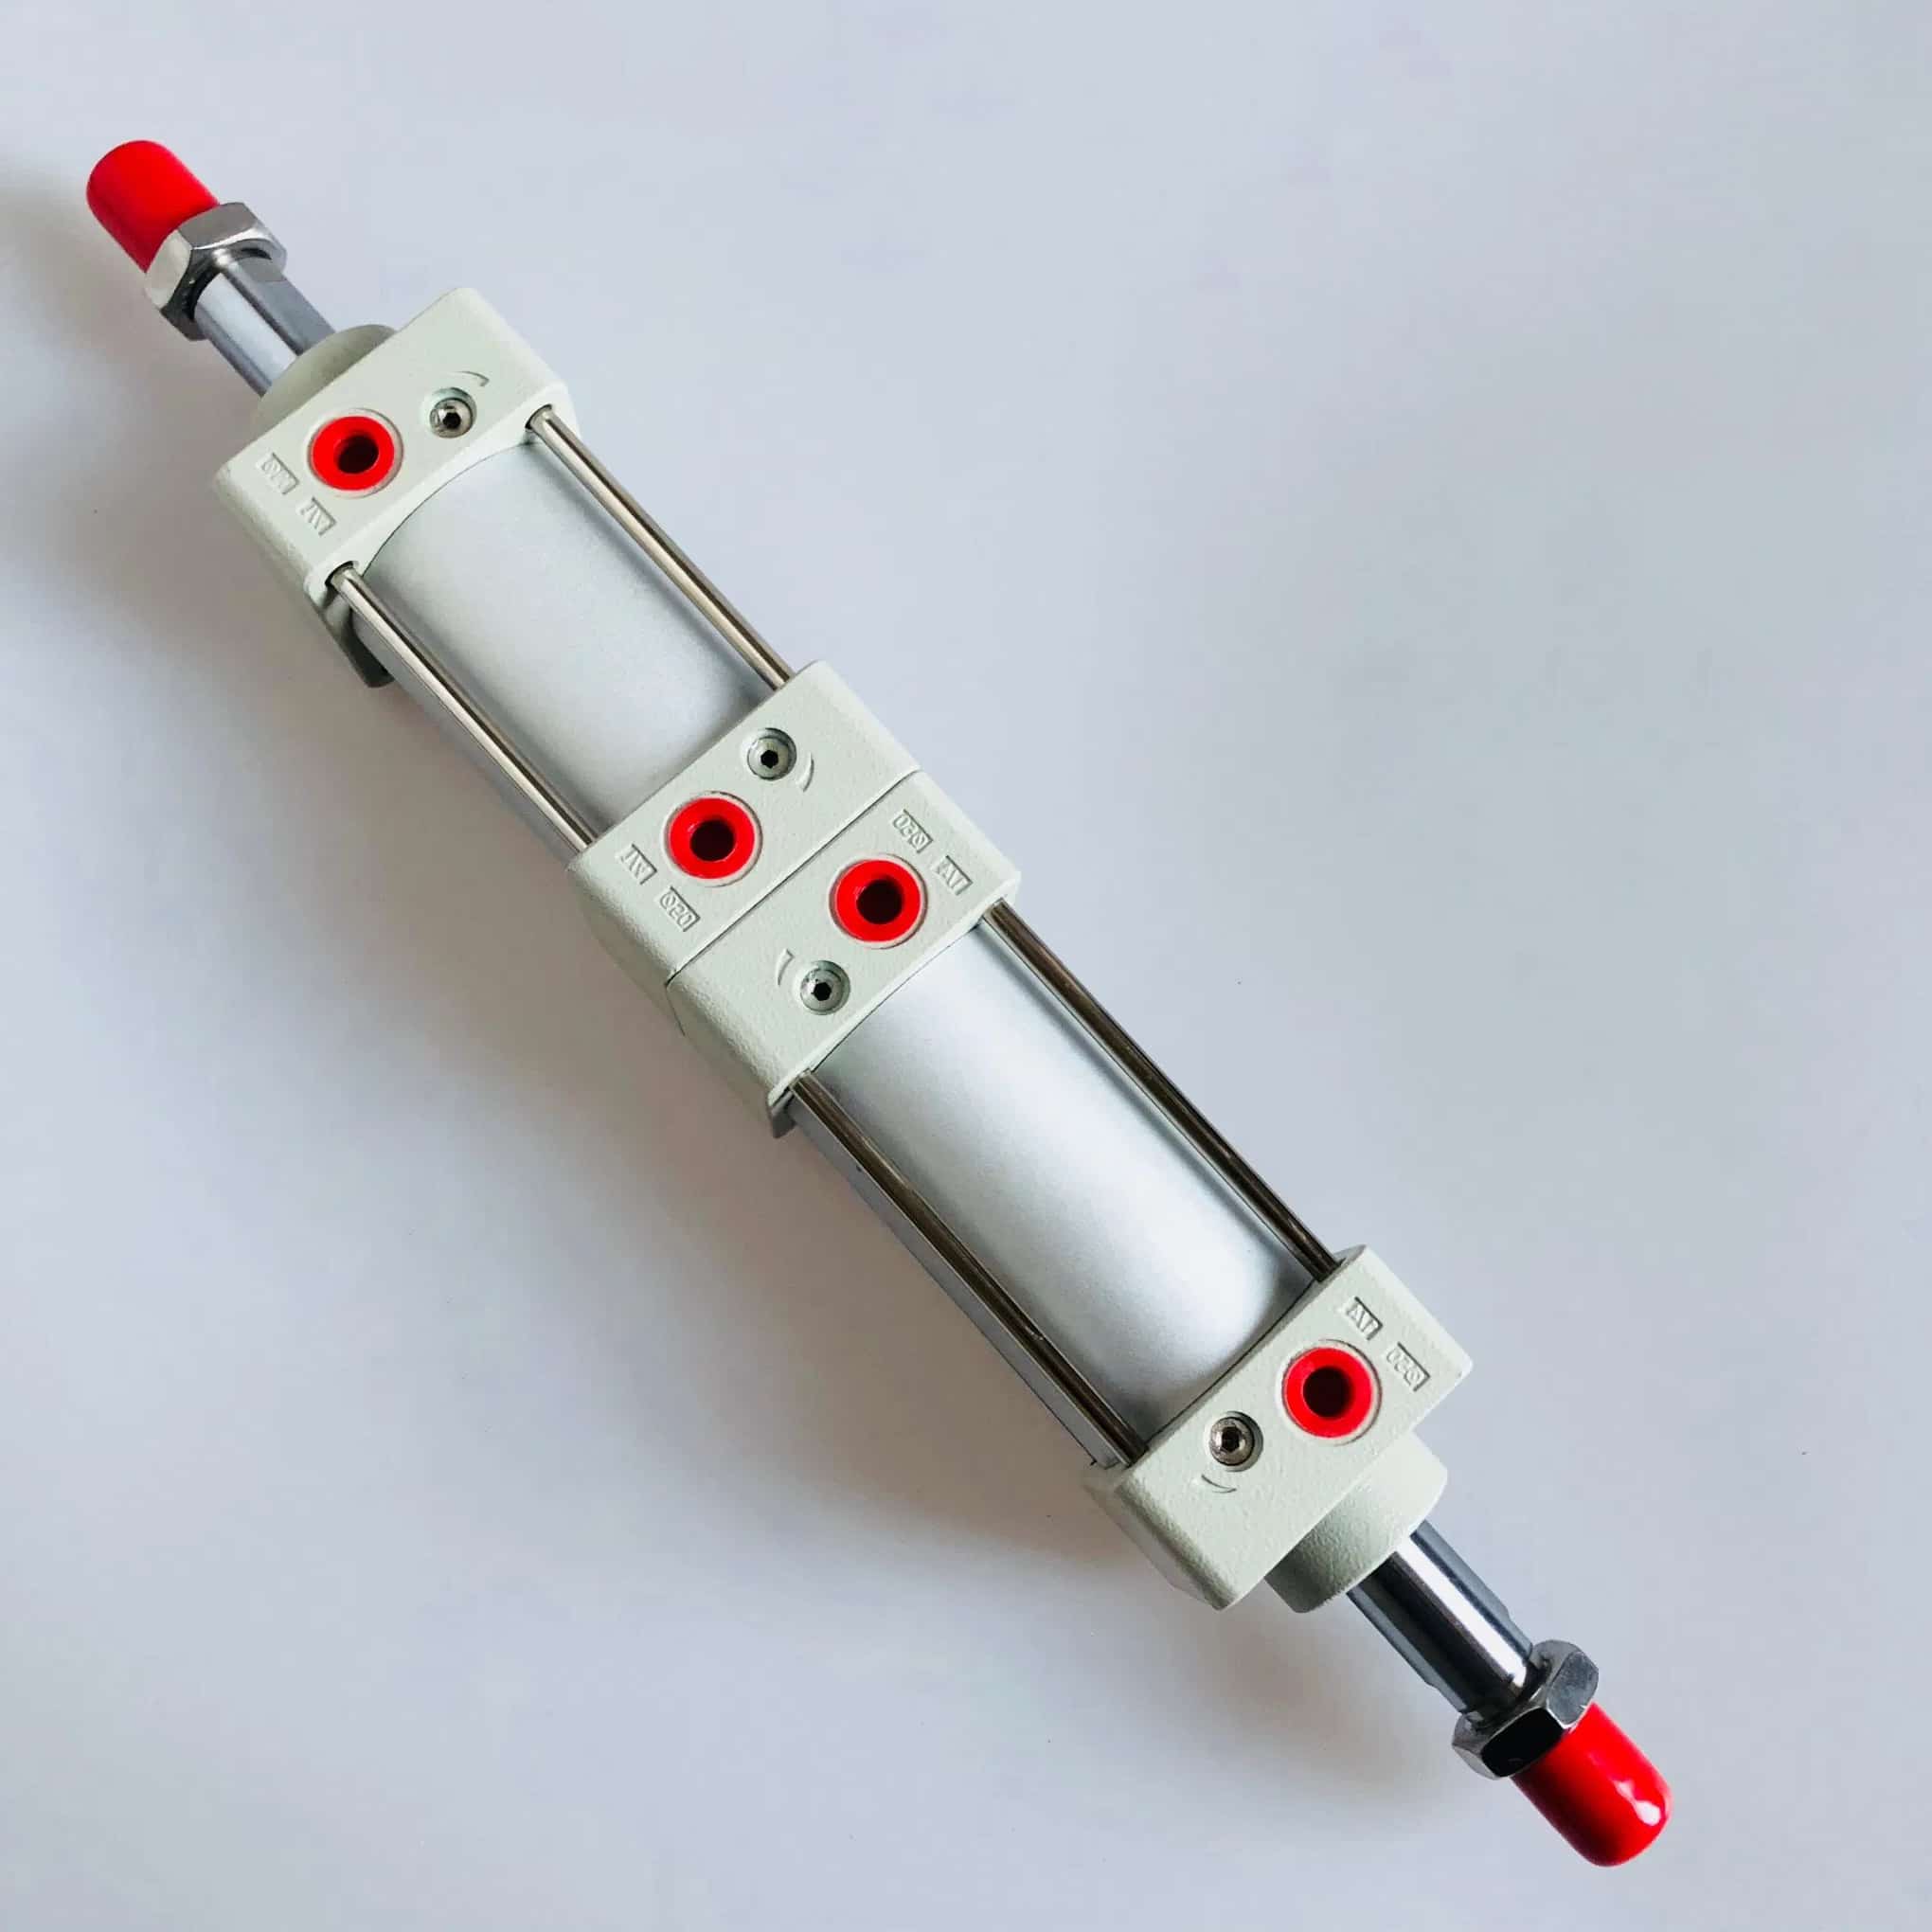
¿Cómo crean tres posiciones los cilindros espalda con espalda de igual carrera?
Festo describe una disposición multiposición como dos cilindros independientes cuyos vástagos avanzan en direcciones opuestas. Su documentación de producto indica que las carreras iguales proporcionan tres posiciones, mientras que las carreras diferentes proporcionan cuatro (Cilindros multiposición de Festo, consultado el 22 de julio de 2026).
Sea la carrera del cilindro A y la del cilindro B . Si y son estados de mando que valen 0 cuando están replegados y 1 cuando están extendidos, la carrera total es:
Aquí, es la posición resultante del actuador medida desde la referencia de inicio, y son las dos carreras mecánicas, y y indican qué carrera se ha añadido. Este modelo cinemático supone que los cilindros y la carga alcanzan sus topes finales especificados sin deformación estructural ni carrera incompleta.
Para carreras iguales, , por lo que las posiciones posibles son:
| Cilindro A | Cilindro B | Carrera calculada | Posición única de la máquina |
|---|---|---|---|
| Replegado | Replegado | 0 | Inicio |
| Extendido | Replegado | S | Intermedia |
| Replegado | Extendido | S | Intermedia |
| Extendido | Extendido | 2S | Carrera completa |
Las dos combinaciones de mando intermedias alcanzan la misma coordenada nominal. Sin embargo, no siempre son intercambiables durante el funcionamiento. Las diferentes masas móviles, el tendido de los tubos, las amortiguaciones o el espacio libre del utillaje pueden hacer preferible una transición. Defina la trayectoria permitida en el PLC en lugar de suponer que cualquiera de los dos mandos intermedios es seguro.
Una disposición de tres posiciones con cilindros espalda con espalda es un conjunto de dos cilindros cuyas carreras se suman a lo largo de un eje de movimiento. La guía actual de Festo identifica tres posiciones únicas cuando las dos carreras son iguales y cuatro cuando son diferentes. Parker documenta la secuencia con carreras iguales como ambos vástagos replegados, un vástago extendido y ambos vástagos extendidos. En conjunto, esas fuentes establecen el límite de ingeniería: la coordenada intermedia procede de una carrera mecánica completada, no de una afirmación sin respaldo sobre la igualdad de presión. También explican por qué las cuatro combinaciones de mando eléctrico deben permanecer visibles en la lógica de control aunque la máquina solo tenga tres coordenadas nominales. Las tolerancias de carrera, la elasticidad de los topes, la deformación del montaje, la holgura de la guía, la dirección de la carga, la velocidad y la dirección de aproximación siguen determinando el resultado medido (Festo; Parker C41, consultado el 22 de julio de 2026).
[IDEA CLAVE] La coordenada intermedia tiene dos historiales de mando posibles aunque solo tenga una ubicación nominal. Trate «A extendido» y «B extendido» como estados de máquina separados en el diagnóstico. Esta distinción facilita mucho el aislamiento de fallos de válvula, sensor o amortiguación.
¿Qué debe moverse y qué debe permanecer fijo en el diseño mecánico?
Un conjunto espalda con espalda no consiste en dos cilindros estacionarios que empujan uno contra otro. Al menos un cuerpo de cilindro o conjunto conectado debe poder trasladarse mientras se suman las carreras. Festo señala explícitamente que un cilindro debe moverse cuando se acciona el otro y que, por ello, esta disposición necesita conexiones de tubo flexibles.
Comience el diseño con un croquis del movimiento que identifique:
- el punto de montaje fijo de la máquina;
- cada cuerpo de cilindro y cada vástago;
- el elemento que se traslada cuando el cilindro A cambia de estado;
- el elemento que se traslada cuando el cilindro B cambia de estado;
- la conexión de la carga, las guías lineales, los topes rígidos, los tubos y los bucles de cable;
- la envolvente total con carreras 0, S y 2S.
Los ejemplos multiposición de Parker conectan las tapas traseras con bridas y requieren que los cilindros se muevan longitudinalmente. Siga el plano de montaje del fabricante seleccionado en lugar de improvisar una conexión rígida vástago con vástago. Las reacciones del montaje, los momentos permitidos, la articulación del extremo del vástago y los accesorios disponibles varían según la serie.
El conjunto de cilindros debe accionar la carga; no debe ser la guía de precisión de la máquina. Normalmente se necesita una guía lineal externa cuando la carga introduce fuerza lateral, momento o un centro de gravedad desplazado. La guía sobre cargas laterales explica cómo la desalineación transmite la carga al cojinete del vástago y a las juntas.
Compruebe el movimiento de los tubos en toda la envolvente. Un tubo que parece relajado en la posición intermedia puede quedar tenso o doblarse en una posición final. Prevea radio de curvatura, protección contra abrasión, alivio de tensión y separación de los puntos de atrapamiento. Si un bloque de válvulas se desplaza con el cuerpo de un cilindro, incluya su masa en el cálculo de la carga móvil y de la energía de frenado.
¿Qué disposición de válvulas debe controlar los dos cilindros?
No existe una regla universal según la cual una válvula 5/3 con centro a presión cree las tres posiciones. Las posiciones proceden de dos carreras mecánicas. Una implementación común proporciona a cada cilindro de doble efecto una función independiente de control 5/2, o utiliza una disposición de válvulas equivalente aprobada para el actuador concreto y la respuesta ante fallos requerida.
El diseño de control debe responder a cuatro preguntas independientes:
- ¿Qué cámara del cilindro A recibe alimentación y cuál se evacua?
- ¿Qué cámara del cilindro B recibe alimentación y cuál se evacua?
- ¿Qué transiciones de estado pueden producirse directamente bajo carga?
- ¿Qué ocurre después de perder la alimentación eléctrica o el aire comprimido?
Utilice el circuito del fabricante al seleccionar un producto multiposición integrado. Por ejemplo, el RZQ de SMC es un cilindro dedicado de tres posiciones con un circuito específico del modelo y directrices propias sobre regulador, sobrecarrera y fallo de alimentación; su circuito no debe copiarse como regla general para dos cilindros espalda con espalda arbitrarios (Cilindro de tres posiciones SMC RZQ, consultado el 22 de julio de 2026).
El control direccional independiente significa que las cámaras de avance y retroceso del cilindro A pueden recibir mandos sin utilizar el estado de la válvula del cilindro B como sustituto. La guía P1D de Parker para montaje espalda con espalda permite carreras iguales o diferentes, mientras que el RZQ integrado de SMC publica su propio circuito y sus secuencias ante fallos. Ninguna de las dos fuentes respalda una regla universal de «una válvula 5/3» para todos los conjuntos de dos cilindros. En su lugar, el diseñador del circuito debe mapear los cuatro estados de los cilindros, cada transición permitida, la trayectoria de presión y escape durante la conmutación y la respuesta de la máquina ante la pérdida del pilotaje, la electricidad o el suministro de aire. Dos funciones 5/2 son un punto de partida habitual para dos cilindros de doble efecto, pero el tipo de válvula por sí solo no demuestra que el estado central sea seguro. La documentación del producto seleccionado, el caudal y la presión medidos y la evaluación de riesgos de la máquina deben coincidir antes de liberar la secuencia (Parker P1D; SMC RZQ, consultado el 22 de julio de 2026).
Una tabla práctica de estados del PLC debe incluir más que los dos bits de salida:
| Posición solicitada | Mando del cilindro A | Mando del cilindro B | Confirmación requerida |
|---|---|---|---|
| Inicio | Replegar | Replegar | sensores de inicio activos dentro del tiempo límite |
| Intermedia mediante A | Extender | Replegar | confirmación de A extendido y B replegado |
| Intermedia mediante B | Replegar | Extender | confirmación de A replegado y B extendido |
| Carrera completa | Extender | Extender | confirmaciones de ambos extendidos activas |
Defina si la máquina puede conmutar ambos cilindros simultáneamente. Mover una etapa cada vez suele facilitar el diagnóstico de la transición y puede limitar la demanda máxima de suministro, pero no es automáticamente la secuencia más segura. La interferencia del utillaje, la gravedad, la dirección de la carga y el comportamiento transitorio de la válvula seleccionada determinan la trayectoria aceptable.
La presión atrapada por una válvula de centro cerrado puede disminuir a través de fugas en la válvula, los racores, los tubos o las juntas. También almacena energía que debe abordarse durante el aislamiento y el mantenimiento. No afirme que un estado neumático central proporciona una sujeción positiva para la seguridad del personal. La norma ISO 4414 cubre los peligros y requisitos de seguridad de los sistemas neumáticos; la evaluación de riesgos de la máquina debe definir la parada segura, el aislamiento, la disipación y la retención de la carga (ISO 4414:2010, confirmada en 2021).
¿Cómo se dimensiona la fuerza en cada posición y transición?
Dimensione cada cilindro a partir de la fuerza que debe entregar en su transición real. El posicionamiento espalda con espalda no duplica automáticamente la fuerza útil; esa es una función diferente de la de un cilindro tándem que suma las fuerzas de los pistones sobre un vástago común.
Para un cilindro de doble efecto convencional, el área completa del pistón y el área anular del lado del vástago son:
Aquí, es el área completa del pistón, es el área anular, es el diámetro del émbolo y es el diámetro del vástago. Utilice dimensiones en unidades coherentes.
Para un balance de fuerzas en la dirección de extensión, una expresión inicial basada en primeros principios es:
En esta ecuación, es la fuerza disponible para acelerar o mover la carga, es la presión real en el lado de la tapa, es la presión opuesta en el lado del vástago y incluye la fricción de las juntas, la fricción de la guía, la gravedad, la fuerza del proceso y otras cargas opuestas. Invierta los signos y utilice las áreas efectivas correspondientes al analizar la retracción.
La fuerza dinámica del cilindro es la fuerza presión-área que queda disponible en la carga mientras el actuador se mueve, después de tener en cuenta la presión de la cámara opuesta y la resistencia de la aplicación. El método de ingeniería de Parker comienza con la presión multiplicada por el área efectiva del pistón; por tanto, un cilindro de doble efecto necesita el área completa del émbolo en un lado y el área anular menor en el lado del vástago. En una máquina espalda con espalda, calcule los cilindros A y B por separado para cada transición permitida porque cualquiera de las unidades puede mover el cuerpo del otro cilindro, sus tubos, el bloque de válvulas, el utillaje y la carga del proceso. Utilice la presión medida cerca de los puertos, no solo el ajuste del regulador aguas arriba. Después compare el resultado con la fuerza nominal del modelo exacto, la relación de carga, la capacidad del montaje y la carga lateral permitida. Una geometría de tres posiciones no suma las dos fuerzas de la misma forma que un actuador tándem de vástago común (Datos de ingeniería de aplicaciones neumáticas de Parker, consultado el 22 de julio de 2026).
Mida la presión dinámica cerca de los puertos del cilindro durante el movimiento más exigente. El ajuste del regulador no muestra la pérdida de suministro a través de la válvula y los tubos ni la contrapresión en el escape restringido. Compruebe también el estado más débil: un cilindro puede tener que mover la masa del otro cilindro, sus tubos y el utillaje mientras trabaja sobre su área anular menor.
El resultado es una comprobación de dimensionamiento, no una prueba de capacidad segura. Confirme las fuerzas de catálogo del modelo exacto, la relación de carga, los límites de montaje, la carga lateral admisible, el rango de temperatura y el rango de presión.
¿Cómo se controlan la velocidad, el caudal y la energía al final de la carrera?
Cada cilindro cambia tanto la masa móvil como el volumen que debe llenarse o evacuarse. Seleccione las válvulas, los tubos, los racores y los silenciadores a partir del tiempo de carrera requerido y de la caída de presión admisible, no solo de la rosca del puerto. Un circuito que finalmente alcanza los tres topes todavía puede incumplir el tiempo de ciclo o golpear los topes con demasiada fuerza.
El control de caudal meter-out se utiliza habitualmente para obtener una velocidad estable del cilindro neumático cuando la carga no se sobreacelera, pero el método correcto sigue dependiendo de la aplicación y del fabricante. Instale los controles en la dirección de caudal prevista, comience la puesta en servicio a baja velocidad y ajuste un movimiento cada vez. Mantenga visibles las restricciones de escape en el análisis de fuerza porque la contrapresión resta empuje disponible.
Las amortiguaciones internas absorben energía; no son tornillos de ajuste de posición. Compare la masa móvil y la velocidad con la energía cinética permitida por el modelo exacto. Añada un tope externo o un amortiguador cuando la amortiguación del cilindro no pueda absorber la carga. La guía sobre fallos de amortiguación de cilindros cubre síntomas como impactos contra la tapa final, rebote y calentamiento.
Utilice la Calculadora de requisitos de caudal del cilindro para estimar el caudal necesario para el tiempo de carrera objetivo. Si la energía de parada es la condición limitante, compruébela por separado con la Calculadora de energía de amortiguación de cilindros neumáticos. No utilice un ajuste de velocidad más bajo como sustituto de un tope mecánico subdimensionado o de una trayectoria de carga insegura.
¿Cómo confirman los sensores y la lógica del PLC las tres posiciones?
La confirmación de estado es la evidencia de que la combinación de cilindros mandada ha alcanzado sus zonas de detección esperadas dentro del tiempo permitido. Los detectores del cilindro no crean la posición mecánica. El tope final del cilindro, el tope externo, el conjunto de montaje, la deformación de la carga y la dirección de aproximación determinan la coordenada final. Utilice sensores para verificar el estado y detectar movimientos incompletos.
Para la disposición de carreras iguales, conserve cuatro estados lógicos de los cilindros aunque solo existan tres coordenadas. Un código de diagnóstico útil registra:
- A replegado y B replegado;
- A extendido y B replegado;
- A replegado y B extendido;
- A extendido y B extendido;
- combinaciones de sensores no válidas o contradictorias.
Programe un tiempo límite de transición para cada movimiento permitido. Si los sensores esperados no cambian a tiempo, detenga la secuencia y conserve para el diagnóstico el estado mandado, el estado confirmado, el estado de presión y la marca temporal del fallo. Evite una lógica de bypass que acepte «uno de los dos sensores del estado intermedio» sin registrar qué cilindro se movió realmente.
El montaje de los sensores también necesita una ventana de aceptación. Confirme la conmutación con la presión mínima y máxima de funcionamiento, ambas direcciones de aproximación, la velocidad completa de producción y todo el rango de tensión de alimentación permitido. Si la máquina necesita una medición continua de la posición en lugar de una confirmación del estado final, especifique un sensor analógico, un encoder o un actuador con realimentación de posición compatible.
¿Qué pruebas de puesta en servicio demuestran que el sistema funciona?
Ponga en servicio la máquina completa con carga, presión, velocidad, tendido de tubos y temperatura realistas. Las carreras de catálogo explican la geometría nominal; no demuestran la repetibilidad, el tiempo de estabilización ni el comportamiento ante fallos de la máquina montada.
Utilice una matriz de pruebas escrita:
| Prueba | Método | Evidencia de aceptación |
|---|---|---|
| Tres coordenadas | medir 0, S y 2S desde un datum fijo de la máquina | valores reales dentro de la tolerancia del plano de la máquina |
| Trayectorias del estado intermedio | aproximarse a S mediante mandos solo A y solo B | ambos resultados y códigos de sensor registrados por separado |
| Repetibilidad | ejecutar cada transición permitida con carga de producción | la dispersión permanece dentro del límite aprobado |
| Presión dinámica | registrar la presión de suministro y de escape durante el movimiento más exigente | margen de fuerza suficiente en los puertos del cilindro |
| Tiempo de carrera | medir cada transición, no solo la carrera completa | cada movimiento y retraso de estabilización cumplen el límite de la secuencia |
| Energía del tope | inspeccionar impacto, rebote, ruido y comportamiento de la amortiguación | dentro de los valores nominales del actuador, la amortiguación y el tope externo |
| Respuesta ante fallos | retirar la alimentación eléctrica y el aire mediante el procedimiento de prueba aprobado | la carga y la energía almacenada alcanzan el estado seguro definido |
| Movimiento de tubos y cables | observar toda la envolvente a baja velocidad y a velocidad de producción | sin tensión, doblez, abrasión ni atrapamiento |
[EXPERIENCIA PRÁCTICA] En nuestra experiencia revisando aplicaciones, el registro de puesta en servicio más útil es una hoja estado por estado que relaciona los mandos de las válvulas, la realimentación de los sensores, las presiones de los puertos y la coordenada medida. Una sola nota que diga «tres posiciones superadas» oculta qué transición es marginal y hace innecesariamente lento el diagnóstico posterior.
No invente una tolerancia de posicionamiento universal. La repetibilidad depende del cilindro seleccionado, el tope mecánico, la guía, la carga, la velocidad, la amortiguación, la estructura, el método de detección y el punto de medición. Defina primero el error permitido de la máquina y después verifique si el conjunto completo lo cumple desde cada dirección de aproximación permitida.
¿Cuándo es una mala elección un sistema espalda con espalda de tres posiciones?
Elija esta arquitectura cuando el proceso necesite tres coordenadas discretas definidas mecánicamente y sean aceptables la longitud adicional del actuador, las tuberías móviles y los estados de control adicionales. Es una mala opción cuando la aplicación exige posiciones programables arbitrarias, un perfil de movimiento controlado de forma continua o una corrección activa de cargas cambiantes.
Considere otra arquitectura cuando:
- se necesiten más de tres posiciones con carreras iguales o destinos que cambien con frecuencia;
- la coordenada intermedia deba ajustarse por software en lugar de cambiando el hardware de carrera;
- una carga vertical necesite retención positiva después de perder el aire o la alimentación;
- la tolerancia sea más exigente de lo que puede mantener todo el conjunto mecánico y térmico;
- no puedan acomodarse de forma segura los cuerpos de cilindro, los tubos o los cables móviles;
- se necesite controlar simultáneamente la fuerza, la posición y la velocidad.
Para el posicionamiento neumático programable, consulte la guía de control de posición de cilindros con válvulas proporcionales. Un eje servoneumático o servoelectrico puede ser la opción más clara cuando el objetivo de movimiento cambia según la receta. Para tres topes fijos, la disposición espalda con espalda sigue siendo atractiva porque la geometría de posición puede inspeccionarse directamente y no depende de equilibrar continuamente la presión.
Antes de solicitar una cotización, proporcione las dos carreras, los tamaños de émbolo y vástago, la dirección de la carga, la masa móvil, la disposición de la guía, las coordenadas y tolerancias requeridas, el tiempo de transición, la frecuencia de ciclos, la presión disponible en el actuador, los datos de la válvula y los tubos, la envolvente de montaje, el entorno, la lógica de los sensores, los detalles de la amortiguación o los topes y el comportamiento requerido ante la pérdida de alimentación. Envíe el plano de aplicación y la tabla de estados a través de la página de contacto técnico.
Preguntas frecuentes sobre cilindros espalda con espalda
Estas respuestas se aplican a la disposición de carreras iguales con topes mecánicos descrita arriba. El montaje específico del producto, los circuitos, los valores nominales de fuerza y el comportamiento ante fallos del producto siempre tienen prioridad sobre la guía general.
¿Por qué las carreras iguales crean solo tres posiciones?
Dos cilindros proporcionan cuatro combinaciones de mando, pero las carreras iguales hacen que las combinaciones solo A y solo B produzcan la misma carrera nominal. Las coordenadas resultantes son cero carreras, una carrera y dos carreras. Los dos estados de mando intermedios deben seguir separados en el diagnóstico del PLC porque sus trayectorias de transición y sus sensores confirmados son diferentes.
¿La posición intermedia se crea equilibrando la presión?
No. En la disposición descrita aquí, la coordenada intermedia se crea cuando se añade una carrera fija y la otra permanece replegada. El cilindro o el tope final externo define la posición. El aire equilibrado o atrapado es flexible, puede tener fugas y no debe tratarse como un tope mecánico igual de rígido ni como una retención de seguridad.
¿Un sistema espalda con espalda necesita una válvula 5/3?
No como regla universal. Dos cilindros de doble efecto suelen utilizar dos funciones direccionales controladas de forma independiente, como dos válvulas 5/2 adecuadas, o un circuito equivalente aprobado por el fabricante. La selección de la válvula debe seguir la secuencia deseada, el caudal, el comportamiento del pilotaje, el estado ante la pérdida de alimentación, la dirección de la carga y la documentación del fabricante del actuador exacto.
¿Puede mantener una carga vertical después de perder el aire?
No lo dé por supuesto. Las fugas de la válvula o de las juntas, la rotura de un tubo o un escape intencionado pueden eliminar el soporte neumático. Una aplicación con carga vertical necesita una evaluación de riesgos y una solución positiva de retención o sujeción de carga adecuada para la máquina. La respuesta segura a la pérdida de alimentación y aire debe especificarse y validarse durante la puesta en servicio.
¿Cuándo es mejor el posicionamiento servoneumático o eléctrico?
Utilice un eje de movimiento controlado cuando las posiciones deban cambiar según la receta, las ubicaciones intermedias no estén vinculadas a carreras fijas o los perfiles de velocidad y posición requieran realimentación continua. Los cilindros espalda con espalda ofrecen su mejor resultado cuando bastan exactamente tres posiciones discretas y cada una puede definirse mediante un tope mecánico repetible con condiciones de carga conocidas.
¿De dónde proceden los límites técnicos?
El artículo separa la geometría de carrera fija del balance de fuerzas, el comportamiento de las válvulas y la seguridad de la máquina. La documentación del producto sigue siendo la autoridad final para el montaje, las conexiones, la amortiguación, la detección, el rango de presión y las cargas permitidas.
- Cilindros multiposición de Festo. Principio de tres posiciones con carreras iguales, principio de cuatro posiciones con carreras desiguales, requisito de cilindro móvil y tubos flexibles. Consultado el 22 de julio de 2026.
- Datos técnicos del cilindro multiposición Parker C41. Disposición con bridas espalda con espalda, estados de funcionamiento de tres posiciones y movimiento longitudinal. Consultado el 22 de julio de 2026.
- Catálogo de cilindros neumáticos Parker P1D. Opciones multiposición espalda con espalda con carreras iguales o diferentes. Consultado el 22 de julio de 2026.
- Cilindro de tres posiciones SMC RZQ. Ejemplo de producto integrado con circuito específico del modelo e instrucciones de respuesta ante fallos. Consultado el 22 de julio de 2026.
- ISO 4414:2010. Reglas generales y requisitos de seguridad para sistemas y componentes neumáticos. Confirmada en 2021; consultada el 22 de julio de 2026.