

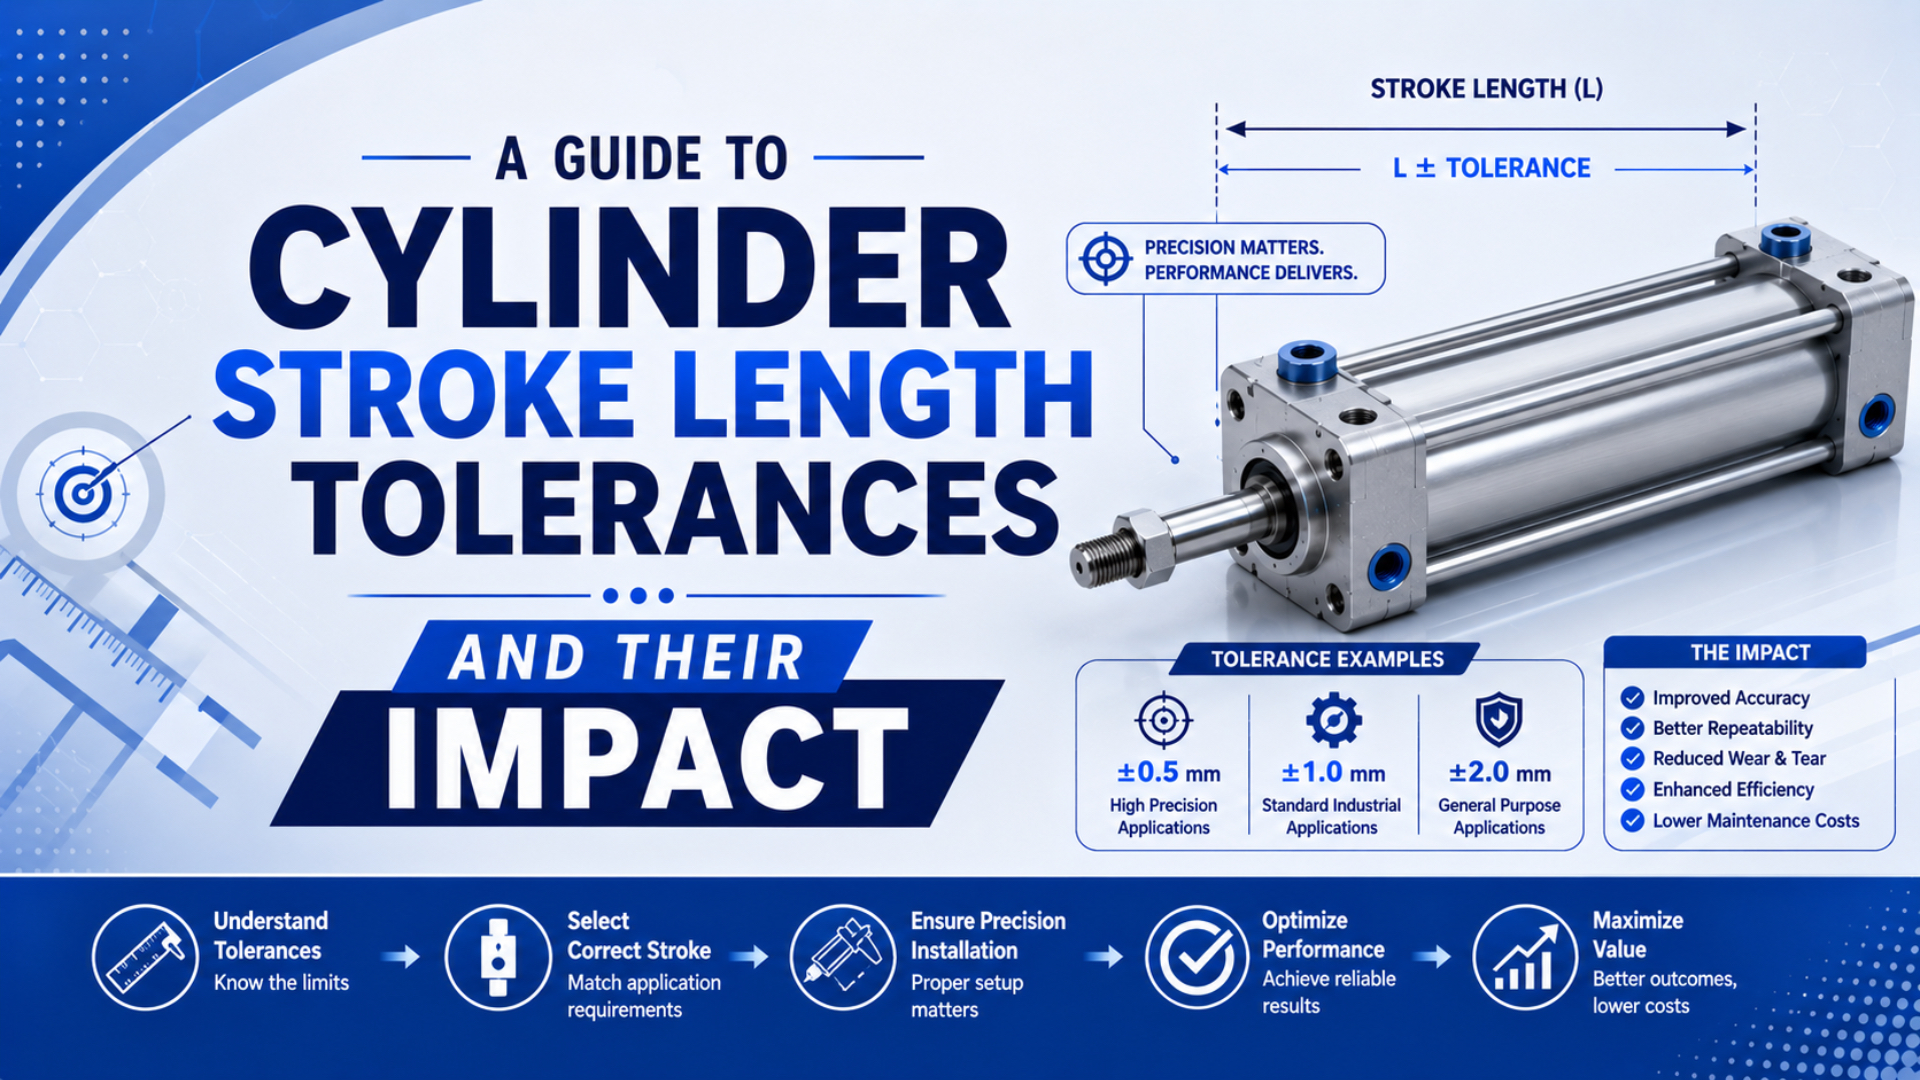
Die Hublaengen-Toleranz eines Zylinders ist die zulaessige Differenz zwischen Nennhub und tatsaechlicher End-zu-End-Bewegung eines bestimmten Zylinders. Sie sagt fuer sich allein nicht aus, wo ein Werkzeug stoppt, wie eng eine Achse wiederholt oder ob die fertige Maschine eine Bauteiltoleranz einhaelt. Diese Unterscheidung veraendert, wie ein Ingenieur einen Katalog liest. Ein normgerechter Zylinder kann den Prozesspunkt trotzdem verfehlen, wenn Halterung, Daempfung, Seitenlast, Sensorfenster oder Vorrichtung nachgeben. Beginnen Sie mit dem geforderten Ergebnis an der Maschine und vergeben Sie dann fuer jeden Einflussfaktor eine eigene Grenze.
Wichtige Erkenntnisse
- Kataloggrenzen sind modellspezifisch: Parker P1D-B nennt +0.3/+2.0 mm fuer Huebe bis 500 mm, andere Familien verwenden andere Baender.
- Hubtoleranz ist nicht Positioniergenauigkeit.
- Pruefen Sie mit dokumentierten Bezugspunkten und Betriebsbedingungen; Messunsicherheit gehoert dazu.
- Nutzen Sie Anschlaege, Rueckmeldung oder geregelte Bewegung, wenn der volle Zylinderhub die Bauteilanforderung nicht erfuellen kann.
Was bedeutet Hublaengen-Toleranz bei Zylindern tatsaechlich?
Der Betriebsleitfaden von Festo sagt, dass Hubabweichungen bei Standardzylindern immer positiv sind; er nennt +1.5 mm fuer ISO-6432-Zylinder bis 500 mm und eigene Zulaessigkeiten fuer ISO-15552-Groessen. Hubtoleranz ist damit ein zulaessiger Fertigungsbereich um den Nennhub, keine universelle Positionierspezifikation. Das Vorzeichen ist entscheidend (Festo, General Operating Conditions, abgerufen 2026-07-10).
Nennhub ist der bestellte Bewegungswert, zum Beispiel 100 mm. Tatsaechlicher Hub ist der gemessene Abstand zwischen den definierten eingefahrenen und ausgefahrenen Referenzpositionen. Hubtoleranz ist das zulaessige Band, das festlegt, welche Messwerte fuer dieses Produkt und diese Konfiguration akzeptabel sind. Die Richtung veraendert das Ergebnis. Eine Angabe `0/+1.0 mm` bedeutet beispielsweise, dass ein Nennhub von 100 mm unter den vom Lieferanten genannten Bedingungen 100.0 bis 101.0 mm messen darf. Sie bedeutet nicht 99.0 bis 101.0 mm. Ebenso liegen bei Parkers Band `+0.3/+2.0 mm` beide Grenzen oberhalb des Nennwerts.
Warum sind pauschale Annahmen wie `+/-1 mm` riskant? Sie verschieben die Abnahmegrenze. Eine solche Umrechnung kann an einem Ende einen konformen Zylinder ablehnen und am anderen Ende einen nicht belegten Kurz-Hub akzeptieren. Lesen Sie auch die Fussnoten. Der CQ2-Katalog von SMC sagt, dass seine Hublaengen-Toleranz die Aenderung des Puffers nicht einschliesst. Wenn ein Gummipuffer je nach Last, Geschwindigkeit, Temperatur oder Alter anders zusammengedrueckt wird, kann sich die beobachtete Werkzeugposition veraendern, obwohl der gefertigte Hub innerhalb seines Katalogbands bleibt (SMC, CQ2 Compact Cylinder, abgerufen 2026-07-10).
Die grundlegende Bewegungs- und Kraftbeziehung eines Standardzylinders erklaert der Leitfaden dazu, wie Pneumatikzylinder Automation antreiben. Dieser Mechanismus ist von der hier diskutierten Mass-Abnahmeregel getrennt.
Warum ist Hubtoleranz nicht dasselbe wie Positioniergenauigkeit?
SMC trennt im CE2-Katalog zwei Werte: Die Hublaengen-Toleranz betraegt +1.0 mm bis 250 mm und +1.4 mm von 251 bis 1,000 mm, waehrend die Sensorgenauigkeit +/-0.2 mm betraegt. Diese Angaben beschreiben verschiedene Eigenschaften und duerfen nicht gegeneinander ausgetauscht werden (SMC, CE2 Stroke Reading Cylinder, abgerufen 2026-07-10).
Positioniergenauigkeit ist die Naehe zu einer befohlenen oder referenzierten Position. Wiederholgenauigkeit ist die Streuung wiederholter Ergebnisse beim gleichen Befehl. Halten Sie beide Begriffe in Zeichnung, RFQ und Abnahmebericht von der Hubtoleranz getrennt:
| Begriff | Welche Frage er beantwortet | Typischer Nachweis |
|---|---|---|
| Hublaengen-Toleranz | Wie weit darf der tatsaechliche Vollhub vom Nennhub abweichen? | Produktdatenblatt und Masspruefung |
| Genauigkeit | Wie nah liegt die gemessene Position an der befohlenen oder referenzierten Position? | Kalibrierte Positionsmessung unter genannten Bedingungen |
| Wiederholgenauigkeit | Wie eng gruppieren wiederholte Ergebnisse beim gleichen Befehl? | Wiederholzyklusdaten mit gleichem Aufbau |
| Sensoraufloesung | Welches kleinste Positionsinkrement meldet Sensor oder Zaehler? | Sensor- und Elektronikspezifikation |
| Prozesstoleranz | Welche Streuung akzeptiert das Teil oder der Vorgang? | Produktzeichnung, Qualitaetsplan oder Maschinenabnahme |
Aufloesung ist keine Genauigkeit. Auch ein Zaehler mit 0.1-mm-Anzeige kann eine Position mit groesserem Systemfehler melden. Der CE2-Katalog macht das sichtbar, indem er 0.1 mm/Impuls Aufloesung und +/-0.2 mm Genauigkeit nennt und zugleich darauf hinweist, dass die Genauigkeit in der installierten Maschine von Montage und Umgebung abhaengen kann. Beginnen Sie das Toleranzbudget am akzeptierten Bauteilmerkmal und arbeiten Sie rueckwaerts durch Vorrichtung, Anschlag, Fuehrung, Schlitten, Zylinder, Montage, Sensor und Steuerlogik. Diese Lastpfad-Sicht verhindert, dass die Katalogzahl des Zylinders zur Standarderklaerung fuer jeden Positionierfehler wird.
Normale Magnetschalter bestaetigen eine Endzone, nicht die komplette Hubmessung. Der Leitfaden zu Positionssensorik an Pneumatikzylindern erklaert den Unterschied zwischen Reed-Schaltern, Halbleiterschaltern, Analoggebern, magnetostriktiven Sensoren und Encodern. Mehr kann ein Schalter nicht bestaetigen.
Produktspezifische Toleranzbeispiele
SMC nennt fuer CQ2 `0/+1.0 mm`, waehrend Parker fuer P1D-B-Huebe bis 500 mm `+0.3/+2.0 mm` und oberhalb von 500 mm `+0.3/+3.0 mm` angibt. Grenzen variieren nach Serie, Hub und Lieferant. Der Kontext entscheidet (Parker, P1D-B Pneumatic ISO Cylinders, abgerufen 2026-07-10; SMC, CQ2, abgerufen 2026-07-10).
| Veroeffentlichtes Beispiel | Hubbereich | Angegebene Hubabweichung | Zu erhaltende Grenze |
|---|---|---|---|
| SMC CQ2 pneumatische Ausfuehrung | Katalog-Standardhuebe | `0/+1.0 mm` | Pufferveraenderung ausgeschlossen |
| SMC CE2 Hublesezylinder | Bis 250 mm | `+1.0 mm` | Positionssensor separat spezifiziert |
| SMC CE2 Hublesezylinder | 251-1,000 mm | `+1.4 mm` | Positionssensor separat spezifiziert |
| Parker P1D-B ISO-Zylinder | Bis 500 mm | `+0.3/+2.0 mm` | Gilt fuer die genannte Serie |
| Parker P1D-B ISO-Zylinder | Ueber 500 mm | `+0.3/+3.0 mm` | Gilt fuer die genannte Serie |
| Festo ISO 6432 Standardzylinder | Bis 500 mm | `+1.5 mm` | Tabelle aus allgemeinen Betriebsbedingungen |
Diese Zahlen sind kein Ranking der Zylinderqualitaet. Sie sind Beispiele unterschiedlicher deklarierter Grenzen. Kleinere Zahlen beweisen keine bessere installierte Positionierung, weil Produkte, Sensorik, Daempfung, Hubbereiche und Messbedingungen verschieden sind. Die sechs zitierten Beispiele von Festo, Parker und SMC nutzen positive obere Abweichungen; sie stuetzen keine universelle symmetrische `+/-1 mm`-Regel. Das wiederkehrende Spezifikationsrisiko ist, beim Uebertragen in eine RFQ das untere Vorzeichen oder eine Puffer-Fussnote zu verlieren. Behandeln Sie die Tabelle als produktspezifischen Nachweis, nicht als statistische Herstelleruebersicht.
ISO 15552:2018 behandelt Pneumatikzylinder mit abnehmbaren Befestigungen von 32 bis 320 mm Bohrung bei maximalem Nenndruck von 1,000 kPa oder 10 bar. Zweck ist die dimensionale Austauschbarkeit von Grund-, Befestigungs- und Zubehoerschnittstellen (ISO 15552:2018, 2025 als aktuell bestaetigt). Die Produktdatenblaetter der Lieferanten entscheiden weiterhin ueber das Abnahmeband des bestellten Zylinders. Der Anwendungsbereich zaehlt. Kolbenstangenlose Produkte erfordern dieselbe Vorsicht, weil gefuehrter Schlitten, Dichtbandkonstruktion, Enddeckel, Stossdaempfer oder einstellbarer Anschlag veraendern koennen, welches Mass den nutzbaren Hub definiert. Pruefen Sie die exakte Zeichnung, statt eine Stangenzylinderzahl in eine RFQ fuer kolbenstangenlose Zylinder zu uebernehmen.
Wie sollten Sie den tatsaechlichen Hub messen und verifizieren?
NIST Technical Note 1297 definiert die erweiterte Unsicherheit als `U = k x uc` und sagt, dass `k = 2` bei geltenden Annahmen ungefaehr 95% Abdeckung ergibt. Ein Hubbericht sollte daher beobachteten Weg, Instrumentenunsicherheit, Aufbau, Temperatur, Druckzustand, Last und Bezugspunkt enthalten, nicht nur einen einzelnen Messschieberwert. Unsicherheit gehoert ins Ergebnis (NIST TN 1297, aktualisiert 2026).
Definieren Sie zuerst die Messgroesse, also die exakt zu messende Groesse. Ist es Kolbenstangenweg, Schlittenweg, Abstand zwischen zwei Werkzeugflaechen, Schaltabstand eines Sensors oder Bewegung des fertigen Teils? Diese Ergebnisse koennen sich an derselben Maschine unterscheiden.
Nutzen Sie diese Verifizierungsfolge:
- Bestellte Konfiguration identifizieren. Serie, Bohrung, Nennhub, Daempfungs- oder Pufferoption, Stangen- oder Schlittenausfuehrung und einstellbaren Anschlag notieren.
- Stabile Bezugspunkte waehlen. Starre Flaechen verwenden, die mit Zylinder oder Maschine verbunden sind.
- Betriebszustand definieren. Festhalten, ob unbedruckt, bedruckt, unbelastet oder unter Arbeitslast gemessen wird. Versorgungsdruck, Lage, Temperatur, Verweilzeit und Anfahrrichtung einschliessen.
- Ausrichtung kontrollieren. Messachse parallel zur Bewegung halten und unbeabsichtigte Seitenlast entfernen.
- Endpunkte erfassen. Eingefahrene Referenz vom ausgefahrenen Messwert abziehen.
- Nach Abnahmemethode wiederholen. Mittelwert des Hubs von Zyklus-zu-Zyklus-Streuung trennen. Vertraglich sollten Stichprobenumfang, Warmlaufzustand, Ausreisserbehandlung und finale Pass-Regel festgelegt sein.
- Messunsicherheit angeben. Kalibrierung, Aufloesung, Ausrichtung, Vorrichtung, Waermeeinfluesse und Bediener- oder Aufbauvariation einschliessen.
- Richtiges Band anwenden. Vorzeichen und Ausschluesse erhalten.
tatsaechlicher Hub = ausgefahrene Referenzmessung - eingefahrene Referenzmessung

berichtetes Ergebnis = tatsaechlicher Hub +/- erweiterte Messunsicherheit
Kann eine 0.01-mm-Anzeige eine 0.01-mm-Hubtoleranz beweisen? Nein. Anzeigeaufloesung ist nur ein Unsicherheitsanteil. Wenn Ausrichtung, Bezugspunktstabilitaet, Temperatur oder Vorrichtungsbewegung groessere Fehler beitragen, schaffen zusaetzliche Dezimalstellen nur Vertrauen ohne besseren Nachweis.
Eine brauchbare Abnahmeregel schuetzt vor falschen Freigaben nahe der Grenze. Wenn der Messwert so nahe an der Spezifikationsgrenze liegt, dass die Messunsicherheit diese Grenze schneidet, sollte der Bericht der vereinbarten Entscheidungsregel folgen, statt stillschweigend zur Annahme zu runden.
Bei kundenspezifischen oder geaenderten Zylindern fuehren Sie diese Messmethode von der Zeichnungsfreigabe bis zur Endabnahme mit. Der Lebenszyklus-Leitfaden fuer kundenspezifische Pneumatikzylinder zeigt, wo Zeichnung, Pruefung, FAT, Installation und Inbetriebnahmedaten hingehoeren. Dokumentieren Sie es.
Wann reicht Standard-Hubtoleranz nicht mehr aus?
Der Festo-Sensor SDBT-MSX hat einen 20-mm-Erfassungsbereich und ein Schaltfenster von 2 bis 15 mm. Er kann bestaetigen, dass der Kolben eine Sensorzone erreicht hat, macht aber aus einem Zylinder keine praezise Positionierachse. Waehlen Sie die Steuerungsebene nach der Prozessanforderung. Rueckmeldung zaehlt (Festo, SDBT-MSX, abgerufen 2026-07-10).
Waehlen Sie die naechste Steuerungsebene aus der realen Aufgabe:
- Externer mechanischer Anschlag: Nutzen Sie einen starren Maschinenbezug, wenn der Zylinderenddeckel die endgueltige Werkzeugposition nicht definieren soll. Pruefen Sie Haltersteifigkeit, Anschlagfestigkeit, Aufprallenergie, Rueckprall, Zugaenglichkeit, Einstellsicherung und Verschleiss.
- Zylinderschalter: Bestaetigt eine binaere Endzone; nicht als kontinuierliches Feedback behandeln.
- Kontinuierlicher Positionssensor: Verwenden, wenn die Steuerung gemessenen Weg oder Zwischenpositionen benoetigt. Sensor, Montage, Elektronik, Skalierung und Gesamtsystem pruefen, nicht nur Aufloesung zitieren.
- Servo-pneumatische Steuerung: Fuer befohlene Zwischenpositionen oder Profile, wenn das Projekt Tuning tragen kann.
- Elektrischer Aktuator: Wenn mehrere programmierbare Positionen, steife Regelung, Rezeptwechsel, kontrollierte Beschleunigung, Kraftfeedback oder nachvollziehbare Positionsdaten eine tiefere Bewegungsarchitektur rechtfertigen.
- Sonderhub oder einstellbarer Anschlag: Mechanisches Band um ein maschinenspezifisches Mass verengen und die Pruefmethode auf die Zeichnung setzen.
Die Auswahl wird nicht einfach durch "enge Toleranz" ausgeloest. Sie beginnt mit dem Ort des Bezugs. Bezug zuerst. Wenn das akzeptierte Bauteilmerkmal auf eine Vorrichtungsschulter verweist, muessen diese Schulter und ihre Anschlagarchitektur das Ergebnis fuehren. Den Zylinder zu bitten, einen externen Maschinenbezug ueber Luftkompressibilitaet, Montageelastizitaet und Daempfungsverhalten nachzubilden, fuegt vermeidbare Fehlerquellen hinzu. Wenn die Achse nur zwei bestaetigte Endlagen braucht, vergleichen Sie die Grenze mit dem Leitfaden zu reibungsarmen Zylindern. Niedrige Reibung kann gleichmaessige Bewegung verbessern, erzeugt aber kein Feedback. Wenn mehrere Positionen oder Bewegungsprofile benoetigt werden, nutzen Sie den Praezisionsvergleich zwischen Zylindern und elektrischen Aktuatoren.
Bei hohen Taktraten ist Hubtoleranz nur ein Eingangswert. Ventildurchfluss, Schlauchvolumen, Last, Daempfungseintrittsgeschwindigkeit und Anschlagenergie koennen den beobachteten Endpunkt dominieren. Erfassen Sie diese Punkte mit der Spezifikations-Checkliste fuer Hochgeschwindigkeits-Pneumatikzylinder. Das Timing zeigt die Luecke.
Diese Felder gehoeren in die RFQ
| RFQ-Feld | Erforderlicher Eintrag |
|---|---|
| Zylinderidentifikation | Serie, Bohrung, Nennhub, Wirkungsweise, Stangen- oder kolbenstangenlose Ausfuehrung |
| Hubanforderung | Lieferantenstandard oder Sonderband, mit Toleranzrichtung |
| Referenzpunkte | Flaechen oder Merkmale, die eingefahrene und ausgefahrene Position definieren |
| Betriebszustand | Druck, Last, Lage, Geschwindigkeit, Daempfung und Temperatur |
| Prozessanforderung | Genauigkeit, Wiederholgenauigkeit, Aufloesung oder Bauteiltoleranz separat benennen |
| Positionsbestaetigung | Kein Sensor, binaerer Schalter, Analoggeber, Encoder oder externe Messuhr |
| Messmethode | Instrument, Bezugspunkte, Anfahrrichtung, Unsicherheit und Stichprobenplan |
| Abnahmeregel | Pass-Grenze, Behandlung der Unsicherheit und erforderliche Dokumentation |
Kein aktueller Site-Rechner passt zu dieser Aufgabe. Hubzeit-, Kraft- und Durchflussrechner beantworten andere Fragen; ein Rechner hier wuerde von der Mass- und Messtechniklogik ablenken.
FAQ zu Hublaengen-Toleranzen von Zylindern
Die P1D-B-Tabelle von Parker erlaubt eine obere Abweichung von +2.0 mm fuer Huebe bis 500 mm, waehrend das CQ2-Beispiel von SMC +1.0 mm erlaubt. Die Modellidentitaet bestimmt die Antwort. Diese FAQ behandelt diese Werte als Beispiele und trennt mechanischen Hub, Sensorik, Kalibrierung und Prozessabnahme (Parker P1D-B; SMC CQ2, abgerufen 2026-07-10).
Werden Hubtoleranzen von Pneumatikzylindern normalerweise als +/- Werte angegeben?
Nicht immer. SMC nennt fuer die zitierte CQ2-Konfiguration `0/+1.0 mm`, waehrend Parker fuer P1D-B-Huebe bis 500 mm `+0.3/+2.0 mm` angibt. Kopieren Sie die exakten unteren und oberen Grenzen aus dem Datenblatt des bestellten Modells, statt sie in einen symmetrischen `+/-`-Wert umzuwandeln.
Kann Kalibrierung die mechanische Hubtoleranz eines Zylinders enger machen?
Kalibrierung kann Messfehler quantifizieren oder beim Einstellen eines Sensors, Anschlags oder Steuerungs-Offsets helfen; sie bearbeitet den mechanischen Hub des Zylinders nicht neu. NIST weist darauf hin, dass `k = 2` unter genannten Annahmen etwa 95% Abdeckung ergibt. Berichten Sie Unsicherheit und justieren Sie das beeinflussbare Element, statt die gefertigte Toleranz umzubenennen.
Garantiert eine engere Hubtoleranz bessere Wiederholgenauigkeit?
Nein. Der SMC-CE2-Katalog listet +1.0 oder +1.4 mm Hubtoleranz, 0.1 mm/Impuls Aufloesung und +/-0.2 mm Sensorgenauigkeit getrennt. Wiederholgenauigkeit haengt weiterhin von Anschlag, Fuehrung, Last, Druck, Geschwindigkeit, Daempfungsverhalten, Sensorfenster, Montagesteifigkeit und der an der Maschine verwendeten Pruefmethode ab.
Was sollte ich bei der Bestellung eines Sonderhubs angeben?
Nennen Sie Nennweg, Toleranzrichtung, Bezugspunkte, Druckzustand, Last, Daempfung oder Puffer, Temperatur, Anfahrrichtung, Messunsicherheit und Abnahmeregel. ISO 15552 behandelt Bohrungen von 32 bis 320 mm bei bis zu 1,000 kPa, aber eine Sonderhubvereinbarung braucht weiterhin lieferantenspezifische Zeichnungs- und Pruefanforderungen. Schreiben Sie es auf.
Kann ein Standard-Pneumatikzylinder Submillimeter-Positionierung erreichen?
Komplette Achsen koennen mit starrem Anschlag, geeigneter Rueckmeldung, kontrollierter Anfahrt und geprueften Bedingungen Submillimeter-Ergebnisse erreichen, aber die Nennhubtoleranz des Zylinders beweist es nicht. SMC CE2 nutzt ein dediziertes Positionslesesystem mit angegebener Genauigkeit von +/-0.2 mm und verlangt trotzdem eine kundenseitige Kalibrierung nach Installation in der Maschine. Testen Sie die Maschine.
- ISO 15552:2018, Pneumatic fluid power cylinders, offizieller Anwendungsbereich fuer austauschbare Grund-, Montage- und Zubehoermasse bei 32 bis 320 mm Bohrung und maximalem Nenndruck von 1,000 kPa; abgerufen 2026-07-10.
- Festo, General Operating Conditions, positive Hubabweichungen; abgerufen 2026-07-10.
- Parker, P1D-B Pneumatic ISO Cylinders, Abmessungen der genannten Serie und getrennte Toleranzbaender fuer Huebe bis 500 mm und laengere Huebe; abgerufen 2026-07-10.
- SMC, CQ2 Compact Cylinder, Toleranz- und Pufferhinweis; abgerufen 2026-07-10.
- SMC, CE2 Stroke Reading Cylinder, getrennte Spezifikationen fuer mechanischen Hub, 0.1 mm/Impuls Aufloesung, +/-0.2 mm Sensorgenauigkeit, elektrischen Ausgang, Schutzart, Montageeinfluesse und kundenseitige Kalibrierung nach Maschineneinbau; abgerufen 2026-07-10.
- NIST Technical Note 1297, Expanded Uncertainty, Orientierung zu `k = 2`-Abdeckung; abgerufen 2026-07-10.
- Festo, SDBT-MSX Proximity Sensor, abgerufen 2026-07-10.