

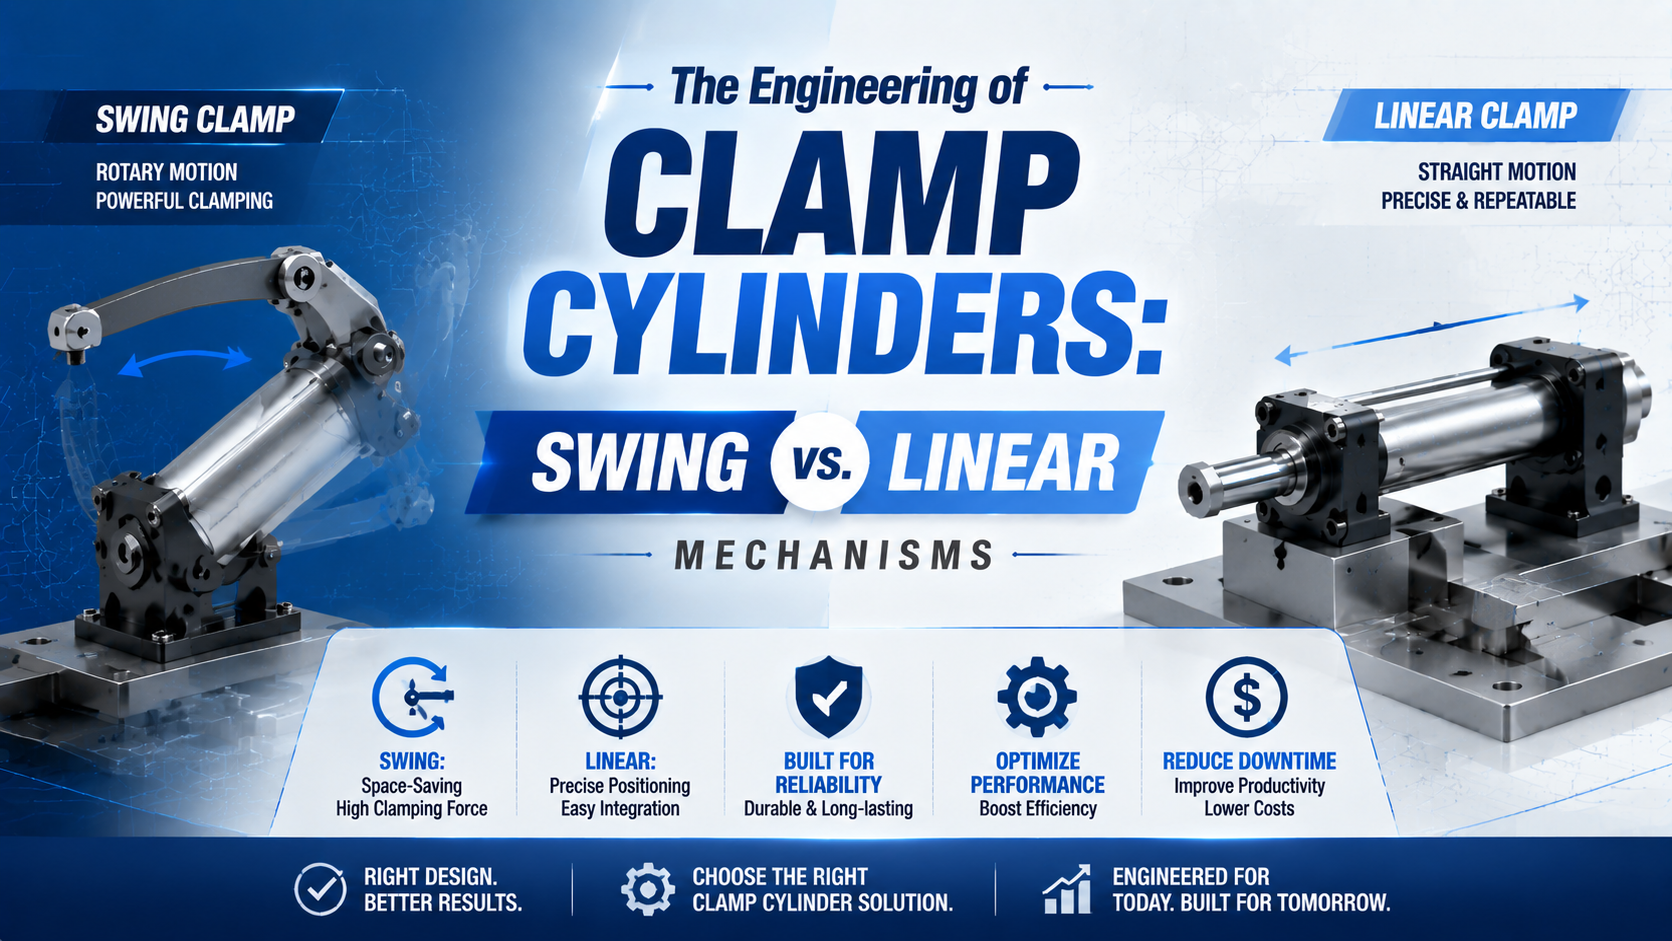
Schwenk- und lineare Spannzylinder lösen unterschiedliche Vorrichtungsaufgaben. Ein Schwenkspanner dreht seinen Arm aus dem Ladebereich und verwendet anschließend einen kurzen linearen Hub, um das Werkstück gegen seine Auflagen zu drücken. Ein direkt wirkender Linearspanner bewegt sich entlang einer Achse. Entscheiden Sie anhand von Freiraum, Kraft, Reaktionslast und dem erforderlichen sicheren Zustand.
Die Unterscheidung klingt einfach, doch Katalogbezeichnungen können sie verwischen. Ein Schwenkspanner ist kein Winkelgreifer, und ein direkt wirkender Spanner ist nicht automatisch ein Kraftspanner. Der sinnvolle Vergleich beginnt am Werkstück und nicht bei der Zylinderbohrung.
Wichtigste Erkenntnisse
- Ein Festo CLR kombiniert einen 90°-Schwenkbereich mit einem Spannhub von 10–50 mm.
- Ein 25-mm-CLR erzeugt mit seinem Spannfinger bei 6 bar eine effektive Kraft von 188 N.
- Die Kraft am Spannpad hängt von Druck, Armgeometrie, Auflagenposition und Produktgrenzen ab.
- Ein Druckluftverlust erfordert eine definierte und risikobewertete Maschinenreaktion.
Was ist der grundlegende Unterschied zwischen Schwenk- und Linearspannzylindern?
Festo spezifiziert für seine CLR-Reihe einen Schwenkwinkel von 90° und einen separaten linearen Spannhub von 10–50 mm (Festo-CLR-Datenblatt, 2014). Ein Schwenkspanner schafft daher vor dem Niederdrücken Freiraum im Ladebereich, während ein direkter Linearspanner entlang eines geraden Weges zufährt und spannt.
Ein Schwenkspannzylinder ist eine Linear-/Schwenkeinheit, deren Kolbenstange während eines Teils des Hubs einem geführten Spiralweg folgt und den Spannarm zum Werkstück hin oder von ihm weg dreht. Sobald der Arm die Spannstellung erreicht, ist die verbleibende Kolbenbewegung linear. Diese Endbewegung und nicht die Drehung erzeugt die vorgesehene Spannlast.
Ein direkter Linearspanner ist ein Antrieb oder Spannmodul mit geradliniger Bewegung, das Kraft entlang einer Achse aufbringt. Es benötigt einen ungehinderten Zufahrtsweg, führt aber keinen Arm durch die Vorrichtung. Das kann Kraftrichtung und Sensorik vereinfachen, wenn das Werkstück von einer anderen Seite geladen werden kann.
Mehrere verwandte Geräte müssen getrennt betrachtet werden:
| Gerät | Ausgangsbewegung | Wesentliche technische Frage |
|---|---|---|
| Linear-/Schwenkspanner | Drehung gefolgt von linearem Spannhub | Schwenkt der Arm am Teil vorbei und bleibt er innerhalb seiner Kraft- und Momentgrenzen? |
| Direkter Linearspanner | Gerade Zufahrt und Rücklauf | Sind axialer Freiraum, Führung und strukturelle Abstützung ausreichend? |
| Kraft- oder Kniehebelspanner | Gestängebewegung mit geometrieabhängiger Kraft | Welche Kraft gibt der Hersteller bei der gewählten Armlänge und dem gewählten Winkel an? |
| Pneumatischer Greifer | Gegenläufige Backenbewegung | Können Backenkraft und Reibung das gehandhabte Teil halten? |
| Bolzenspanner | Positioniert oder spannt durch eine Bohrung | Passen Bohrungstoleranz, Positionierfunktion und Rückzugsweg? |
Diese Einteilung ist wichtig. Wenn gegenläufige Backen ein loses Bauteil zum Transfer halten, verwenden Sie Greiferberechnungen. Wenn ein Spannarm ein Werkstück gegen Vorrichtungsanschläge drückt, analysieren Sie die Reaktionen der Vorrichtung. Für einen breiteren Bewegungsvergleich siehe Linear- und Drehantriebe.
Das Wort „Schwenk“ beschreibt eine Freiraumbewegung und verspricht keine Kraftvervielfachung. Wird es als Hebelkategorie behandelt, führt das zu falschen Berechnungen für Zylinder, Arm und Vorrichtung.
Wie vollendet ein pneumatischer Schwenkspanner seine Bewegung?
Der Gesamthub des Festo CLR ist die Summe aus Schwenkhub und Spannhub; die Reihe arbeitet mit 2 bis 10 bar (Festo-CLR-Datenblatt, 2014). Der Arm muss seine Freiraumdrehung abgeschlossen haben, bevor die abschließende axiale Bewegung das Werkstück belastet.
Eine normale Spannfolge ist:
- Das Werkstück wird zugeführt, während der Arm zurückgezogen und aus dem Weg geschwenkt ist.
- Der Kolben bewegt sich durch den geführten Schwenkabschnitt vor.
- Der Arm erreicht seine spezifizierte Winkelposition über dem Spannpad.
- Der Kolben durchläuft den linearen Spannhub.
- Das Pad drückt das Werkstück gegen die Auflagen und Positionierelemente der Vorrichtung.
- Beim Lösen wird die axiale Last abgebaut, bevor der Arm wegschwenkt.
Der Arm sollte während der Drehung nicht über das Werkstück schleifen. Kontakt in der Schwenkphase kann das Teil verkratzen, eine unbeabsichtigte Querlast erzeugen, das Werkstück vor dem Erreichen der Positionierelemente verschieben oder die Führung verklemmen. Was geschieht, wenn das Teil etwas zu hoch liegt? Die Vorrichtung benötigt weiterhin genügend vertikalen Freiraum, damit die Drehung kontaktfrei abgeschlossen werden kann.
Auch die Schwenkrichtung ist entscheidend. Links- und rechtsausführungen können denselben Zylinderbauraum haben und dennoch unterschiedlichen Maschinenraum überstreichen. Prüfen Sie an beiden Endpositionen den vollständigen Arm, Schraubenkopf, Pad, Schlauch, Sensorkabel, Fräser, Robotergreifer und Bediener-Ladeweg. Ein Bogen in der Draufsicht allein zeigt nicht jede Kollision.
Die Durchflussregelung ändert die Bewegungszeit, definiert aber nicht den zulässigen Arm neu. Festo verlangt, dass kundenspezifische Finger innerhalb druckabhängiger Armlängengrenzen bleiben, und spezifiziert zulässige Kraft- und Drehmomentwerte (Technische Daten des Festo CLR, 2014). Wenn ein schneller Zyklus einen kundenspezifischen Arm erfordert, prüfen Sie vor der Geschwindigkeitserhöhung dessen Länge, Masse, Schwerpunkt und zulässige dynamische Belastung.
Spannkraft vom Zylinder zum Pad
Bei 6 bar nennt Festo für seinen 25-mm-CLR eine theoretische Kraft von 227 N, aber mit Spannfinger nur 188 N effektive Kraft, gemessen 5 mm vor Hubende (Festo-CLR-Datenblatt, 2014). Dieser Unterschied von 17 % zeigt, warum ein allgemeiner Kraftmultiplikator für Schwenker ungültig ist.
Für einen einfachen Kolben, der auf seine vollständige Bohrungsfläche wirkt, beginnen Sie mit:
Dabei ist die Kolbenfläche in Quadratmetern und der Bohrungsdurchmesser in Metern. Das ideale Druck-Flächen-Ergebnis muss anschließend um den tatsächlichen Differenzdruck und Verluste korrigiert werden:
In dieser Gleichung ist die nutzbare axiale Zylinderkraft in Newton, die Druckdifferenz über dem Kolben in Pascal und steht für Dichtungsreibung und andere spezifizierte Verluste. Verwenden Sie die Ringfläche statt der vollständigen Bohrungsfläche, wenn die Stangenseite den Spannhub erzeugt.
Die folgenden idealen Ausfahrwerte verwenden 6 bar Überdruck und ignorieren Reibung, Druckabfall, Gegendruck und produktspezifische Einschränkungen:
| Bohrung | Kolbenfläche | Ideale Kraft bei 6 bar | Was dies nicht nachweist |
|---|---|---|---|
| 32 mm | 804 mm² | 483 N | Effektive Padkraft oder Armkapazität |
| 50 mm | 1,963 mm² | 1,178 N | Haltekapazität der Vorrichtung |
| 80 mm | 5,027 mm² | 3,016 N | Sichere dynamische Last während der Drehung |
| 100 mm | 7,854 mm² | 4,712 N | Kraft eines Kniehebel- oder Kraftspanners |
Multiplizieren Sie diese Tabelle niemals nur deshalb mit 4, weil ein Arm schwenkt. Verwenden Sie bei einem vom Hersteller gelieferten Schwenkfinger die veröffentlichte Tabelle der effektiven Kraft und die Kurve der zulässigen Armlänge. Für einen Kraftspanner ist die Nennkraftkurve bei spezifizierter Bohrung, Druck, Armlänge und Schließwinkel maßgeblich. Bei einem kundenspezifischen Gestänge sind jeder Drehpunkt und jeder Verlust getrennt zu analysieren.
Der Zylinderkraftrechner kann den Schritt Druck mal Fläche prüfen. Wenn die Last bekannt, die Bohrung aber noch offen ist, liefert der Zylinderbohrungsrechner eine erste Bohrungsschätzung. Kein Rechner ersetzt die Armkurve des Spannzylinderherstellers oder eine Kraftbilanz auf Ebene der Vorrichtung.
Lastpfade der Vorrichtung und Platzierung der Spannstellen
Carr Lane modelliert ein freies Werkstück mit 12 möglichen Bewegungsrichtungen und erklärt, dass Positionierelemente die Lage festlegen, bevor Spanner das Teil dagegen halten (Positionier- und Spannprinzipien von Carr Lane, abgerufen am 19. Juli 2026). Der Spanner sollte die Kraft in ein Positionierelement oder einen abgestützten, steifen Bereich leiten, statt das Werkstück zu verbiegen.
Positionierelemente bilden den Bezug. Auflagen übernehmen die Hauptreaktion. Spanner halten das Teil in seiner Lage. Ein Spannzylinder kann wiederholgenau sein und dennoch ungenaue Teile erzeugen, wenn sein Pad gegen eine nicht abgestützte Wand drückt oder die Spannrichtung das Werkstück vom Positionierelement abhebt.
Für einen einfachen Arm lautet das Biegemoment an seiner Wurzel:
Dabei ist das Moment an der Armwurzel in Newtonmetern, die Kraft am Pad in Newton und der senkrechte Abstand von der Wirkungslinie zur Armauflage in Metern. Eine Verdopplung der Armlänge verdoppelt bei gleicher Padkraft das Moment. Sie kann außerdem Durchbiegung und Trägheit erhöhen.
Die vollständige Vorrichtung benötigt eine Gleichgewichtsprüfung um ihre Positionier- und Auflagepunkte. Berücksichtigen Sie Schnittkräfte, Werkzeug-Ein- und -Austrittslasten, Schwerkraft, Roboterbeschleunigung, Schweißverzug und mögliche Auswerferkräfte. Reibung kann helfen, sollte bei schwerwiegenden Folgen eines Verrutschens aber nicht stillschweigend positive Reaktionsflächen ersetzen.
Ein größerer Spannzylinder kann eine schwache Vorrichtung ungenauer machen. Mehr Kraft in größerem Abstand von einer Auflage erhöht Teileverformung und Rahmenöffnung; „mehr Newton“ ist daher nicht automatisch die sicherere Korrektur.
Positionieren Sie Pads möglichst über soliden Auflagen und verlangen Sie von Antriebsstange oder Schwenkführung nicht, externe Führungs-lasten aufzunehmen. Wenn die Zufahrt fehlausgerichtet ist, prüfen Sie Maßnahmen gegen Querlasten bei Linearzylindern bevor Sie die Vorrichtungsauslegung freigeben.
Welche Platz- und Montagebedingungen ändern die Entscheidung?
Der DESTACO-Schwenkspanner 8116 hat einen Gesamthub von 0,85 in, davon 0,47 in während der Drehung, und ist bei 5 bar für 18 lbf ausgelegt (DESTACO 8116, abgerufen am 19. Juli 2026). Diese Werte zeigen, dass Schwenkfreiraum und abschließender Spannweg getrennte Bauraumprüfungen sind.
Ein Schwenkspanner ist meist im Vorteil, wenn Bediener oder Roboter oberhalb der Spannstelle freien Zugang benötigen. Sein Gehäuse kann nahe an der Vorrichtung liegen, doch der drehende Arm benötigt ein dreidimensionales Schwenkvolumen. Prüfen Sie dieses Volumen mit dem längsten zulässigen Arm und dem tatsächlichen Pad, nicht mit dem nackten Zylindermodell.
Ein direkter Linearspanner vermeidet den seitlichen Schwenk. Er kann neben einer engen Aufnahme passen, an der ein drehender Arm das Werkzeug treffen würde. Der Nachteil ist der axiale Zu- und Rückzugsraum. Wenn das Werkstück aus dieser Richtung zugeführt wird, kann der gerade Spanner zum Hindernis werden, das er vermeiden sollte.
| Auslegungsfrage | Schwenkspanner | Direkter Linearspanner |
|---|---|---|
| Ladezugang oberhalb des Werkstücks | Arm kann aus dem Weg schwenken | Antrieb oder Pad kann im Weg bleiben |
| Seitlicher Freiraum | Benötigt einen Schwenkbogen | Benötigt meist wenig seitlichen Schwenkraum |
| Axialer Freiraum | Kurzer abschließender Spannhub kann genügen | Vollständiger Zu- und Rückzugsweg erforderlich |
| Kraftrichtung | Der Endhub muss das Teil setzen | Die direkte Achse ist leichter nachzuverfolgen |
| Empfindlichkeit gegenüber Sonderwerkzeug | Masse, Länge und Moment des Arms sind begrenzend | Querlast auf Stange und Führung sind begrenzend |
| Kollisionsprüfung | Vollständiger Schwenkraum | Vollständiger Linearraum |
Die Montagesteifigkeit verdient ebenso viel Aufmerksamkeit wie der Bewegungsfreiraum. Vorrichtungsplatte, Zylinderbefestigungen, Halter, Spannarm, Pad, Auflagen und Maschinenrahmen bilden eine elastische Schleife. Öffnet sich diese Schleife unter Last, kann ein Sensor „gespannt“ bestätigen, während die Kontaktkraft am Werkstück sinkt.
Verwenden Sie die Zylinderstange nicht als Führung für ein langes externes Werkzeug. Ergänzen Sie bei Querkräften oder Momenten am Werkzeug einen geführten Schlitten oder ein separates Lager. Lassen Sie außerdem Zugang für Armausrichtung, Sensortausch, Schlauchdemontage, Anzugsdrehmoment und manuelle Wiederherstellung. Ein kompaktes CAD-Volumen, das nicht gewartet werden kann, ist in der Produktion nicht kompakt.
Wann unterscheidet sich ein Kraftspanner von einem Schwenkspanner?
SMC gibt für eine 63-mm-CKZ5T-Konfiguration 4.000 N nur bei 0,5 MPa mit einem 100-mm-Arm an; der Katalog stellt die Kraft über der Armlänge dar (SMC-Katalog für Kraftspanner, 2024). Das Gestänge eines Kraftspanners kann die Kraft nahe dem Schließen verstärken; ein gewöhnlicher Linear-/Schwenkspanner übernimmt diese Bewertungsmethode nicht.
Ein Kraftspanner ist ein Gestänge-, Keil- oder Kniehebelmechanismus, der sich über einen Winkel öffnet und nahe der geschlossenen Stellung eine definierte Haltekraft entwickelt. Sein mechanischer Vorteil verändert sich über die Bewegung. Einige Ausführungen widerstehen nahe dem Schließen auch dem Rücktrieb; das genaue Verhalten ergibt sich jedoch aus Produktarchitektur und Qualifikation und nicht aus dem Wort „Spanner“.
DESTACO beschreibt seinen pneumatischen Kraftzylinder als Keilhebelgerät mit normalem Vorhub, gefolgt von einem 6–7-mm-Kraft-hub und einem mechanischen Vorteil bis 10:1 (Pneumatischer Kraftzylinder von DESTACO, abgerufen am 19. Juli 2026). Das ist eine echte Kraftvervielfachung, aber sie ist auf einen definierten Teil des Weges begrenzt.
Diese Unterscheidung ändert Steuerung und Validierung. Ein direkter Zylinder kann über den größten Teil seines Hubs Kraft erzeugen. Ein Kniehebelgerät erreicht sein Maximum möglicherweise erst nahe dem Schließen. Stoppt ein dickes oder falsch positioniertes Werkstück den Arm früh, kann der Mechanismus Bewegung melden, ohne Nennkraft zu erreichen. Positionsabfrage, Werkstückanwesenheitsprüfung und zulässiges Schließfenster müssen übereinstimmen.
Für einen vertieften Vergleich von Großzylinder-, Tandem- und mechanisch verstärkten Ausführungen verwenden Sie den separaten Leitfaden zu Pneumatikantrieben mit hoher Kraft zum Pressen und Spannen. Die Entscheidung dieses Artikels bleibt enger gefasst: Wie erreicht der Spanner das Teil und leitet Kraft in die Vorrichtung ein?
Wie sind Druckverlust und manuelles Lösen zu behandeln?
ISO 4414:2010 ist die aktuelle dritte Ausgabe und wurde 2021 bestätigt; sie behandelt wesentliche Gefährdungen pneumatischer Systeme, erklärt aber keinen Spannertyp grundsätzlich für sicher (ISO 4414). OSHA behandelt pneumatische Energie und Restdruck ebenfalls als gefährliche Energie, die bei Wartungsarbeiten isoliert, abgebaut oder zurückgehalten werden muss (OSHA).
Definieren Sie den Maschinenzustand nach Druckluftausfall, bevor Sie einen Spanner auswählen. Ist es zulässig, dass das Werkstück freigegeben wird? Muss eine hängende oder federbelastete Baugruppe zurückgehalten bleiben? Könnte eingeschlossener Druck später eine unerwartete Bewegung auslösen? Die Antworten hängen vom Risiko und nicht von der Bequemlichkeit ab.
Ein entsperrbares Rückschlagventil kann Druck einschließen, doch eingeschlossener Druck ist gespeicherte Energie. Eine mechanische Verriegelung kann eine Stange halten, ihre zulässige Lastrichtung und Lösebedingungen bleiben jedoch produktspezifisch. Ein Kniehebel kann sich nahe dem Schließen gegen das Öffnen wehren, macht ihn aber nicht automatisch zu einer sicherheitsbewerteten Rückhalteeinrichtung. Keine dieser Einrichtungen ersetzt Schutzeinrichtungen, Energieisolierung oder eine validierte Maschinensicherheitsfunktion.
„Bei Druckluftausfall gespannt bleiben“ und „für die Wartung den Zustand null Energie erreichen“ sind unterschiedliche Anforderungen. Eine Auslegung, die die erste durch Druckeinschluss erfüllt, kann die zweite erschweren, sofern sie keinen kontrollierten und verifizierbaren Freigabepfad enthält.
The release procedure must account for external force. SMC warnt davor, bestimmte Spannzylinder bei wirkender äußerer Kraft zu entriegeln, weil eine plötzliche Bewegung gefährlich sein kann (Sicherheitsmaßnahmen für Spannzylinder von SMC). Kennzeichnen Sie Isolationspunkte, stellen Sie bei Bedarf eine verriegelbare energietrennende Einrichtung bereit, bauen Sie gespeicherten Druck bewusst ab, stützen Sie Schwerkraftlasten mechanisch ab und verifizieren Sie vor der Wartung den Zustand ohne Energie.
Die Kompressibilität der Luft beeinflusst auch, wie schnell Druck auf- und abgebaut wird. Lange Schläuche, eingeschränkte Ventile und großes Totvolumen können einen Druckschalter verzögern, obwohl der Arm seine Position erreicht hat. Der separate Leitfaden zu Luftkompressibilität und Zylindersteuerung erläutert dieses dynamische Verhalten ausführlicher.
Checkliste zur Auswahl von Spannzylindern
Festo bietet acht CLR-Kolbendurchmesser von 12 bis 63 mm, während SMC neun CKZ5T-Armöffnungswinkel von 15° bis 135° auflistet (Festo, 2014; SMC, abgerufen am 19. Juli 2026). Die Zahl der Varianten bestätigt die wichtigste Auswahlregel: Spezifizieren Sie Bewegungs- und Lastfall, bevor Sie einen Modellcode wählen.
Wählen Sie einen Linear-/Schwenkspanner , wenn freier Zugang von oben unverzichtbar ist und Schwenkraum, abschließender Spannhub, Armlänge, effektive Kraft und dynamische Grenzen passen. Wählen Sie einen direkten Linearspanner , wenn die gerade Zufahrt frei ist und ein einfacher axialer Lastpfad wertvoller ist als Freiraum von oben.
Wählen Sie einen Kraft- oder Kniehebelspanner , wenn die Vorrichtung einen großen Öffnungswinkel und eine vom Hersteller angegebene hohe Kraft nahe dem Schließen benötigt. Ersetzen Sie seine Kraftkurve nicht durch eine Krafttabelle für Schwenkspanner. Wählen Sie einen Greifer , wenn gegenläufige Backen ein Teil während der Handhabung halten, und wählen Sie einen Bolzenspanner nur, wenn Bohrung und Positionierstrategie dafür ausgelegt sind.
Geben Sie vor einer Angebotsanfrage an:
- Werkstückzeichnung, Werkstoff, Masse und zulässigen Flächendruck
- Anordnung von Positionierelementen und Auflagen mit Koordinaten der Spannpads
- erforderliche Spannkraft an jedem Pad und ihre Herleitung
- Öffnungsweg, Schwenkrichtung, Spannhub und Kollisionsraum
- Mindestdruck am Antrieb während des realen Maschinenzyklus
- Taktzahl, erforderliche Bewegungszeit und erwartete Betriebsumgebung
- Länge und Masse des Spannarms, Schwerpunkt, Pad-Ausführung und Sonderabmessungen
- Montageausrichtung und äußere Kräfte oder Momente
- Anforderungen an Positions-, Druck- und Werkstückanwesenheitssensorik
- erforderliches Verhalten bei Druckluftausfall, Not-Halt und Wartungsisolation
- anwendbare Anforderungen an Schutz, Sicherheit, Schweißspritzer, Reinigung oder Verschmutzung
Wenn die Bohrung noch nicht feststeht, beginnen Sie mit der Methode zur Zylinderbohrungsauslegung und kehren Sie anschließend zu den produktspezifischen Arm- und Vorrichtungsprüfungen zurück. Für eine Anwendungsprüfung senden Sie die vollständigen Last- und Betriebsdaten über den technischen Support.
FAQ zu Spannzylindern: Was müssen Ingenieure prüfen?
Über acht CLR-Bohrungsgrößen hinweg nennt Festo mit seinem Spannfinger effektive Kräfte von 34 bis 1.386 N bei 6 bar, gemessen 5 mm vor dem Hubende (Festo-CLR-Datenblatt, 2014). Die Bandbreite erklärt, warum jede FAQ-Antwort vom gewählten Produkt und der Geometrie der Vorrichtung abhängt.
Vervielfacht ein Schwenkspanner die Zylinderkraft?
Nicht grundsätzlich. Ein Linear-/Schwenkspanner nutzt die Drehung hauptsächlich, um den Ladebereich freizumachen, und spannt anschließend in einem linearen Endhub. Verwenden Sie die Tabelle der effektiven Herstellerkraft und die Armgrenzen. Nur ein definierter Mechanismus mit Gestänge, Keil oder Kniehebel bietet einen dokumentierten mechanischen Vorteil, der sich meist über den Hub verändert.
Darf der Spannarm das Werkstück beim Schwenken berühren?
Im normalen Betrieb sollte er das nicht. Der Arm sollte am Werkstück vorbeischwenken und es erst während des linearen Spannabschnitts berühren. Kontakt beim Schwenken kann das Teil verschieben oder markieren und eine unbeabsichtigte Last auf die Führung ausüben. Prüfen Sie die ungünstigste Werkstückhöhe, Pad-Dicke, Verschmutzung und den vollständigen dreidimensionalen Schwenkraum.
Entspricht die theoretische Zylinderkraft der Kraft am Spannpad?
Nein. Die theoretische Kraft ist der Druck multipliziert mit der wirksamen Kolbenfläche. Die Padkraft berücksichtigt zusätzlich Dichtungs- und Führungsverluste, den tatsächlichen Differenzdruck, Armgeometrie, Produktgrenzen, Wirkungsgrad des Gestänges und Verformung der Vorrichtung. Festos Beispiel für einen 25-mm-CLR sinkt bei 6 bar mit Finger von theoretisch 227 N auf effektiv 188 N.
Kann ein verriegelter oder Kniehebelspanner eine Maschinensicherheitsfunktion ersetzen?
Nicht automatisch. Eine Verriegelung, ein Rückschlagventil oder ein Kniehebel muss hinsichtlich Nennlast, Lastrichtung, Löseverhalten, Diagnose und Ausfallarten bewertet werden. Die Maschine benötigt weiterhin Risikobeurteilung, Schutzeinrichtungen, Energieisolierung und der Gefährdung angemessene Steuerungsmaßnahmen. Eingeschlossene Druckluft bleibt während der Wartung gespeicherte Energie.
Welche Angaben sind für eine Spannzylinder-Anfrage besonders wichtig?
Geben Sie die Kraft am Werkstück, den Mindestdruck am Antrieb, Spannhub, Schwenk- oder Öffnungswinkel, Armgeometrie, Kollisionsraum, Taktzahl, Umgebung, Befestigung, Sensorik und den geforderten Zustand bei Druckluftausfall an. Bohrung und Hub allein bestätigen weder die Spannpadkraft noch sichere Drehung, Vorrichtungssteifigkeit oder Wiederherstellungsverhalten.