

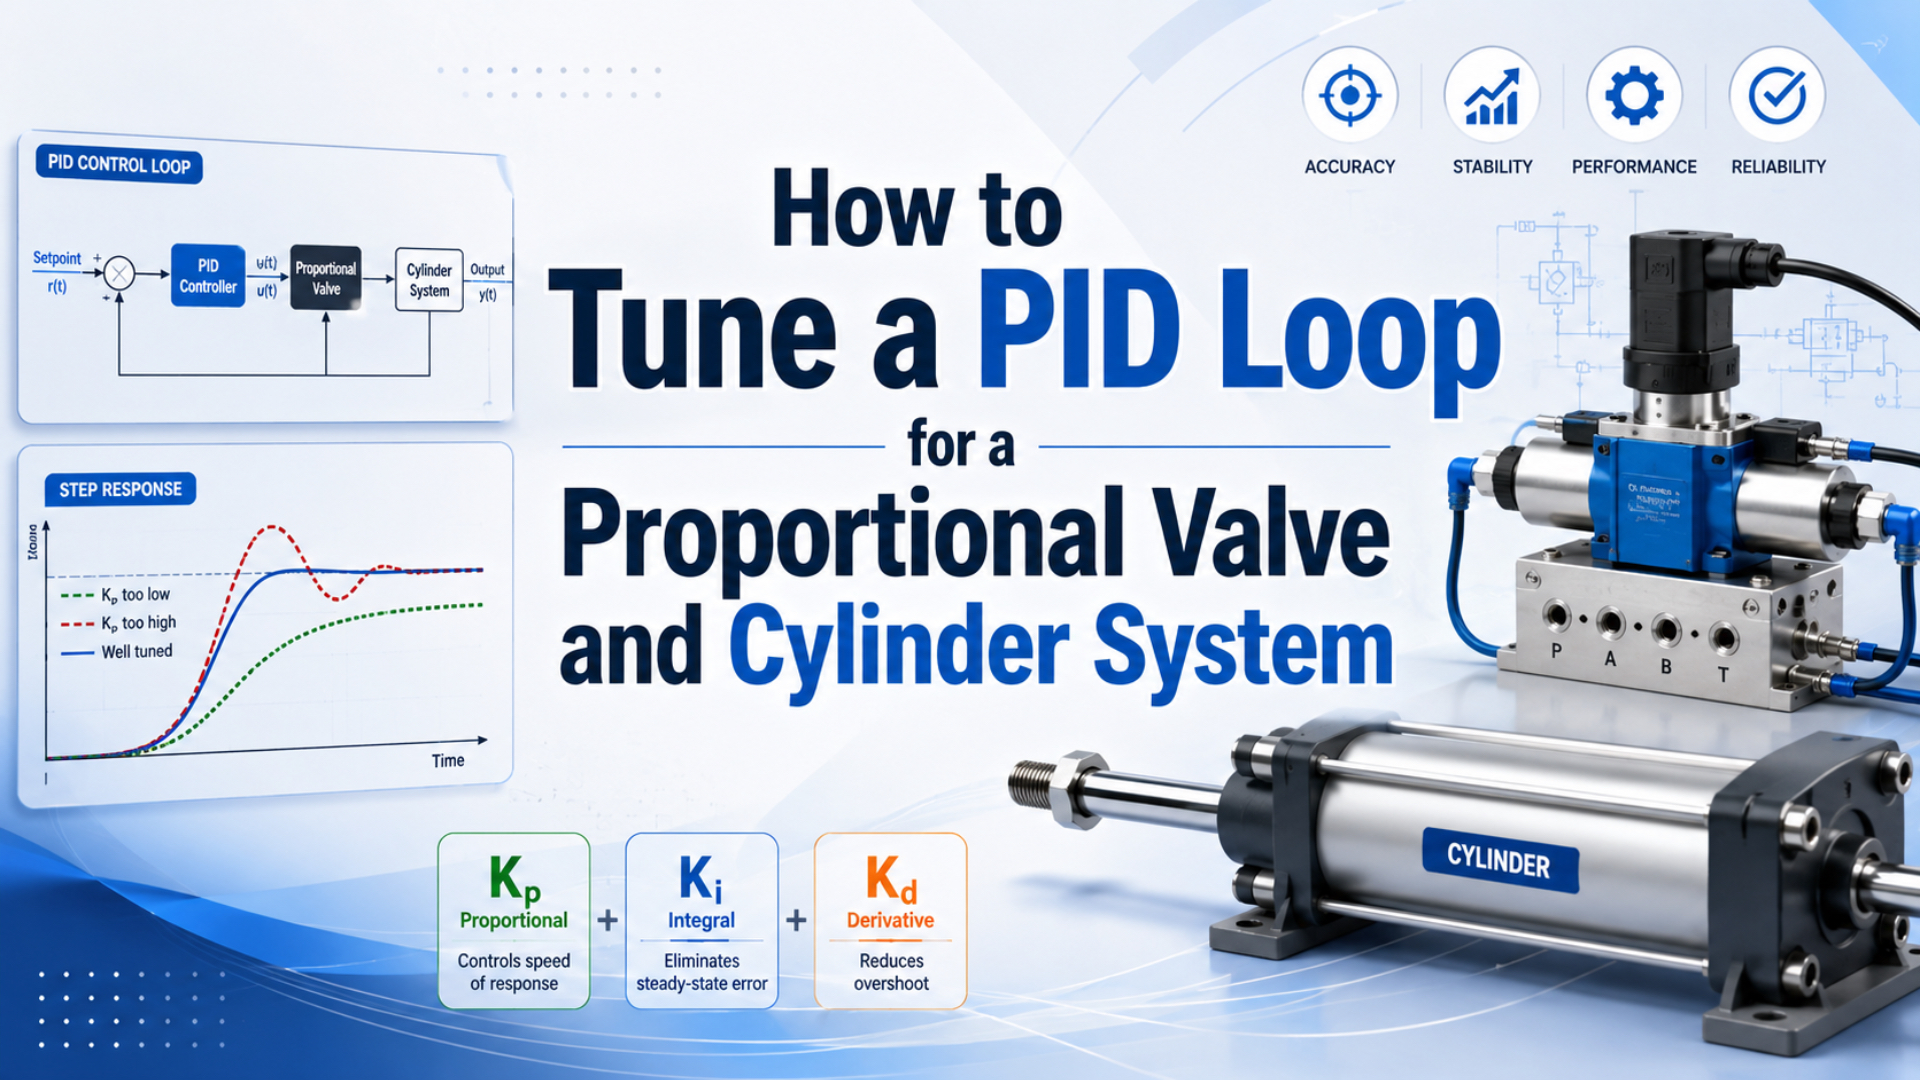
Tinh chỉnh PID cho van tỷ lệ và xi lanh là quá trình điều chỉnh có kiểm soát các hệ số phản hồi sau khi van, cơ cấu chấp hành, cảm biến, đường khí, cơ cấu cơ khí và giới hạn bộ điều khiển đã được xác minh là một hệ thống hoàn chỉnh. Hãy điều chỉnh hệ số từ các đường đáp ứng đã ghi lại, không dùng một bảng chung cho mọi trường hợp. Điều khiển vị trí khí nén thay đổi theo tải, vị trí hành trình, ma sát, áp suất, vùng chết của van và thể tích khí bị giữ.
Trình tự thực tế khá rõ ràng: xác định phép thử an toàn, kiểm tra cực tính tín hiệu và trạng thái trung tính của van, bắt đầu với tích phân và vi phân bị tắt khi bộ điều khiển cho phép, thiết lập đáp ứng tỷ lệ hữu ích, bổ sung khả năng giảm chấn rồi chỉ đưa tích phân vào khi cần xử lý sai số dư có tính lặp lại. Hãy thử mọi cài đặt được chấp nhận trên toàn dải vận hành thực tế.
Điểm cần nhớ
- Hệ số PID không thể chuyển sang hệ khác cho tới khi dạng bộ điều khiển, đơn vị, thời gian lấy mẫu và bộ lọc khớp nhau.
- Ghi setpoint, vị trí, lệnh van, áp suất cấp và áp suất của cả hai buồng trong mọi phép thử.
- Hãy xử lý bão hòa, vùng chết, ma sát, tổn thất áp suất và lỗi cảm biến trước khi yêu cầu hệ số PID bù cho chúng.
Thay đổi tinh chỉnh tốt nhất đôi khi là không thay đổi hệ số nào. Một đường đáp ứng cho thấy lệnh van đã bão hòa, áp suất đầu vào sụt hoặc chuyển động tách dính theo từng bước đang chỉ ra giới hạn vật lý mà việc tăng hệ số không thể loại bỏ.
Điều gì phải đúng trước khi tinh chỉnh vòng lặp?
Festo mô tả một hệ thống định vị servo khí nén gồm ba phần cốt lõi: xi lanh có encoder hành trình, van đảo chiều tỷ lệ và bộ điều khiển vị trí. Chỉ bắt đầu tinh chỉnh PID sau khi ba phần đó, tải cơ khí, đường khí nén và hành vi khi lỗi đã hoạt động đúng và an toàn (Festo, truy cập 2026).
Trước hết hãy xác định biến được điều khiển. Bài viết này giả định một trục vị trí vòng kín, trong đó bộ điều khiển ra lệnh cho van đảo chiều tỷ lệ và nhận phản hồi vị trí liên tục. Bộ điều áp tỷ lệ điều khiển lực hoặc van lưu lượng tỷ lệ điều khiển tốc độ vòng hở là những đối tượng khác và cần thiết kế phép thử khác.
Trước khi bật điều khiển tự động, hãy xác minh:
- Xi lanh và tải chuyển động tự do trong toàn bộ dải thử dự kiến.
- Dẫn hướng, khớp nối, đồ gá, cữ chặn và gá cảm biến chắc chắn, đồng tâm.
- Áp suất cấp ổn định khi chuyển động và cả hai đường xả không bị hạn chế.
- Khả năng lưu lượng của van đủ cho cả hai hướng ở tỷ số áp suất thực tế.
- Phản hồi vị trí có đúng cực tính, dải, đơn vị kỹ thuật và mốc chuẩn không.
- Cực tính lệnh van, vùng trung tính, giới hạn dương và giới hạn âm đã biết rõ.
- Mất nguồn, mất lệnh, mất phản hồi hoặc mất khí tạo ra đúng trạng thái an toàn mà máy quy định.
- Tốc độ thử, gia tốc, hành trình và lực đã được giảm xuống giới hạn chạy thử an toàn.
Không cố ý đưa trục sản xuất vào dao động kéo dài gần cữ cứng, con người, đồ gá hoặc tải đứng chưa được đỡ. Nếu bộ điều khiển đã chọn có chức năng nhận dạng của nhà sản xuất hoặc tự tinh chỉnh, hãy tuân theo sổ tay chạy thử của nhà sản xuất vì cấu trúc điều khiển và giới hạn an toàn bên trong có thể khác một khối PID chung.
Để chọn van và phản hồi, hãy xem riêng hướng dẫn điều khiển chuyển động bằng van tỷ lệ. Nếu lệnh van chạm giới hạn trước khi xi lanh đạt tốc độ yêu cầu, hãy ước tính nhu cầu của cơ cấu bằng Máy tính yêu cầu lưu lượng xi lanh trước khi tiếp tục tinh chỉnh.
Bộ điều khiển dùng phương trình PID và đơn vị nào?
MathWorks tài liệu hóa hai dạng PID liên tục phổ biến là dạng song song và dạng chuẩn, cùng các cách triển khai thời gian rời rạc với công thức tích phân và bộ lọc vi phân có thể chọn. Đó là lý do Kp = 1 hay Ki = 0.2 không có ý nghĩa có thể chuyển sang hệ khác cho tới khi dạng bộ điều khiển, đơn vị, thời gian lấy mẫu và thuật toán được ghi nhận (MathWorks, truy cập 2026).
Với bộ điều khiển PID dạng song song có thành phần vi phân được lọc, hàm truyền có thể viết như sau:
C(s) = K_p + K_i / s + K_d × s / (T_f × s + 1)
K_p là hệ số tỷ lệ, K_i là hệ số tích phân, K_d là hệ số vi phân và T_f là hằng số thời gian của bộ lọc vi phân. Sai số là e(t) = r(t) − y(t), trong đó r(t) là vị trí được ra lệnh và y(t) là vị trí đo được. Sau khi tỷ lệ hóa và giới hạn, ngõ ra bộ điều khiển trở thành lệnh van.
Một số bộ điều khiển dùng hệ số tỷ lệ cùng thời gian tích phân và vi phân như K_p, T_i và T_d. Một số khác đưa ra hệ số vận tốc, feedforward gia tốc, bù vùng chết hoặc thông số giảm chấn riêng của nhà cung cấp thay vì PID trong sách giáo khoa. Chỉ chuyển đổi hệ số theo quan hệ đã được nhà sản xuất tài liệu hóa.
Hãy ghi nhận danh tính của bộ điều khiển trước khi tinh chỉnh:
| Cài đặt | Cần ghi nhận | Vì sao làm thay đổi kết quả |
|---|---|---|
| Loại bộ điều khiển | P, PI, PD, PID, PIDF hoặc dạng riêng của nhà cung cấp | Quyết định tác động nào đang hoạt động |
| Dạng toán học | Song song, chuẩn, vị trí hoặc gia tăng | Làm thay đổi ý nghĩa và đơn vị của hệ số |
| Thời gian lấy mẫu | Khoảng thực thi của bộ điều khiển | Làm thay đổi tích phân và vi phân rời rạc |
| Đơn vị vị trí | mm, count, phần trăm hành trình hoặc đơn vị kỹ thuật | Tỷ lệ hóa sai số tỷ lệ và tích phân |
| Đơn vị ngõ ra | volt, dòng điện, phần trăm hoặc từ lệnh có dấu | Tỷ lệ hóa quyền điều khiển và bão hòa |
| Phương pháp tích phân | Euler tiến, Euler lùi, hình thang hoặc phương pháp của nhà cung cấp | Làm thay đổi hành vi tích phân rời rạc |
| Phương pháp vi phân | Trên sai số hay phép đo, có lọc hay không lọc | Làm thay đổi độ nhạy nhiễu và đáp ứng setpoint |
| Giới hạn ngõ ra | Lệnh dương và âm được phép | Xác định bão hòa và hành vi chống tích phân quá mức |
Không sao chép hệ số từ một máy khác nếu toàn bộ danh tính này và đối tượng vật lý không khớp. Ngay cả các xi lanh cùng đường kính lòng cũng có thể khác do vị trí hành trình, thể tích ống, cỡ van, tải, ma sát và tỷ lệ hóa cảm biến.
Xác định tiêu chí nghiệm thu trước khi chỉnh hệ số
MathWorks định nghĩa thời gian tăng mặc định của đáp ứng bước là khoảng từ 10% đến 90% của thay đổi được ra lệnh và dùng ngưỡng ổn định 2% nếu người dùng không chỉ định giá trị khác. Đây là quy ước phân tích, không phải dung sai máy; chủ quy trình phải xác định dải vị trí, thời gian dừng, độ vượt và giới hạn lỗi thực tế (MathWorks, truy cập 2026).
Chọn một chuyển động đại diện nhưng an toàn, tránh xa cữ cuối. Ghi cùng một chuyển động theo cả hai hướng và giữ nguyên tải, áp suất, giới hạn biên dạng, lấy mẫu và bộ lọc khi so sánh các thay đổi của bộ điều khiển.
Tối thiểu hãy ghi:
- vị trí được ra lệnh và trạng thái biên dạng chuyển động;
- vị trí đo và vận tốc tính toán;
- giá trị cảm biến thô và đã lọc nếu có;
- ngõ ra bộ điều khiển chưa bão hòa và lệnh van cuối cùng sau giới hạn;
- phản hồi van hoặc vị trí con trượt nếu van có cung cấp;
- áp suất đầu vào của máy và áp suất tại cả hai cổng xi lanh;
- tải, vị trí xi lanh, nhiệt độ khí và thời gian vận hành đã trôi qua;
- chế độ bộ điều khiển, bộ hệ số đang hoạt động và trạng thái lỗi.
Dùng đường đáp ứng để tính các chỉ số do dự án định nghĩa:
| Chỉ số | Định nghĩa thực tế | Giúp phát hiện |
|---|---|---|
| Thời gian tăng | Thời gian giữa hai phần trăm dưới và trên đã nêu của chuyển động | Tốc độ đáp ứng |
| Độ vượt đỉnh | Vị trí vượt lớn nhất qua mục tiêu | Giảm chấn chưa đủ hoặc hiệu chỉnh bị trễ |
| Thời gian ổn định | Thời gian để vào và giữ trong dải vị trí đã nêu | Rung tìm điểm, ma sát và hồi phục tích phân chậm |
| Sai số xác lập | Chênh lệch có dấu cuối cùng giữa lệnh và vị trí đo | Độ lệch, tải, rò rỉ, ma sát hoặc tích phân chưa đủ |
| Độ lặp lại | Biến thiên qua các phép thử lặp giống nhau | Ma sát, áp suất, tải, nhiễu hoặc cơ khí thay đổi |
| Thời gian bão hòa lệnh | Khoảng thời gian ở giới hạn ngõ ra dương hoặc âm | Quyền điều khiển van chưa đủ hoặc nhu cầu chuyển động quá lớn |
Một chuyển động nhanh khi trục không tải không phải là phép thử nghiệm thu tinh chỉnh. Nó có thể che giấu tích phân quá mức, thay đổi ma sát phớt khi nóng, sụt áp khi nhiều cơ cấu cùng cần khí, hành vi duỗi và thu không giống nhau và một bộ hệ số chỉ ổn định gần một vị trí hành trình.
Làm thế nào tách lỗi tinh chỉnh khỏi lỗi phần cứng khí nén?
ISO 6358-1 định nghĩa phép thử đặc tính lưu lượng ổn định cho linh kiện khí nén, còn CAGI khuyến nghị sụt áp từ máy nén đến điểm sử dụng không quá 10% trong hệ thống được thiết kế tốt. Những ranh giới này quan trọng vì van bão hòa hoặc nguồn cấp sụt không thể được sửa bằng cách tăng hệ số PID (ISO, 2013; CAGI, 2022).
Hãy kiểm tra tín hiệu đầu tiên không đạt trong chuỗi đã ghi:
| Dấu hiệu trên đường đáp ứng | Nguyên nhân có khả năng hơn | Kiểm tra trước khi tinh chỉnh lại |
|---|---|---|
| Lệnh van giữ ở giới hạn trong khi vị trí bị trễ | Khả năng lưu lượng, nhu cầu biên dạng hoặc tỷ lệ hóa ngõ ra | Dữ liệu van, áp suất động, đường kính trong ống, xả, giới hạn lệnh |
| Áp suất đầu vào máy giảm trong mọi chuyển động | Sụt áp phía nguồn hoặc nhu cầu dùng chung | Bộ điều áp, lọc, nhánh ống, bình tích, thiết bị dùng đồng thời |
| Áp suất buồng tăng khi piston đứng yên rồi vị trí nhảy | Ma sát tách dính hoặc cơ khí bị kẹt | Phớt, dẫn hướng, căn chỉnh, tải, chính sách bôi trơn |
| Vị trí rung trong dải trung tính van rộng | Vùng chết, ma sát, rò rỉ hoặc tích phân quá mạnh | Bản đồ trung tính, cỡ van, xử lý vùng chết, bộ tích phân |
| Tín hiệu cảm biến nhảy trong khi áp suất và cơ khí êm | Nhiễu cảm biến, gá lắp, tỷ lệ hóa hoặc vấn đề lấy mẫu | Phản hồi thô, chống nhiễu, mốc chuẩn, chu kỳ cập nhật, bộ lọc |
| Một hướng chậm với độ lớn lệnh tương tự | Diện tích không bằng nhau, trọng lực, lưu lượng theo hướng hoặc hạn chế xả | Cả hai đường van, áp suất cổng, thiết bị meter-out, bộ giảm thanh |
| Đáp ứng thay đổi mạnh theo vị trí hành trình | Thể tích buồng và độ cứng khí nén | Thể tích bị giữ, tải, áp suất, nhu cầu hệ số phụ thuộc vị trí |
Hướng dẫn điều khiển có xét tính nén được của không khí giải thích vì sao đối tượng khí nén thay đổi khi thể tích hai buồng thay đổi. Hướng dẫn xử lý sự cố sụt áp trình bày cách kiểm tra áp suất động trước van.
Tinh chỉnh PID cho van tỷ lệ và xi lanh: trình tự thủ công an toàn
Quy trình tự tinh chỉnh PID thời gian thực của MathWorks yêu cầu loại và dạng bộ điều khiển, miền thời gian, thời gian lấy mẫu, phương pháp tích phân và phương pháp lọc trước khi tính hệ số. Quy trình thủ công cũng cần ghi nhận sáu mục đó, cùng giới hạn chuyển động an toàn và điều kiện thử lặp lại (MathWorks, truy cập 2026).
Hãy dùng trình tự sau khi nhà sản xuất bộ điều khiển cho phép chỉnh hệ số thủ công. Luôn có thao tác dừng ngay lập tức và chỉ thay đổi một tham số mỗi lần.
- Lưu đường cơ sở có thể khôi phục. Xuất cấu hình bộ điều khiển đang hoạt động, tỷ lệ hóa van, bộ lọc, giới hạn, biên dạng chuyển động và cài đặt an toàn.
- Chọn một chuyển động thử an toàn. Dùng hành trình vừa phải, cách xa cữ cuối, với tốc độ, gia tốc và giới hạn ngõ ra đã giảm.
- Tắt tác động tích phân và vi phân nếu được hỗ trợ. Xác nhận chế độ chỉ tỷ lệ sau đó vẫn điều khiển được trong phép thử đã chọn.
- Tăng tác động tỷ lệ bằng các bước nhỏ có ghi nhận. Dừng khi thời gian tăng đủ, chạm giới hạn vượt đầu tiên, xuất hiện nhiễu rõ hoặc bắt đầu dao động. Không ép máy dao động kéo dài như một phép thử thường lệ trên máy sản xuất.
- Lùi khỏi hành vi không chấp nhận đầu tiên. Chọn cài đặt tỷ lệ thận trọng và lặp lại chuyển động nhiều lần theo cả hai hướng.
- Chỉ thêm vi phân hoặc thành phần giảm chấn của bộ điều khiển khi cần. Tăng dần trong khi theo dõi phản hồi thô và rung của lệnh van. Áp dụng bộ lọc vi phân đã tài liệu hóa.
- Thêm tích phân sau khi đáp ứng tỷ lệ ổn định. Chỉ dùng đủ để loại sai lệch xác lập có tính lặp trong thời gian yêu cầu. Xác nhận chống tích phân quá mức đang hoạt động ở giới hạn ngõ ra.
- Kiểm tra lại mọi chỉ số. So sánh thời gian tăng, độ vượt, thời gian ổn định, sai số dư, độ lặp, thời gian bão hòa lệnh và áp suất buồng với đường cơ sở.
- Mở rộng dải thử từng bước. Thêm chuyển động lớn và nhỏ, thời gian dừng, tốc độ, tải, vị trí hành trình, dải áp suất và nhu cầu khí đồng thời thực tế.
Thứ tự này không phải luật điều khiển chung. Một số hệ thống hoạt động tốt hơn với PI, PD có lọc, PID hai bậc tự do, vòng áp suất và vị trí mắc nối tiếp hoặc bộ định vị riêng của nhà cung cấp. Hãy dùng bộ điều khiển đơn giản nhất đáp ứng tiêu chí nghiệm thu đã đo mà không che giấu lỗi của đối tượng.
Chống tích phân quá mức, lọc vi phân và feedforward giúp gì?
MathWorks tài liệu hóa hai cách chống tích phân quá mức trong khối PID là hồi quy và kẹp, vì bộ tích phân có thể tiếp tục tích lũy sai số sau khi ngõ ra cơ cấu chấp hành bão hòa. Rủi ro tương tự xuất hiện khi lệnh van khí nén chạm giới hạn điện hoặc van chạm giới hạn lưu lượng (MathWorks, truy cập 2026).
Chống tích phân quá mức là logic bộ điều khiển ngăn hoặc giải phóng trạng thái tích phân dư khi lệnh van cuối cùng không thể bám theo ngõ ra chưa bị giới hạn của bộ điều khiển. Nếu không có nó, một chuyển động lớn có thể ghim lệnh, tích trữ sai số tích phân và tạo độ vượt kéo dài sau khi trục cuối cùng tiến gần mục tiêu.
Lọc vi phân là phương pháp giới hạn độ lợi tần số cao của tác động vi phân. Hãy kiểm tra phản hồi thô trước khi đổi bộ lọc. Bộ lọc quá yếu có thể đưa nhiễu cảm biến vào lệnh van; bộ lọc quá mạnh tạo trễ pha và làm giảm lợi ích giảm chấn.
Feedforward là tác động điều khiển ra lệnh một phần nỗ lực van dự kiến từ chuyển động yêu cầu thay vì chờ sai số vị trí xuất hiện. Feedforward vận tốc có thể giảm sai số bám trên quỹ đạo lặp lại, trong khi độ lệch đã nhận diện có thể bù trọng lực hoặc tải xác lập đã biết. Feedforward không được che giấu cực tính phản hồi sai, trung tính van sai, khả năng lưu lượng kém hoặc giới hạn chuyển động không an toàn.
Bù vùng chết và ma sát cần có bằng chứng từ quét lệnh chậm hoặc đường áp suất–vị trí. Chỉ tăng tích phân là cách bù vùng chết kém vì nó có thể tích lũy cho tới khi piston tách dính, đảo dấu sai số rồi lặp lại thành rung.
Trong quá trình chạy thử, hãy giữ mỗi phần bổ sung có thể bật tắt độc lập. Nếu tắt một chức năng không tạo ra thay đổi như dự kiến, hãy kiểm tra đơn vị, thứ tự thực thi, giới hạn và đường tín hiệu trước khi tinh chỉnh xoay quanh nó.
Xác nhận bộ điều khiển trên toàn dải vận hành
Một nghiên cứu servo khí nén năm 2025 so sánh các bộ điều khiển ở bốn điều kiện tải ngoài là 0, 1, 5 và 9 kg, đồng thời báo cáo rằng bù ma sát và thích nghi phi tuyến làm thay đổi hiệu năng bám trên đúng hệ thử đó. Bài học hữu ích không phải là các hệ số của nghiên cứu, mà là phải thử biến thiên tải thay vì giả định (Kamaludin và cộng sự, 2025).
Hãy xác nhận bộ điều khiển ở các điều kiện làm thay đổi đối tượng khí nén:
- tải nhẹ, tải danh định và tải tối đa được phê duyệt;
- duỗi ra và thu về;
- vị trí gần hai đầu và gần giữa hành trình;
- hiệu chỉnh nhỏ và chuyển động lớn;
- khởi động nguội và vận hành ổn định nhiệt;
- áp suất cấp tối thiểu và tối đa cho phép;
- điều kiện ống, bộ giảm thanh và xử lý khí thực tế;
- nhu cầu riêng lẻ và mức dùng khí đồng thời xấu nhất được phép;
- thời gian dừng ngắn và dài;
- dừng bình thường, dừng do lỗi và hành vi khởi động lại.
Tính nén được của không khí làm độ cứng phụ thuộc vào vị trí, còn diện tích piston không bằng nhau làm hành vi duỗi và thu không đối xứng. Một bộ hệ số cố định duy nhất có thể vẫn đạt, nhưng điều đó phải được chứng minh từ các đường đáp ứng.
Chỉ dùng gain scheduling khi dữ liệu đo cho thấy các vùng vận hành khác biệt mà một bộ hệ số thận trọng không thể bao phủ. Hãy định nghĩa biến lập lịch, ranh giới, cách nội suy hoặc chuyển mạch, truyền trạng thái tích phân và phương án dự phòng khi lỗi. Các tỷ lệ “nhẹ”, “vừa” và “nặng” tùy ý không phải là phương pháp thiết kế.
Tài liệu tự tinh chỉnh có lập lịch hệ số của MathWorks yêu cầu loại và dạng bộ điều khiển phải khớp tại từng điểm vận hành. Hãy coi mỗi vùng lập lịch là một bộ điều khiển cần kiểm tra riêng về ổn định, bão hòa, chuyển tiếp và nghiệm thu (MathWorks, truy cập 2026).
Lập lịch hệ số phải mô tả thay đổi đã đo của đối tượng, không bù cho một lỗi phần cứng chưa được ghi nhận. Nếu chỉ cần lịch “tải nặng” khi áp suất đầu vào sụt, biến lập lịch đang che giấu lỗi khả năng cấp khí.
Để xem chi tiết kiến trúc, cảm biến và van, hãy đọc hướng dẫn điều khiển vị trí xi lanh. Để hiểu giới hạn chính xác thực tế, hãy so sánh máy hoàn chỉnh với giới hạn kỹ thuật của định vị servo khí nén.
FAQ về tinh chỉnh vòng PID: kỹ sư điều khiển cần kiểm tra gì?
Kiến trúc servo khí nén ba phần tử của Festo và nhiều dạng PID của MathWorks cùng chỉ ra một quy tắc: hệ số thuộc về một van, xi lanh, cảm biến, bộ điều khiển, thời gian lấy mẫu và điểm vận hành xác định. Vì vậy, năm câu trả lời dưới đây dùng tiêu chí nghiệm thu đã đo thay vì các giá trị hệ số chung (Festo, 2026).
Có thể sao chép hệ số PID từ một trục xi lanh khác không?
Chỉ khi dạng bộ điều khiển, thời gian lấy mẫu, tỷ lệ hóa, van, hình học xi lanh, thể tích ống, áp suất, cơ khí, cảm biến, tải, bộ lọc và giới hạn ngõ ra khớp nhau. Điều đó hiếm khi xảy ra. Hãy dùng trục kia như tham chiếu chẩn đoán, không làm nguồn tham số tự động, và xác nhận cấu hình sao chép bằng chuyển động giảm năng lượng.
Có nên tăng hệ số tích phân để vượt vùng chết của van không?
Không nên làm vậy ngay từ đầu. Tác động tích phân có thể tích lũy lệnh xuyên qua vùng chết cho tới khi piston tách dính, sau đó đảo chiều và tạo rung. Trước hết hãy đo bản đồ trung tính của van, ma sát, rò rỉ và tỷ lệ hóa lệnh. Dùng bù vùng chết được tài liệu hóa hoặc van có cỡ phù hợp hơn khi bằng chứng ủng hộ.
Vì sao trục tinh chỉnh tốt theo một hướng nhưng kém theo hướng kia?
Duỗi và thu có thể khác về diện tích hiệu dụng, tác động trọng lực, đường lưu lượng van, hạn chế xả, ma sát và thể tích buồng. Hãy so sánh lệnh, vị trí, áp suất đầu vào và áp suất cả hai cổng đã đồng bộ theo từng hướng. Tách bất đối xứng của phần cứng theo hướng khỏi ảnh hưởng của hệ số trước khi tạo các bộ hệ số riêng.
Nên chờ bao nhiêu chu kỳ sau khi đổi cài đặt PID?
Không có quy tắc chung là ba hay năm chu kỳ. Hãy chạy đủ các chuyển động giống nhau để thể hiện độ lặp lại sau khi đáp ứng ổn định và sau khi điều kiện nhiệt độ hoặc áp suất liên quan đã ổn định. Ghi số mẫu trong kế hoạch thử rồi so sánh phân bố, thay vì chấp nhận một đường đáp ứng tốt bất thường.
Khi nào lập lịch hệ số là hợp lý?
Lập lịch hệ số hợp lý khi phép đo lặp lại cho thấy tải, vị trí hành trình, áp suất hoặc một biến vận hành đã biết làm đối tượng thay đổi đủ lớn khiến một bộ hệ số không thể đáp ứng yêu cầu. Hãy định nghĩa chuyển tiếp an toàn, xử lý tích phân, nội suy, hành vi dự phòng và phép thử nghiệm thu cho từng vùng trước khi bật chuyển mạch tự động.
Nguồn và tài liệu kỹ thuật
- Hệ thống định vị servo khí nén của Festo, truy cập 2026.
- Các dạng bộ điều khiển PID của MathWorks, truy cập 2026.
- Bộ điều khiển PID thời gian rời rạc của MathWorks, truy cập 2026.
- Tự tinh chỉnh PID thời gian thực của MathWorks, truy cập 2026.
- Điều khiển chống tích phân quá mức của MathWorks, truy cập 2026.
- Đặc tính lưu lượng linh kiện khí nén ISO 6358-1, tiêu chuẩn hiện hành có thông tin sửa đổi năm 2026.
- Kamaludin và cộng sự, điều khiển thích nghi cho hệ servo khí nén, 2025.