

Un vérin à faible frottement est un actionneur pneumatique conçu pour réduire la résistance au démarrage et au glissement pendant un mouvement contrôlé. Dans la fabrication de dispositifs médicaux, il peut aider les mouvements lents réguliers ou le contrôle d'effort de contact. Il ne garantit pas la précision de position. La précision dépend encore de la valve, du régulateur, du guidage, de la charge, du capteur, du contrôleur, du montage et de l'essai d'acceptation.
Cette distinction compte en fabrication médicale. SMC publie une vitesse minimale de piston de 0,5 mm/s pour son vérin basse vitesse CQ2X et une limite basse de pression de service de 0,001 MPa pour sa série MQP simple effet à contrôle d'effort. Ces valeurs décrivent des modèles précis, pas une tolérance universelle pour chaque vérin à faible frottement.
Ce guide montre comment transformer les données catalogue en spécification défendable pour assemblage, test, dosage, manutention et équipement de salle propre. Il montre aussi quand une architecture servo-pneumatique ou électrique doit prendre le relais. Un mouvement doux n'est pas une position mesurée.
Points clés
- Le faible frottement peut améliorer mouvement et effort, mais il ne crée pas de retour position, correction fermée ni précision automatique.
- CQ2X atteint 0,5 mm/s dans les conditions du catalogue.
- La compatibilité salle propre exige des preuves de particules au niveau modèle et une évaluation de l'équipement installé.
- Validez vitesse, effort, position, fuite, particules et circuit complet sur la machine réelle.
Ne vous appuyez pas sur une tolérance FDA universelle, des récits clients non vérifiés ou des chiffres de performance sans rapports d'essai correspondants. Chaque valeur numérique doit rester liée à une série, une source et une condition de fonctionnement nommées.
Que le faible frottement améliore-t-il réellement ?
Le faible frottement réduit surtout la pression et la force nécessaires pour démarrer ou maintenir le mouvement. Dans son catalogue actuel MQQ/MQM/MQP, SMC liste des pressions minimales de 0,001 MPa pour MQP à 0,005 MPa pour MQQT, montrant que le résultat est propre à la série plutôt qu'une propriété générique de vérin pneumatique (catalogue SMC MQQ/MQM/MQP, consulté en 2026).
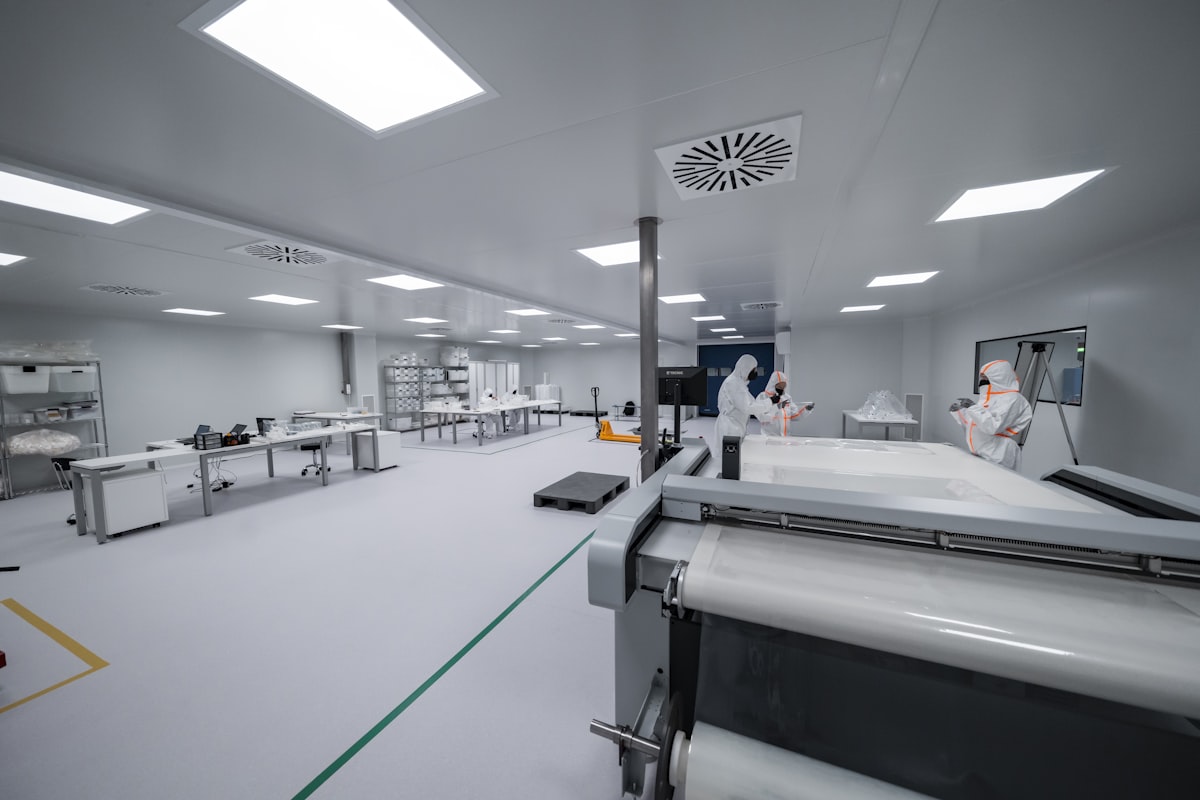
Photo: TECNIC Bioprocess Solutions via Unsplash. La classification salle propre s'applique à l'environnement contrôlé; l'aptitude de l'équipement a besoin de sa propre preuve.
La résistance au démarrage est la force à dépasser avant que le piston commence à bouger. Si adhérence des joints et résistance de glissement sont élevées, la pression monte pendant que le piston reste immobile, puis l'axe peut sauter lorsque la force disponible dépasse enfin cette résistance. Ce stick-slip est précisément ce que les conceptions à faible frottement cherchent à réduire.
Le bénéfice dépend du travail. Un rouleau de contact exige un effort stable. Un support de pipette peut exiger une approche douce. Un nid d'essai peut devoir serrer sans déformer une pièce moulée. Aucune de ces exigences ne signifie automatiquement que le piston doit s'arrêter à une position arbitraire avec une précision d'encodeur. La bonne spécification est une fenêtre mesurable: vitesse stable minimale, effort disponible à la pression régulée, charge latérale admissible, fuite, comportement capteur et variation acceptée pour le procédé installé.
Quelles spécifications publiées comptent le plus ?
Commencez par le code série exact, car les limites catalogue varient de plus d'un ordre de grandeur. SMC liste MQQT à 0,3-300 mm/s, MQML à 0,5-1 000 mm/s et CQ2X à 0,5-300 mm/s (catalogue SMC faible frottement et catalogue SMC CQ2X, consultés 2026).
Avant de comparer des fournisseurs, notez vitesse piston min/max, pression minimale, plage de contrôle d'effort, fuite, charge latérale, amortissement et énergie cinétique. Une fuite peut être intentionnelle: certains designs à joint métallique à faible frottement acceptent une fuite qui serait inhabituelle sur un vérin standard à joint élastomère. Notez pression d'essai, température et convention d'air de référence.
La série MQP illustre pourquoi le code modèle prime. Le catalogue attribue des plages d'effort différentes à chaque alésage: 0,01-8 N à 4 mm et 0,30-200 N à 20 mm. Le fabricant précise aussi que le contrôle réel dépend de la surface piston et de la précision de pression. La précision de pression fixe le plancher d'effort.
Ne comparez pas ces valeurs à une table de force théorique comme si les deux décrivaient le même essai. La relation théorique est pression multipliée par surface effective; l'effort contrôlé réel inclut erreur de régulateur, pertes, résistance des joints, masse mobile, gravité, accélération, frottement de guide et géométrie de contact.
Un vérin à faible frottement peut-il fournir un positionnement précis ?
Un vérin à faible frottement peut améliorer la régularité du mouvement, mais il ne promet pas une tolérance de position universelle. La fiche Festo DSNU 2026 liste « faible frottement » et « mouvement lent uniforme » comme variantes configurables, tout en séparant la détection de position par détecteur de proximité; frottement, mouvement et retour position sont donc des fonctions différentes (fiche Festo DSNU, 2026).
Un travail de fin de course peut être très répétable lorsque la charge s'arrête contre un datum mécanique conçu et qu'un capteur confirme l'état final. Un arrêt mi-course est plus difficile: l'air est compressible, le débit de valve dépend du rapport de pression, la charge varie et un vérin ouvert ne mesure pas l'erreur restante. Pour les capteurs, le guide sur la détection de position des vérins pneumatiques distingue détecteurs de fin, zones, transducteurs analogiques, magnétostrictifs et encodeurs.
L'affirmation honnête n'est pas « le vérin atteint 0,01 mm », mais « l'axe installé a satisfait la bande d'acceptation définie pour cette charge, vitesse, fixation, capteur, pression et méthode d'essai ». Pour plusieurs positions commandées, examinez l'architecture servo-pneumatique. Si le procédé exige rigidité, vitesse, plusieurs positions et erreur de poursuite serrée, la comparaison avec les actionneurs électriques et vérins peut orienter vers un axe électrique.
La compatibilité salle propre exige une preuve au niveau équipement
L'aptitude équipement est la preuve que la machine peut fonctionner dans les exigences de propreté de l'environnement prévu. Elle ne se déduit pas des mots « faible frottement ». ISO 14644-14:2026 définit une méthode fondée sur la concentration de particules en suspension, tandis qu'ISO 14644-1:2015 classe l'air avec des particules de 0,1 à 5 micromètres (ISO 14644-14, 2026; ISO 14644-1, 2015).
Un code de série propre exact peut porter une preuve utile. Le catalogue SMC clean CG1 liste classe 4 pour la configuration 10-, classe 5 pour 21- et classe 3 pour 11- ou 22-. Il distingue aussi graisse fluorée et graisse au savon de lithium, et prévient que dépasser les courses spécifiées peut invalider la classe de génération particulaire (catalogue SMC clean CG1, consulté 2026).
Les particules se mesurent, elles ne se supposent pas. Vérifiez port de décharge ou aspiration, chemin d'échappement, matériau des tubes, raccords, graisses externes, capteurs, câbles, guides et amortisseurs. Testez l'équipement dans son état de service, avec vitesse, course, charge et maintenance réalistes. Séparez aptitude particulaire et nettoyabilité. L'échappement peut contaminer le procédé; revoyez les classes ISO de qualité d'air comprimé et choisissez la filtration à partir du risque mesuré. Un filtre coalescent traite les aérosols, pas l'ensemble des exigences particulaires, point de rosée, matière ou microbiennes.
Quelles tâches de fabrication médicale conviennent aux vérins à faible frottement ?
Ils conviennent lorsque mouvement lent régulier ou effort de contact contrôlé compte davantage qu'une précision multi-position arbitraire. Le catalogue SMC MQP couvre 0,01 à 200 N sur cinq alésages, ce qui rend les fixtures sensibles à l'effort plus défendables que l'affirmation non sourcée d'un positionnement submillimétrique pour chaque unité (catalogue SMC MQP, consulté 2026).
Bonnes tâches candidates: amener une sonde sans impact dur, maintenir une pression légère sur rouleau ou membrane avec cellule de charge calibrée, serrer des pièces moulées sans déformer la mesure, avancer un doseur à vitesse vérifiée, transférer une fixture entre deux butées avec confirmation de fin. Mauvais candidats: positionnement libre mi-course sans retour, métrologie fondée seulement sur position piston, forte charge latérale sans guide, ou installation sans documentation matière/particules.
La même distinction vaut pour la production de dispositifs implantables. Un composant pneumatique peut faire partie de l'équipement de fabrication, mais ne confère pas la conformité au dispositif fini. ISO 13485:2016 définit un système qualité, tandis que la FDA QMSR actuelle exige un système adapté; aucune source ne donne une tolérance universelle de vérin.
Comment dimensionner des vérins à faible frottement pour la fabrication médicale ?
Commencez par force et vitesse, puis ajoutez la marge pour frottement et variation. SMC indique que CQ2X couvre 0,5 à 300 mm/s, mais le catalogue avertit aussi que la stabilité à basse pression dépend de la charge et que la vitesse maximale peut être limitée par le circuit ou la pression de service (catalogue SMC CQ2X, consulté 2026).
Pour un vérin double effet, calculez la force d'extension depuis surface piston et pression, puis soustrayez la surface de tige en rentrée. Tenez compte de pression régulée au vérin, frottement de guide, comportement des joints, gravité, accélération, force de contact et facteur de sécurité. Le guide force depuis pression et surface donne les équations de base; le contrôle de chute de pression aide à vérifier le circuit.
Dans nos projets, la meilleure spécification basse vitesse indique la vitesse cible et la force disponible à cette vitesse. Une vitesse seule cache chute de régulateur, pertes de tube et variation de charge. Le contrôle de vitesse doit suivre le manuel de la série: certains circuits faible frottement ou contrôle d'effort utilisent régulateur de précision, pression différentielle, meter-in ou arrangement dédié plutôt qu'un meter-out générique. Comparez meter-in et meter-out, puis vérifiez sur la série réelle. Ne stabilisez pas l'axe en l'étranglant: valves sous-dimensionnées, petits tubes longs, chute régulateur et restriction d'échappement créent retard et oscillation. Utilisez le calcul de débit pneumatique.
Le calculateur est un outil de présélection. Il ne prédit pas stick-slip, réponse du régulateur, résistance au démarrage des joints, frottement du guide, émissions particulaires ou compatibilité salle propre dans la machine installée.
Essais d'acceptation: mesurez l'axe installé
Un essai d'acceptation doit reproduire la charge et l'environnement réels. Utilisez pression et vitesse spécifiées et parcourez toute la course. Le 21 CFR Part 820 actuel exige un système qualité approprié et peut exiger des enregistrements d'essai; il ne prescrit pas une tolérance universelle de 0,001 inch pour actionneur (21 CFR Part 820, actuel 2026).
| Exigence | Méthode d'essai | Enregistrement |
|---|---|---|
| Démarrage doux | Commander le mouvement après temps d'arrêt définis | Pression de démarrage, délai, dépassement |
| Déplacement basse vitesse | Mesurer déplacement contre temps | Vitesse moyenne, ondulation, blocages |
| Effort de contact | Cellule de charge calibrée | Pic, valeur stable, dérive, variation cycle |
| Répétabilité fin de course | Mesure contre datum machine | Distribution, pas seulement meilleur cycle |
| Fuite | Méthode fournisseur indiquée | Pression, température, fuite mesurée |
| Aptitude propre | Protocole particulaire approuvé | État de service, lieux, canaux taille |
| Fin de course | Masse mobile crédible maximale | Impact, rebond, réglage amortissement |
Un résultat d'acceptation n'est portable que si la frontière d'essai est enregistrée: code modèle, alésage, course, orientation, charge, guide, valve, tubes, pression d'alimentation et au vérin, vitesse commandée, temps d'arrêt, résolution capteur, ambiance et nombre de cycles. Rapportez une distribution de vitesses, efforts ou positions plutôt qu'un meilleur cycle. Pour équipements propres, ajoutez tailles de particules, emplacements, condition opératoire, comptage de fond et méthode ISO 14644.
Exécutez assez de cycles pour révéler échauffement, dérive régulateur, conditionnement joint et variation après attente. Définissez les limites avant l'essai; si le protocole est écrit après les données, il devient trop facile de justifier un résultat instable. La validation appartient au procédé installé. Pour axes sensibles à l'impact, revoyez séparément l'amortissement de vérin pneumatique.
Quand choisir une autre stratégie d'actionnement ?
Choisissez une autre stratégie lorsque l'exigence dépasse ce qu'un vérin à faible frottement en boucle ouverte peut prouver. La fiche Festo DSNU 2026 traite faible frottement, mouvement lent et détection de position comme options séparées, tandis que SMC publie des familles distinctes basse vitesse, faible frottement, clean et contrôle d'effort. L'architecture doit suivre la variable contrôlée (Festo, 2026; SMC, consulté 2026).
| Exigence procédé | Meilleur point de départ |
|---|---|
| Deux fins de course, mouvement doux | Vérin basse vitesse ou faible frottement avec capteurs |
| Effort de contact stable | Vérin faible frottement + régulation de pression précise |
| Plusieurs positions commandées | Axe servo-pneumatique avec retour continu |
| Trajectoire serrée et forte rigidité | Actionneur servo électrique |
| Environnement propre | Actionneur clean documenté + évaluation équipement |
| Charge latérale significative | Actionneur guidé ou guide externe aligné et vérifié |
Ce n'est pas un classement du moins cher au plus cher. C'est une décision de contrôle. Le vérin à faible frottement peut être la solution la plus simple pour contact doux et travail à deux positions; il devient coûteux lorsque le procédé a besoin d'une boucle fermée en position, vitesse ou effort et que le matériel périphérique est absent de la spécification.
FAQ sur les vérins à faible frottement en fabrication médicale
Ces cinq réponses remplacent les promesses non sourcées par des frontières mesurables. Les chiffres clés sont la vitesse minimale CQ2X de 0,5 mm/s, le plancher de pression MQP de 0,001 MPa et le périmètre d'évaluation équipement ISO 14644-14:2026; aucun ne crée une promesse universelle de précision ou de salle propre (SMC, consulté 2026; ISO, 2026).
Quelle précision de positionnement un vérin à faible frottement peut-il atteindre ?
Il n'existe pas de valeur universelle. Le faible frottement réduit la résistance, mais la position dépend de charge, guide, valve, capteur, contrôleur, pression et butée. La fiche Festo DSNU liste faible frottement et détection de position séparément. Spécifiez une bande d'acceptation pour l'axe installé et testez-la en conditions de production.
Chaque vérin à faible frottement convient-il à une salle propre ISO Class 7 ?
Non. ISO 14644-14:2026 évalue l'aptitude des équipements par concentration de particules en suspension. Les preuves modèle comptent: les exemples SMC clean distinguent Class 3, 4 et 5 par code exact, graisse, décharge et aspiration. Revoyez la machine complète plutôt que d'attribuer Class 7 à partir de la description du joint.
Un vérin à faible frottement peut-il remplacer directement un vérin standard ?
Seulement après contrôle du code modèle complet. SMC indique que plusieurs dimensions CQ2X sont interchangeables avec des formes standard liées, mais pression, amortissement, fuite et joints peuvent différer. Vérifiez port, vitesse, options clean, montage, filetage de tige, course, capteurs, charge et schéma pneumatique.
Quelle méthode de contrôle de vitesse est la meilleure à basse vitesse ?
Utilisez la méthode spécifiée pour la série exacte. Certains circuits faible frottement ou contrôle d'effort utilisent régulation précise ou meter-in lorsque force, basse pression et basse vitesse sont critiques. Les vérins ordinaires utilisent souvent meter-out. Le catalogue CQ2X liste 0,5 à 300 mm/s mais avertit que charge, pression et circuit peuvent limiter la stabilité.
Comment un fabricant de dispositifs médicaux doit-il valider l'actionneur ?
Testez l'axe installé contre des limites de procédé prédéfinies. Enregistrez démarrage, variation basse vitesse, force de contact, répétabilité fin de course, fuite, impact et particules si applicables. La FDA QMSR 2026 exige un système qualité approprié, mais ne fournit pas une tolérance universelle d'actionneur et ne remplace pas l'analyse de risque procédé.
Sources
La liste ci-dessous inclut la FDA QMSR 2026, les mises à jour ISO et les données SMC/Festo actuelles couvrant pression, vitesse, effort, particules et détection. Tous les URL ont été vérifiés le 10 juillet 2026. Gardez les valeurs fabricant attachées aux séries et configurations nommées.
- FDA Quality Management System Regulation (QMSR), mise à jour 2026-02-02, consultée 2026-07-10.
- 21 CFR Part 820, actuel au 2026-07-08, consulté 2026-07-10.
- ISO 13485:2016, dispositifs médicaux - systèmes de management de la qualité.
- ISO 14644-14:2026, aptitude des équipements par concentration de particules.
- ISO 14644-1:2015, classification de propreté de l'air.
- SMC MQQ/MQM/MQP, limites de pression, vitesse et effort.
- SMC Smooth/Low Speed Cylinders, séries CJ2X/CM2X/CQSX/CQ2X/CUX.
- SMC Clean Series CG1-Z, classes clean, graisse et génération particulaire.
- Festo DSNU-20 ISO Cylinder Data Sheet, faible frottement, mouvement lent et détection de position.