
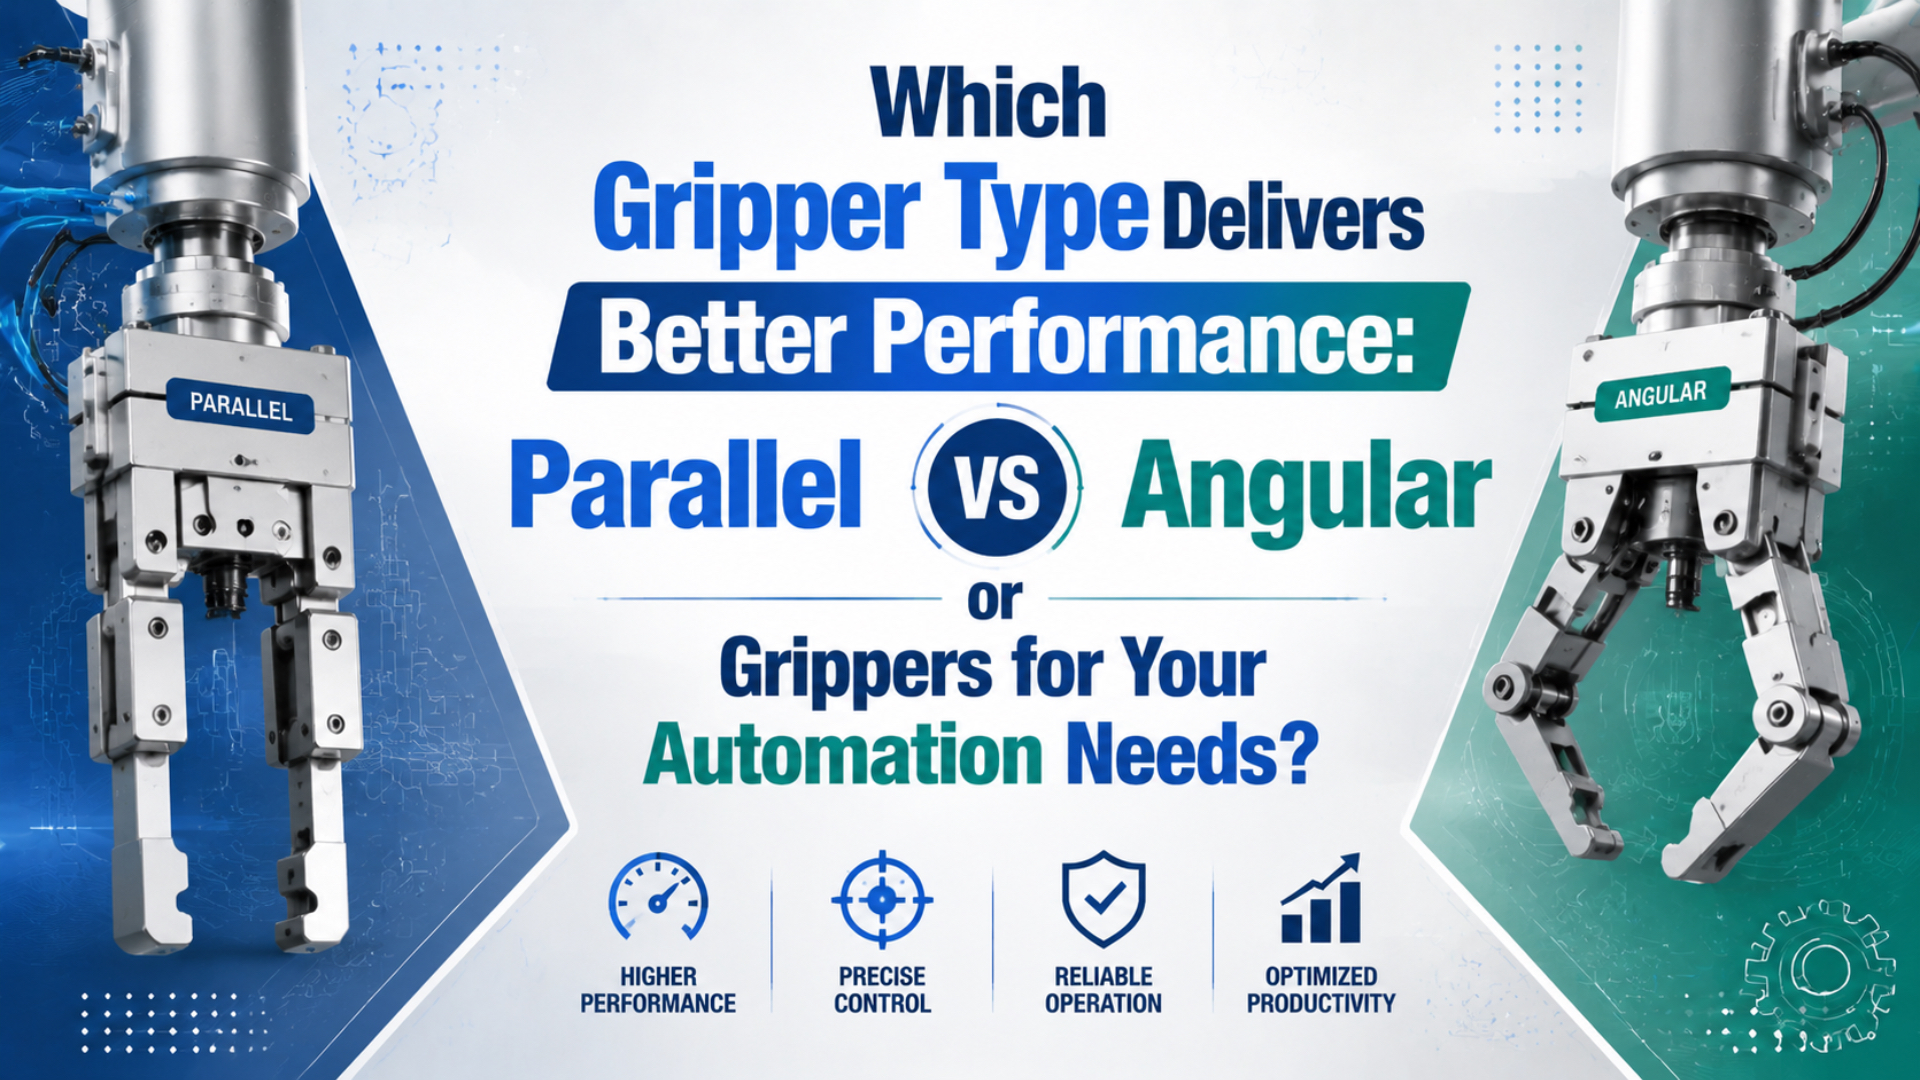
Ao escolher entre garras paralelas ou angulares, nenhum dos dois tipos é automaticamente superior. A garra paralela costuma ser a melhor opção quando os dedos precisam manter a mesma orientação contra superfícies planas ou dimensionalmente uniformes. A garra angular geralmente se adapta melhor quando os dedos precisam girar para se afastar de um alojamento, da parede de um dispositivo de fixação ou da trajetória de carga.
A geometria da aplicação determina o resultado.
Essa distinção parece simples, mas evita um erro frequente de especificação: comparar a força de catálogo ou a largura do corpo antes de desenhar os pontos reais de contato. O processo de seleção de modelos da SMC verifica força de preensão, força externa sobre os dedos e posição do ponto de preensão em três etapas separadas (SMC, 2025).
Principais conclusões
- Mordentes paralelos preservam a orientação dos dedos; mordentes angulares giram em um arco.
- A SMC recomenda uma faixa inicial de força de preensão equivalente a 10 a 20 vezes o peso da peça, com margem maior para aceleração ou impacto.
- Compare a força no ponto real de contato, o comprimento dos dedos, a folga do dispositivo, a detecção e o estado seguro após a perda de ar.
Garras paralelas ou angulares: a resposta curta
No catálogo da SMC, a família paralela padrão MHZ2 abrange sete diâmetros, de 6 a 40 mm, enquanto os modelos angulares MHC2 abrangem quatro tamanhos, de 10 a 25 mm (SMC MHZ2, 2025; SMC MHC2, 2024). Essas faixas demonstram a diversidade de produtos, não uma classificação universal de desempenho.
Os nomes de catálogo não decidem a aplicação.
Escolha uma garra paralela quando todas ou a maioria destas afirmações forem verdadeiras:
- Há duas faces planas opostas disponíveis.
- A orientação dos dedos deve permanecer fixa ao longo do curso.
- Uma única ferramenta precisa centralizar uma faixa controlada de larguras em um alojamento, mandril ou dispositivo de medição.
- Ferramentas mais longas ou cargas externas exigem mordentes guiados com limites publicados de carga lateral e momento na distância de contato proposta.
Escolha uma garra angular quando o arranjo apresentar outro conjunto de restrições:
- Os dedos precisam girar para fora da área após a liberação.
- Um movimento curto de fechamento é suficiente, mas a folga no estado aberto é importante.
- O movimento pivotante evita uma borda, parede, guia de transportador ou ferramenta adjacente durante a aproximação e o afastamento.
- O arranjo da máquina comporta todo o envelope varrido, e a força de catálogo pode ser verificada no raio de contato e no ângulo reais do mordente.
Em nossa experiência, quando as duas listas parecem adequadas, desenhar os envelopes dos dedos totalmente fechados e abertos sobre a configuração da máquina revela a verdadeira restrição mais rápido do que comparar diâmetros nominais. Isso também fornece às equipes de controle e segurança uma representação comum do movimento previsto.
O que realmente muda entre garras paralelas e angulares?
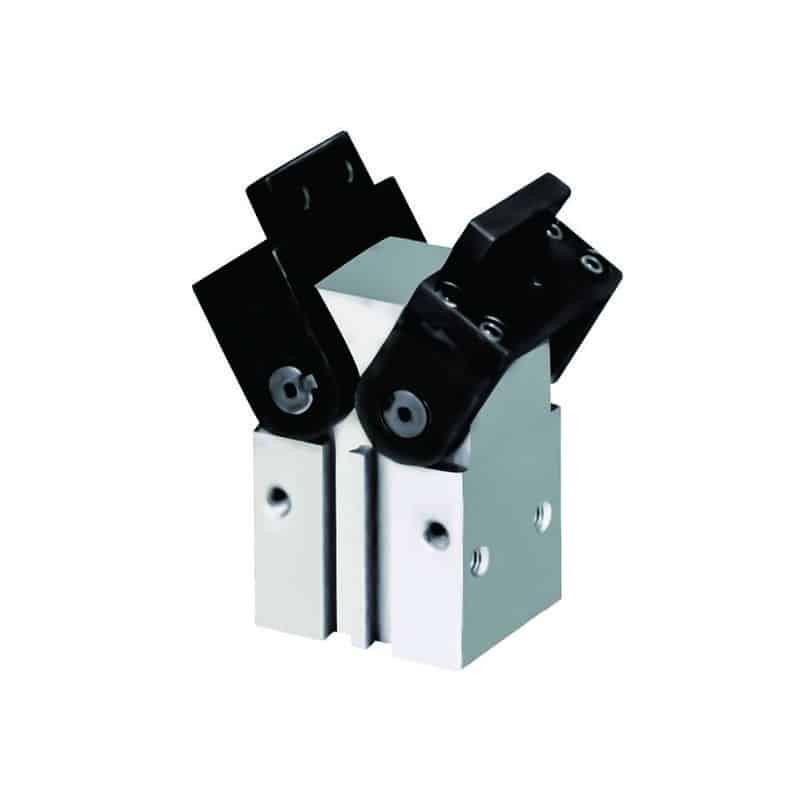
Para a MHC2, a SMC especifica uma faixa de abertura e fechamento de 30° a -10° para os dois dedos, enquanto a MHZ2 desloca os mordentes sobre uma guia linear (SMC MHC2, 2024; SMC MHZ2, 2026). A trajetória dos mordentes é a diferença determinante nas configurações reais de máquinas.
Uma garra paralela é um atuador de mordentes cujos dedos opostos se deslocam em trajetórias retas. Uma garra angular gira os dedos em torno de pivôs. O mecanismo de acionamento pode ser pneumático nos dois casos, mas a trajetória da ponta do dedo, o ângulo de contato e o envelope de folga resultantes são diferentes. No movimento paralelo, a face da ponta pode permanecer perpendicular à superfície plana durante todo o curso. A geometria continua previsível. Assim, é mais fácil manter contato uniforme em uma faixa moderada de larguras, o que favorece blocos, placas, bandejas, corpos usinados e outras peças com duas faces controladas.
Os mordentes angulares giram. A orientação da ponta e o raio de contato mudam durante o movimento; por isso, o projetista precisa verificar mais do que a posição final fechada. A vantagem é a folga: após liberar a peça, os dedos podem girar para fora de um alojamento, em vez de se deslocarem ao lado dele. Uma comparação útil vai além de “linear ou rotativo” e considera estabilidade da normal de contato ou folga do envelope varrido. Essa escolha é importante. O movimento paralelo tende a preservar a direção da normal de contato. O movimento angular abre mão de parte da uniformidade geométrica em favor de outra maneira de liberar o dispositivo.
Para conhecer também os projetos de dois, três e quatro dedos, com alavanca articulada e grande abertura, consulte o guia sobre os diferentes tipos de garras pneumáticas.
Quando uma garra paralela é mais adequada?
Em um exemplo de seleção da MHZ2, a SMC calcula 24 N por dedo a 0,4 MPa, com distância de 30 mm até o ponto de preensão, para uma configuração MHZ2-16 (SMC, 2025). A força de uma garra paralela depende da pressão e da distância de contato, não apenas do diâmetro.
A garra paralela geralmente é o primeiro projeto a avaliar para peças retangulares, diâmetros externos controlados, carregamento em dispositivos de medição e etapas de montagem que exigem uma linha de centro estável. Como os dois mordentes percorrem linhas retas opostas, um modelo sincronizado de dois mordentes pode centralizar a peça sem alterar o alinhamento das faces dos dedos. Isso não torna todas as garras paralelas igualmente precisas. Construção da guia, folga dos mordentes, rigidez da ferramenta, resolução do sensor, tolerância da peça e posicionamento do robô ou carro contribuem para a repetibilidade do processo. Um valor de repetibilidade de catálogo pertence a uma série em condições definidas; não garante a tolerância de posicionamento da célula completa.
Dedos longos exigem atenção especial. A página do produto SCHUNK PGB 100 informa força de fechamento de 395 N com comprimento de dedo de 0 mm e comprimento máximo admissível de 100 mm (SCHUNK, 2026).
Esses são limites diferentes.
Em nossa experiência, ferramentas excessivamente longas causam mais falhas de seleção do que um diâmetro nominal insuficiente, pois alteram o momento aplicado à guia do mordente.
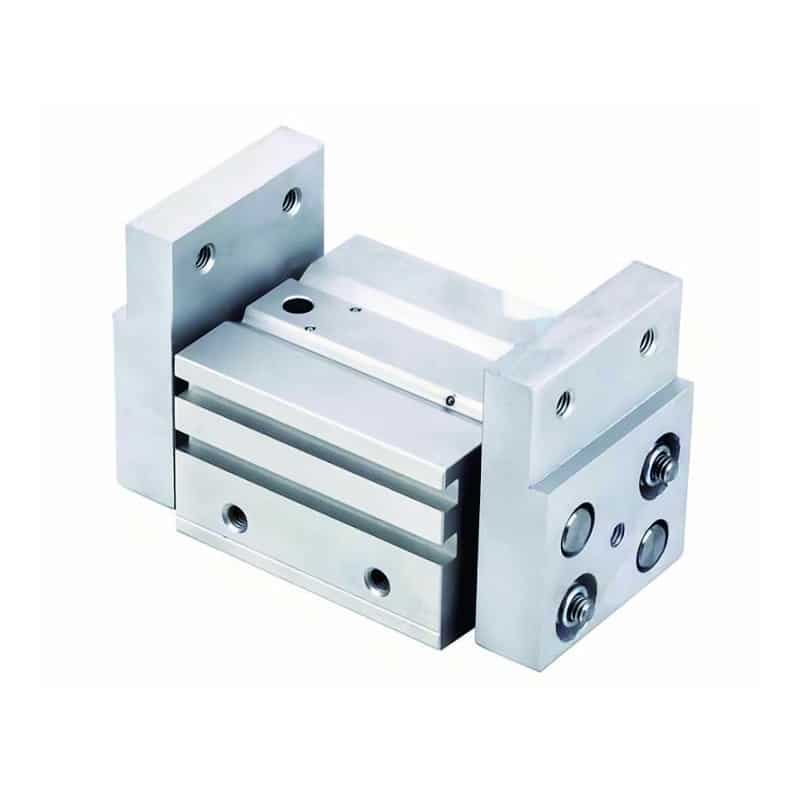
Uma garra paralela de grande abertura pode ajudar quando a largura da peça varia muito. Ela não elimina a necessidade de verificar cargas nas guias, tempo de curso, folga contra colisões e pressão disponível durante a ciclagem da máquina.
Quando uma garra angular é mais adequada?
Na linha da SMC, o movimento angular padrão da MHC2 é diferente das famílias de 180°, como MHY2 e MHW2; a MHW2 abrange cinco diâmetros, de 20 a 50 mm (SMC MHW2, 2024). Portanto, “garra angular” abrange vários envelopes de movimento, não uma única geometria.
A folga determina essa escolha.
A garra angular justifica seu uso quando o giro dos dedos resolve um problema de layout. Exemplos típicos incluem entrar em uma cavidade, liberar uma peça entre paredes altas do dispositivo, evitar uma guia do transportador ou abrir os dedos para fora da zona de trabalho de uma máquina-ferramenta. Projetos de ângulo padrão e de 180° não devem ser tratados como intercambiáveis. Uma garra pneumática angular compacta pode usar uma faixa de giro moderada em um movimento curto de preensão e liberação. Uma garra angular de 180 graus cria uma folga muito maior quando aberta, mas seus dedos também precisam de espaço para percorrer esse arco ampliado.
O movimento angular não substitui um projeto adequado dos dedos. Uma ponta com contorno pode posicionar uma peça irregular em qualquer tipo de garra. Por outro lado, um dedo angular mal projetado pode deslocar uma peça cônica ou frágil à medida que o ângulo de contato muda. Se a estação falhar apenas durante a liberação, concentre-se na trajetória de abertura, e não na preensão fechada. Às vezes, a equipe aumenta o tamanho de uma garra paralela para obter mais curso, quando a necessidade real é retirar os dedos da trajetória de saída do dispositivo.
Isso é geometria, não força.
Como dimensionar a força de preensão no ponto real de contato?
Para um dimensionamento inicial, a SMC recomenda de 10 a 20 vezes o peso da peça e uma margem maior quando aceleração, desaceleração ou impacto forem elevados (SMC, 2025). O catálogo também exige que a força seja lida na distância real do ponto de preensão, evitando uma seleção baseada somente no tamanho do corpo.
A pressão na garra é importante.
Para uma preensão por atrito com n mordentes carregados, uma primeira estimativa útil é:
Força necessária por mordente = m x (g + a) x S / (mu x n)Use as variáveis abaixo:
| Símbolo | Significado |
|---|---|
m |
Massa da peça em quilogramas |
g |
Aceleração da gravidade, aproximadamente 9,81 m/s² |
a |
Aceleração na direção da carga em m/s² |
S |
Fator de segurança escolhido |
mu |
Coeficiente de atrito conservador na superfície real de contato |
n |
Número de mordentes que compartilham a carga de atrito |
A fórmula fornece uma necessidade de carga, não a escolha de uma garra.
Por exemplo, uma coleta vertical de 1,0 kg com aceleração ascendente de 5 m/s², mu = 0.20, dois mordentes carregados e S = 2 exige cerca de 74 N por mordente antes das verificações de carga na guia e tolerância de pressão. Óleo ou poeira na superfície podem reduzir o atrito, enquanto desgaste da pastilha e impacto podem justificar uma margem maior. Em seguida, consulte o gráfico de força da garra candidata no comprimento real do dedo ou raio de contato. Para um modelo angular, identifique se o catálogo informa força, torque ou momento de preensão. Depois, verifique o ângulo aplicável do mordente. A pressão no ponto de uso também importa; a queda de pressão no sistema pneumático pode eliminar uma margem estreita de força.
Uma matriz prática de seleção
A ferramenta de dimensionamento de garras da Festo solicita massa do objeto, qualidade da superfície e comprimento dos mordentes e, em seguida, apresenta até três cálculos comparativos: ajuste exato, opção econômica e alta força ou carga de torque (Festo, 2026). Esse processo é mais confiável do que escolher apenas pelo tipo de garra ou pela força nominal.
| Fator de decisão | Garra paralela | Garra angular | O que verificar |
|---|---|---|---|
| Trajetória dos mordentes | Deslocamento reto e oposto | Rotação em um arco | Envelope dos dedos fechado, aberto e varrido |
| Orientação do contato | Geralmente permanece constante | Muda com o ângulo do mordente | Ângulo da pastilha no primeiro contato e na preensão completa |
| Geometria típica | Faces planas, larguras controladas e carga centralizada | Cavidades, paredes, cursos curtos de liberação e folga por giro | Zonas reais de contato no desenho da peça |
| Dados de força | Geralmente força por mordente em função da pressão e do comprimento do dedo | Pode ser força, torque ou momento de preensão em função do raio e do ângulo | Definição do catálogo e ponto de medição |
| Ferramenta longa | Eleva o momento na guia do mordente | Eleva o momento no pivô e a inércia | Curvas de carga e momento admissíveis |
| Variação da peça | O curso deve abranger toda a faixa de larguras | O ângulo deve abranger a faixa de contato | Tolerâncias mais desfavoráveis da peça e do dispositivo |
| Detecção | Posições aberta, fechada ou intermediária dos sensores | Detecção aberta, fechada ou da posição angular | Se “fechada” realmente comprova a presença da peça |
| Resposta à perda de ar | Depende de dupla ação, opção de mola, válvula de retenção ou retenção externa | Mesmo princípio; o mecanismo isolado não é uma função de segurança | Avaliação de risco e estado seguro |
| Melhor motivo para selecionar | Geometria de contato estável | Melhor folga na liberação ou aproximação | A restrição que não pode ser resolvida de modo econômico com ferramentas |
Use a matriz como ferramenta de triagem e depois compare modelos reais na mesma pressão no ponto de uso, condição de carga, material dos dedos e perfil de operação. Não compare a força máxima de catálogo de um fabricante com a força de outro modelo em uma distância de contato maior.
O que determina o retorno sobre o investimento e a confiabilidade?
Depois que as entradas da aplicação são informadas, o processo de dimensionamento da Festo apresenta até três soluções, incluindo uma opção econômica e outra para alta força ou carga de torque (Festo, 2026). Essa estrutura representa melhor o retorno sobre o investimento do que preços universais, minutos de troca ou intervalos de manutenção sem comprovação.
Comece pelo custo de tornar estável a tarefa de preensão:
| Área de custo | O que incluir na comparação |
|---|---|
| Equipamento | Corpo da garra, sensores, válvula, conexões e adaptador de montagem |
| Dedos | Projeto, usinagem, revestimento, pastilhas e frequência prevista de substituição |
| Engenharia | Verificações de colisão, dados de carga útil do robô, comissionamento e validação do estado seguro |
| Trocas | Ferramentas de troca de produto, frequência e complexidade das mudanças |
| Risco de produção | Falhas de coleta, peças derrubadas ou marcadas, carregamentos incorretos e tempo de parada resultante |
| Manutenção | Acesso, vedações, sensores, unidades sobressalentes e suporte do fornecedor |
O custo acompanha a adequação à aplicação.
O menor preço raramente significa o menor custo. Dedos complexos podem anular a economia quando precisam contornar uma trajetória de mordente inadequada. Por outro lado, um corpo angular não agrega valor quando uma preensão paralela simples já oferece acesso limpo e contato estável. A confiabilidade depende do sistema completo. A ISO 4414:2010 é uma norma de 38 páginas que abrange segurança, operação confiável, manutenção e uso previsto de sistemas e componentes pneumáticos; a ISO confirmou essa edição em 2021 (ISO, 2021). A OSHA também identifica a liberação de peças e a falha do mecanismo da garra como riscos mecânicos em sistemas robóticos (OSHA, 2026).
Trate o estado após a perda de ar como uma entrada de seleção, não como detalhe de comissionamento. Se a queda da peça criar um risco, nem “paralela” nem “angular” é a resposta de segurança. O projeto pode exigir assistência por mola, retenção mecânica, circuito de retenção, descida controlada, proteção ou outra medida definida pela avaliação de risco da máquina.
O que deve constar na RFQ?
Para selecionar um modelo, a SMC exige três confirmações explícitas: força de preensão, força externa sobre os dedos e ponto de preensão (SMC, 2025). Uma RFQ útil fornece os dados necessários para as três, além do envelope de movimento e do estado de falha que determinam se o movimento paralelo ou angular é adequado.
Envie estes detalhes da aplicação:
| Campo da RFQ | Informação necessária |
|---|---|
| Peça | Desenho, dimensões mínima e máxima, massa e centro de gravidade |
| Contato | Zonas permitidas, acabamento superficial, dureza, óleo, poeira, rebarbas e temperatura |
| Método de preensão | Preensão interna ou externa e orientação necessária da peça |
| Movimento | Aceleração do robô ou carro, velocidade, frequência de ciclo e impacto na coleta |
| Dedos | Comprimento proposto, distância do ponto de contato, material da pastilha e massa aproximada |
| Alimentação de ar | Pressão na válvula durante a ciclagem da máquina |
| Dispositivo | Desenho com folga de aproximação e trajetória completa de saída dos dedos abertos |
| Detecção | Sensores de posição aberta, fechada, intermediária ou presença independente de peça |
| Estado seguro | Resposta esperada à perda de ar, parada de emergência e isolamento de energia |
| Serviço | Ambiente, acesso para manutenção, vida útil desejada e suporte de peças sobressalentes |
Inclua as posições de preensão e liberação. Em nossa experiência, as RFQs mais úteis trazem uma imagem marcada para cada posição; uma única foto da estação fechada pode ocultar a interferência que torna necessária uma trajetória angular. Se precisar de uma análise de modelo, anexe a lista de verificação e os desenhos à consulta de aplicação.
Perguntas frequentes
Dentro da linha de um fabricante, as garras paralelas MHZ2 abrangem sete diâmetros, enquanto as garras angulares MHC2 abrangem quatro (SMC MHZ2, 2025; SMC MHC2, 2024). Portanto, até uma única família de movimento contém várias configurações. Estas respostas são regras de seleção, não substitutos para a verificação de força e carga específica do modelo.
Posso usar o mesmo cilindro pneumático nos dois tipos de garra?
Geralmente não. Garras paralelas e angulares normalmente são atuadores completos, com pistões, guias, cames, cremalheiras ou pivôs diferentes. A SMC lista separadamente sete diâmetros paralelos MHZ2 e quatro tamanhos angulares MHC2. Talvez seja possível reutilizar uma válvula ou alimentação de ar após verificar vazão e pressão, mas os corpos das garras não são kits de dedos intercambiáveis.
Qual tipo de garra exige menos manutenção?
Não existe um vencedor universal em manutenção. A SMC classifica a família angular MHC2 para até 180 ciclos por minuto, mas esse limite de operação não define um intervalo de manutenção. Contaminação, carga nos mordentes, inércia dos dedos, impacto, política de lubrificação, número de ciclos e acesso são mais importantes. Compare os manuais e o suporte de peças de reposição dos modelos exatos em avaliação.
Como determinar a força de preensão necessária?
Comece pela massa, aceleração, atrito, número de mordentes e fator de segurança. A SMC recomenda uma faixa inicial de 10 a 20 vezes o peso da peça e orienta considerar margem adicional para aceleração ou impacto. Por fim, verifique a força no comprimento real do dedo e no ponto de contato. Use a pressão e o ângulo reais do mordente, e não apenas um valor destacado no catálogo.
Posso adaptar uma estação paralela para usar uma garra angular?
Possivelmente, mas trate a alteração como uma nova configuração da ferramenta terminal. O processo da SMC tem três verificações: força de preensão, carga externa nos dedos e ponto de preensão. Primeiro, confirme furos de montagem e sensores. Depois, verifique novamente a vazão da válvula e os tubos. Por fim, analise a carga útil do robô, o ponto central da ferramenta, todo o movimento dos dedos, as proteções e o estado seguro durante a perda de pressão.
As garras angulares são sempre melhores para peças irregulares?
Não por padrão. O processo de dimensionamento da Festo usa a massa do objeto, a qualidade da superfície e o comprimento dos mordentes e pode apresentar até três soluções. A geometria dos dedos domina a decisão em muitas aplicações com peças irregulares. Escolha o movimento angular quando sua trajetória rotativa melhorar a aproximação ou a liberação, ou quando proporcionar melhor contato no dispositivo real.
Fontes e notas de consulta
Esta comparação usa oito fontes técnicas primárias e um vídeo de demonstração. A qualidade das evidências é importante. O conjunto técnico inclui catálogos da SMC e dados de seleção da Festo e da SCHUNK, além da ISO 4414 e das orientações da OSHA sobre segurança de robôs. As fontes foram consultadas em 17 de julho de 2026. A ISO informa que sua edição de 38 páginas da ISO 4414:2010 foi confirmada pela última vez em 2021 (ISO, 2021).
- SMC, “Garra pneumática paralela, série MHZ2”, 2025: https://www.smcworld.com/catalog/BEST-5-4-en/pdf/4-p0417-0485-mhz_2_en.pdf
- SMC, “Garra pneumática angular, série MHC2”, 2024: https://www.smcworld.com/catalog/en/rotary_airchuck/MHC2-E/7-6-3-p0807-0815-MHC2_en/data/7-6-3-p0807-0815-MHC2_en.pdf
- SMC, “Garra pneumática angular de 180°, série MHW2”, 2024: https://www.smcworld.com/catalog/en/rotary_airchuck/MHW2-E/6-3-p0711-0723-mhw2_en/data/6-3-p0711-0723-mhw2_en.pdf
- SMC, «Seleção de modelos de garras pneumáticas», 2024: https://www.smcworld.com/catalog/BEST-Guide-en/pdf/6-3-p0364-0365_375-378-chack_en.pdf
- Festo, “Dimensionamento de garras”, consultado em 2026: https://www.festo.com/de/en/s/gripper-sizing/
- SCHUNK, “Garra universal PGB 100”, consultado em 2026: https://schunk.com/us/en/gripping-systems/parallel-gripper/pgb/pgb-100/p/000000000000300366
- ISO, “ISO 4414:2010”, confirmada em 2021: https://www.iso.org/standard/44790.html
- OSHA, “Manual técnico, seção IV, capítulo 4”, consultado em 2026: https://www.osha.gov/otm/section-4-safety-hazards/chapter-4
- YouTube, “Garra pneumática paralela série MHF2”, consultado em 2026: https://www.youtube.com/watch?v=sLcHqzLYHTk